
หุ่นยนต์ร่วมปฏิบัติงาน DUCO: รุ่นและคู่มือการเลือก
เปรียบเทียบตระกูลหุ่นยนต์ร่วมปฏิบัติงานของ DUCO สำหรับงานขนถ่าย ประกอบ ควบคุมเครื่องจักร งานเชื่อม และงานเฉพาะสภาพแวดล้อม ตรวจสอบน้ำหนักบรรทุกและระยะการทำงาน จากนั้นตรวจสอบระบบป้องกัน ความต้องการการรับรอง เครื่องมือ และแนวคิดด้านความปลอดภัยในการทำงานร่วมกัน
วิธีเลือกตระกูลหุ่นยนต์ร่วมปฏิบัติงาน (cobot) ของ DUCO
ใช้แอปพลิเคชันพื้นฐานเพื่อเลือกประเภทหุ่นยนต์ดูดฝุ่นแบบต่างๆ ได้แก่ แบบใช้งานร่วมกันทั่วไป แบบสำหรับงานเชื่อม แบบใช้งานเฉพาะสภาพแวดล้อม แบบ SCARA และแบบแขนคู่ ควรเลือกแบบที่มีการป้องกันสูงกว่าหรือแบบพิเศษสำหรับสภาวะการทำงานที่กำหนดไว้ ไม่ใช่ใช้แทนการตรวจสอบความถูกต้องของแอปพลิเคชัน
เปรียบเทียบหุ่นยนต์ร่วมปฏิบัติงาน DUCO รุ่นต่างๆ
กรองตามรุ่น ตระกูล แกน น้ำหนักบรรทุก และระยะการทำงาน ใช้ฟิลด์สภาพแวดล้อมและการใช้งานเพื่อแยกประเภททั่วไป ประเภทงานเชื่อม และประเภทพิเศษ จากนั้นตรวจสอบเครื่องมือ ความเร็ว และความปลอดภัยสำหรับงานจริง
| ภาพสินค้า | รุ่น | ครอบครัวหุ่นยนต์ | แกน | payload | ติดต่อเรา | การทำซ้ำ | หุ่นยนต์มวล | การป้องกัน | การติด | ความเร็ว TCP | ช่วงการเคลื่อนไหวของข้อต่อ / ความเร็วสูงสุด | พลังงาน / สิ่งแวดล้อม | อินเทอร์เฟซอินพุต/เอาต์พุต/คอนโทรลเลอร์ | การดำเนินการต่อไป |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
 | GCR3-618 | หุ่นยนต์ร่วมปฏิบัติงานอเนกประสงค์ GCR | 6 | 3 | 618 มม | ± 0.02 มม | 13 | IP54 / IP65 | พื้น / เพดาน / ผนัง | ความเร็วสูงสุด 2.4 เมตร/วินาที;ความเร็วเชิงเส้นสูงสุด 0.8 เมตร/วินาที | J4/J5/J6 ±360° ที่ 225°/วินาที;J3 ±360° ที่ 225°/วินาที;J2 ±360° ที่ 225°/วินาที;J1 ±360° @ 225°/วินาที | กำลังไฟโดยทั่วไปประมาณ 200 วัตต์;ใช้งานได้ที่อุณหภูมิ -10 ถึง 50 องศาเซลเซียสการเก็บรักษาที่อุณหภูมิ -40 ถึง 55 องศาเซลเซียส | เครื่องมือ: 2DI, 2DO, EtherCAT, RS485;ตัวควบคุม: EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, ตัวเข้ารหัสภายนอก, Wi-Fi (เลือกได้) | ขอรุ่นนี้ค่ะ |
 | GCR5-910 | หุ่นยนต์ร่วมปฏิบัติงานอเนกประสงค์ GCR | 6 | 5 | 917 มม | ± 0.02 มม | 22 | IP54 / IP65 | พื้น / เพดาน / ผนัง | ความเร็วสูงสุด 3.6 เมตร/วินาที;ความเร็วเชิงเส้นสูงสุด 1.5 เมตร/วินาที | J4/J5/J6 ±360° ที่ 225°/วินาที;J3 ±360° ที่ 225°/วินาที;J2 ±360° ที่ 225°/วินาที;J1 ±360° @ 225°/วินาที | กำลังไฟโดยทั่วไปประมาณ 200 วัตต์;ใช้งานได้ที่อุณหภูมิ -10 ถึง 50 องศาเซลเซียสการเก็บรักษาที่อุณหภูมิ -40 ถึง 55 องศาเซลเซียส | เครื่องมือ: 2DI, 2DO, EtherCAT, RS485;ตัวควบคุม: EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, ตัวเข้ารหัสภายนอก, Wi-Fi (เลือกได้) | ขอรุ่นนี้ค่ะ |
 | GCR7-910 | หุ่นยนต์ร่วมปฏิบัติงานอเนกประสงค์ GCR | 6 | 7 | 917 มม | ± 0.02 มม | 22 | IP54 / IP65 | พื้น / เพดาน / ผนัง | ความเร็วสูงสุด 3.2 เมตร/วินาที;ความเร็วเชิงเส้นสูงสุด 1.5 เมตร/วินาที | J4/J5/J6 ±360° ที่ 225°/วินาที;J3 ±360° ที่ 225°/วินาที;J2 ±360° ที่ 200°/วินาที;J1 ±360° @ 200°/วินาที | กำลังไฟโดยทั่วไปประมาณ 200 วัตต์;ใช้งานได้ที่อุณหภูมิ -10 ถึง 50 องศาเซลเซียสการเก็บรักษาที่อุณหภูมิ -40 ถึง 55 องศาเซลเซียส | เครื่องมือ: 2DI, 2DO, EtherCAT, RS485;ตัวควบคุม: EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, ตัวเข้ารหัสภายนอก, Wi-Fi (เลือกได้) | ขอรุ่นนี้ค่ะ |
 | GCR10-1300 | หุ่นยนต์ร่วมปฏิบัติงานอเนกประสงค์ GCR | 6 | 10 | 1,300 มม | ± 0.03 มม | 37.8 | IP54 / IP65 | พื้น / เพดาน / ผนัง | ความเร็วสูงสุด 3.8 เมตร/วินาที;ความเร็วเชิงเส้นสูงสุด 1.5 เมตร/วินาที | J4/J5/J6 ±360° ที่ 225°/วินาที;J3 ±360° ที่ 225°/วินาที;J2 ±360° ที่ 180°/วินาที;J1 ±360° @ 180°/วินาที | กำลังไฟโดยทั่วไปประมาณ 400 วัตต์;ใช้งานได้ที่อุณหภูมิ -10 ถึง 50 องศาเซลเซียสการเก็บรักษาที่อุณหภูมิ -40 ถึง 55 องศาเซลเซียส | เครื่องมือ: 2DI, 2DO, EtherCAT, RS485;ตัวควบคุม: EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, ตัวเข้ารหัสภายนอก, Wi-Fi (เลือกได้) | ขอรุ่นนี้ค่ะ |
 | GCR12-1300 | หุ่นยนต์ร่วมปฏิบัติงานอเนกประสงค์ GCR | 6 | 12 | 1,300 มม | ± 0.03 มม | 37.8 | IP54 / IP65 | พื้น / เพดาน / ผนัง | ความเร็วสูงสุด 3.8 เมตร/วินาที;ความเร็วเชิงเส้นสูงสุด 1.5 เมตร/วินาที | J4/J5/J6 ±360° ที่ 225°/วินาที;J3 ±360° ที่ 225°/วินาที;J2 ±360° ที่ 180°/วินาที;J1 ±360° @ 180°/วินาที | กำลังไฟโดยทั่วไปประมาณ 500 วัตต์;ใช้งานได้ที่อุณหภูมิ -10 ถึง 50 องศาเซลเซียสการเก็บรักษาที่อุณหภูมิ -40 ถึง 55 องศาเซลเซียส | เครื่องมือ: 2DI, 2DO, EtherCAT, RS485;ตัวควบคุม: EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, ตัวเข้ารหัสภายนอก, Wi-Fi (เลือกได้) | ขอรุ่นนี้ค่ะ |
 | GCR16-960 | หุ่นยนต์ร่วมปฏิบัติงานอเนกประสงค์ GCR | 6 | 16 | 960 มม | ± 0.03 มม | 37 | IP54 / IP65 | พื้น / เพดาน / ผนัง | ความเร็วสูงสุด 3.0 เมตร/วินาที;ความเร็วเชิงเส้นสูงสุด 1.5 เมตร/วินาที | J4/J5/J6 ±360° ที่ 225°/วินาที;J3 ±360° ที่ 225°/วินาที;J2 ±360° ที่ 180°/วินาที;J1 ±360° @ 180°/วินาที | กำลังไฟโดยทั่วไปประมาณ 400 วัตต์;ใช้งานได้ที่อุณหภูมิ -10 ถึง 50 องศาเซลเซียสการเก็บรักษาที่อุณหภูมิ -40 ถึง 55 องศาเซลเซียส | เครื่องมือ: 2DI, 2DO, EtherCAT, RS485;ตัวควบคุม: EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, ตัวเข้ารหัสภายนอก, Wi-Fi (เลือกได้) | ขอรุ่นนี้ค่ะ |
 | GCR16-2000 | หุ่นยนต์ร่วมปฏิบัติงานอเนกประสงค์ GCR | 6 | 16 | 2,000 มม | ± 0.05 มม | 60 | IP54 / IP65 | พื้น / เพดาน / ผนัง | ความเร็วสูงสุด 3.5 เมตร/วินาที;ความเร็วเชิงเส้นสูงสุด 1.8 เมตร/วินาที | J4/J5/J6 ±360° ที่ 225°/วินาที;J3 ±360° ที่ 180°/วินาที;J2 ±360° ที่ 120°/วินาที;J1 ±360° @ 120°/วินาที | กำลังไฟโดยทั่วไปประมาณ 600 วัตต์;ใช้งานได้ที่อุณหภูมิ -10 ถึง 50 องศาเซลเซียสการเก็บรักษาที่อุณหภูมิ -40 ถึง 55 องศาเซลเซียส | เครื่องมือ: 2DI, 2DO, EtherCAT, RS485;ตัวควบคุม: EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, ตัวเข้ารหัสภายนอก, Wi-Fi (เลือกได้) | ขอรุ่นนี้ค่ะ |
 | GCR20-1400 | หุ่นยนต์ร่วมปฏิบัติงานอเนกประสงค์ GCR | 6 | 20 | 1,400 มม | ± 0.05 มม | 66 | IP54 / IP65 | พื้น / เพดาน / ผนัง | ความเร็วสูงสุด 2.2 เมตร/วินาที;ความเร็วเชิงเส้นสูงสุด 1.5 เมตร/วินาที | J4/J5/J6 ±360° ที่ 225°/วินาที;J3 ±360° ที่ 180°/วินาที;J2 ±360° ที่ 120°/วินาที;J1 ±360° @ 120°/วินาที | กำลังไฟโดยทั่วไปประมาณ 600 วัตต์;ใช้งานได้ที่อุณหภูมิ -10 ถึง 50 องศาเซลเซียสการเก็บรักษาที่อุณหภูมิ -40 ถึง 55 องศาเซลเซียส | เครื่องมือ: 2DI, 2DO, EtherCAT, RS485;ตัวควบคุม: EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, ตัวเข้ารหัสภายนอก, Wi-Fi (เลือกได้) | ขอรุ่นนี้ค่ะ |
 | GCR25-1800 | หุ่นยนต์ร่วมปฏิบัติงานอเนกประสงค์ GCR | 6 | 25 | 1,800 มม | ± 0.05 มม | 61.6 | IP54 / IP65 | พื้น / เพดาน / ผนัง | ความเร็วสูงสุด 2.5 เมตร/วินาที;ความเร็วเชิงเส้นสูงสุด 1.5 เมตร/วินาที | J4/J5/J6 ±360° ที่ 225°/วินาที;J3 ±360° ที่ 150°/วินาที;J2 ±360° ที่ 100°/วินาที;J1 ±360° @ 120°/วินาที | กำลังไฟโดยทั่วไปประมาณ 600 วัตต์;ใช้งานได้ที่อุณหภูมิ -10 ถึง 50 องศาเซลเซียสการเก็บรักษาที่อุณหภูมิ -40 ถึง 55 องศาเซลเซียส | เครื่องมือ: 2DI, 2DO, EtherCAT, RS485;ตัวควบคุม: EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, ตัวเข้ารหัสภายนอก, Wi-Fi (เลือกได้) | ขอรุ่นนี้ค่ะ |
 | GCR30-1100 | หุ่นยนต์ร่วมปฏิบัติงานอเนกประสงค์ GCR | 6 | 30 | 1,100 มม | ± 0.05 มม | 64 | IP54 / IP65 | พื้น / เพดาน / ผนัง | ความเร็วสูงสุด 2.0 เมตร/วินาที;ความเร็วเชิงเส้นสูงสุด 1.0 เมตร/วินาที | J4/J5/J6 ±360° ที่ 225°/วินาที;J3 ±360° ที่ 180°/วินาที;J2 ±360° ที่ 120°/วินาที;J1 ±360° @ 120°/วินาที | กำลังไฟโดยทั่วไปประมาณ 600 วัตต์;ใช้งานได้ที่อุณหภูมิ -10 ถึง 50 องศาเซลเซียสการเก็บรักษาที่อุณหภูมิ -40 ถึง 55 องศาเซลเซียส | เครื่องมือ: 2DI, 2DO, EtherCAT, RS485;ตัวควบคุม: EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, ตัวเข้ารหัสภายนอก, Wi-Fi (เลือกได้) | ขอรุ่นนี้ค่ะ |
 | GCR3-618-ดับเบิลยู | หุ่นยนต์เชื่อม GCR-W | 6 | 3 | 618 มม | ± 0.02 มม | 13 | IP65 | พื้น / เพดาน / ผนัง | ความเร็วสูงสุด 2.4 เมตร/วินาที;ความเร็วเชิงเส้นสูงสุด 0.8 เมตร/วินาที | J4/J5/J6 ±360° ที่ 225°/วินาที;J3 ±360° ที่ 225°/วินาที;J2 ±360° ที่ 225°/วินาที;J1 ±360° @ 225°/วินาที | กำลังไฟโดยทั่วไปประมาณ 200 วัตต์;ใช้งานได้ที่อุณหภูมิ -10 ถึง 50 องศาเซลเซียสการเก็บรักษาที่อุณหภูมิ -40 ถึง 55 องศาเซลเซียส | เครื่องมือ: 2DI, 2DO, EtherCAT, RS485;ตัวควบคุม: EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, ตัวเข้ารหัสภายนอก, Wi-Fi (เลือกได้) | ขอรุ่นนี้ค่ะ |
 | GCR5-910-ดับเบิลยู | หุ่นยนต์เชื่อม GCR-W | 6 | 5 | 917 มม | ± 0.02 มม | 22 | IP65 | พื้น / เพดาน / ผนัง | ความเร็วสูงสุด 3.6 เมตร/วินาที;ความเร็วเชิงเส้นสูงสุด 1.5 เมตร/วินาที | J4/J5/J6 ±360° ที่ 225°/วินาที;J3 ±360° ที่ 225°/วินาที;J2 ±360° ที่ 225°/วินาที;J1 ±360° @ 225°/วินาที | กำลังไฟโดยทั่วไปประมาณ 200 วัตต์;ใช้งานได้ที่อุณหภูมิ -10 ถึง 50 องศาเซลเซียสการเก็บรักษาที่อุณหภูมิ -40 ถึง 55 องศาเซลเซียส | เครื่องมือ: 2DI, 2DO, EtherCAT, RS485;ตัวควบคุม: EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, ตัวเข้ารหัสภายนอก, Wi-Fi (เลือกได้) | ขอรุ่นนี้ค่ะ |
| GCR7-910-ดับเบิลยู | หุ่นยนต์เชื่อม GCR-W | 6 | 7 | 917 มม | ± 0.02 มม | 22 | IP65 | พื้น / เพดาน / ผนัง | ความเร็วสูงสุด 3.2 เมตร/วินาที;ความเร็วเชิงเส้นสูงสุด 1.5 เมตร/วินาที | J4/J5/J6 ±360° ที่ 225°/วินาที;J3 ±360° ที่ 225°/วินาที;J2 ±360° ที่ 200°/วินาที;J1 ±360° @ 200°/วินาที | กำลังไฟโดยทั่วไปประมาณ 200 วัตต์;ใช้งานได้ที่อุณหภูมิ -10 ถึง 50 องศาเซลเซียสการเก็บรักษาที่อุณหภูมิ -40 ถึง 55 องศาเซลเซียส | เครื่องมือ: 2DI, 2DO, EtherCAT, RS485;ตัวควบคุม: EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, ตัวเข้ารหัสภายนอก, Wi-Fi (เลือกได้) | ขอรุ่นนี้ค่ะ |
 | GCR10-1300-ดับเบิลยู | หุ่นยนต์เชื่อม GCR-W | 6 | 10 | 1,300 มม | ± 0.03 มม | 37.8 | IP65 | พื้น / เพดาน / ผนัง | ความเร็วสูงสุด 3.8 เมตร/วินาที;ความเร็วเชิงเส้นสูงสุด 1.5 เมตร/วินาที | J4/J5/J6 ±360° ที่ 225°/วินาที;J3 ±360° ที่ 225°/วินาที;J2 ±360° ที่ 180°/วินาที;J1 ±360° @ 180°/วินาที | กำลังไฟโดยทั่วไปประมาณ 400 วัตต์;ใช้งานได้ที่อุณหภูมิ -10 ถึง 50 องศาเซลเซียสการเก็บรักษาที่อุณหภูมิ -40 ถึง 55 องศาเซลเซียส | เครื่องมือ: 2DI, 2DO, EtherCAT, RS485;ตัวควบคุม: EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, ตัวเข้ารหัสภายนอก, Wi-Fi (เลือกได้) | ขอรุ่นนี้ค่ะ |
| GCR12-1300-ดับเบิลยู | หุ่นยนต์เชื่อม GCR-W | 6 | 12 | 1,300 มม | ± 0.03 มม | 37.8 | IP65 | พื้น / เพดาน / ผนัง | ความเร็วสูงสุด 3.8 เมตร/วินาที;ความเร็วเชิงเส้นสูงสุด 1.5 เมตร/วินาที | J4/J5/J6 ±360° ที่ 225°/วินาที;J3 ±360° ที่ 225°/วินาที;J2 ±360° ที่ 180°/วินาที;J1 ±360° @ 180°/วินาที | กำลังไฟโดยทั่วไปประมาณ 500 วัตต์;ใช้งานได้ที่อุณหภูมิ -10 ถึง 50 องศาเซลเซียสการเก็บรักษาที่อุณหภูมิ -40 ถึง 55 องศาเซลเซียส | เครื่องมือ: 2DI, 2DO, EtherCAT, RS485;ตัวควบคุม: EtherCAT, Ethernet/IP, Modbus/TCP, CAN, TCP/IP, RS485, Profinet, ตัวเข้ารหัสภายนอก, Wi-Fi (เลือกได้) | ขอรุ่นนี้ค่ะ |
 | GCR5-910-อดีต | หุ่นยนต์ร่วมปฏิบัติงานกันระเบิด GCR-Ex | 6 | 5 | 917 มม | ± 0.02 มม | 22 | มาตรฐาน IP65 / Ex | พื้น / เพดาน / ผนัง | ความเร็วสูงสุด 3.6 เมตร/วินาที;ความเร็วเชิงเส้นสูงสุด 1.5 เมตร/วินาที | J4/J5/J6 ±360° ที่ 225°/วินาที;J3 ±360° ที่ 225°/วินาที;J2 ±360° ที่ 225°/วินาที;J1 ±360° @ 225°/วินาที | ระดับความทนการระเบิด Ex pxb IIC T6 Gb / Ex pxb tb IIIC T80°C Db;การจัดหาอากาศบริสุทธิ์;ใช้งานได้ที่อุณหภูมิ -10 ถึง 50 องศาเซลเซียสการเก็บรักษาที่อุณหภูมิ -40 ถึง 55 องศาเซลเซียส | ตู้ป้องกันการระเบิด: 200–240 โวลต์ AC, 47–63 เฮิร์ตซ์, 16 แอมป์;1,000 วัตต์;TCP/IP, Modbus/TCP, CAN, RS485, Profinet | ขอรุ่นนี้ค่ะ |
 | GCR10-1300-อดีต | หุ่นยนต์ร่วมปฏิบัติงานกันระเบิด GCR-Ex | 6 | 10 | 1,300 มม | ± 0.03 มม | 37.8 | มาตรฐาน IP65 / Ex | พื้น / เพดาน / ผนัง | ความเร็วสูงสุด 3.8 เมตร/วินาที;ความเร็วเชิงเส้นสูงสุด 1.5 เมตร/วินาที | J4/J5/J6 ±360° ที่ 225°/วินาที;J3 ±360° ที่ 225°/วินาที;J2 ±360° ที่ 180°/วินาที;J1 ±360° @ 180°/วินาที | ระดับความทนการระเบิด Ex pxb IIC T6 Gb / Ex pxb tb IIIC T80°C Db;การจัดหาอากาศบริสุทธิ์;ใช้งานได้ที่อุณหภูมิ -10 ถึง 50 องศาเซลเซียสการเก็บรักษาที่อุณหภูมิ -40 ถึง 55 องศาเซลเซียส | ตู้ป้องกันการระเบิด: 200–240 โวลต์ AC, 47–63 เฮิร์ตซ์, 16 แอมป์;1,000 วัตต์;TCP/IP, Modbus/TCP, CAN, RS485, Profinet | ขอรุ่นนี้ค่ะ |
 | GCR16-2000-อดีต | หุ่นยนต์ร่วมปฏิบัติงานกันระเบิด GCR-Ex | 6 | 16 | 2,000 มม | ± 0.05 มม | 60 | มาตรฐาน IP65 / Ex | พื้น / เพดาน / ผนัง | ความเร็วสูงสุด 3.5 เมตร/วินาที;ความเร็วเชิงเส้นสูงสุด 1.8 เมตร/วินาที | J4/J5/J6 ±360° ที่ 225°/วินาที;J3 ±360° ที่ 180°/วินาที;J2 ±360° ที่ 120°/วินาที;J1 ±360° @ 120°/วินาที | ระดับความทนการระเบิด Ex pxb IIC T6 Gb / Ex pxb tb IIIC T80°C Db;การจัดหาอากาศบริสุทธิ์;ใช้งานได้ที่อุณหภูมิ -10 ถึง 50 องศาเซลเซียสการเก็บรักษาที่อุณหภูมิ -40 ถึง 55 องศาเซลเซียส | ตู้ป้องกันการระเบิด: 200–240 โวลต์ AC, 47–63 เฮิร์ตซ์, 16 แอมป์;1,000 วัตต์;TCP/IP, Modbus/TCP, CAN, RS485, Profinet | ขอรุ่นนี้ค่ะ |
 | GCR20-1400-อดีต | หุ่นยนต์ร่วมปฏิบัติงานกันระเบิด GCR-Ex | 6 | 20 | 1,400 มม | ± 0.05 มม | 66 | มาตรฐาน IP65 / Ex | พื้น / เพดาน / ผนัง | ความเร็วสูงสุด 2.2 เมตร/วินาที;ความเร็วเชิงเส้นสูงสุด 1.5 เมตร/วินาที | J4/J5/J6 ±360° ที่ 225°/วินาที;J3 ±360° ที่ 180°/วินาที;J2 ±360° ที่ 120°/วินาที;J1 ±360° @ 120°/วินาที | ระดับความทนการระเบิด Ex pxb IIC T6 Gb / Ex pxb tb IIIC T80°C Db;การจัดหาอากาศบริสุทธิ์;ใช้งานได้ที่อุณหภูมิ -10 ถึง 50 องศาเซลเซียสการเก็บรักษาที่อุณหภูมิ -40 ถึง 55 องศาเซลเซียส | ตู้ป้องกันการระเบิด: 200–240 โวลต์ AC, 47–63 เฮิร์ตซ์, 16 แอมป์;1,000 วัตต์;TCP/IP, Modbus/TCP, CAN, RS485, Profinet | ขอรุ่นนี้ค่ะ |
 | GCR25-1800-อดีต | หุ่นยนต์ร่วมปฏิบัติงานกันระเบิด GCR-Ex | 6 | 25 | 1,800 มม | ± 0.05 มม | 61.6 | มาตรฐาน IP65 / Ex | พื้น / เพดาน / ผนัง | ความเร็วสูงสุด 2.5 เมตร/วินาที;ความเร็วเชิงเส้นสูงสุด 1.5 เมตร/วินาที | J4/J5/J6 ±360° ที่ 225°/วินาที;J3 ±360° ที่ 150°/วินาที;J2 ±360° ที่ 100°/วินาที;J1 ±360° @ 120°/วินาที | ระดับความทนการระเบิด Ex pxb IIC T6 Gb / Ex pxb tb IIIC T80°C Db;การจัดหาอากาศบริสุทธิ์;ใช้งานได้ที่อุณหภูมิ -10 ถึง 50 องศาเซลเซียสการเก็บรักษาที่อุณหภูมิ -40 ถึง 55 องศาเซลเซียส | ตู้ป้องกันการระเบิด: 200–240 โวลต์ AC, 47–63 เฮิร์ตซ์, 16 แอมป์;1,000 วัตต์;TCP/IP, Modbus/TCP, CAN, RS485, Profinet | ขอรุ่นนี้ค่ะ |
 | SCR3 | SCR หุ่นยนต์ร่วมปฏิบัติงานแบบยืดหยุ่น | 7 | 3 | 600 มม | ± 0.02 มม | 24 | IP54 | พื้น / เพดาน / ผนัง | ความเร็วสูงสุด 2.5 เมตร/วินาที;1.0 ม./วินาที เชิงเส้น | J7 ต่อเนื่อง;J6 ±120°;J5 ±180°;J4 ±120°;J3 ±180°;J2 ±115°;J1 ±180°;ทั้งหมด 180°/วินาที | โดยทั่วไป 250 วัตต์;ใช้งานได้ที่อุณหภูมิ -10 ถึง 45 องศาเซลเซียสการเก็บรักษาที่อุณหภูมิ -40 ถึง 55 องศาเซลเซียส | ตัวควบคุม 14 ดิจิทัล I/O;อุปกรณ์ 2 ดิจิทัล I/O, 24 V, 1 A;230 โวลต์ AC (-15% ถึง +10%), 50–60 เฮิรตซ์ | ขอรุ่นนี้ค่ะ |
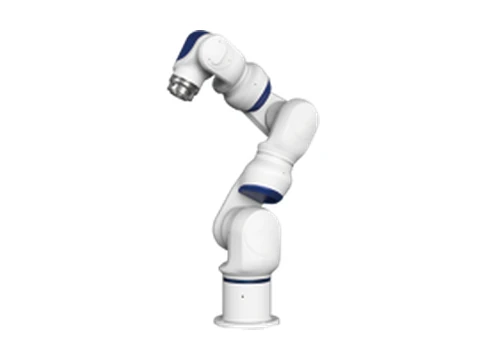 | SCR5 | SCR หุ่นยนต์ร่วมปฏิบัติงานแบบยืดหยุ่น | 7 | 5(5.5 กก.*) | 800 มม | ± 0.02 มม | 24 | IP54 | พื้น / เพดาน / ผนัง | ความเร็วสูงสุด 2.0 เมตร/วินาที;1.0 ม./วินาที เชิงเส้น | J7 ±180°;J6 ±110°;J5 ±180°;J4 ±115°;J3 ±180°;J2 ±105°;J1 ±180°;ทั้งหมด 180°/วินาที | โดยทั่วไป 400 วัตต์;ใช้งานได้ที่อุณหภูมิ -10 ถึง 45 องศาเซลเซียสการเก็บรักษาที่อุณหภูมิ -40 ถึง 55 องศาเซลเซียส | ตัวควบคุม 14 ดิจิทัล I/O;อุปกรณ์ 2 ดิจิทัล I/O, 24 V, 1 A;230 โวลต์ AC (-15% ถึง +10%), 50–60 เฮิรตซ์ | ขอรุ่นนี้ค่ะ |
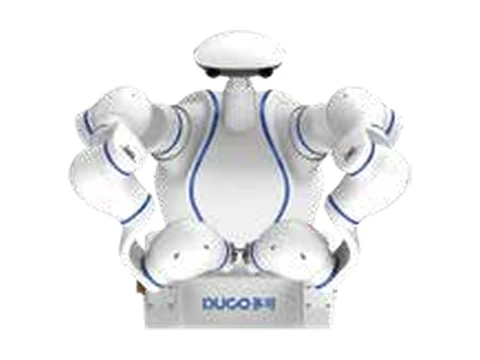 | DSCR3 | หุ่นยนต์แขนคู่ DSCR | 7 2 × | น้ำหนักรวม 6 กิโลกรัม(3 กก. × 2) | 600 mm × 2 | ± 0.02 มม | 70 | IP30 | / | ความเร็วสูงสุด 2.5 เมตร/วินาที;1.0 ม./วินาที เชิงเส้น | J7 ±180°;J6 ±120°;J5 ±180°;J4 ±120°;J3 ±180°;J2 ±115°;J1 ±180°;ทั้งหมด 180°/วินาที | โดยทั่วไป 500 วัตต์;ใช้งานได้ที่อุณหภูมิ -10 ถึง 45 องศาเซลเซียสการเก็บรักษาที่อุณหภูมิ -40 ถึง 55 องศาเซลเซียส | ระบบควบคุมถูกรวมเข้าไว้ในตัวหุ่นยนต์;แต่ละแขนเครื่องมือมีอินพุต/เอาต์พุตดิจิทัล 2 ช่อง, 24 โวลต์, 1 แอมป์;230 โวลต์ AC (-15% ถึง +10%), 50–60 เฮิรตซ์ | ขอรุ่นนี้ค่ะ |
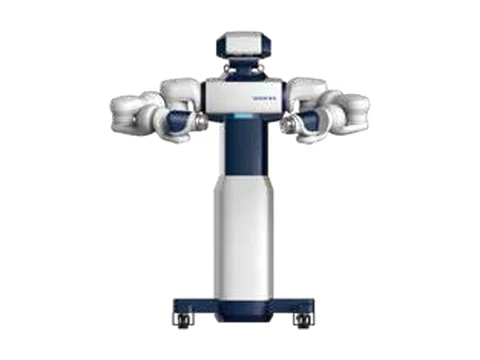 | DSCR5 | หุ่นยนต์แขนคู่ DSCR | 7 2 × | น้ำหนักรวม 10 กิโลกรัม(5 กก. × 2) | 800 mm × 2 | ± 0.02 มม | 200 | IP30 | / | ความเร็วสูงสุด 2.0 เมตร/วินาที;1.0 ม./วินาที เชิงเส้น | J7 ±180°;J6 ±110°;J5 ±180°;J4 ±115°;J3 ±180°;J2 ±105°;J1 ±180°;ทั้งหมด 180°/วินาที | โดยทั่วไป 800 วัตต์;ใช้งานได้ที่อุณหภูมิ -10 ถึง 45 องศาเซลเซียสการเก็บรักษาที่อุณหภูมิ -40 ถึง 55 องศาเซลเซียส | ระบบควบคุมถูกรวมเข้าไว้ในตัวหุ่นยนต์;แต่ละแขนเครื่องมือมีอินพุต/เอาต์พุตดิจิทัล 2 ช่อง, 24 โวลต์, 1 แอมป์;230 โวลต์ AC (-15% ถึง +10%), 50–60 เฮิรตซ์ | ขอรุ่นนี้ค่ะ |
ไม่พบรุ่นที่ตรงกัน กรุณาล้างตัวกรองหรือส่งข้อมูลที่ต้องการ รวมถึงรายละเอียดการใช้งาน เพื่อตรวจสอบเพิ่มเติม
คำถามที่พบบ่อยเกี่ยวกับหุ่นยนต์และโซลูชันระบบอัตโนมัติของ DUCO
หุ่นยนต์ DUCO GCR, GCR-W, GCR-Ex, SCR และ DSCR แตกต่างกันอย่างไร?
หน้านี้แยกหุ่นยนต์ร่วมปฏิบัติงาน GCR อเนกประสงค์, รุ่น GCR-W ที่เน้นงานเชื่อม, รุ่น GCR-Ex ป้องกันการระเบิด, หุ่นยนต์ร่วมปฏิบัติงาน SCR ขนาดกะทัดรัด และหุ่นยนต์ DSCR แขนคู่ โปรดเปรียบเทียบแต่ละแถวอย่างละเอียด เนื่องจากน้ำหนักบรรทุก ระยะการทำงาน การติดตั้ง สภาพแวดล้อม และอินเทอร์เฟซแตกต่างกันไปตามแต่ละรุ่น
ฉันควรเลือกน้ำหนักบรรทุกและระยะการทำงานของหุ่นยนต์ DUCO อย่างไรดี?
รวมเครื่องมือ ชิ้นงาน และอุปกรณ์กระบวนการที่บรรทุกไว้ในน้ำหนักบรรทุกรวม ตรวจสอบจุด TCP และทิศทางที่จำเป็นทั้งหมดเทียบกับระยะการเข้าถึง จากนั้นตรวจสอบจุดศูนย์ถ่วง แรงเฉื่อย ขีดจำกัดของข้อต่อ การติดตั้ง สิ่งกีดขวาง และการเดินสายเคเบิล
ต้องตรวจสอบอะไรบ้างสำหรับการใช้งานหุ่นยนต์ DUCO GCR-Ex?
ตรวจสอบความถูกต้องของการจำแนกพื้นที่อันตราย สารที่ใช้ในกระบวนการ อุณหภูมิ อากาศบริสุทธิ์ หรือข้อกำหนดด้านสาธารณูปโภคอื่นๆ ตำแหน่งของอุปกรณ์ควบคุม การรับรองที่จำเป็น และวิธีการติดตั้งที่ครบถ้วน ชื่อรุ่นที่ป้องกันการระเบิดเพียงอย่างเดียวไม่ได้ยืนยันว่าโครงการเป็นไปตามข้อกำหนด
ฉันควรให้ข้อมูลอะไรบ้างสำหรับการขอใบเสนอราคาหุ่นยนต์หรือเวิร์กสเตชั่นของ DUCO?
โปรดระบุรุ่นหรือแอปพลิเคชัน น้ำหนักบรรทุกรวม ระยะการทำงานและท่าทาง อุปกรณ์กระบวนการ การติดตั้ง สภาพแวดล้อม ตัวควบคุมและความต้องการด้านอินเทอร์เฟซ แนวคิดด้านความปลอดภัย จำนวน ปลายทาง และช่วงเวลา ข้อมูลเหล่านี้จะช่วยให้สามารถตรวจสอบขอบเขตของหุ่นยนต์และเวิร์กสเตชันร่วมกันได้
เขียนโดย: ทีมบรรณาธิการ EVST
ทีมบรรณาธิการ EVST ดูแลรักษาหน้านี้เพื่อสนับสนุนการเลือกหุ่นยนต์และการวางแผนโครงการ ความพร้อมใช้งานของผลิตภัณฑ์ การกำหนดค่า การตรวจสอบความปลอดภัย และขอบเขตการบูรณาการจะต้องได้รับการยืนยันสำหรับการใช้งานจริง
นโยบายด้านบรรณาธิการ · นโยบายการแก้ไข · ข้อกำหนดการใช้งาน
ปรับปรุงครั้งล่าสุด: