ปรับปรุงประสิทธิภาพ: หุ่นยนต์จัดเรียงพาเลททำงานด้วยความเร็วและความแม่นยำสูง ซึ่งเหนือกว่าความสามารถในการจัดการแบบแมนนวล สิ่งนี้ช่วยเพิ่มประสิทธิภาพการผลิตโดยรวม ลดวงจรการผลิต และเร่งกระบวนการโลจิสติกส์
ลดต้นทุน: ระบบอัตโนมัติในการจัดเรียงบนพาเลทช่วยลดการพึ่งพาแรงงานคน ส่งผลให้ต้นทุนค่าแรงลดลง แม้ว่าการลงทุนเริ่มแรกในหุ่นยนต์จัดวางบนพาเลทอาจสูงกว่า แต่ค่าใช้จ่ายในการดำเนินงานและบำรุงรักษาในระยะยาวก็ค่อนข้างต่ำ ซึ่งให้ข้อได้เปรียบด้านต้นทุนอย่างมาก
ปรับปรุงคุณภาพ: หุ่นยนต์จัดเรียงสินค้าบนพาเลทดำเนินงานด้วยความแม่นยำสูง ทำให้มั่นใจได้ว่าจะวางซ้อนผลิตภัณฑ์ได้สม่ำเสมอ สิ่งนี้จะช่วยลดความสูญเสียและของเสียที่เกิดจากความผิดพลาดของมนุษย์ ซึ่งจะช่วยยกระดับคุณภาพโดยรวมของสายการผลิต
ความปลอดภัยที่เพิ่มขึ้น: ระบบอัตโนมัติสามารถทำงานในสภาพแวดล้อมที่เป็นอันตรายหรือท้าทาย ซึ่งช่วยลดความเสี่ยงของอุบัติเหตุที่เกี่ยวข้องกับการใช้แรงงานคน ซึ่งไม่เพียงแต่ปรับปรุงความปลอดภัยในสถานที่ทำงาน แต่ยังบรรเทาปัญหาด้านสุขภาพที่เกี่ยวข้องกับแรงงานมนุษย์อีกด้วย
ความยืดหยุ่นและความอเนกประสงค์: หุ่นยนต์จัดเรียงพาเลทมักจะมีการเขียนโปรแกรมที่ยืดหยุ่นและความสามารถในการปรับเปลี่ยน ช่วยให้สามารถปรับให้เข้ากับผลิตภัณฑ์ประเภทและขนาดต่างๆ ได้อย่างรวดเร็ว ความยืดหยุ่นนี้ทำให้เหมาะสำหรับขั้นตอนการผลิตต่างๆ และความต้องการในการผลิตที่เปลี่ยนแปลงไป
การตรวจสอบและการวิเคราะห์ข้อมูลแบบเรียลไทม์: หุ่นยนต์จัดเรียงพาเลทมีเซ็นเซอร์ขั้นสูงและระบบติดตามสำหรับการติดตามกระบวนการผลิตแบบเรียลไทม์ การวิเคราะห์ข้อมูลนี้ช่วยให้ผู้จัดการฝ่ายผลิตสามารถตัดสินใจโดยใช้ข้อมูลรอบด้าน และเพิ่มประสิทธิภาพขั้นตอนการผลิต
การส่งเสริมความยั่งยืน: ด้วยการใช้ทรัพยากรอย่างมีประสิทธิภาพ ลดของเสีย และลดข้อผิดพลาด หุ่นยนต์จัดเรียงพาเลทมีส่วนช่วยให้สายการผลิตมีความยั่งยืน ซึ่งจะช่วยลดผลกระทบต่อสิ่งแวดล้อมที่เกี่ยวข้องกับกระบวนการผลิตให้เหลือน้อยที่สุด

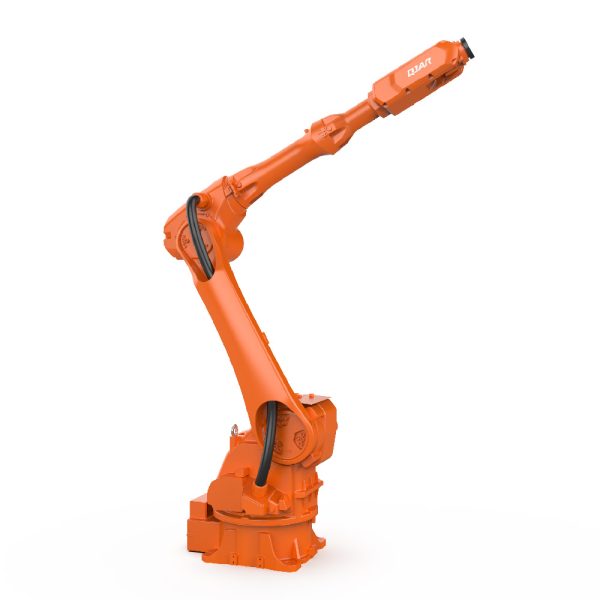
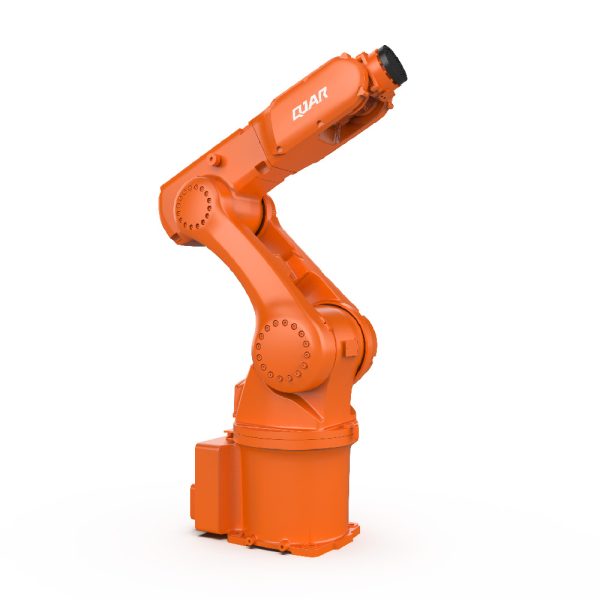
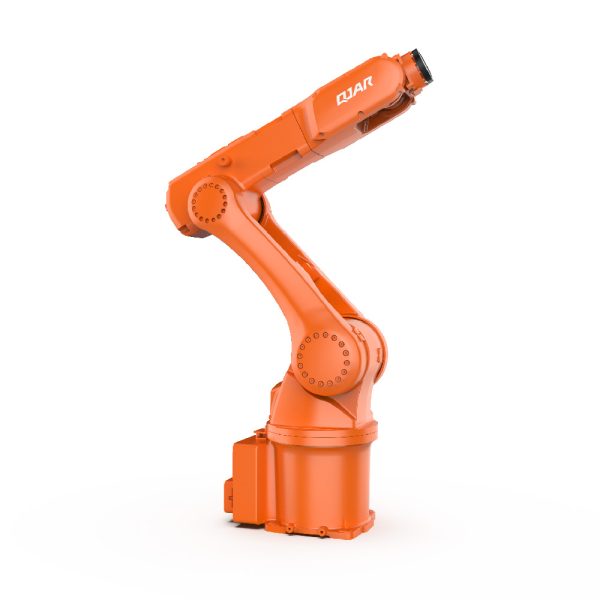
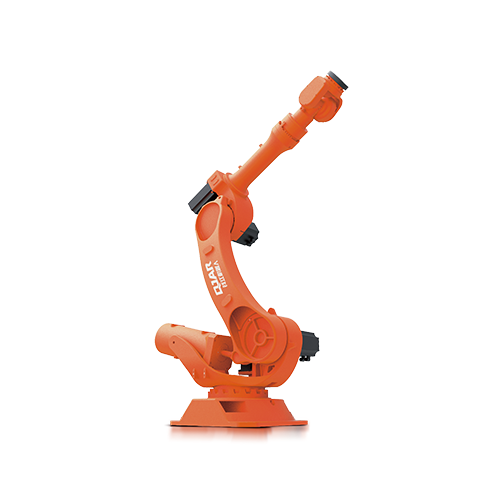
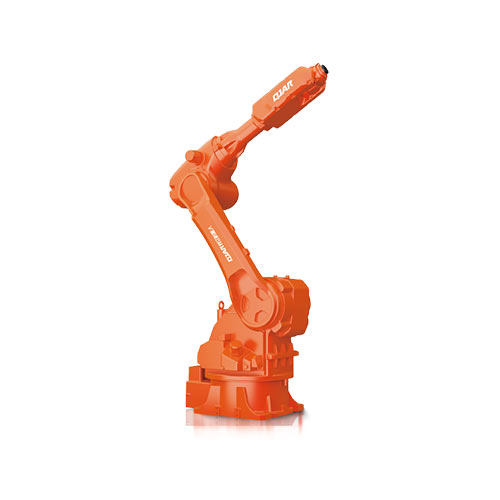
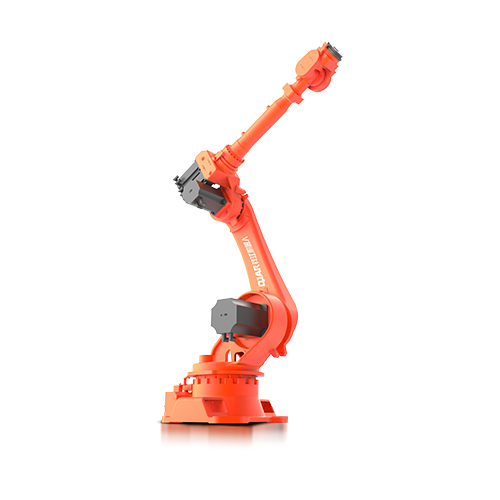
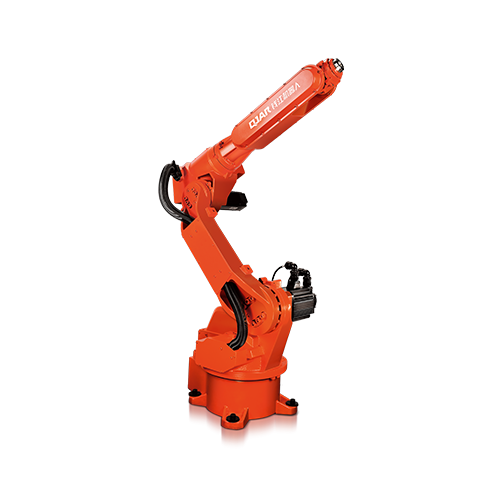
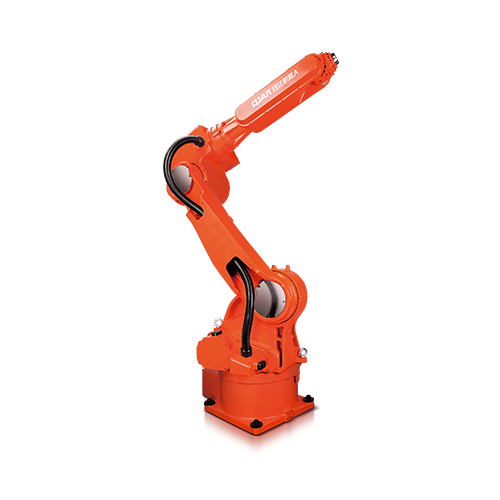
| รุ่น | คิวเจอาร์บี180-1 | QJR130-3100M | คิวเจอาร์บี800-1 | QJR260-3100M | |
| จำนวนแกน | 4 | 4 | 4 | 4 | |
| payload | 180กิโลกรัม | 130กิโลกรัม | 800กิโลกรัม | 260kg / 300kg | |
| ทำซ้ำการวางตำแหน่ง | ± 0.5mm | ± 0.5mm | ± 0.5mm | ± 0.5mm | |
| แม็กซ์ อาร์มสแปน | 3157mm | 3157mm | 3155mm | 3157mm | |
| ช่วงการเคลื่อนไหว | J1 | ± 182 ° | ± 182 ° | ±185° | ± 182 ° |
| J2 | +97°,-50° | +97°,-50° | ﹢94°,﹣48° | +97°,-50° | |
| J3 | +122°,-22° | +122°,-22° | ﹢112°,﹣17° | +122°,-22° | |
| J4 | ±360° | ± 360 ° | ±360° | ± 360 ° | |
| J5 | - | - | |||
| J6 | - | - | |||
| ความเร็วสูงสุด | J1 | 128 ° / วินาที | 128 ° / วินาที | 64 ° / วินาที | 97 ° / วินาที |
| J2 | 131 ° / วินาที | 131 ° / วินาที | 64 ° / วินาที | 97 ° / วินาที | |
| J3 | 131 ° / วินาที | 131 ° / วินาที | 64 ° / วินาที | 97 ° / วินาที | |
| J4 | 297 ° / วินาที | 297 ° / วินาที | 114 ° / วินาที | 297 ° / วินาที | |
| J5 | - | - | |||
| J6 | - | - | |||
| แรงบิดที่อนุญาต | J4 | 350N ·ม | 350N ·ม | 999N ·ม | 350N ·ม |
| J5 | - | - | |||
| J6 | - | - | |||
| โมเมนต์ความเฉื่อย | J4 | 43.6กก.·ตร.ม | 21.8 กก.·ตร.ม | 286กก.·ตร.ม | 43.6กก.·ตร.ม |
| J5 | - | - | |||
| J6 | - | - | |||
| น้ำหนักตัวหุ่นยนต์ | 1400กิโลกรัม | 1400กิโลกรัม | 2550กิโลกรัม | 1400กิโลกรัม | |
| ความจุพลังงาน | 17.4KVA | 17.4KVA | 39.6KVA | 19.2KVA | |
| พาวเวอร์ซัพพลาย | สามเฟส 5 สาย 380V ±10% | สามเฟส 5 สาย 380V ±10% | สามเฟส 5 สาย 380V ±10% | สามเฟส 5 สาย 380V ±10% | |
| ขนาดคณะรัฐมนตรี | 600*480*920mm | 600*480*920mm | 600*480*920mm | 600*480*920mm | |
| น้ำหนักคณะรัฐมนตรี | 110กิโลกรัม | 110กิโลกรัม | 110กิโลกรัม | 110กิโลกรัม | |
| แบบฟอร์มการติดตั้ง | พื้นติดตั้ง | พื้นติดตั้ง | พื้นติดตั้ง | พื้นติดตั้ง | |
| การใช้งาน | เหมาะสำหรับเครื่องเจาะ เฟอร์นิเจอร์ อาหารและเครื่องดื่ม 3C และอุตสาหกรรมอื่นๆ เกี่ยวกับการจัดเรียงบนพาเลท การหยิบ การบรรจุ การขนย้าย การขนถ่าย | เหมาะสำหรับเครื่องเจาะ เฟอร์นิเจอร์ อาหารและเครื่องดื่ม 3C และอุตสาหกรรมอื่นๆ เกี่ยวกับการจัดเรียงบนพาเลท การหยิบ การบรรจุ การขนย้าย การขนถ่าย | การใช้งานวางบนพาเลทสำหรับงานหนัก เช่นโรงงานอิฐวางบนพาเลท | เหมาะสำหรับเครื่องเจาะ เฟอร์นิเจอร์ อาหารและเครื่องดื่ม 3C และอุตสาหกรรมอื่นๆ เกี่ยวกับการจัดเรียงบนพาเลท การหยิบ การบรรจุ การขนย้าย การขนถ่าย | |


