
ระบบเชื่อมอัจฉริยะแบบไม่ต้องสอนการใช้งานสำหรับเหล็กโครงสร้าง
แปลงข้อมูลชิ้นงานที่ได้รับการอนุมัติให้เป็นเส้นทางการเชื่อมที่พร้อมใช้งานสำหรับหุ่นยนต์ โดยไม่ต้องตั้งโปรแกรมตัวควบคุมแบบจุดต่อจุดด้วยตนเอง EVST ผสานรวมการวางแผนเส้นทางแบบออฟไลน์ การกำหนดตำแหน่งด้วยระบบวิชั่น 3 มิติ การติดตามรอยเชื่อมด้วยเลเซอร์ และฮาร์ดแวร์การเชื่อมที่ปรับแต่งได้สำหรับการผลิตเหล็กโครงสร้าง
สำรวจขั้นตอนการทำงานความหมายของ Teach-Free ในงานเชื่อมเหล็กโครงสร้าง
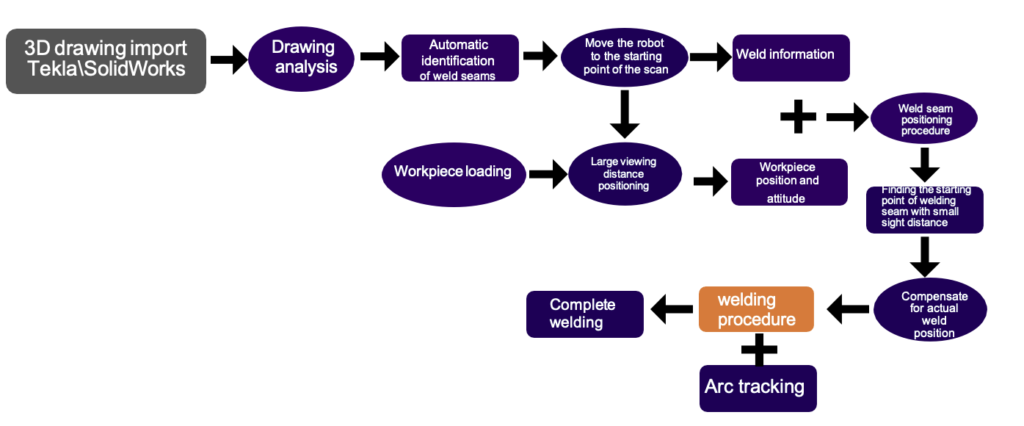
คำว่า "ไม่ต้องใช้การสอน" อธิบายถึงวิธีการสร้างเส้นทางการเชื่อม แทนที่จะให้ผู้ปฏิบัติงานทำตามขั้นตอนทุกจุดด้วยจี้ควบคุมการสอน กระบวนการทำงาน EVST เริ่มต้นจากข้อมูลชิ้นงาน ระบุคุณลักษณะการเชื่อม และเตรียมเส้นทางการเคลื่อนที่ของหุ่นยนต์แบบออฟไลน์ ทีมงานเชื่อมจึงสามารถมุ่งเน้นไปที่การอนุมัติงาน การยืนยันชิ้นงานและอุปกรณ์จับยึด การเลือกขั้นตอน และการอนุมัติการผลิตได้
ความแตกต่างนี้มีความสำคัญสำหรับผู้ผลิตโครงสร้างเหล็ก ส่วนผสมของผลิตภัณฑ์ การเข้าถึงข้อต่อ การบิดเบี้ยว การประกอบ และสภาพของอุปกรณ์จับยึดอาจแตกต่างกันไป แม้ว่าชิ้นส่วนเหล่านั้นจะอยู่ในตระกูลเดียวกันก็ตาม EVST ช่วยลดขั้นตอนการเตรียมเส้นทางที่ซ้ำซากจำเจ ในขณะที่ยังคงรักษาจุดยืนยันให้เห็นได้ชัดเจนสำหรับผู้รับผิดชอบคุณภาพการเชื่อม การเตรียมแบบจำลอง การจัดแนวภาพ การสร้างเส้นทาง การเลือกกระบวนการ และการดำเนินการ จะถูกจัดระเบียบเป็นเวิร์กโฟลว์ที่มีการควบคุมเพียงขั้นตอนเดียว
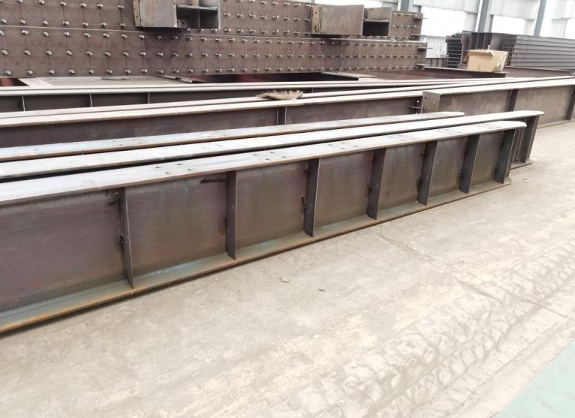
เหตุใดผู้ผลิตโครงสร้างเหล็กจึงหันมาใช้การเชื่อมแบบไม่ต้องสอนวิธีการเชื่อม
การเชื่อมด้วยหุ่นยนต์แบบดั้งเดิมอาจมีประสิทธิภาพในการทำงานที่คงที่และซ้ำซาก แต่ผู้ผลิตโครงสร้างเหล็กมักต้องจัดการกับชิ้นส่วนที่หลากหลาย ข้อกำหนดที่เปลี่ยนแปลง และงานตั้งค่าที่ซับซ้อน EVST ปรับโครงสร้างข้อจำกัดเหล่านั้นใหม่โดยใช้การวางแผนที่ขับเคลื่อนด้วยแบบจำลอง การกำหนดตำแหน่งด้วยระบบวิชั่น และความรู้เกี่ยวกับกระบวนการที่นำกลับมาใช้ใหม่ได้
| ข้อจำกัดทั่วไปของหุ่นยนต์เชื่อมแบบดั้งเดิม | กระบวนการทำงานของ EVST จัดการกับเรื่องนี้อย่างไร |
|---|---|
| การกำหนดจุดด้วยตนเองใช้เวลาในการเขียนโปรแกรมและทำให้เซลล์หุ่นยนต์ไม่ว่างในระหว่างการตั้งค่า | การวางแผนแบบออฟไลน์โดยใช้แบบจำลองและภาพวาดจะสร้างเส้นทางที่ห่างจากเซลล์และลดงานซ้ำซากของอุปกรณ์ควบคุมการสอน |
| ผลิตภัณฑ์หลายประเภท ข้อกำหนดที่เปลี่ยนแปลง และการผลิตในปริมาณน้อย ทำให้ต้องเขียนโปรแกรมซ้ำๆ | การสร้างแบบจำลองพาราเมตริกและโครงสร้างงานที่นำกลับมาใช้ใหม่ได้ ช่วยจัดระเบียบกลุ่มชิ้นงานที่เกี่ยวข้องภายในขอบเขตการทำงานของหุ่นยนต์ |
| ความแปรผันในการตัด การประกอบ และการจัดวางชิ้นส่วน ทำให้การนำเส้นทางที่กำหนดไว้มาใช้ซ้ำทำได้ยากขึ้น | ระบบกำหนดตำแหน่งด้วยภาพ 3 มิติจะจัดตำแหน่งงานที่เตรียมไว้ให้ตรงกับชิ้นงานจริง ในขณะที่ระบบติดตามรอยเชื่อมจะเชื่อมโยงการเคลื่อนที่ของหัวเชื่อมกับรอยเชื่อมที่ตรวจพบ |
| คุณภาพของการเขียนโปรแกรมอาจแตกต่างกันไป เมื่อการหาผู้ควบคุมหุ่นยนต์เชื่อมที่มีประสบการณ์มาทำงานด้วยนั้นทำได้ยาก | คลังข้อมูลผู้เชี่ยวชาญด้านกระบวนการและเวิร์กโฟลว์แบบออฟไลน์ที่แนะนำจะช่วยให้สามารถใส่ข้อมูลเส้นทางและกระบวนการที่ทำซ้ำได้ลงในแพ็คเกจงาน |
| อุปกรณ์ติดตั้งเฉพาะทางที่ซับซ้อนจะเพิ่มต้นทุนและต้องอาศัยการออกแบบจากผู้เชี่ยวชาญ | ระบบกำหนดตำแหน่งด้วยภาพช่วยให้การจับยึดชิ้นงานทำได้ง่ายและมั่นคงยิ่งขึ้น ในขณะที่ชิ้นงานยังคงยึดแน่นสำหรับการเชื่อม |
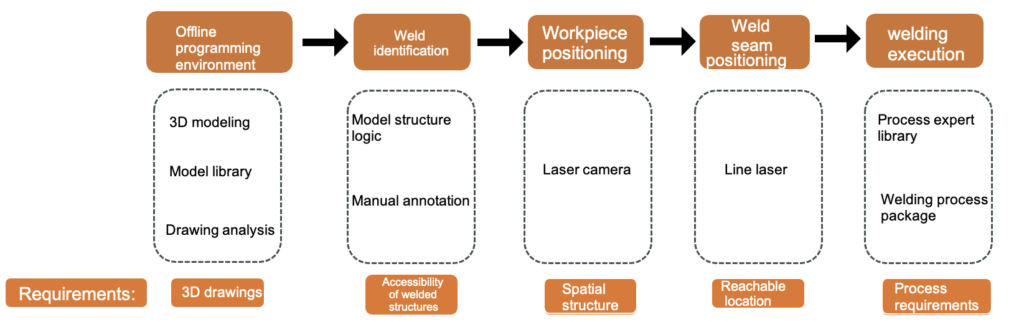
ข้อจำกัดเหล่านี้ยังเป็นแนวทางในการประเมินซัพพลายเออร์ด้วย เช่น การเปรียบเทียบความรับผิดชอบในด้านการวางแผน การตรวจจับ การเชื่อม การบูรณาการ และการส่งมอบ
ระบบนี้สร้างเส้นทางการเชื่อมได้สองวิธี
ระบบ EVST กำหนดให้การวางแผนโดยใช้แบบจำลองและแบบร่างเป็นวิธีการหลัก นอกจากนี้ ระบบยังรองรับวิธีการสแกนเส้น 3 มิติสำหรับชิ้นงานที่ต้องการบันทึกรูปทรงเรขาคณิต ณ จุดทำงาน ทั้งสองวิธีนี้จะนำไปสู่ข้อมูลการเชื่อมที่สามารถตรวจสอบได้ก่อนที่หุ่นยนต์จะเริ่มงานที่ได้รับอนุมัติ
การวางแผนแบบออฟไลน์โดยใช้แบบจำลองและภาพวาด
นำเข้าโมเดล 3 มิติหรือแบบร่างจากซอฟต์แวร์ออกแบบโครงสร้างหลัก ระบุคุณลักษณะการเชื่อมที่ต้องการ และเตรียมเส้นทางการเคลื่อนที่ของหุ่นยนต์ให้ห่างจากเซลล์การผลิต การสร้างแบบจำลองพาราเมตริกช่วยในการจัดระเบียบกลุ่มชิ้นส่วนที่สามารถทำซ้ำได้ ในขณะที่มุมมองดิจิทัลทวินช่วยให้วิศวกรสามารถตรวจสอบท่าทางของหุ่นยนต์ การเข้าถึงหัวเชื่อม และการเคลื่อนไหวที่ประสานกันก่อนปล่อยใช้งาน วิธีนี้มีประโยชน์อย่างยิ่งเมื่อมีข้อมูลทางวิศวกรรมพร้อมใช้งานตั้งแต่เนิ่นๆ และผู้ผลิตต้องการให้งานเขียนโปรแกรมเกิดขึ้นควบคู่ไปกับการเตรียมอุปกรณ์และวัสดุ
การเตรียมงานแบบออฟไลน์ไม่ได้เป็นเพียงขั้นตอนการแปลงแบบร่างเท่านั้น เส้นทางที่เสนอจะต้องเชื่อมโยงกับรอยต่อที่ต้องการ ลำดับการเชื่อม และสูตรกระบวนการ EVST ผสานการวางแผนเส้นทางเข้ากับคลังข้อมูลผู้เชี่ยวชาญด้านกระบวนการ เพื่อให้ข้อมูลเส้นทางและพารามิเตอร์การเชื่อมสามารถเตรียมไว้เป็นแพ็คเกจงานเดียวสำหรับการตรวจสอบ จากนั้นแพ็คเกจนั้นสามารถปรับให้ตรงกับชิ้นงานจริงผ่านเลเยอร์การมองเห็นที่เซลล์ได้
การสร้างรอยเชื่อมแบบกลุ่มจากโมเดล 3 มิติ
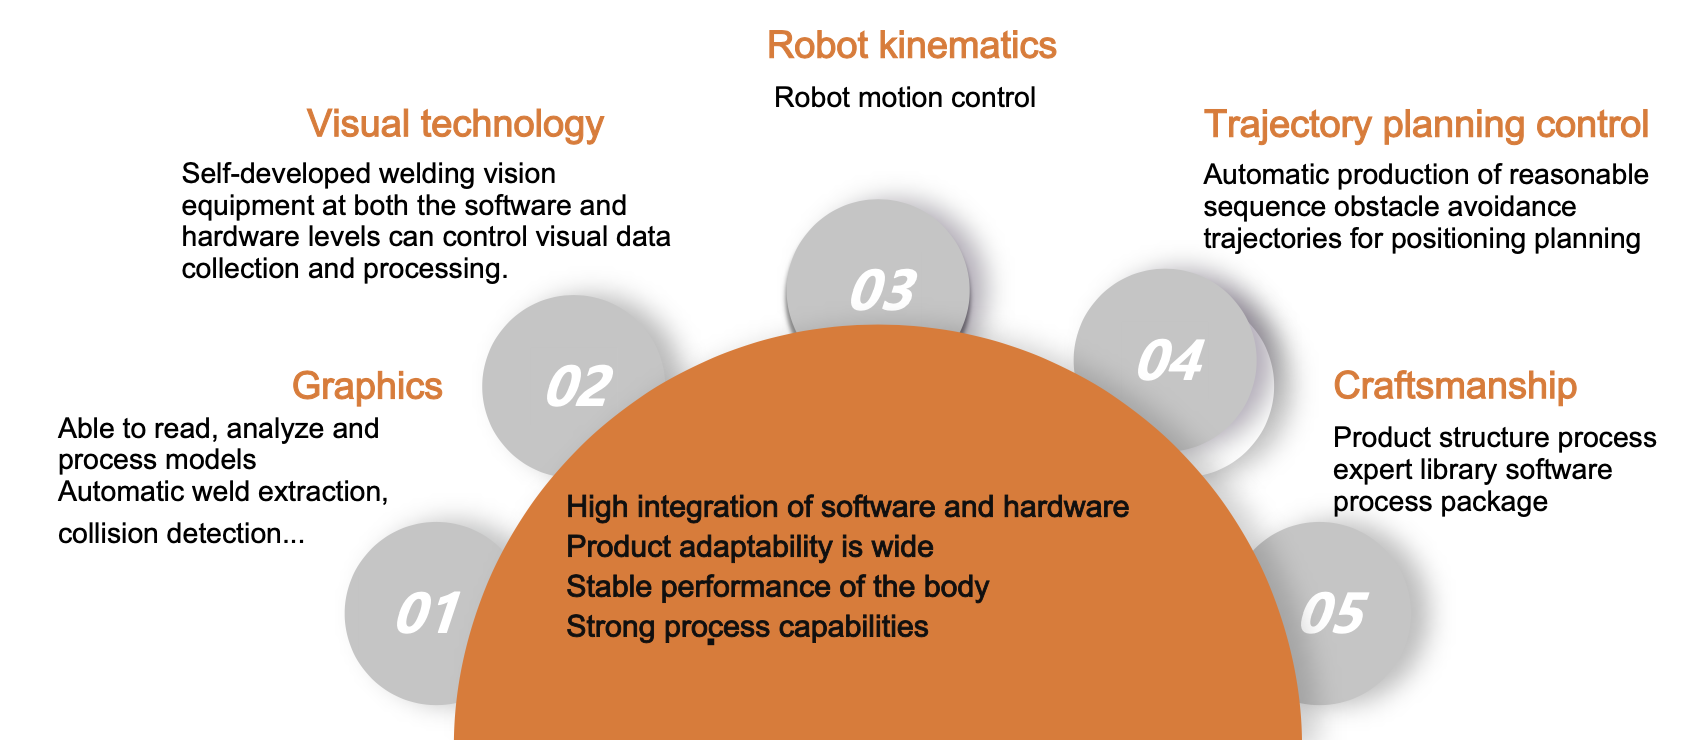
จากแบบจำลอง 3 มิติที่ได้รับการอนุมัติ ระบบจดจำรอยเชื่อมอัตโนมัติจะระบุคุณลักษณะที่เหมาะสม และการสร้างรอยเชื่อมอัตโนมัติจากแบบจำลอง 3 มิติจะจัดเตรียมงานที่สามารถตรวจสอบได้แบบออฟไลน์
การสร้างงานเชื่อมแบบเป็นชุดทำงานอย่างไร? เมื่อเปรียบเทียบกับการสอนด้วยตนเอง วิศวกรจะตรวจสอบรอยต่อ การเข้าถึง ลำดับ และสูตรก่อนที่จะปล่อยงาน การรับรู้เป็นการเสนอแนวทางในการทำงาน ไม่ใช่การอนุมัติ
รองรับการสแกนเส้นแบบ 3 มิติด้วยเช่นกัน
เมื่อไม่มีข้อมูลโมเดลที่ใช้งานได้ หรือจำเป็นต้องบันทึกภาพชิ้นงานจริงในระบบ ระบบสามารถสแกนรูปทรงเรขาคณิตที่เกี่ยวข้อง ดึงโมเดลชิ้นงาน และค้นหาข้อมูลการเชื่อมจากผลการสแกนได้ วิธีการเพิ่มเติมนี้ช่วยให้ผู้ผลิตมีทางเลือกที่สองในการสร้างชิ้นงานโดยคำนึงถึงความแปรผันของชิ้นส่วน ความสม่ำเสมอของอุปกรณ์จับยึด และการเข้าถึงจุดเชื่อม
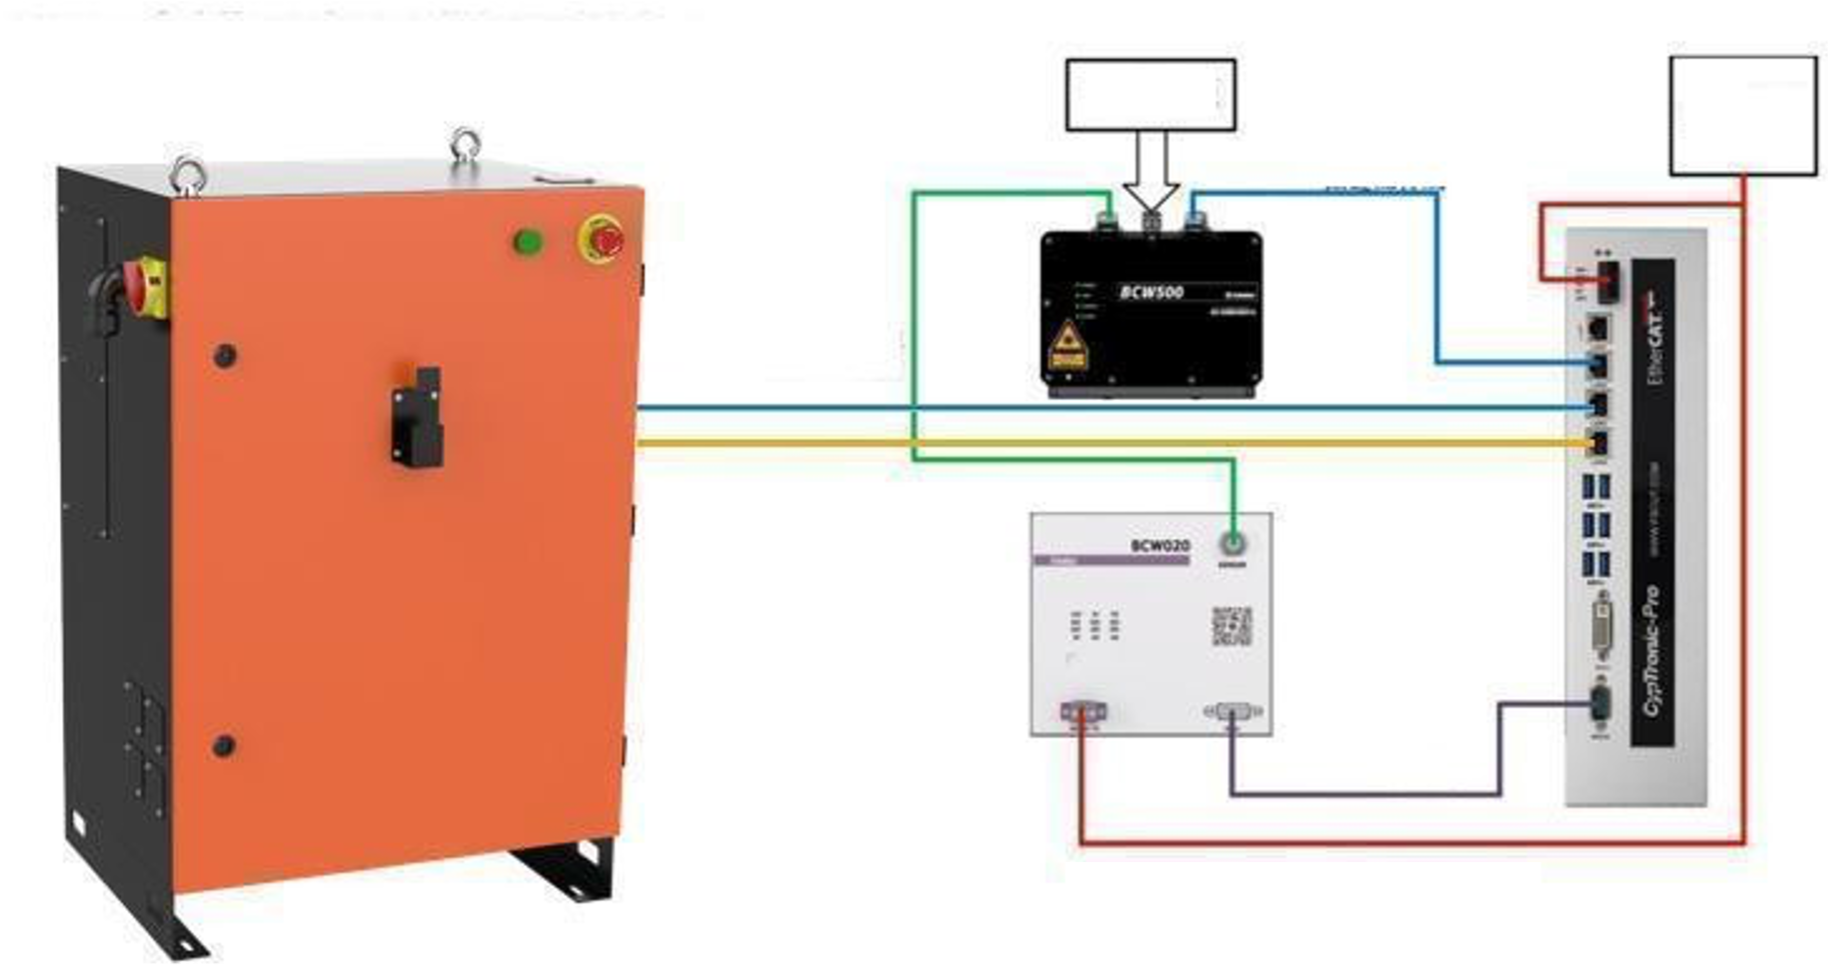
หลังจากระบุตำแหน่งชิ้นงานแล้ว ระบบติดตามรอยเชื่อมด้วยเลเซอร์จะช่วยสนับสนุนหุ่นยนต์ระหว่างการเชื่อมโดยเชื่อมโยงการเคลื่อนที่ของหัวเชื่อมกับรอยเชื่อมที่ตรวจพบ ระบบนี้เชื่อมโยงรูปทรงเรขาคณิตที่วางแผนไว้กับสภาพรอยเชื่อมจริง โดยจัดเป็นชั้นข้อมูลหนึ่งภายในสถาปัตยกรรมควบคุมการเคลื่อนที่ของหุ่นยนต์ กำลังเชื่อม หัวเชื่อม อุปกรณ์จับยึด และการควบคุมของผู้ปฏิบัติงาน
จากข้อมูลชิ้นงานสู่การควบคุมงานเชื่อมอย่างแม่นยำ
ขั้นตอนการทำงานต่อไปนี้แสดงให้เห็นว่าระบบอัตโนมัติทำงานในส่วนใด และการตรวจสอบโดยวิศวกรยังคงมีความสำคัญในส่วนใด
เตรียมคำจำกัดความของชิ้นงาน
เริ่มต้นจากแบบจำลองหรือแบบร่างที่ได้รับการอนุมัติ หรือวางแผนการสแกนเมื่อจำเป็นต้องบันทึกรูปทรงเรขาคณิตจริง กำหนดจุดเชื่อมที่เกี่ยวข้องกับงาน และตรวจสอบว่าอุปกรณ์จับยึดให้การเข้าถึงที่จำเป็นหรือไม่
ค้นหาส่วนที่แท้จริง
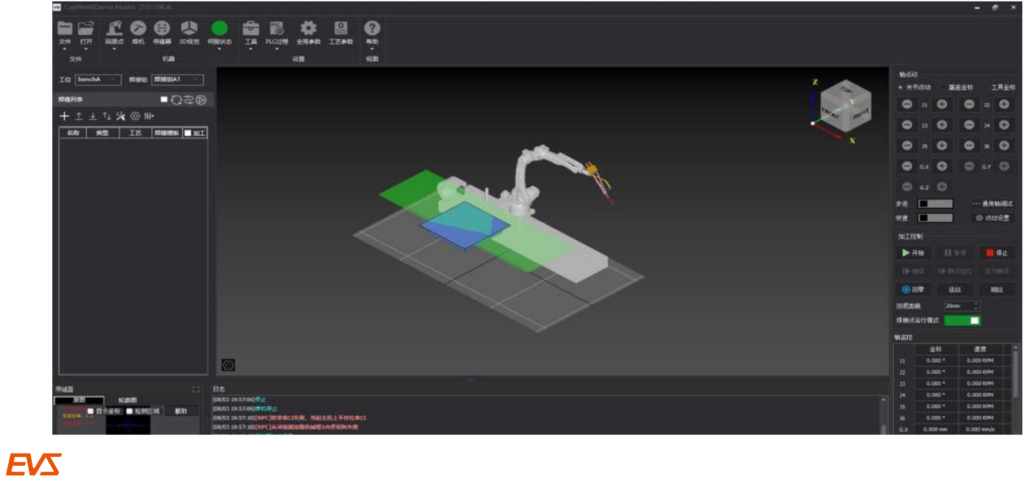
ใช้ระบบกำหนดตำแหน่งด้วยภาพ 3 มิติเพื่อจัดตำแหน่งชิ้นงานให้ตรงกับชิ้นงานในพื้นที่ทำงาน ผลลัพธ์จากระบบภาพจะเชื่อมต่อเส้นทางที่เตรียมไว้กับตำแหน่งจริง แทนที่จะสันนิษฐานว่าพิกัดดิจิทัลและพิกัดทางกายภาพตรงกันอยู่แล้ว
สร้างและตรวจสอบวิถีการเคลื่อนที่
สร้างเส้นทางการเชื่อม ตรวจสอบท่าทางของหุ่นยนต์และการเคลื่อนที่แบบประสานแกนในสภาพแวดล้อมดิจิทัลทวิน และเชื่อมโยงสูตรกระบวนการที่เลือก การตรวจจับการชนจะช่วยสนับสนุนการตรวจสอบนี้ก่อนที่จะปล่อยงาน
ดำเนินการโดยมีการสนับสนุนกระบวนการ
เริ่มงานเชื่อมที่ได้รับการยืนยันแล้ว โดยใช้แหล่งเชื่อม หัวเชื่อม และชั้นติดตามรอยเชื่อม (ถ้ามี) ที่กำหนดค่าไว้ สามารถจัดเตรียมการเชื่อมแบบต่อเนื่อง การเชื่อมแบบฟิลเล็ต และกลยุทธ์การเชื่อมหลายชั้นหรือหลายรอบได้ตามแพ็คเกจแอปพลิเคชันที่ได้รับการอนุมัติ
กู้คืนและจัดการงาน
การกู้คืนจุดหยุดช่วยให้สามารถกลับมาทำงานต่อได้อย่างเป็นระบบหลังจากหยุดชะงัก โมเดลพาราเมตริกและคลังข้อมูลผู้เชี่ยวชาญด้านกระบวนการช่วยให้ทีมจัดการกลุ่มชิ้นงานที่เกี่ยวข้องโดยไม่ต้องสร้างงานแต่ละงานใหม่จากโปรแกรมว่างเปล่า
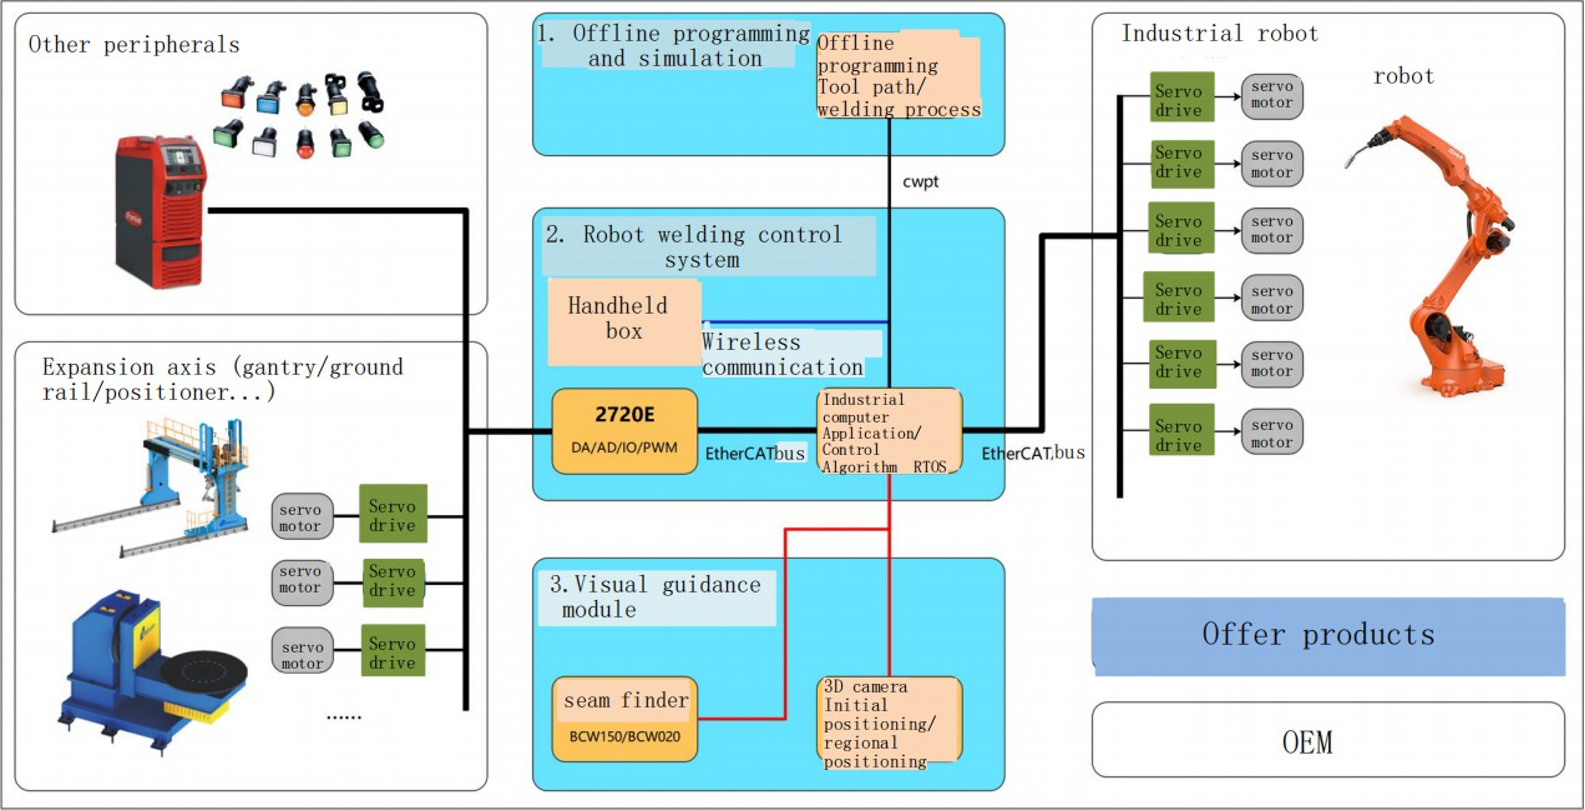
สถาปัตยกรรมระบบสำหรับเซลล์โครงสร้างเหล็ก
ผลลัพธ์การเชื่อมที่ชาญฉลาดเกิดจากระบบการทำงานที่ประสานงานกัน ไม่ใช่จากแขนหุ่นยนต์เพียงอย่างเดียว EVST จะทำการกำหนดค่าซอฟต์แวร์ เซ็นเซอร์ หุ่นยนต์ ชุดอุปกรณ์เชื่อม และแกนภายนอกต่างๆ โดยคำนึงถึงชิ้นงานและวิธีการผลิตเป็นหลัก
| ชั้นเซลล์ | บทบาทในกระบวนการเชื่อม | หมายเหตุเกี่ยวกับการกำหนดค่า |
|---|---|---|
| การวางแผนและการควบคุม | การเขียนโปรแกรมแบบออฟไลน์ การสร้างวิถีการเคลื่อนที่ ดิจิทัลทวิน การสร้างแบบจำลองพาราเมตริก คลังผู้เชี่ยวชาญด้านกระบวนการ และการจัดการงาน | การนำเข้าโมเดลหรือภาพวาดเป็นวิธีการวางแผนหลัก นอกจากนี้ยังรองรับการสแกนเส้น 3 มิติด้วย |
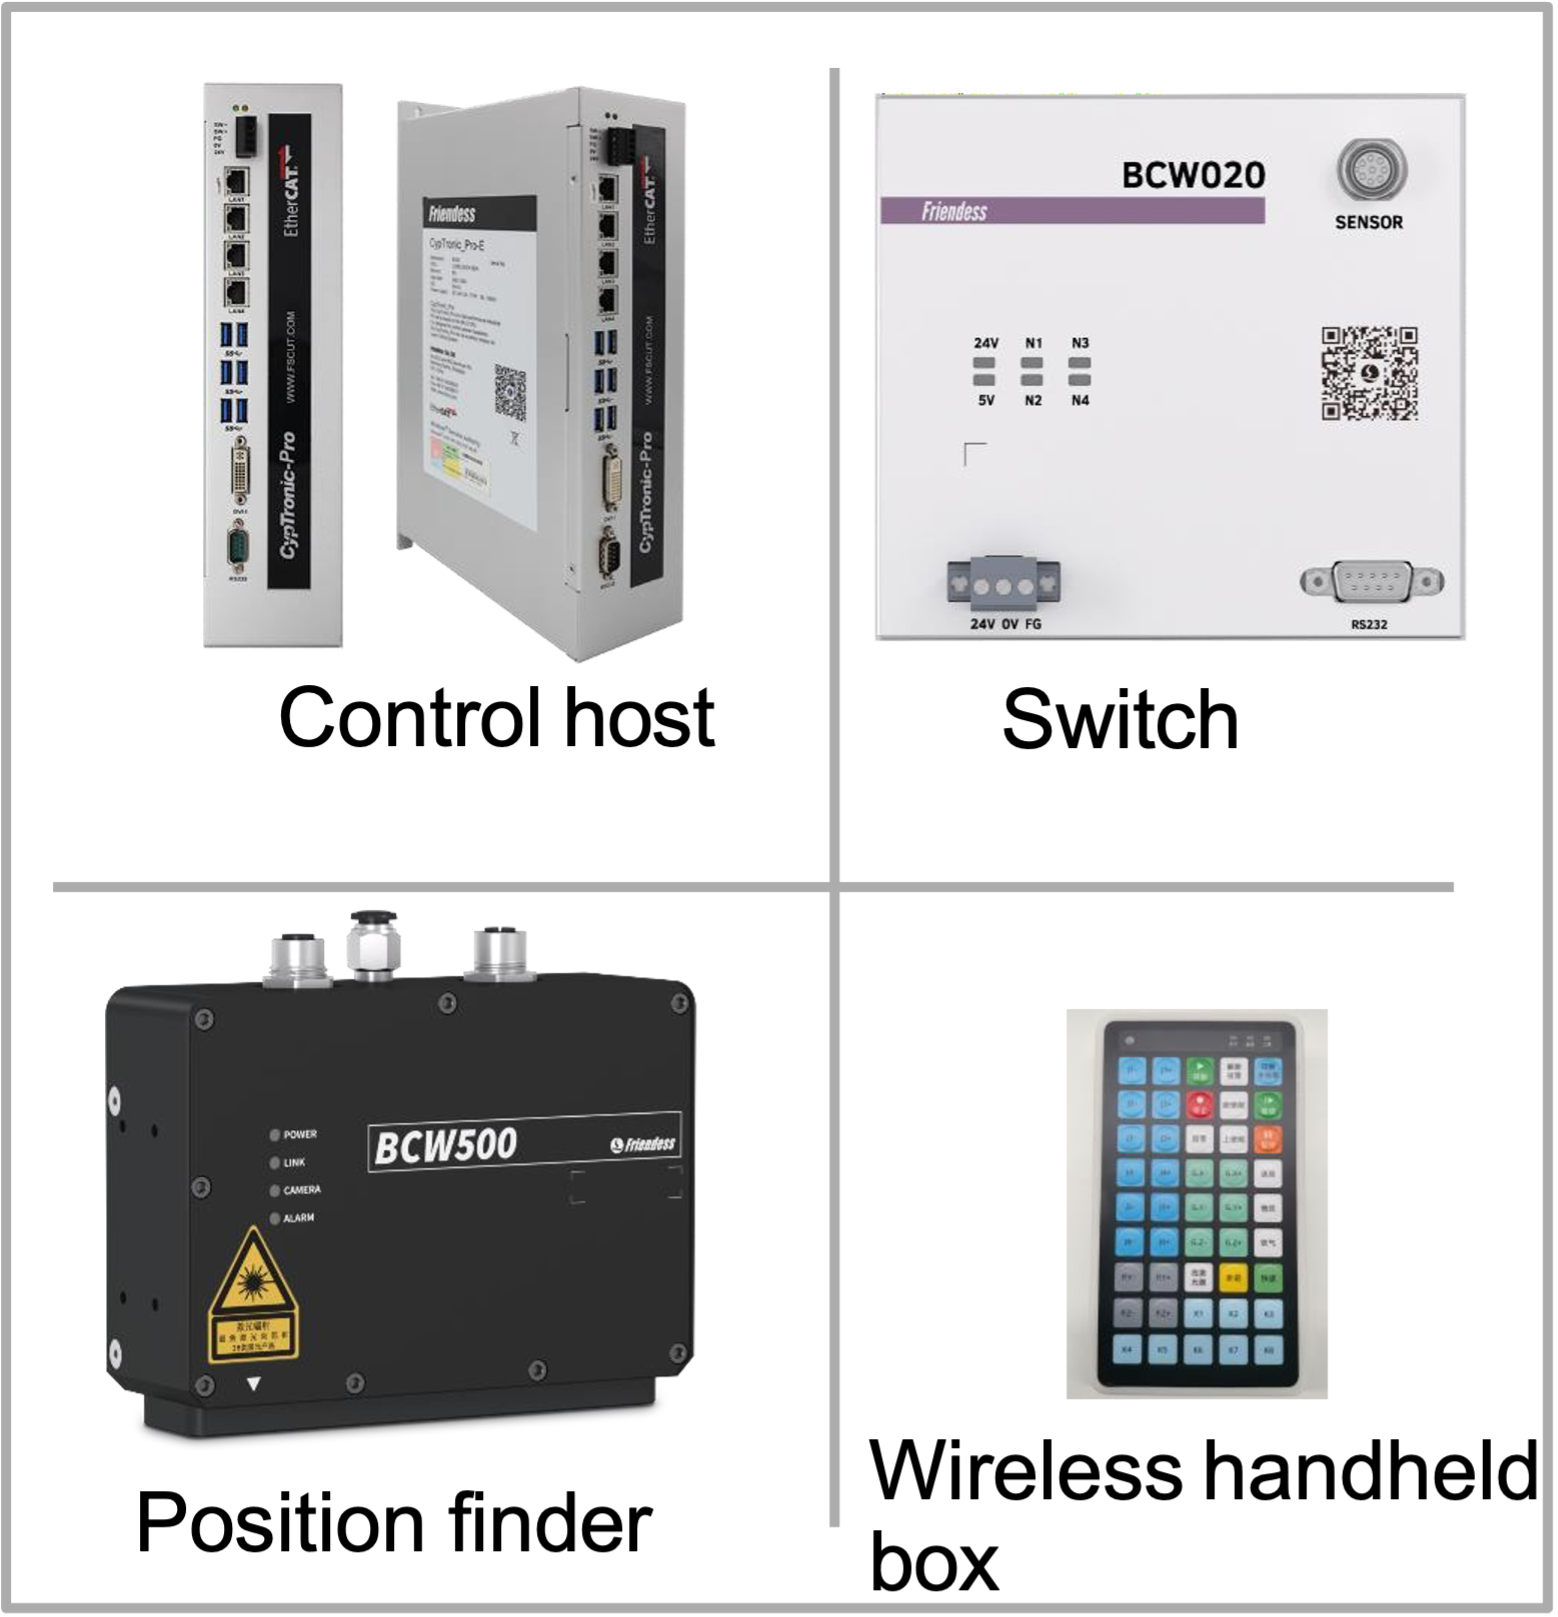
| การมองเห็นและการรับรู้ | ระบบกำหนดตำแหน่งด้วยภาพ 3 มิติจะระบุตำแหน่งของชิ้นงาน และระบบติดตามรอยเชื่อมด้วยเลเซอร์จะช่วยสนับสนุนการเชื่อมที่ได้รับการอนุมัติระหว่างการดำเนินการ | การเลือกและการติดตั้งเซ็นเซอร์ขึ้นอยู่กับการเข้าถึงรอยต่อ สภาพพื้นผิว และรูปแบบของเซลล์ |
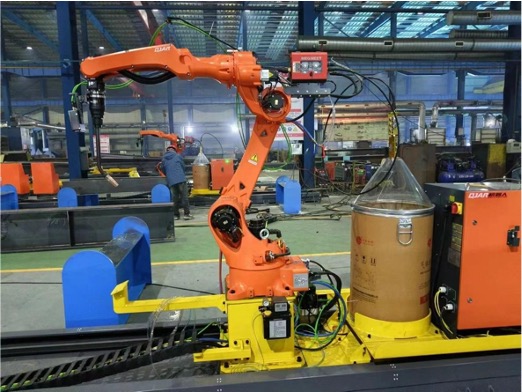
| หุ่นยนต์เชื่อม | QJR6-1400H หรือ QJR6-2000H เป็นแท่นวางชิ้นงานสำหรับการเชื่อม | เลือกระยะการเข้าถึงจากขอบเขตของชิ้นงาน การเข้าถึงหัวเชื่อม ตำแหน่งของอุปกรณ์จับยึด และการจัดเรียงแกนภายนอก |
| แกนภายนอก | การเคลื่อนที่ของรางและอุปกรณ์กำหนดตำแหน่งช่วยเพิ่มพื้นที่การเข้าถึงและประสานชิ้นงานกับหุ่นยนต์ | สถาปัตยกรรมปัจจุบันรองรับการจัดเรียงแกนภายนอกแบบ 3+2 |
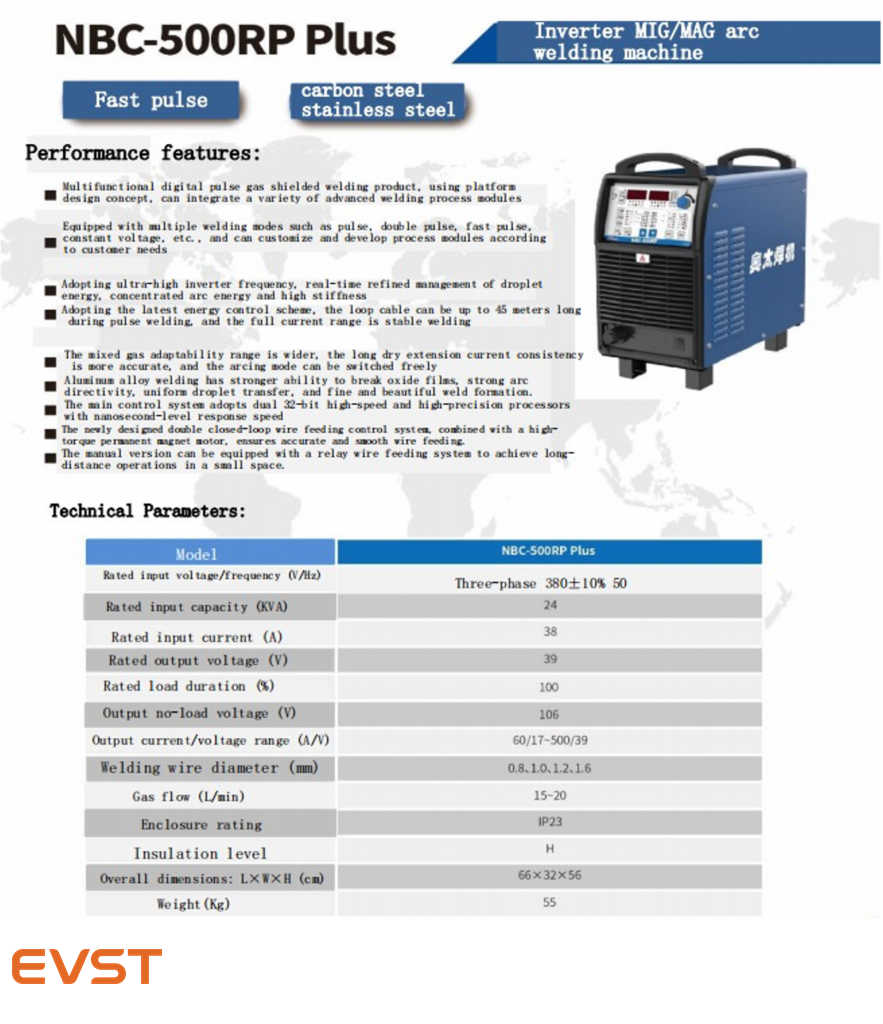
| ชุดอุปกรณ์เชื่อม | แหล่งจ่ายไฟ ระบบส่งลวด หัวเชื่อม ระบบระบายความร้อน และการกำหนดค่ากระบวนการต่างๆ ประกอบกันเป็นชุดอุปกรณ์สำหรับการสร้างประกอไฟ | ระบบนี้สามารถตั้งค่าได้โดยใช้แหล่งจ่ายไฟเชื่อม Aotai NBC500RP Plus หรือ Megmeet Dex2 500MPR ก็ได้ |
| การสนับสนุนเซลล์ | สถานีทำความสะอาดปืนเชื่อมโลหะช่วยสนับสนุนการบำรุงรักษาหัวเชื่อมโลหะภายในขั้นตอนการทำงานที่วางแผนไว้ | การติดตั้งอุปกรณ์ การป้องกัน การระบายอากาศ และการเข้าถึงของผู้ปฏิบัติงาน จะได้รับการสรุปให้เรียบร้อยก่อนการติดตั้งจริง |
การประสานงานระบบควบคุม
ระบบควบคุมจะประสานงานการวางแผน การเคลื่อนที่ของหุ่นยนต์ การตรวจจับ การดำเนินการเชื่อม และการจัดการงาน โดยรายละเอียดโมดูลเฉพาะโครงการจะได้รับการยืนยันเทียบกับสถาปัตยกรรมเซลล์ที่เลือกไว้
ตัวเลือกการจัดวางแบบเจ็ดแกนและแปดแกน
EVST ผสานระยะการเข้าถึงของหุ่นยนต์เข้ากับการเคลื่อนที่บนรางและการจัดวางชิ้นงาน ทำให้เซลล์การทำงานสามารถติดตามชิ้นส่วนที่มีความยาว รักษาการเข้าถึงหัวตัด และจัดระเบียบการโหลดรอบโครงสร้างประกอบได้
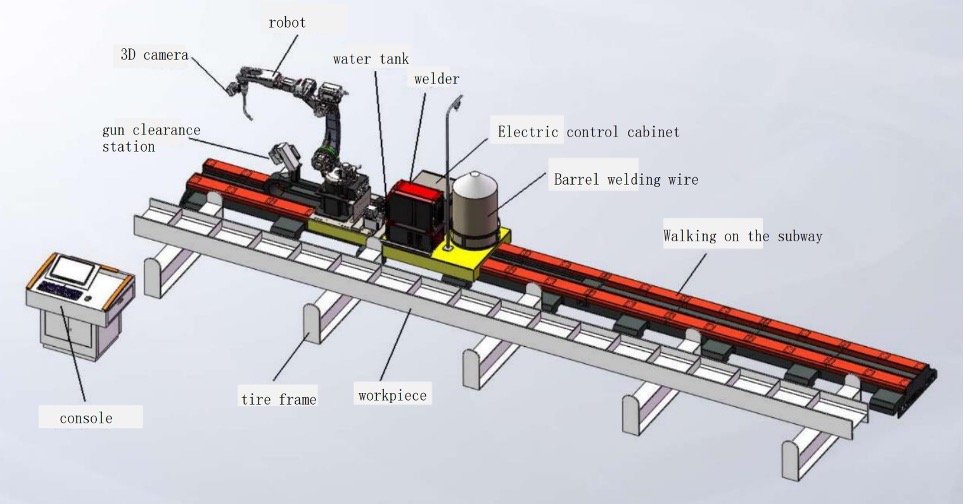
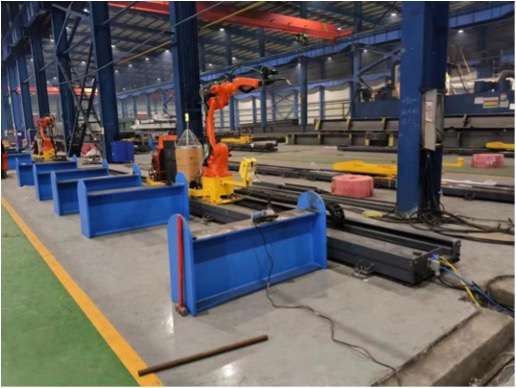
รางตั้งตรงเจ็ดแกน
รางหุ่นยนต์ที่ติดตั้งบนพื้นข้างอุปกรณ์ยึด ช่วยให้เข้าถึงการบริการได้โดยตรงและครอบคลุมพื้นที่ตามคาน โครง และโครงสร้างแบบเปิดต่างๆ ได้มากขึ้น
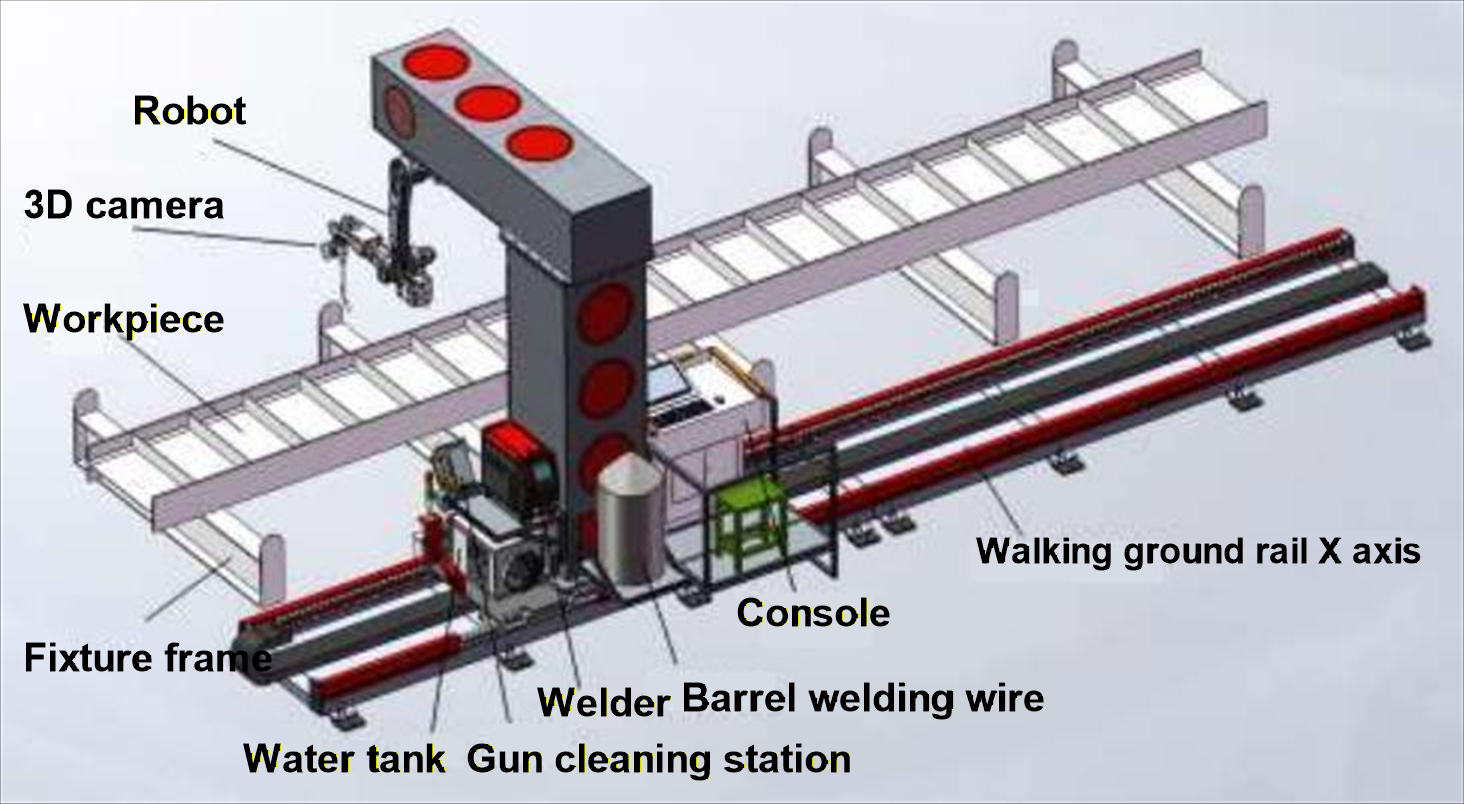
รางกลับด้านเจ็ดแกน
รางหุ่นยนต์แบบเหนือศีรษะหรือแบบกลับหัวช่วยเพิ่มพื้นที่ทำงานรอบๆ อุปกรณ์ยึดและชิ้นงานขนาดใหญ่ ในขณะเดียวกันก็ยังคงรักษาระยะการเคลื่อนที่ไปตามแนวเชื่อมได้
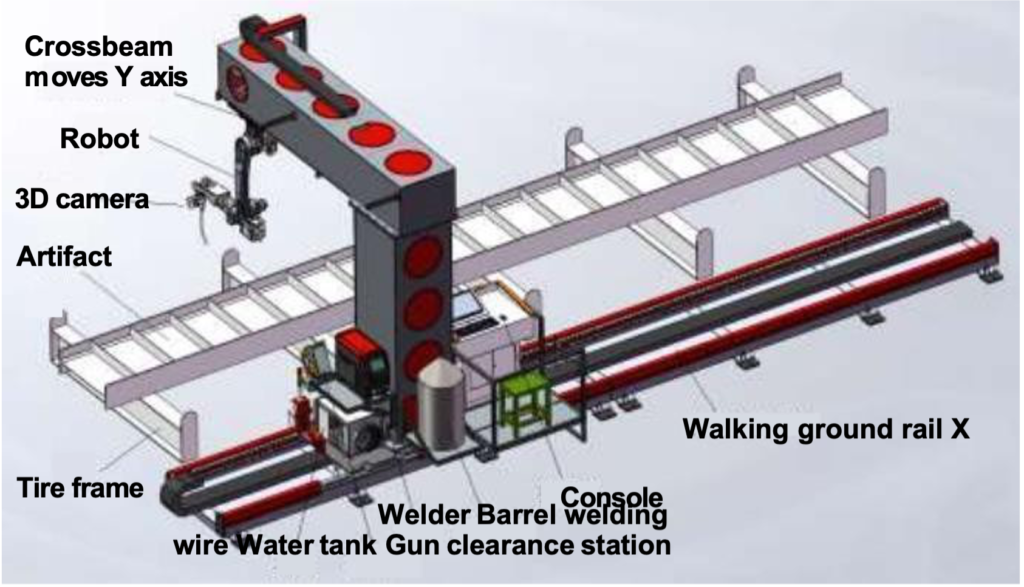
การจัดวางแบบประสานแปดแกน
แกนประสานงานเพิ่มเติมช่วยขยายการวางแนวชิ้นงานหรือการครอบคลุมของหุ่นยนต์สำหรับชิ้นส่วนประกอบที่มีการเชื่อมกระจายอยู่หลายด้าน
| แบบ | รูปแบบชิ้นงานทั่วไป | ขนาดพื้นที่และวิธีการขนถ่ายสินค้า | เลือกรูปแบบนี้เมื่อ |
|---|---|---|---|
| รางตั้งตรงเจ็ดแกน | คานยาว โครง และโครงสร้างประกอบแบบเปิดด้านข้าง | รางพื้นวิ่งขนานไปกับอุปกรณ์ โดยสามารถเข้าถึงพื้นที่บรรทุกและบำรุงรักษาได้โดยตรงจากระดับพื้น | สามารถเข้าถึงรอยเชื่อมด้านบนและด้านข้างได้ และโครงเซลล์รางสายดินแบบเรียบง่ายก็เข้ากับแบบแปลนพื้นที่ที่มีอยู่ได้ |
| รางกลับด้านเจ็ดแกน | ถังขนาดใหญ่ ตู้เก็บของ และส่วนต่างๆ ที่ยาว ซึ่งได้รับประโยชน์จากพื้นที่โล่ง | การเคลื่อนที่ของหุ่นยนต์จะเกิดขึ้นเหนือพื้นที่ทำงาน ทำให้มีพื้นที่ว่างบนพื้นมากขึ้นรอบๆ อุปกรณ์ยึดและเส้นทางการขนถ่าย | การเข้าถึงจากด้านบนช่วยให้เข้าถึงหัวเชื่อมได้ง่ายขึ้น หรือช่วยให้การขนย้ายวัสดุในระดับพื้นดินเป็นไปอย่างสะดวก |
| การจัดวางแบบประสานแปดแกน | ชิ้นส่วนประกอบที่ซับซ้อนซึ่งมีการเชื่อมข้ามหลายพื้นผิวหรือมีการเปลี่ยนทิศทาง | แกนประสานที่เพิ่มเข้ามาช่วยขยายการวางแนวหรือการครอบคลุมรอบชิ้นงาน | ขอบเขตการเชื่อมที่ต้องการไม่สามารถครอบคลุมได้อย่างมีประสิทธิภาพโดยใช้เพียงระบบการเคลื่อนที่เจ็ดแกนเพียงอย่างเดียว |
การเลือกหุ่นยนต์และแกนภายนอก
การเลือกหุ่นยนต์เริ่มต้นด้วยขอบเขตการเชื่อมและวิธีการวางหัวเชื่อม จากนั้นจึงพิจารณาว่ารางหรืออุปกรณ์จัดตำแหน่งนำเสนอรอยเชื่อมแต่ละจุดอย่างไร EVST เปรียบเทียบท่าทางของหุ่นยนต์ การเดินสายเคเบิล ระยะห่างของหัวเชื่อม โซนจับยึด และการเคลื่อนไหวที่ประสานกันรอบชิ้นงานจริง
| รายการการกำหนดค่า | ค่าที่เผยแพร่ | บทบาทของแอปพลิเคชัน |
|---|---|---|
| หุ่นยนต์เชื่อม QJR6-1400H | รับน้ำหนักได้ 6 กก. ระยะแขน 1456 มม. | โครงสร้างเหล็กขนาดกะทัดรัดและรูปแบบการจัดวางที่ช่วยให้ข้อต่ออยู่ภายในระยะการเข้าถึงที่สั้นลง |
| หุ่นยนต์เชื่อม QJR6-2000H | รับน้ำหนักได้ 6 กก. ระยะแขน 2014 มม. | รูปแบบการทำงานที่มีระยะการเข้าถึงยาวกว่า ซึ่งหุ่นยนต์ต้องเข้าถึงพื้นที่ชิ้นงานที่กว้างขึ้น |
| แกนภายนอกที่ประสานกัน | 3 + 2 | ผสานรวมแกนการเคลื่อนที่และการวางตำแหน่งชิ้นงานรอบ ๆ งานเชื่อมด้วยหุ่นยนต์ |
| การอ้างอิงน้ำหนักบรรทุกราง | 500 กก. ในท่าตั้งตรง; 2 ตัน ในท่ากลับหัว | ให้ข้อมูลอ้างอิงสำหรับการวางแผนจัดวางรางในแนวตั้งหรือกลับหัวในสถาปัตยกรรมโซลูชันปัจจุบัน |
ขอบเขตของการจัดหา
เอกสารการกำหนดค่า EVST ฉบับปัจจุบันแยกชุดอุปกรณ์เชื่อมแบบอัจฉริยะหลักออกจากอุปกรณ์เสริมและรายการต่างๆ ที่จัดหาให้ในระดับโครงการ
| รายการ | ส่วนประกอบที่เสนอ | สถานะการจัดหา | หมายเหตุ : |
|---|---|---|---|
| ตัวหุ่นยนต์ | รุ่นเชื่อมแบบอัจฉริยะ QJR6-1400H หรือ QJR6-2000H | รวม | เลือกให้หุ่นยนต์เข้าถึงบริเวณรอยเชื่อมและหัวเชื่อมได้ |
| เครื่องเชื่อมและระบบป้อนลวด | Aotai NBC500RP Plus หรือ Megmeet Dex2 500MPR | รวม | ตัวเลือกแหล่งจ่ายไฟจะถูกเลือกพร้อมกับแพ็คเกจกระบวนการเชื่อม |
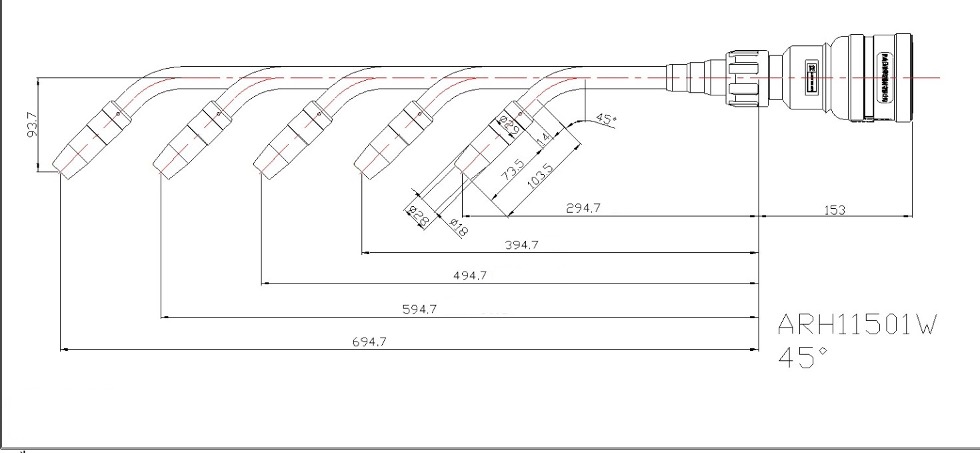
| หัวเชื่อมระบายความร้อนด้วยน้ำ | อาร์คเทค ARH11501W | รวม | ความยาวมาตรฐาน 294.7 มม. มีให้เลือกแบบเพิ่มความจุ 100 ลิตร, 200 ลิตร และ 300 ลิตร |
| ระบบเชื่อมอัจฉริยะ | เลเซอร์, คอมพิวเตอร์อุตสาหกรรม และระบบควบคุม | รวม | จัดเตรียมชั้นการวางแผน การกำหนดตำแหน่ง และการควบคุมการเชื่อมอัจฉริยะ |
| การควบคุมแกนภายนอก | การควบคุมแกนขยาย 3+2 | กำหนดโดยโครงการ | ระบุไว้ในข้อเสนอโครงการตามรูปแบบที่เลือกไว้ |
| สถานีทำความสะอาดปืน | สถานีทำความสะอาด ตัด และหล่อลื่นแบบ 3in1 | สามารถเลือกหรือไม่เลือกก็ได้ | รองรับการบำรุงรักษาหัวเผาตามปกติภายในขั้นตอนการทำงานที่วางแผนไว้ |
| โต๊ะผ่าตัดและตู้ควบคุม | เมาส์ คีย์บอร์ด จอแสดงผล การติดตั้งคอมพิวเตอร์อุตสาหกรรม และสวิตช์ | ไม่รวม | ระบุไว้ในเอกสารการกำหนดค่าปัจจุบันว่าเป็นอุปกรณ์ที่ลูกค้าหรือโครงการจัดหาให้ |
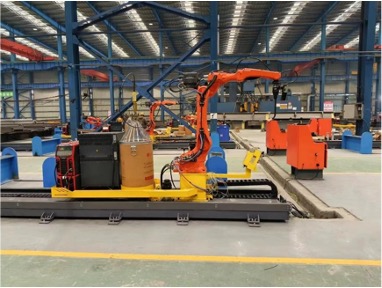
| รางพื้นและรางเลื่อนคานคว่ำรูปตัว L | รางตั้งตรงหรือรางกลับหัว และรางเลื่อนสำหรับขนส่งหุ่นยนต์ | ไม่รวม | ข้อมูลอ้างอิงปัจจุบัน: รางตั้งตรงรับน้ำหนักได้ 500 กก. หรือรางคว่ำรับน้ำหนักได้ 2 ตัน; ตัวเลื่อนใช้สำหรับลำเลียงหุ่นยนต์และอุปกรณ์ที่เกี่ยวข้อง |
| โครงยึดหรือแท่นวางชิ้นงาน | รองรับชิ้นงาน | ไม่รวม | ออกแบบโดยคำนึงถึงชิ้นงานโครงสร้างจริงและวิธีการรับน้ำหนักเป็นหลัก |
ขอบเขตการจัดหาขั้นสุดท้ายได้รับการยืนยันในข้อเสนอโครงการแล้ว
ร่วมงานกับ EVST ในฐานะผู้จัดจำหน่ายระบบเชื่อมอัจฉริยะของคุณ
เมื่อเปรียบเทียบผู้ผลิตระบบเชื่อมแบบอัจฉริยะในประเทศจีน ควรพิจารณาถึงความรับผิดชอบในด้านการวางแผน การตรวจจับ การบูรณาการ การประสานงาน และการส่งมอบ EVST เข้าถึงแต่ละโครงการในฐานะผู้จัดจำหน่ายและผู้บูรณาการในประเทศจีน โดยกำหนดขอบเขตงานที่เสนอโดยอิงจากชิ้นงานและแผนการยอมรับ
ผู้จำหน่ายแต่ละรายกำหนดขอบเขตที่แตกต่างกัน โดยทั่วไปแล้ว ผู้จำหน่ายแบบ OEM จะกำหนดแบรนด์ เอกสาร บริการ ณ สถานที่ติดตั้ง และการยอมรับก่อนที่จะเลือกอุปกรณ์ ผู้ซื้อควรแยกแยะรายการที่รวมอยู่ รายการเสริม และรายการที่กำหนดโดยโครงการ แทนที่จะมองระบบที่เสนอขายเป็นแพ็กเกจตายตัว
ในการขอใบเสนอราคา โปรดระบุข้อมูลชิ้นงานและข้อต่อ ความคลาดเคลื่อนที่คาดการณ์ไว้ แนวคิดเกี่ยวกับอุปกรณ์จับยึดและการรับน้ำหนัก พื้นที่ทำงาน และข้อกำหนดด้านบริการหน้างาน การจัดส่งไปต่างประเทศ การติดตั้ง การทดสอบระบบ การฝึกอบรม และเอกสารประกอบ จะถูกพิจารณาเป็นรายการในขอบเขตของโครงการ และจะรวมอยู่ในข้อเสนอเฉพาะเมื่อได้รับการยืนยันแล้วเท่านั้น
ฟังก์ชันการเชื่อมที่มีให้สำหรับวิศวกรแอปพลิเคชัน
ซอฟต์แวร์ EVST รวบรวมการเขียนโปรแกรมแบบออฟไลน์ การนำเข้าโมเดล 3 มิติ การกำหนดตำแหน่งด้วยระบบวิชั่น 3 มิติ การวางแผนเส้นทางอัตโนมัติ การตรวจสอบแบบจำลองดิจิทัล การสร้างแบบจำลองพารามetric และการตรวจจับการชน ในระหว่างการเชื่อม เซลล์ที่กำหนดค่าไว้สามารถใช้การติดตามรอยเชื่อมด้วยเลเซอร์ กลยุทธ์การเชื่อมแบบต่อเนื่องหรือแบบมุม การวางแผนหลายชั้นและหลายรอบ การกู้คืนจุดหยุด และสูตรจากคลังผู้เชี่ยวชาญกระบวนการ EVST เลือกฟังก์ชันที่เกี่ยวข้องเป็นแพ็คเกจแอปพลิเคชันเดียวสำหรับชิ้นงานและขั้นตอนการเชื่อม
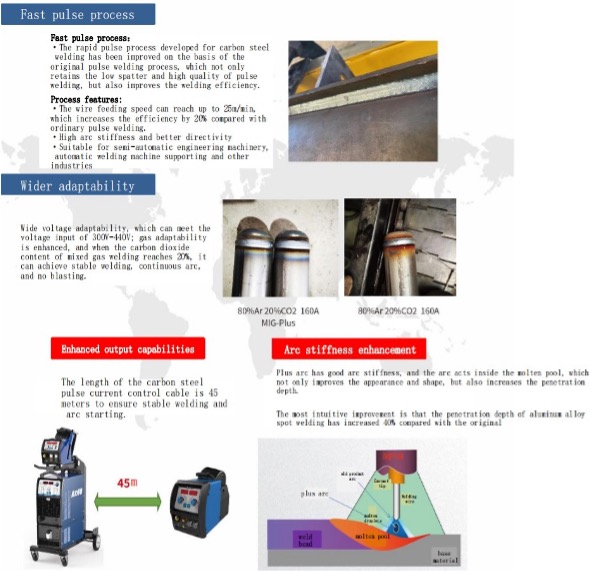
สำหรับงานแผ่นโลหะที่มีความหนาปานกลางถึงหนามาก วัสดุที่ใช้ในปัจจุบันอธิบายถึงตัวเลือกพัลส์วิกฤต โดยมีความเร็วในการเคลื่อนที่ระบุไว้ที่ 1.2–1.5 เท่าของพัลส์มาตรฐาน EVST ประเมินแหล่งพลังงาน วัสดุฐาน วัสดุเติม การออกแบบรอยต่อ การป้องกัน และปริมาณความร้อนที่ป้อนเข้าไปพร้อมกันในระหว่างการพัฒนาขั้นตอนการผลิต
คุณค่าเชิงปฏิบัติของซอฟต์แวร์อยู่ที่วิธีการเชื่อมต่อฟังก์ชันต่างๆ เหล่านี้เข้าด้วยกัน การกำหนดส่วนประกอบแบบพาราเมตริกสามารถป้อนข้อมูลสำหรับการสร้างเส้นทาง การจำลองดิจิทัลสามารถเปิดเผยปัญหาเรื่องท่าทางหรือการชนกัน ระบบวิชั่นสามารถจัดตำแหน่งงานที่ได้รับการอนุมัติให้ตรงกับชิ้นส่วนจริง การติดตามสามารถสนับสนุนการดำเนินการ และการกู้คืนจุดหยุดสามารถคืนงานที่หยุดชะงักกลับสู่สถานะที่ควบคุมได้ ลำดับการเชื่อมต่อนี้เป็นพื้นฐานของแนวคิด EVST ที่ไม่ต้องสอนการทำงานเพิ่มเติม
ไลบรารีพารามิเตอร์กระบวนการ
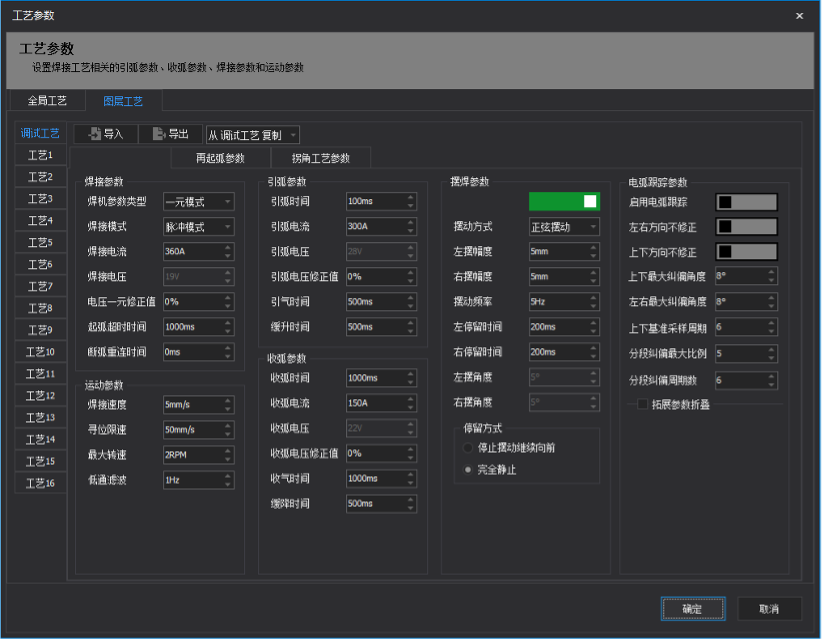
คลังพารามิเตอร์กระบวนการจะเก็บสูตรการเชื่อมที่ได้รับการอนุมัติไว้สำหรับการเตรียมงาน ในขณะที่การตั้งค่าที่เกี่ยวข้องยังคงต้องได้รับการตรวจสอบความถูกต้องจากชิ้นงาน รอยต่อ และขั้นตอนการเชื่อม
ตัวอย่างการใช้งานเหล็กโครงสร้าง
หน้าเว็บ EVST ปัจจุบันนำเสนอชิ้นงานโครงสร้างตัวอย่างสี่ชิ้น ซึ่งแสดงให้เห็นว่าการวางแผนแบบออฟไลน์ การจัดแนวภาพ และการเคลื่อนไหวที่ประสานกัน สามารถจัดการกับรูปแบบการเข้าถึงข้อต่อที่แตกต่างกันได้อย่างไร
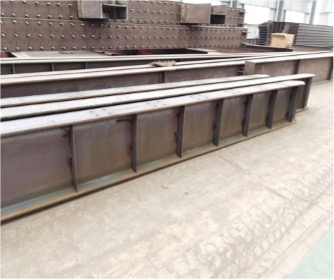
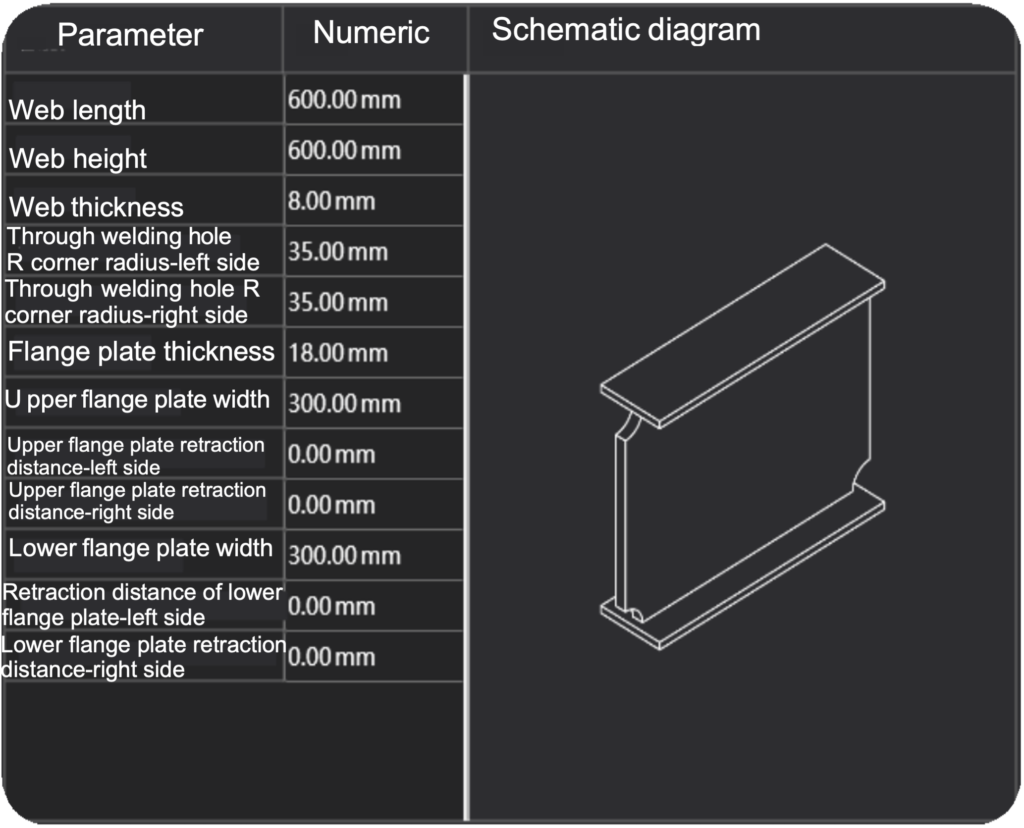
การเชื่อมทำให้แข็งโครงสร้างรูปตัว H
ข้อต่อเสริมแรงที่ทำซ้ำๆ จะให้ผลตอบแทนที่ดีต่อการเตรียมเส้นทางตามแบบจำลองและการอ้างอิงตัวยึดที่สม่ำเสมอ การตรวจสอบการใช้งานมุ่งเน้นไปที่วิธีการเข้าถึงหัวเชื่อม ลำดับของข้อต่อ และวิธีที่หุ่นยนต์เข้าถึงทั้งสองด้านของส่วนประกอบแผ่นที่เชื่อมต่อกัน
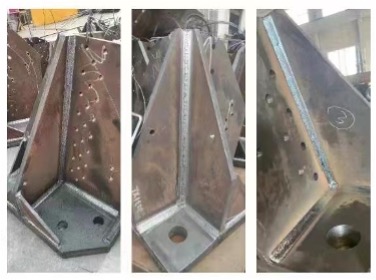
การเชื่อมมุมทาวเวอร์
รูปทรงเชิงมุมของเสาเชื่อมทำให้สามารถจัดวางแนวเชื่อมได้หลายแบบในพื้นที่ขนาดกะทัดรัด แนวคิดของเซลล์เชื่อมต้องประสานการจัดวางชิ้นส่วน ระยะห่างของหัวเชื่อม และเส้นทางที่เป็นระเบียบ ซึ่งวิศวกรผู้ใช้งานสามารถตรวจสอบได้ก่อนการผลิต
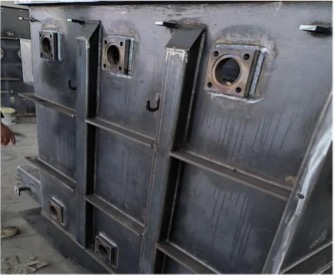
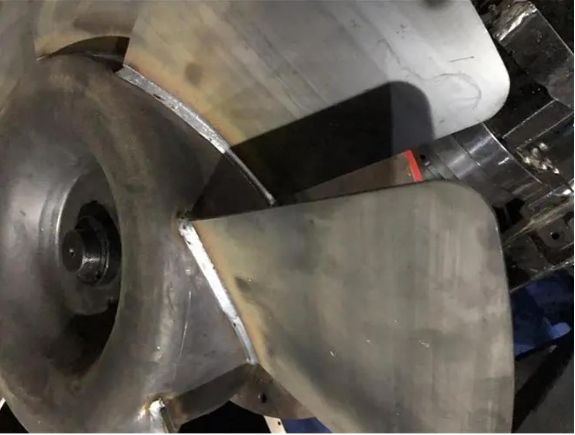
การเชื่อมถังหม้อแปลง
แผ่นขนาดใหญ่และโครงสร้างที่ติดอยู่จำเป็นต้องใช้การจัดวางที่ทำให้มองเห็นขอบเขตการเชื่อม อุปกรณ์จับยึด และท่าทางของหุ่นยนต์เป็นระบบเดียวกัน นอกจากนี้ EVST ยังได้จัดทำเอกสารเกี่ยวกับโซลูชันการเชื่อมถังหม้อแปลงไฟฟ้าโดยเฉพาะสำหรับผู้อ่านที่กำลังพิจารณาชิ้นงานประเภทนี้ด้วย
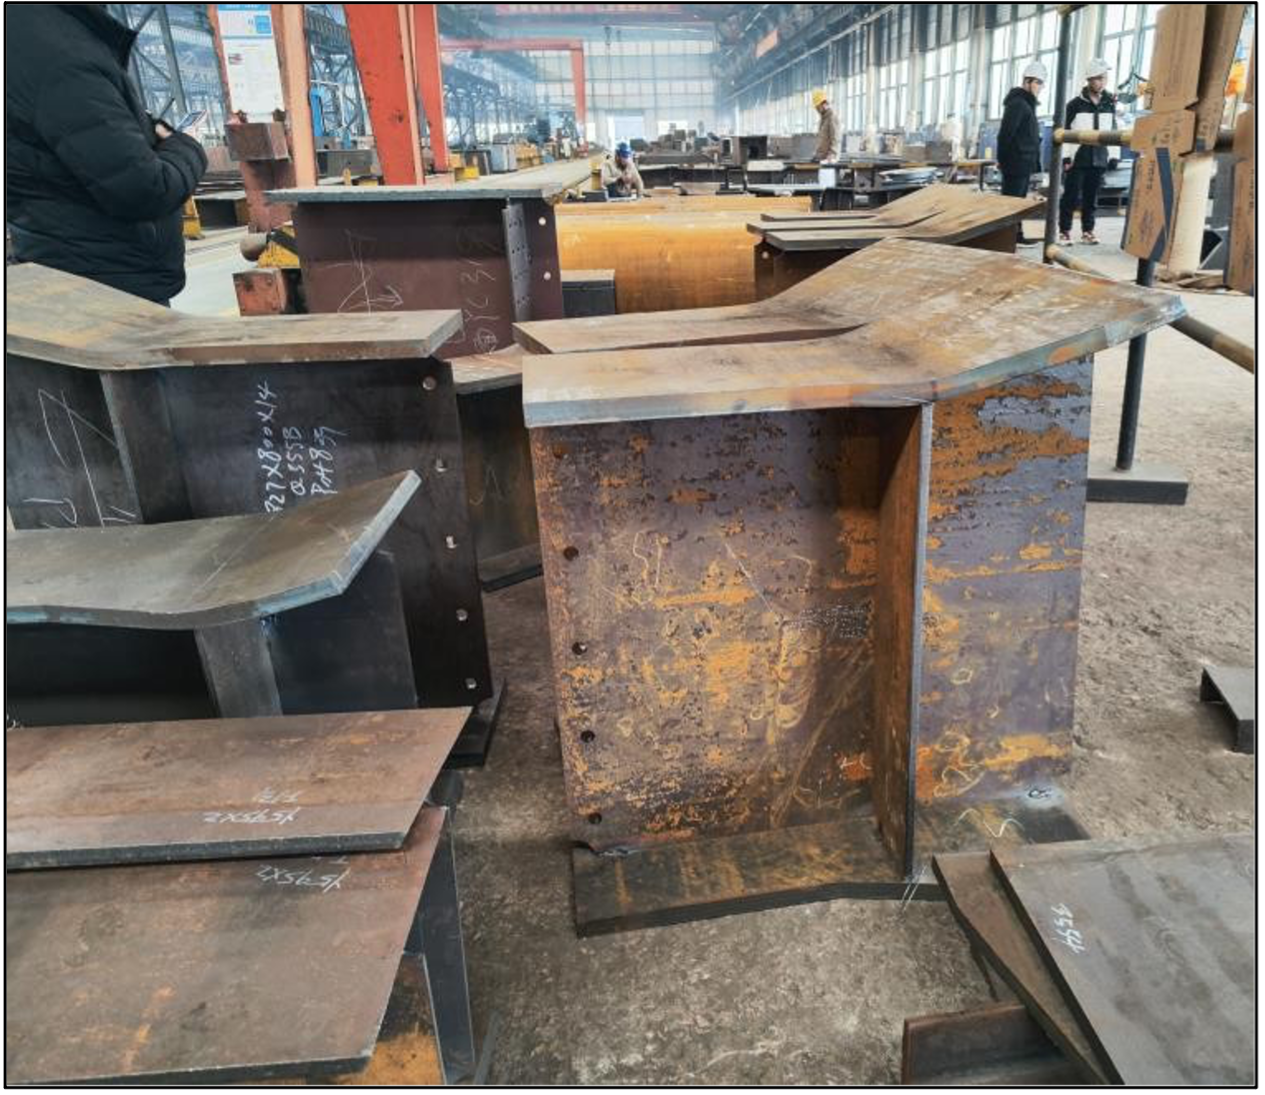
การเชื่อมคอร์เบล
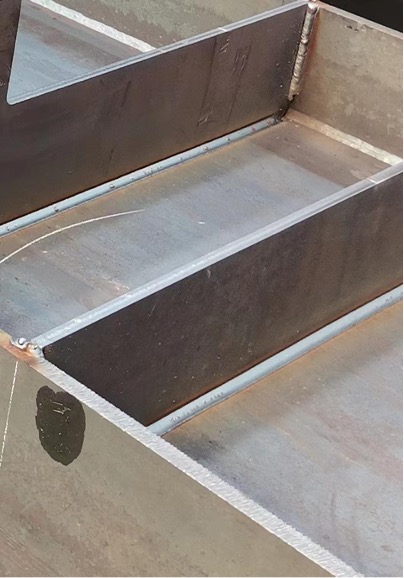
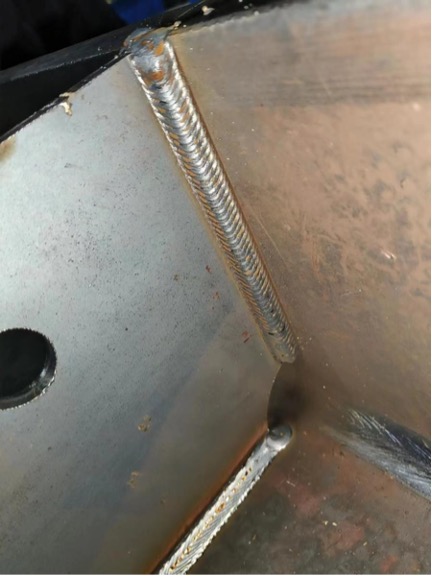
คานยื่นประกอบด้วยข้อต่อตัดกันสั้นๆ ที่มีมุมเข้าถึงจำกัด การเตรียมเส้นทางแบบออฟไลน์และการอ้างอิงอุปกรณ์จับยึดที่ชัดเจนช่วยให้วิศวกรสามารถทดสอบการเข้าถึงและลำดับขั้นตอนก่อนส่งงานไปยังทีมงานได้
วิธีการประเมินว่าระบบนี้เหมาะสมกับชิ้นงานของคุณหรือไม่
การประเมินที่มีประโยชน์เริ่มต้นด้วยข้อมูลชิ้นงานตัวอย่างมากกว่าคำขอหุ่นยนต์ทั่วไป ควรระบุแบบจำลองหรือแบบร่างที่มีอยู่ ข้อต่อที่จะเชื่อม ข้อมูลวัสดุและวัสดุเติม การเปลี่ยนแปลงของตระกูลชิ้นส่วนที่คาดหวัง แนวคิดของอุปกรณ์จับยึด วิธีการโหลดที่ต้องการ และพื้นที่ว่างรอบๆ เซลล์ หากข้อมูลทางวิศวกรรมไม่ครบถ้วน ให้ระบุว่าพื้นผิวและบริเวณเชื่อมใดที่สามารถสแกนได้ และชิ้นส่วนจริงจะแสดงผลอย่างไร
จากนั้น EVST สามารถเปรียบเทียบเส้นทางตามแบบจำลองและเส้นทางตามการสแกน ตรวจสอบระยะการทำงานของ QJR6-1400H และ QJR6-2000H พิจารณาการเคลื่อนที่ของรางหรือตัวกำหนดตำแหน่ง และระบุแหล่งเชื่อมและชุดหัวเชื่อมที่ควรเข้าสู่การทดสอบกระบวนการ การตรวจสอบควรระบุถึงการเข้าถึงของผู้ปฏิบัติงาน การบำรุงรักษาวัสดุสิ้นเปลือง การทำความสะอาดปืนเชื่อม การดูดควัน การป้องกัน และการกู้คืนจากงานที่หยุดชะงัก รายการเหล่านี้มีผลต่อเซลล์ที่ใช้งานได้ แม้ว่าจะไม่ได้ปรากฏในตารางน้ำหนักบรรทุกของหุ่นยนต์ก็ตาม
ก่อนที่จะปล่อยสู่การผลิต ทีมงานฝ่ายแอปพลิเคชันควรตรวจสอบเส้นทางที่เลือก สูตรกระบวนการ วิธีการกำหนดตำแหน่งชิ้นงาน และลำดับการทำงานของเซลล์โดยใช้ตัวอย่างที่ตกลงกันไว้ นี่เป็นจุดที่ต้องกำหนดว่าผู้ปฏิบัติงานสามารถเลือกการตั้งค่าใดได้บ้าง การเปลี่ยนแปลงใดบ้างที่ต้องได้รับการอนุมัติจากวิศวกรด้านการเชื่อม และข้อมูลใดบ้างที่ต้องเก็บรักษาไว้สำหรับแต่ละงาน การสร้างเส้นทางแบบไม่ต้องสอนนั้นจะมีประสิทธิภาพมากที่สุดเมื่อมีการกำหนดความรับผิดชอบเหล่านั้นอย่างชัดเจน
ระบบเชื่อมแบบอัจฉริยะเทียบกับหุ่นยนต์เชื่อมแบบดั้งเดิม
คู่มือการเลือกอุปกรณ์ควรเปรียบเทียบเส้นทางวิศวกรรม ไม่ใช่เพียงแค่คุณสมบัติของหุ่นยนต์เท่านั้น ความแตกต่างระหว่างระบบแบบบูรณาการและเซลล์การเชื่อมด้วยหุ่นยนต์ยังรวมถึงวิธีการนำข้อมูลชิ้นงานมาใช้เป็นงานที่ได้รับการอนุมัติด้วย
| จุดประเมิน | หุ่นยนต์เชื่อมแบบดั้งเดิม | ระบบเชื่อมแบบบูรณาการ | โปรดยืนยันก่อนเลือก |
|---|---|---|---|
| การสร้างเส้นทาง | การสอนแบบชี้จุดหรือโปรแกรมหุ่นยนต์แยกต่างหาก | การเตรียมและการตรวจสอบเส้นทางโดยใช้แบบจำลองหรือการสแกน | ความรับผิดชอบด้านคุณภาพข้อมูล การรับรู้ และการอนุมัติ |
| ความรับผิดชอบของเซลล์ | การเคลื่อนที่ของหุ่นยนต์อาจเป็นชั้นที่จัดหามาให้ชั้นหนึ่ง | การวางแผน การตรวจจับ การเชื่อม แกนภายนอก และการจัดการงานได้รับการประสานงานกัน | อุปกรณ์ อินเทอร์เฟซ การรักษาความปลอดภัย และบริการประจำสถานที่ |
รายการตรวจสอบข้อกำหนดของระบบเชื่อมแบบอัจฉริยะ
- แบบจำลองหรือภาพวาดและรอยเชื่อมที่กำหนดไว้
- วัสดุ, วัสดุเติม และขั้นตอนการเชื่อม
- ความแปรผันของชิ้นงานและความสม่ำเสมอของอุปกรณ์จับยึด
- ระยะการเข้าถึง, การเข้าถึงไฟฉาย, แกนภายนอก และพื้นที่เซลล์
- การขนถ่ายสินค้า ความปลอดภัย การบริการ และการกู้คืน
- การตรวจสอบ การยอมรับ และการเปลี่ยนแปลงความเป็นเจ้าของ
การเลือกการกำหนดค่าที่เหมาะสมนั้นเป็นการตัดสินใจที่สำคัญ การพิจารณาข้อดีข้อเสียจะชั่งน้ำหนักระหว่างการเตรียมเส้นทางที่ซ้ำซ้อนน้อยลงกับข้อมูลที่ควบคุมได้ อุปกรณ์จับยึด และการอนุมัติกระบวนการ โรงงานขนาดเล็กต้องการการโหลดและการรองรับที่ใช้งานได้จริง ในขณะที่การผลิตที่มีสินค้าหลากหลายแต่ปริมาณน้อยต้องการกลุ่มชิ้นส่วนที่ควบคุมได้
หุ่นยนต์ EVST เซลล์ และอุปกรณ์กำหนดตำแหน่งที่เกี่ยวข้อง
ศึกษาคู่มือเฉพาะด้านสำหรับการใช้งานโดยไม่ต้องมีผู้สอน การใช้งานกับโครงสร้างเหล็ก และหลักการพื้นฐานของเวิร์กสเตชัน จากนั้นตรวจสอบแหล่งข้อมูลผลิตภัณฑ์ที่เกี่ยวข้อง
ดูขั้นตอนการทำงานของการเชื่อมแบบอัจฉริยะ
วิดีโอสองรายการที่ได้รับการยืนยันจากช่องทางการอย่างเป็นทางการของ EVST นี้ แสดงให้เห็นถึงการลดการเขียนโปรแกรมและการเชื่อมแบบอัจฉริยะบนชิ้นงานเหล็กโครงสร้าง
ไม่ต้องเขียนโปรแกรม: หุ่นยนต์เชื่อมอัจฉริยะ
การสาธิตจากช่องทางอย่างเป็นทางการของ EVST เกี่ยวกับขั้นตอนการทำงานของหุ่นยนต์เชื่อมแบบอัจฉริยะที่ช่วยลดการเขียนโปรแกรมด้วยตนเอง
ระบบเชื่อมอัจฉริยะสำหรับโครงสร้างเหล็ก
ภาพจากช่องทางการอย่างเป็นทางการของ EVST แสดงให้เห็นระบบการเชื่อมอัจฉริยะที่ใช้กับชิ้นงานเหล็กโครงสร้าง
ปัจจัยใดบ้างที่กำหนดต้นทุนของเวิร์กสเตชั่นเชื่อมโลหะอัจฉริยะ
สถานีงานเชื่อมแบบอัจฉริยะมีราคาเท่าไหร่? ช่วงราคาที่เหมาะสมนั้นขึ้นอยู่กับชิ้นงาน เส้นทางการตรวจจับ หุ่นยนต์ แกนภายนอก ชุดอุปกรณ์เชื่อม อุปกรณ์จับยึด และขอบเขตการยอมรับ
| ตัวขับเคลื่อนต้นทุน | อะไรเปลี่ยนแปลงขอบเขต |
|---|---|
| การเตรียมชิ้นงานและงาน | เส้นทางการสร้างโมเดลหรือการสแกน จำนวนข้อต่อ และความแปรผันของชิ้นส่วน |
| ฮาร์ดแวร์มือถือ | ระยะการเข้าถึงของหุ่นยนต์ แกนภายนอก เซ็นเซอร์ การเชื่อม และอุปกรณ์สนับสนุน |
| การบูรณาการและการตรวจสอบความถูกต้อง | การเชื่อมต่ออุปกรณ์และส่วนต่อประสานด้านความปลอดภัย การตรวจสอบและการยอมรับตัวอย่าง |
| การส่งมอบและการเป็นเจ้าของ | การติดตั้ง การฝึกอบรม เอกสาร การบำรุงรักษา และการควบคุมการเปลี่ยนแปลง |
ในการประเมินผลตอบแทนจากการลงทุน (ROI) ของสถานีงานเชื่อมแบบอัจฉริยะ ให้เปรียบเทียบแรงงานการเขียนโปรแกรม เวลาในการทำงาน การแก้ไขงาน และการหยุดชะงัก ในชิ้นงานประเภทเดียวกันและช่วงเวลาเดียวกัน ใช้ความแตกต่างที่ได้รับการตรวจสอบแล้วเพื่อเปรียบเทียบเซลล์การทำงานอัตโนมัติกับการเชื่อมด้วยมือ และคำนวณระยะเวลาคืนทุน
ต้นทุนรวมในการเป็นเจ้าของเวิร์กสเตชันเชื่อมแบบอัจฉริยะยังรวมถึงอุปกรณ์จับยึด ระบบสาธารณูปโภค วัสดุสิ้นเปลือง การบำรุงรักษา การฝึกอบรม และการเปลี่ยนแปลงในอนาคต การลงทุนนั้นคุ้มค่าหรือไม่ขึ้นอยู่กับผลประหยัดที่พิสูจน์ได้และการควบคุมการผลิต ไม่ใช่เพียงแค่การกล่าวอ้างราคาโดยทั่วไป
คำถามที่พบบ่อย (FAQs)
การเชื่อมแบบไม่ต้องสอนหมายความว่าอย่างไรในระบบ EVST นี้?
หมายความว่า เส้นทางการเคลื่อนที่ของหุ่นยนต์จะถูกเตรียมจากข้อมูลชิ้นงานที่ได้รับการอนุมัติหรือรูปทรงเรขาคณิตที่บันทึกไว้ แทนที่จะเป็นการตั้งโปรแกรมแบบจุดต่อจุดด้วยตนเองผ่านตัวควบคุมแบบแขวน การทำงานแบบนี้จะช่วยลดภาระงานของผู้ปฏิบัติงานและวิศวกรเชื่อมในการอนุมัติงาน แทนที่จะต้องตั้งโปรแกรมทุกจุดด้วยตนเอง
ระบบสามารถนำเข้าโมเดลหรือแบบร่างได้หรือไม่?
ใช่แล้ว ขั้นตอนการทำงานหลักจะนำเข้าโมเดล 3 มิติหรือแบบร่างจากซอฟต์แวร์ออกแบบโครงสร้างทั่วไป ระบุคุณลักษณะของการเชื่อม และเตรียมเส้นทางการเคลื่อนที่ของหุ่นยนต์แบบออฟไลน์ งานที่ได้จะรวมข้อมูลรูปทรงเรขาคณิต เส้นทาง และกระบวนการสำหรับการจัดตำแหน่งและการดำเนินการของเซลล์
EVST สามารถใช้งานได้หรือไม่ ในกรณีที่ไม่มีข้อมูลแบบจำลองที่ใช้งานได้?
ระบบยังรองรับเส้นทางการสแกนเส้น 3 มิติที่จับภาพรูปทรงเรขาคณิตของชิ้นงานที่เกี่ยวข้องและดึงข้อมูลการเชื่อมออกมา ใช้เส้นทางนี้เมื่อจำเป็นต้องจับภาพรูปทรงเรขาคณิตของชิ้นส่วนที่บริเวณเซลล์ และชิ้นงานมีการเข้าถึงการสแกนที่เหมาะสม
ความแตกต่างระหว่างการกำหนดตำแหน่งด้วยระบบวิชั่น 3 มิติและการติดตามรอยต่อด้วยเลเซอร์คืออะไร?
ระบบกำหนดตำแหน่งด้วยภาพ 3 มิติจะจัดตำแหน่งงานที่เตรียมไว้ให้ตรงกับชิ้นงานจริงในเซลล์ ระบบติดตามรอยเชื่อมด้วยเลเซอร์จะช่วยสนับสนุนหุ่นยนต์ระหว่างการทำงานโดยเชื่อมโยงการเคลื่อนที่ของหัวเชื่อมกับรอยเชื่อมที่ตรวจพบ ระบบทั้งสองนี้มีบทบาทในขั้นตอนต่างๆ ของกระบวนการทำงาน
ผู้ปฏิบัติงานเพียงคนเดียวสามารถใช้งานระบบได้หรือไม่? จำเป็นต้องมีทักษะอะไรบ้าง?
ผู้ปฏิบัติงานที่ผ่านการฝึกอบรมสามารถดำเนินการตามขั้นตอนการทำงานที่ได้รับมอบหมายได้ ผู้ปฏิบัติงานจะโหลดงานที่ได้รับอนุมัติ ตรวจสอบชิ้นงานและอุปกรณ์จับยึด และปฏิบัติตามลำดับของเซลล์ ในขณะที่วิศวกรเชื่อมยังคงรับผิดชอบในการเลือกขั้นตอนการเชื่อม การตรวจสอบความถูกต้องของกระบวนการ และการอนุมัติการเปลี่ยนแปลง
ระบบรองรับการเชื่อมแบบหลายชั้นและหลายรอบหรือไม่?
ใช่แล้ว สำหรับงานเชื่อมแผ่นโลหะที่มีความหนาปานกลางถึงหนามาก สามารถใช้โหมดการเชื่อมแบบ Critical-Pulse ตามที่ระบุไว้ในเอกสารได้ โดยความเร็วในการเคลื่อนที่กำหนดไว้ที่ 1.2–1.5 เท่าของความเร็วมาตรฐาน การวางแผนการเชื่อมจะมาจากคลังข้อมูลของผู้เชี่ยวชาญด้านกระบวนการเชื่อม และได้รับการยืนยันตามขั้นตอนการเชื่อมที่ได้รับการอนุมัติแล้ว
ควรเตรียมข้อมูลอะไรบ้างสำหรับการตรวจสอบโซลูชัน?
เตรียมแบบจำลองหรือภาพวาดที่เป็นตัวแทน ข้อมูลรอยเชื่อม รายละเอียดวัสดุและวัสดุเติม ความแปรผันที่คาดหวังของชิ้นส่วนในตระกูลเดียวกัน แนวคิดของอุปกรณ์จับยึด วิธีการโหลด และพื้นที่เซลล์ที่มีอยู่ หากกำลังพิจารณาเส้นทางแบบสแกน ให้ระบุพื้นผิวและบริเวณรอยเชื่อมที่สามารถจับภาพได้ด้วย
โดยทั่วไปแล้ว โครงการหนึ่งๆ จะมีขั้นตอนอย่างไรบ้าง ตั้งแต่การสั่งซื้อจนถึงการผลิต? รวมถึงการติดตั้งและการฝึกอบรมด้วยหรือไม่?
การติดตั้งและการฝึกอบรมผู้ปฏิบัติงานสามารถรวมอยู่ในขอบเขตโครงการที่ตกลงกันไว้ได้ โครงการทั่วไปจะเริ่มจากการประเมินโซลูชันและการตรวจสอบกระบวนการตัวอย่าง ไปจนถึงการผลิตและการประกอบ การติดตั้งและการทดสอบระบบในสถานที่ การฝึกอบรมผู้ปฏิบัติงาน การส่งมอบผลิตภัณฑ์ และการสนับสนุนหลังการขาย ข้อเสนอทางการค้าขั้นสุดท้ายจะกำหนดบริการที่จัดหาให้
ระบบนี้สามารถใช้งานร่วมกับแหล่งจ่ายไฟเชื่อมที่เรามีอยู่ได้หรือไม่?
อาจเป็นไปได้ ขึ้นอยู่กับการประเมินโครงการ ตัวเลือกมาตรฐานคือ Aotai NBC500RP Plus และ Megmeet Dex2 500MPR สำหรับแหล่งจ่ายไฟที่มีอยู่แล้วหรือยี่ห้ออื่น EVST จะประเมินความเข้ากันได้ในการสื่อสารและความเหมาะสมกับกระบวนการเชื่อมก่อนที่จะยืนยันการกำหนดค่า โดยไม่มีการรับประกันว่าแบรนด์ของบุคคลที่สามจะเข้ากันได้ล่วงหน้า
สร้างโครงล้อมรอบชิ้นงาน
โครงการเชื่อมแบบไม่ต้องสอนเริ่มต้นด้วยกลุ่มชิ้นงาน การเข้าถึงจุดเชื่อม และข้อมูลทางวิศวกรรมที่มีอยู่ EVST สามารถใช้ข้อมูลเหล่านั้นเพื่อตรวจสอบเส้นทางการวางแผน ระยะการทำงานของหุ่นยนต์ แกนภายนอก แพ็คเกจการเชื่อม และขั้นตอนการยืนยันเป็นโซลูชันเดียว หลักฐานเดียวกันนี้ยังกำหนดขอบเขตของซัพพลายเออร์และทำให้การตรวจสอบต้นทุนและผลตอบแทนจากการลงทุน (ROI) เฉพาะเจาะจงกับแอปพลิเคชันนั้นๆ สำหรับการตรวจสอบการกำหนดค่า โปรดแบ่งปันข้อมูลแอปพลิเคชันที่เป็นตัวแทนผ่านหน้าติดต่อเพื่อประเมินโซลูชันของ EVST
ติดต่อเรา