สว.ป.ป.
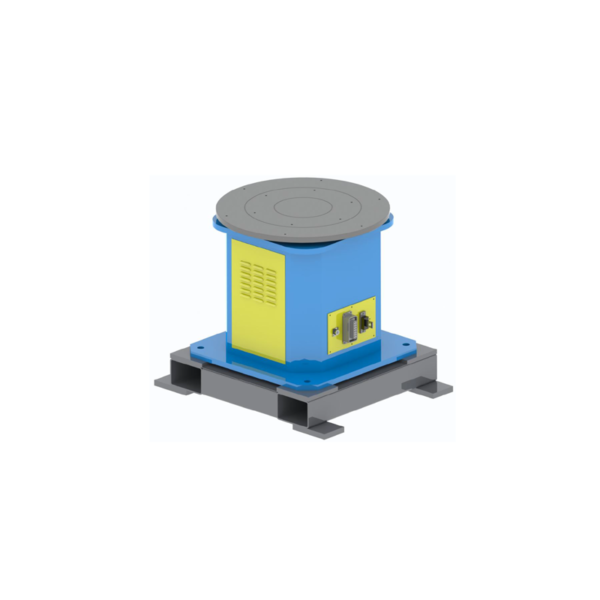
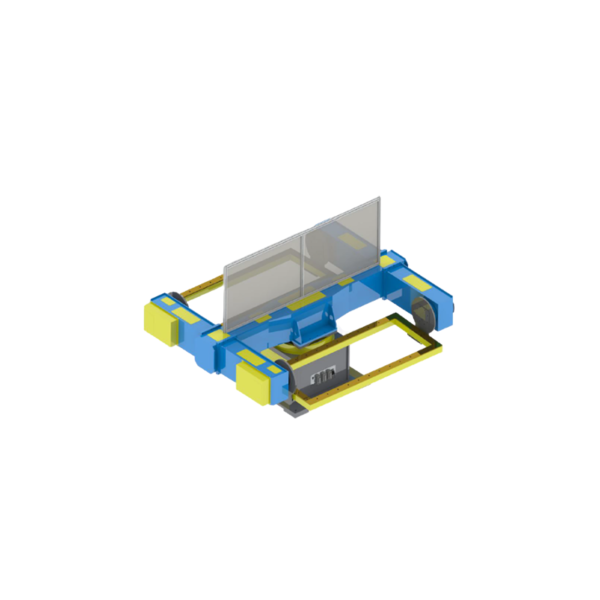
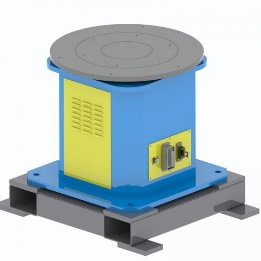
แท่นหมุนแนวนอน
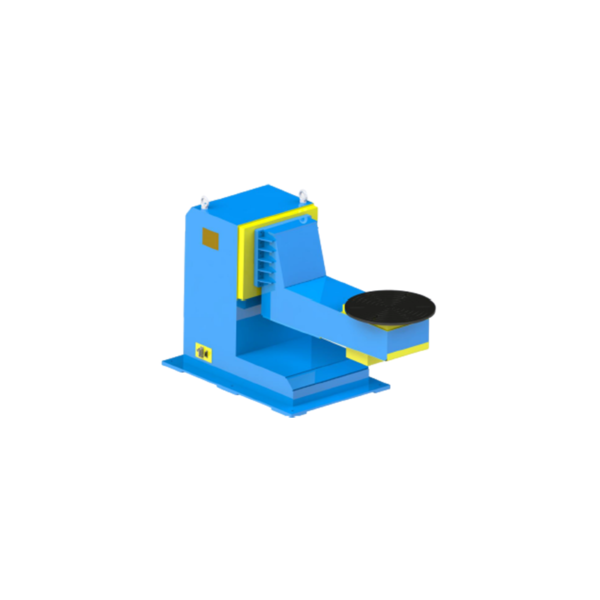
ชิ้นงานวางอยู่บนโต๊ะแนวนอนสำหรับการหมุนรอบแกนเดียว
ตัวเลือกน้ำหนักบรรทุกสูงสุด: 300 / 500 กก.
มีการกำหนดค่าแบบกำหนดเองให้เลือก
ดูรายละเอียดซีรีส์ →
รุ่นมาตรฐาน + การกำหนดค่าแบบกำหนดเอง
เปรียบเทียบตัวกำหนดตำแหน่งแบบ 1, 2 และ 3 แกน จากนั้นเลือกการกำหนดค่าให้เหมาะสมกับชิ้นงาน อุปกรณ์จับยึด จุดศูนย์ถ่วง การเคลื่อนที่ และรูปแบบการจัดวางเซลล์ EVST นำเสนอซีรี่ส์มาตรฐานและการกำหนดค่าแบบกำหนดเองหลังจากตรวจสอบทางเทคนิคแล้ว
มันคืออะไร
เครื่องจัดตำแหน่งชิ้นงานสำหรับงานเชื่อมแบบหุ่นยนต์ คือแกนภายนอกที่ขับเคลื่อนด้วยเซอร์โวมอเตอร์ ซึ่งทำหน้าที่ยึดและปรับทิศทางชิ้นงานเพื่อให้เข้าถึงจุดเชื่อมได้ แตกต่างจากโต๊ะหมุนแบบธรรมดาตรงที่ มันสามารถผสมผสานการหมุน การเอียง หรือการสลับตำแหน่งได้ ลูกกลิ้งหมุนช่วยรองรับภาชนะทรงกระบอกด้วยแรงเสียดทาน ในขณะที่เครื่องจัดตำแหน่งชิ้นงานจะยึดชิ้นงานเข้ากับเครื่องมือที่ออกแบบมาโดยเฉพาะ
ผลิตภัณฑ์เก้าซีรีส์
ตัวเลือกน้ำหนักบรรทุกที่ระบุไว้ด้านล่างนี้ใช้สำหรับการเปรียบเทียบเบื้องต้นระหว่างผลิตภัณฑ์ในกลุ่มเดียวกัน น้ำหนักบรรทุกที่ระบุหมายถึงน้ำหนักรวมของชิ้นงานและอุปกรณ์จับยึด การเลือกใช้งานขั้นสุดท้ายยังขึ้นอยู่กับจุดศูนย์ถ่วง ขนาด การเคลื่อนที่ และสภาพแวดล้อมภายในเครื่องด้วย สามารถกำหนดค่าแบบกำหนดเองได้สำหรับทุกรุ่นหลังจากได้รับการตรวจสอบทางเทคนิคแล้ว
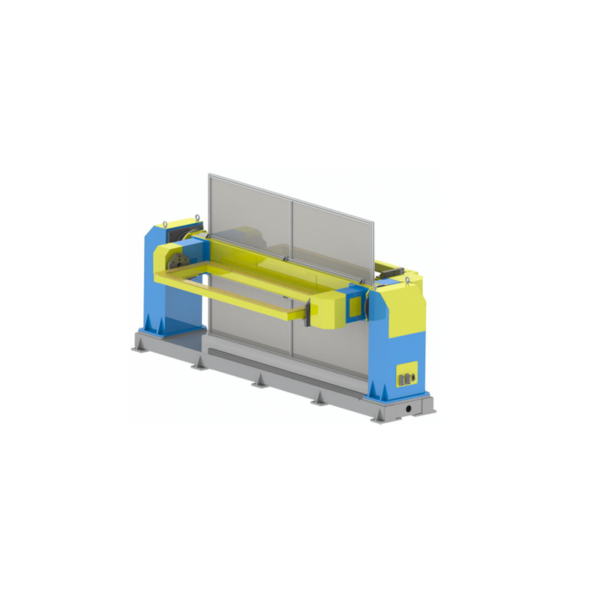
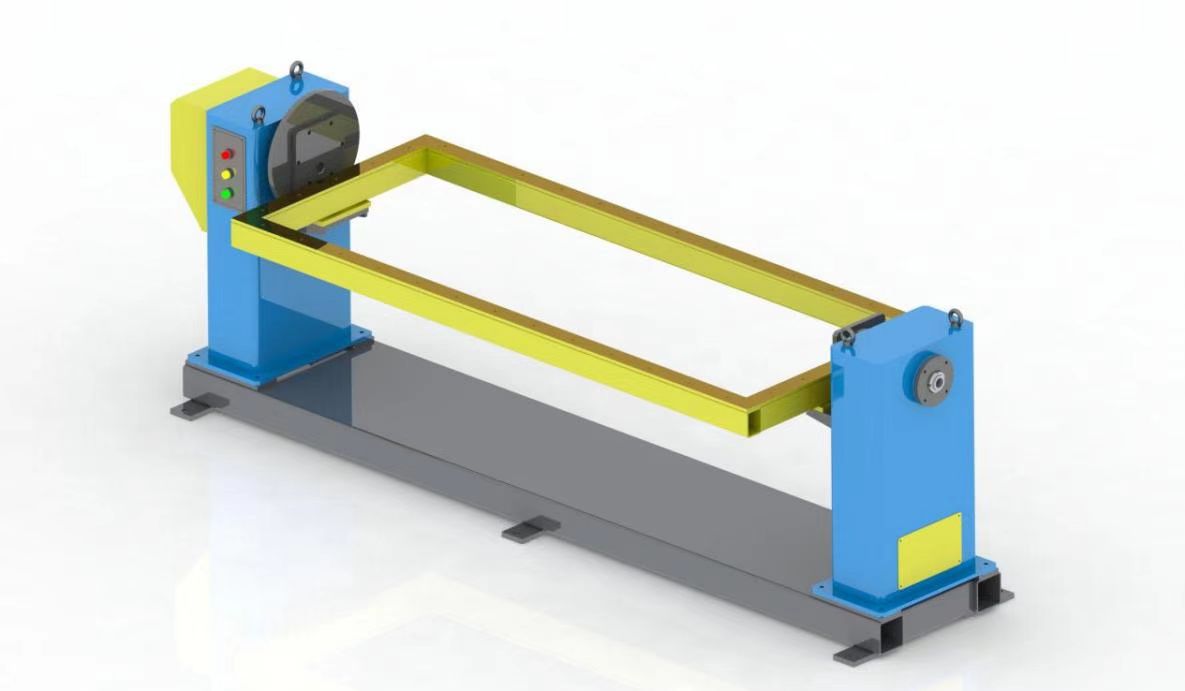
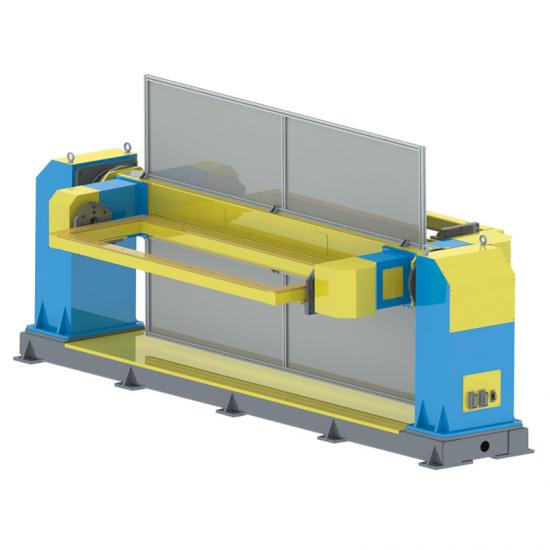
สำหรับการเคลื่อนที่แบบหมุนเดี่ยวหรือการรองรับหัวและท้ายเครื่องกลึง
สว.ป.ป.
ชิ้นงานวางอยู่บนโต๊ะแนวนอนสำหรับการหมุนรอบแกนเดียว
ตัวเลือกน้ำหนักบรรทุกสูงสุด: 300 / 500 กก.
มีการกำหนดค่าแบบกำหนดเองให้เลือก
ดูรายละเอียดซีรีส์ →
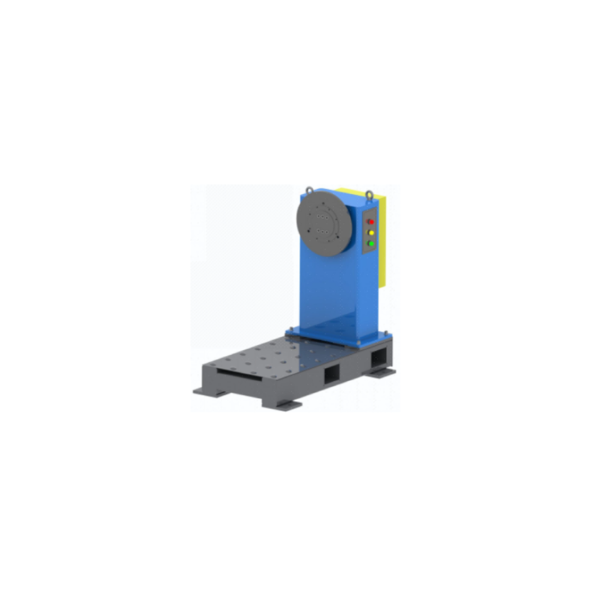
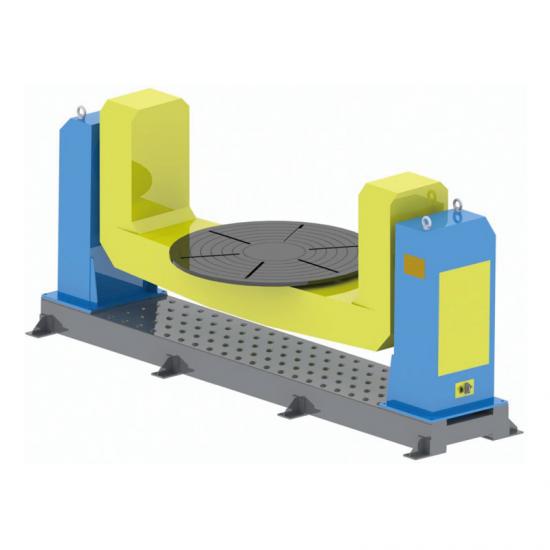
สว.พี-ซี
อุปกรณ์ยึดนี้จะยึดติดกับแผ่นหน้าแกนหมุนแนวตั้งและหมุนรอบแกนแนวนอน
ตัวเลือกน้ำหนักบรรทุกสูงสุด: 300 / 500 กก.
มีการกำหนดค่าแบบกำหนดเองให้เลือก
ดูรายละเอียดซีรีส์ →
สว.พี-ซีดับบลิว
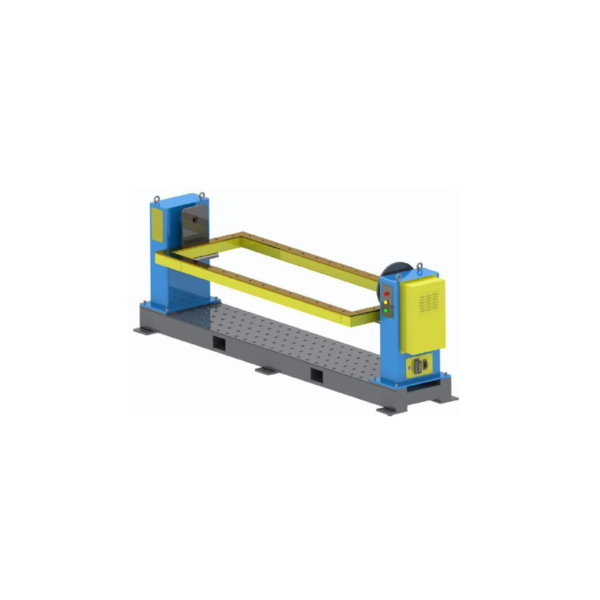
รองรับการติดตั้งอุปกรณ์หรือโครงสร้างที่มีความยาวมากขึ้นระหว่างหัวขับและท้ายขับสำหรับการหมุนในแกนแนวนอน
ตัวเลือกน้ำหนักบรรทุกสูงสุด: 300 / 500 / 800 / 1,200 กก.
มีการกำหนดค่าแบบกำหนดเองให้เลือก
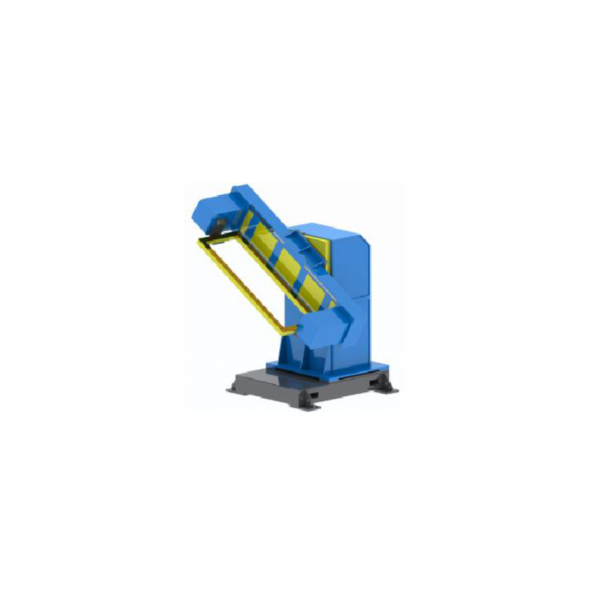
ดูรายละเอียดซีรีส์ →ผสานการหมุนและการเอียงเพื่อปรับปรุงการจัดวางตะเข็บและการเข้าถึงให้ดียิ่งขึ้น
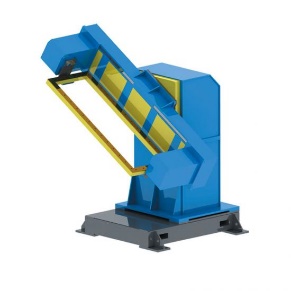
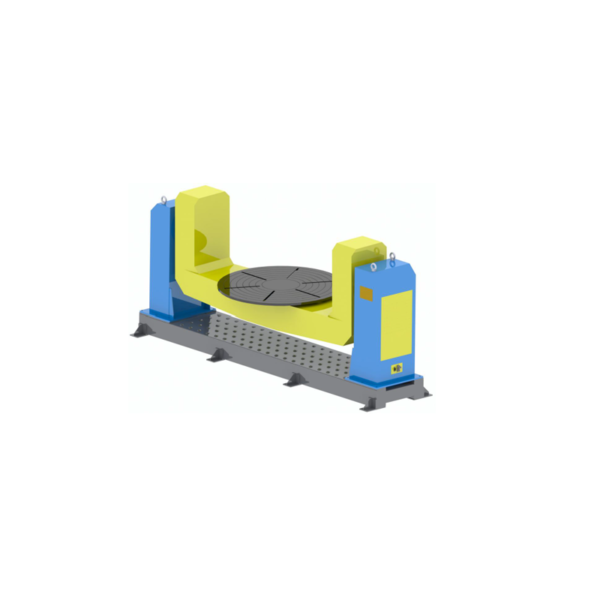
ดีดับเบิลยูพี-ซี
ด้านที่เปิดโล่งช่วยให้เข้าถึงพื้นที่สำหรับขนถ่ายอุปกรณ์รอบๆ เครื่องมือได้สะดวก
ตัวเลือกน้ำหนักบรรทุกสูงสุด: 200 / 500 / 1,000 กก.
มีการกำหนดค่าแบบกำหนดเองให้เลือก
ดูรายละเอียดซีรีส์ →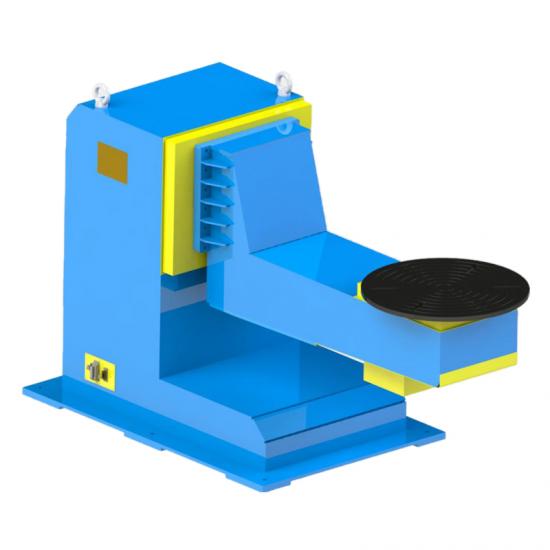
ดีดับเบิลยูพี-แอล
โครงรูปตัว L ที่เยื้องศูนย์ช่วยให้มีพื้นที่ว่างรอบๆ อุปกรณ์ยึดสำหรับหุ่นยนต์
ตัวเลือกน้ำหนักบรรทุกสูงสุด: 500 / 1,000 / 2,000 กก.
มีการกำหนดค่าแบบกำหนดเองให้เลือก
ดูรายละเอียดซีรีส์ →
ดีดับบลิวพี-ยู
เสาค้ำยันสองต้นช่วยรองรับชิ้นส่วนหรือโครงสร้างขนาดใหญ่ที่อยู่ตรงกลางให้สามารถหมุนและเอียงได้
ตัวเลือกน้ำหนักบรรทุกสูงสุด: 1,000 / 3,000 / 5,000 กก.
มีการกำหนดค่าแบบกำหนดเองให้เลือก
ดูรายละเอียดซีรีส์ →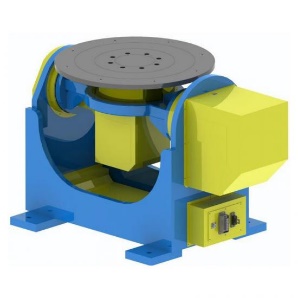
ดีดับบลิวพี-พี
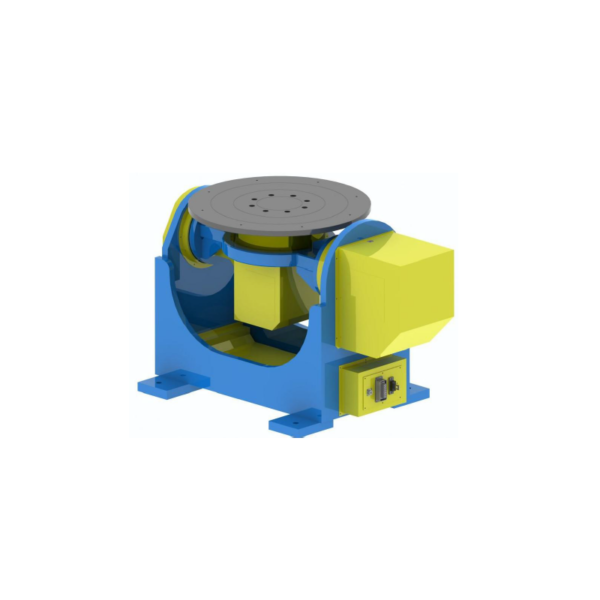
อุปกรณ์ยึดที่ติดตั้งบนแท่นสามารถหมุนและเอียงได้เป็นชุดเดียวกัน
ตัวเลือกน้ำหนักบรรทุกสูงสุด: 300 / 500 / 1,000 กก.
มีการกำหนดค่าแบบกำหนดเองให้เลือก
ดูรายละเอียดซีรีส์ →เพิ่มการจัดทำดัชนีสถานีหรือการเคลื่อนที่แบบสลับ; การจัดวางเซลล์ได้รับการยืนยันตามแต่ละโครงการ
ทวีพี-ซี
การปรับตำแหน่งสถานีในแนวตั้งจะเปลี่ยนตำแหน่งการทำงานในขณะที่อุปกรณ์จัดตำแหน่งจะจัดวางชิ้นส่วนแต่ละชิ้นให้เหมาะสมสำหรับการเชื่อม
ตัวเลือกน้ำหนักบรรทุกสูงสุด: 500 / 1,000 กก.
มีการกำหนดค่าแบบกำหนดเองให้เลือก
ดูรายละเอียดซีรีส์ →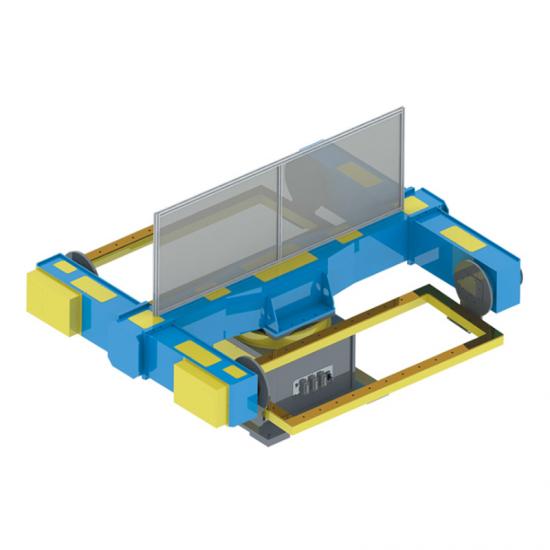
ทวีพี-เอส
การกำหนดตำแหน่งสถานีในแนวนอนจะแสดงตำแหน่งการรับน้ำหนักและการเชื่อมสลับกัน
ตัวเลือกน้ำหนักบรรทุกสูงสุด: 500 / 1,000 กก.
มีการกำหนดค่าแบบกำหนดเองให้เลือก
ดูรายละเอียดซีรีส์ →การเลือกแสง
คุณไม่จำเป็นต้องมีข้อกำหนดที่เสร็จสมบูรณ์เพื่อเริ่มต้น ข้อมูลเหล่านี้เพียงพอสำหรับการคัดกรองกลุ่มผลิตภัณฑ์แล้ว หากต้องการเลือกผลิตภัณฑ์อย่างละเอียดมากขึ้น โปรดดูคู่มือแยกต่างหาก
อธิบายว่าชิ้นงานต้องการการหมุน การเอียง การกำหนดตำแหน่ง หรือการเปลี่ยนตำแหน่งหรือไม่
ระบุค่าน้ำหนักรวมของชิ้นงานและอุปกรณ์จับยึด รวมถึงตำแหน่งจุดศูนย์ถ่วงเทียบกับแกนต่างๆ
แจ้งรายละเอียดเกี่ยวกับขนาดของชิ้นงาน วิธีการติดตั้งอุปกรณ์จับยึด อินเทอร์เฟซ และข้อกำหนดด้านการรับน้ำหนัก
ระบุตำแหน่งของหุ่นยนต์ ระยะการเข้าถึงงานเชื่อม เส้นทางเดินของผู้ปฏิบัติงาน ระยะห่างเพื่อความปลอดภัย และลำดับการทำงานของสถานี
ระบุยี่ห้อ/รุ่นของหุ่นยนต์ รวมถึงการเคลื่อนที่ประสาน การควบคุม และส่วนต่อประสานกับไซต์งานที่ต้องการ
สำหรับข้อมูลเปรียบเทียบโดยละเอียดเกี่ยวกับจำนวนแกน รูปแบบ L/C/U และอินพุตการเลือก โปรดอ่านเพิ่มเติม คู่มือการจัดตำแหน่งการเชื่อม.
ชุดมาตรฐานกำหนดจุดเริ่มต้น อินเทอร์เฟซและเค้าโครงขั้นสุดท้ายจะได้รับการยืนยันในแต่ละโครงการ
การปรับแต่งและการบูรณาการ
เมื่ออุปกรณ์กำหนดตำแหน่งทำงานเป็นแกนภายนอกของหุ่นยนต์ จะต้องทบทวนส่วนต่อประสานทางกล การเคลื่อนที่ ขอบเขตการควบคุม และการวางแผนด้านความปลอดภัยร่วมกับหุ่นยนต์และเซลล์ การกำหนดค่าแบบกำหนดเองจะได้รับการยืนยันหลังจากกำหนดข้อมูลป้อนเข้าของโครงการแล้ว
ยืนยันจากชิ้นงาน อุปกรณ์จับยึด และวิธีการโหลดแล้ว
กำหนดจากจุดเข้าถึงงานเชื่อมและลำดับสถานี
ในระหว่างการตรวจสอบทางเทคนิค จะมีการตรวจสอบแบบจำลองหุ่นยนต์และข้อกำหนดด้านการควบคุม
การจัดวางพื้นที่ การเข้าถึงของผู้ปฏิบัติงาน และความต้องการด้านการรักษาความปลอดภัย ควรระบุไว้ในแผนผังเซลล์
การใช้งาน
นี่เป็นเพียงตัวอย่างการใช้งานทั่วไป ไม่ใช่การกำหนดค่าตายตัว ซีรีส์ น้ำหนักบรรทุกที่กำหนด และเครื่องมือยังคงต้องเลือกให้เหมาะสมกับชิ้นงานและเซลล์การทำงานจริง
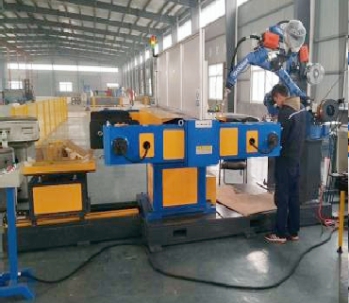
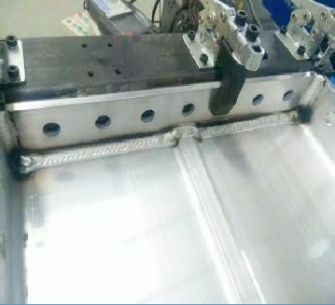
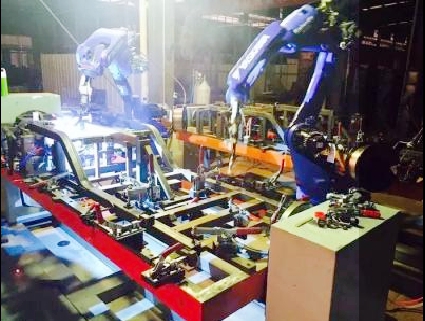
ใช้การหมุนที่ควบคุมได้เพื่อนำตะเข็บรอบวงเข้ามาอยู่ในขอบเขตการทำงานของหุ่นยนต์
รูปแบบหัวท้ายแท่นเครื่องสามารถรองรับอุปกรณ์จับยึดที่ยาวขึ้นระหว่างปลายทั้งสองด้านได้
ผสมผสานการหมุนและการเอียงเพื่อปรับปรุงมุมการเข้าถึงสำหรับตะเข็บต่างๆ
เลือกแนวคิดแบบแกนเดียวหรือหลายแกนจากอุปกรณ์จับยึด จุดศูนย์ถ่วง และการจัดวางหุ่นยนต์
ปรับทิศทางหน้าเชื่อมหลายๆ จุดให้เหมาะสมยิ่งขึ้นภายในเซลล์เชื่อม
รูปแบบการจัดวางสถานีแบบสามแกนสามารถเริ่มต้นแนวคิดสถานีหลายแห่งได้ ส่วนการจัดวางขั้นสุดท้ายนั้นขึ้นอยู่กับโครงการเฉพาะ
ทำไมต้อง EVST
ตั้งแต่ข้อมูลป้อนเข้าโครงการและการคัดเลือกชุดผลิตภัณฑ์ ไปจนถึงการตรวจสอบในขั้นตอนการผลิต การกำหนดค่าและข้อกำหนดการยอมรับที่แน่นอนจะขึ้นอยู่กับแต่ละโครงการ
ก่อนที่จะยืนยันการกำหนดค่าขั้นสุดท้าย จะมีการตรวจสอบชิ้นงาน อุปกรณ์จับยึด น้ำหนักรวม จุดศูนย์ถ่วง การเคลื่อนที่ และสภาวะของพื้นที่ทำงาน
การตรวจสอบกระบวนการในขั้นตอนการผลิตที่สำคัญช่วยระบุปัญหาได้ก่อนส่งมอบสินค้า
ทรัพยากรด้านการตัดเฉือนช่วยสนับสนุนการควบคุมมิติสำหรับพื้นผิวการติดตั้ง รู และส่วนต่อประสานแบบหมุน
ชิ้นส่วนโครงสร้างต้องผ่านกระบวนการอบอ่อนเพื่อลดความเค้นตกค้างและรักษาเสถียรภาพด้านขนาด
คำถามที่พบบ่อย
เป็นแกนภายนอกที่ควบคุมได้ ซึ่งทำหน้าที่ยึดและปรับทิศทางชิ้นงานเพื่อให้หุ่นยนต์สามารถเข้าถึงรอยเชื่อมได้ จำนวนแกนที่ต้องการขึ้นอยู่กับการเคลื่อนที่ของชิ้นงานและรูปแบบการจัดวางเซลล์การทำงาน
ในหน้าหมวดหมู่นี้ น้ำหนักบรรทุกที่กำหนด หมายถึง น้ำหนักรวมของชิ้นงานและอุปกรณ์จับยึด ไม่ใช่น้ำหนักของชิ้นงานเพียงอย่างเดียว การเลือกขั้นสุดท้ายยังต้องพิจารณาจุดศูนย์ถ่วง ขนาด และสภาวะการทำงานด้วย
แกนเดียวให้การเคลื่อนที่แบบหมุนหนึ่งทิศทาง แกนสองแกนเพิ่มการเอียง แกนสามแกนสามารถเพิ่มการกำหนดตำแหน่งหรือการสลับสถานีได้ ควรเลือกโดยพิจารณาจากวิธีการเข้าถึงงานเชื่อมและลำดับของสถานีเป็นหลัก อ่านคู่มือการใช้งานเครื่องจัดตำแหน่งการเชื่อม เพื่อการเปรียบเทียบที่สมบูรณ์ยิ่งขึ้น
ตัวอักษรเหล่านี้อธิบายโครงสร้างโดยทั่วไปรอบๆ ส่วนรองรับและเครื่องมือ การเลือกใช้ขึ้นอยู่กับขนาดของชิ้นงาน อุปกรณ์จับยึด พื้นที่ในการโหลด วิธีการเข้าถึงของหุ่นยนต์ และน้ำหนักบรรทุกที่ต้องการ เปรียบเทียบรูปแบบต่างๆ ในคู่มือการจัดตำแหน่งการเชื่อม.
ควรพิจารณาใช้เมื่อต้องการยึดชิ้นงานหรือโครงที่มีความยาวมากและต้องการการรองรับระหว่างปลายทั้งสองข้าง รวมถึงการหมุนรอบแกนแนวนอน ต้องตรวจสอบระยะห่างและการเชื่อมต่อของตัวรองรับจากชิ้นงานจริง ดูคู่มือการใช้งานอุปกรณ์จัดตำแหน่งการเชื่อม เพื่อให้ได้บริบทการเลือกเพิ่มเติม
น้ำหนักรวมเท่ากันอาจสร้างสภาวะที่แตกต่างกันสำหรับแกนและโครงสร้างเมื่อจุดศูนย์ถ่วงเปลี่ยนแปลง ดังนั้น น้ำหนักเพียงอย่างเดียวจึงไม่เพียงพอที่จะใช้ในการตัดสินใจเลือกขั้นสุดท้าย
สามารถกำหนดค่าตามความต้องการเฉพาะได้หลังจากตรวจสอบทางเทคนิคแล้ว โปรดระบุยี่ห้อ/รุ่นของหุ่นยนต์ ข้อมูลชิ้นงานและอุปกรณ์จับยึด การเคลื่อนที่ที่ต้องการ รูปแบบการจัดวางเซลล์ และความต้องการด้านอินเทอร์เฟซ เพื่อให้สามารถยืนยันการกำหนดค่าที่เหมาะสมได้