
การเจียรด้ามจับโลหะผสมสังกะสีด้วยหุ่นยนต์: การลบแนวรอยต่อ
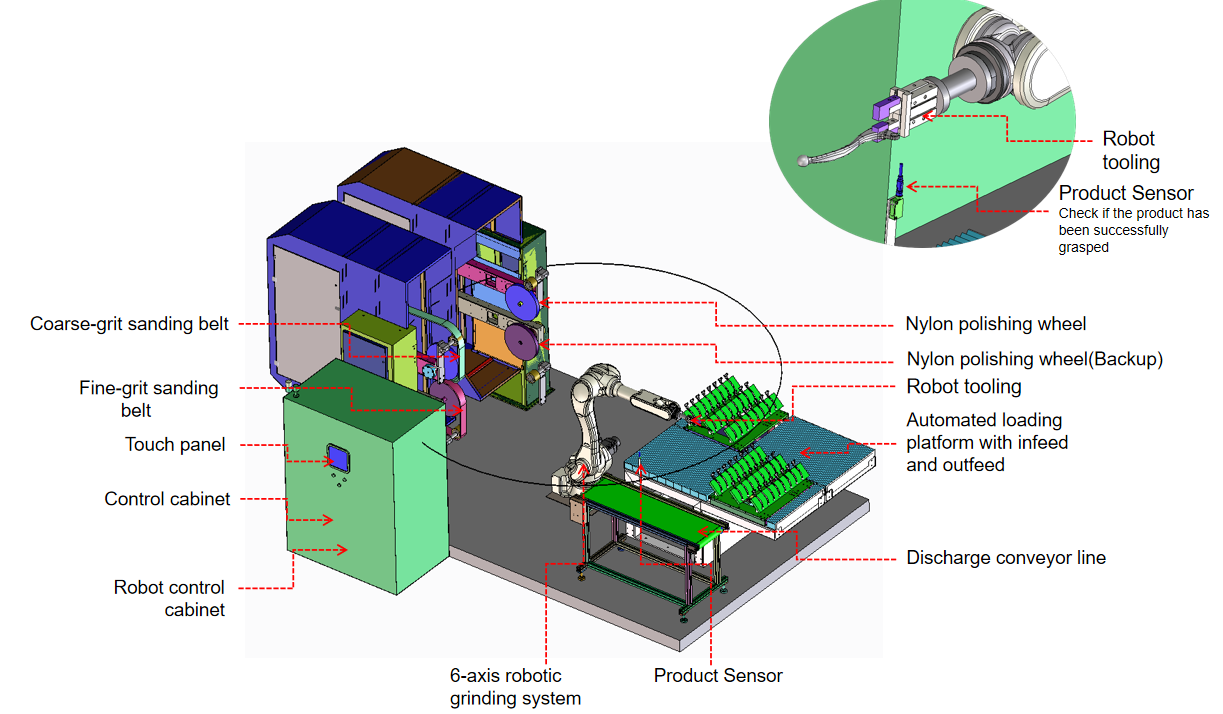
ชุดขัดเงาด้วยหุ่นยนต์นี้ประกอบด้วยหุ่นยนต์หกแกนและเครื่องขัดสายพานสี่สถานีพร้อมโต๊ะสำหรับโหลดและขนถ่ายชิ้นงาน โดยชิ้นส่วนจะถูกขัดตามลำดับจากสายพานหยาบไปจนถึงสายพานละเอียด หรือขัดเงาบนล้อไนลอน
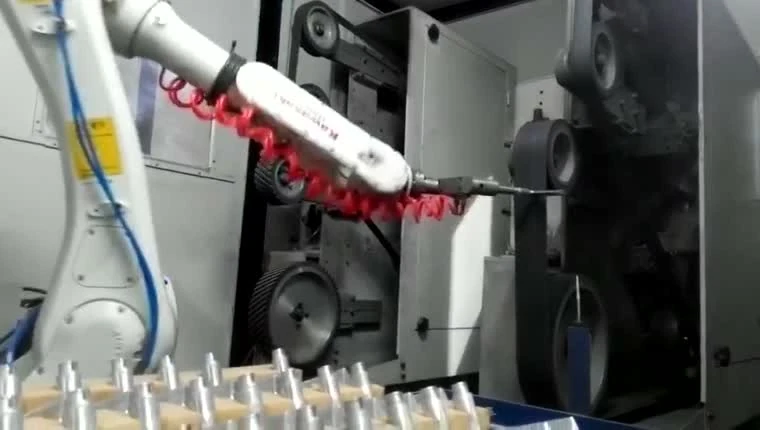
หุ่นยนต์จะยึดชิ้นส่วนไว้เพื่อให้การเจียรมีความเสถียรและมีประสิทธิภาพ
หุ่นยนต์จะลำเลียงผลิตภัณฑ์ไปยังสถานีวัสดุสิ้นเปลืองสำหรับการเจียรและขัดเงา สำหรับผลิตภัณฑ์ขนาดใหญ่ หุ่นยนต์จะถือเครื่องมือและทำงานกับส่วนที่อยู่กับที่แทน
รูปแบบเซลล์ ตัวเลือกการควบคุมแรง และการเลือกผลิตภัณฑ์ขนาดใหญ่จะถูกเจียรและขัดเงาด้วยเครื่องมือที่ควบคุมโดยหุ่นยนต์ โดยมีการเปลี่ยนวัสดุสิ้นเปลืองของเครื่องมือโดยอัตโนมัติ
เซลล์ลบคมสำหรับงานหล่อขนาดใหญ่ส่วนประกอบสำคัญ จัดเรียงอยู่รอบชิ้นส่วนของคุณ
หุ่นยนต์หกแกนและอุปกรณ์จับยึดสำหรับการเจียร
หุ่นยนต์ถูกออกแบบมาให้มีขนาดเหมาะสมกับกระบวนการเจียร ทำให้กระบวนการทำงานเป็นไปอย่างราบรื่นและต่อเนื่อง
สถานีวัสดุสิ้นเปลือง
สามารถออกแบบเครื่องเจียรแบบสอง สี่ หรือหกสถานีให้เหมาะสมกับกระบวนการเจียร และเปลี่ยนวัสดุสิ้นเปลือง เช่น สายพานขัด ล้อขัดแบบแผ่น ล้อไนลอน ล้อป่านศิษย์ และล้อขัดเงาแบบผ้า ให้เหมาะสมกับงาน
สถานีวัสดุสิ้นเปลืองแบบเรียงซ้อน
การจัดวางสถานีแบบบนและล่างช่วยลดระยะทางการเคลื่อนที่ของหุ่นยนต์ระหว่างสถานี ทำให้ได้ผลผลิตที่รวดเร็วและต่อเนื่อง
กำลังโหลดและอุปกรณ์ขนถ่าย
เข้าหนึ่ง ออกหนึ่ง: ชิ้นส่วนแต่ละชิ้นจะกลับไปยังตำแหน่งถาดเดิมหลังจากเจียรเสร็จ เมื่อถาดหนึ่งเสร็จสิ้นการทำงาน ระบบจะสลับไปยังถาดถัดไปโดยอัตโนมัติ และผู้ปฏิบัติงานจะเป็นผู้ใส่และนำถาดออก
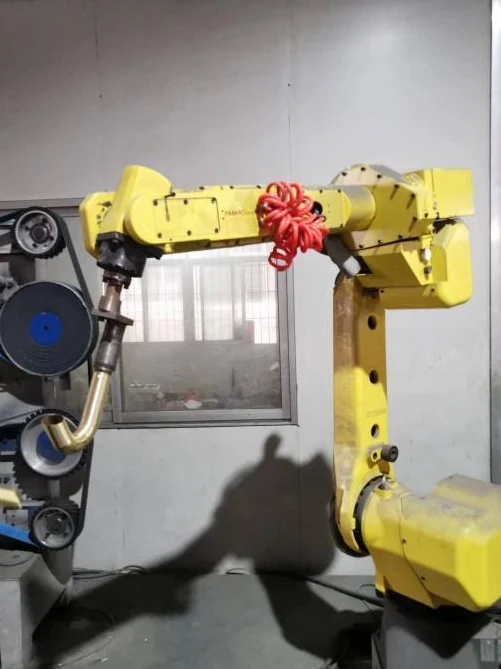
ตัวเลือกการติดตั้งเครื่องมือเจียรสามแบบ
การติดตั้งแบบคงที่
เครื่องมือเจียรถูกยึดด้วยสลักเกลียวอย่างแน่นหนาเข้ากับหน้าแปลนของหุ่นยนต์ เพื่อให้ได้การเชื่อมต่อที่แข็งแรงและทนทานสูง
รูปแบบเซลล์ ตัวเลือกการควบคุมแรง และการเลือกฐานยึดแบบลอยตัว
เครื่องมือขัดจะลอยตัวตามพื้นผิวของผลิตภัณฑ์ ทำให้ได้ผิวสัมผัสที่เรียบเนียนและสม่ำเสมอยิ่งขึ้น
รูปแบบเซลล์ ตัวเลือกการควบคุมแรง และการเลือกฐานยึดแบบลอยตัวพร้อมระบบตรวจจับแรงบิด
เครื่องมือนี้จะติดตามพื้นผิวของผลิตภัณฑ์ด้วยแรงกดที่สม่ำเสมอ เหมาะสำหรับพื้นผิวโค้ง มุม ชิ้นส่วนที่บางมาก และชิ้นส่วนที่มีคุณสมบัติสูง
รูปแบบเซลล์ ตัวเลือกการควบคุมแรง และการเลือกผลิตภัณฑ์หลายประเภท แต่ใช้กระบวนการบดแบบเดียวกัน
สุขภัณฑ์: ก๊อกน้ำและอุปกรณ์ฝักบัว
ฝาครอบก๊อกน้ำโลหะผสมสังกะสี ตัวก๊อกน้ำโลหะผสมทองแดง ก๊อกน้ำสแตนเลส หัวก๊อกโค้ง และก้านฝักบัว เหมาะสำหรับกระบวนการตกแต่งชิ้นงานแบบยึดชิ้นงานไว้ ชิ้นงานจะเคลื่อนที่ระหว่างสถานีคงที่ต่างๆ ในขณะที่หุ่นยนต์นำเสนอพื้นผิวที่ต้องการให้กับเครื่องมือ
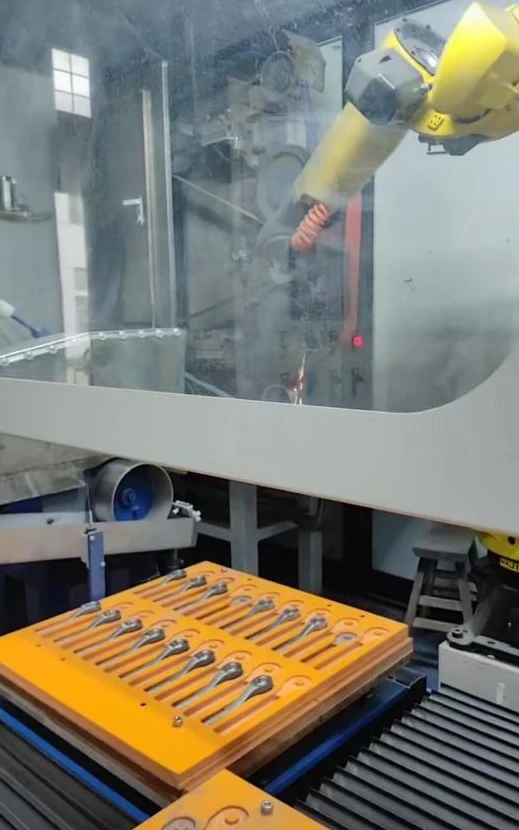
เครื่องมือช่าง: ด้ามจับและประแจ
มือจับประตูและประแจเหล็กกล้าสำหรับงานเครื่องมือเป็นตัวอย่างการใช้งานทั่วไป ถาดที่ออกแบบตามรูปทรงจะจัดระเบียบชิ้นส่วนที่เข้ามา ในขณะที่ตัวจับยึดจะนำแต่ละชิ้นส่วนไปยังสถานีขัดหรือขัดเงา งานทั่วไปคือการลบรอยต่อและส่วนเกินบนมือจับโลหะผสมสังกะสีหล่อขึ้นรูปก่อนการขัดเงา
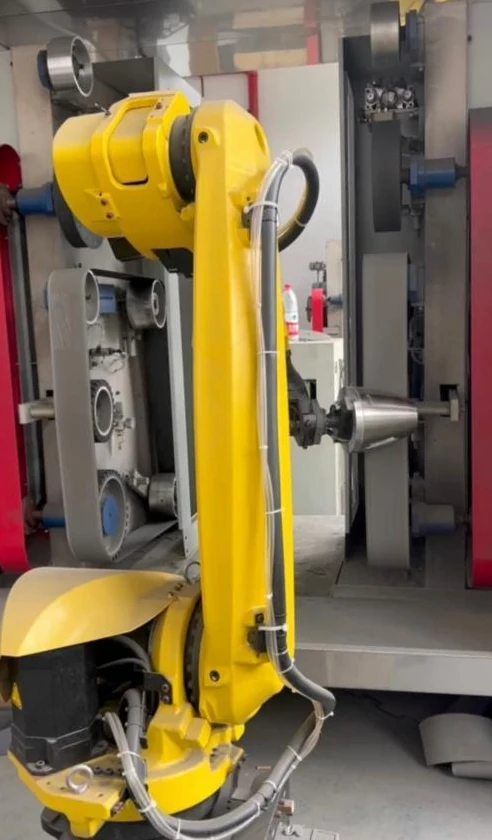
เครื่องใช้ในบ้าน: ตัวกาต้มน้ำและด้ามจับ
ตัวกาต้มน้ำสแตนเลสและด้ามจับอะลูมิเนียมสำหรับไมโครเวฟนั้นมีรูปทรงชิ้นส่วนที่แตกต่างกัน แต่ใช้หลักการออกแบบชิ้นส่วนเดียวกัน คือ ตัวกาต้มน้ำมีรูปทรงกลมและผนังบาง ส่วนด้ามจับก็ยาว แต่ละแบบจึงต้องการการออกแบบด้ามจับที่เหมาะสมกับรูปทรงของมัน
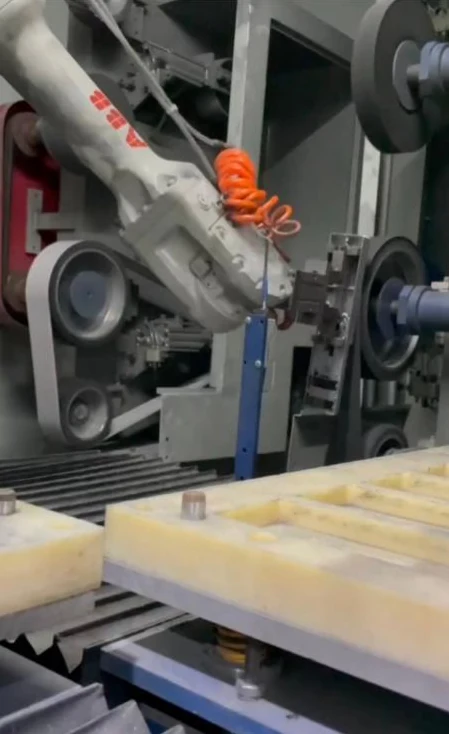
ล็อคอัจฉริยะ: ฝาครอบขนาดเล็กและส่วนประกอบยาว
ฝาครอบแบบล็อคอัจฉริยะที่ทำจากโลหะผสมสังกะสีสามารถจัดวางในถาดกำหนดตำแหน่งได้ นอกจากนี้ยังมีรูปแบบการจัดวางแบบเซลล์ปิดสำหรับชิ้นส่วนที่มีฝาครอบและด้ามจับยาว โดยที่หุ่นยนต์ทำงานอยู่ภายในตัวเครื่อง
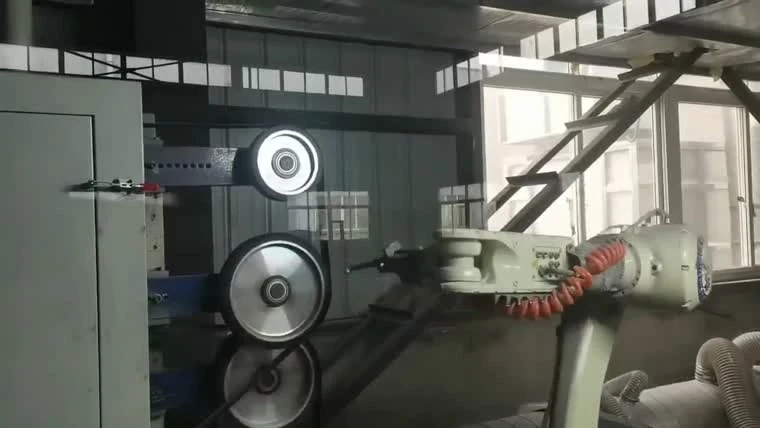
ชิ้นส่วนรถจักรยานยนต์: คันเบรกและโครงรถ
เบรกมือและคันเบรกที่ทำจากอะลูมิเนียมจะถูกส่งผ่านล้อสัมผัสคงที่เพื่อทำการเจียรและขัดเงา โครงท้ายแบบท่อเชื่อมเป็นอีกกลุ่มชิ้นส่วนทั่วไปที่ใช้การยึดจับชิ้นงานแบบเฉพาะเจาะจง ชิ้นส่วนอะลูมิเนียมหล่อขึ้นรูปทั่วไปที่ใช้การเจียรและขัดเงา ได้แก่ ดุมล้อ แร็คสัมภาระ ตัวเรือนกระจกมองข้าง แร็คท้าย ถังน้ำมัน ตัวโช้คอัพ และที่พักเท้า
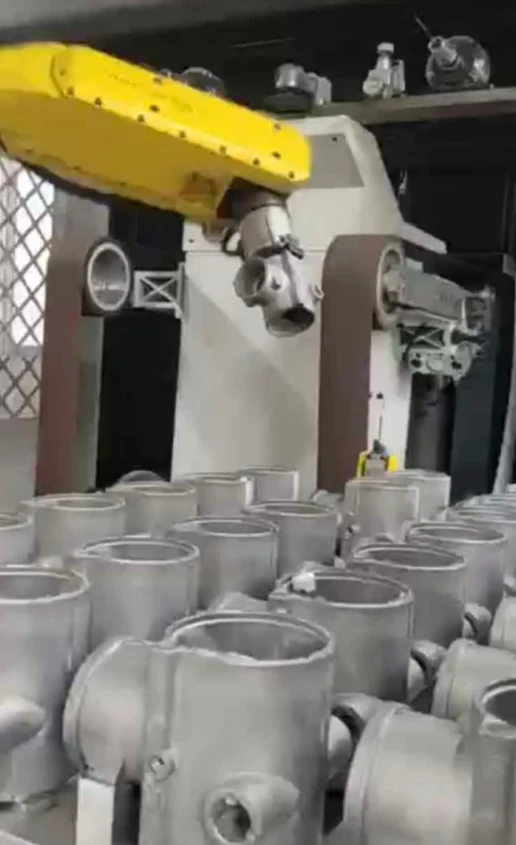
วาล์วและชิ้นส่วนหล่อ: ตัววาล์วอะลูมิเนียมและตัวเรือนหล่อ
ตัววาล์วอลูมิเนียมแบบสามทางและสี่ทาง รวมถึงตัวเรือนหล่ออลูมิเนียมแบบแบน เป็นตัวอย่างการใช้งานทั่วไปของการลบคมด้วยกระบวนการนี้ หุ่นยนต์จะยึดชิ้นส่วนไว้และนำขอบที่ต้องการไปยังอุปกรณ์ตกแต่งขั้นสุดท้ายที่ติดตั้งอยู่กับที่
วิธีการบดที่กำหนดค่าให้เหมาะสมกับผลิตภัณฑ์
ใช้กลุ่มชิ้นงานเพื่อเริ่มต้นการพูดคุยเกี่ยวกับการจัดวาง ตัวอย่างการกำหนดค่าด้านล่างเป็นเพียงตัวอย่าง ไม่ใช่ข้อกำหนดอุปกรณ์สากล
| กลุ่มชิ้นงาน | วิธีการยึดจับ | การรวมสถานี | การจัดเตรียมการขนถ่ายสินค้า | กระบวนการทั่วไป |
|---|---|---|---|---|
| ก๊อกน้ำและอุปกรณ์สุขภัณฑ์ | หุ่นยนต์จับผลิตภัณฑ์ | สายขัด, ล้อไนลอน และล้อผ้า | ถาดวางตำแหน่ง | เจียรและขัด |
| มือจับประตูและฝาครอบสมาร์ทล็อค | หุ่นยนต์จับผลิตภัณฑ์ | สายขัด, ล้อไนลอน และล้อผ้า | ถาดรูปทรงต่างๆ | เจียรและขัด |
| ประแจและอุปกรณ์ฮาร์ดแวร์ | หุ่นยนต์จับผลิตภัณฑ์ | สายขัด, ล้อไนลอน และล้อผ้า | ถาดบรรจุสินค้าแบบเรียงแถว | เจียรและขัด |
| ตัวเรือนหม้อต้ม ปลอก และบูช | หุ่นยนต์จับผลิตภัณฑ์ | สายขัด, ล้อไนลอน และล้อผ้า | ถาดที่เข้าชุดกับชิ้นงาน | เจียรและขัด |
| คันเบรกและแร็คท้ายทำจากอลูมิเนียมหล่อขึ้นรูป | หุ่นยนต์จับผลิตภัณฑ์ | สายขัด, ล้อไนลอน และล้อผ้า | ถาดวางตำแหน่งหรืออุปกรณ์ยึด | เจียรและขัด |
| ตัววาล์วทำจากอลูมิเนียมและตัวเรือนหล่อขึ้นรูป | หุ่นยนต์จับผลิตภัณฑ์ | สายขัด, ล้อไนลอน และล้อผ้า | การขนถ่ายสินค้าเป็นชุดจากถังเก็บ | การเจียรและการลบคม |
โปรดส่งแบบร่างหรือรูปถ่ายของผลิตภัณฑ์ และขั้นตอนการเจียรและขัดเงาด้วยมือในปัจจุบันของคุณมาให้เรา เพื่อให้เราสามารถวางแผนอุปกรณ์และกระบวนการได้
อธิบายโครงสร้างเซลล์เตรียมชิ้นส่วนขนาดเล็กให้พร้อมสำหรับการรับไป
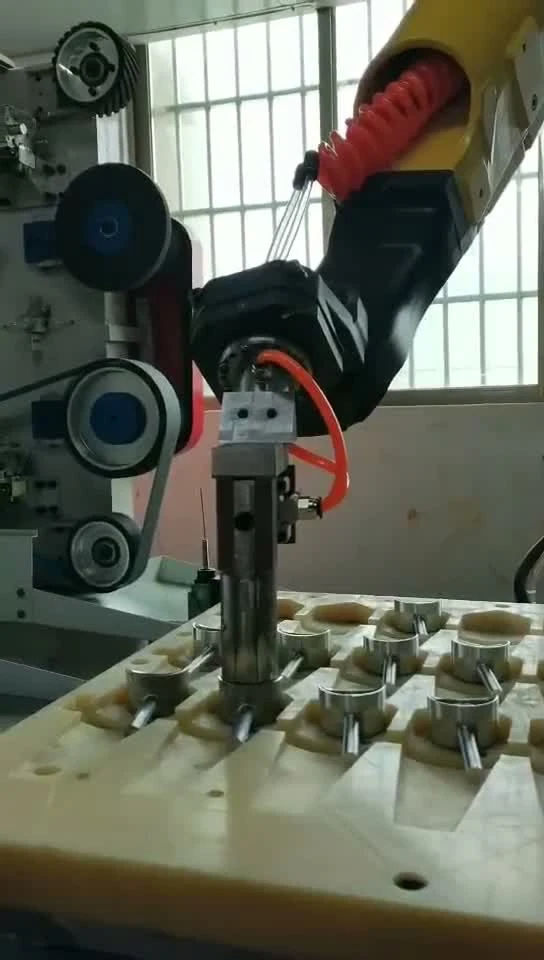
พื้นที่ทำงานแบบปิด
การจัดวางทั้งหมดอยู่ในระยะการทำงานของหุ่นยนต์ และมีการติดตั้งเครื่องดูดฝุ่นแบบเปียกเพื่อทำความสะอาดฝุ่นในอากาศ
รูปแบบเซลล์ ตัวเลือกการควบคุมแรง และการเลือก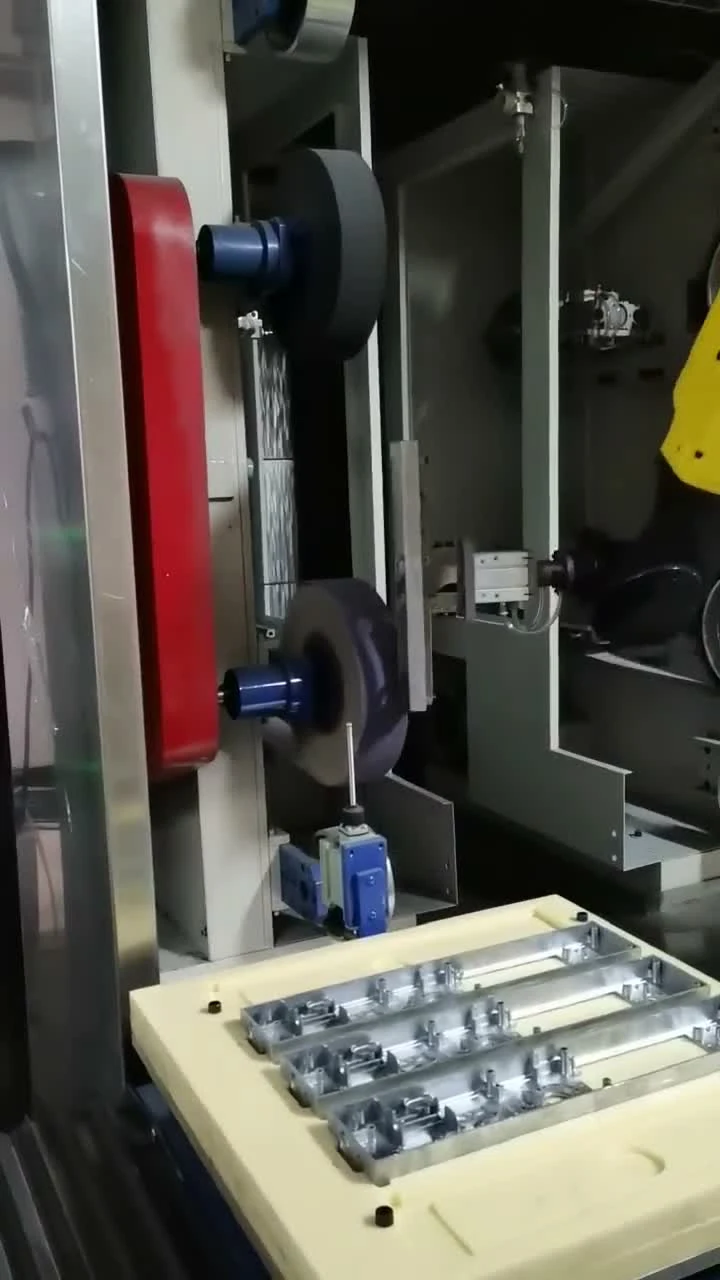
เหตุใดเซลล์ที่ถูกยึดบางส่วนจึงถูกยึด
ความมั่นคง
เส้นทางที่กำหนดไว้ล่วงหน้าจะนำชิ้นงานไปยังสถานีตกแต่งขั้นสุดท้ายที่กำหนดไว้ตามลำดับที่ทำซ้ำได้ โดยสภาพการจับยึดและวัสดุสิ้นเปลืองยังคงเป็นส่วนหนึ่งของการตั้งค่ากระบวนการ
ความปลอดภัย
การแยกตำแหน่งการโหลดและการตกแต่งชิ้นงานออกจากกันจะช่วยให้ผู้ปฏิบัติงานอยู่ห่างจากเครื่องมือในระหว่างการประมวลผล โดยมีการวางแผนการป้องกันและการเข้าถึงสำหรับพื้นที่การทำงานนั้นๆ
ทางเข้า
ถาดและตำแหน่งการบรรจุที่เป็นระเบียบช่วยให้สามารถลำเลียงชิ้นส่วนได้อย่างต่อเนื่อง ผลผลิตขึ้นอยู่กับชิ้นงาน ขั้นตอนการตกแต่ง และการจัดเรียงการบรรจุ
คำถามก่อนระบุเซลล์
ชิ้นส่วนประเภทใดที่เหมาะกับระบบยึดชิ้นส่วนมากกว่าระบบยึดเครื่องมือ?
หน้านี้มุ่งเน้นไปที่ฮาร์ดแวร์ที่สามารถจับยึดได้อย่างมั่นคงและนำไปยังตำแหน่งการตกแต่งที่กำหนดไว้ สำหรับชิ้นส่วนขนาดใหญ่ สามารถสลับการจัดเรียงได้เพื่อให้ชิ้นส่วนอยู่กับที่และหุ่นยนต์เป็นผู้ถือเครื่องมือ
สถานีสิ้นเปลืองใดบ้างที่เซลล์หนึ่งเซลล์สามารถรวมเข้าด้วยกันได้?
เซลล์สามารถรวมตำแหน่งขัดและขัดเงาแบบคงที่ไว้รอบๆ หุ่นยนต์ได้ ขั้นตอนการตกแต่งที่ต้องการจะเป็นตัวกำหนดการรวมกันของสถานี โดยการจัดวางอุปกรณ์จะถูกปรับให้เหมาะสมกับชิ้นงาน
ชิ้นส่วนขนาดเล็กถูกลำเลียงอย่างไร — โดยใช้ถาด ระบบยก หรือสายพานลำเลียง?
การจัดวางถาดและแม็กกาซีนแบบยกเป็นรูปแบบที่เหมาะสมสำหรับชิ้นส่วนขนาดเล็ก การจัดวางตำแหน่งการโหลดแบบสลับและการใช้โต๊ะวางวัสดุสองชั้นเป็นอีกทางเลือกหนึ่งในการจัดวาง สามารถพิจารณาการเชื่อมต่อกับสายพานลำเลียงได้หากกระบวนการต้นน้ำต้องการ
เซลล์เดียวสามารถผลิตชิ้นส่วนหลายหมายเลขได้โดยไม่ต้องสร้างอุปกรณ์จับยึดใหม่หรือไม่?
อย่าคิดเอาเองว่าชิ้นส่วนที่มีหมายเลขต่างกันจะใช้แม่พิมพ์เดียวกัน ให้เปรียบเทียบพื้นผิวการจับยึด จุดกำหนดตำแหน่ง และเส้นทางการตกแต่งก่อน ส่งแบบร่างหรือตัวอย่างมาเพื่อให้สามารถประเมินคุณลักษณะทั่วไปและงานเปลี่ยนแม่พิมพ์ที่จำเป็นได้
เซลล์นี้ครอบคลุมขั้นตอนการตกแต่งขั้นสุดท้ายใดบ้าง — การลบคม การเจียร การขัดเงา?
กระบวนการตัดเฉือนแบบยึดชิ้นส่วนครอบคลุมการเจียรและการขัดเงาชิ้นส่วนโลหะ และการลบคมชิ้นส่วนหล่ออะลูมิเนียมที่เหมาะสม สามารถเพิ่มตำแหน่งการขัดเงาเพื่อให้ได้ผิวสำเร็จที่ต้องการ ลำดับการทำงานจะถูกเลือกตามวัสดุ รูปทรง และเป้าหมายของผิวสำเร็จ
กำหนดรายละเอียดของชิ้นส่วน อธิบายขั้นตอนการตกแต่งขั้นสุดท้าย
กรุณาแชร์ภาพวาดหรือตัวอย่าง วัสดุ พื้นผิวที่จะทำการตกแต่ง และผลลัพธ์ที่ต้องการ EVST จะสามารถหารือเกี่ยวกับการจัดวางอุปกรณ์จับยึด การผสมผสานสถานี และวิธีการโหลดชิ้นงานโดยอิงจากข้อมูลเหล่านั้นได้