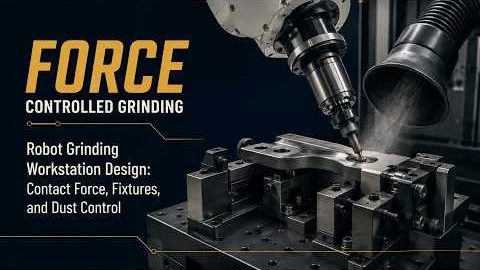
สถานีงานเจียรและขัดเงาแบบหุ่นยนต์ — รุ่นต่างๆ การควบคุมแรง และระบบดูดฝุ่น
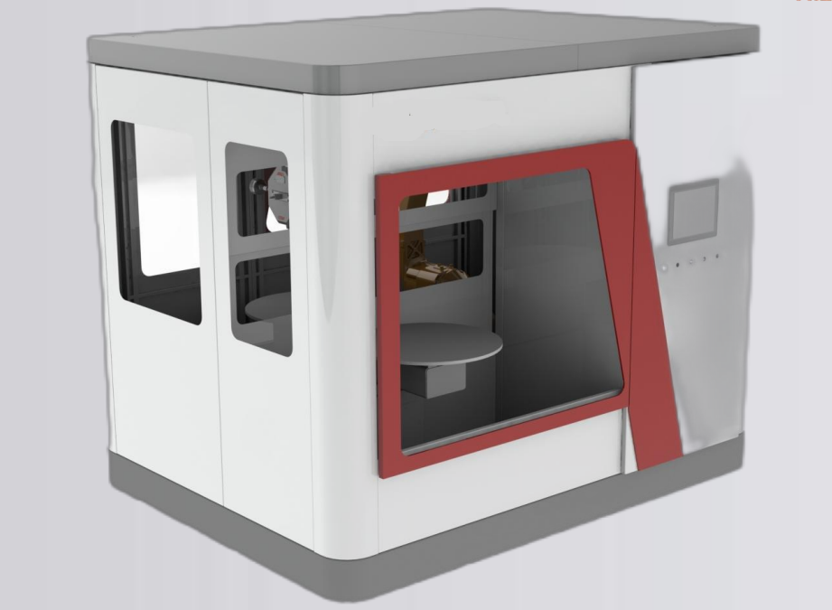
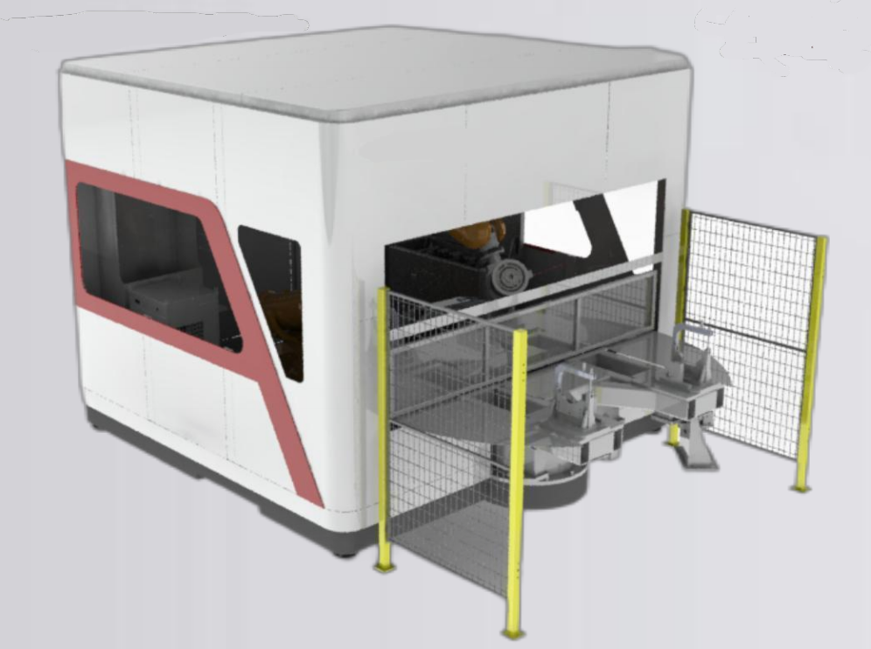
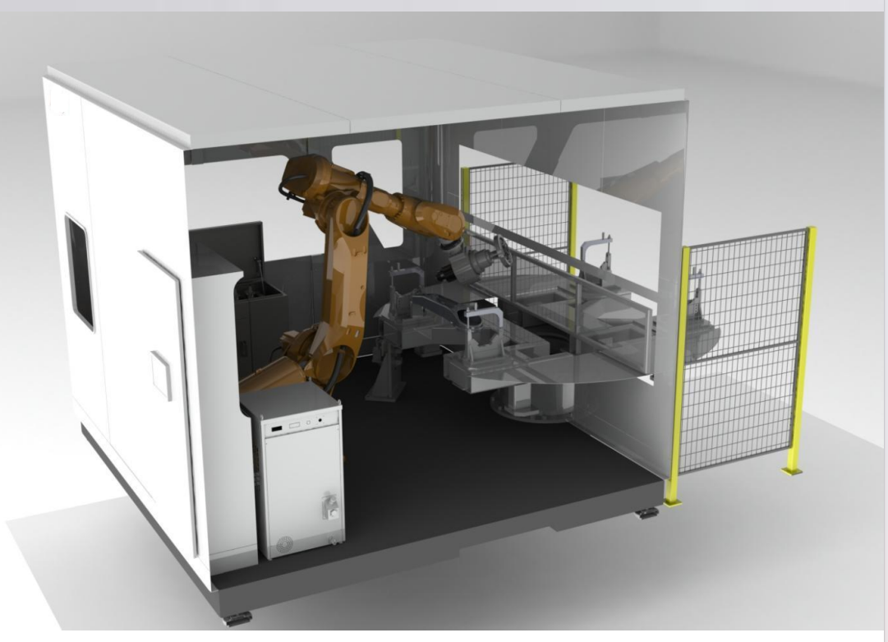
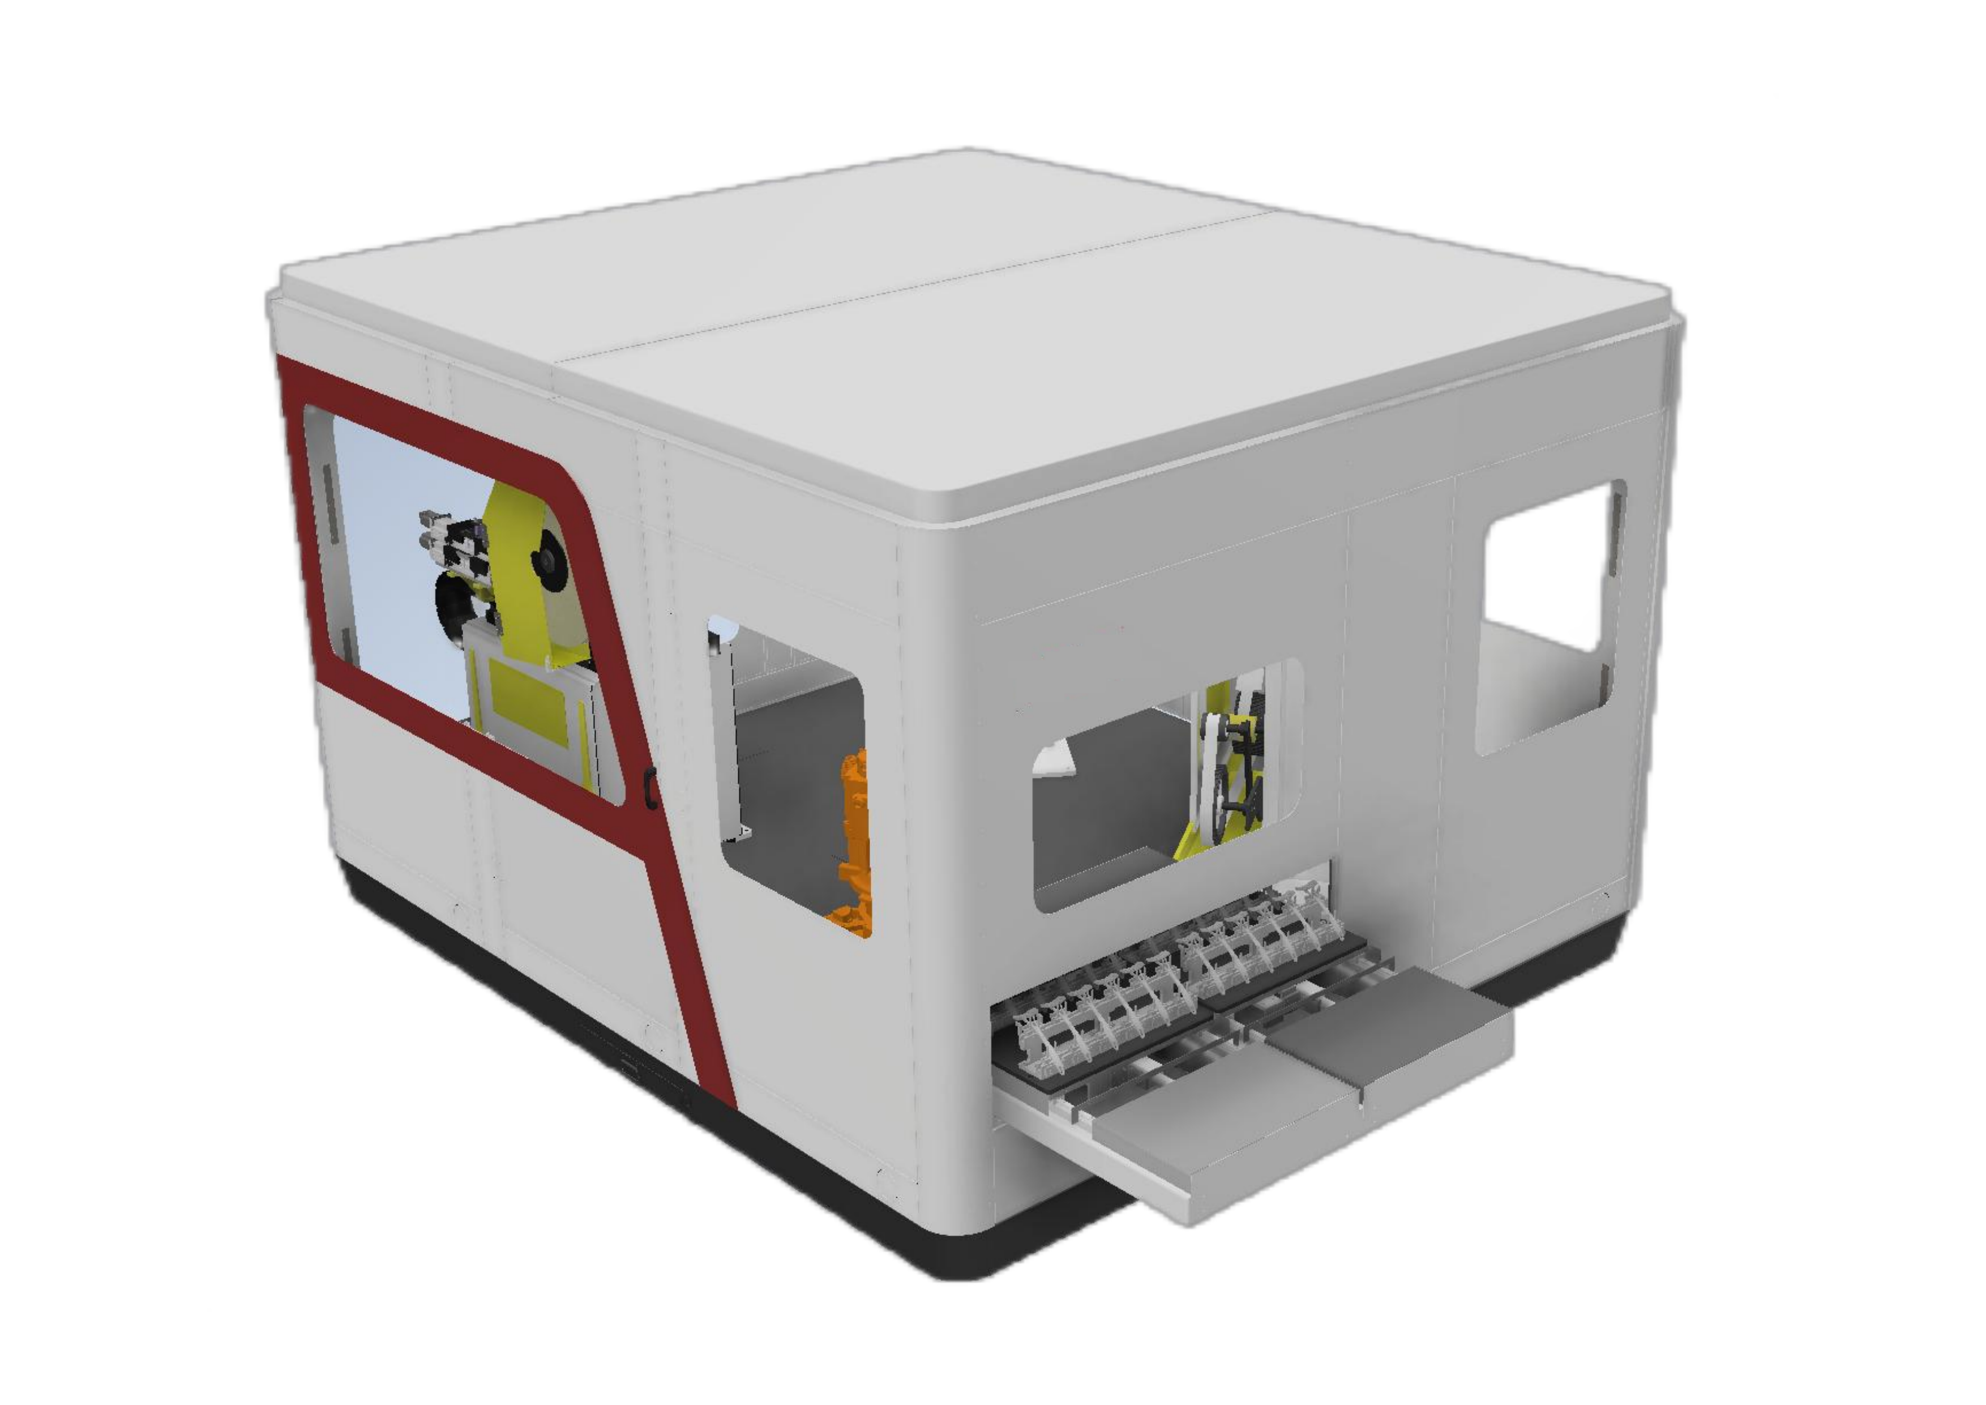
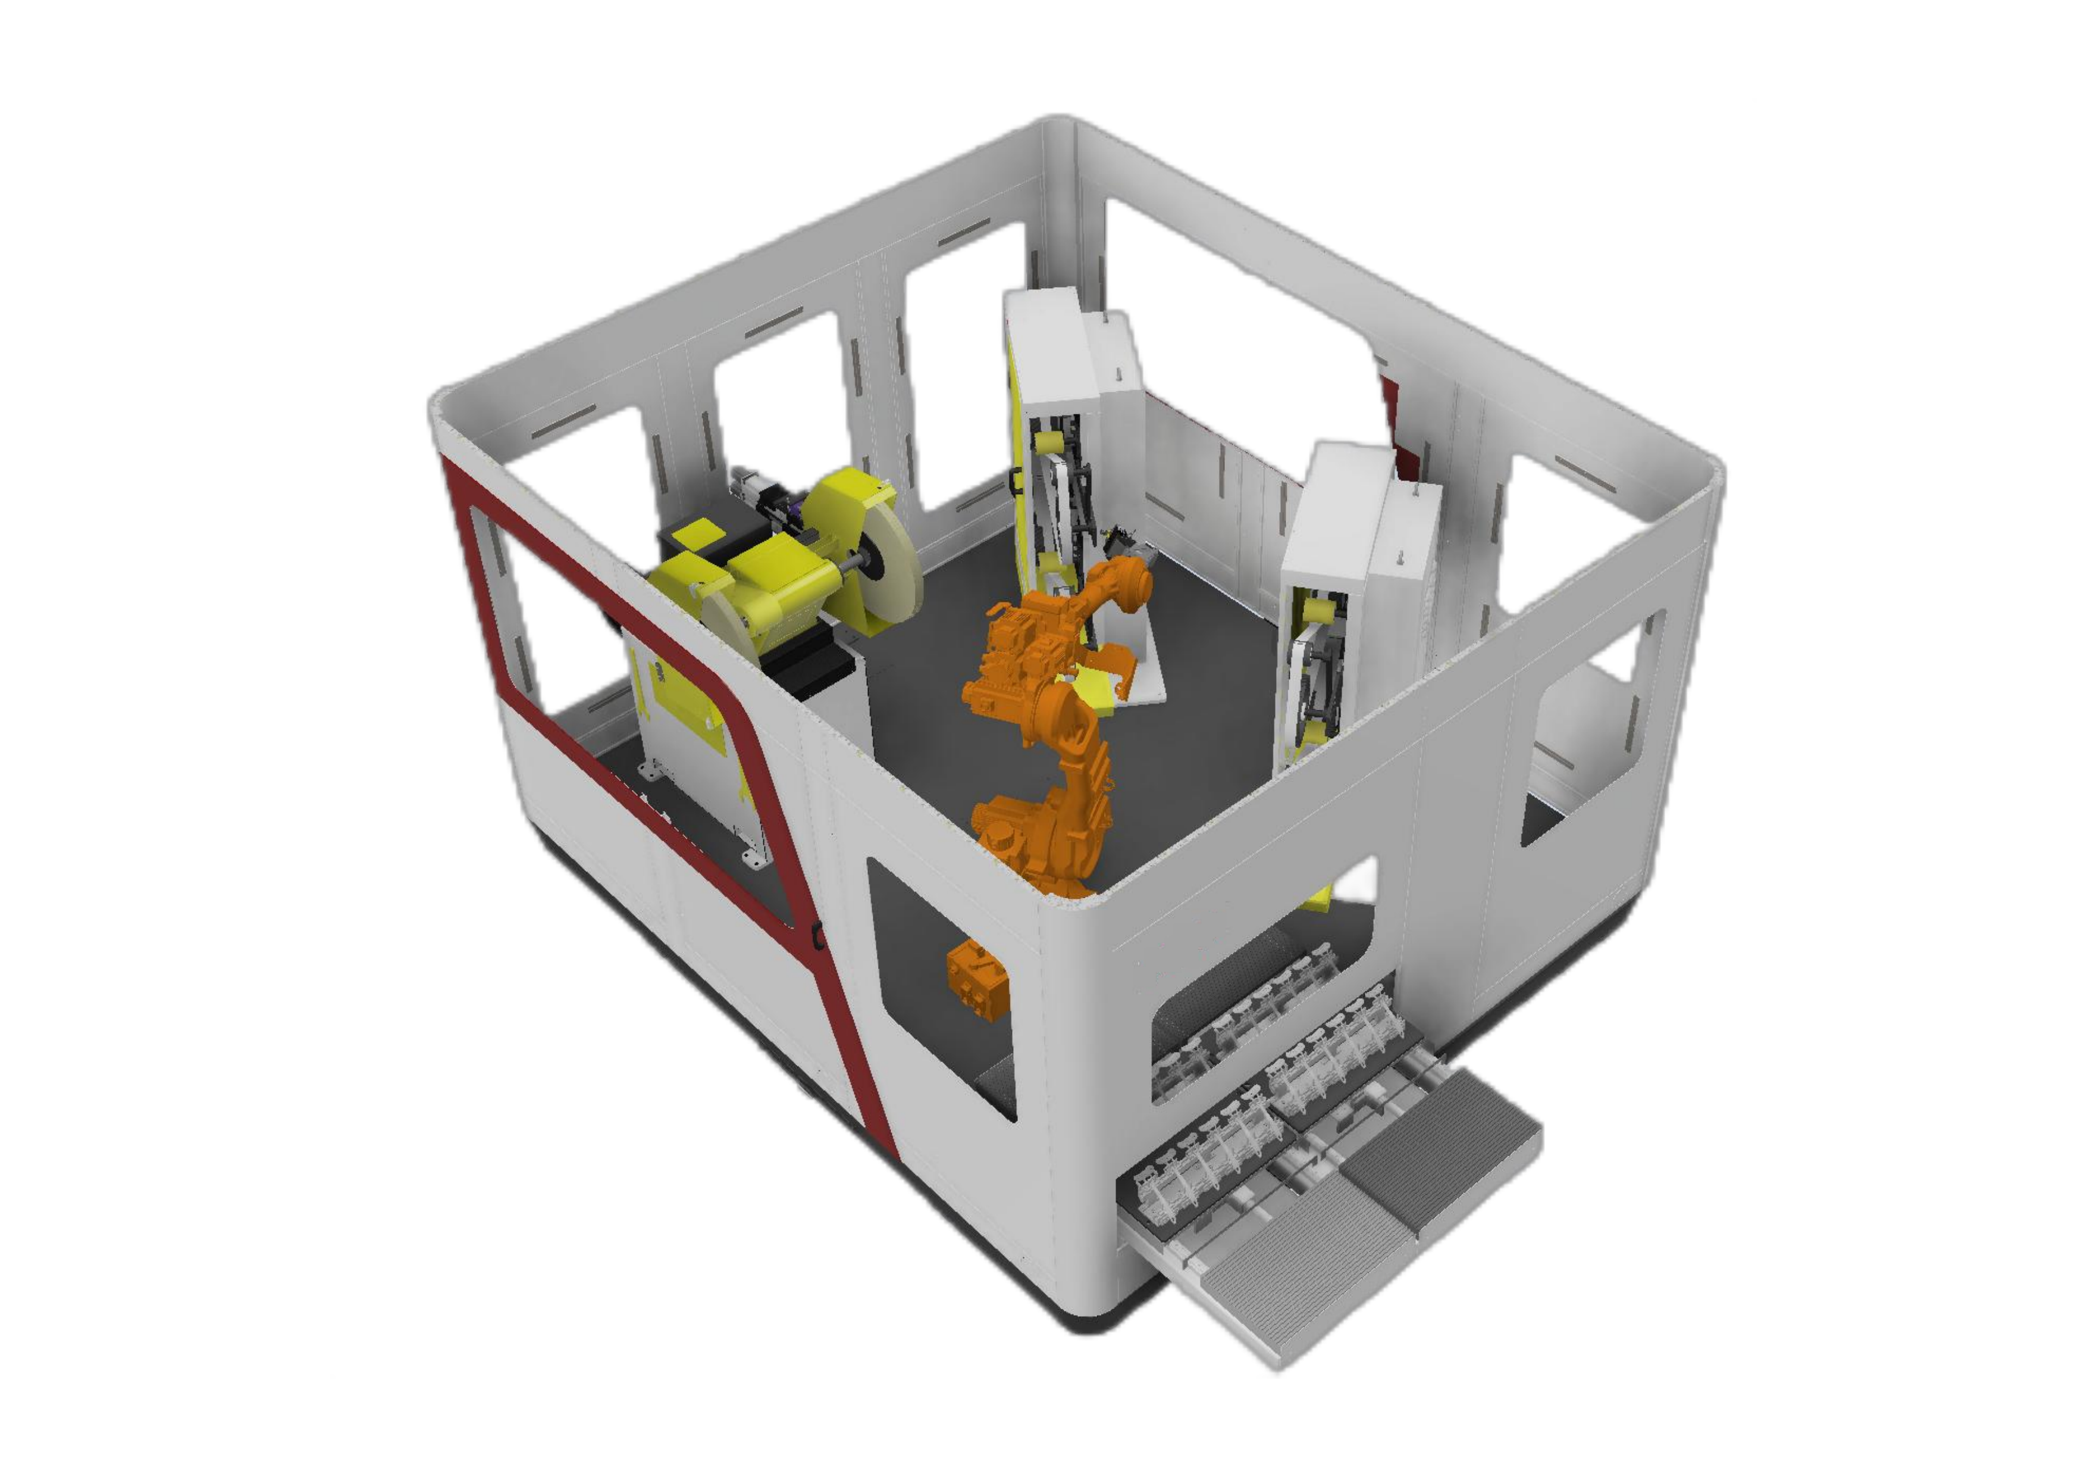
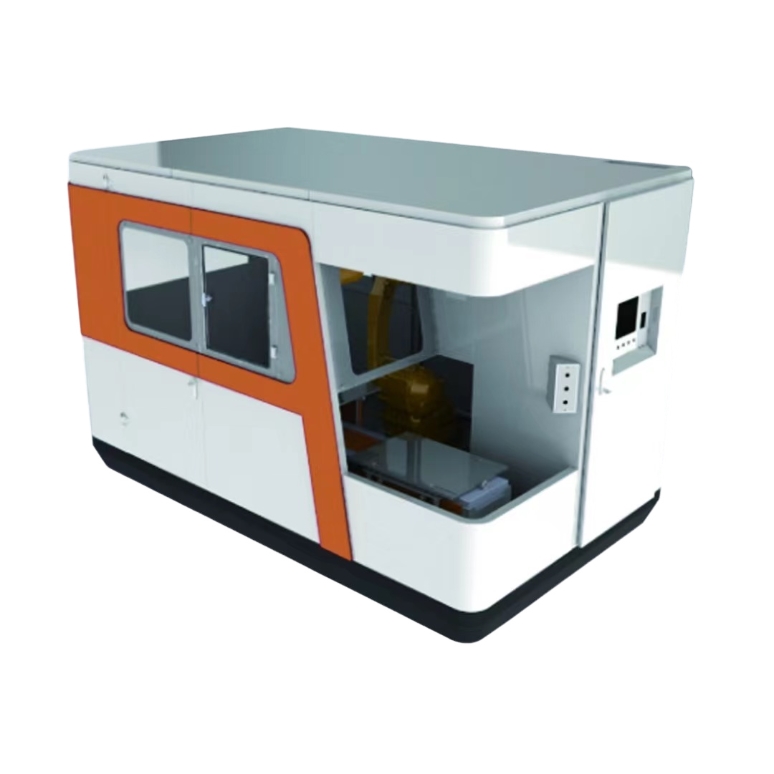
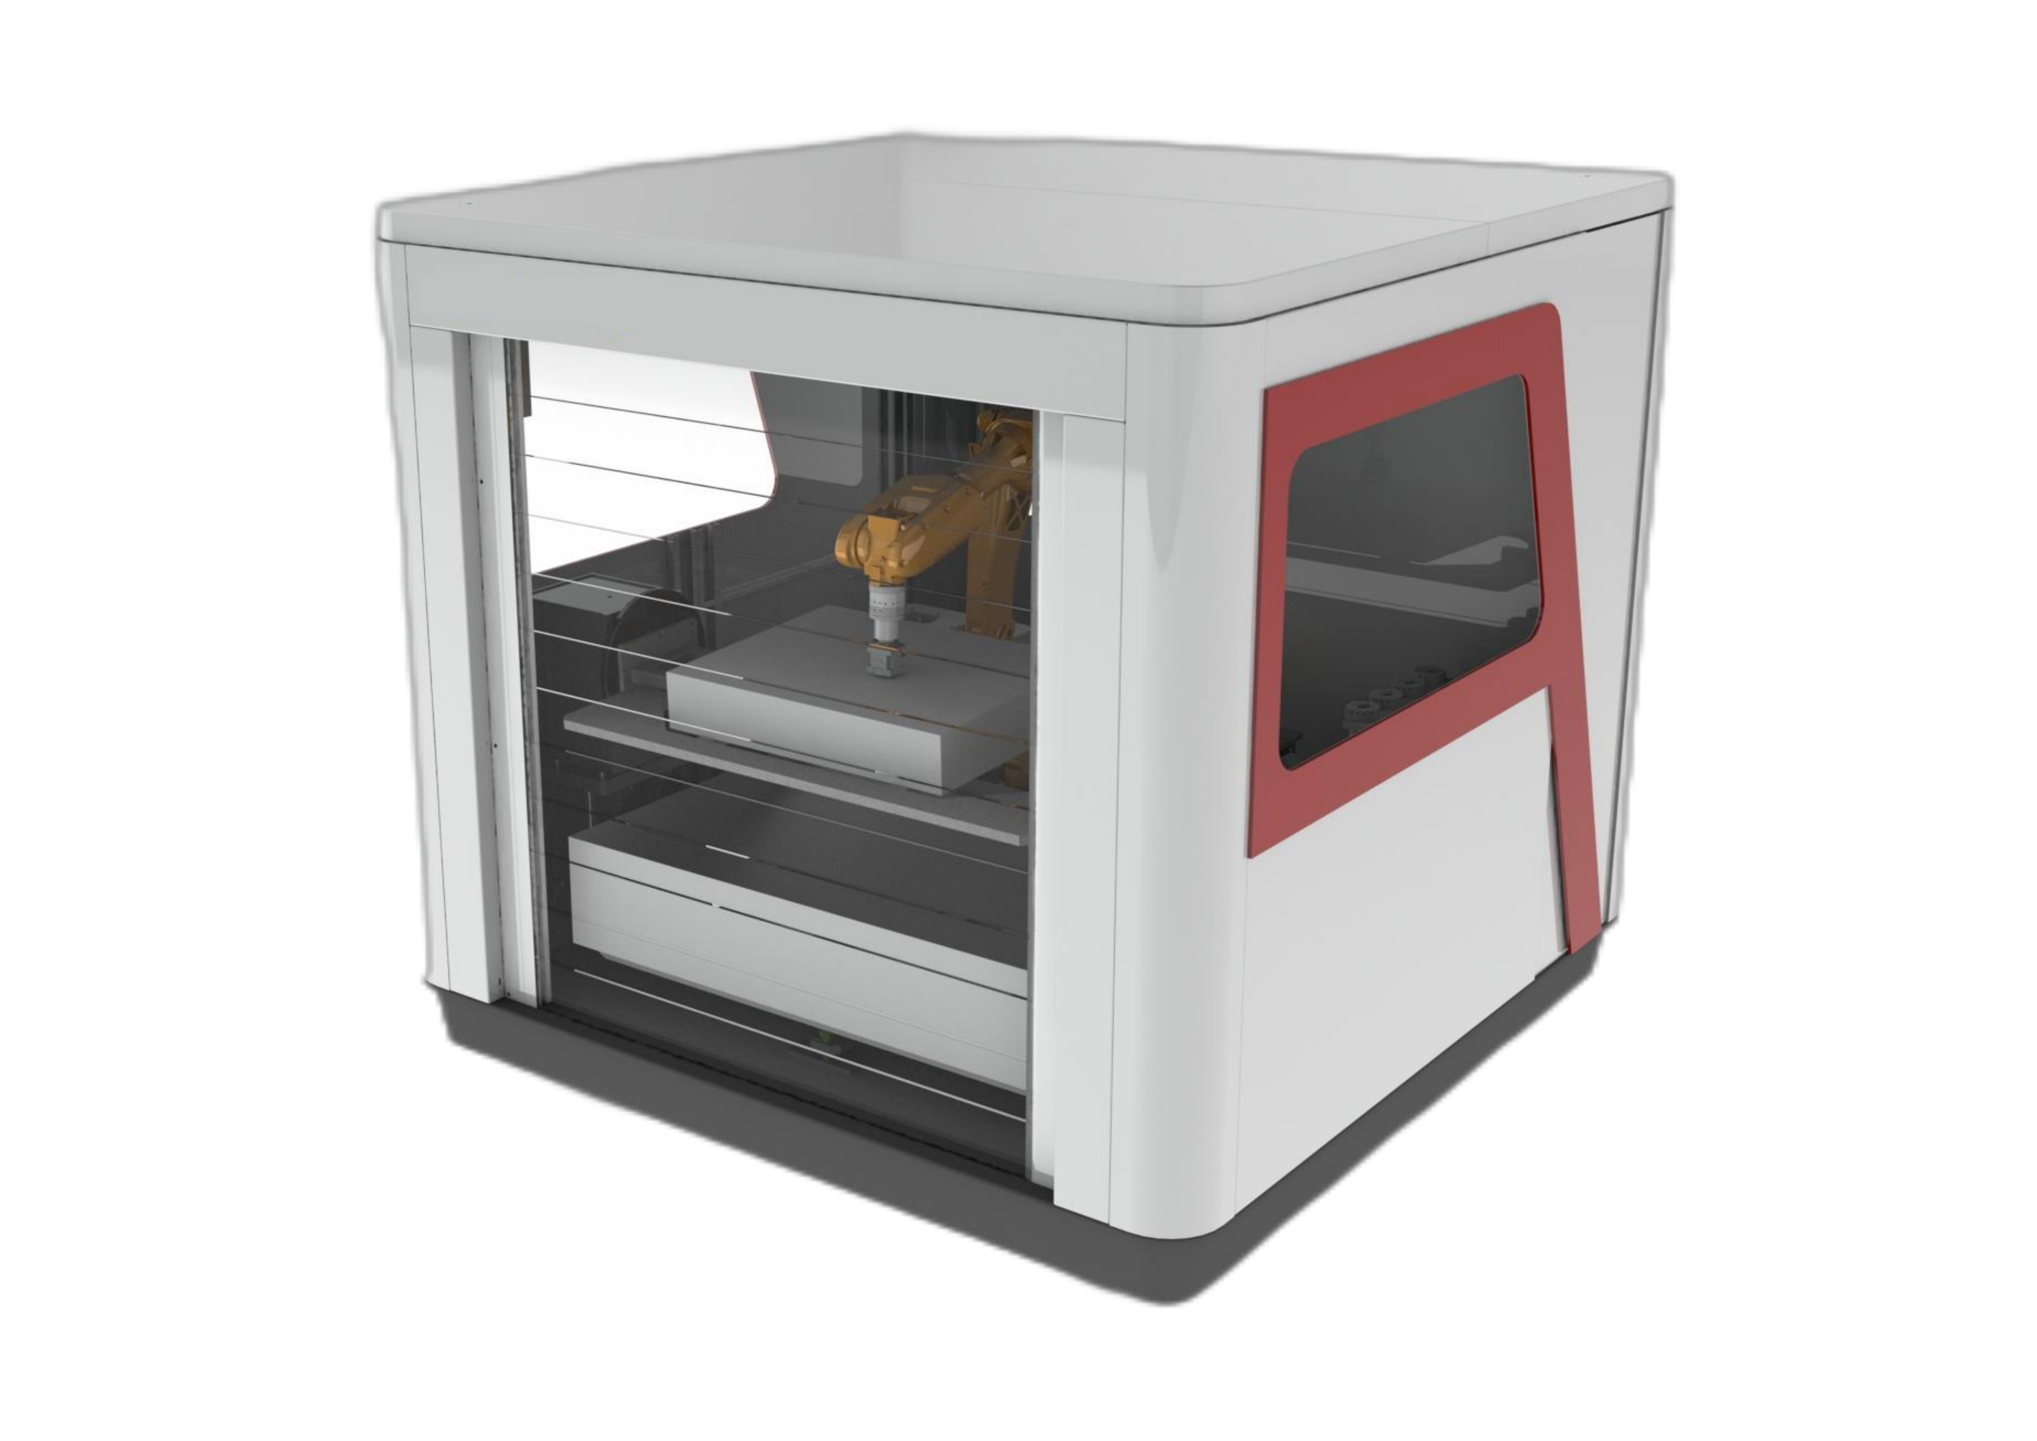
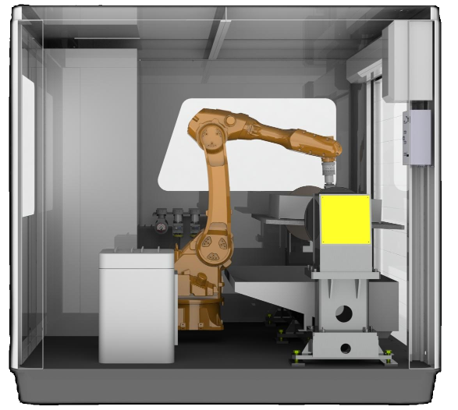
สถานีงานขัดและขัดเงาแบบหุ่นยนต์ใช้ตัวเครื่องแบบปิดเพื่อกักเก็บฝุ่น และมีโครงสร้างแบบโมดูลาร์สำหรับการบำรุงรักษา การปรับเปลี่ยน และการอัปเกรด โดยผสมผสานการตกแต่งผิวด้วยหุ่นยนต์เข้ากับอุปกรณ์ควบคุมแรงและระบบดูดฝุ่นที่เหมาะสม
- ตัวเครื่องที่ปิดมิดชิดช่วยป้องกันฝุ่นละอองในระหว่างกระบวนการตกแต่งชิ้นงาน
- การออกแบบแบบแยกส่วนช่วยให้เข้าถึงได้ง่ายสำหรับการบำรุงรักษา การดัดแปลง และการอัปเกรดในภายหลัง
- หุ่นยนต์จะลำเลียงชิ้นงานไปทำการตกแต่ง รวมถึงรองรับการลบคมด้วย
- ฟังก์ชันการตรวจสอบครอบคลุมถึงเครื่องมือและสายพานที่ชำรุด อายุการใช้งานของเครื่องมือ และกำลังการผลิต
- เครื่องเจียรสายพานใช้ระบบลอยตัวแบบนิวแมติกเป็นมาตรฐาน โดยมีระบบลอยตัวแบบแรงคงที่ควบคุมด้วยระบบอิเล็กทรอนิกส์เป็นตัวเลือกเสริม
- โต๊ะที่ทำจากวัสดุสองชั้นนี้ ออกแบบมาเพื่อป้องกันฝุ่นละออง
จับชิ้นงานหรือจับเครื่องมือ: เริ่มจากชิ้นงานก่อน
หุ่นยนต์เป็นผู้ขนส่งชิ้นส่วน
สำหรับชิ้นส่วนที่มีน้ำหนักไม่เกิน 30 กิโลกรัม ระบบยึดชิ้นส่วนสามารถนำชิ้นงานจากตำแหน่งโหลดไปยังสถานีตกแต่งชิ้นงานคงที่ได้โดยตรง ซึ่งช่วยลดขั้นตอนการจัดการชิ้นงานแต่ละชิ้นลงได้ แต่สถานีโดยรอบจะต้องการพื้นที่มากขึ้น
หุ่นยนต์ถือเครื่องมือ
ในระบบที่หุ่นยนต์ใช้เครื่องมือจับชิ้นงาน หุ่นยนต์จะนำเครื่องมือไปยังชิ้นงานที่มีขนาดใหญ่หรือหนักกว่า รูปแบบการจัดวางอาจกะทัดรัดกว่า แต่การเปลี่ยนเครื่องมือและวัสดุขัดถูจะเพิ่มขั้นตอนให้กับวงจรการผลิตชิ้นงานเดียว
ตัวเลข 30 กิโลกรัมนั้นเป็นเพียงขอบเขตในการเลือกเส้นทาง ไม่ใช่น้ำหนักชิ้นส่วนที่อนุญาตสำหรับทุกรุ่น ตารางรุ่นด้านล่างได้กำหนดน้ำหนักบรรทุกของหุ่นยนต์และน้ำหนักชิ้นส่วนที่แนะนำไว้แยกต่างหาก
ข้อมูลจำเพาะของรุ่นเวิร์กสเตชัน
เปรียบเทียบช่วงรุ่นที่รองรับสำหรับการกำหนดค่าการยึดชิ้นงาน ขนาดของชิ้นงาน น้ำหนักของชิ้นงาน และน้ำหนักบรรทุกของหุ่นยนต์เป็นข้อจำกัดที่แยกจากกัน เลือกแถวที่เหมาะสมกับชิ้นงาน
เลื่อนหน้าจอในแนวนอนเพื่อเปรียบเทียบทุกฟิลด์
| รุ่น | น้ำหนักบรรทุกของหุ่นยนต์ | น้ำหนักชิ้นส่วน | ซองจดหมายบางส่วน | ขนาดโดยรวม | แหล่งจ่ายไฟ / กำลังไฟฟ้าที่กำหนด | ความแม่นยำในการบด |
|---|---|---|---|---|---|---|
| อีวีเอสพีจี-10เอ | 10 | ≤3กก | 100 100 ×× 50 มิลลิเมตร | 3450 2200 ×× 2260 มิลลิเมตร | ไฟฟ้ากระแสสลับ 380 โวลต์ / 11.5 กิโลวัตต์ | ±0.1–0.2 มม. |
| อีวีเอสพีจี-20เอ | 20 | ≤7กก | 200 200 ×× 100 มิลลิเมตร | 3450 2200 ×× 2260 มิลลิเมตร | ไฟฟ้ากระแสสลับ 380 โวลต์ / 12.5 กิโลวัตต์ | ±0.1–0.2 มม. |
| อีวีเอสพีจี-30เอ | 30 | ≤15กก | 300 300 ×× 150 มิลลิเมตร | 3450 2200 ×× 2260 มิลลิเมตร | ไฟฟ้ากระแสสลับ 380 โวลต์ / 13.5 กิโลวัตต์ | ±0.1–0.2 มม. |
| วัสดุที่ใช้ | งานหล่ออลูมิเนียม ฮาร์ดแวร์ขนาดเล็ก | |||||
| หุ่นยนต์อุตสาหกรรม | EVST | |||||
ช่องความแม่นยำอธิบายถึงความแม่นยำในการเจียร ข้อกำหนดการเคลื่อนที่ของหุ่นยนต์จะถูกเปรียบเทียบแยกกันด้านล่าง
โมดูลการเจียรและการขัดมาตรฐาน
โมดูลมาตรฐานประกอบด้วยเครื่องเจียรสายพานแบบสองสถานี เครื่องเจียรสายพานแบบสถานีเดียว และเครื่องขัดเงาแบบสถานีเดียว โมดูลขัดเงาแบบสายพานกว้าง ชิ้นส่วนขนาดใหญ่ และชิ้นส่วนขนาดเล็ก รองรับการประกอบแบบโมดูลาร์ โดยมีระบบปรับความตึงและชดเชยอัตโนมัติ
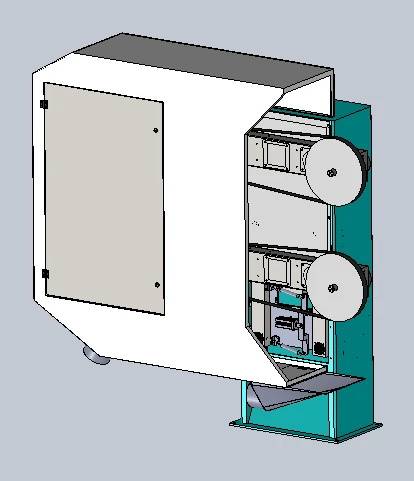
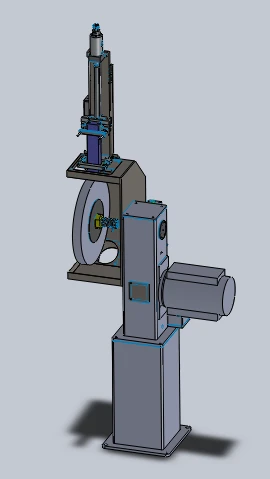
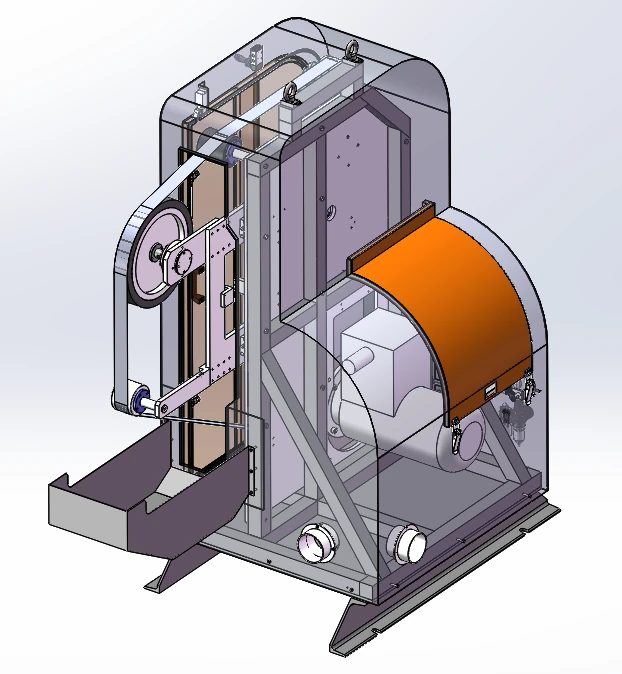
เครื่องจักรแบบสายพานรุ่นหนึ่งใช้มอเตอร์ขับเคลื่อนกันระเบิดขนาด 4 กิโลวัตต์ ความเร็วรอบสูงสุด 2800 รอบต่อนาที และสายพานขัดขนาด 2800 มม. × 70 มม. ประกอบด้วยระบบติดตามสายพาน การเชื่อมต่อถังเก็บฝุ่น ระบบลอยตัวแบบนิวแมติกมาตรฐานพร้อมตัวเลือกการอัพเกรดเป็นระบบควบคุมแรงคงที่แบบอิเล็กทรอนิกส์ และช่องสำหรับติดตั้งแกนหมุนแบบลอยตัว
กลุ่มผลิตภัณฑ์อุปโภคบริโภค 7 กลุ่มและบทบาทของแต่ละกลุ่ม
การเลือกใช้วัสดุสิ้นเปลืองเป็นไปตามลักษณะการใช้งานและรูปทรงของหน้าสัมผัสที่ต้องการ สามารถรวมสถานีต่างๆ เข้าด้วยกันเพื่อสลับระหว่างขั้นตอนการขจัดวัสดุขัดและขั้นตอนการขัดเงาได้
สายพานขัด
การเจียรด้วยสายพานตามเส้นทางสัมผัสที่เลือกไว้
ล้อพับ
การตกแต่งผิวด้วยวัสดุขัดแบบล้อหมุน
ล้อไนลอน
การขัดผิวด้วยเครื่องขัดล้อไนลอน
ล้อซิซัล
การขัดเงาล้อตามลำดับการตกแต่งที่ต้องการ
ล้อขัดผ้า
การขัดเงาด้วยเครื่องขัดเงาแบบล้อผ้า
ไฟล์
การตะไบเฉพาะจุดและการลบคมขอบ
หัวกัด
การกัดและกำจัดวัสดุออกก่อนการตกแต่งขั้นสุดท้าย
การเจียรด้วยหุ่นยนต์ควบคุมแรง
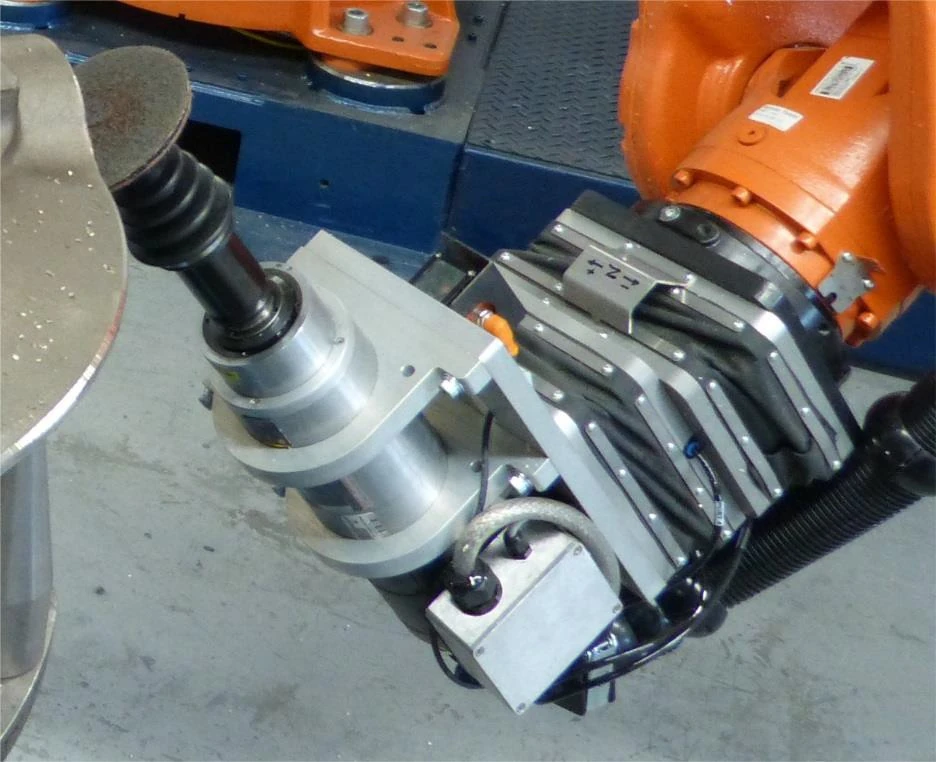
ความยืดหยุ่นเชิงลมแบบพาสซีฟ
วาล์วแบบแปรผันจะควบคุมแรงดันภายในกลไกการลอยตัว โดยการตั้งค่าการควบคุมจะถูกปรับให้เหมาะสมกับท่าทางของหุ่นยนต์ ความยืดหยุ่นทางกลทำให้มีช่วงการลอยตัวอยู่ที่ ±10 มม.
การตอบสนองแรงแบบแอคทีฟ
ระบบตอบสนองแรงจะปรับอุปกรณ์ลอยตัวไปข้างหน้าหรือข้างหลังเพื่อรักษาการสัมผัสเมื่อตำแหน่งชิ้นส่วน ความคลาดเคลื่อนของชิ้นส่วน หรือการสึกหรอจากการเสียดสีเปลี่ยนแปลงไป ช่วงแรงที่ควบคุมได้นั้นสามารถร้องขอได้
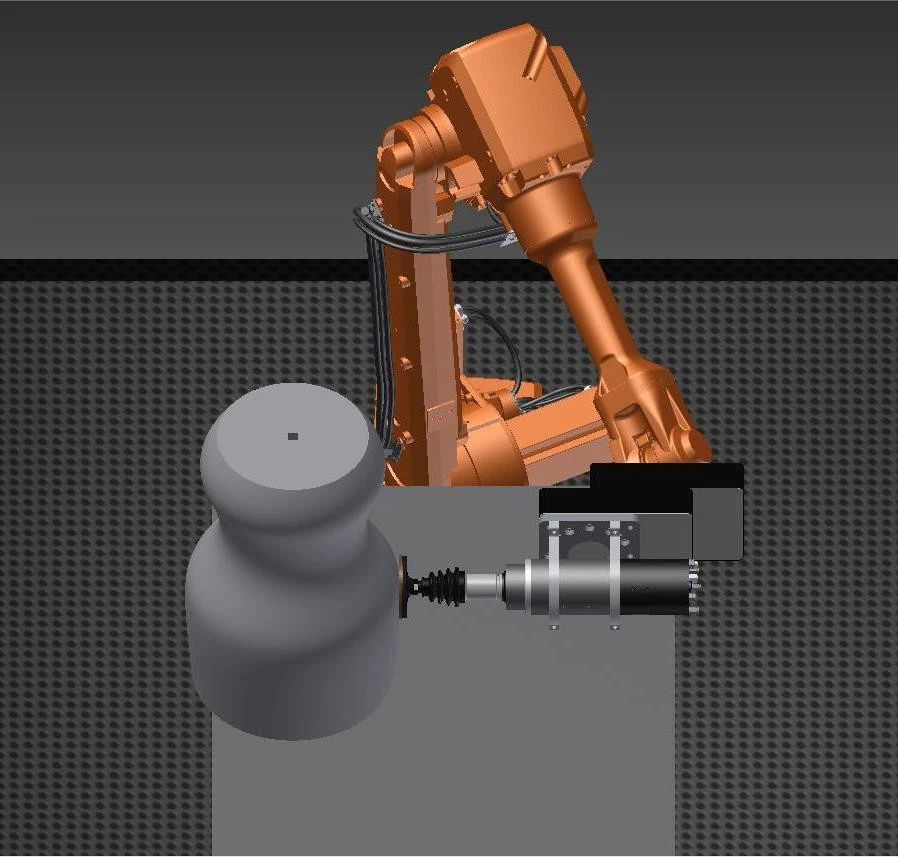
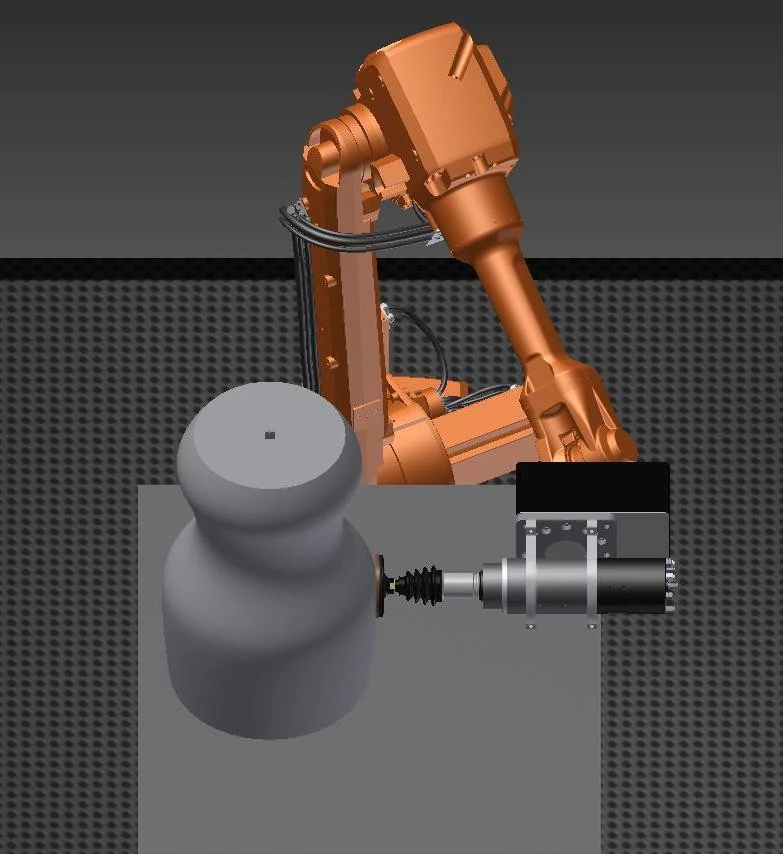
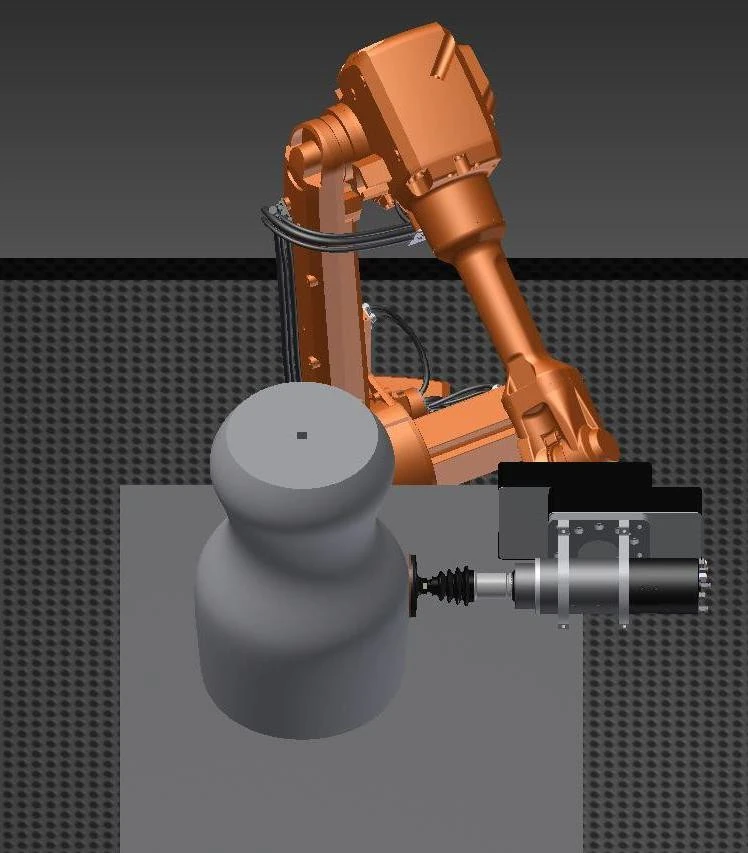
ตัวเลือกเครื่องมือควบคุมแรง/ตำแหน่งแบบทุกทิศทางรองรับการเปลี่ยนเครื่องมืออัตโนมัติและได้รับการกำหนดให้ใช้งานต่อเนื่องได้ พร้อมการป้องกันระดับ IP65 ข้อกำหนดเหล่านี้เป็นข้อกำหนดของตัวเลือกเครื่องมือ ซึ่งแยกต่างหากจากข้อกำหนดของตัวหุ่นยนต์
ตัวเลือกเครื่องมือและอุปกรณ์ควบคุมแรง
ตระกูลเครื่องมือ
- แกนหมุนลอยแบบแกว่ง
- แกนหมุนแกว่ง
- ไฟล์หมุนลอยตัว
- เครื่องบดหนักแบบลอยตัวควบคุมแรง
- เครื่องเจียรสายพานแบบควบคุมแรง
- เครื่องเจียรสายพานแบบติดตั้งอยู่กับที่
รูปแบบอุปกรณ์ควบคุมแรง
- อุปกรณ์ควบคุมแรงในทุกตำแหน่ง
- เครื่องบดแบบควบคุมแรงทิศทางเดียว
- เครื่องเจียรแบบควบคุมแรงสองทิศทางสองสถานี
- อุปกรณ์ลบคมแบบควบคุมแรง
แกนหมุนไฟฟ้าแบบลอยตัวในแนวรัศมีเป็นอีกทางเลือกหนึ่งสำหรับส่วนต่อประสานเครื่องมือ เลือกตระกูลเครื่องมือให้เหมาะสมกับการใช้งาน ทิศทางการสัมผัส และพื้นที่เข้าถึงที่มีอยู่
การดูดฝุ่นและพื้นที่ทำงาน
ระบบกรองแบบตลับใช้การกรองแบบแรงดันลบ ตัวกรองเคลือบ PTFE และระบบทำความสะอาดแบบพัลส์พร้อมลิ้นชักเก็บฝุ่น คุณสมบัติทางเทคนิคแสดงไว้ด้านล่าง
| รายการเทคโนโลยี | ค่าพารามิเตอร์ | Unit |
|---|---|---|
| พลัง | 7.5 | kW |
| Airflow | 8500 | ลูกบาศก์เมตร / ชั่วโมง |
| ตลับกรอง | 6 | ตลับ |
| พื้นที่การกรอง | 66 | ตารางเมตร |
| ขนาดการกรอง | 0.3 1- | ไมโครเมตร |
| ประสิทธิภาพการกรอง | 99 | % |
| แรงดันลมอัด | 0.4 0.6- | MPa |
| ถังเก็บขยะ | 40 2 × | L |
| ระดับเสียง | 78 2 ± | dB |
| การเชื่อมต่อทางเข้า | 4 200 × | mm |
| ขนาดโดยรวม | 1350 × 1100 × 2280 | mm |
| แรงดัน | 380 | V |
| ความถี่ในการจัดส่ง | 50 | Hz |
ส่วนประกอบและส่วนต่อประสานฝุ่น
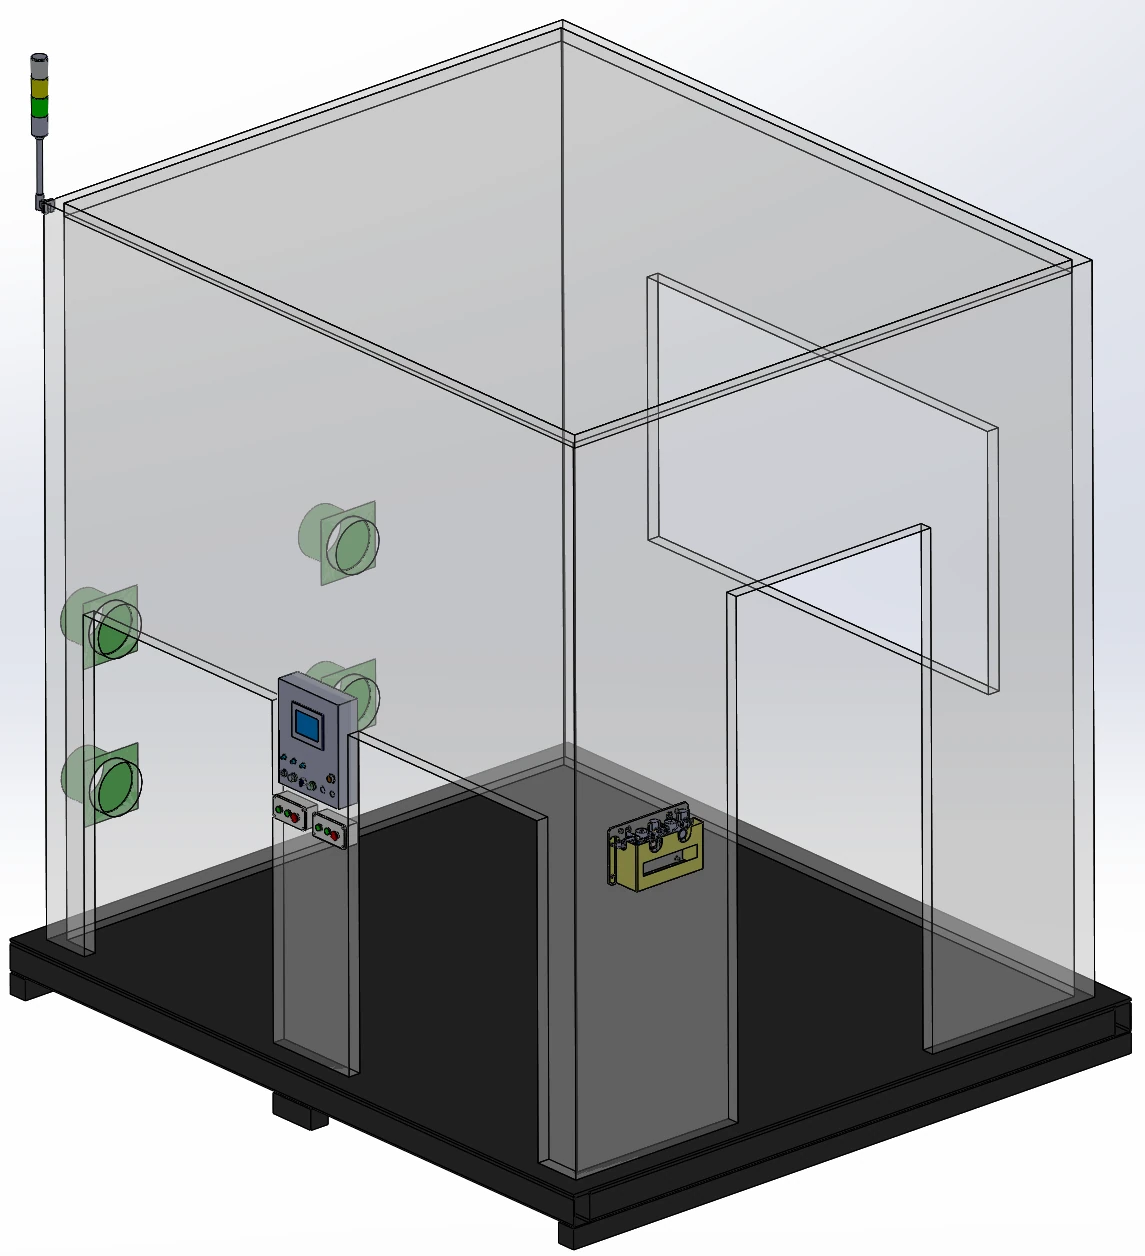
ตู้โครงสร้างอะลูมิเนียมพร้อมแผงโลหะแผ่น ประกอบด้วยหน้าต่างอะคริลิกหนา 5 มม. สำหรับมองเห็นภายใน ระบบไฟส่องสว่าง และช่องต่อท่อระบายอากาศ 4 ช่อง นอกจากนี้ยังมีแผงแสดงผล กล่องปุ่มยืนยันการโหลด ประตูสำหรับบำรุงรักษา และฐานเหล็กกล้าคาร์บอน Q235 พร้อมช่องสำหรับรถยกเข้าออกได้
ระบบดูดฝุ่นแบบเปียกและการควบคุมฝุ่นแบบบูรณาการ
การดูดฝุ่นแบบเปียกเป็นอีกทางเลือกหนึ่งสำหรับการกำจัดฝุ่นอะลูมิเนียมและแมกนีเซียม ตัวเครื่องของเวิร์กสเตชั่นสามารถกักเก็บฝุ่นได้ด้วยเปลือกนอก การออกแบบโต๊ะสองชั้นที่ทนต่อฝุ่น และการเชื่อมต่อถังเก็บฝุ่น การตรวจจับฝุ่นและการแจ้งเตือนเป็นตัวเลือกในการกำหนดค่าเพิ่มเติม
ข้อกำหนดด้านการเคลื่อนที่และการป้องกันของหุ่นยนต์
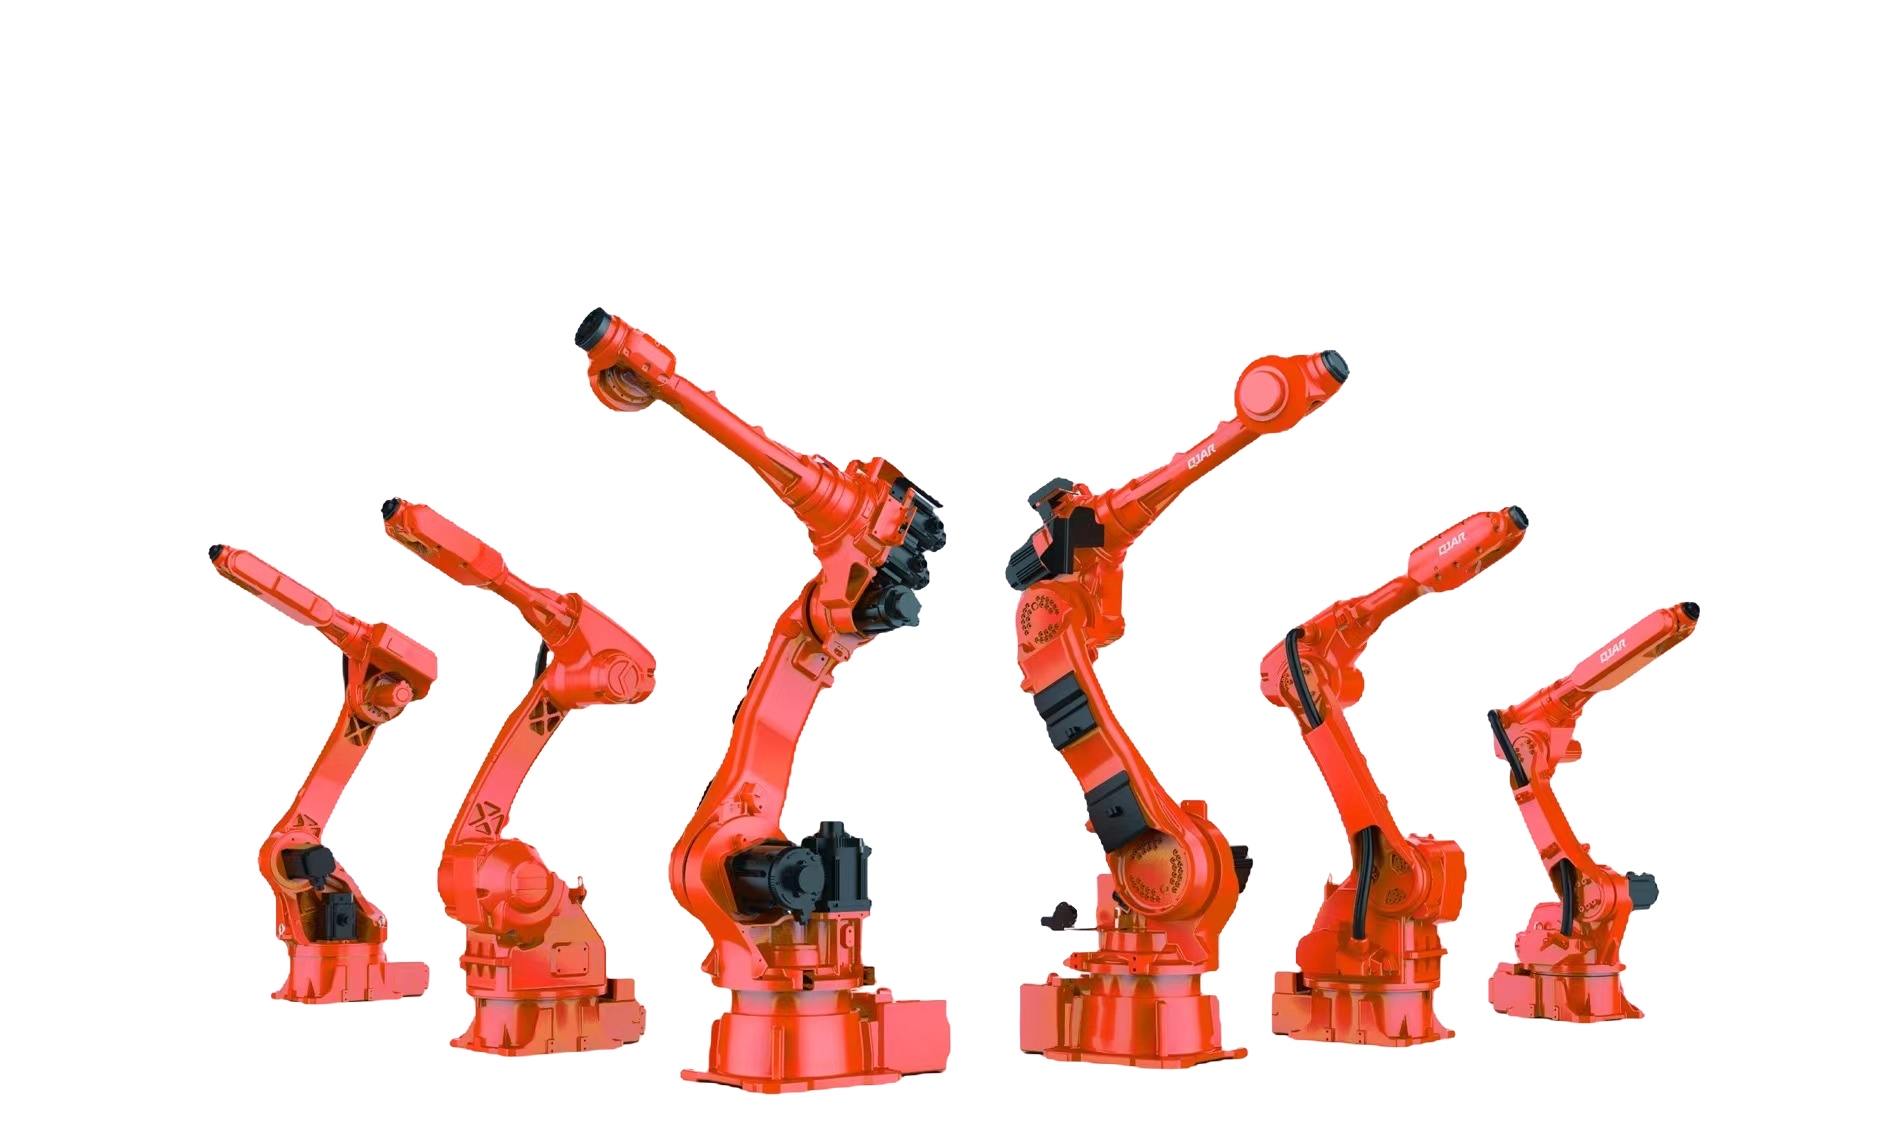
เลือกหุ่นยนต์หกแกนให้เหมาะสมกับงาน โดยใช้ข้อกำหนดด้านการเคลื่อนที่และการป้องกันเหล่านี้เป็นรายการตรวจสอบเปรียบเทียบ นี่คือเงื่อนไขในการเลือกหุ่นยนต์ ซึ่งแยกต่างหากจากความแม่นยำในการเจียรชิ้นงานและช่วงแรงสัมผัสที่ควบคุมได้
- ความแม่นยำของหุ่นยนต์
- ± 0.02 มม
- ความเร็วเชิงเส้นที่มีประสิทธิภาพ
- ≥5 ม./วินาที
- ความแม่นยำของ TCP
- 0.2 มม
- ความแม่นยำของเส้นทาง
- ≤0.2มม ที่ความเร็วในการเจียรสูงสุดถึง 300 มม./วินาที
- การป้องกันหุ่นยนต์
- IP67
- การอ้างอิงโหลดหน้าสัมผัส
- 3–10 กก
การตรวจสอบสภาพแบบเรียลไทม์
สภาพของวัสดุสิ้นเปลืองและเครื่องมือ
ฟังก์ชันที่มีให้ใช้งาน ได้แก่ การตรวจจับสายพานขาด การตรวจจับเครื่องมือชำรุด และการจัดการอายุการใช้งานของเครื่องมือ นอกจากนี้ยังสามารถเพิ่มระบบหล่อลื่นเครื่องมือได้สำหรับรูปแบบการเจียรที่เลือกไว้
สถานะการผลิต
การจัดการกำลังการผลิตเป็นส่วนเสริมของการตรวจสอบวัสดุสิ้นเปลือง ตรวจสอบสัญญาณที่จำเป็นและการเข้าถึงการบำรุงรักษาควบคู่ไปกับเครื่องมือที่เลือกและรูปแบบของตู้ควบคุม
การตกแต่งตะเข็บ FSW
ถาดแบตเตอรี่อะลูมิเนียม รอยต่อ FSW
ตัวอย่างการใช้งานทั่วไปคือการเจียรตะเข็บที่เชื่อมด้วยวิธี Friction-Stir-Weld บนถาดแบตเตอรี่อะลูมิเนียมโดยใช้หุ่นยนต์ควบคุม
การตกแต่งผิวแบบ FSW สองด้าน
ชุดอุปกรณ์สองด้านแยกต่างหากนี้ ผสานรวมแกนหมุนควบคุมแรง ตัวกำหนดตำแหน่งการหมุน และระบบดูดเปียก เพื่อเจียรแนวเชื่อม FSW จำนวน 6 แนว: 3 แนวที่ด้านหน้า และ 3 แนวที่ด้านหลัง
ขั้นตอนการตกแต่งกรอบที่เกี่ยวข้อง
กระบวนการที่เกี่ยวข้องกับโครงแบตเตอรี่ ได้แก่ การกัดหน้าเชื่อม การลบคม และการเจียรหน้าสัมผัสหลังการกัด
สายการเจียรแบบอัตโนมัติ: ส่วนต่อประสานของเวิร์กสเตชัน
ในการวางแผนสายการผลิตการเจียรแบบอัตโนมัติ ให้เริ่มต้นด้วยส่วนติดต่อผู้ใช้ของเวิร์กสเตชัน: ตำแหน่งชิ้นงานขาเข้า การเข้าถึงการส่งต่อ การเชื่อมต่อการดูด และสัญญาณที่แชร์กับอุปกรณ์โดยรอบ จัดวางผังให้สอดคล้องกับลำดับการตกแต่ง และการเข้าถึงที่จำเป็นสำหรับการเปลี่ยนเครื่องมือและการบำรุงรักษา
แบบยึดชิ้นส่วนหรือแบบยึดเครื่องมือ — ฉันควรเลือกแบบไหนให้เหมาะสมกับชิ้นส่วนของฉัน?
ใช้เส้นทางการยึดชิ้นงานเป็นจุดเริ่มต้นในการเลือกสำหรับชิ้นงานที่มีน้ำหนักไม่เกิน 30 กิโลกรัม จากนั้นตรวจสอบน้ำหนักชิ้นงานเฉพาะรุ่น การเข้าถึงการจับยึด และเส้นทางการตกแต่ง ชิ้นงานขนาดใหญ่หรือหนักกว่านั้นเหมาะกับการจัดวางแบบยึดเครื่องมือ ตารางรุ่นให้ข้อจำกัดของชิ้นงานที่แคบกว่าเกณฑ์เส้นทางทั่วไปนี้
หุ่นยนต์แต่ละรุ่นรองรับน้ำหนักบรรทุกและน้ำหนักชิ้นส่วนเท่าใด?
แบบจำลองทั้งสามแถวจับคู่ความสามารถในการรับน้ำหนักของหุ่นยนต์ที่ 10, 20 และ 30 กิโลกรัม กับน้ำหนักชิ้นส่วนที่แนะนำสูงสุด 3, 7 และ 15 กิโลกรัม ตามลำดับ ความสามารถในการรับน้ำหนักของหุ่นยนต์และน้ำหนักชิ้นส่วนเป็นช่องการเลือกที่แยกจากกัน ควรใช้ทั้งสองอย่างร่วมกับขนาดของชิ้นส่วน
การลอยตัวแบบพาสซีฟหรือการควบคุมแรงแบบแอคทีฟ — ชิ้นส่วนของฉันต้องการแบบไหน?
การปรับตัวตามแรงดันลมแบบพาสซีฟช่วยให้การเคลื่อนที่แบบลอยตัวเป็นไปอย่างราบรื่น การตอบสนองแรงแบบแอคทีฟจะปรับการเคลื่อนที่เพื่อชดเชยการเปลี่ยนแปลงตำแหน่งของชิ้นส่วน ความคลาดเคลื่อนของชิ้นส่วน และการสึกหรอของวัสดุสิ้นเปลือง ในขณะที่ยังคงรักษาการสัมผัสไว้ เลือกวิธีการที่เหมาะสมรอบพื้นผิวและความแปรผันของพื้นผิว
แรงสัมผัสในช่วงใดที่สามารถรองรับได้?
ช่วงแรงสัมผัสที่ควบคุมได้นั้นสามารถระบุได้ตามความต้องการ โปรดปรึกษาเกี่ยวกับวัสดุชิ้นงาน รูปทรง เครื่องมือตกแต่ง และพื้นผิวเป้าหมายก่อนเลือกการกำหนดค่าการควบคุมแรง
ต้องใช้ระบบดูดฝุ่นแบบใดสำหรับฝุ่นอลูมิเนียมและแมกนีเซียม?
การดูดฝุ่นแบบเปียกเป็นวิธีการหนึ่งที่ใช้ได้สำหรับฝุ่นอะลูมิเนียมและแมกนีเซียม ควรพิจารณาวัสดุและกระบวนการเมื่อเลือกอุปกรณ์ดูดฝุ่นและตู้ครอบ การอธิบายรายละเอียดของตลับกรองจะเป็นการกำหนดค่าที่แตกต่างออกไป