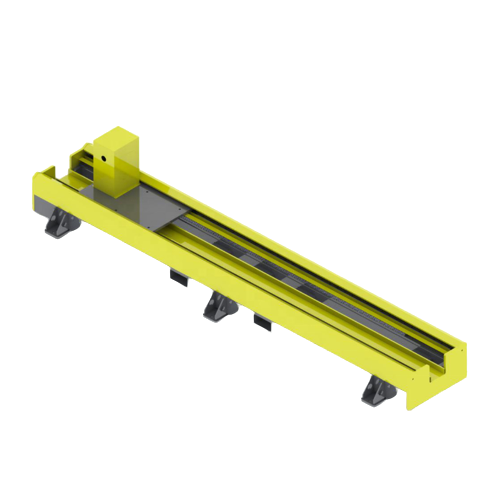
ระบบการเคลื่อนที่เชิงเส้นแบบสั่งทำพิเศษ

ระบบติดตามหุ่นยนต์ – ชุดส่งถ่ายหุ่นยนต์ (RTU) แกนที่ 7

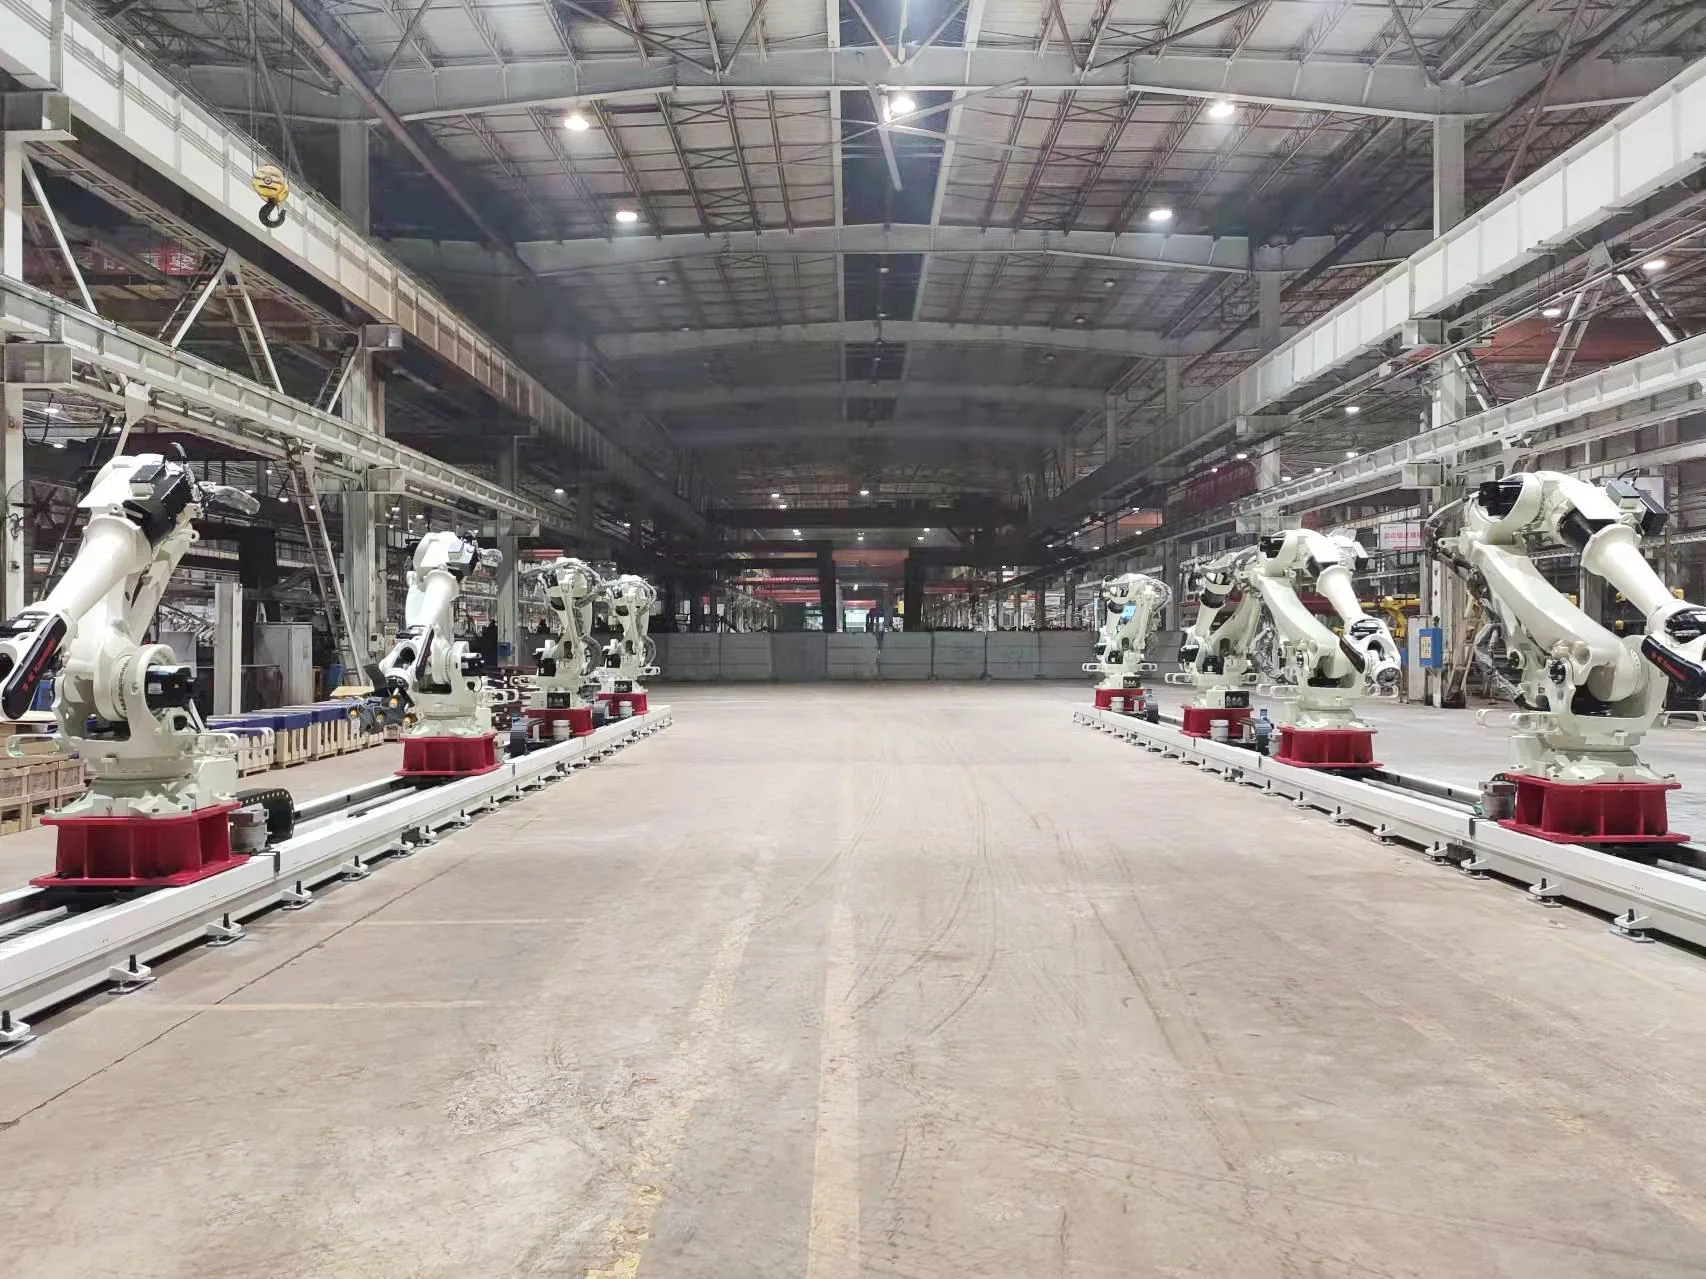
ขยายขอบเขตการทำงานของหุ่นยนต์ให้ครอบคลุมเครื่องจักร สถานี หรือชิ้นงานยาวๆ EVST ออกแบบรางหุ่นยนต์แบบตั้งพื้น แบบลอยฟ้า และแบบโครงสร้างให้เหมาะสมกับหุ่นยนต์ ระยะการเคลื่อนที่ น้ำหนักบรรทุก รอบการทำงาน สภาพแวดล้อม และสภาพพื้นที่ของคุณ

สร้างขึ้นตามสั่งสำหรับแต่ละโครงการ ผังพื้น ผังท้องฟ้า และผังโครงสร้าง โครงสร้างแบบรางพื้นรองรับน้ำหนักบรรทุกได้สูงสุด 6,000 กิโลกรัม

มันคืออะไร

เพิ่มแกนเชิงเส้นที่ประสานกันให้กับหุ่นยนต์ของคุณ

รางหุ่นยนต์เป็นแกนเชิงเส้นที่ขับเคลื่อนด้วยมอเตอร์ ซึ่งใช้ในการเคลื่อนย้ายหุ่นยนต์อุตสาหกรรมระหว่างตำแหน่งการทำงานต่างๆ เรียกอีกอย่างว่า หน่วยถ่ายโอนหุ่นยนต์แกนที่ 7 (Robot Transfer Unit) มันช่วยขยายขอบเขตการทำงานของหุ่นยนต์ ทำให้หุ่นยนต์ตัวเดียวสามารถทำงานกับชิ้นส่วนยาวๆ เครื่องจักรหลายเครื่อง หรือสถานีการทำงานที่แยกจากกันได้ รุ่นที่ติดตั้งบนพื้นเรียกอีกอย่างว่า รางพื้น หรือ รางลำเลียง

ตระกูลผลิตภัณฑ์

เลือกรูปแบบที่เหมาะสมกับพื้นที่ทำงาน

โครงสร้างของรางเลื่อนจะถูกเลือกโดยพิจารณาจากพื้นที่ใช้สอยที่มีอยู่ การเข้าถึงชิ้นงาน การวางแนวของหุ่นยนต์ และเส้นทางการทำงาน ระบบพื้น ระบบลอยฟ้า และระบบโครงถักได้รับการออกแบบให้เหมาะสมกับหุ่นยนต์ มวลที่ติดตั้ง และสภาพของโครงการ

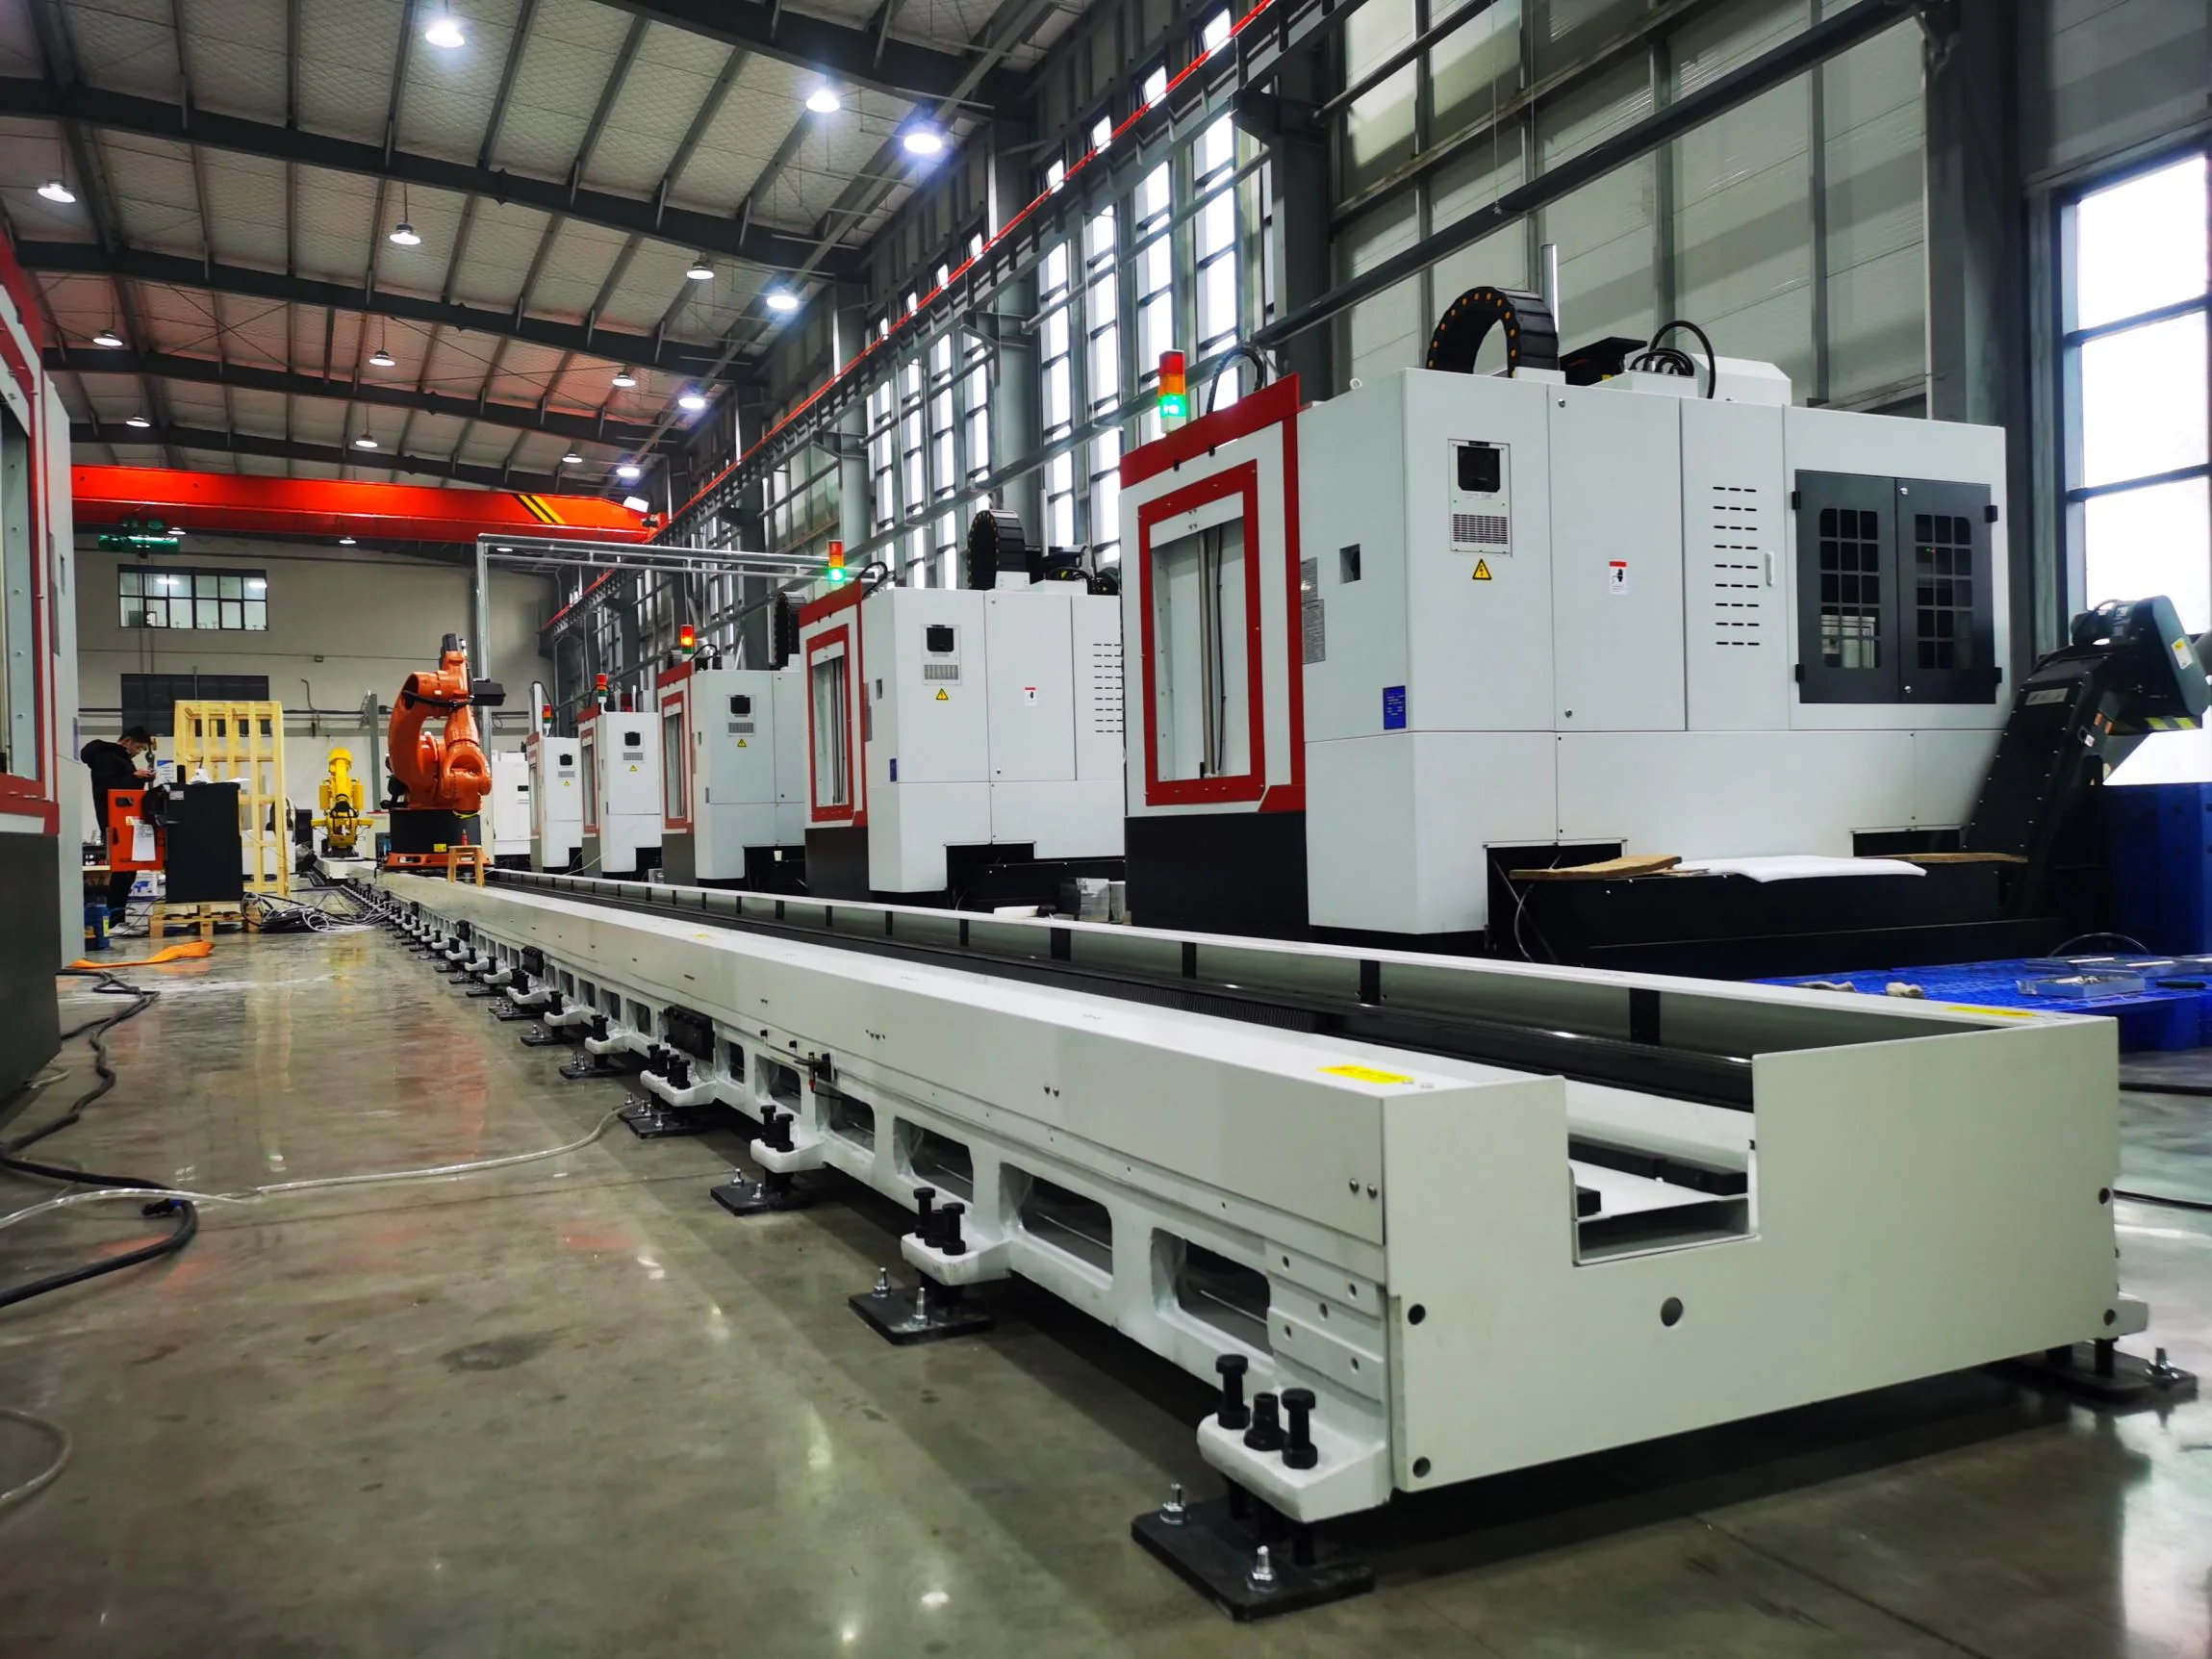
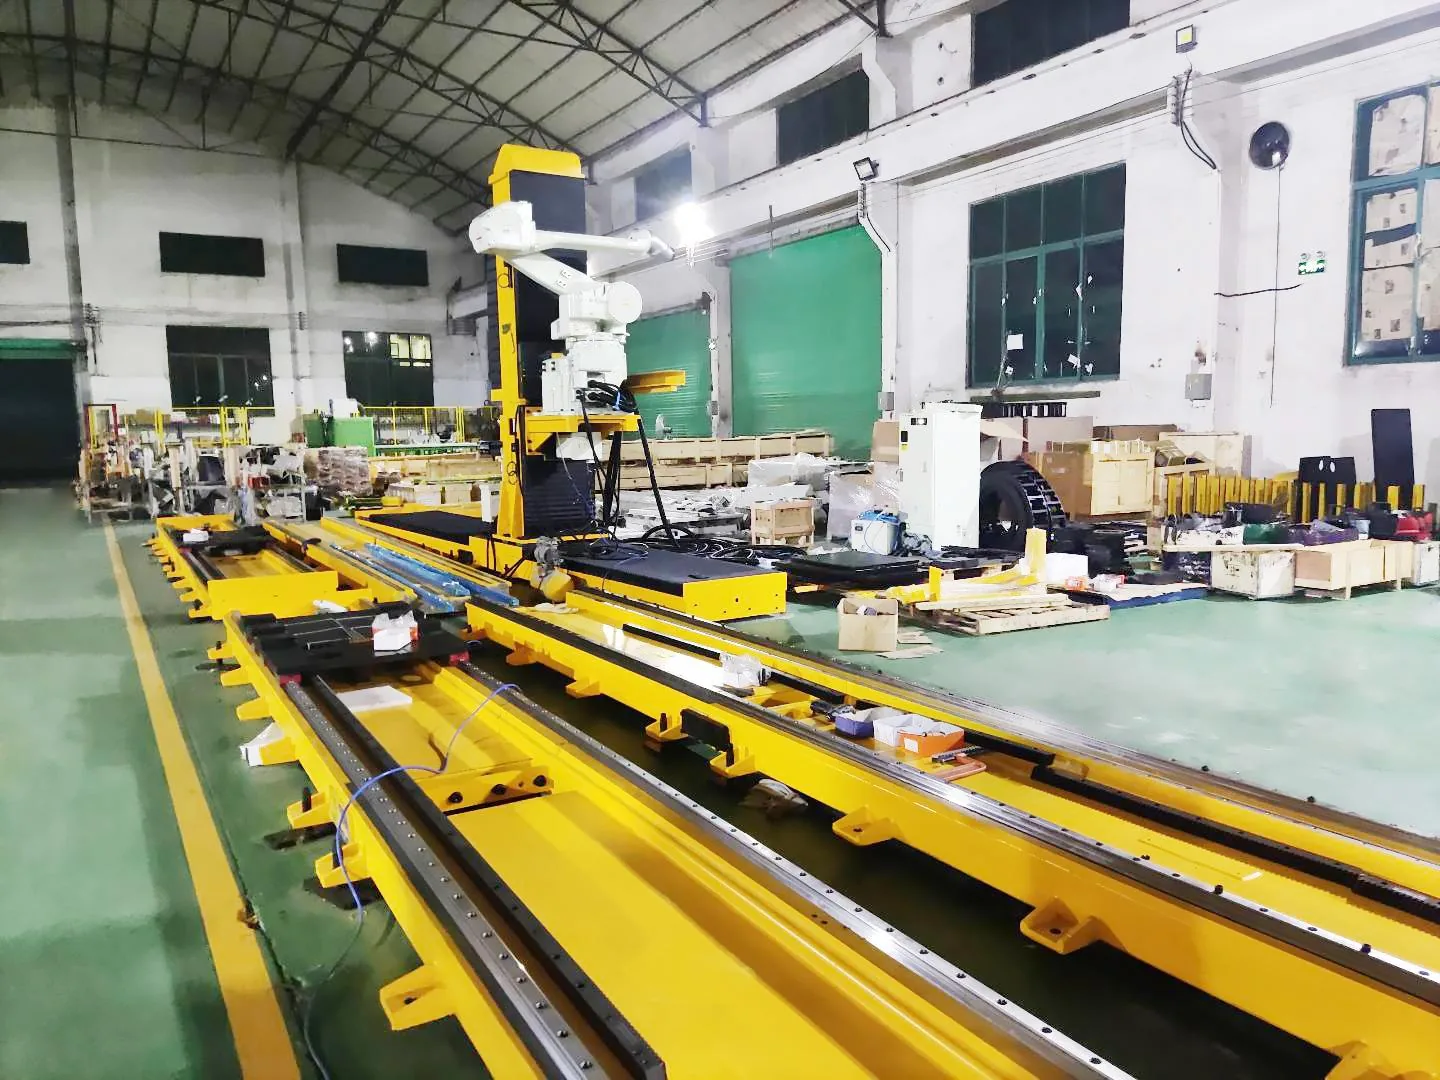
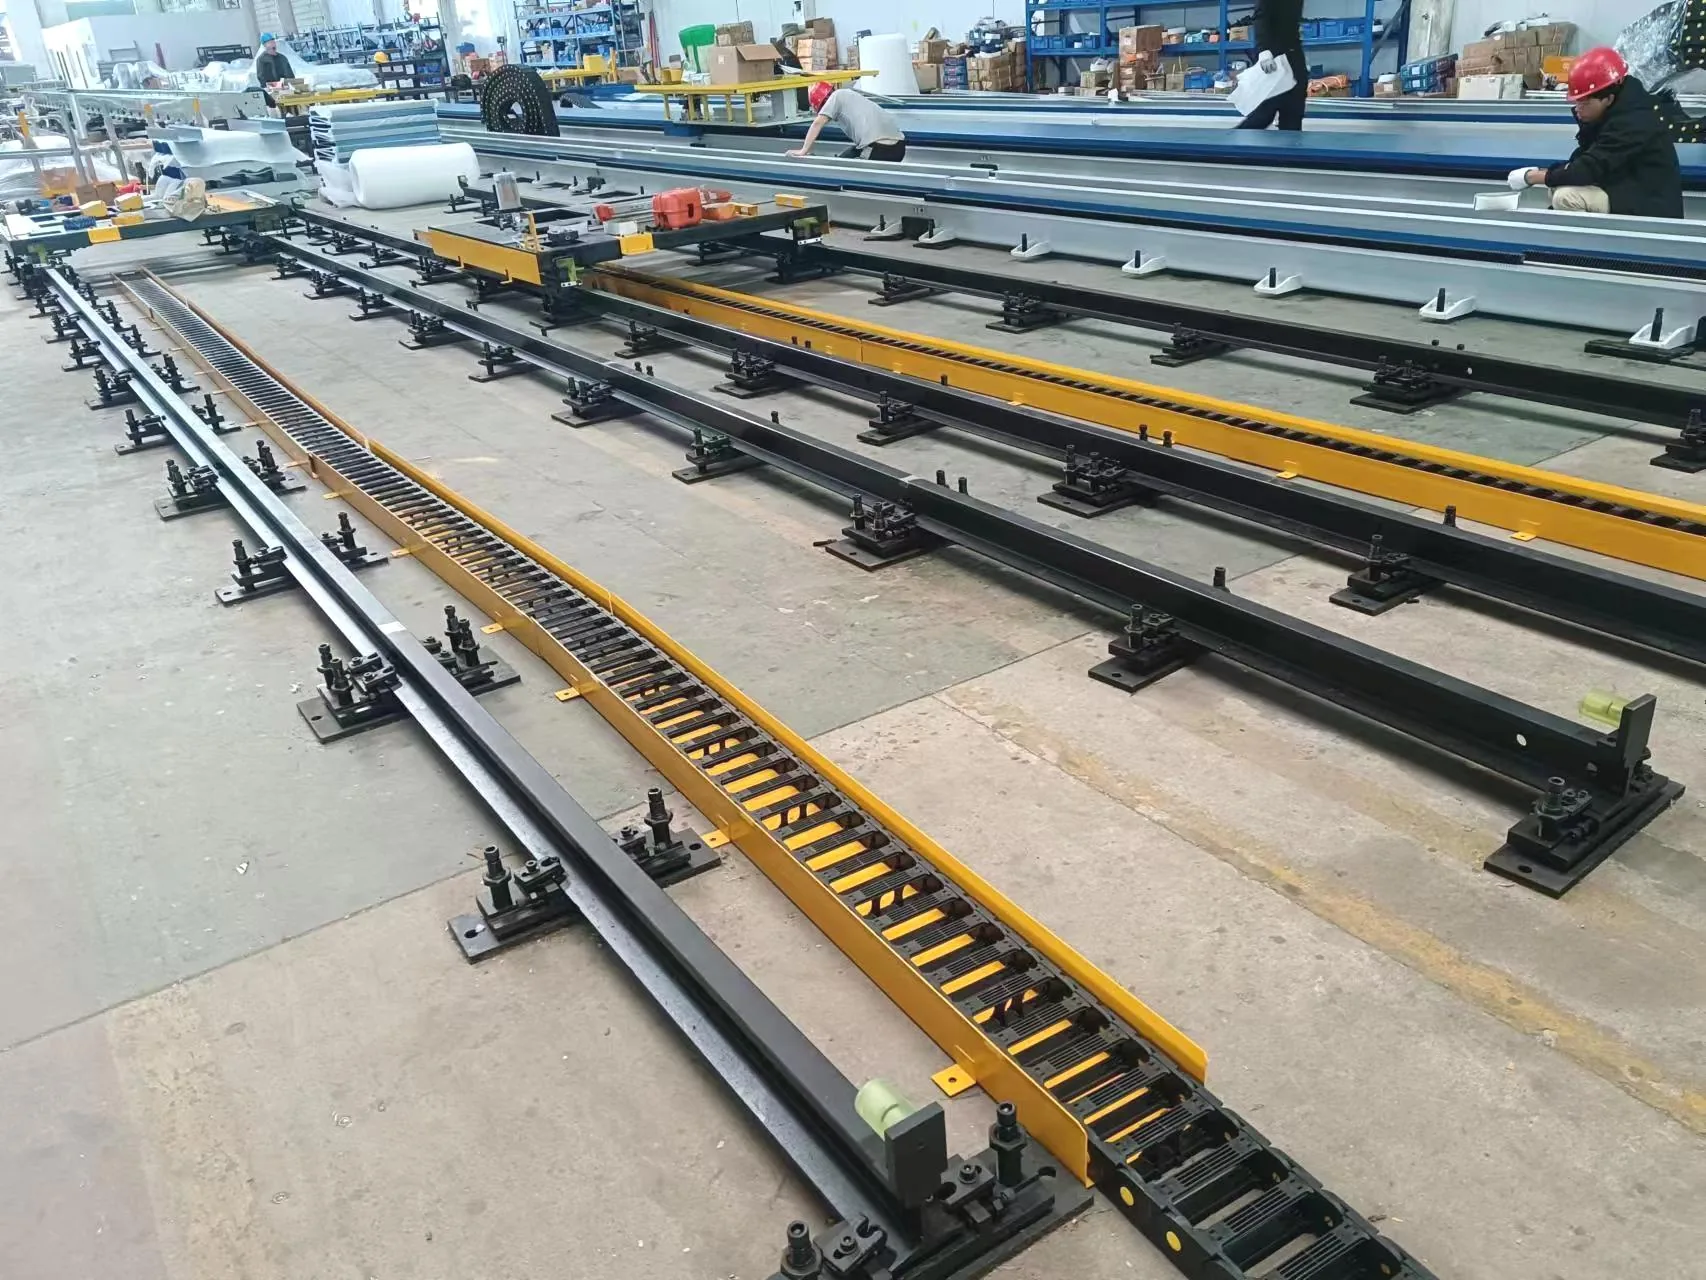
กำลังประกอบรางหุ่นยนต์แบบติดตั้งบนพื้นดินในโรงงาน

ดินรถไฟ

รางพื้น (รางติดตั้งบนพื้น)

แบบแผนการใช้งานจริงสำหรับการเคลื่อนย้ายหุ่นยนต์ไปพร้อมกับเครื่องจักร อุปกรณ์จับยึด หรือชิ้นงานยาวๆ โครงสร้างฐาน ระยะการเคลื่อนที่ และการป้องกันได้รับการระบุไว้สำหรับโครงการนี้

เลือกใช้เมื่อ: การเข้าถึงจุดบริการในระดับพื้นและทางเดินตรงไปยังด้านข้างเครื่องจักรเป็นสิ่งสำคัญลำดับต้นๆ
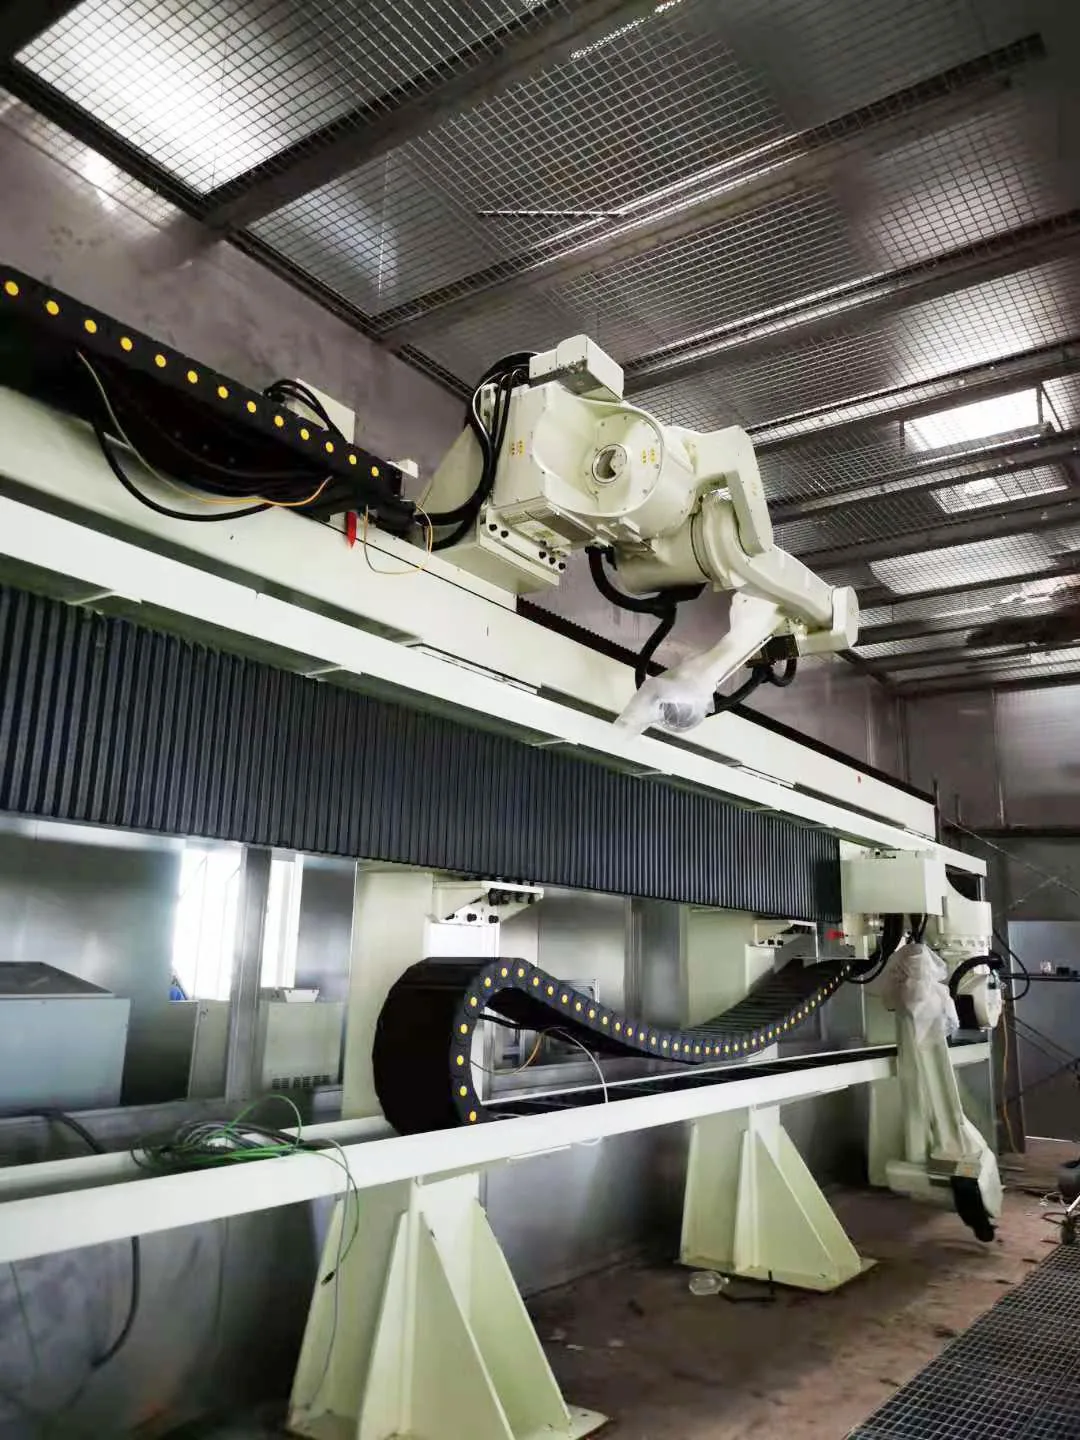
รางหุ่นยนต์ยกระดับที่บรรทุกหุ่นยนต์อยู่เหนือพื้นที่ทำงาน

รถไฟฟ้า

สกายเรล (รางลอยฟ้า / รางยกระดับ)

เคลื่อนย้ายหุ่นยนต์ขึ้นเหนือพื้นที่ทำงานเพื่อรักษาการเข้าถึงพื้นหรือเข้าถึงกระบวนการจากมุมมองที่สูงขึ้น โครงสร้างและส่วนต่อประสานได้รับการออกแบบทางวิศวกรรมสำหรับเซลล์การทำงานนี้

เลือกใช้เมื่อ: การจัดเตรียมพื้นที่ใช้สอยหรือการดำเนินการจากมุมมองด้านบนนั้นมีความสำคัญ

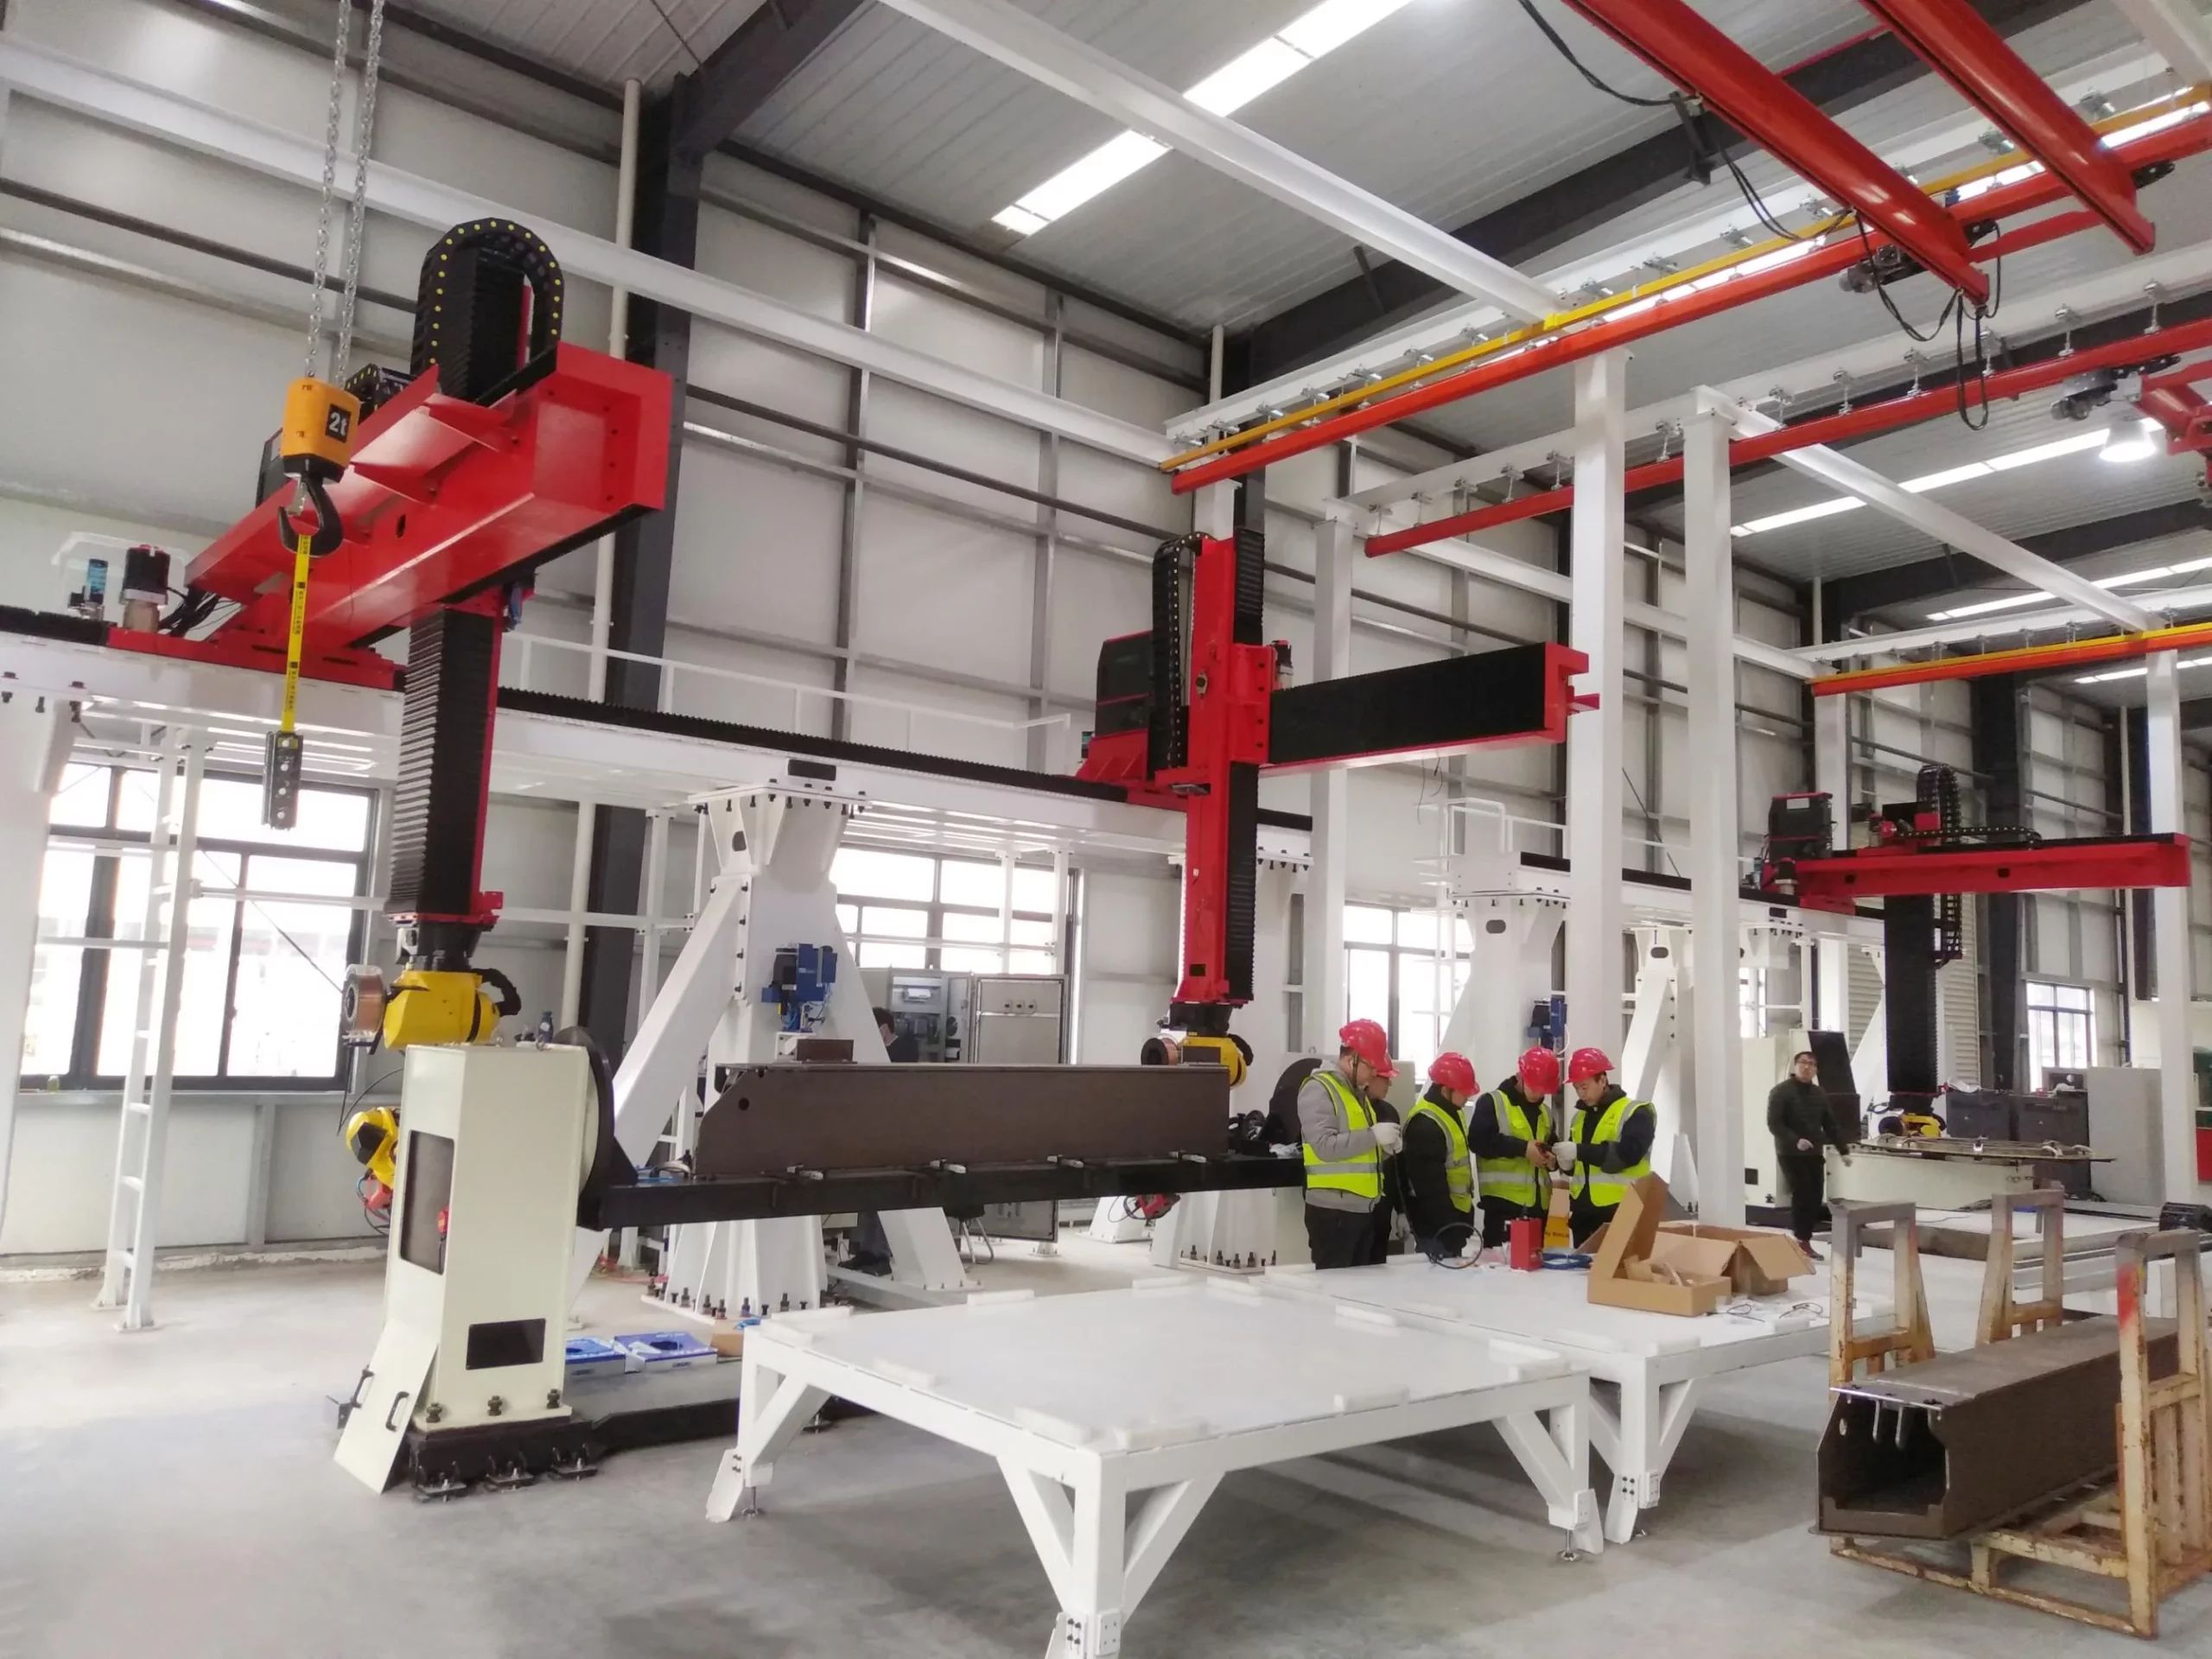
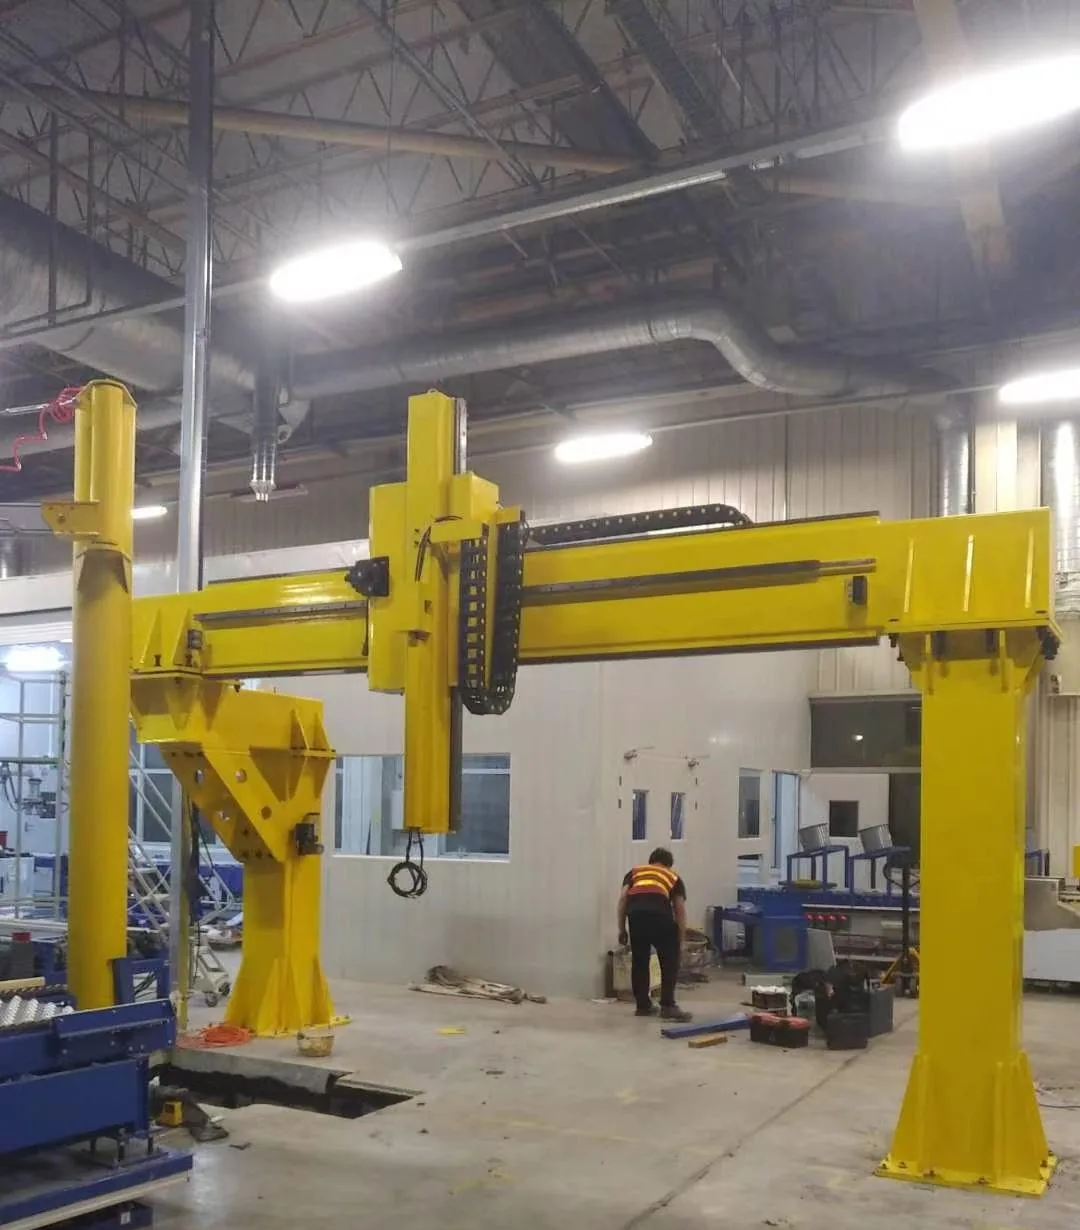
โครงสร้างรางหุ่นยนต์แบบโครงถักที่ติดตั้งในโรงงาน

รางโครงถัก

ระบบโครงถักและโครงเหล็ก

โครงสร้างแบบประตูทางเข้าสำหรับพื้นที่ทำงานขนาดใหญ่และการจัดวางการเคลื่อนไหวเฉพาะงาน ช่วงความยาว แกน การเชื่อมต่อ และรายละเอียดโครงสร้างได้รับการออกแบบตามแต่ละโครงการ

เลือกใช้เมื่อ: แกนพื้นดินแกนเดียวไม่สามารถครอบคลุมช่วงความยาวที่ต้องการหรือการเคลื่อนที่ประสานกันในแกนเชิงเส้นมากกว่าหนึ่งแกนได้

กระบวนการคัดเลือก

ปัจจัยนำเข้าเจ็ดประการสำหรับการกำหนดค่าที่ใช้งานได้

การสอบถามที่มีประโยชน์ไม่จำเป็นต้องมีข้อกำหนดที่เสร็จสมบูรณ์ เริ่มต้นด้วยความต้องการในการใช้งานและข้อมูลสถานที่ที่มีอยู่ จากนั้นจึงสามารถกำหนดขนาดของรางให้เหมาะสมกับมวลที่ติดตั้งได้

การใช้งานและชิ้นงาน

อธิบายกระบวนการ ขนาดชิ้นส่วน สถานี และวิธีการที่หุ่นยนต์ต้องใช้ในการทำงาน

หุ่นยนต์และมวลที่ติดตั้ง

ระบุยี่ห้อ/รุ่นของหุ่นยนต์ มวลของตัวหุ่นยนต์ แท่นยกหรืออุปกรณ์ยึดที่ติดตั้งบนตัวเลื่อน และน้ำหนักบรรทุกที่ข้อมือ

การเดินทางและการเข้าถึง

ระบุระยะการเคลื่อนที่ที่ต้องการ หรือแสดงผังพื้นที่ทำงานเพื่อให้สามารถพิจารณาระยะห่างระหว่างปลายทั้งสองด้านและความยาวฐานของหุ่นยนต์ได้

ข้อกำหนดด้านการเคลื่อนไหว

แจ้งค่าความเร็วเป้าหมาย ความแม่นยำในการทำซ้ำ รอบการทำงาน จุดหยุด และการประสานงานที่จำเป็นใดๆ ให้กับตัวควบคุมหุ่นยนต์ทราบ

การวางแนวการติดตั้ง

เลือกรูปแบบโครงสร้างเริ่มต้น ไม่ว่าจะเป็นแบบวางบนพื้น แบบยกสูง แบบกลับหัว หรือแบบโครงถัก โดยพิจารณาจากทางเข้าและรูปทรงของกระบวนการทำงาน

สิ่งแวดล้อมและการคุ้มครอง

ระบุฝุ่นละออง ละอองน้ำ ของเหลว อุณหภูมิ และสภาวะการทำความสะอาดที่มีผลต่อการเลือกใช้วัสดุและวัสดุสำหรับตัวโครงสร้าง

ไซต์และอินเทอร์เฟซ

ระบุเงื่อนไขพื้นฐาน ระบบสาธารณูปโภค พื้นที่ว่าง ความปลอดภัย และข้อจำกัดในการขนส่ง

โครงสร้างและการป้องกัน

การก่อสร้างต้องคำนึงถึงน้ำหนักบรรทุกและสภาพแวดล้อม

EVST สามารถออกแบบโครงสร้างแบบเชื่อมหรือแบบหล่อ และเลือกวัสดุป้องกันภายนอกให้เหมาะสมกับพื้นที่ทำงานได้ การเลือกขั้นสุดท้ายขึ้นอยู่กับมวลที่เคลื่อนที่ ระยะห่างระหว่างเสา สภาพกระบวนการ และความต้องการในการบำรุงรักษา

ฝาครอบป้องกันแบบปิดสนิท
การป้องกันด้วยหีบเพลง
ฝาครอบแผ่นลายตาราง
ฝาครอบโลหะแผ่นแบบกึ่งปิด
ผลิตจากสแตนเลส 304 ตามสั่ง
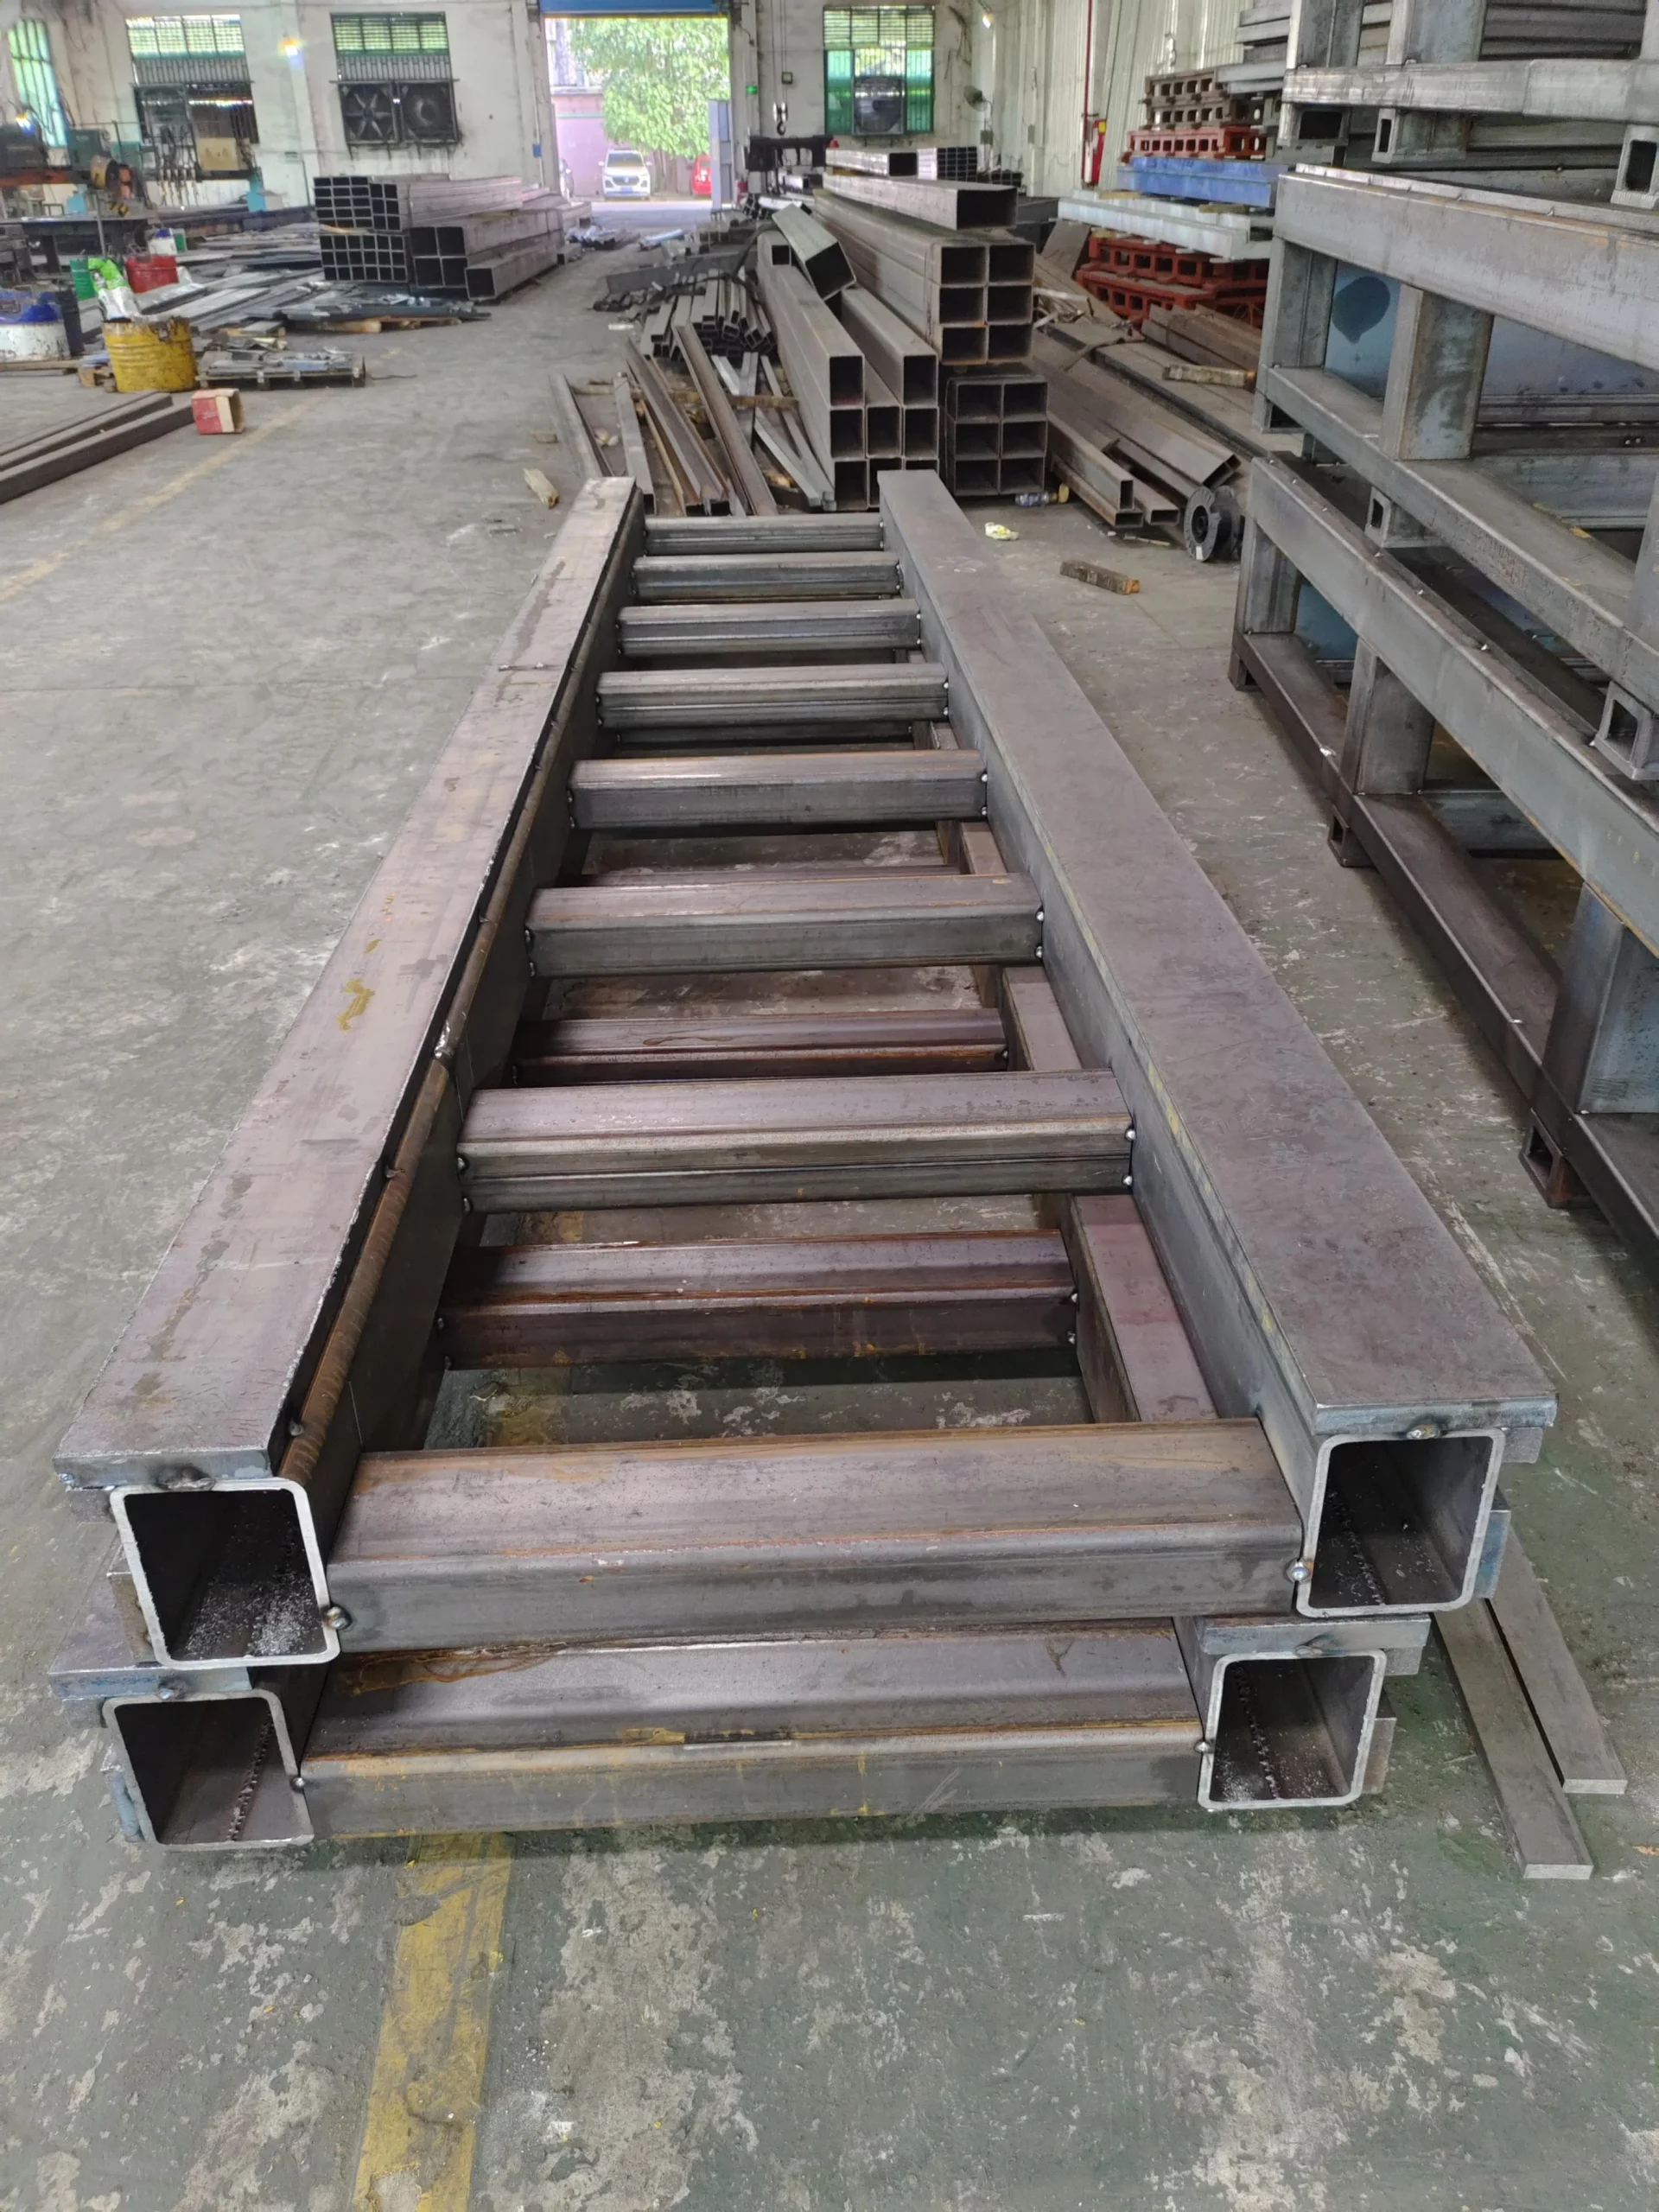
โครงเหล็กเชื่อมสำหรับรางรถไฟอยู่ระหว่างการผลิต

โครงสร้างเชื่อม

ผลิตขึ้นตามความยาว จุดเชื่อมต่อ และกรณีรับน้ำหนักที่ต้องการ

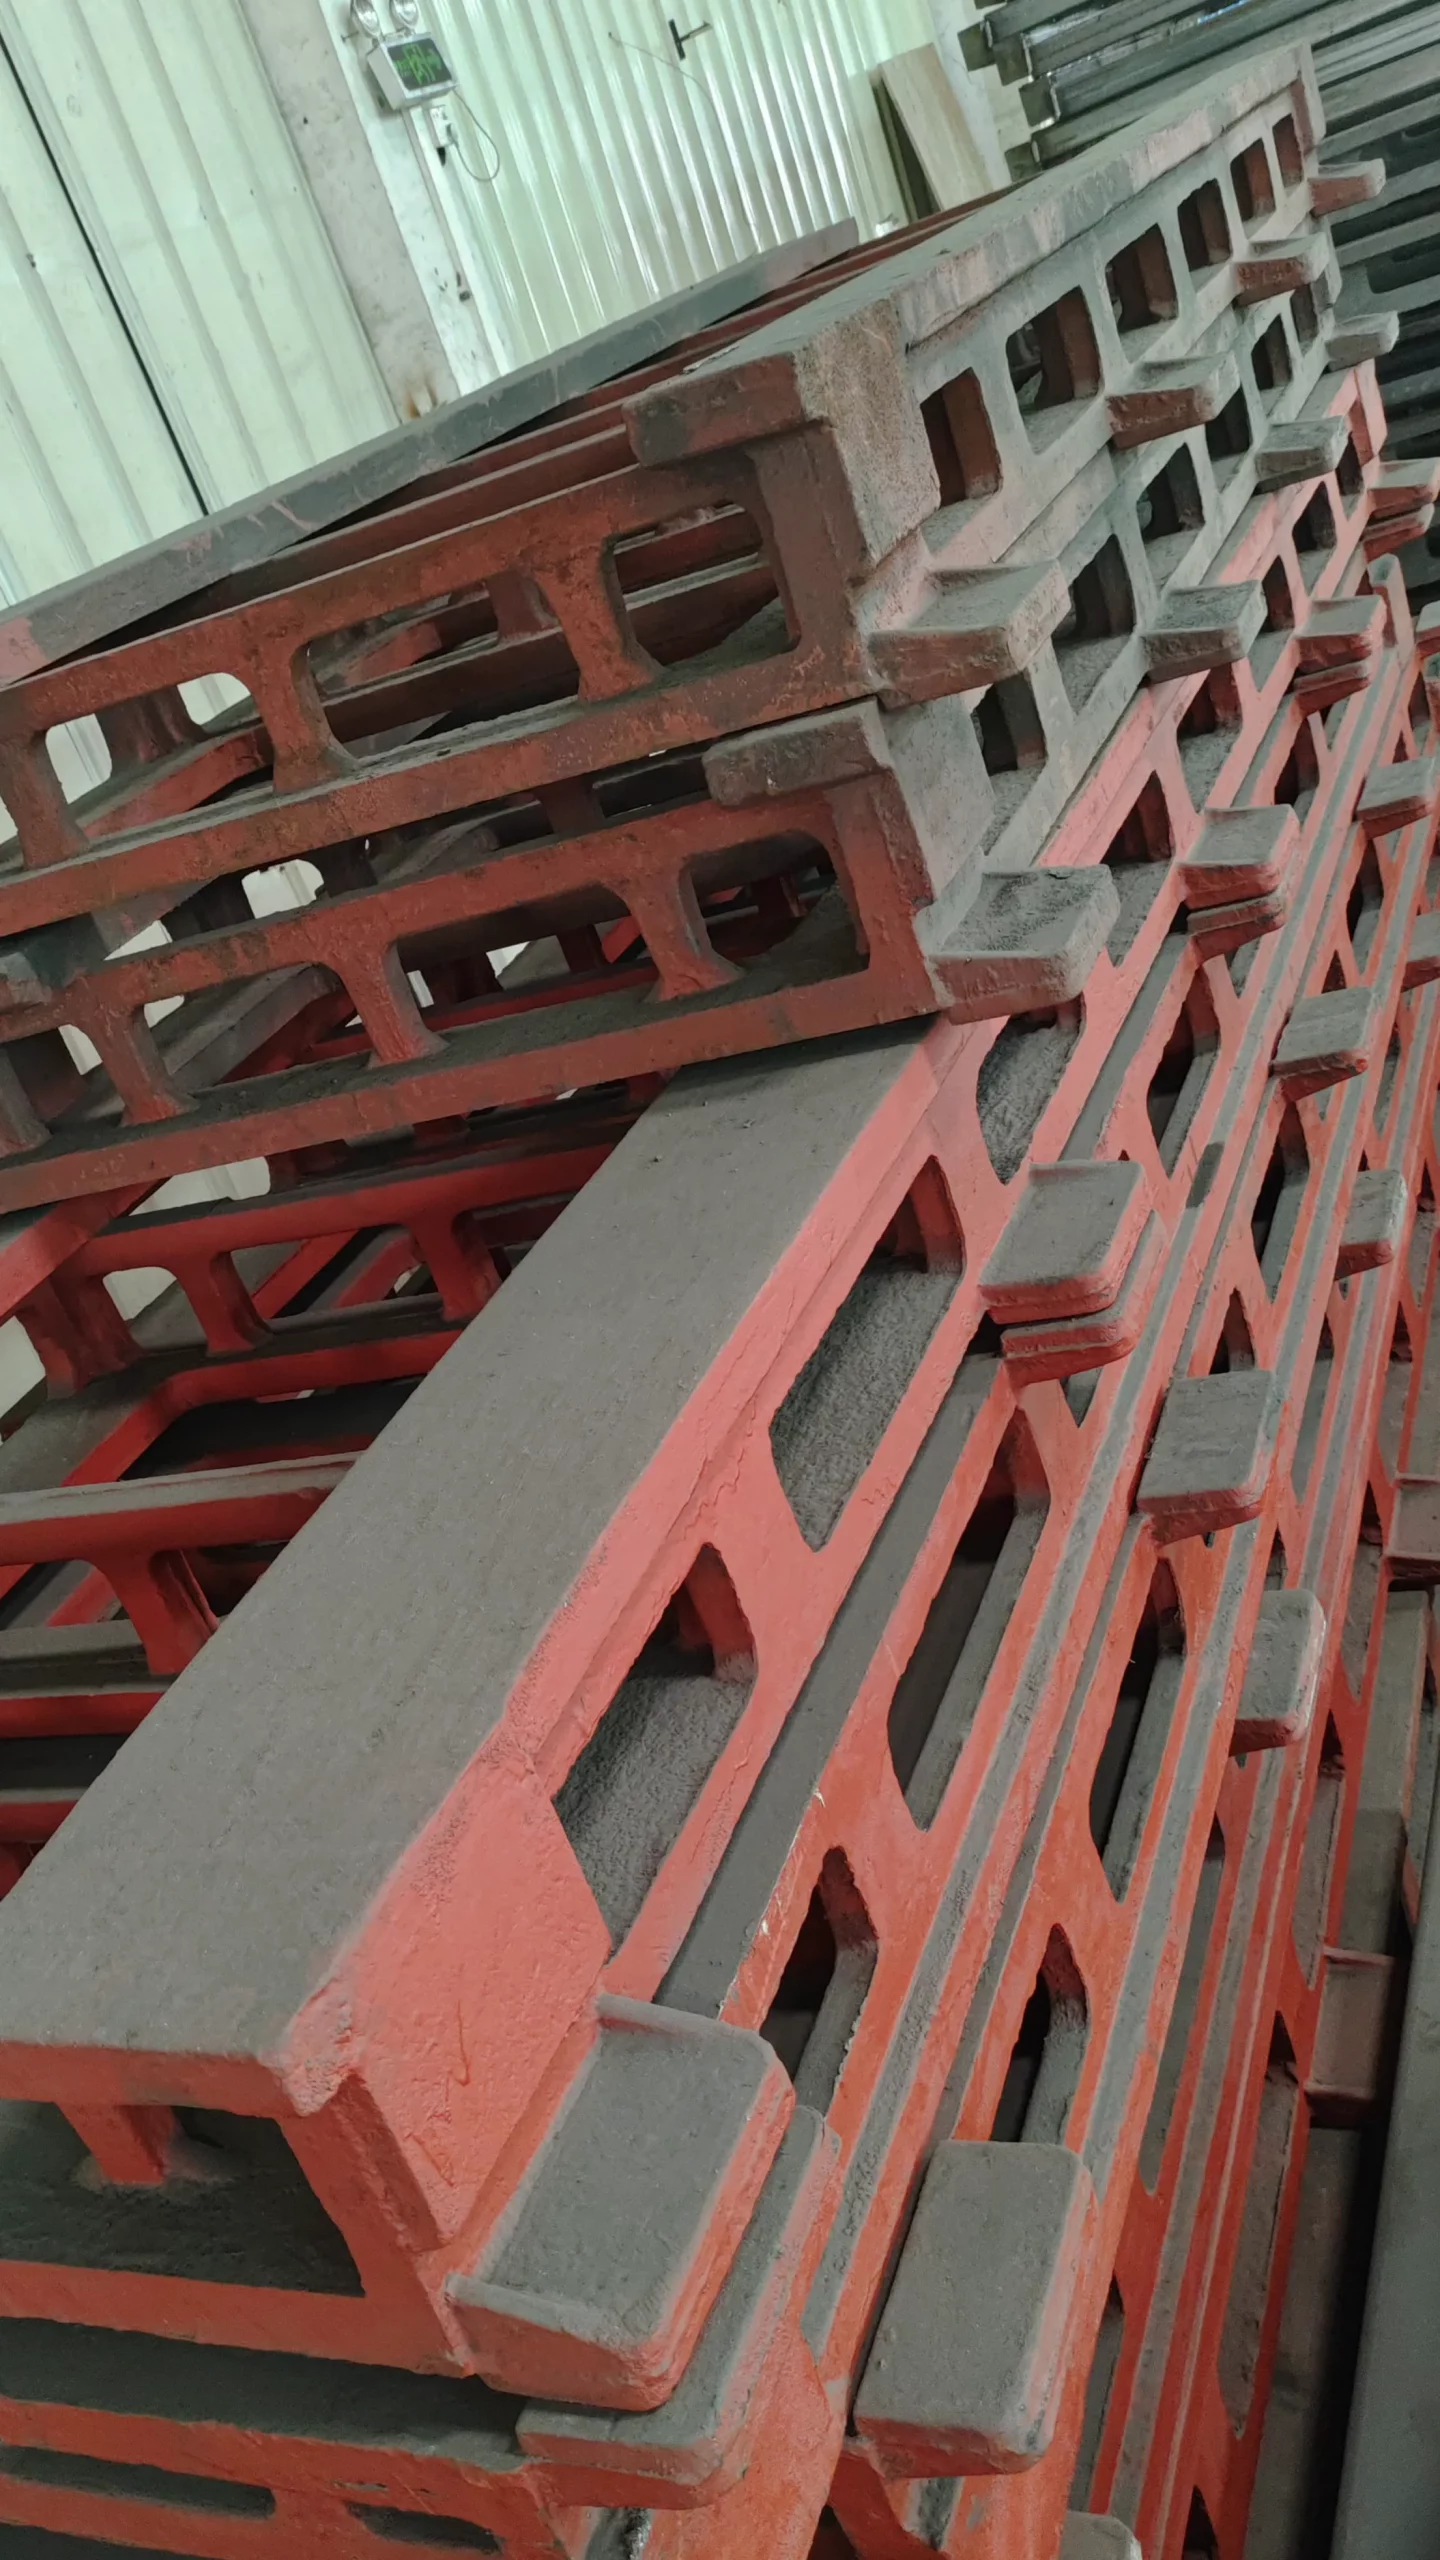
ชิ้นส่วนโครงสร้างรางหล่อขึ้นรูปก่อนทำการกลึง

โครงสร้างหล่อ

ใช้ได้ในกรณีที่การออกแบบทางวิศวกรรมต้องการชิ้นส่วนโครงสร้างหล่อขึ้นรูป

การใช้งาน

ย้ายหุ่นยนต์ตัวหนึ่งไปทำงานในส่วนต่างๆ ของกระบวนการมากขึ้น

รางตีนตะขาบของหุ่นยนต์ถูกนำมาใช้เมื่อกระบวนการทำงานมีความยาวมากกว่าพื้นที่การทำงานของหุ่นยนต์แบบฐานคงที่ หรือเมื่อหุ่นยนต์ตัวเดียวต้องทำงานในตำแหน่งที่แยกจากกัน

เครื่องพุ่ง

ให้บริการเครื่องมือกลหลายชิ้นเรียงกันบนเส้นทางเชิงเส้นเดียวกัน

การเชื่อมโลหะ

สามารถเข้าถึงโครงสร้างยาว อุปกรณ์ยึดหลายชิ้น หรือสถานีเชื่อมที่แยกจากกันได้

การขนถ่ายวัสดุ

เคลื่อนย้ายชิ้นส่วนระหว่างตำแหน่งการผลิตต่างๆ ทั่วทั้งเซลล์การผลิตที่ขยายออกไป

palletizing

ครอบคลุมตำแหน่งการหยิบและวางหลายจุดด้วยฐานหุ่นยนต์เคลื่อนที่เพียงตัวเดียว

การฉีด

เคลื่อนที่ไปตามพื้นผิวสูงหรือพื้นผิวที่ยื่นออกมาภายในพื้นที่ทำงานแบบปิด

การจัดการสายการผลิตอบแห้งแบตเตอรี่

การเดินทางระหว่างพื้นที่จัดเก็บหรือพื้นที่แปรรูปในสายการผลิตแบตเตอรี่

รางเดียว เครื่องจักรหลายเครื่อง

ประสานงานหุ่นยนต์กับเครื่องจักรหลายเครื่องในกรณีที่การวางแผนรอบการทำงานเอื้ออำนวย

การประมวลผลส่วนประกอบขนาดใหญ่

ใช้โครงสร้างแบบวางบนพื้น แบบยกสูง หรือแบบโครงถัก เพื่อเข้าถึงพื้นที่ทำงานที่กว้างขึ้น

โครงการสั่งทำพิเศษสำหรับงานหนัก

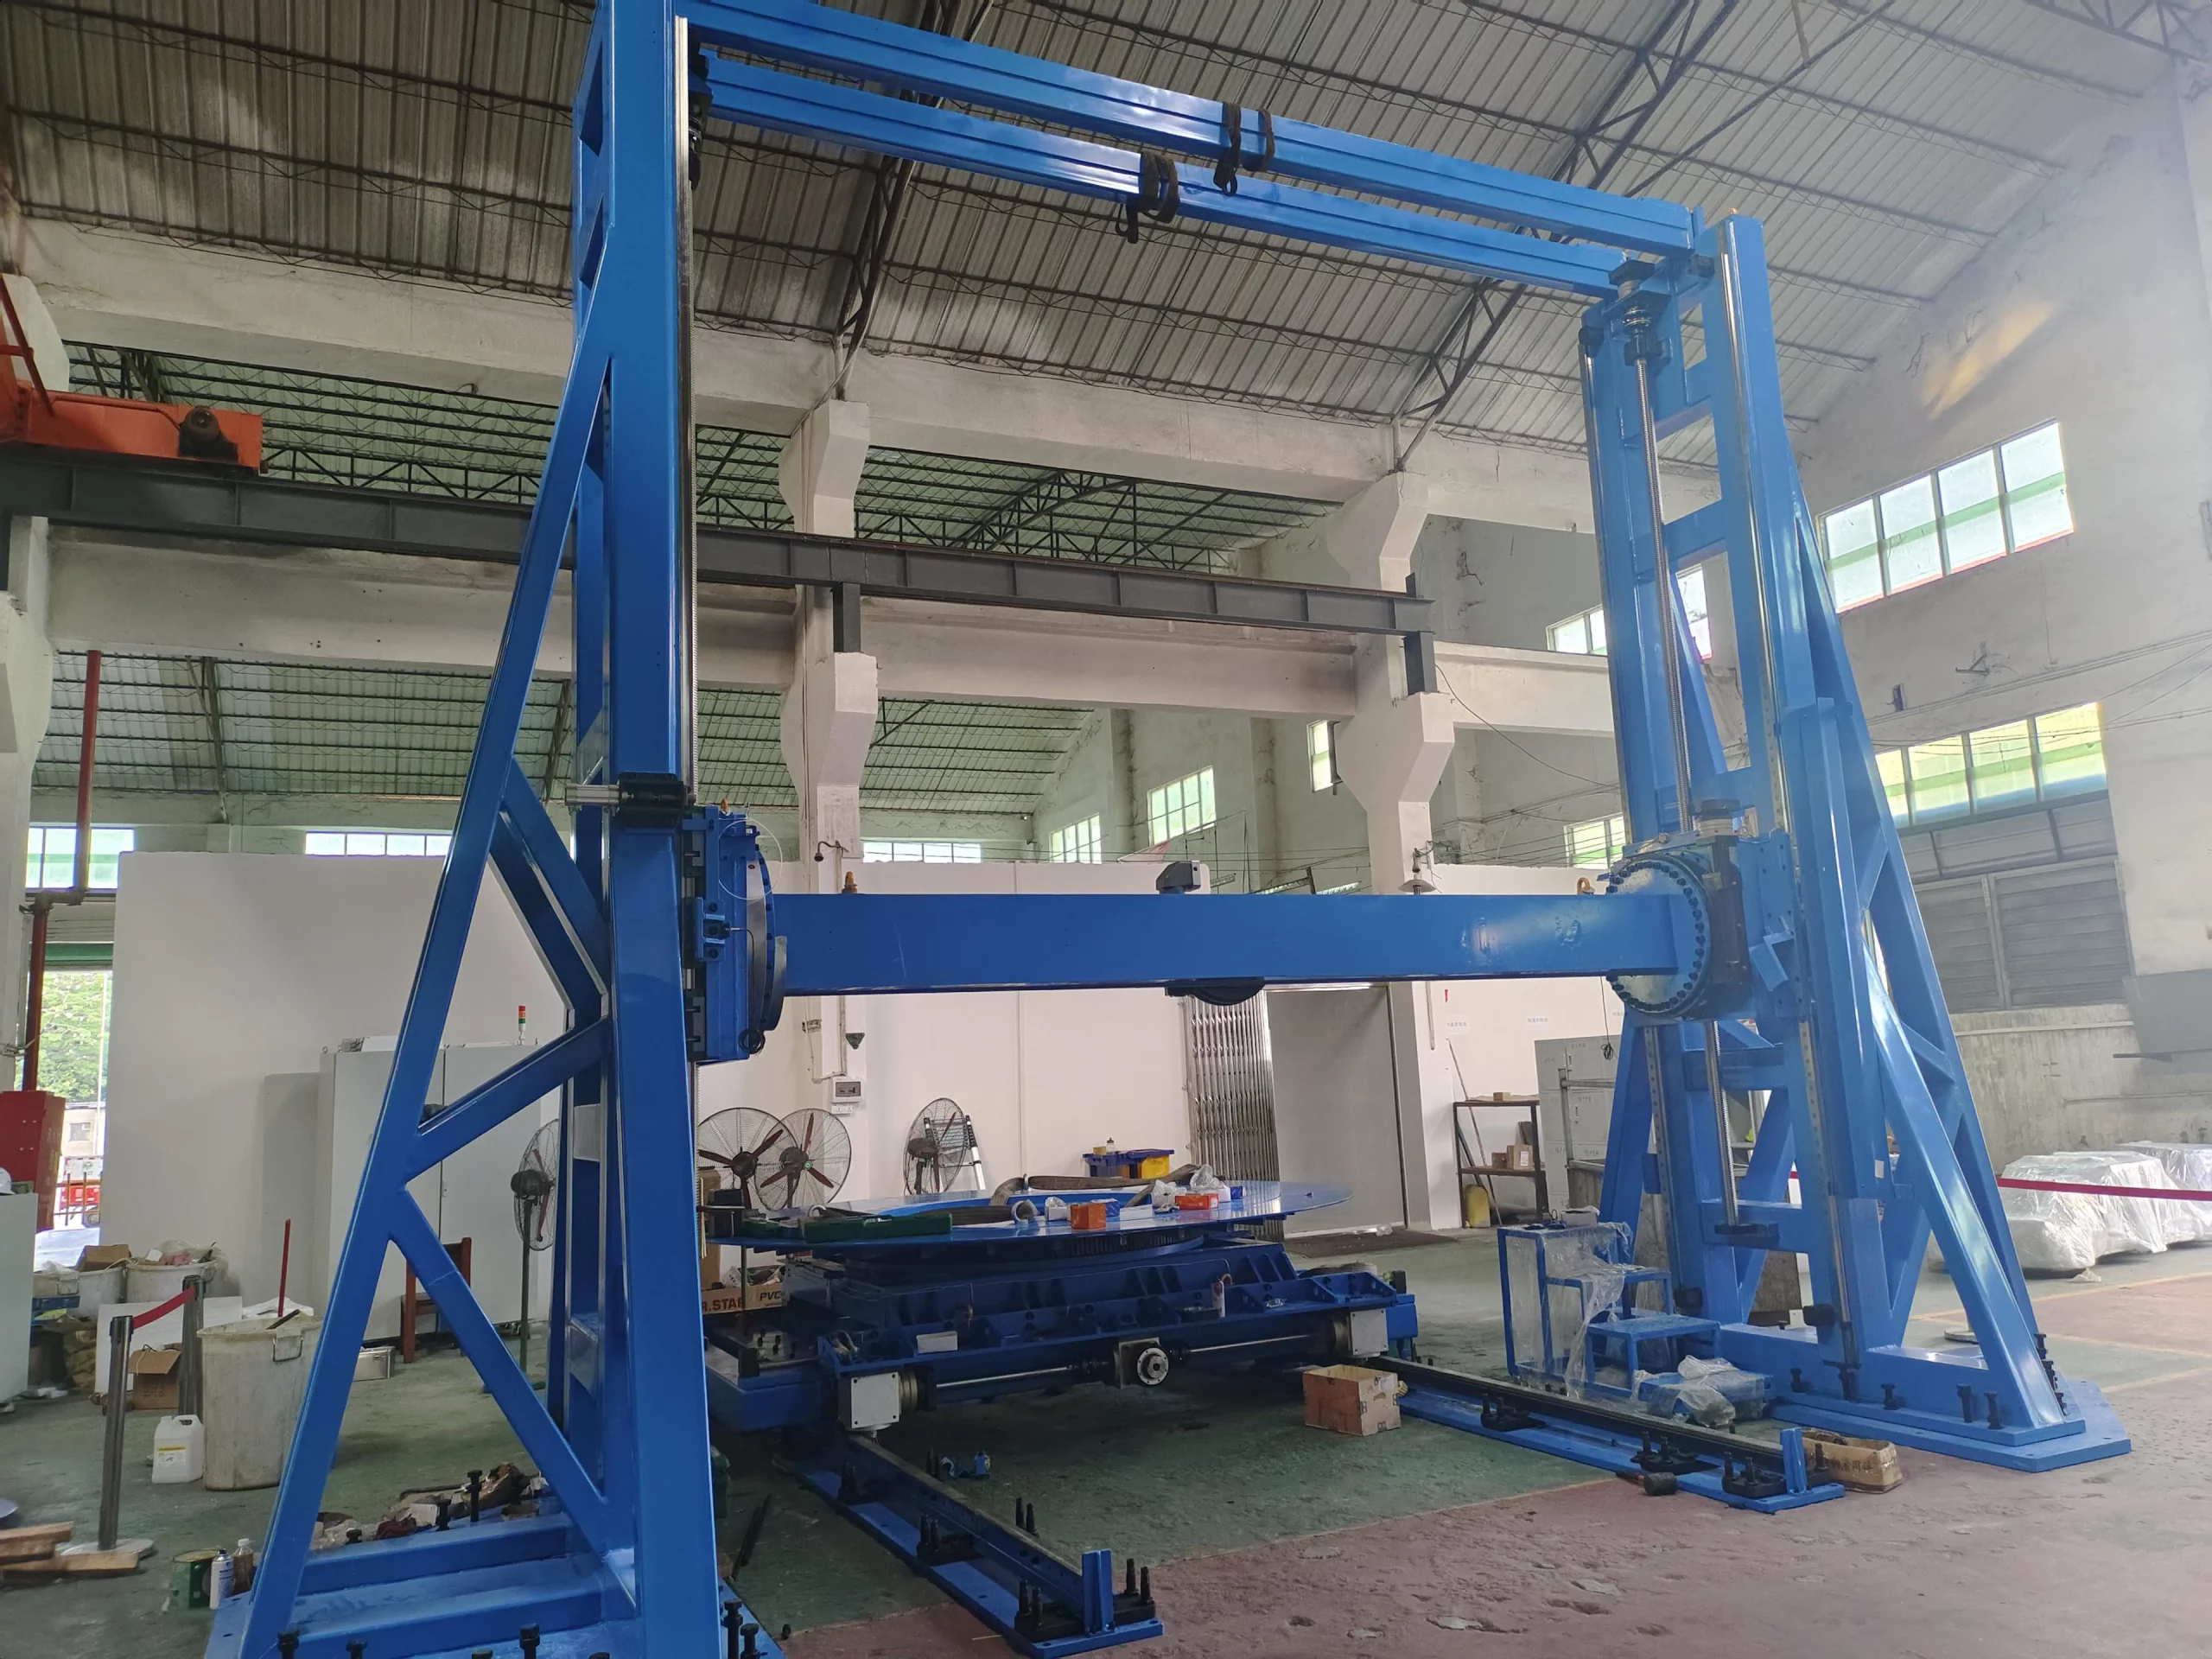
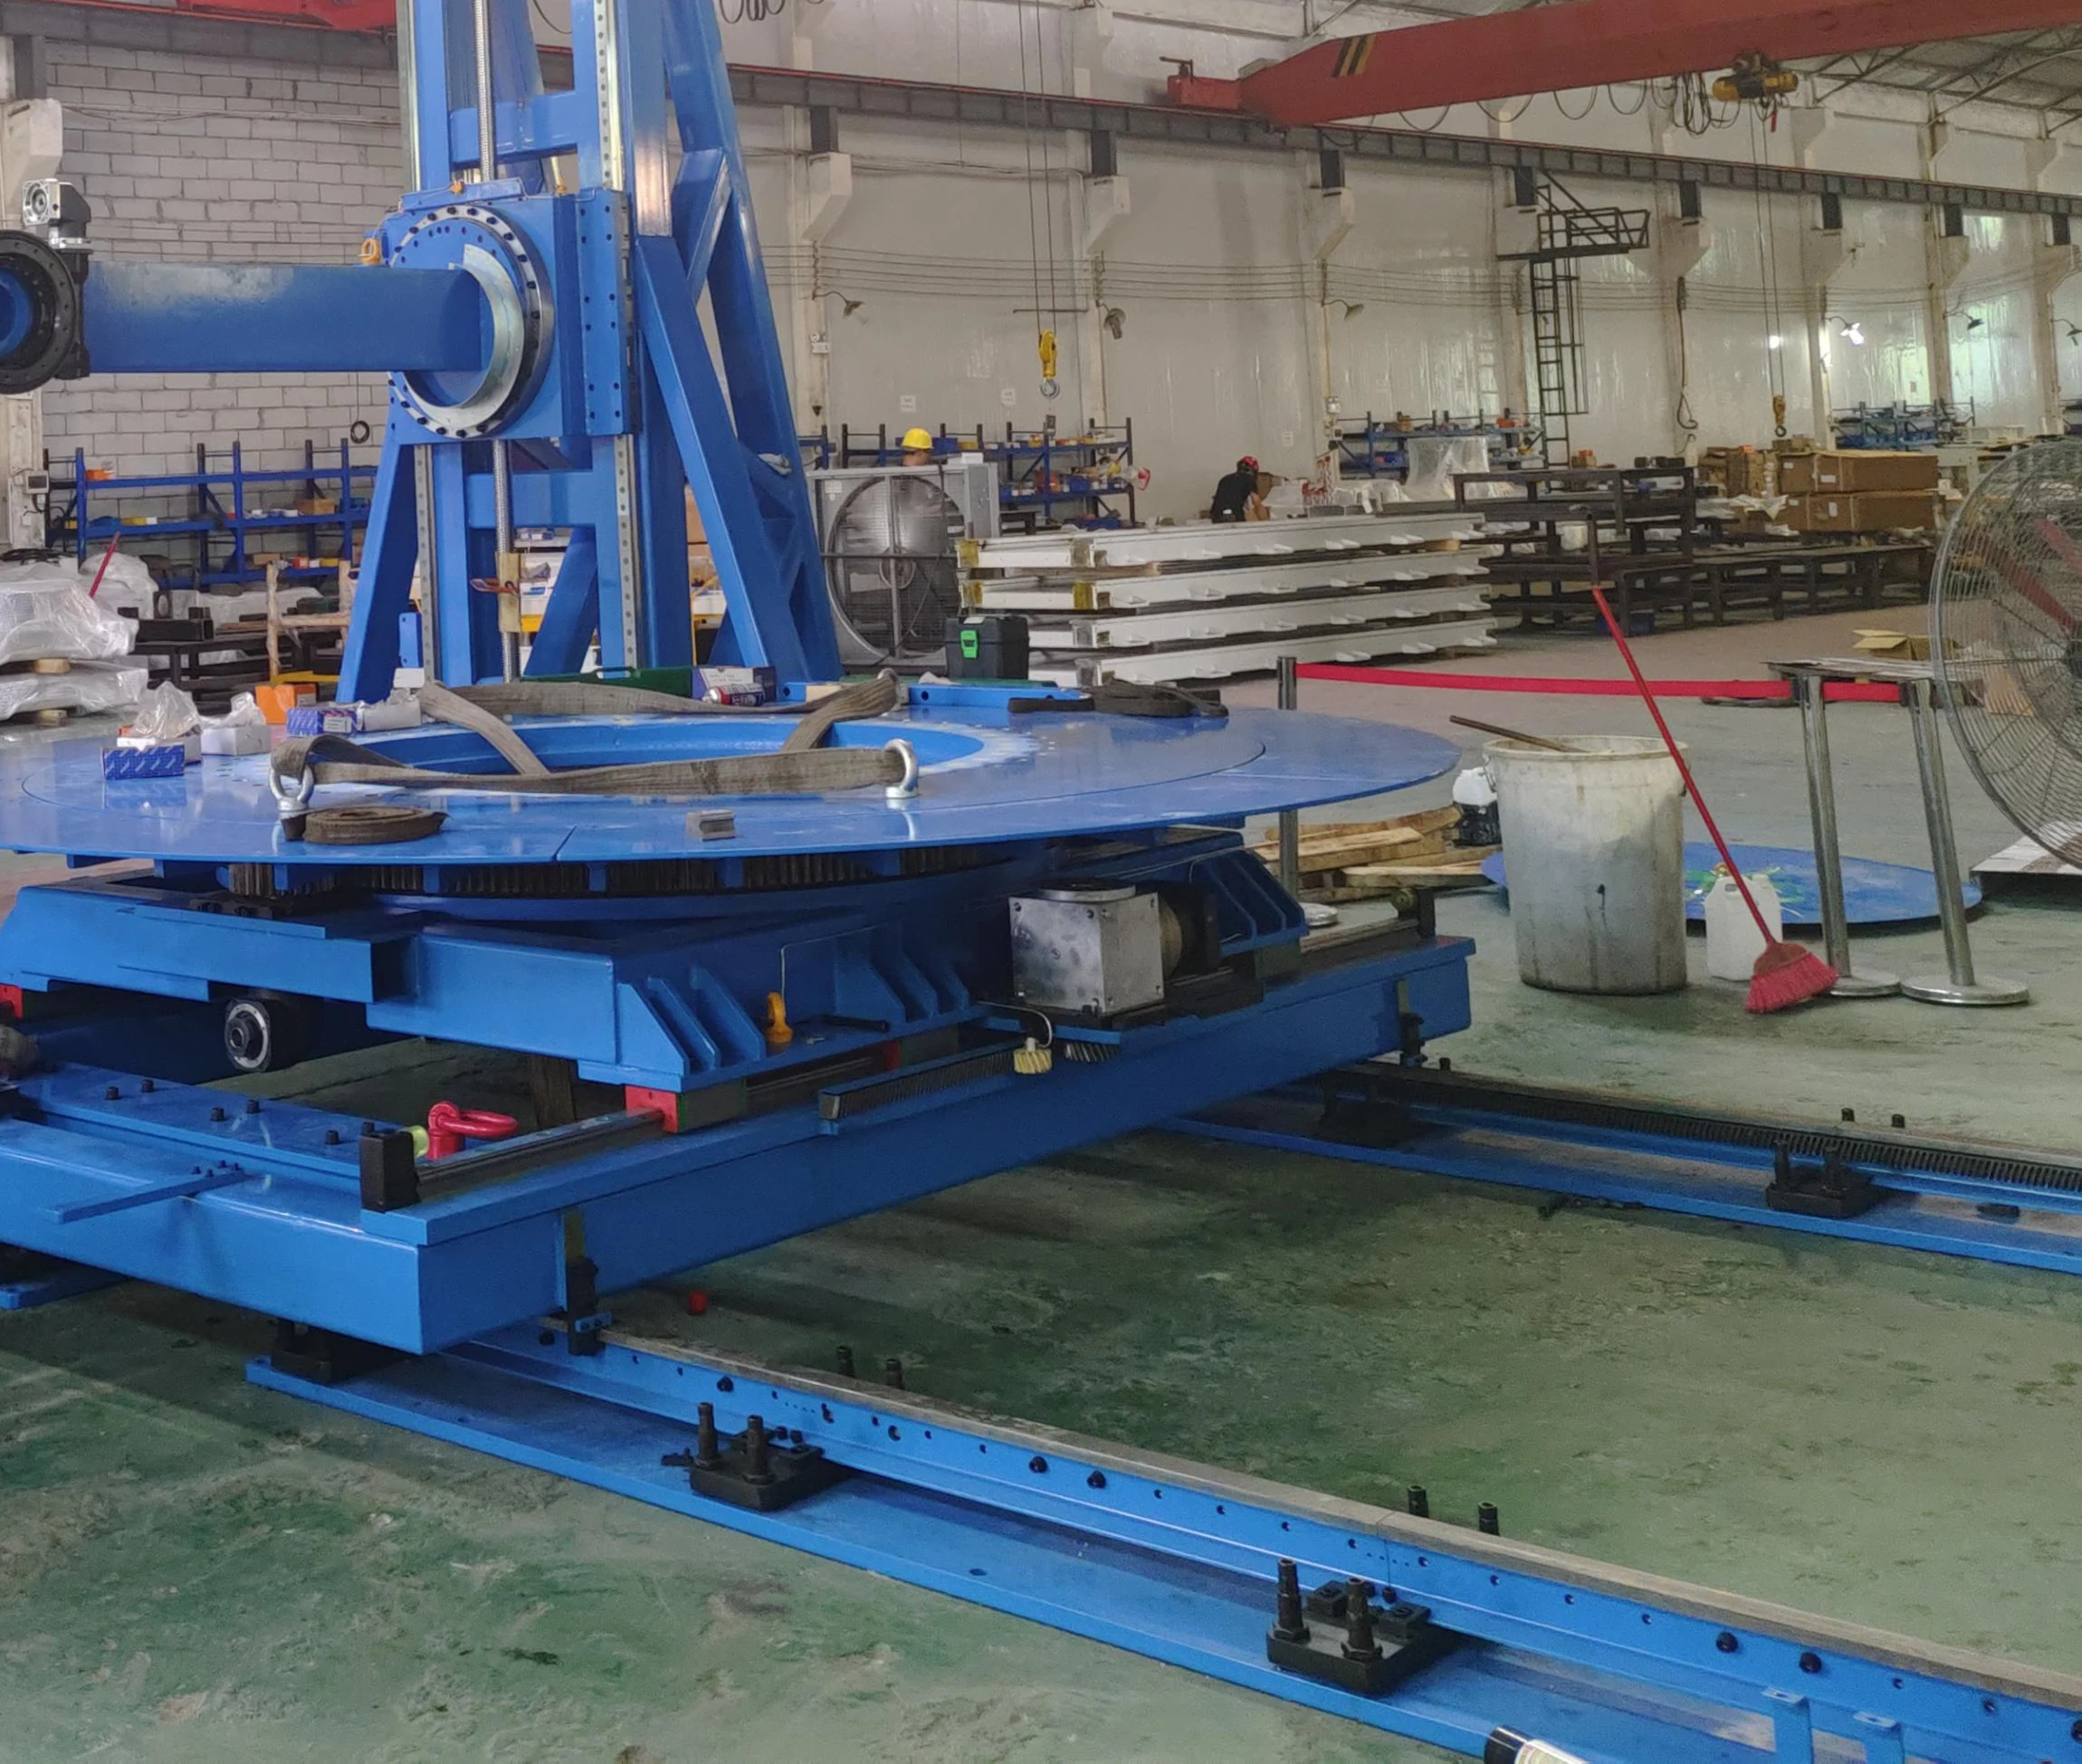
ระบบการเคลื่อนที่ของโครงเครนแบบกำหนดเองสำหรับงานยกของหนัก 10 ตัน

EVST ได้สร้างรางเครนแบบกำหนดเองสำหรับงานขนถ่ายสินค้าขนาด 10 ตัน นี่เป็นเพียงตัวอย่างโครงการ ไม่ใช่มาตรฐานของผลิตภัณฑ์หรือคำมั่นสัญญาว่ารูปแบบเดียวกันนี้จะเหมาะกับงานอื่นๆ ด้วย

ออกแบบโดยคำนึงถึงกรณีรับน้ำหนักของโครงการและขอบเขตการทำงาน
โครงสร้าง แกน และส่วนต่อประสานต่างๆ ได้รับการกำหนดหลังจากตรวจสอบทางเทคนิคแล้ว
พารามิเตอร์ความจุและการเคลื่อนที่ขั้นสุดท้ายได้รับการยืนยันแล้วสำหรับแต่ละโครงการ
ระบบเคลื่อนย้ายโครงสร้างแบบคานเหล็กสำหรับงานหนักสีน้ำเงินแบบสั่งทำพิเศษในโรงงานผลิต
อุปกรณ์เครนยกและโมดูลรางแบบสั่งทำพิเศษในโรงงานผลิต

ทำไมต้อง EVST

การกำหนดค่า การผลิต และการตรวจสอบในขั้นตอนเดียว

วิศวกรรมที่เน้นการใช้งานจริง โดยได้รับการสนับสนุนจากประสบการณ์ของทีมงานกว่า 15 ปีในด้านระบบราง

ข้อมูลเกี่ยวกับหุ่นยนต์ น้ำหนักบรรทุก และรูปแบบการจัดวาง จะถูกแปลงเป็นขนาดของระบบขับเคลื่อน การกำหนดค่าโครงสร้าง และข้อกำหนดในการบูรณาการ ก่อนที่จะปล่อยแบบร่างขั้นสุดท้าย

การตรวจสอบระหว่างกระบวนการหลายครั้ง

การตรวจสอบในขั้นตอนการผลิตที่สำคัญครอบคลุมถึงตำแหน่งรู ความเรียบ และสภาวะการทำงานขณะไม่มีโหลด เพื่อให้สามารถระบุปัญหาได้ก่อนส่งมอบ

ความสามารถในการกลึงสำหรับส่วนต่อประสานที่สำคัญ

ทรัพยากรการตัดเฉือนหลายประเภทช่วยสนับสนุนการควบคุมมิติสำหรับรูยึด พื้นผิวกำหนดตำแหน่ง และส่วนต่อประสานโมดูลราง

การอบคลายความเครียด

ชิ้นส่วนโครงสร้างจะผ่านกระบวนการอบอ่อนเพื่อลดความเค้นตกค้างและรักษาเสถียรภาพด้านมิติในระยะยาว

คำถามที่พบบ่อย

หลักการวางแผนเส้นทางหุ่นยนต์

สนามแข่งหุ่นยนต์คืออะไร?

รางหุ่นยนต์เป็นแกนเชิงเส้นที่ขับเคลื่อนด้วยมอเตอร์ ซึ่งใช้เคลื่อนย้ายฐานของหุ่นยนต์ระหว่างตำแหน่งการทำงานต่างๆ มันช่วยขยายขอบเขตการทำงานของหุ่นยนต์และทำให้หุ่นยนต์ตัวเดียวสามารถทำงานในเส้นทางที่ยาวขึ้นหรือหลายสถานีได้

ฉันจะเลือกรูปแบบการจัดวางแบบใดระหว่างแบบพื้น แบบลอยฟ้า และแบบโครงถัก?

เริ่มต้นด้วยรูปทรงเรขาคณิตของกระบวนการและข้อจำกัดของพื้นที่ รางบนพื้นดินเข้าถึงได้ง่ายและตรงไปตรงมา รางลอยฟ้าช่วยรักษาการเข้าถึงพื้นหรือรองรับการวางแนวที่สูงขึ้น ระบบโครงสร้างแบบโครงถักครอบคลุมพื้นที่ทำงานขนาดใหญ่ที่เฉพาะเจาะจงกับงานนั้นๆ EVST จะยืนยันโครงสร้างหลังจากตรวจสอบเค้าโครงของเซลล์แล้ว

น้ำหนักบรรทุกสูงสุดที่กำหนด (Rated carriage load) เท่ากับน้ำหนักบรรทุกสูงสุดที่ข้อมือหุ่นยนต์ (Robot wrist payload) หรือไม่?

ไม่ครับ ค่ารับน้ำหนักสูงสุดของแท่นเคลื่อนที่ (Rated carriage load) ใช้กับแท่นเคลื่อนที่และรวมถึงตัวหุ่นยนต์ด้วย ส่วนน้ำหนักบรรทุกที่ข้อมือ (Wrist payload) คือน้ำหนักที่หุ่นยนต์ยกขึ้นลง กรุณาระบุทั้งสองค่า รวมทั้งค่าตัวยกหรืออุปกรณ์ใดๆ ที่ติดตั้งอยู่บนแท่นเคลื่อนที่ด้วย

ความยาวของรางทั้งหมดมีความสัมพันธ์กับระยะทางที่เดินทางได้อย่างมีประสิทธิภาพอย่างไร?

ระยะการเคลื่อนที่จริงสั้นกว่าความยาวรวมของรางทั้งหมด เนื่องจากฐานของหุ่นยนต์และระยะห่างที่จำเป็นบริเวณปลายรางนั้นกินพื้นที่ส่วนหนึ่งของความยาว ระยะการเคลื่อนที่สุดท้ายได้รับการยืนยันจากผังการจัดวางเซลล์การทำงาน

สามารถปรับแต่งความยาวของรางได้หรือไม่?

ใช่แล้ว เอกสารอ้างอิงใช้โมดูลขนาด 3, 4, 5 และ 6 เมตร ในขณะที่รางโดยรวมและระยะทางการเดินทางที่มีประสิทธิภาพได้รับการกำหนดค่าสำหรับโครงการแล้ว การจัดวางที่ยาวกว่าหรือแตกต่างออกไปจำเป็นต้องมีการตรวจสอบทางวิศวกรรมเกี่ยวกับโครงสร้าง ข้อต่อ และสถานที่ติดตั้ง

มีตัวเลือกการป้องกันใดบ้างที่สามารถพิจารณาได้?

ตัวเลือกที่มีให้เลือก ได้แก่ ฝาครอบป้องกันแบบปิดสนิท ฝาครอบแบบยืดหยุ่น ฝาครอบแผ่นเหล็กกันลื่น และฝาครอบแผ่นโลหะแบบกึ่งปิด นอกจากนี้ยังสามารถพิจารณาการผลิตจากสแตนเลส 304 ตามสั่งสำหรับโครงการที่เหมาะสมได้อีกด้วย

ต้องใช้ข้อมูลเว็บไซต์อะไรบ้าง?

โปรดแจ้งรายละเอียดพื้นที่ใช้งาน ข้อมูลฐานราก ระบบสาธารณูปโภค ตำแหน่งเครื่องจักรและอุปกรณ์ ข้อจำกัดในการเข้าถึง และข้อมูลด้านความปลอดภัยหรือส่วนต่อประสานกับตัวควบคุมที่จำเป็น รูปภาพและแบบร่างของพื้นที่ก่อสร้างจะเป็นประโยชน์สำหรับการตรวจสอบเบื้องต้น

ฉันควรส่งอะไรไปบ้างสำหรับการตรวจสอบการตั้งค่าเบื้องต้น?

โปรดส่งข้อมูลยี่ห้อและรุ่นของหุ่นยนต์ น้ำหนักที่ติดตั้ง น้ำหนักบรรทุกที่ข้อมือ ระยะการเคลื่อนที่ที่ต้องการ การใช้งาน ความเร็วและความแม่นยำที่ต้องการ รอบการทำงาน สภาพแวดล้อม รูปแบบการจัดวางที่ต้องการ และแบบแปลนสถานที่ติดตั้งที่มีอยู่

ผลิตภัณฑ์และทรัพยากร

ดำเนินการต่อด้วยรายละเอียดที่เหมาะสม

ตรวจสอบระบบที่เกี่ยวข้องกับการใช้งานก่อน ใช้คู่มือทางวิศวกรรมเมื่อต้องการทราบหลักการเลือกพื้นฐาน

เริ่มต้นด้วยข้อกำหนด

เตรียมข้อมูลป้อนเข้าสำหรับระบบติดตามหุ่นยนต์ของคุณ

โปรดส่งข้อมูลรุ่นหุ่นยนต์ มวลที่ติดตั้ง ระยะการเคลื่อนที่ที่ต้องการ การใช้งาน รอบการทำงาน สภาพแวดล้อม และแบบแปลนพื้นที่การทำงาน (ถ้ามี) EVST จะสามารถให้คำแนะนำการกำหนดค่าเบื้องต้นและข้อเสนอแนะเกี่ยวกับเค้าโครงได้

ส่งความต้องการของคุณ
โลโก้ EVST
ภาพรวมความเป็นส่วนตัว

เว็บไซต์นี้ใช้คุกกี้เพื่อให้เราสามารถมอบประสบการณ์การใช้งานที่ดีที่สุดให้แก่คุณ ข้อมูลคุกกี้จะถูกเก็บไว้ในเบราว์เซอร์ของคุณและทำหน้าที่ต่างๆเช่นการจดจำคุณเมื่อคุณกลับมาที่เว็บไซต์ของเราและช่วยทีมงานของเราเพื่อทำความเข้าใจว่าส่วนใดของเว็บไซต์ที่คุณสนใจและน่าสนใจที่สุด