
ถังหม้อแปลง การเชื่อมอัตโนมัติ
กำหนดตำแหน่งรอยเชื่อม การเขียนโปรแกรม การเข้าถึงของหุ่นยนต์ และการขนย้ายวัสดุให้สอดคล้องกับถังหม้อแปลงไฟฟ้าจริง ไม่ใช่ตามรายการอุปกรณ์ทั่วไป
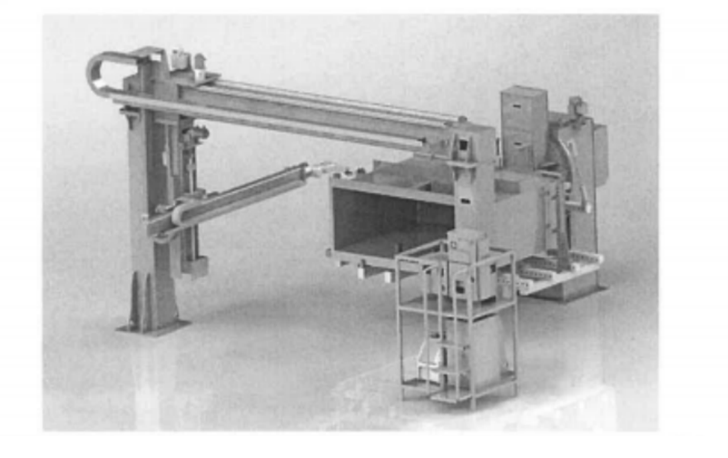
EVST กำหนดค่าสถานีเชื่อมภายนอกและภายในสำหรับชิ้นส่วนถังหม้อแปลง จากนั้นเชื่อมโยงสถาปัตยกรรมขั้นสุดท้าย กระบวนการเชื่อม และวิธีการยอมรับเข้ากับข้อมูลป้อนเข้าของโครงการ
กำหนดขอบเขตงานก่อนที่จะประเมินขนาดโครงการ
ก่อนกำหนดขนาดอุปกรณ์ ต้องกำหนดลักษณะของถัง ข้อต่อ การไหลของวัสดุ และวิธีการยอมรับวัสดุ จากนั้นจึงตรวจสอบน้ำหนักบรรทุก ระยะการทำงาน ความหนา ความเร็ว และปริมาณงานที่ทำได้ โดยเทียบกับโครงสร้างโครงการที่เลือกไว้
แต่ละแบบจะได้รับการตรวจสอบจากแผนผังรอยต่อและแบบแปลนการติดตั้งจริง
ลำดับขั้นตอนได้รับการปรับให้เข้ากับการสร้างถังและแผนการเข้าถึงจริง
ขั้นตอนการทำงานจะนำการเชื่อมจากภายนอกไปสู่การเชื่อมภายในถัง
ระบบตรวจจับช่วยในการค้นหาแนวเชื่อมในกรณีที่ความแปรผันของการประกอบชิ้นส่วนจำเป็นต้องใช้ระบบนี้
วิธีการที่เลือกใช้ขึ้นอยู่กับรูปทรงเรขาคณิต การติดตั้ง การสอบเทียบ และขอบเขตการเปลี่ยนถ่าย
การออกแบบสถาปัตยกรรมจะพิจารณาจากความสะดวกในการเข้าถึง ทิศทาง และการลำเลียงวัสดุเป็นหลัก
การตรวจสอบใบสมัครสำหรับกลุ่มถังเก็บน้ำสามารถแยกออกจากกันได้
ชิ้นงานแต่ละประเภทจะมีลักษณะการเข้าถึงรอยเชื่อม การยึดจับ การวางแนว และเส้นทางการเชื่อมที่แตกต่างกันระหว่างการเชื่อมภายนอกและการเชื่อมภายใน
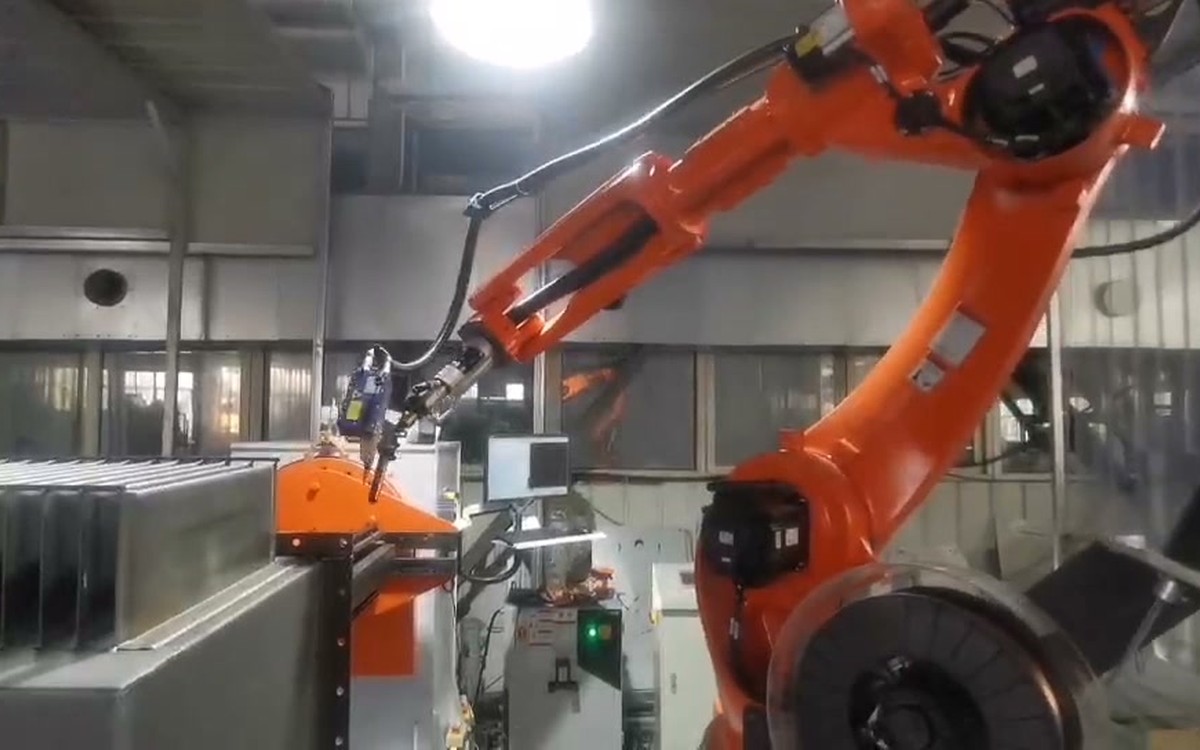
ถังทรงสี่เหลี่ยมผืนผ้า
ตรวจสอบรอยต่อด้านข้างผนัง มุม ส่วนที่เป็นลอน และทิศทางที่จำเป็นเพื่อให้สามารถเข้าถึงหัวเชื่อมได้อย่างมั่นคง
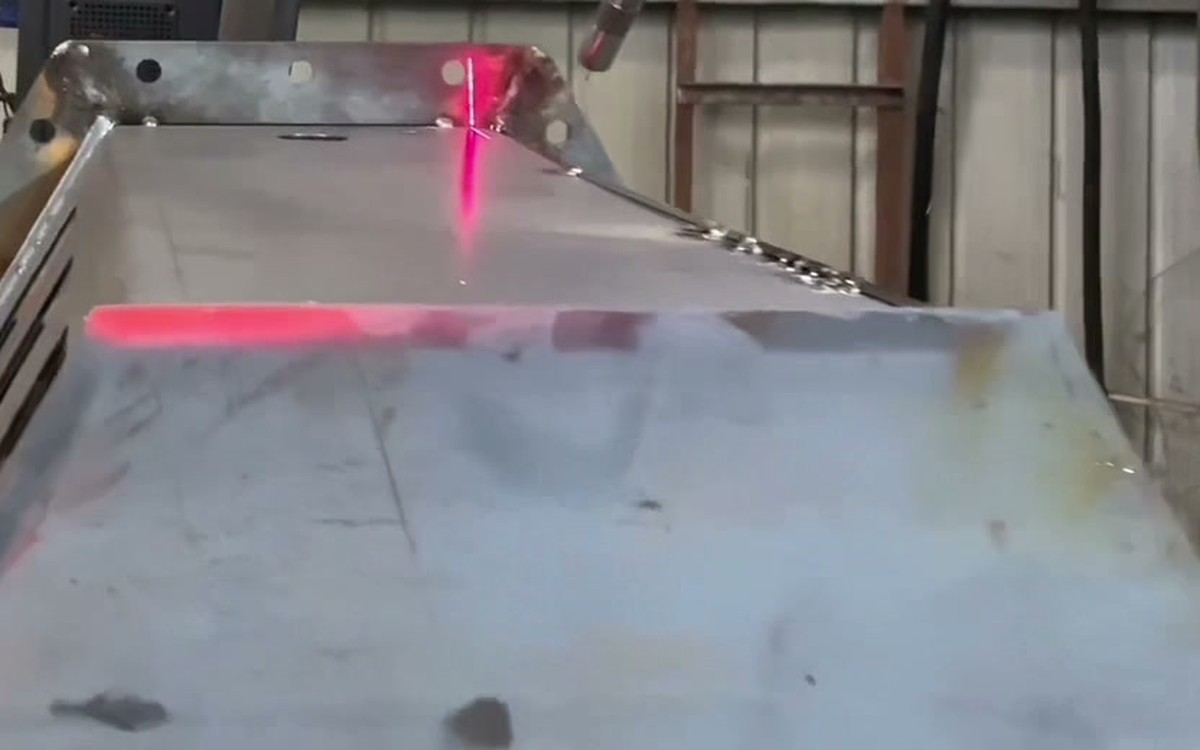
ถังรูปสามเหลี่ยม
วางแผนการสร้างเส้นทาง การระบุตำแหน่งด้วยเลเซอร์ และการเข้าถึงบริเวณพื้นผิวที่เปลี่ยนแปลงและรูปทรงเรขาคณิตภายใน
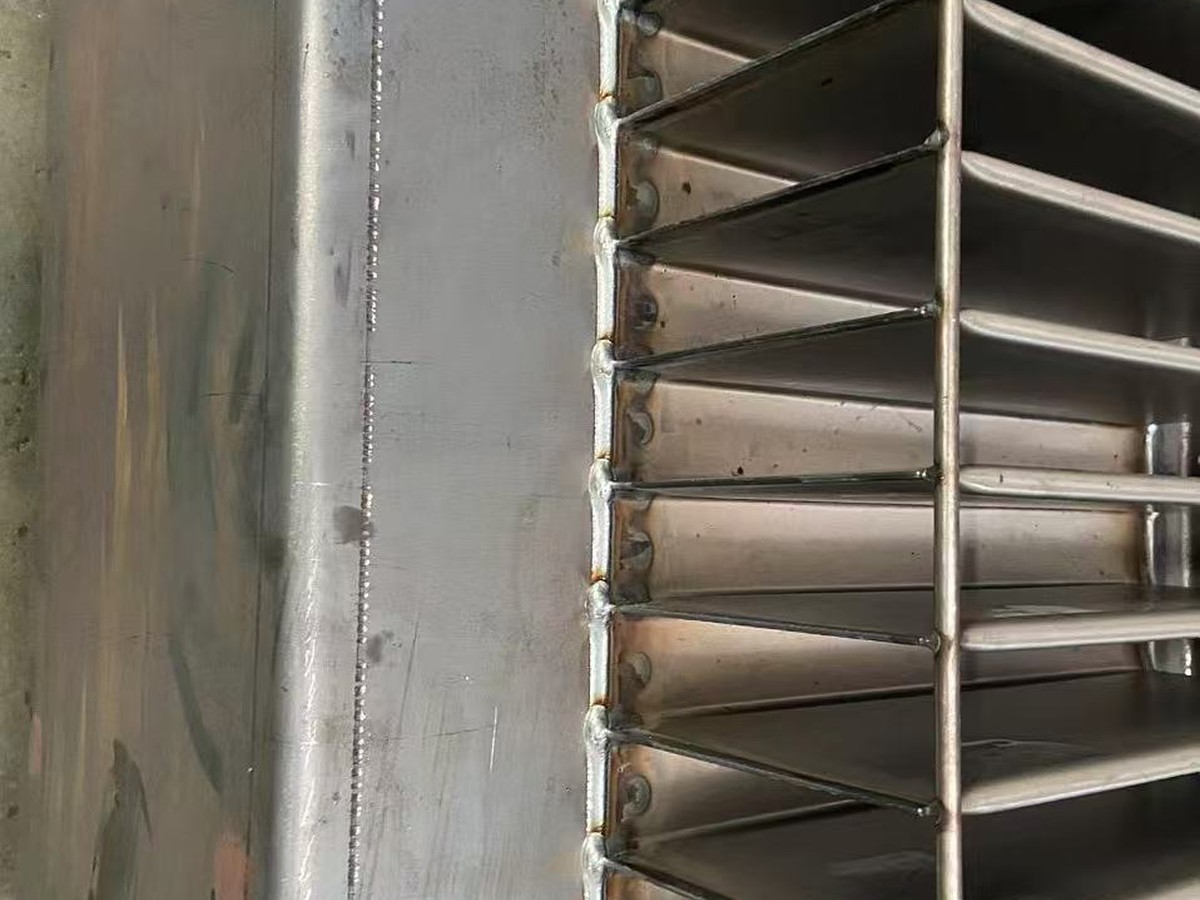
ถังผนังลูกฟูก
แยกตะเข็บผนังต่อเนื่องออกจากข้อต่อปลายครีบ และรักษาแนวเชื่อมให้ตรงกันตลอดรูปทรงเรขาคณิตที่ซ้ำกัน
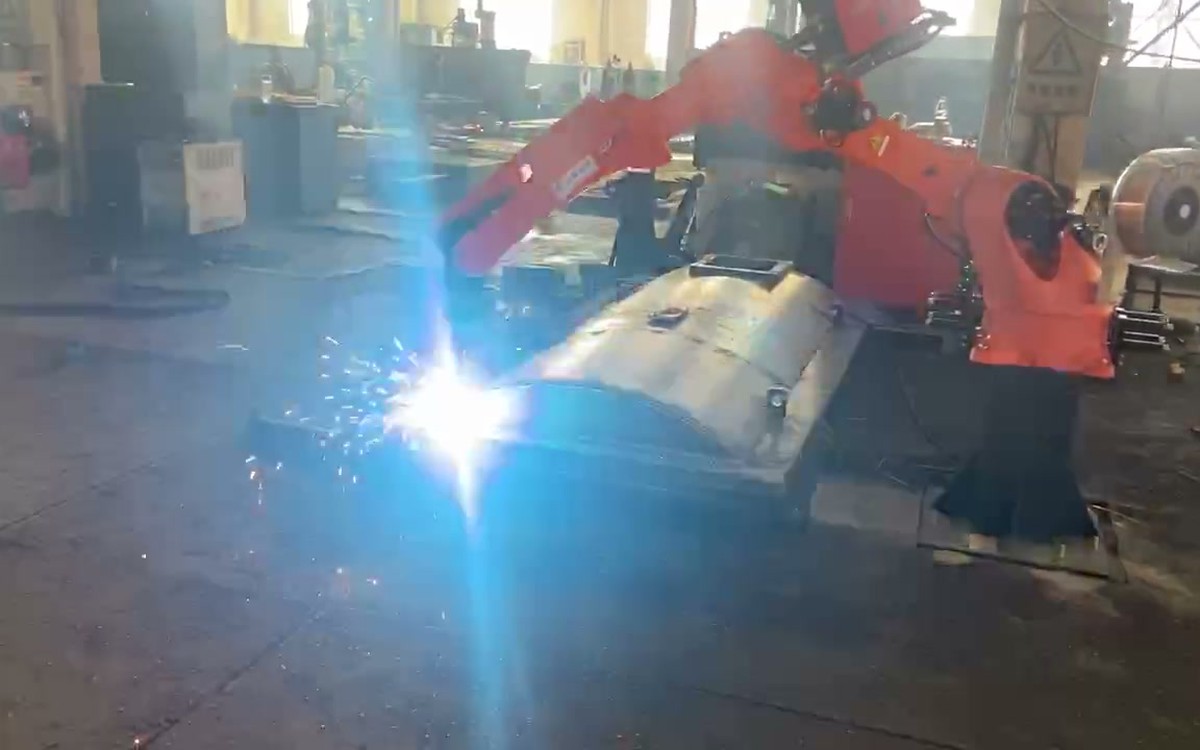
ฝาครอบถัง
ตรวจสอบรอยต่อฝาครอบโค้ง ช่องเปิด ขอบ และทิศทางการติดตั้งที่จำเป็นสำหรับการออกแบบฝาครอบที่เลือกไว้
แปลงกระบวนการสร้างถังให้เป็นขั้นตอนการเชื่อมที่สังเกตได้
กระบวนการนี้ถูกแบ่งออกเป็นขั้นตอนการทำงาน เพื่อให้สามารถตรวจสอบการเข้าถึงของหุ่นยนต์ การติดตั้งอุปกรณ์ และการยอมรับชิ้นงานได้ในแต่ละขั้นตอน แทนที่จะซ่อนไว้ในคำอธิบายการผลิตที่ยาวเหยียดเพียงขั้นตอนเดียว
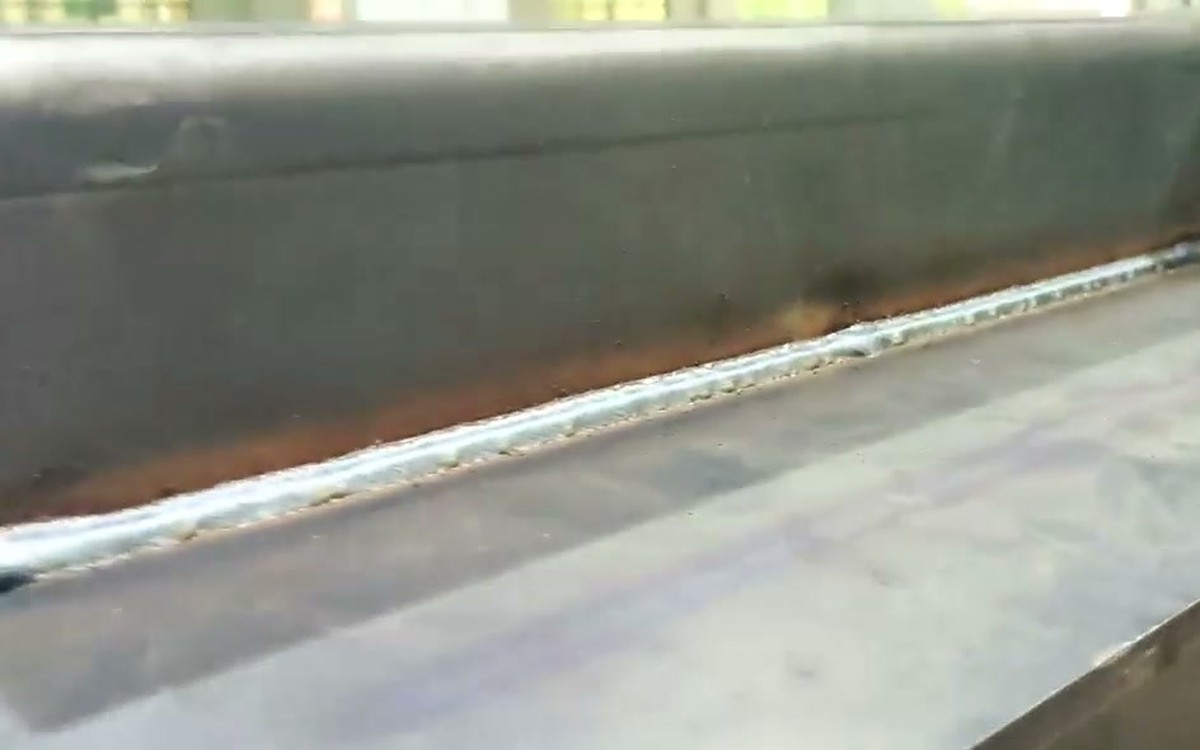
การเชื่อมก้นถัง
กำหนดจุดอ้างอิงและดำเนินการก่อสร้างรอยต่อด้านล่างตามแผนให้แล้วเสร็จก่อนที่รูปทรงของถังในภายหลังจะจำกัดการเข้าถึง
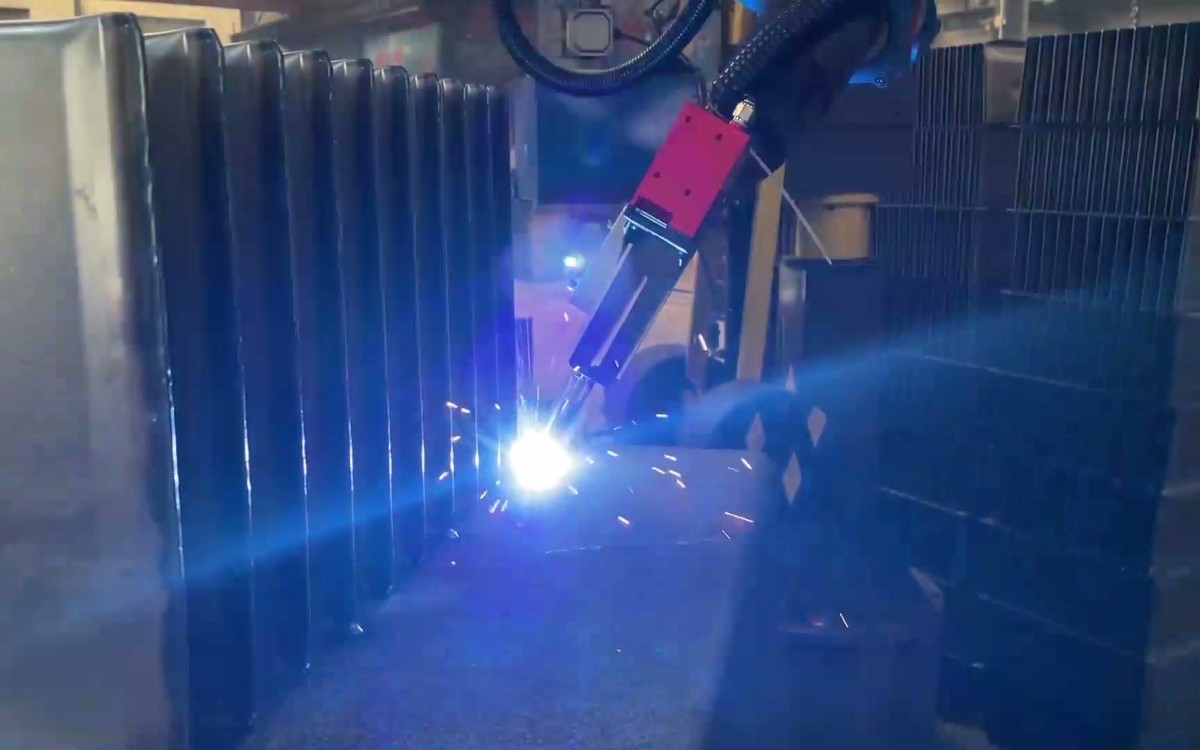
ผนังและโครงเสริมแรง
ประสานการติดตั้งผนัง เหล็กเสริม และแผ่นเหล็กดัดลอน โดยควบคุมการยึดตรึง และกำหนดทิศทางการเชื่อมที่เข้าถึงได้
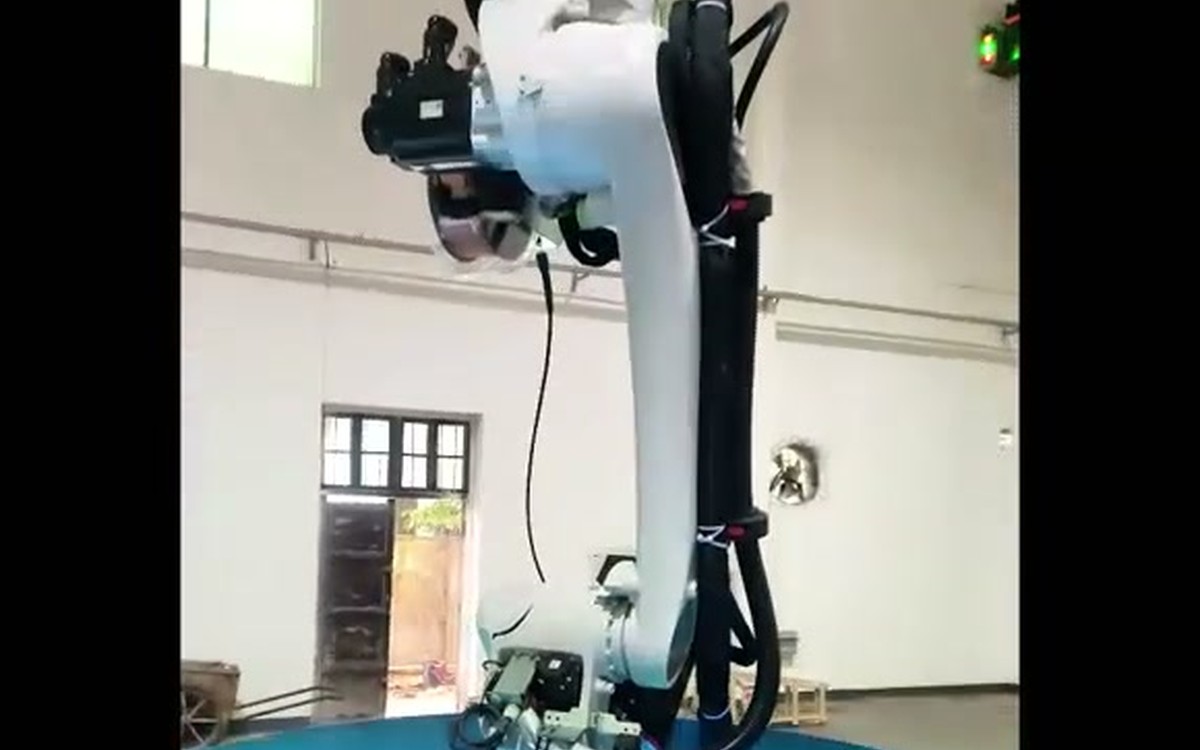
การเชื่อมภายใน
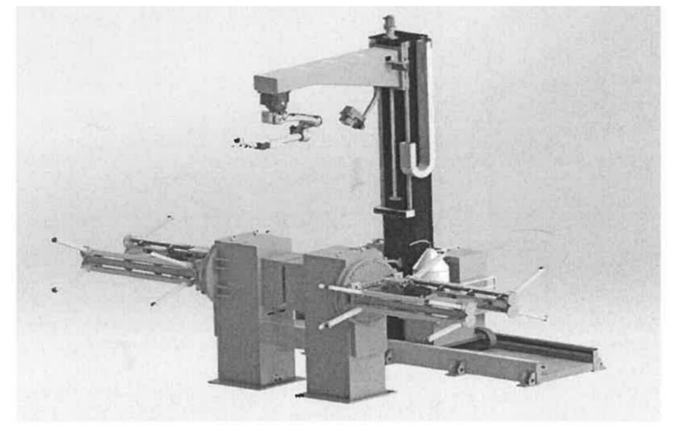
ใช้การจัดเรียงแบบกลับหัว แบบเสา หรือแบบแกนเคลื่อนที่ที่เลือกไว้ เพื่อเข้าถึงรอยต่อภายในที่ระบุไว้ในแผนกระบวนการ
การเชื่อมภายนอก การถ่ายโอน และการเชื่อมภายใน
ควรแสดงให้เห็นขั้นตอนการทำงานทั้งแบบใช้แรงงานคนและแบบอัตโนมัติอย่างชัดเจน ตั้งแต่การเชื่อมยึดและการจัดเรียงบนพาเลท ไปจนถึงการขนถ่ายด้วยรถ AGV การขนถ่ายด้วยเครน การเชื่อมซ่อมแซม และการทดสอบการรั่วซึม
ถังเชื้อเพลิงทั้งหมดและโครงเสริมแรงจะต้องทำการเชื่อมจุดด้วยมือ และวางไว้ในตำแหน่งที่กำหนดบนแท่นวางพิเศษ
แท่นวางสินค้าพิเศษจะถูกวางบนชั้นวางพาเลทที่กำหนดไว้ และรอให้รถลำเลียงอัตโนมัติ (AGV) นำมาส่งยังหุ่นยนต์สถานีเชื่อมภายนอกเพื่อทำการเชื่อมให้เสร็จสมบูรณ์
หลังจากทำการเชื่อมภายนอกเสร็จสิ้นแล้ว รถลำเลียงอัตโนมัติ (AGV) จะเคลื่อนย้ายชิ้นงานไปยังหุ่นยนต์สถานีเชื่อมภายในเพื่อทำการเชื่อมภายในให้เสร็จสมบูรณ์
หลังจากทำการเชื่อมภายในเสร็จแล้ว รถ AGV จะลำเลียงถังเชื้อเพลิงไปยังตำแหน่งขนถ่าย จากนั้นเครนแบบใช้มือจะยกถังเชื้อเพลิงลงและวางไว้ในพื้นที่ซ่อมแซมด้วยการเชื่อม แล้วจึงทำการทดสอบการรั่วซึมด้วยการเชื่อมซ่อมแซมด้วยมือ รถ AGV จะกลับไปยังพื้นที่บรรทุกโดยอัตโนมัติเพื่อรอ
กำหนดหน้าที่ของแต่ละส่วนประกอบให้ชัดเจน
รายการอุปกรณ์ขั้นสุดท้ายจะขึ้นอยู่กับโครงการนั้นๆ บทบาทของส่วนประกอบเหล่านี้แสดงให้เห็นถึงสิ่งที่ต้องประสานงานกันก่อนที่จะยืนยันรุ่น ปริมาณ และค่าประสิทธิภาพ
| ตัวแทน | ความรับผิดชอบในการใช้งานแอปพลิเคชัน |
|---|---|
| หุ่นยนต์เชื่อมและชุดอุปกรณ์สำหรับกระบวนการเชื่อม | รักษาเส้นทางการเคลื่อนที่ของหัวเชื่อมตามโปรแกรมและกระบวนการเชื่อมด้วยอาร์คแบบใช้แก๊สปกคลุมที่เลือกไว้รอบๆ รอยต่อที่กำหนดไว้ |
| การระบุตำแหน่งหรือติดตามรอยตะเข็บด้วยเลเซอร์ | ระบุตำแหน่งรอยเชื่อมและแก้ไขแนวรองรับในจุดที่เงื่อนไขการประกอบที่ตกลงกันไว้กำหนดให้ต้องมีการตรวจจับ |
| เสา, โครง หรือแกนเคลื่อนที่ | ขยายการเข้าถึงบริเวณพื้นผิวถังและเข้าไปในพื้นที่เชื่อมภายใน |
| ตัวกำหนดตำแหน่งและอุปกรณ์ยึดเฉพาะ | วางถังโดยอ้างอิงจากจุดอ้างอิงที่ตกลงกันไว้ และจัดวางรอยต่อให้อยู่ในทิศทางที่ใช้งานได้ |
| การเคลื่อนย้ายพาเลทและ AGV | เคลื่อนย้ายชิ้นงานระหว่างตำแหน่งการโหลด การเชื่อมภายนอก การเชื่อมภายใน และการขนถ่าย |
| การควบคุมและขอบเขตความปลอดภัย | การเคลื่อนที่แบบประสาน การล็อก การกู้คืนสถานะ และขอบเขตการทำงานที่ได้รับการป้องกันขั้นสุดท้าย |
การทดสอบการรั่วไหลควรอยู่ในแผนการผลิต
อย่าแยกการเชื่อมออกจากการตรวจสอบความแน่นหนาของการรั่วซึม
ขั้นตอนการทำงานในปัจจุบันกำหนดให้มีการเชื่อมซ่อมแซมและทดสอบการรั่วซึมด้วยมือหลังจากขนถ่ายสินค้าแล้ว ดังนั้นโครงการนี้จึงควรกำหนดวิธีการบันทึกลักษณะของรอยเชื่อม ความต่อเนื่องของรอยต่อ ข้อกำหนดด้านมิติ การจัดการการซ่อมแซม และการทดสอบการรั่วซึมให้ชัดเจน
วิธีการทดสอบ แรงดัน ระยะเวลา และบันทึกการยอมรับ จะถูกกำหนดร่วมกับข้อกำหนดของลูกค้าและเอกสารโครงการที่ได้รับการอนุมัติ
ต้องการตรวจสอบการเชื่อมจากภายนอกสู่ภายในหรือไม่?
ส่งแบบแปลนถัง, ลำดับการเชื่อมต่อ, วิธีการบรรจุ, แผนการรับมอบ และพื้นที่ว่างที่สามารถใช้งานได้
กำหนดขอบเขตการทำงานอัตโนมัติให้ชัดเจน
การตรวจสอบใบสมัครก่อน
เริ่มต้นจากการพิจารณาถัง ข้อต่อ การประกอบ และวิธีการยอมรับก่อนที่จะเลือกอุปกรณ์
สถาปัตยกรรมแบบบูรณาการ
ประสานการเข้าถึงของหุ่นยนต์ การตรวจจับ การกำหนดตำแหน่ง แกนการเคลื่อนที่ และการไหลของวัสดุให้เป็นระบบเดียวกัน
เป้าหมายที่ขับเคลื่อนด้วยการตรวจสอบความถูกต้อง
กำหนดเป้าหมายรอบการเชื่อมต่อ การเชื่อม และการเปลี่ยนชิ้นส่วนให้ตรงกับชิ้นส่วนจริงและขอบเขตการทดสอบที่ตกลงกันไว้
ขั้นตอนการใช้งานที่ชัดเจน
ให้การเชื่อมยึดชิ้นงาน การใช้งานเครน การเชื่อมซ่อมแซม และการทดสอบการรั่วซึม อยู่ในขอบเขตงานที่มองเห็นได้ชัดเจน
คำถามเกี่ยวกับการเชื่อมถังหม้อแปลงไฟฟ้า
แนวคิดระบบอัตโนมัตินี้สามารถครอบคลุมถังหม้อแปลงไฟฟ้าประเภทใดได้บ้าง?
สามารถตรวจสอบวิธีการแก้ปัญหานี้ได้สำหรับถังรูปสี่เหลี่ยมผืนผ้า ถังรูปสามเหลี่ยม ถังผนังลูกฟูก และงานฝาปิดถัง การครอบคลุมขั้นสุดท้ายขึ้นอยู่กับแบบร่าง แผนผังรอยเชื่อม แนวคิดของอุปกรณ์จับยึด และทิศทางการเชื่อมที่สามารถเข้าถึงได้
สถานีเชื่อมภายนอกและภายในเชื่อมต่อกันอย่างไร?
กระบวนการทำงานใช้พาเลทเฉพาะและระบบขนส่งอัตโนมัติ (AGV) ในการขนย้าย โดย AGV จะนำถังไปยังจุดเชื่อมภายนอก ส่งต่อไปยังจุดเชื่อมภายใน และเคลื่อนย้ายไปยังจุดขนถ่ายก่อนทำการเชื่อมซ่อมแซมและทดสอบการรั่วซึม
การใช้งานตู้ปลาแบบใหม่จำเป็นต้องสอนการใช้งานใหม่ทั้งหมดหรือไม่?
ไม่จำเป็นเสมอไป การเขียนโปรแกรมแบบออฟไลน์ การสแกนจุดเชื่อมต่อ และการระบุตำแหน่งด้วยเลเซอร์ สามารถลดงานการสอนบนเซลล์ได้ แต่ผลลัพธ์ขึ้นอยู่กับคุณภาพของแบบจำลอง ความสามารถในการทำซ้ำของอุปกรณ์จับยึด การสอบเทียบ การตรวจจับ และขอบเขตการเปลี่ยนผ่านที่ตกลงกันไว้
ตรวจสอบความแน่นหนาของรอยเชื่อมหลังการเชื่อมได้อย่างไร?
กระบวนการนี้รวมถึงขั้นตอนการซ่อมแซมด้วยการเชื่อมและทดสอบการรั่วซึมด้วยมือหลังจากขนถ่ายสินค้าแล้ว วิธีการทดสอบ แรงดัน ระยะเวลา เกณฑ์การยอมรับ และรูปแบบการบันทึกจะต้องได้รับการกำหนดโดยลูกค้าและข้อกำหนดของโครงการที่ได้รับการอนุมัติ
ฉันควรส่งเอกสารอะไรบ้างสำหรับการพิจารณาใบสมัคร?
ส่งแบบร่างถัง แผนผังรอยต่อ วัสดุและความหนา สภาพการประกอบและการเชื่อมยึด รูปแบบที่คาดการณ์ไว้ วิธีการบรรจุ การกำหนดผลผลิตเป้าหมาย แผนการตรวจสอบและทดสอบการรั่วไหล ระบบสาธารณูปโภค และพื้นที่ว่างที่มีอยู่
เริ่มจากการวาดภาพถังหม้อแปลงไฟฟ้า
EVST สามารถใช้ชิ้นงาน ลำดับการเชื่อม การไหลของวัสดุ และแผนการยอมรับเพื่อตรวจสอบโครงสร้างการเชื่อมภายนอกและภายในที่ใช้งานได้จริง ก่อนที่จะกำหนดพารามิเตอร์เฉพาะของโครงการ