
การเจียรและลบคมด้วยหุ่นยนต์สำหรับชิ้นส่วนหล่ออลูมิเนียม
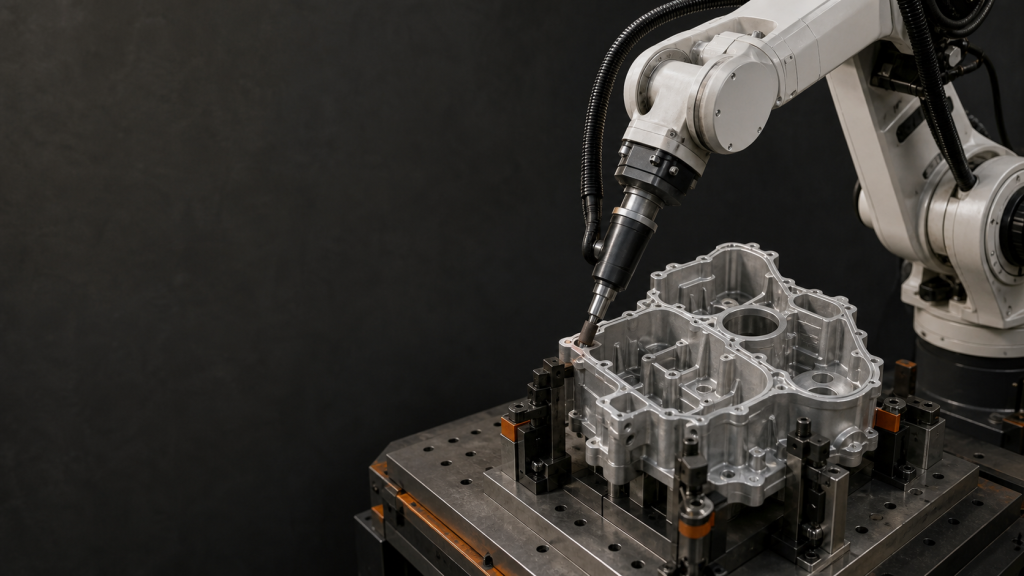
วางแผนกระบวนการเจียรและลบคมชิ้นงานหล่ออลูมิเนียมด้วยหุ่นยนต์ โดยใช้แผนที่รอยคม จุดอ้างอิงของตัวจับยึด การแบ่งส่วนขอบ การเข้าถึงเครื่องมือ การทดลอง การตรวจสอบ และการกู้คืน
การเชื่อมแผ่นเหล็กแบบลูกคลื่นด้วยหุ่นยนต์: อุปกรณ์จับยึดและเส้นทาง
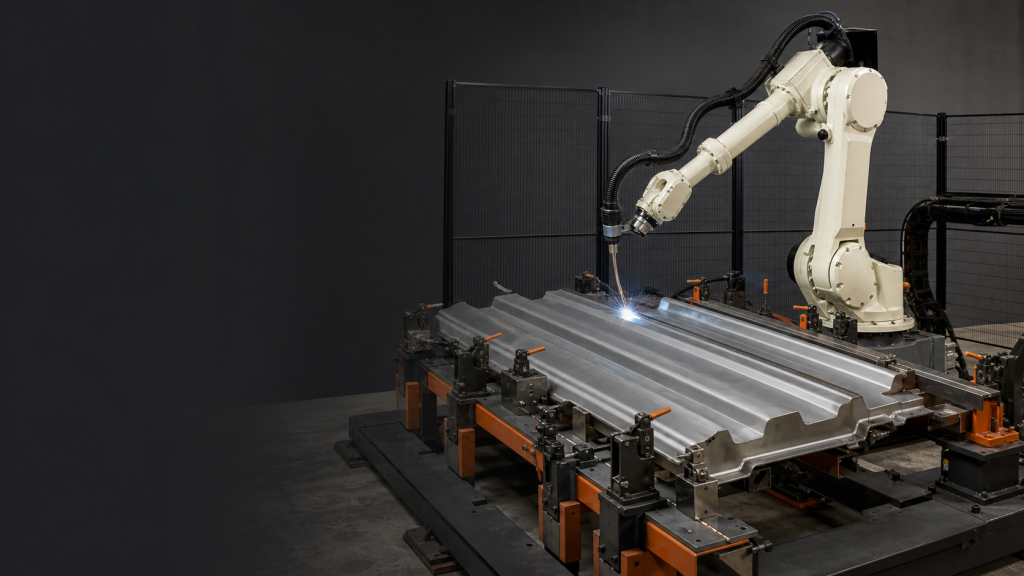
วางแผนการเชื่อมแผ่นเหล็ก corrugated ด้วยหุ่นยนต์ โดยครอบคลุมตั้งแต่การกำหนดชิ้นส่วน การกำหนดจุดยึด การเข้าถึงหัวเชื่อม การควบคุมกระบวนการ การทดสอบรอบการทำงาน การตรวจสอบ และการแก้ไขปัญหา
คู่มือการเชื่อมแบบซิงโครไนซ์หลายหัวเชื่อม
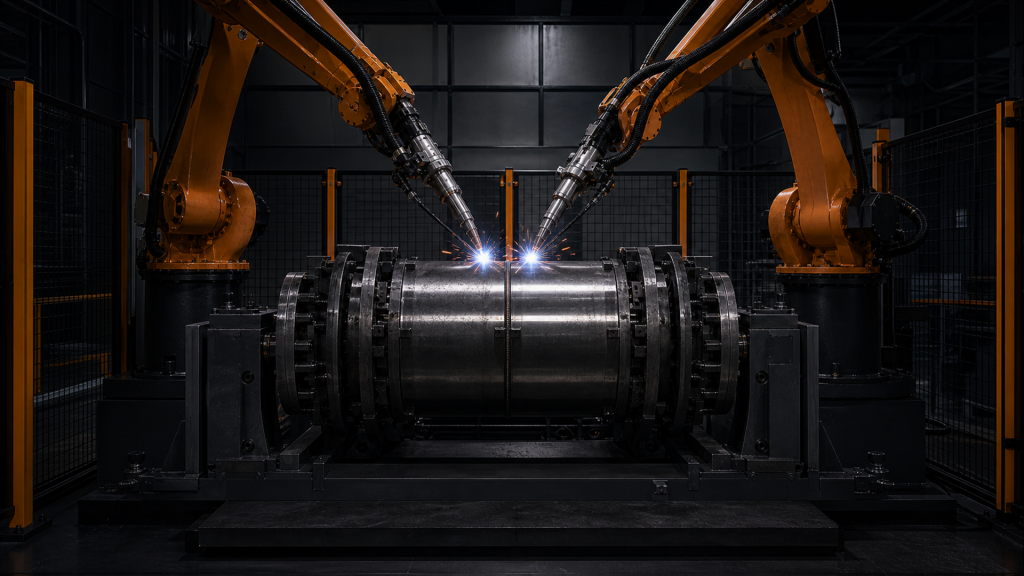
การเชื่อมแบบซิงโครไนซ์ด้วยหัวเชื่อมหลายหัว จำเป็นต้องมีการเชื่อมโยงระหว่างรูปทรงเรขาคณิต การเคลื่อนไหว บันทึกกระบวนการ การควบคุมความร้อน การแยกความผิดพลาด และการยอมรับการผลิต
วิธีการตรวจสอบความถูกต้องของขีดจำกัดกำลังและแรงตามมาตรฐาน ISO/TS 15066 (2026)
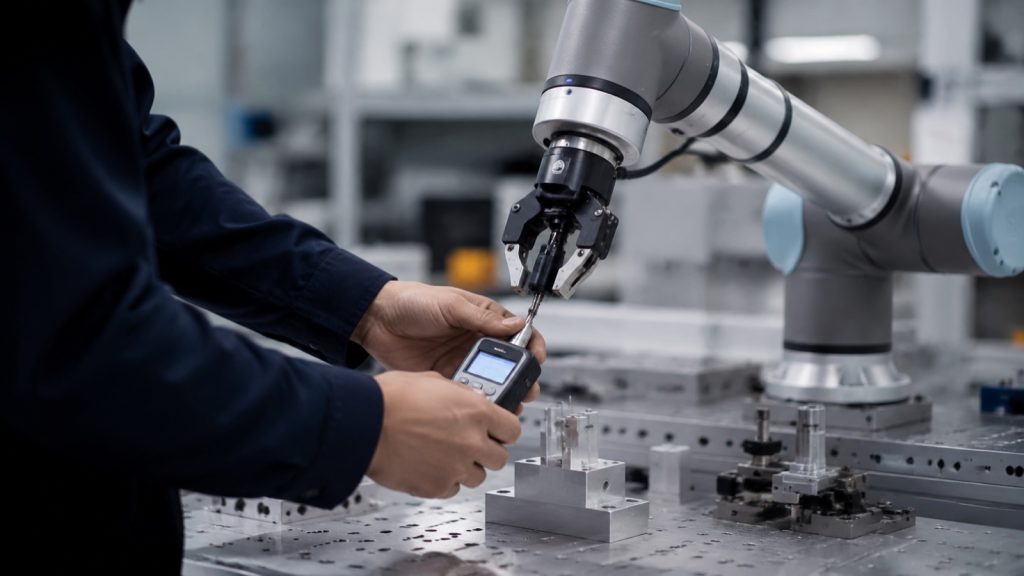
วิธีการวัดและตรวจสอบความถูกต้องของขีดจำกัดกำลังและแรงตามมาตรฐาน ISO/TS 15066 ณ เครื่องมือและชิ้นงานจริง: การทดสอบแบบชั่วคราวเทียบกับการทดสอบแบบกึ่งคงที่ เกจวัด และเอกสารประกอบ