
การกำหนดค่าเวิร์กสเตชั่นหุ่นยนต์เชื่อม: ระบบเซลล์ ระบบราง และระบบโครงเหล็ก
สถานีงานหุ่นยนต์เชื่อมประกอบด้วยหุ่นยนต์ อุปกรณ์เชื่อม การจัดการชิ้นงาน อุปกรณ์จับยึด ระบบควบคุม และระบบป้องกันต่างๆ เพื่อตอบสนองความต้องการในการผลิตที่กำหนดไว้ ศูนย์กลางการเลือกนี้จะเปรียบเทียบรูปแบบการกำหนดค่าสี่แบบ และนำรายละเอียดเฉพาะการใช้งานไปยังหน้าต่างๆ ที่เกี่ยวข้อง ใช้ลิงก์ในหน้าเพื่อเปลี่ยนจากข้อจำกัดของชิ้นงานไปยังสถาปัตยกรรมที่เหมาะสม
เริ่มต้นด้วยการยื่นใบสมัครให้กับหนึ่งในสี่กลุ่มต่อไปนี้
การ์ดแต่ละหมวดหมู่ใช้ช่องข้อมูลเดียวกันเพื่อระบุเส้นทางการเลือก ค่าตัวเลขและเงื่อนไขทางวิศวกรรมจะอยู่ในส่วนที่เกี่ยวข้องด้านล่าง
เซลล์แสงและเซลล์ขนาดกลาง
- เริ่มต้นด้วยความพอดี
- กลุ่มชิ้นส่วนเบาและปานกลางที่ทำซ้ำได้
- นิยามของการเคลื่อนไหว
- การพลิก การหมุน หรือการกำหนดตำแหน่งหลายแกนในพื้นที่
- รีวิวถัดไป
- ดำเนินการต่อในเส้นทางการกำหนดค่าแสง
สถานีขนาดใหญ่และมีปริมาณการใช้ไฟฟ้าสูง
- เริ่มต้นด้วยความพอดี
- ชิ้นงานที่มีความยาวมาก ขนาดใหญ่ หรือมีมวลมาก
- นิยามของการเคลื่อนไหว
- การวางตำแหน่งที่มีน้ำหนักมากและระยะการทำงานของหุ่นยนต์ที่ขยายได้
- รีวิวถัดไป
- ดำเนินการต่อตามเส้นทางวิศวกรรมขนาดใหญ่
ระบบภาคพื้นดิน ระบบรางลอยฟ้า และระบบโครงเหล็ก
- เริ่มต้นด้วยความพอดี
- พื้นที่ยาว กว้าง หรือสูง ที่อยู่นอกเหนือตำแหน่งหุ่นยนต์คงที่ตำแหน่งหนึ่ง
- นิยามของการเคลื่อนไหว
- หุ่นยนต์เคลื่อนที่บนแกนภายนอกเชิงเส้น
- รีวิวถัดไป
- เปรียบเทียบสถาปัตยกรรมระบบมือถือสี่แบบ
ตัวกำหนดตำแหน่งและอุปกรณ์ยึด
- เริ่มต้นด้วยความพอดี
- ชิ้นส่วนที่ต้องการการวางแนวที่มั่นคงและการกำหนดตำแหน่งที่ทำซ้ำได้
- นิยามของการเคลื่อนไหว
- ขยับชิ้นส่วนและรักษาความสัมพันธ์ของข้อต่อไว้
- รีวิวถัดไป
- ตรวจสอบการเคลื่อนที่ของชิ้นงานและขอบเขตการยึดจับ
ข้อจำกัดสี่ประการเป็นตัวกำหนดเส้นทางเริ่มต้นที่มีประโยชน์ที่สุด
เริ่มต้นด้วยการกำหนดขนาดและความยาวของชิ้นงาน จากนั้นรวมน้ำหนักบรรทุกของชิ้นงานและอุปกรณ์จับยึดในการคำนวณตำแหน่ง ต่อไปกำหนดแกนการเคลื่อนที่และพื้นที่ครอบคลุมของหุ่นยนต์ที่ต้องการทั่วทั้งแผนที่รอยเชื่อม สุดท้าย จำกัดโครงสร้างให้แคบลงตามกระบวนการเชื่อมและรูปแบบข้อต่อ ชื่อการกำหนดค่าเป็นเพียงจุดเริ่มต้นสำหรับการยืนยันโครงการเท่านั้น
ซองจดหมายและความยาว
พิจารณาว่าตำแหน่งหุ่นยนต์คงที่เพียงตำแหน่งเดียวสามารถครอบคลุมรอยต่อทั้งหมดที่ต้องการได้หรือไม่
การกำหนดตำแหน่งโหลด
พิจารณาชิ้นงาน อุปกรณ์จับยึด และการวางแนวแบบไดนามิกเป็นปัญหาภาระเดียวกัน
แกนการเคลื่อนที่
แยกแยะความแตกต่างระหว่างการเคลื่อนชิ้นส่วน การเคลื่อนหุ่นยนต์ หรือการรวมแกนภายนอกเข้าด้วยกัน
กระบวนการเชื่อมที่เหมาะสม
ตรวจสอบรอยต่อและขอบเขตของอุปกรณ์สำหรับการเชื่อมแบบใช้แก๊สปกคลุม การเชื่อมแบบอาร์กอาร์กอน หรือการเชื่อมด้วยเลเซอร์
โครงสร้างแบบปิดสำหรับกลุ่มชิ้นส่วนที่สามารถผลิตซ้ำได้
เมื่อขนาดชิ้นงานและภาระเหมาะสมกับการพลิกชิ้นงานเฉพาะจุด การหมุนในแนวนอน การกำหนดตำแหน่งหลายแกน หรือการรองรับหัวและท้ายชิ้นงาน ให้เริ่มต้นด้วยการกำหนดค่าระดับเซลล์ หน้าเว็บเฉพาะจะเปรียบเทียบการจัดเรียงหกแบบ โดยคำนึงถึงการเลือกอุปกรณ์จับยึด จำนวนหุ่นยนต์ และการป้องกันที่เหมาะสมกับโครงการนั้นๆ
การกำหนดค่าเซลล์การเชื่อมด้วยหุ่นยนต์สำหรับชิ้นงานขนาดเล็กและขนาดกลาง
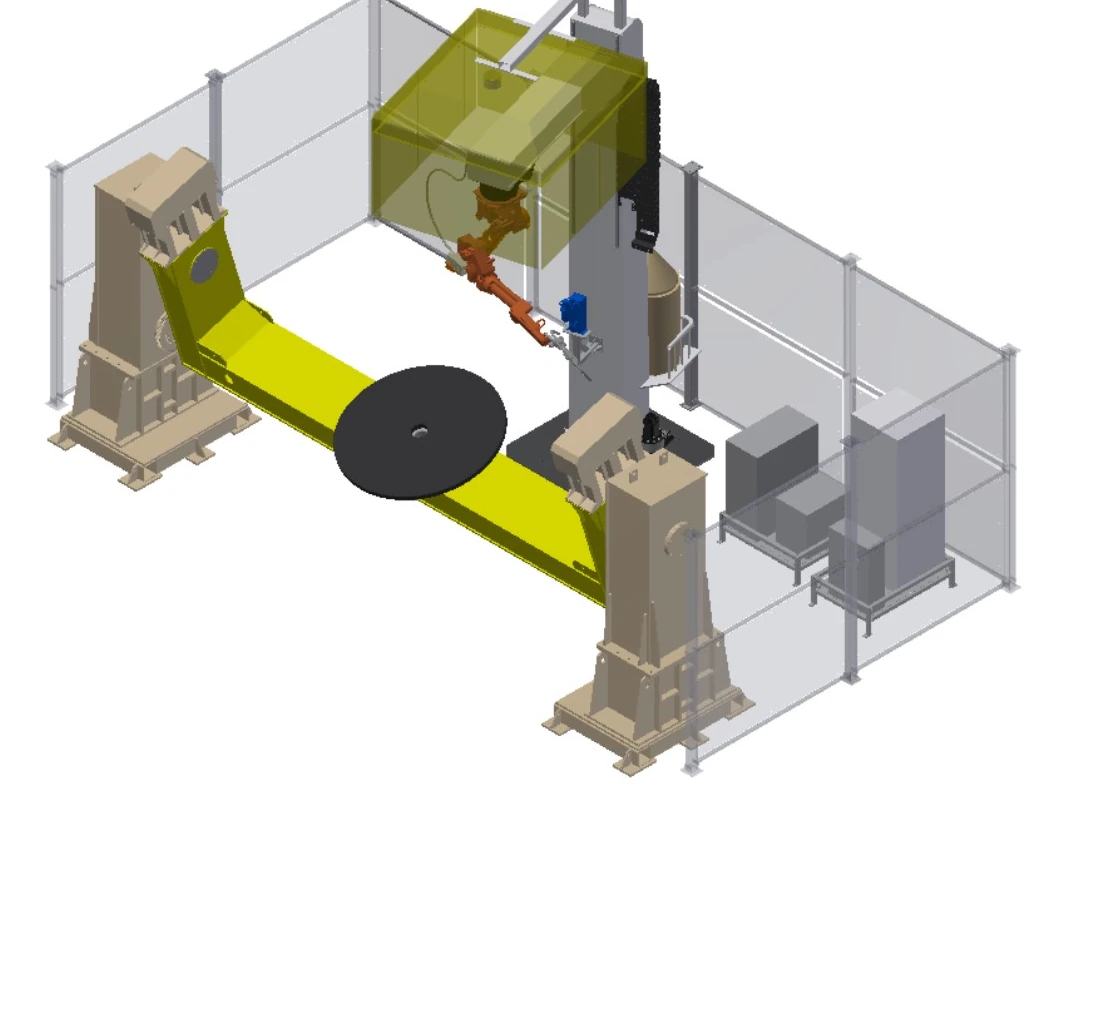
สถานีที่ออกแบบมาเพื่อรองรับชิ้นส่วนที่มีความยาว ขนาดใหญ่ หรือมีมวลมาก
เมื่อความยาว มวล เส้นผ่านศูนย์กลางการหมุน หรือวิธีการรับน้ำหนักเกินกว่าขอบเขตของเซลล์แบบเดิม ให้เริ่มต้นจากข้อจำกัดด้านการรองรับ การจัดวาง การเคลื่อนที่ภายนอก และการป้องกัน หน้าเว็บเฉพาะนี้ได้นำเสนอจุดเริ่มต้นทางวิศวกรรมแปดประการแทนที่จะเป็นชุดอุปกรณ์แบบตายตัว
สถานีงานหุ่นยนต์เชื่อมงานหนักสำหรับชิ้นส่วนขนาดใหญ่และหนักสถาปัตยกรรมรางภาคพื้นดิน รางลอยฟ้า และโครงเหล็ก 4 แบบ
เมื่อตำแหน่งหุ่นยนต์คงที่ตำแหน่งเดียวไม่สามารถครอบคลุมความยาว ความสูง หรือช่วงที่ต้องการได้ แกนภายนอกเชิงเส้นจะนำหุ่นยนต์ไปยังบริเวณรอยต่อ สถาปัตยกรรมทั้งสี่แบบนี้รองรับการเคลื่อนที่บนพื้นในแนวตั้ง การเคลื่อนที่บนพื้นในแนวราบ การเคลื่อนที่เหนือศีรษะแบบหลายแกน และการครอบคลุมพื้นที่กว้างของโครงเครน
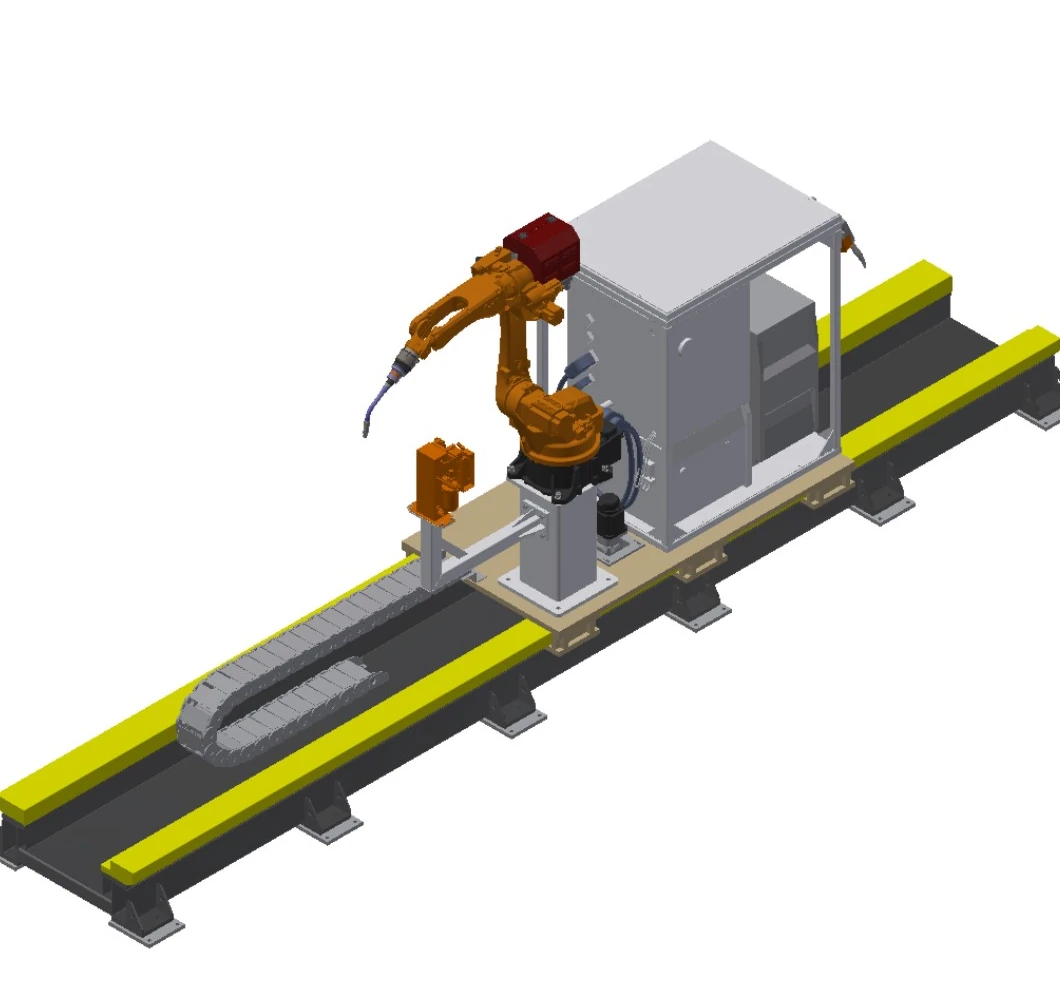
ระบบเชื่อมรางพื้นแบบตั้งตรง
ช่วยขยายขอบเขตการทำงานของหุ่นยนต์ไปตามชิ้นงานยาวๆ ในขณะที่ยังคงรักษาสมดุลของหุ่นยนต์บนแท่นวางที่ติดตั้งบนพื้น
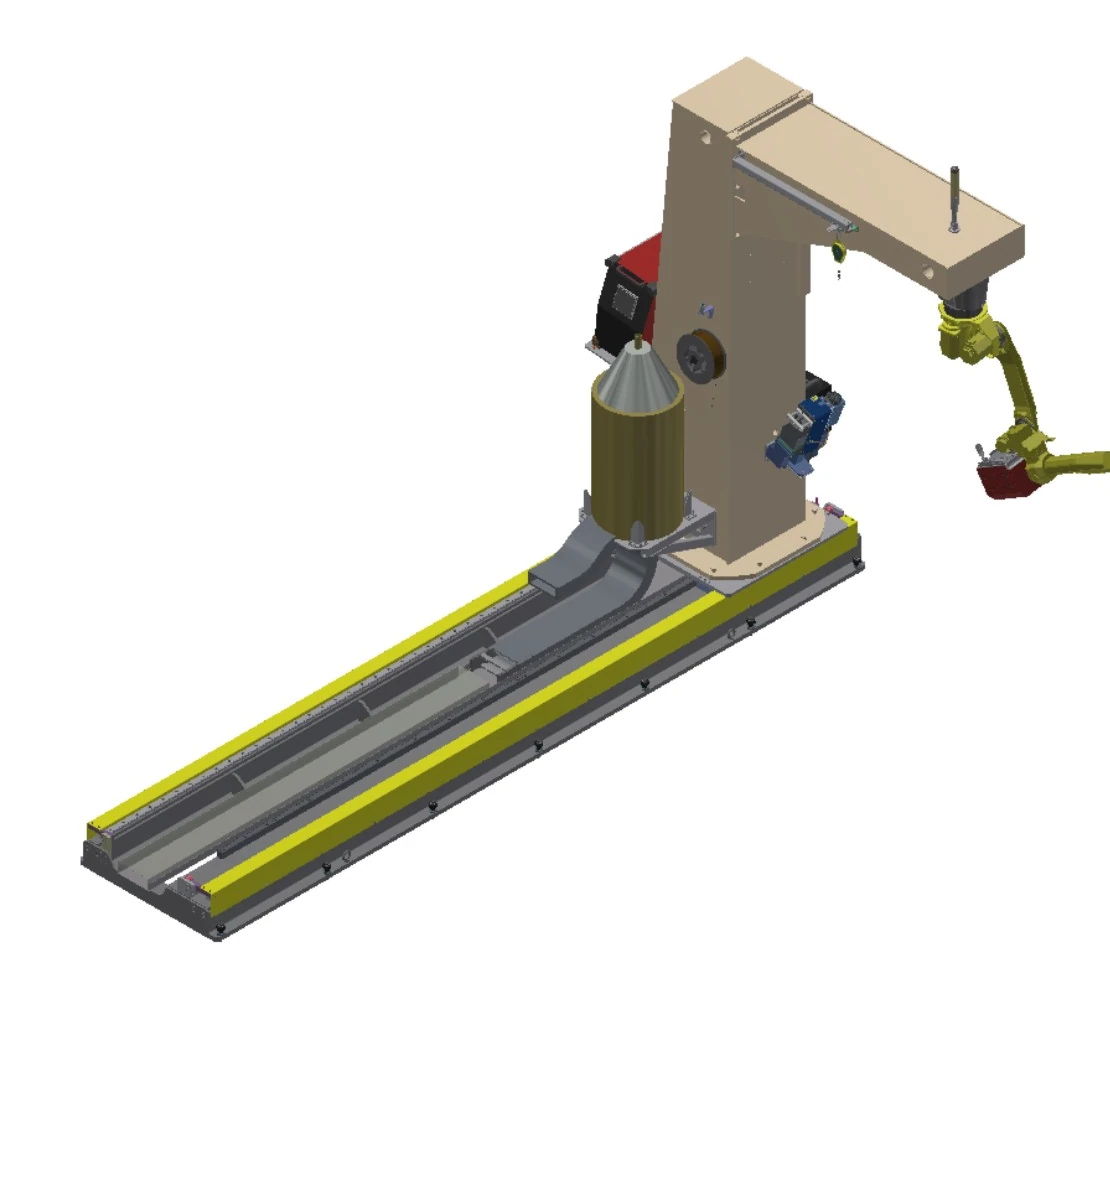
ระบบเชื่อมรางกราวด์แบบกลับหัว
ผสานการเคลื่อนที่บนพื้นเข้ากับโครงสร้างรูปตัว C คว่ำ เมื่อต้องการเข้าถึงชิ้นงานยาวจากด้านบน
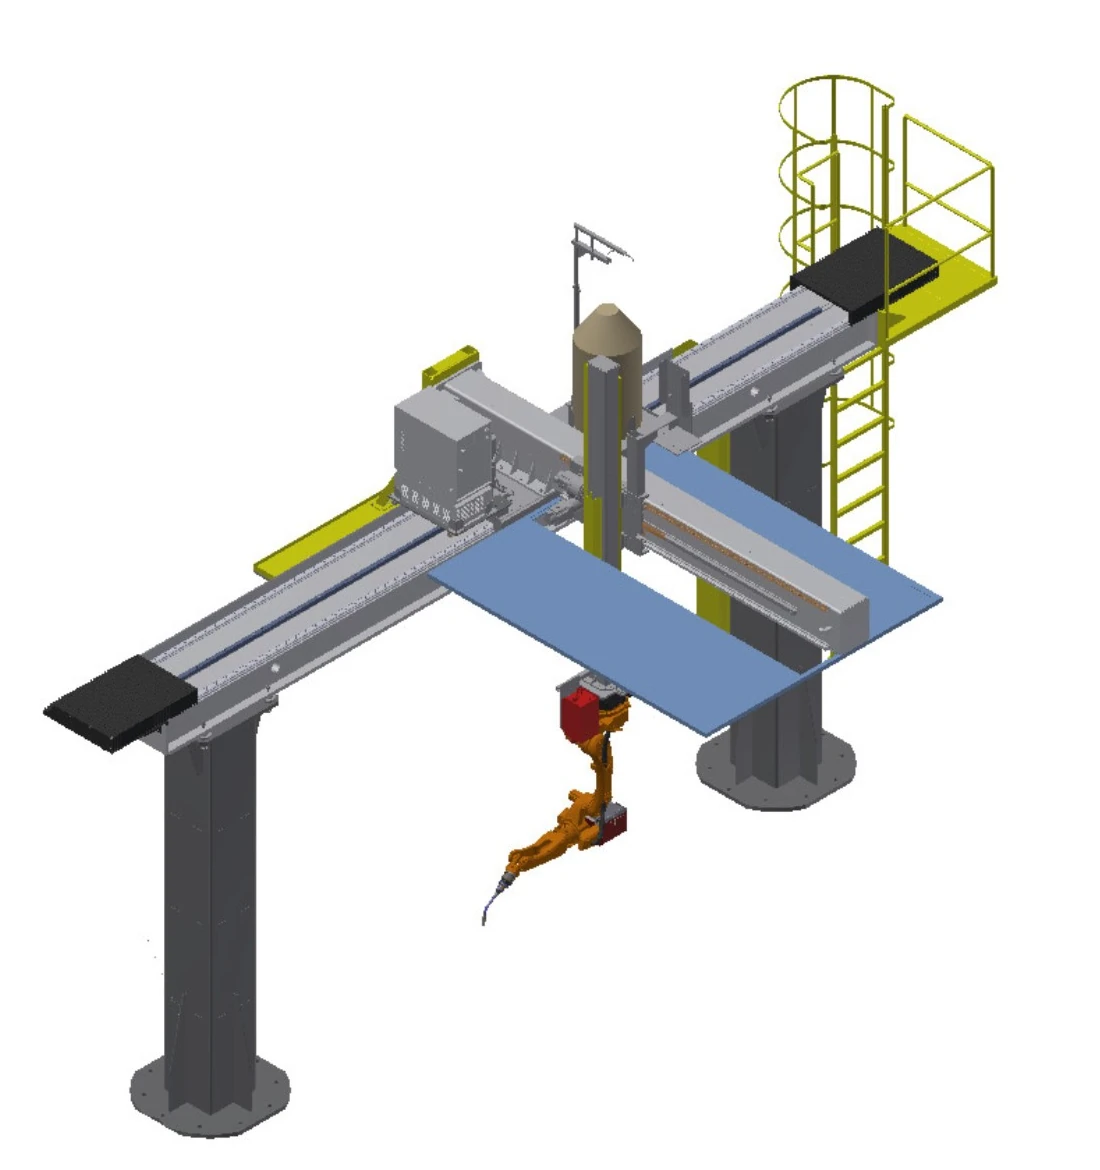
ระบบเชื่อมรางลอยฟ้าแบบกลับหัว
เคลื่อนย้ายหุ่นยนต์กลับหัวเหนือพื้นที่ทำงาน โดยสามารถเลือกรูปแบบการเคลื่อนที่ตามแกนต่างๆ ทั้งความยาว การเข้าถึงด้านข้าง และความสูงได้
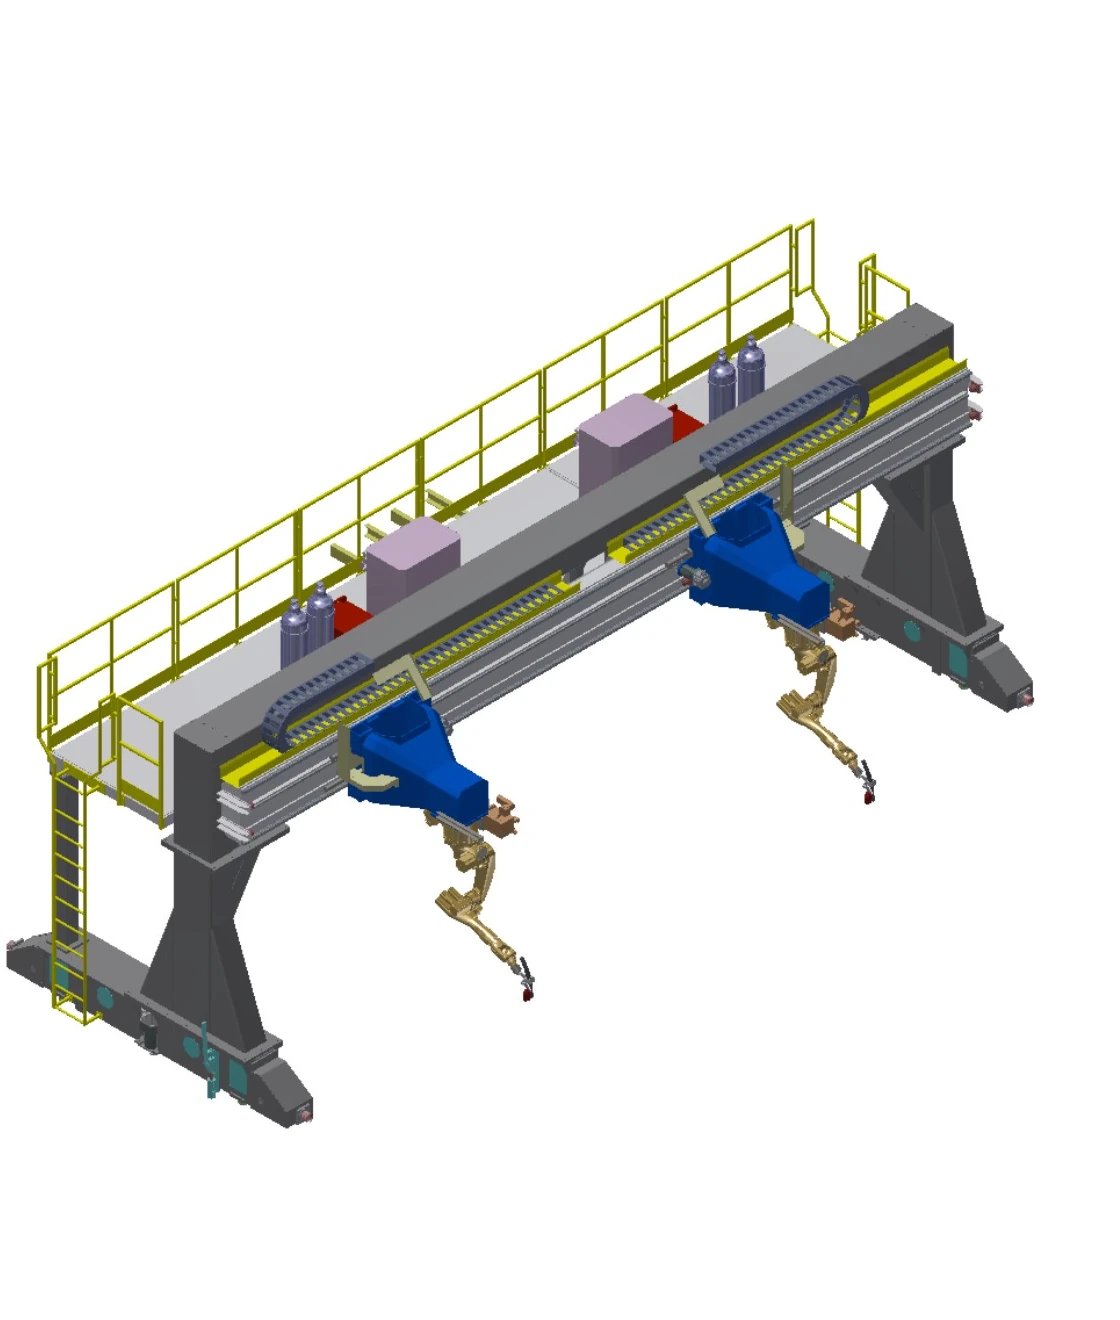
ระบบเชื่อมแบบโครงเหล็กกลับหัว
สร้างพื้นที่การทำงานเหนือศีรษะที่กว้างขวางด้วยระยะการเคลื่อนที่ในแนวแกน Y ที่ยาว และระบบขับเคลื่อนคู่แบบซิงโครไนซ์ สำหรับพื้นที่ทำงานขนาดใหญ่
เปรียบเทียบระบบมือถือสี่ระบบบนชุดสนามเดียวกัน
ค่าการเคลื่อนที่อยู่ในช่วงที่กำหนด การจัดวางแกนสุดท้าย น้ำหนักบรรทุก ฐานราก ซอฟต์แวร์ประมวลผล และขอบเขตการติดตามนั้นขึ้นอยู่กับแต่ละโครงการ
| แถว | System | การเคลื่อนไหว | ท่องเที่ยว | โหลดสูงสุด | ความเร็ว | การทำซ้ำ | แกนภายนอก | ตัวเลือกและเงื่อนไขทางวิศวกรรม |
|---|---|---|---|---|---|---|---|---|
| A | ระบบเชื่อมรางพื้นแบบตั้งตรง | รางพื้น; แกนภายนอกเชิงเส้นหนึ่งแกน | ระยะการเดินทางที่มีประสิทธิภาพ 2–30 เมตร (เลือกได้) | ที 1 | 0–15 ม./นาที | ± 0.15 มม | ชุด 1 | ฐานหุ่นยนต์และโครงยึดสำหรับอุปกรณ์ควบคุม อุปกรณ์เชื่อม ม้วนลวด และเครื่องทำความสะอาดหัวเชื่อม; สายเคเบิลแบบยืดหยุ่นยาวพิเศษ; ซอฟต์แวร์ตรวจจับการสัมผัส การติดตามส่วนโค้ง และการเชื่อมหลายชั้นหลายรอบ; การติดตามรอยเชื่อมด้วยเลเซอร์ |
| B | ระบบเชื่อมรางกราวด์แบบกลับหัว | รางยึดพื้นแบบหนาพร้อมโครงรูปตัว C คว่ำ; แกนภายนอกเชิงเส้นหนึ่งแกน | ระยะการเดินทางที่มีประสิทธิภาพ 2–30 เมตร (เลือกได้) | ที 3.5 | 0–15 ม./นาที | ± 0.15 มม | ชุด 1 | โครงสร้างรูปตัว C คว่ำ พร้อมฐานหุ่นยนต์และโครงยึดสำหรับอุปกรณ์ควบคุม อุปกรณ์เชื่อม ม้วนลวด และเครื่องทำความสะอาดหัวเชื่อม; สายเคเบิลแบบยืดหยุ่นยาวพิเศษ; ระบบตรวจจับการสัมผัส การติดตามส่วนโค้ง และซอฟต์แวร์การเชื่อมหลายชั้นหลายรอบ; การติดตามรอยเชื่อมด้วยเลเซอร์ |
| C | ระบบเชื่อมรางลอยฟ้าแบบกลับหัว | การเคลื่อนที่เหนือศีรษะในแนวแกน X/Y/Z; สามารถรวมแกนได้เป็น 1X, 2Y หรือ 3Z | X 2–30 ม.; Y 1–2 ม.; Z 1–2 ม. (เลือกได้) | ที 0.4 | แต่ละแกน 0–15 เมตร/นาที | แต่ละแกนมีความคลาดเคลื่อน ±0.15 มม. | 3 ชุด | โครงยึดสำหรับอุปกรณ์ควบคุม อุปกรณ์เชื่อม ดรัมลวด และเครื่องทำความสะอาดหัวเชื่อม บันไดและแท่นตรวจสอบ สายเคเบิลแบบยืดหยุ่นได้ ตู้ดูดควันติดเพดาน (เลือกได้) ซอฟต์แวร์ตรวจจับการสัมผัส การติดตามส่วนโค้ง และการเชื่อมหลายชั้น ระบบติดตามรอยเชื่อมด้วยเลเซอร์ |
| D | ระบบเชื่อมแบบโครงเหล็กกลับหัว | โครงสร้างแบบ Gantry เคลื่อนที่ได้ในแกน X/Y/Z; สามารถรวมแกนได้แบบ 1X, 2Y หรือ 3Z; ระบบขับเคลื่อนคู่แบบซิงโครนัสบนแกน Y | ช่วงกว้าง <10 ม.; แกน X ≤9 ม.; แกน Y ≤100 ม.; แกน Z 1–2 ม. (เลือกได้) | 0.4 ตันต่อหุ่นยนต์ | แต่ละแกน 0–15 เมตร/นาที | แต่ละแกนมีความคลาดเคลื่อน ±0.15 มม. | 4 ชุด | รางเหล็กหนาสำหรับงานหนักที่ผ่านการเจียรอย่างแม่นยำ P43 และฐานรากโครงการโดยผู้ใช้งาน; ตัวยึดสำหรับอุปกรณ์ควบคุม อุปกรณ์เชื่อม ดรัมลวด และเครื่องทำความสะอาดหัวเชื่อม; บันไดและแท่นตรวจสอบ; สายเคเบิลแบบยืดหยุ่นที่ยาวขึ้น; ซอฟต์แวร์ตรวจจับการสัมผัส การติดตามส่วนโค้ง และการเชื่อมหลายชั้นหลายรอบ; การติดตามรอยเชื่อมด้วยเลเซอร์ |
ให้ถือว่าตัวกำหนดตำแหน่งและอุปกรณ์จับยึดเป็นโซ่ชิ้นงานเดียวกัน
อุปกรณ์จัดตำแหน่งจะนำเสนอข้อต่อแต่ละจุดในทิศทางที่สามารถเชื่อมได้ ส่วนอุปกรณ์จับยึดจะกำหนดตำแหน่งของชิ้นส่วนและรักษาสัมพันธ์ระหว่างชิ้นส่วนเหล่านั้นไว้อย่างต่อเนื่อง ทั้งสองส่วนนี้ต้องได้รับการยืนยันด้วยการเข้าถึงของหุ่นยนต์ ลำดับการเชื่อม การโหลด และการป้องกัน
แนวคิดการวางตำแหน่ง
โต๊ะยึดชิ้นงานแบบตายตัว โต๊ะหมุนแนวนอน ชุดพลิกชิ้นงาน ระบบรองรับหัวและท้ายชิ้นงาน และอุปกรณ์กำหนดตำแหน่งหลายแกน มวลรวมของชิ้นงานและอุปกรณ์จับยึด จุดศูนย์ถ่วง ขอบเขตการหมุน และระยะห่างของหัวตัด จะเป็นตัวกำหนดแนวคิดที่เหมาะสม
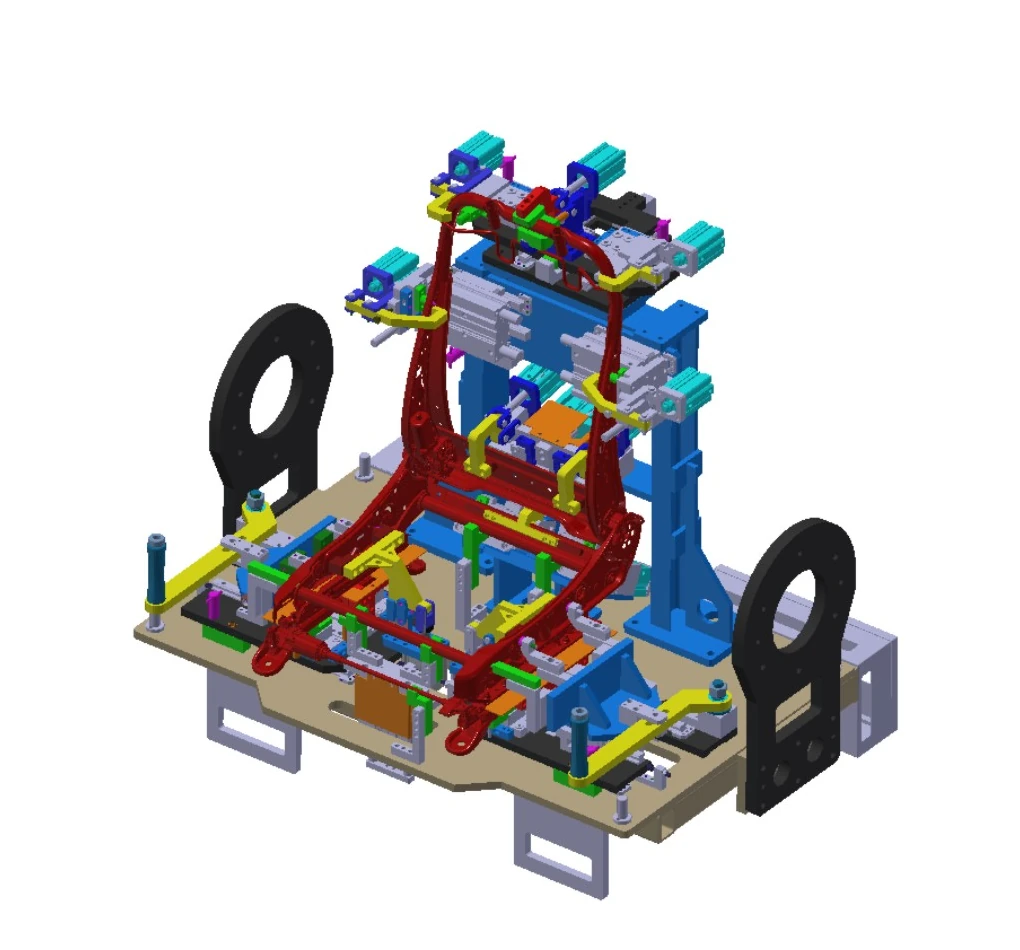
วิศวกรรมอุปกรณ์จับยึด
การออกแบบที่เปลี่ยนแปลงได้อย่างรวดเร็วสามารถรักษาอินเทอร์เฟซสำหรับการอัปเดตผลิตภัณฑ์ได้ โครงสร้างเฟรมต้องมีความแข็งและความแข็งแรงเพียงพอ โครงสร้างเชื่อมต้องผ่านกระบวนการทำให้ดูเก่า และแต่ละส่วนประกอบจะถูกจัดวางและยึดอย่างอิสระเพื่อรักษาความสัมพันธ์ในแบบร่าง
ใช้คำถามสี่ข้อเพื่อกำหนดแบบร่างทางวิศวกรรมต่อไปนี้
ชิ้นส่วนนี้มีขนาดใหญ่แค่ไหน?
ระบุขนาดขั้นต่ำและสูงสุด ความยาว ทิศทางการบรรจุ และการกระจายตะเข็บ
ต้องเคลื่อนย้ายสิ่งของอะไรบ้าง?
รวมมวลของชิ้นงานและอุปกรณ์จับยึด จากนั้นเพิ่มจุดศูนย์ถ่วงและการวางแนวแบบไดนามิก
ต้องใช้แกนอะไรบ้าง?
ตัดสินใจว่าจะเคลื่อนย้ายชิ้นส่วน เคลื่อนย้ายหุ่นยนต์ หรือใช้รางพื้น รางลอย หรือโครงยกในการเคลื่อนที่
กระบวนการใดที่ใช้ได้?
ระบุรายละเอียดวัสดุ ข้อต่อ วิธีการเชื่อม ข้อกำหนดด้านคุณภาพ และรูปแบบการเปลี่ยนถ่ายงาน
เมื่อขอบเขตขยายไปถึงจังหวะการส่งสัญญาณ การส่งต่อสัญญาณระหว่างสถานี และการประสานงานระดับระบบ ให้ดำเนินการต่อที่ สายการผลิตงานเชื่อมอัจฉริยะ.
เลือกครอบครัวที่จะตรวจสอบก่อน
หมวดหมู่ใดที่เหมาะกับชิ้นส่วนซ้ำขนาดเล็กหรือขนาดกลาง?
เริ่มต้นด้วยเซลล์ปิดที่มีขนาดเล็กและขนาดกลาง จากนั้นค่อยจำกัดเส้นทางให้แคบลงโดยการพลิก หมุน หรือจัดตำแหน่งชิ้นส่วนแบบหลายแกน
ชิ้นส่วนที่มีความยาว ขนาดใหญ่ หรือรับน้ำหนักมาก จัดอยู่ในประเภทใด?
เริ่มต้นด้วยวิธีการทางวิศวกรรมสำหรับชิ้นงานขนาดใหญ่ และระบุข้อมูลเกี่ยวกับมวล จุดศูนย์ถ่วง การรองรับ การรับน้ำหนัก และการกระจายตัวของรอยเชื่อม
ฉันควรเปรียบเทียบระบบรางพื้น ระบบรางลอย หรือระบบโครงเหล็กเมื่อใด?
ใช้การเปรียบเทียบระบบเคลื่อนที่เมื่อตำแหน่งหุ่นยนต์คงที่เพียงตำแหน่งเดียวไม่สามารถครอบคลุมความยาว ความสูง หรือช่วงที่ต้องการได้
คำถามเกี่ยวกับการจับยึดชิ้นงานและอุปกรณ์จับยึดที่ซับซ้อนควรจัดอยู่ในหมวดหมู่ใด?
เมื่อการวางแนว การระบุตำแหน่งซ้ำได้ หรืออินเทอร์เฟซการเปลี่ยนแปลงเป็นข้อจำกัดหลัก ให้เริ่มต้นด้วยส่วนตัวกำหนดตำแหน่งและอุปกรณ์ยึด
ย้ายจากกลุ่มแอปพลิเคชันไปยังชั้นข้อมูลถัดไป
ใช้หน้านี้เพื่อเลือกกลุ่มการกำหนดค่า จากนั้นเปิดหน้าผลิตภัณฑ์หรือหน้าข้อมูลทางเทคนิคที่เกี่ยวข้อง หากแบบร่างพร้อมแล้ว ให้เริ่มการพูดคุยเกี่ยวกับการใช้งานได้โดยตรง
เริ่มจากส่วนที่เป็นของจริงและแผนที่รอยต่อ
โปรดส่งแบบร่าง ขนาดและช่วงมวล ข้อต่อ กระบวนการ อัตราการผลิตที่คาดหวัง วิธีการบรรทุก และข้อจำกัดของพื้นที่ เพื่อให้ EVST สามารถกำหนดโครงสร้างเบื้องต้นได้