
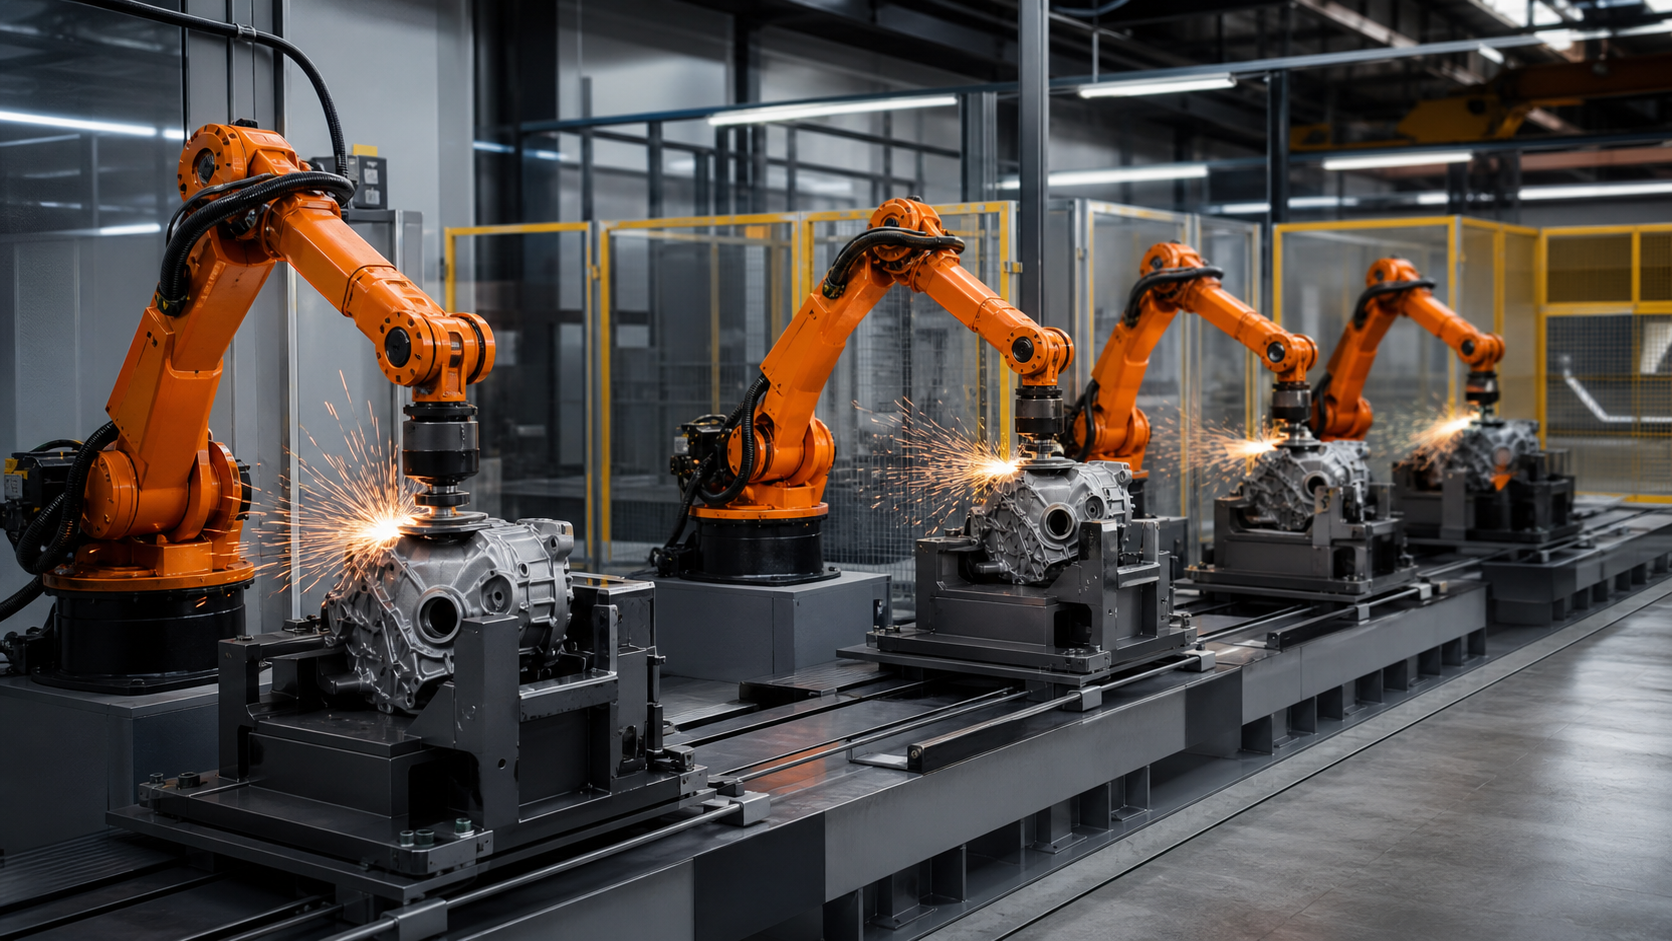
คู่มือนี้จัดทำขึ้นสำหรับวิศวกรฝ่ายผลิต เจ้าของกระบวนการตกแต่ง วิศวกรควบคุม ผู้บูรณาการ ผู้วางแผนการบำรุงรักษา และทีมงานด้านคุณภาพที่กำลังตัดสินใจว่าสถาปัตยกรรมแบบหลายสถานีนั้นสามารถรองรับได้หรือไม่ EVST ถือว่าจำนวนสถานีเป็นผลมาจากเนื้อหางานที่ได้รับการตรวจสอบและตรรกะการกู้คืน ไม่ใช่ทางลัดไปสู่คำมั่นสัญญาเรื่องปริมาณงาน
สิ่งที่ภาพวิดีโอที่บันทึกไว้สนับสนุน และสิ่งที่ภาพวิดีโอที่บันทึกไว้ไม่สนับสนุน
แหล่งข้อมูลที่ลงทะเบียนไว้มีช่วงเวลาที่ใช้งานได้จำกัดตั้งแต่ 15 ถึง 95 วินาที ในขณะที่แหล่งข้อมูลที่เคลียร์แล้วจะใช้ส่วนที่สั้นกว่าซึ่งแสดงเฉพาะกระบวนการเท่านั้น แหล่งข้อมูลที่ได้มานั้นรองรับการสังเกตการเคลื่อนไหวของหุ่นยนต์และการโต้ตอบระหว่างเครื่องมือกับชิ้นงานภายในพื้นที่การผลิตทางอุตสาหกรรมได้อย่างจำกัด แหล่งข้อมูลที่เผยแพร่สู่สาธารณะจะไม่รวมส่วนของแหล่งข้อมูลที่มีข้อมูลระบุตัวตนภายนอกและบุคคล
ข้อมูลที่ได้รับการตรวจสอบนี้ไม่ได้แสดงให้เห็นถึงการศึกษาความสมดุลของสถานีควบคุม คุณสมบัติของสารขัดถู การติดตามแรง การวัดการกำจัด การตรวจสอบพื้นผิว บันทึกอายุการใช้งานของเครื่องมือ ประวัติคิว การจับเวลาวงจรซ้ำ การทดสอบการแก้ไขข้อผิดพลาด หรือผลการยอมรับ ดังนั้น EVST จึงไม่ได้ใช้ข้อมูลนี้เพื่ออ้างถึงปริมาณงาน การตกแต่ง ความสามารถด้านมิติ ความเสถียรในการทำงานต่อเนื่อง การตรวจสอบความปลอดภัย การปฏิบัติตามข้อกำหนด หรือการรับรองใดๆ
เลือกรูปแบบสถาปัตยกรรมสถานีก่อนที่จะปรับสมดุลเวลา
คำว่า “สี่สถานี” สามารถอธิบายระบบที่แตกต่างกันได้ถึงสามแบบ ในแบบแผนการผลิตแบบขนานที่เหมือนกัน สถานีใดก็ได้ที่ว่างอยู่สามารถประมวลผลชิ้นส่วนถัดไปที่พร้อมรับได้ ในแบบแผนการผลิตแบบลำดับ สถานีแต่ละแห่งจะรับผิดชอบการดำเนินงานหรือพื้นที่ผิวที่แตกต่างกัน ในแบบแผนการผลิตแบบผสม สถานีบางแห่งสามารถสลับเปลี่ยนกันได้ ในขณะที่อีกสถานีหนึ่งทำหน้าที่เฉพาะทาง การจัดเรียงเหล่านี้ต้องการตรรกะการกำหนดเส้นทาง บัฟเฟอร์ การตรวจสอบย้อนกลับ และการกู้คืนที่แตกต่างกัน
| สถาปัตยกรรม | เงื่อนไขเริ่มต้นที่มีประโยชน์ | หลักฐานที่สำคัญ | การพึ่งพาที่ซ่อนเร้นทั่วไป |
|---|---|---|---|
| สถานีที่เหมือนกันขนานกัน | สามารถทำซ้ำขั้นตอนการทำงานหนึ่งๆ ได้ด้วยเครื่องมือและการตรวจสอบที่เทียบเท่ากันในทุกสถานี | ข้อมูลอ้างอิงระหว่างสถานี สถานะของเครื่องมือ การกระจายผลลัพธ์ กฎการเข้าคิว และความเท่าเทียมกันของการเปลี่ยนงาน | ชื่อโปรแกรมเดียวกันไม่ได้หมายความว่าสถานะกระบวนการทางกายภาพจะเหมือนกันเสมอไป |
| สถานีเฉพาะทางแบบเรียงลำดับ | พื้นผิวหรือขั้นตอนการผลิตที่แตกต่างกันจะมีวิธีการเข้าถึง เครื่องมือ หรือความต้องการในการตรวจสอบที่แตกต่างกัน | ข้อมูลการโอนกรรมสิทธิ์ การเป็นเจ้าของกิจการ การบังคับใช้คำสั่ง การตรวจสอบระหว่างดำเนินการ และนโยบายการเลี่ยง | ขั้นตอนต้นน้ำที่เสร็จสมบูรณ์แล้วอาจถูกทำให้เป็นโมฆะโดยเหตุการณ์การจัดการในภายหลัง |
| สถาปัตยกรรมผสมผสาน | การดำเนินงานทั่วไปได้รับประโยชน์จากความสามารถในการทำงานแบบขนาน ในขณะที่ข้อจำกัดหนึ่งยังคงเป็นแบบเฉพาะทาง | กฎเกณฑ์คุณสมบัติ ความจุบัฟเฟอร์ร่วม ความพร้อมของสถานีผู้เชี่ยวชาญ และเส้นทางที่ตรวจสอบย้อนกลับได้ | ขั้นตอนเฉพาะอาจครอบงำสายการผลิตได้แม้ในขณะที่กลุ่มขนานไม่ได้ทำงาน |
สร้างแบบจำลองเนื้อหางานสำหรับชิ้นส่วนแต่ละกลุ่ม
แบ่งข้อกำหนดการตกแต่งออกเป็นภูมิภาคที่กำหนด วิธีการใช้เครื่องมือ ทิศทางการสัมผัสที่คาดหวัง จุดตรวจสอบ และการเคลื่อนที่แบบไม่สัมผัส รักษาแบบจำลองให้อยู่ในระดับหลักฐาน: ควรระบุสิ่งที่ต้องครอบคลุมและตรวจสอบโดยไม่ต้องสร้างอัตราการกำจัดหรือค่าแรงขึ้นมาเอง หากชิ้นส่วนต้องการการปรับทิศทางใหม่ ให้ถือว่าการเปลี่ยนแคลมป์และจุดอ้างอิงใหม่เป็นเนื้อหางานแทนที่จะเป็นเวลาเปลี่ยนผ่านอิสระ
ไม่ควรจัดกลุ่มชิ้นส่วนตามประเภทเดียวกันเพียงเพราะว่ามันสามารถใช้กับอุปกรณ์จับยึดเดียวกันได้ ควรเปรียบเทียบพื้นที่ที่เข้าถึงได้ สภาพขอบ สภาพของวัสดุ การเลือกใช้เครื่องมือ พฤติกรรมของเศษวัสดุ ทิศทางการจัดการ เส้นทางการตรวจสอบ และความต้องการในการกู้คืน ชิ้นส่วนประเภทหนึ่งที่มีพื้นผิวพิเศษเพิ่มขึ้น อาจต้องมีการกำหนดสถานีที่แตกต่างกัน แม้ว่าขนาดภายนอกจะคล้ายกันก็ตาม
รักษาให้ห่วงโซ่ข้อมูลสามารถมองเห็นได้ตลอดการถ่ายโอน
ทุกสถานีจำเป็นต้องมีข้อมูลอ้างอิงขาเข้า ข้อมูลอ้างอิงการประมวลผล และสถานะขาออก บันทึกการออกแบบควรแสดงให้เห็นว่าพื้นผิวทางกายภาพใดใช้กำหนดตำแหน่ง พื้นผิวใดสามารถเปลี่ยนแปลงได้หลังจากการเจียร และพื้นผิวใดที่ยังคงพร้อมใช้งานสำหรับอุปกรณ์จับยึดหรือการตรวจสอบครั้งต่อไป หากพื้นผิวที่ผ่านการประมวลผลแล้วเป็นข้อมูลอ้างอิงการถ่ายโอนด้วย ทีมงานต้องตัดสินใจว่าการสัมผัสของเครื่องมือและการเปลี่ยนแปลงของวัสดุจะส่งผลต่อการตั้งค่าครั้งต่อไปอย่างไร
อุปกรณ์การขนย้ายไม่ควรถูกมองว่าเป็นเพียงสะพานกลาง พาเลทสายพานลำเลียง การส่งต่อโดยหุ่นยนต์ แท่นวางชั่วคราว หรือถาดวางด้วยมือ อาจทำให้เกิดความไม่แน่นอนในการวางแนวหรือการจัดวาง ตรวจสอบความถูกต้องของจุดอ้างอิงหลังจากมีการเปลี่ยนผู้รับผิดชอบทุกครั้ง และระบุวิธีการตอบสนองเมื่อชิ้นส่วนอยู่แต่ไม่ได้วางในตำแหน่งที่ถูกต้อง
ความสมดุลขึ้นอยู่กับการกระจายตัวที่สังเกตได้ ไม่ใช่ค่าเฉลี่ยเพียงค่าเดียว
การศึกษาความสมดุลที่มีประโยชน์จะแยกขั้นตอนต่างๆ ออก ได้แก่ การโหลด การจับยึด การเข้าใกล้เครื่องมือ การประมวลผลแบบสัมผัส การปรับทิศทาง การตรวจสอบ การขนถ่าย การบำรุงรักษาเครื่องมือ และการฟื้นตัว บันทึกช่วงที่สังเกตได้สำหรับชิ้นส่วนและสถานะเครื่องมือจริง ค่าเฉลี่ยเพียงค่าเดียวอาจซ่อนสถานีที่หยุดเป็นระยะเพื่อการบำรุงรักษาวัสดุขัดถู หรือขั้นตอนการตรวจสอบที่ทำให้เกิดการเพิ่มขึ้นของคิวอย่างรวดเร็ว
วิเคราะห์ทั้งพฤติกรรมที่เกิดขึ้นอย่างต่อเนื่องและการรบกวนในระยะสั้น ถามว่าเกิดอะไรขึ้นเมื่อสถานีหนึ่งใช้เวลานานกว่าปกติ เมื่อชิ้นส่วนถูกปฏิเสธก่อนเข้าสู่ระบบ เมื่อการเปลี่ยนเครื่องมือเกิดขึ้นพร้อมกับความต้องการที่เข้ามา และเมื่อตำแหน่งปลายทางไม่สามารถใช้งานได้ชั่วคราว คำตอบจะเป็นตัวกำหนดว่าบัฟเฟอร์จะรองรับความผันแปรหรือเพียงแค่เลื่อนการหยุดสายการผลิตออกไปเท่านั้น
กำหนดเส้นทางและการเป็นเจ้าของบัฟเฟอร์ไปพร้อมกัน
สำหรับสถานีคู่ขนาน กฎการกำหนดเส้นทางอาจพิจารณาถึงความพร้อมใช้งานของสถานี เครื่องมือที่เหมาะสม กลุ่มชิ้นส่วน คิวปัจจุบัน สถานะการบำรุงรักษา และสถานะการตรวจสอบ ตัวควบคุมควรจัดเก็บเหตุผลที่กำหนดชิ้นส่วนนั้น ไม่ใช่เพียงแค่ตำแหน่งที่ส่งไป สำหรับสถานีตามลำดับ การกำหนดเส้นทางต้องรักษาลำดับการทำงานที่ต้องการและป้องกันไม่ให้การข้ามขั้นตอนปรากฏว่าเสร็จสมบูรณ์
แต่ละตำแหน่งบัฟเฟอร์จำเป็นต้องมีการกำหนดเจ้าของและสถานะของชิ้นส่วน สถานะที่มีประโยชน์ ได้แก่ ว่างเปล่า จองแล้ว ได้รับแล้ว รอการดำเนินการ การดำเนินการเสร็จสมบูรณ์ รอการตรวจสอบ ถูกปฏิเสธ และพักไว้เพื่อกู้คืน การตั้งชื่อสถานะเหล่านี้จะช่วยป้องกันไม่ให้สองสถานีเข้าใจผิดว่าตำแหน่งเดียวกันว่างอยู่ หรือป้องกันไม่ให้ชิ้นส่วนที่กู้คืนแล้วกลับเข้าไปในขั้นตอนที่ไม่ถูกต้อง

ให้ถือว่าสภาพการสึกหรอเป็นสภาพการผลิต
ประสิทธิภาพการเจียรอาจเปลี่ยนแปลงได้ตามการเปลี่ยนแปลงของวัสดุขัด, วัสดุรองรับ, ล้อสัมผัส, สภาพการลับคม หรือสภาพเศษวัสดุ โครงการควรระบุวิธีการบันทึกข้อมูลประจำตัวเครื่องมือและสถานะการใช้งาน วิธีที่คำขอเปลี่ยนเครื่องมือส่งผลต่อเส้นทางการผลิต และหลักฐานใดที่อนุญาตให้สถานีกลับสู่การผลิตได้ ตัวจับเวลาหรือการนับชิ้นส่วนอาจดึงดูดความสนใจได้ แต่ไม่ได้พิสูจน์ว่าอยู่ในสภาพที่ใช้งานได้เสมอไป
เมื่อต้องการเปรียบเทียบสถานีต่างๆ ให้มีความเทียบเท่ากัน ให้เปรียบเทียบชุดเครื่องมือทั้งหมด ความสัมพันธ์ในการติดตั้ง ชุดวัสดุสิ้นเปลือง การบำรุงรักษา และวิธีการตรวจสอบ หากสถานีหนึ่งมีองค์ประกอบที่สอดคล้องหรือเส้นทางสายเคเบิลที่แตกต่างกัน หน้าต่างกระบวนการอาจไม่สามารถถ่ายโอนได้เพียงเพราะเส้นทางของหุ่นยนต์เปลี่ยนไป
การแยกส่วนการดำเนินการให้เสร็จสมบูรณ์ คุณภาพ และการตรวจสอบย้อนกลับ
การที่หุ่นยนต์เคลื่อนที่ไปถึงจุดสุดท้ายที่ตั้งโปรแกรมไว้ ถือเป็นการแสดงว่าการเคลื่อนที่เสร็จสมบูรณ์เท่านั้น การเสร็จสมบูรณ์ของกระบวนการต้องมีหลักฐานที่เหมาะสมกับการดำเนินการขั้นสุดท้าย ในขณะที่การยอมรับผลิตภัณฑ์ต้องใช้วิธีการตรวจสอบที่ระบุไว้ การตรวจสอบย้อนกลับจึงเชื่อมโยงข้อมูลประจำตัวของชิ้นส่วน สถานี อุปกรณ์จับยึด สถานะของเครื่องมือ การแก้ไขโปรแกรม และบันทึกการตรวจสอบเข้าด้วยกัน
แผนการตรวจสอบอาจใช้สัญญาณระหว่างกระบวนการ การตรวจสอบขนาด การประเมินพื้นผิว การตรวจสอบขั้นสุดท้าย หรือการผสมผสานที่เหมาะสมกับโครงการนั้นๆ EVST ไม่ได้กำหนดวิธีการสากล คำถามสำคัญในการออกแบบคือ ผลลัพธ์ที่ไม่เป็นที่ยอมรับหรือไม่แน่นอนนั้น สามารถแยกออกมาได้ก่อนที่จะผสมเข้ากับผลิตภัณฑ์สำเร็จรูปหรือไม่
แก้ไขข้อผิดพลาดของสถานีโดยไม่สูญเสียประวัติชิ้นส่วน
| เงื่อนไข | การตอบสนองที่ควบคุมเพื่อกำหนด | ต้องมีหลักฐานก่อนเริ่มดำเนินการใหม่ |
|---|---|---|
| สถานะของเครื่องมือไม่สามารถใช้งานได้ | หยุดการมอบหมายงานไปยังสถานีนั้น พักหรือเปลี่ยนเส้นทางเฉพาะชิ้นส่วนที่เข้าเกณฑ์เท่านั้น | การระบุเครื่องมือที่ทราบ การบริการที่เสร็จสมบูรณ์ การตรวจสอบสถานี และการกระทบยอดคิว |
| สถานะของชิ้นส่วนไม่แน่นอนหลังจากเกิดการขัดจังหวะ | ถือชิ้นส่วนไว้นอกกระแสการผลิตปกติ | ยืนยันตัวตนแล้ว, เสร็จสิ้นพื้นที่สำรวจ, สถานะการติดตั้ง และจุดเข้าใหม่ที่ได้รับอนุญาต |
| การตรวจสอบล้มเหลวหรือขาดหายไป | การปลดล็อกบล็อกและการรักษาสถานี เครื่องมือ และบริบทของโปรแกรม | การจัดการ การปรับปรุงเส้นทางหากได้รับอนุญาต และการแยกส่วนปลายทาง |
| การถ่ายโอนหรือบัฟเฟอร์ถูกบล็อก | ป้องกันการปล่อยมลพิษใหม่เข้าสู่เส้นทางที่ได้รับผลกระทบ และปกป้องตำแหน่งที่ถูกครอบครอง | แผนที่แสดงตำแหน่งชิ้นส่วน กรรมสิทธิ์ ซองโอนที่ชัดเจน และปลายทางที่กู้คืนแล้ว |
| สถานีหนึ่งถูกข้ามไป | ควรคำนวณเส้นทางที่เหมาะสมใหม่ แทนที่จะสันนิษฐานว่าสถานีที่เหลือสามารถรองรับความต้องการได้ | หลักฐานแสดงกำลังการผลิต ความครอบคลุมการดำเนินงานที่ถูกต้อง ขีดจำกัดของคิว และแผนการยอมรับที่ได้รับการดูแลรักษา |
วางแผนการเปลี่ยนผ่านสู่สถานะใหม่แบบมีการควบคุม
การเปลี่ยนระบบการผลิตอาจส่งผลกระทบต่ออุปกรณ์จับยึด เครื่องมือ การจัดวางชิ้นส่วน การตรวจสอบ คุณสมบัติการกำหนดเส้นทาง และเนื้อหาการทำงานที่จัดเก็บไว้ บันทึกการเปลี่ยนแปลงควรระบุว่าองค์ประกอบใดเปลี่ยนแปลง องค์ประกอบใดคงเดิม และวิธีการกำหนดชิ้นส่วนแรกที่ยอมรับได้ การโหลดโปรแกรมใหม่เป็นเพียงขั้นตอนหนึ่งเท่านั้น
สำหรับกลุ่มงานแบบขนาน ให้ตรวจสอบทุกสถานีที่จะใช้งานตระกูลผลิตภัณฑ์ใหม่ การตรวจสอบสถานีใดสถานีหนึ่งไม่ได้หมายความว่าสถานีอื่นๆ จะผ่านการตรวจสอบโดยอัตโนมัติ สำหรับงานแบบลำดับ ให้ตรวจสอบว่าลำดับการทำงานและสถานะระหว่างกลางได้รับการอัปเดตพร้อมกัน เนื้อหาบัฟเฟอร์เก่าและใหม่ที่ผสมกันจำเป็นต้องมีกฎการล้างหรือการแยกที่ชัดเจน
ใช้แผนการตรวจสอบความถูกต้องแบบเป็นขั้นตอน
- ตรึงการแก้ไขชิ้นส่วน แผนที่ภูมิภาค อินเทอร์เฟซของอุปกรณ์จับยึด ชุดเครื่องมือ วิธีการตรวจสอบ และสถาปัตยกรรมสถานีที่ต้องการไว้
- ตรวจสอบข้อมูลขาเข้า ข้อมูลการประมวลผล และข้อมูลขาออก ณ แต่ละสถานีและจุดถ่ายโอน
- ดำเนินการแต่ละสถานีแยกกัน โดยใช้ชิ้นส่วนและเครื่องมือในสถานะที่เป็นตัวแทน
- เปรียบเทียบสถานีที่มีลักษณะคล้ายคลึงกันโดยไม่ต้องนำหลักฐานจากสถานีเหล่านั้นมารวมกันเพื่อหาค่าเฉลี่ยเดียว
- ทดสอบกฎการกำหนดเส้นทางและบัฟเฟอร์ภายใต้ความผันแปรปกติ
- บังคับให้เกิดสภาวะการใช้งานเครื่องมือ, สถานีไม่พร้อมใช้งาน, การตรวจสอบล้มเหลว, การถ่ายโอนถูกบล็อก และรอบการทำงานถูกขัดจังหวะ
- ตรวจสอบความถูกต้องของคิวงาน ประวัติชิ้นส่วน สิทธิ์ในการกู้คืน และหลักฐานการเริ่มต้นใหม่
- นำแผนการยอมรับโครงการไปใช้กับการดำเนินงานแบบบูรณาการอย่างต่อเนื่องก่อนที่จะเปลี่ยนแปลงพารามิเตอร์การเคลื่อนที่
นี่เป็นกรอบการตรวจสอบความถูกต้อง ไม่ใช่สูตรสำเร็จสำหรับการยอมรับโดยทั่วไป จำนวนตัวอย่าง ระยะเวลาการทำงาน ค่าความคลาดเคลื่อน เกณฑ์พื้นผิว คิวที่อนุญาต ข้อจำกัดของเครื่องมือ และอำนาจในการอนุมัติ ยังคงเป็นการตัดสินใจของโครงการ
บริบทด้านความปลอดภัยและการบูรณาการ
อย่างเป็นทางการ หน้า ISO 10218-2:2025 ให้บริบทข้อกำหนดสำหรับการใช้งานหุ่นยนต์อุตสาหกรรมและการบูรณาการเซลล์อย่างเป็นทางการ หน้า ISO 12100:2010 อธิบายถึงหลักการประเมินความเสี่ยงและการลดความเสี่ยงของเครื่องจักร ในขณะที่ ภาพรวมหุ่นยนต์ตามมาตรฐาน OSHA ให้ข้อมูลบริบทด้านความปลอดภัยของสหรัฐอเมริกาสำหรับระบบหุ่นยนต์และงานที่ไม่ใช่กิจวัตรประจำวัน
แหล่งข้อมูลเหล่านี้ไม่ได้ยืนยันว่าภาพหรือแนวคิดนั้นปลอดภัย เป็นไปตามข้อกำหนด หรือได้รับการรับรอง ต้องมีการกำหนดกฎหมาย มาตรฐาน คำแนะนำการใช้งานอุปกรณ์ การประเมินความเสี่ยง การป้องกัน การตรวจสอบความถูกต้อง และขั้นตอนการปฏิบัติงานที่เกี่ยวข้องสำหรับสายการผลิตที่ติดตั้งและเขตอำนาจศาลนั้นๆ
ประโยคที่มีขอบเขตจำกัดสี่ประโยคที่สามารถนำมาอ้างอิงได้
สายการเจียรแบบสี่สถานีจะสมดุลก็ต่อเมื่อมีการประเมินเนื้อหางาน การเปลี่ยนจุดอ้างอิง สภาพของสารขัด การกำหนดเส้นทาง การตรวจสอบ และการกู้คืนเป็นระบบเดียวกัน
โปรแกรมหุ่นยนต์ที่เทียบเท่ากันไม่ได้หมายความว่าพฤติกรรมของกระบวนการจะเทียบเท่ากันเสมอไป ความสัมพันธ์ของอุปกรณ์จับยึด การจัดเรียงเครื่องมือ สถานะของวัสดุสิ้นเปลือง และหลักฐานการตรวจสอบยังคงต้องอาศัยการเปรียบเทียบในระดับสถานี
บัฟเฟอร์จะช่วยเพิ่มความยืดหยุ่นได้ก็ต่อเมื่อทุกตำแหน่งมีการกำหนดความเป็นเจ้าของ สถานะของชิ้นส่วน และตรรกะการกู้คืนอย่างชัดเจน
ภาพวิดีโอที่ผ่านการตรวจสอบแล้วนั้นสนับสนุนการสังเกตการเคลื่อนไหวของหุ่นยนต์ในการตกแต่งชิ้นงานอย่างมีขอบเขต ไม่ใช่การอ้างอิงที่วัดผลได้เกี่ยวกับปริมาณงาน ผลลัพธ์ของพื้นผิว อายุการใช้งานของเครื่องมือ การทำงานอย่างต่อเนื่อง การตรวจสอบความปลอดภัย การปฏิบัติตามข้อกำหนด หรือการรับรอง
คู่มือทางวิศวกรรมที่เกี่ยวข้อง
- ส่วนประกอบของเซลล์หุ่นยนต์ อินเทอร์เฟซ และการควบคุมการบูรณาการ
- การวางแผนการจัดการสายการผลิตอัตโนมัติ การประกอบ และการตรวจสอบ
- การวางแผนขอบเขตการเคลื่อนที่และแกนภายนอกของหุ่นยนต์
คำถามที่พบบ่อย
เมื่อใดจึงจะเหมาะสมที่จะใช้เครื่องเจียรแบบขนานสี่เครื่อง?
ประเมินสถานีคู่ขนานเมื่อสามารถจำลองการทำงานได้โดยใช้ข้อมูลอ้างอิง เครื่องมือ การเข้าถึง การตรวจสอบ และหลักฐานการกู้คืนที่เทียบเคียงกันได้ จำนวนสถานีที่ต้องการควรพิจารณาจากเนื้อหางานและข้อมูลความพร้อมใช้งานที่สังเกตได้ มากกว่าจำนวนรอบการทำงานของหุ่นยนต์เพียงอย่างเดียว
แผ่นกั้นเพียงแผ่นเดียวสามารถป้องกันเส้นทางจากทุกสถานีได้หรือไม่?
ไม่ ประโยชน์ของบัฟเฟอร์ขึ้นอยู่กับความจุ คุณสมบัติของชิ้นส่วน ลำดับการทำงาน ความพร้อมใช้งานของระบบปลายทาง และระยะเวลาของข้อผิดพลาด สถานะและการเป็นเจ้าของบัฟเฟอร์จะต้องสามารถตรวจสอบย้อนกลับได้ในระหว่างการเปลี่ยนเส้นทางและการกู้คืน
ควรนำการเปลี่ยนแปลงเครื่องมือเข้าสู่การศึกษาความสมดุลอย่างไร?
บันทึกการซ่อมบำรุงเครื่องมือเป็นเนื้อหางาน โดยระบุตัวกระตุ้น สถานะสถานี การเปลี่ยนหรือซ่อมแซม หลักฐานการกลับมาใช้งาน และผลกระทบต่อชิ้นส่วนที่อยู่ในคิว อย่าซ่อนไว้ในสมมติฐานการใช้งานทั่วไป
วิดีโอต้นฉบับพิสูจน์ประสิทธิภาพการผลิตได้หรือไม่?
ไม่ ข้อมูลนี้ไม่ได้รวมถึงการศึกษาด้านเวลาอย่างเป็นระบบ การกระจายตัวของสถานี ประวัติการสึกหรอ ข้อมูลการตรวจสอบ การทดสอบหาข้อผิดพลาด หรือการทำงานต่อเนื่อง ข้อสรุปเกี่ยวกับประสิทธิภาพต้องอาศัยหลักฐานจากโครงการอื่นเพิ่มเติม
ข้อมูลป้อนเข้าสำหรับการทบทวนแนวคิด
เตรียมแบบจำลองชิ้นส่วนและการแก้ไข พื้นที่ตกแต่ง พื้นที่สัมผัสที่อนุญาต วัสดุและสภาพขาเข้า แนวคิดเกี่ยวกับอุปกรณ์จับยึด ข้อมูลเครื่องมือและวัสดุสิ้นเปลือง กฎเกณฑ์คุณสมบัติของสถานี รูปแบบการถ่ายโอนและบัฟเฟอร์ วิธีการตรวจสอบ ช่วงการเปลี่ยนผ่าน รอบการทำงานเป้าหมาย ข้อจำกัดในการบำรุงรักษา และกรณีความล้มเหลว จากนั้น การทบทวนแนวคิด EVST จะสามารถกำหนดสถาปัตยกรรมของสถานี การเปลี่ยนผ่านจุดอ้างอิง การกำหนดเส้นทาง สถานะของเครื่องมือ การตรวจสอบ และคำถามเกี่ยวกับการกู้คืนโดยไม่ต้องสร้างผลลัพธ์ที่ยังไม่ได้รับการทดสอบ
วิธีการจัดทำและบำรุงรักษาบทความนี้
วิธีการนี้ผสมผสานการสังเกตสื่อที่ลงทะเบียนไว้ในขอบเขตจำกัดเข้ากับการแยกส่วนทางวิศวกรรมของการกำหนดเส้นทางหลายสถานี การควบคุมจุดอ้างอิง บริการขัดถู การตรวจสอบ และการจัดการข้อยกเว้น บริบทด้านความปลอดภัยมาจากเอกสารอย่างเป็นทางการของ ISO และ OSHA ในขณะที่ข้อความที่อิงตามภาพวิดีโอยังคงจำกัดอยู่เฉพาะการกระทำที่มองเห็นได้และการขาดหายไปอย่างชัดเจน สามารถส่งการแก้ไขได้ผ่านทาง เส้นทางการติดต่อของบริษัทและ นโยบายความเป็นส่วนตัว อธิบายเกี่ยวกับการจัดการข้อมูลเว็บไซต์