
การจัดการแผงวงจรอิเล็กทรอนิกส์ด้วยหุ่นยนต์: การรองรับและการวาง
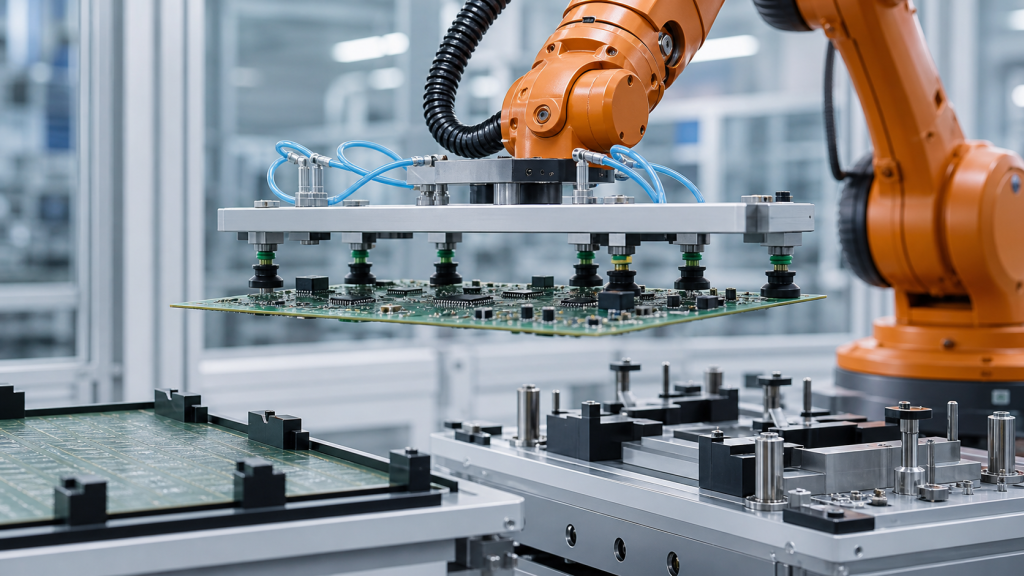
วางแผนการจัดการแผงวงจรไฟฟ้าด้วยหุ่นยนต์โดยคำนึงถึงรูปทรงของฐานรองรับ บริเวณที่จับ เส้นทางการรับน้ำหนัก การเคลื่อนที่ จุดอ้างอิงในการวางตำแหน่ง หลักฐานการปล่อย และการแก้ไขข้อผิดพลาด
การเจียรด้วยหุ่นยนต์สี่สถานี: ปรับสมดุลสายการผลิต
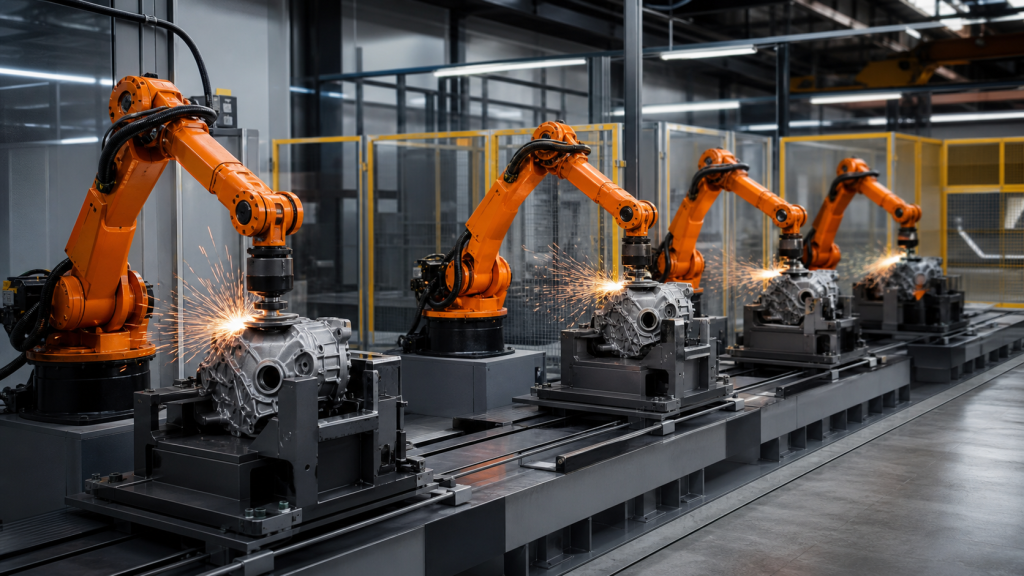
ประเมินผลการเจียรด้วยหุ่นยนต์สี่สถานี โดยพิจารณาจากเส้นทางการทำงาน การควบคุมจุดอ้างอิง การสึกหรอของเครื่องมือ ตัวกันกระแทก การตรวจสอบ การแยกสาเหตุของปัญหา และหลักฐานการเปลี่ยนเครื่องมือ