
การพ่นสีด้วยหุ่นยนต์นั้นคุ้มค่าแก่การทดลองใช้ในกรณีที่สามารถผลิตชิ้นงานรูปทรงถ้วยได้อย่างสม่ำเสมอ และการเตรียมพื้นผิวที่ต้องการสามารถใช้แท่นยึดและเส้นทางการพ่นที่กำหนดไว้ซ้ำได้ การพ่นสีด้วยมืออาจยังคงเป็นทางเลือกที่เหมาะสมเมื่อมีการเปลี่ยนแปลงรูปทรงบ่อยครั้ง พื้นที่ที่ต้องปกป้อง หรือการเตรียมการเคลือบที่ทำให้ไม่สามารถใช้แท่นยึดและเส้นทางการพ่นซ้ำได้ ควรเปรียบเทียบชิ้นงานทั้งหมดภายใต้ข้อกำหนดการยอมรับเดียวกัน แทนที่จะเปรียบเทียบเฉพาะเวลาที่ปืนพ่นสีทำงานเท่านั้น
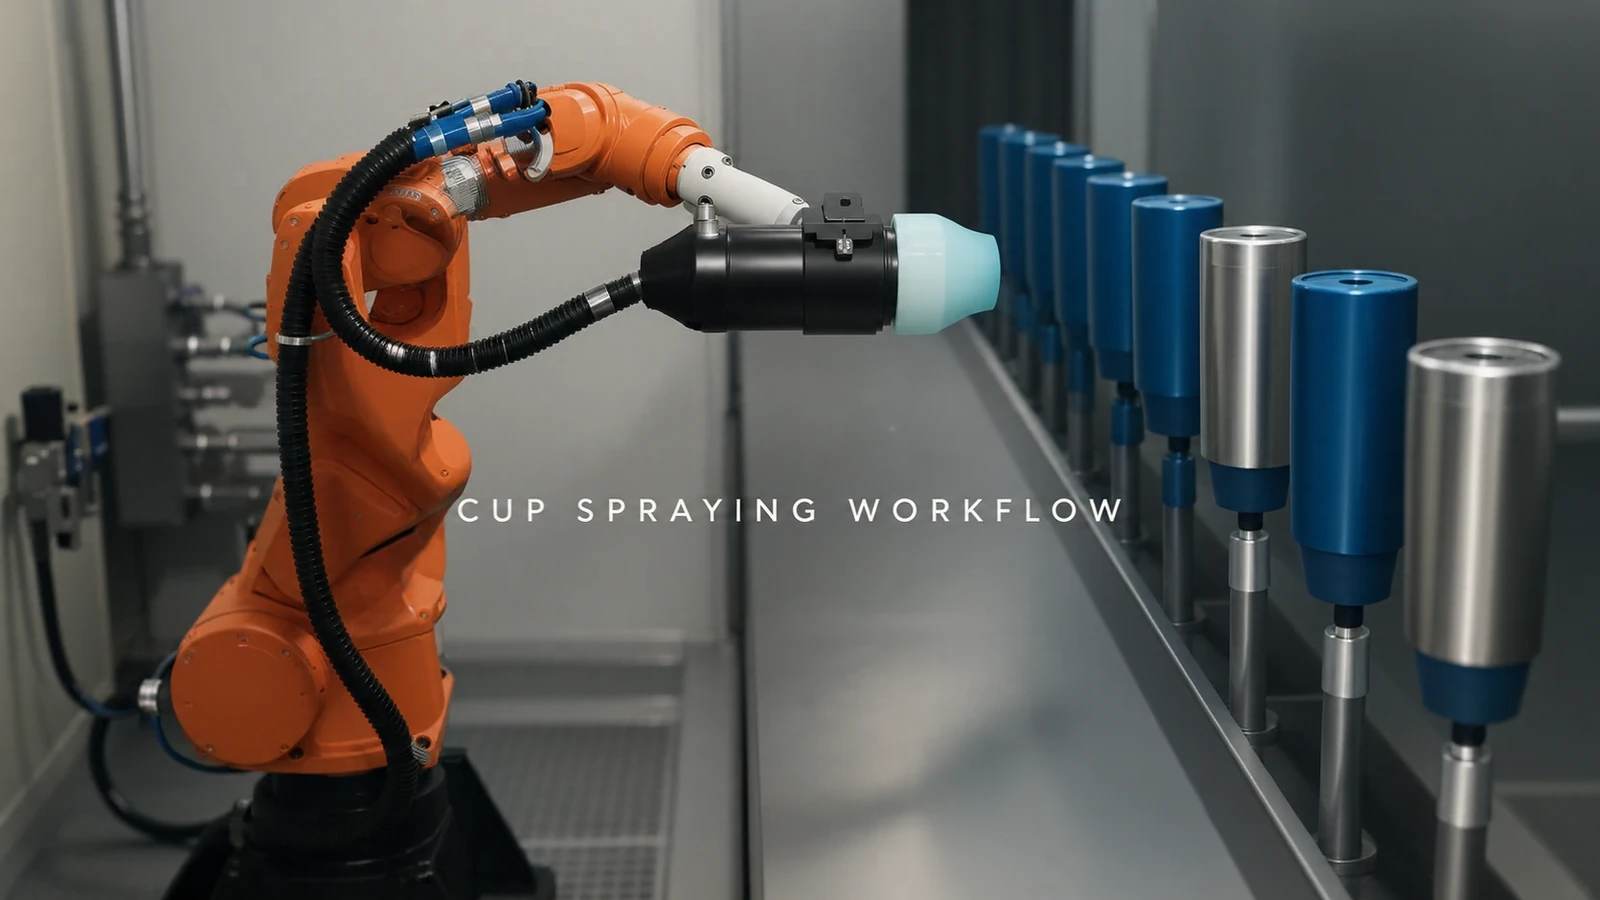
ภาพวิดีโอสาธิตแสดงให้เห็นหุ่นยนต์สีส้มกำลังเคลื่อนหัวฉีดพ่นอยู่หน้าชิ้นส่วนรูปทรงถ้วยหรือทรงกระบอกที่ตั้งเรียงกันเป็นแถว โดยพื้นผิวด้านนอกของชิ้นส่วนเหล่านั้นมีสีฟ้า สำหรับการตัดสินใจในการผลิต คำถามสำคัญคือ การเตรียมการใดบ้างที่จะทำซ้ำในผลิตภัณฑ์ตระกูลเดียวกันทั้งหมด และการเตรียมการใดบ้างที่ต้องเปลี่ยนแปลง
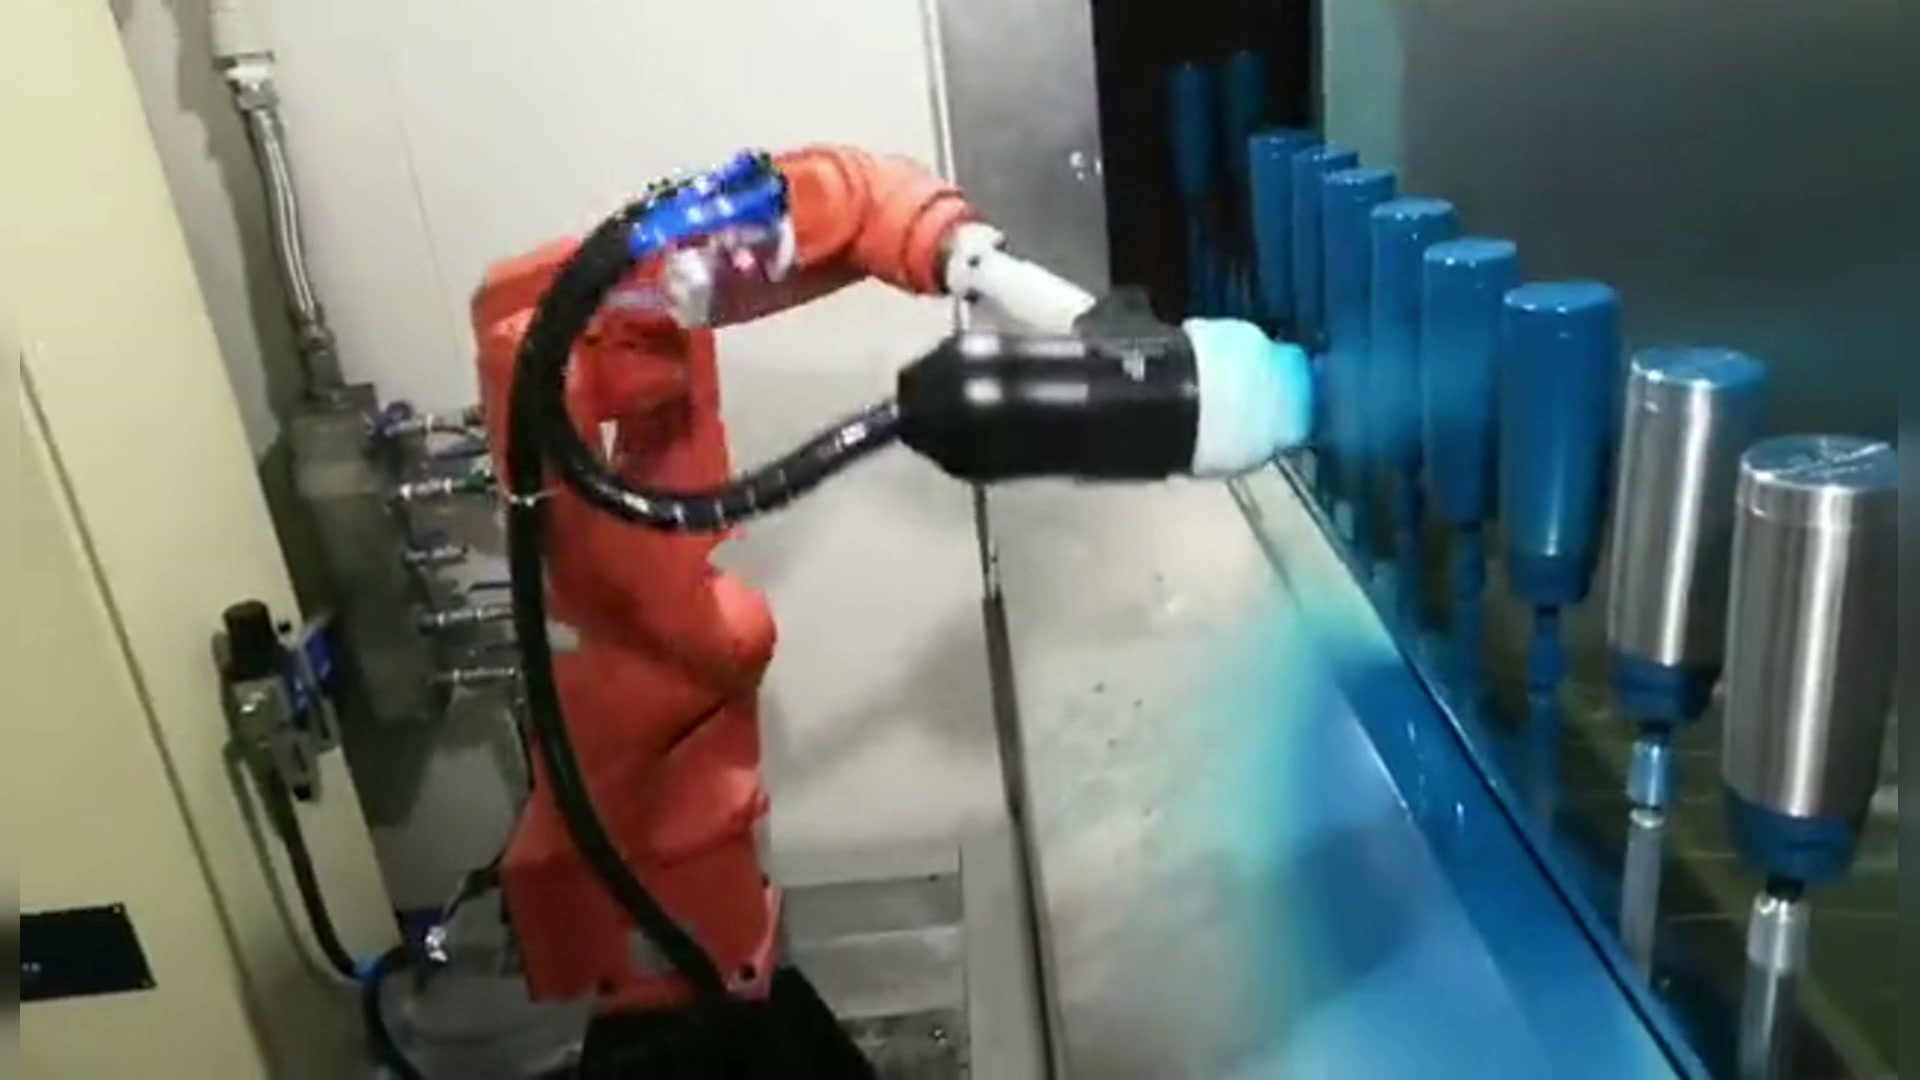
EN main film 00:14 — หัวฉีดสเปรย์ของหุ่นยนต์อยู่ด้านหน้าชิ้นส่วนทรงกระบอกตั้งตรง
กำหนดขอบเขตพื้นผิวก่อนแบ่งงาน
ทำเครื่องหมายบริเวณที่จะเคลือบและบริเวณใด ๆ ที่ต้องคงไว้ซึ่งการปกป้อง ขึ้นอยู่กับผลิตภัณฑ์ ขอบ ฐาน เกลียว หรือพื้นผิวสัมผัส อาจต้องการการบำบัดที่แตกต่างจากผนังด้านนอกที่มองเห็นได้ ระบุข้อกำหนดที่แท้จริงแทนที่จะสันนิษฐานว่าถ้วยที่ดูคล้ายกันต้องการวิธีการเดียวกัน
ตกลงกันถึงวิธีการประเมินชิ้นงานทดสอบ: การตรวจสอบการเคลือบผิวตามที่กำหนด สภาพลักษณะที่ปรากฏที่เกี่ยวข้อง และคุณสมบัติที่ได้รับการปกป้อง ใช้ข้อกำหนดเดียวกันนี้สำหรับชิ้นงานที่ทำด้วยมือและชิ้นงานที่ทำด้วยหุ่นยนต์ วิธีการหนึ่งไม่สามารถนับว่าใช้เวลาในการพ่นสีน้อยกว่าอีกวิธีหนึ่ง ในขณะที่อีกวิธีหนึ่งต้องทำการปิดบังเพิ่มเติม การเก็บรายละเอียด หรือการตรวจสอบเพิ่มเติม
มองหาบรรจุภัณฑ์ที่สามารถนำกลับมาใช้ใหม่ได้ ไม่ใช่แค่ทรงกระบอกที่เหมือนกันเท่านั้น
จัดกลุ่มชิ้นส่วนตามตำแหน่งที่ติดตั้งในอุปกรณ์จับยึด สิ่งที่เครื่องมือสามารถเข้าถึงได้ และพื้นผิวที่ต้องอยู่ห่างจากตัวจับยึด เส้นผ่านศูนย์กลางภายนอกที่ใกล้เคียงกันไม่ได้หมายความว่าจะทำให้สามารถใช้ชุดอุปกรณ์เดิมซ้ำได้เสมอไป หากจุดยึดหรือบริเวณที่ได้รับการป้องกันเปลี่ยนแปลงไป
การเปลี่ยนแปลงความสูงหรือรูปทรงอาจเปลี่ยนแปลงเส้นทางการพ่นสีสัมพัทธ์ระหว่างปืนพ่นกับพื้นผิว ระบบนำทางอัตโนมัติจะถือว่าระยะห่างสัมพัทธ์และการประสานงานของการพ่นสีกับชิ้นงานเป็นค่าการตั้งค่ากระบวนการ ดังนั้น เส้นทางการทำงานของหุ่นยนต์ที่ได้รับการฝึกฝนมาแล้วจึงควรทดลองใช้กับลักษณะการใช้งานและการตั้งค่าหัวพ่นจริง ไม่ใช่ถ่ายโอนระหว่างรุ่นต่างๆ เพียงเพราะทั้งสองส่วนเรียกว่า "ถ้วย" เหมือนกัน
หากครอบครัวใดสามารถใช้เมธอดการกำหนดตำแหน่งร่วมกันได้ และต้องการเพียงสูตรหรือการปรับแต่งอุปกรณ์ที่กำหนดไว้ ครอบครัวนั้นก็เป็นตัวเลือกที่เหมาะสมสำหรับการทดลองใช้ระบบอัตโนมัติ แต่หากทุกคำสั่งซื้อต้องการตัวยึด การจัดเรียงแผ่นปิด และเส้นทางใหม่ ควรเปรียบเทียบภาระในการเตรียมการเหล่านั้นก่อนที่จะเลือกครอบครัวแรก
นับจำนวนงานที่เหลืออยู่รอบๆ หุ่นยนต์
จดบันทึกว่าใครเป็นผู้บรรจุและถอดชิ้นส่วน ใครเป็นผู้ทาวัสดุป้องกัน ใครเป็นผู้เตรียมอุปกรณ์พ่นสี ใครเป็นผู้เปลี่ยนวัสดุ (ถ้าจำเป็น) ใครเป็นผู้ทำความสะอาดอุปกรณ์พ่นสี และใครเป็นผู้ตรวจสอบชิ้นงานที่เสร็จแล้ว การใช้งานปืนพ่นสีอัตโนมัติไม่ได้ทำให้งานเหล่านี้หายไปจากแผน วิธีการและความถี่ในการทำงานขึ้นอยู่กับชนิดของสีและอุปกรณ์ที่เลือกใช้
สำหรับการพ่นด้วยมือ ให้รวมถึงขั้นตอนการตั้งค่า การจัดการ และการตกแต่งที่เกี่ยวข้องด้วย เปรียบเทียบขนาดชุดการผลิต ส่วนผสม และสภาวะเริ่มต้นที่เหมือนกัน แยกงานการทดสอบระบบครั้งเดียวออกจากงานเตรียมการที่ทำซ้ำสำหรับทุกคำสั่งซื้อ เพื่อไม่ให้การทดลองซ่อนการเปลี่ยนแปลงที่เกิดขึ้นซ้ำๆ ไว้ภายใต้การสาธิตการทำงานที่ดูดีเกินจริง
การแบ่งส่วนนี้ยังช่วยชี้แจงเป้าหมายของการทำงานอัตโนมัติด้วย โครงการอาจย้ายการเคลื่อนที่ของปืนซ้ำๆ ไปยังหุ่นยนต์ ในขณะที่ยังคงการบรรจุและการตรวจสอบด้วยมือไว้ ระบุขอบเขตนั้นโดยตรง แทนที่จะสันนิษฐานว่าการติดตั้งหุ่นยนต์จะทำให้สถานีทั้งหมดทำงานโดยไม่ต้องมีคนดูแล
เลือกการทดลองที่สามารถเปลี่ยนแปลงการตัดสินใจได้
เลือกตัวอย่างเนื้อถ้วยที่ท้าทายการตั้งค่าทั่วไปที่เสนอไว้ เช่น ความแตกต่างในความสูงหรือรูปทรง บริเวณป้องกันที่ยากต่อการใช้งาน หรือจุดสัมผัสการจับยึดที่แตกต่างกัน สังเกตพื้นผิวและคุณลักษณะที่ต้องการหลังจากการประมวลผล จากนั้นดำเนินการเปลี่ยนผ่านตามแผนและบันทึกสิ่งที่ต้องแก้ไขหรือทำความสะอาด
หากพื้นผิวที่ยอมรับได้สามารถผลิตซ้ำได้ด้วยการนำเสนอที่นำกลับมาใช้ใหม่ได้และการเปลี่ยนผ่านที่จัดการได้ กระบวนการผลิตด้วยหุ่นยนต์จะมีพื้นฐานการผลิตที่ชัดเจนยิ่งขึ้น หากการเปลี่ยนแปลงการเตรียมการครอบงำชุดการผลิต หรือตัวยึดที่เสนอไม่สามารถรักษาพื้นผิวที่ต้องการได้ ให้แก้ไขการจัดกลุ่มหรือคงการทำงานด้วยมือที่เหมาะสมไว้ในขณะที่ตรวจสอบการใช้งานครั้งแรกอื่น ๆ
การอภิปรายเกี่ยวกับ EVST สามารถเริ่มต้นได้ด้วยภาพถ่ายของถ้วยแบบต่างๆ บริเวณที่มีการเคลือบผิวและพื้นที่ป้องกัน รูปแบบการจัดเก็บในปัจจุบัน และรูปแบบการผลิต/การเปลี่ยนผ่านตามปกติ รายละเอียดเหล่านี้ช่วยกำหนดการทดลองที่มีประโยชน์โดยไม่ต้องสร้างตัวเลขการประหยัด เวลาในการผลิต หรือผลลัพธ์การเคลือบผิวขึ้นเองจากภาพวิดีโอ