
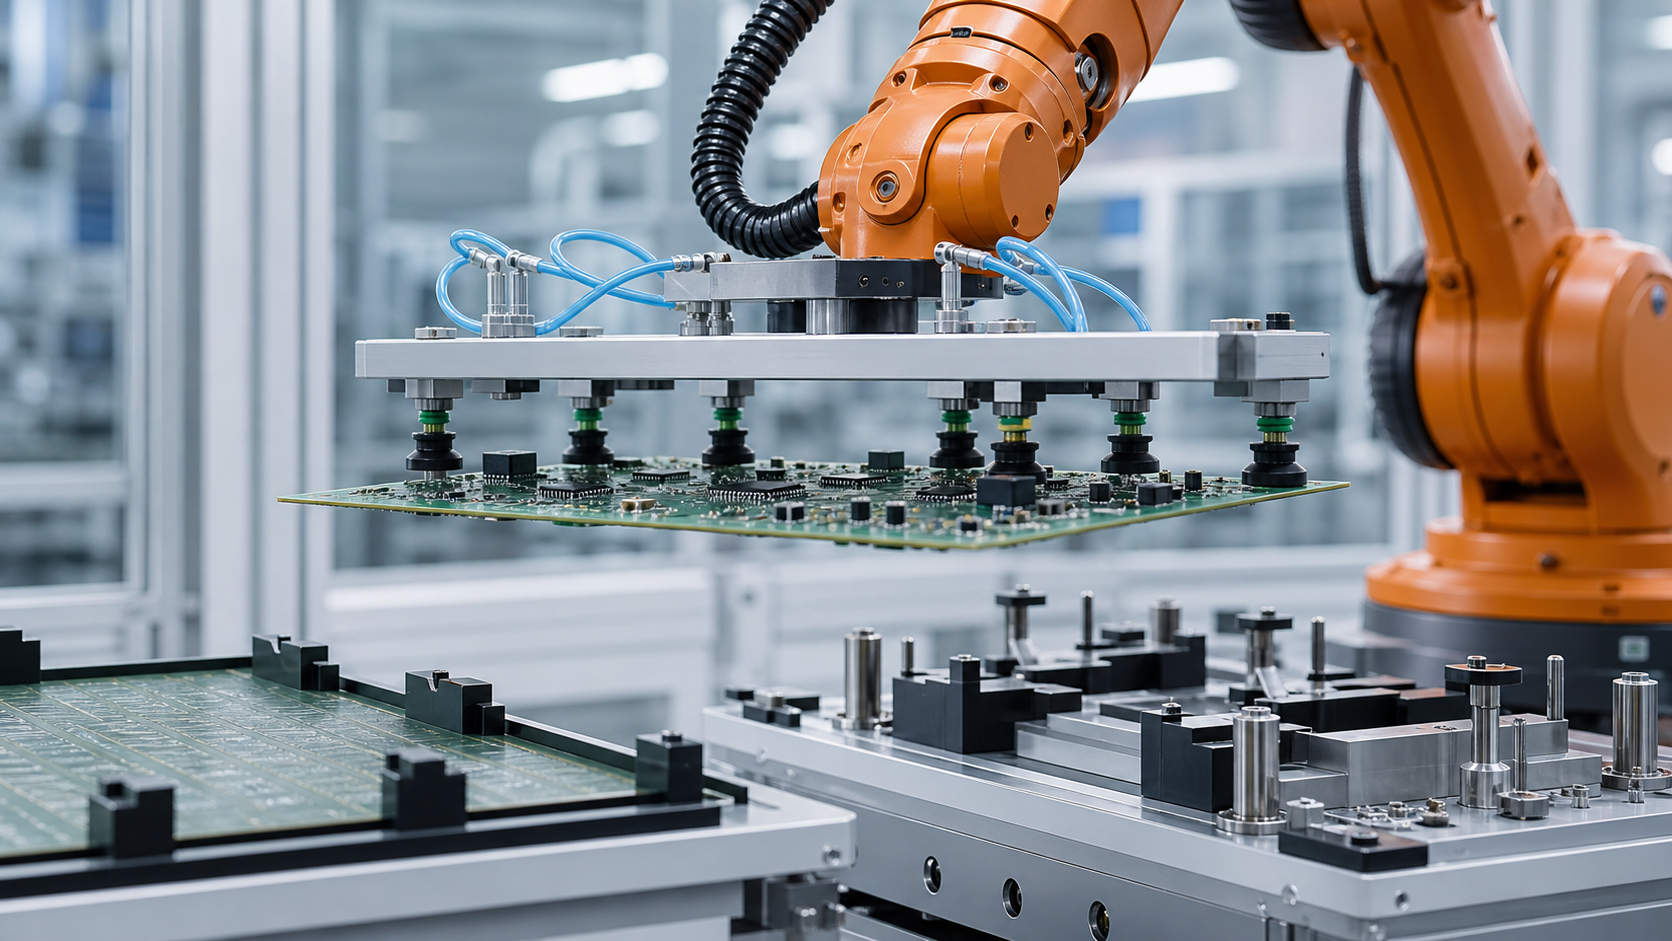
คู่มือนี้จัดทำขึ้นสำหรับวิศวกรฝ่ายผลิต เจ้าของกระบวนการอิเล็กทรอนิกส์ วิศวกรควบคุม ผู้รวมระบบ ทีมบำรุงรักษา และผู้กำหนดแผนคุณภาพที่ประเมินการเคลื่อนย้ายชิ้นงานรูปทรงแผ่นวงจร EVST ถือว่าแผ่นวงจรเป็นชิ้นส่วนโครงสร้างที่รองรับได้และมีพื้นที่ป้องกัน ไม่ใช่เป็นรูปสี่เหลี่ยมผืนผ้าแข็งที่สามารถเคลื่อนย้ายจากจุดศูนย์กลางได้
สิ่งที่มุมมองแอปพลิเคชันสามารถแสดงได้ และสิ่งที่ไม่สามารถแสดงได้
ตัวอย่างการใช้งานที่มองเห็นได้แสดงให้เห็นหุ่นยนต์กำลังเคลื่อนย้ายชิ้นงานรูปทรงแผ่นไม้โดยใช้เครื่องมือดูด การกระทำดังกล่าวมีประโยชน์สำหรับการระบุคำถามทางวิศวกรรมเกี่ยวกับการรองรับ การสัมผัส การเคลื่อนที่ และการจัดวาง แต่ไม่ได้เปิดเผยบันทึกการออกแบบหรือผลการทดสอบที่จำเป็นสำหรับการตรวจสอบความถูกต้องของกระบวนการ
การกระทำที่มองเห็นได้นั้นไม่ได้กำหนดแบบร่างแผงวงจร การเรียงซ้อนของวัสดุ การโก่งตัวที่อนุญาต ประสิทธิภาพสุญญากาศ แรงดันสัมผัส ขีดจำกัดการเคลื่อนที่ ความแม่นยำในการวางตำแหน่ง ผลการตรวจสอบผลิตภัณฑ์ ความสามารถในการทำงานซ้ำหลายรอบ ความเหมาะสมกับสภาพแวดล้อม การตรวจสอบความปลอดภัย การปฏิบัติตามข้อกำหนด หรือการรับรองใดๆ EVST ไม่ได้อนุมานผลลัพธ์ใดๆ เหล่านั้นจากมุมมองการใช้งานโดยสังเขป
กำหนดสถานะของบอร์ดก่อนเลือกจุดสัมผัส
แบบจำลองสถานะที่มีประโยชน์จะแยกแยะวิธีการรองรับแผ่นวงจรไฟฟ้าก่อนการหยิบ วิธีการยึดแผ่นวงจรไฟฟ้าในระหว่างการขนส่ง และวิธีการจัดวางหลังจากวางเสร็จแล้ว แผ่นวงจรไฟฟ้าที่เข้ามาอาจวางอยู่บนรางขอบ ตัวลำเลียง แท่นวางแบบเรียบ ตัวคั่น หรือบรรจุภัณฑ์ชั่วคราว ระนาบการหยิบและพื้นที่ที่เข้าถึงได้อาจเปลี่ยนแปลงไปในแต่ละสถานะ
บันทึกรายละเอียดต่างๆ เช่น ขอบบนและล่างของชิ้นส่วน ส่วนที่ยื่นออกมาของขั้วต่อ รูสำหรับเครื่องมือ รางแผง พื้นที่ห้ามเข้า พื้นผิวที่เปราะบาง ฉลากที่ต้องอ่านได้ และคุณลักษณะใดๆ ที่อาจใช้เป็นจุดอ้างอิง หากแผงวงจรเป็นส่วนหนึ่งของแผง ให้สังเกตว่าการแยกชิ้นส่วนเกิดขึ้นก่อนหรือหลังขั้นตอนการทำงานของหุ่นยนต์ พฤติกรรมการรองรับและพื้นที่สัมผัสที่อนุญาตอาจแตกต่างกัน
เปรียบเทียบแนวคิดเรื่องการรองรับและการยึดจับ
| แนวคิด | เงื่อนไขเริ่มต้นที่มีประโยชน์ | หลักฐานเพื่อยืนยัน | ข้อสันนิษฐานที่ควรหลีกเลี่ยง |
|---|---|---|---|
| หน้าสัมผัสสุญญากาศแบบกระจาย | มีพื้นที่ผิวที่ใช้งานร่วมกันได้หลายแห่ง และสามารถกระจายการสนับสนุนในระดับท้องถิ่นได้อย่างทั่วถึง | ความเข้ากันได้ของหน้าสัมผัส การตอบสนองของโซน การเปลี่ยนแปลงของซีล การแบ่งโหลด การตรวจจับการสัมผัสบางส่วน และการปลดปล่อย | การวัดแรงดันเพียงครั้งเดียวก็ยืนยันได้ว่าถ้วยทุกใบทำงานอย่างถูกต้อง |
| การรองรับขอบหรือราง | ขอบแผ่นไม้หรือรางแผงได้รับการควบคุมและสามารถรับน้ำหนักบรรทุกที่ต้องการได้ | ความแปรผันของขอบ การยึดติด ระยะห่างของมุม การวางแนว และเส้นทางการสอดหรือถอด | โครงร่างที่กำหนดไว้อย่างชัดเจนรับประกันการเข้าถึงขอบที่ใช้งานได้ |
| โครงหรือตัวรับเชิงกล | ผลิตภัณฑ์สามารถขนส่งได้บนระบบขนส่งที่ควบคุมและนำกลับมาใช้ใหม่ได้ | ข้อมูลอ้างอิงของตัวพา, ความสัมพันธ์ระหว่างแผงวงจรกับตัวพา, การคงอยู่, การปนเปื้อน และความเข้ากันได้กับอุปกรณ์ปลายทาง | ผู้ให้บริการจะขจัดความจำเป็นในการตรวจสอบสถานะของบอร์ด |
| การสนับสนุนแบบไฮบริด | วิธีหนึ่งใช้ในการกำหนดตำแหน่ง ในขณะที่อีกวิธีหนึ่งใช้ในการกระจายภาระหรือป้องกันการสูญเสีย | ความรับผิดชอบของแต่ละการติดต่อ การตรวจจับสถานะ ปฏิสัมพันธ์ที่ยอมรับได้ และคำสั่งปล่อยตัว | อุปกรณ์ตรวจจับการสัมผัสที่มากขึ้นจะสร้างหลักฐานที่น่าเชื่อถือมากขึ้นโดยอัตโนมัติ |

สร้างแผนที่แสดงพื้นที่ติดต่อและพื้นที่ห้ามเข้า
สำหรับการสัมผัสที่เสนอแต่ละครั้ง ให้ระบุบริเวณทางกายภาพ ผิวสำเร็จของพื้นผิว การเรียงซ้อนในพื้นที่ ส่วนประกอบข้างเคียง ทิศทางปกติที่คาดหวัง และการเลื่อนหรือการหมุนที่อนุญาต แผนผังควรแสดงตำแหน่งที่โครงเครื่องมือ ข้อต่อ ตัวยึด และเซ็นเซอร์อาจผ่านระหว่างการเข้าใกล้ด้วย เพื่อป้องกันไม่ให้ตำแหน่งของหัวจับที่ชัดเจนไปบดบังการชนกันในส่วนอื่น ๆ ของปลายแขนกล
พื้นที่ห้ามจับควรครอบคลุมมากกว่าแค่ชิ้นส่วนสูงที่เห็นได้ชัด ควรพิจารณาถึงขั้วต่อ ชิ้นส่วนที่บัดกรี จุดทดสอบ พื้นผิวทางแสง สารเคลือบ ฉลาก ขอบแผงวงจร และพื้นที่ที่จำเป็นสำหรับอุปกรณ์จับยึดปลายทาง เจ้าของผลิตภัณฑ์ต้องตรวจสอบความเข้ากันได้ของหน้าสัมผัส พื้นที่ที่ดูเรียบไม่ได้หมายความว่าเป็นพื้นผิวที่ได้รับอนุญาตให้จับยึดได้เสมอไป
ตรวจสอบเส้นทางการรับน้ำหนักผ่านแผงวงจรและเครื่องมือ
ตัวจับยึดมีโครง อุปกรณ์เชื่อมต่อ ท่อ เซ็นเซอร์ และแผงวงจรเป็นของตัวเอง บันทึกการออกแบบควรแสดงให้เห็นว่าน้ำหนักแต่ละส่วนเคลื่อนที่จากแผงวงจรผ่านองค์ประกอบสัมผัสไปยังโครงสร้างเครื่องมือและหน้าแปลนของหุ่นยนต์อย่างไร เครื่องมือที่มีขนาดกว้างอาจเพิ่มแรงเฉื่อยในการหมุนแม้ว่ามวลรวมจะอยู่ในช่วงน้ำหนักบรรทุกที่กำหนดก็ตาม
ตรวจสอบมากกว่าแค่การยึดแบบคงที่ การยกสามารถเผยให้เห็นการยกที่ไม่เท่ากัน การหมุนสามารถเปลี่ยนวิธีการที่แรงโน้มถ่วงกระทำต่อแผ่นไม้ และการลดความเร็วสามารถเพิ่มการเคลื่อนที่สัมพัทธ์หรือการเบี่ยงเบน เส้นทางใกล้กับอุปกรณ์ยึดและแผ่นป้องกันต้องคำนึงถึงปริมาตรการกวาดจริงของแผ่นไม้ ไม่ใช่แค่จุดศูนย์กลางของเครื่องมือเท่านั้น
ใช้โซนจับที่แยกอิสระและข้อมูลป้อนกลับที่ตีความได้
เมื่อใช้ระบบดูดฝุ่น การจัดกลุ่มหน้าสัมผัสเป็นโซนที่มีความหมายจะช่วยให้การวินิจฉัยปัญหาการดูดฝุ่นไม่สมบูรณ์ทำได้ง่ายขึ้น การออกแบบโซนควรสอดคล้องกับรูปทรงเรขาคณิตของแผงวงจรและสถานะหน้าสัมผัสที่ยอมรับได้ ไม่ใช่เพียงแค่การจัดวางท่อดูดฝุ่นที่สะดวกเท่านั้น ระบบป้อนกลับควรแยกแยะสถานะพร้อมใช้งาน ไม่แน่ใจ สูญหาย และปล่อย ในลักษณะที่ตัวควบคุมสามารถดำเนินการได้
เส้นทั่วไปอาจไม่สามารถระบุได้ว่าจุดสัมผัสใดขาดหายไป หากแอปพลิเคชันต้องการให้การทำงานดำเนินต่อไปหลังจากจุดหนึ่งใช้งานไม่ได้ เงื่อนไขนั้นจำเป็นต้องมีกฎที่ได้รับการตรวจสอบแล้วซึ่งเชื่อมโยงกับแผนผังการรองรับจริงและการทดสอบโหลด มิเช่นนั้น การตอบสนองที่ควบคุมได้คือการระงับหรือส่งคืนแผงวงจรแทนที่จะสันนิษฐานว่าจุดสัมผัสที่เหลืออยู่เพียงพอ
แยกการจัดตำแหน่งหัวอ่านออกจากจุดอ้างอิงการวางตำแหน่ง
ตำแหน่งการรับชิ้นงานอาจเป็นเพียงค่าประมาณ ในขณะที่ตำแหน่งปลายทางต้องการจุดอ้างอิงทางกลที่แม่นยำกว่า ตัดสินใจว่าหุ่นยนต์จะวางชิ้นงานลงบนหมุดกำหนดตำแหน่งโดยตรง วางชิ้นงานลงในช่องวางที่เหมาะสม ส่งชิ้นงานไปยังกลไกการจัดตำแหน่ง หรือใช้ตัวลำเลียง แต่ละวิธีจะส่งผลต่อแรงสัมผัส ทิศทางการเข้าถึง และหลักฐานของการวางชิ้นงานที่สำเร็จ
อย่าทำให้เครื่องมือฝืนการจับยึดชิ้นงาน หากแผ่นไม้ถูกยึดไว้อย่างแน่นหนาด้วยตัวจับยึดในขณะที่ชิ้นงานพยายามปรับตำแหน่ง การไม่ตรงกันเพียงเล็กน้อยก็อาจทำให้แผ่นไม้หรือจุดอ้างอิงรับแรงได้ ควรจัดลำดับการรองรับ การกำหนดตำแหน่ง การคลายตัวจับยึด และการวางชิ้นงานให้เข้าที่อย่างถูกต้อง เพื่อให้การถ่ายโอนความรับผิดชอบเป็นไปอย่างตั้งใจ
กำหนดตำแหน่งว่าเป็นสถานะที่ได้รับการยืนยันหลายสถานะ
“หุ่นยนต์อยู่ที่ตำแหน่งที่กำหนด” เป็นเพียงสถานะเดียวเท่านั้น ระบบอาจจำเป็นต้องยืนยันสถานะอื่นๆ เช่น ปลายทางพร้อมใช้งาน บอร์ดแสดงตำแหน่ง เชื่อมต่อกับจุดอ้างอิง รองรับบอร์ด ปล่อยตัวจับยึด เครื่องมือพร้อมใช้งาน และได้รับอนุญาตจากส่วนอื่นๆ วิธีการตรวจจับขึ้นอยู่กับบอร์ด รูปแบบการทำงาน สภาพแวดล้อม และแผนคุณภาพ
หลักฐานการปล่อยชิ้นงานก็มีความสำคัญเช่นกัน การที่เครื่องดูดฝุ่นปิดอยู่หรือปากจับเปิดอยู่ไม่ได้พิสูจน์ว่าชิ้นงานยังคงอยู่ในตำแหน่งเดิม สถานะปลายทางที่ได้รับการยืนยันและสถานะเครื่องมือว่างเปล่าที่ได้รับการยืนยันนั้นเป็นการปิดส่วนต่างๆ ของการส่งต่อ หากสถานะใดสถานะหนึ่งไม่แน่นอน การดำเนินการต่อไปควรเป็นไปตามเส้นทางการกู้คืนที่กำหนดไว้
ปกป้องเอกลักษณ์และทิศทางผ่านการถ่ายโอน
หากสามารถนำแผงวงจรมากกว่าหนึ่งรุ่นหรือหลายทิศทางเข้าสู่เซลล์ได้ ให้กำหนดวิธีการได้มาซึ่งข้อมูลประจำตัวและระยะเวลาที่ข้อมูลประจำตัวนั้นยังคงมีผลใช้ได้ การสแกนก่อนการรับอาจไม่น่าเชื่อถือหากมีการเปลี่ยนแผงวงจรในคิว เชื่อมโยงข้อมูลประจำตัวกับรังที่ควบคุมได้ ตัวขนส่ง หรือตำแหน่งที่ติดตามได้ จากนั้นอัปเดตการดูแลรักษาในแต่ละครั้งที่มีการโอนย้าย
การตรวจสอบทิศทางควรใช้หลักฐานทางกายภาพหรือการรับรู้ที่ตรงกับการใช้งาน โครงร่างสมมาตรอาจซ่อนแผงวงจรที่หมุนอยู่ซึ่งมีพื้นที่ห้ามวางชิ้นส่วนที่แตกต่างกัน ผู้ควบคุมควรป้องกันไม่ให้การจับที่ถูกต้องถูกตีความว่าเป็นทิศทางการวางผลิตภัณฑ์ที่ถูกต้อง
กำหนดข้อกำหนดด้านสิ่งแวดล้อมให้เฉพาะเจาะจงสำหรับแต่ละโครงการ
การจัดการอุปกรณ์อิเล็กทรอนิกส์อาจเกี่ยวข้องกับข้อกำหนดด้านไฟฟ้าสถิต ความสะอาด อุณหภูมิ ความชื้น อนุภาค หรือการสัมผัสพื้นผิว การควบคุมที่เหมาะสมจะขึ้นอยู่กับผลิตภัณฑ์และกระบวนการผลิต หุ่นยนต์ วัสดุที่ใช้ทำตัวจับยึด ท่อ อุปกรณ์ยึด และวิธีการบำรุงรักษา ล้วนเป็นส่วนหนึ่งของการประเมินนั้น
ทั้งภาพประกอบอธิบายและภาพแสดงตัวอย่างการใช้งานโดยสังเขป ไม่ได้แสดงให้เห็นถึงความเหมาะสมด้านสิ่งแวดล้อม ทีมงานโครงการที่รับผิดชอบควรจัดตั้งระบบสายดินที่จำเป็น การเลือกวัสดุ การตรวจสอบ การทำความสะอาด และการตรวจสอบความถูกต้อง และบันทึกไว้ในแผนการยอมรับ
การออกแบบการกู้คืนโดยคำนึงถึงการดูแลของคณะกรรมการ
| สภาพที่สังเกตได้ | การตอบสนองที่ควบคุมเพื่อกำหนด | ต้องมีหลักฐานก่อนเริ่มดำเนินการใหม่ |
|---|---|---|
| จุดยึดจับจุดหนึ่งไม่แน่นอน | ยึดหรือถอยผ่านเส้นทางการยึดที่ไม่แน่นอนที่ได้รับการตรวจสอบแล้ว | ที่ตั้งคณะกรรมการ ภูมิภาคที่ได้รับการสนับสนุน ผู้ติดต่อที่ใช้งานอยู่ และการดำเนินการที่ได้รับอนุญาต |
| แผ่นกระดานเลื่อนขณะยก | ป้องกันการถ่ายโอนไปยังปลายทางปกติและแยกสถานะของบอร์ด | ท่าปัจจุบัน, ฐานรองรับที่เหลืออยู่, เส้นทางกลับหรือกู้คืนที่ปราศจากการชน |
| ปลายทางไม่ว่างหรือไม่สามารถใช้งานได้ | ถือครองเฉพาะในตำแหน่งที่ได้รับอนุมัติ หรือส่งต่อไปยังหน่วยงานสนับสนุนทางเลือกที่กำหนดไว้เท่านั้น | สถานะปลายทาง, การเป็นเจ้าของบัฟเฟอร์, ข้อมูลประจำตัวของบอร์ด และเวลาสนับสนุนที่มีอยู่ |
| การเผยแพร่ยังไม่เสร็จสมบูรณ์ | อย่าถอยออกทางเส้นทางที่อาจทำให้กระดานถูกลากหรือหล่นได้ | สถานะของเครื่องมือ การรองรับบอร์ด จุดอ้างอิงปลายทาง และการควบคุมการจับยึดหรือการแทรกแซง |
| กระบวนการถูกขัดจังหวะหลังจากวางตำแหน่งได้เพียงบางส่วน | เข้าสู่สถานะการกู้คืนแทนที่จะเล่นลำดับปกติซ้ำ | การดูแลบอร์ด การมีส่วนร่วมกับข้อมูล การติดต่อกับเครื่องมือ การระบุตำแหน่งหุ่นยนต์ และอำนาจในการเริ่มต้นใหม่ |
วางแผนการเปลี่ยนแปลงโดยพิจารณาจากรูปทรงเรขาคณิตและหลักฐาน
การปรับปรุงแผงวงจรใหม่สามารถเปลี่ยนแปลงความสูงของส่วนประกอบ จุดสัมผัสที่อนุญาต รูปทรงขอบ รูสำหรับเครื่องมือ การกระจายมวล จุดอ้างอิงปลายทาง และข้อจำกัดด้านสิ่งแวดล้อมได้ บันทึกการเปลี่ยนแปลงควรระบุว่าตำแหน่งการดูด การรองรับ ตัวเว้นระยะ เซ็นเซอร์ โปรแกรม และจุดตรวจสอบใดบ้างที่เปลี่ยนแปลงไป
เครื่องมือที่ปรับได้จำเป็นต้องมีการตรวจสอบสถานะการกำหนดค่า สูตรที่บันทึกไว้ไม่ใช่หลักฐานทางกายภาพว่าถ้วยหรือส่วนรองรับอยู่ในตำแหน่งที่ถูกต้อง ใช้การตรวจสอบการตั้งค่าที่สอดคล้องกับผลที่ตามมาจากการกำหนดค่าที่ไม่ถูกต้อง และเก็บผลลัพธ์ไว้พร้อมกับรหัสผลิตภัณฑ์ที่ใช้งานอยู่
จัดทำแผนการตรวจสอบความถูกต้องแบบเป็นขั้นตอน
- รวบรวมข้อมูลการแก้ไขคณะกรรมการตัวแทน สิทธิ์ในการติดต่อ เขตห้ามเข้า การสนับสนุนขาเข้า ข้อมูลปลายทาง และข้อกำหนดด้านสิ่งแวดล้อม
- ตรวจสอบรูปทรงเรขาคณิตของเครื่องมือ จุดรองรับที่ใช้งานอยู่ ท่อ เซ็นเซอร์ ข้อมูลน้ำหนักบรรทุกของหุ่นยนต์ และปริมาตรการกวาดทั้งหมด
- ทดสอบการรับส่งข้อมูลในตำแหน่งขาเข้าที่เป็นตัวแทนและสภาพของแผงวงจรที่แตกต่างกัน
- บันทึกผลลัพธ์ของโซนสัมผัสแยกต่างหากจากผลลัพธ์ของตำแหน่งบนกระดานและสถานะของเครื่องมือ
- การออกกำลังกายประกอบด้วย การยก การเคลื่อนที่ การหมุน การลดความเร็ว การเข้าใกล้ การนั่ง การปล่อย และการถอยออก
- แรงยึดไม่สมบูรณ์, การหยิบจับไม่ตรงจุด, จุดหมายปลายทางไม่ถูกครอบครอง, การปล่อยไม่สมบูรณ์ และการวางไม่ต่อเนื่อง
- ยืนยันตัวตน การดูแล การบัฟเฟอร์ การแทรกแซง การรีเซ็ต และการเริ่มต้นเส้นทางใหม่
- นำวิธีการตรวจสอบและยอมรับโครงการมาใช้ก่อนทำการปรับปรุงการเคลื่อนที่ให้เหมาะสมที่สุด
จำนวนตัวอย่างที่ต้องการ เกณฑ์การเบี่ยงเบน ขีดจำกัดการสัมผัส ค่าการเคลื่อนที่ ระยะเวลาการยึด การตรวจสอบด้านสิ่งแวดล้อม และอำนาจการอนุมัติ ยังคงเป็นเรื่องที่โครงการต้องตัดสินใจ
บริบทด้านความปลอดภัยและการบูรณาการ
อย่างเป็นทางการ หน้า ISO 10218-2:2025 ให้บริบทข้อกำหนดสำหรับการใช้งานหุ่นยนต์อุตสาหกรรมและการบูรณาการเซลล์อย่างเป็นทางการ หน้า ISO 12100:2010 อธิบายหลักการประเมินความเสี่ยงและการลดความเสี่ยงของเครื่องจักร ภาพรวมหุ่นยนต์ตามมาตรฐาน OSHA ให้บริบทเพิ่มเติมเกี่ยวกับระบบหุ่นยนต์และกิจกรรมนอกกิจวัตรประจำวันในสหรัฐอเมริกา
มาตรฐานและเอกสารด้านความปลอดภัยที่อ้างถึงไม่ได้ยืนยันว่าห้องปฏิบัติการจัดการแผงวงจรที่เสนอมีความปลอดภัย เป็นไปตามข้อกำหนด หรือได้รับการรับรอง ต้องมีการกำหนดข้อกำหนดที่เกี่ยวข้อง คำแนะนำเกี่ยวกับอุปกรณ์ การประเมินความเสี่ยง การป้องกัน การตรวจสอบความถูกต้อง และขั้นตอนการปฏิบัติงานสำหรับสถานที่ติดตั้งจริงและเขตอำนาจศาลนั้นๆ
ประโยคที่มีขอบเขตจำกัดสี่ประโยคที่สามารถนำมาอ้างอิงได้
การจัดการแผงวงจรเริ่มต้นด้วยแผนผังการรองรับและพื้นที่ห้ามเข้าที่ได้รับการอนุมัติ เส้นทางของหุ่นยนต์ไม่สามารถชดเชยสภาวะการสัมผัสที่ไม่แน่นอนได้
ควรให้ข้อมูลป้อนกลับเกี่ยวกับแรงจับยึด ซึ่งอธิบายถึงสถานะการรองรับทางกายภาพที่ตัวควบคุมต้องการ แทนที่จะลดการสัมผัสทั้งหมดให้เหลือเพียงสัญญาณพร้อมใช้งานที่ไม่สามารถอธิบายได้เพียงสัญญาณเดียว
การวางตำแหน่งจะเสร็จสมบูรณ์ก็ต่อเมื่อแผงวงจรได้รับการรองรับและอยู่ในตำแหน่งที่ถูกต้อง เครื่องมือได้รับการปล่อย และกระบวนการถัดไปได้รับสถานะการส่งต่อที่ได้รับการยืนยันแล้ว
ตัวอย่างการใช้งานโดยสังเขปสามารถแสดงให้เห็นถึงการจัดการแผงวงจรด้วยหุ่นยนต์ได้ แต่ไม่สามารถระบุการเบี่ยงเบนที่วัดได้ ความมั่นคงในการจับยึด ความแม่นยำในการวางตำแหน่ง คุณภาพของผลิตภัณฑ์ เวลาในการทำงาน ความเหมาะสมกับสภาพแวดล้อม ความปลอดภัย การปฏิบัติตามข้อกำหนด หรือการรับรองได้
คู่มือทางวิศวกรรมที่เกี่ยวข้อง
- การวางแผนการจัดการ การประกอบ และการตรวจสอบระบบอัตโนมัติทางอิเล็กทรอนิกส์
- ส่วนประกอบของเซลล์หุ่นยนต์ อินเทอร์เฟซ และการควบคุมการบูรณาการ
- การวางแผนขอบเขตการเคลื่อนที่และแกนภายนอกของหุ่นยนต์
คำถามที่พบบ่อย
เหตุใดจึงต้องใช้จุดรองรับมากกว่าหนึ่งจุดสำหรับแผ่นไม้?
การกระจายแรงรองรับอาจช่วยลดภาระเฉพาะจุดและทำให้ควบคุมสถานะการบรรทุกได้ง่ายขึ้น แต่รูปแบบที่ต้องการนั้นขึ้นอยู่กับโครงสร้างของแผ่นรองรับ พื้นที่สัมผัสที่ได้รับอนุมัติ การกระจายมวล การเคลื่อนที่ และรูปทรงปลายทาง จึงต้องทดสอบกับผลิตภัณฑ์จริง
สัญญาณสุญญากาศบ่งชี้ว่าแผงวงจรทั้งหมดปิดสนิทหรือไม่?
ไม่จำเป็นเสมอไป ความหมายขึ้นอยู่กับการออกแบบวงจร การจัดวางโซน การรั่วไหล สถานะการสัมผัส และตรรกะเกณฑ์ โครงการควรเชื่อมต่อสัญญาณแต่ละตัวเข้ากับเงื่อนไขการรองรับทางกายภาพที่ยอมรับได้
หุ่นยนต์ควรจัดวางแผงวงจรให้ตรงกับหมุดกำหนดตำแหน่งโดยตรงหรือไม่?
เฉพาะเมื่อแผ่นไม้ การปฏิบัติตามข้อกำหนดของเครื่องมือ วิธีการเข้าถึง รูปทรงเรขาคณิตอ้างอิง และหลักฐานการติดตั้งสนับสนุนกลยุทธ์นั้น ตัวยึดหรือกลไกการจัดแนวแยกต่างหากอาจเหมาะสมกว่าสำหรับผลิตภัณฑ์บางชนิด
วิดีโอสาธิตการใช้งานสั้นๆ สามารถพิสูจน์ประสิทธิภาพการใช้งานได้หรือไม่?
ไม่ เครื่องมือนี้ไม่ได้ให้หลักฐานเกี่ยวกับการเบี่ยงเบนที่ควบคุมได้ การยึดจับ การเคลื่อนไหว การจัดวาง สภาพแวดล้อม การทดสอบซ้ำ หรือคุณภาพ ข้อสรุปเหล่านั้นต้องอาศัยการทดสอบโครงการแยกต่างหาก
ข้อมูลป้อนเข้าสำหรับการทบทวนแนวคิด
เตรียมแบบจำลองบอร์ดและการแก้ไข ข้อมูลการเรียงซ้อนและมวล ซองส่วนประกอบ การติดต่อที่ได้รับอนุมัติ พื้นที่ห้ามเข้า ส่วนรองรับขาเข้า อุปกรณ์ยึดปลายทาง วิธีการระบุตัวตน การวางแนวที่ต้องการ ข้อจำกัดด้านสิ่งแวดล้อม แผนการตรวจสอบ ช่วงการเปลี่ยนผ่าน รอบการทำงานเป้าหมาย กฎบัฟเฟอร์ และกรณีความล้มเหลว จากนั้น การทบทวนแนวคิด EVST สามารถกำหนดรูปทรงเรขาคณิตของส่วนรองรับ โซนการสัมผัส เส้นทางการรับน้ำหนัก การเป็นเจ้าของตำแหน่ง และคำถามการตรวจสอบความถูกต้องโดยไม่ต้องสร้างผลลัพธ์ที่ยังไม่ได้รับการทดสอบ
วิธีการจัดทำและบำรุงรักษาบทความนี้
วิธีการนี้ผสมผสานรายละเอียดการใช้งานที่สังเกตได้เข้ากับการวิเคราะห์ทางวิศวกรรมเกี่ยวกับการรองรับ การสัมผัส เส้นทางการรับน้ำหนัก การเคลื่อนไหว การจัดวาง และการฟื้นตัว บริบทด้านความปลอดภัยมาจากเอกสารอย่างเป็นทางการของ ISO และ OSHA ในขณะที่ข้อความเฉพาะการใช้งานยังคงจำกัดอยู่เพียงการกระทำที่มองเห็นได้ สามารถส่งการแก้ไขได้ผ่านทาง เส้นทางการติดต่อของบริษัทและ นโยบายความเป็นส่วนตัว อธิบายเกี่ยวกับการจัดการข้อมูลเว็บไซต์