
ประเด็นที่สำคัญ
- การหยิบและวางที่มองเห็นได้สามารถยืนยันเส้นทางการเคลื่อนที่ได้ แต่ไม่สามารถระบุขั้นตอนการผลิตหรือผลลัพธ์การผลิตทั้งหมดได้
- ต้องกำหนดข้อมูลอ้างอิงของอุปกรณ์จับยึด การเป็นเจ้าของชิ้นส่วน ความพร้อมของสถานี การยืนยันการปล่อย และการออกจากระบบที่ผิดปกติ ก่อนที่จะทำการปรับความเร็วให้เหมาะสม
- รูปแบบอินเทอร์เฟซที่ดีที่สุดนั้นขึ้นอยู่กับความหลากหลายของส่วนประกอบ การควบคุมตัวกลาง ความต้องการในการเปลี่ยนถ่าย การเข้าถึงการตรวจสอบ และผลกระทบจากสถานะที่มีข้อพิพาท
- EVST ถือว่าการทดลองส่วนประกอบจริงและข้อยกเว้นที่เกิดขึ้นเป็นหลักฐานเชิงแนวคิด ไม่ใช่สิ่งทดแทนการตรวจสอบความถูกต้องของเซลล์ขั้นสุดท้าย
สิ่งที่ลำดับที่เคลียร์แล้วแสดงให้เห็น และสิ่งที่พิสูจน์ไม่ได้
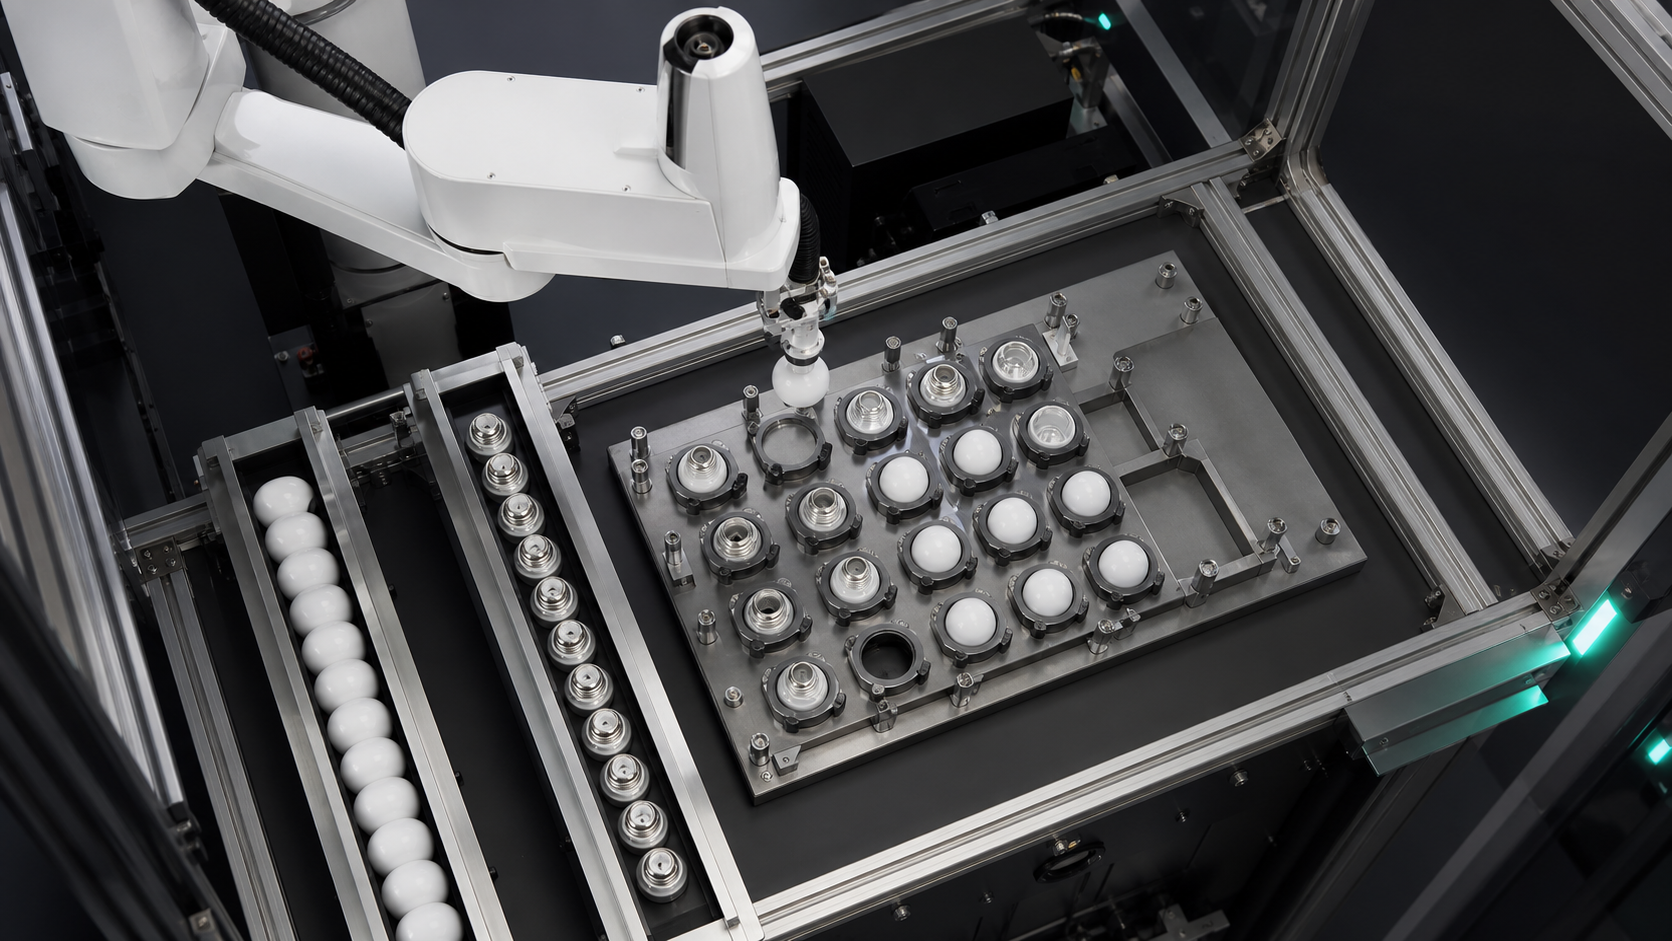
ลำดับภาพต้นฉบับที่ถูกคัดกรองแล้วแสดงให้เห็นถึงส่วนประกอบที่เกี่ยวข้องกับแสงสว่าง การเคลื่อนที่ของอุปกรณ์จับยึด กิจกรรมการหยิบและวางของหุ่นยนต์ และความสัมพันธ์เชิงตำแหน่งระหว่างพื้นที่ทำงานและถาด ข้อมูลเหล่านี้สนับสนุนการอภิปรายเกี่ยวกับการนำเสนอส่วนประกอบ การจับยึด การอ้างอิงอุปกรณ์จับยึด และการส่งต่อสถานี แต่ไม่ได้เปิดเผยรุ่นผลิตภัณฑ์ ลูกค้า รายการวัสดุทั้งหมด สูตรการประกอบ โปรแกรมควบคุม ผลลัพธ์จากเซ็นเซอร์ เกณฑ์การตรวจสอบ หรือประวัติการผลิต
ไม่สามารถสรุปผลเกี่ยวกับเวลาในการทำงาน ความแม่นยำ ผลผลิต การปรับปรุงคุณภาพ เวลาการทำงานอัตโนมัติ การรับรอง หรือการปฏิบัติตามข้อกำหนดใดๆ จากภาพวิดีโอได้ ลำดับภาพที่ราบรื่นยังไม่สามารถแสดงให้เห็นถึงการตอบสนองต่อชิ้นส่วนที่หายไป ตำแหน่งถาดที่ถูกใช้งาน ความไม่สอดคล้องกันในการปล่อย หรือการเริ่มต้นใหม่ที่ถูกขัดจังหวะ สำหรับการประกอบระบบไฟอัตโนมัติ ให้ใช้ลำดับภาพเพื่อระบุคำถามเชิงแนวคิด จากนั้นตอบคำถามเหล่านั้นด้วยชิ้นส่วนที่เป็นตัวแทน ขั้นตอนการทำงานที่บันทึกไว้ และการทดลองที่มีการควบคุม
กำหนดขอบเขตการประกอบก่อนเลือกอุปกรณ์
“ผลิตภัณฑ์ให้แสงสว่าง” ครอบคลุมส่วนประกอบและกระบวนการผลิตหลายประเภท ดังนั้นบทความนี้จึงไม่กำหนดประเภทของตัวเรือน องค์ประกอบทางแสง การเชื่อมต่อทางไฟฟ้า วิธีการยึด หรือมาตรฐานการตรวจสอบใดๆ ให้ระบุเฉพาะกระบวนการผลิตที่อยู่ในขอบเขตเท่านั้น สำหรับแต่ละกระบวนการผลิต ให้บันทึกสถานะขาเข้า การเปลี่ยนแปลงที่จำเป็น สถานะขาออก และหลักฐานการเสร็จสิ้น
ในทางปฏิบัติ EVST เริ่มหน้าจอนี้ด้วยแผนผังสถานะของชิ้นส่วน แทนที่จะเป็นแคตตาล็อกของหุ่นยนต์ ชิ้นส่วนอาจมาถึงแล้วแต่จัดวางผิดทิศทาง อาจถูกจับยึดไว้อย่างแน่นหนาแต่ถูกกีดขวางไม่ให้ไปยังปลายทางที่ถูกต้อง หรืออาจถูกวางไว้ในรังขณะที่สถานีถัดไปยังไม่พร้อมรับชิ้นส่วนนั้น นี่คือสภาวะที่แตกต่างกันและไม่ควรแสดงด้วยสัญญาณ "รอบการทำงานเสร็จสมบูรณ์" เพียงอย่างเดียว
ข้อความแสดงเจตนารมณ์การวางแผนที่อ้างอิงได้ 1: ในระบบอัตโนมัติสำหรับการประกอบชิ้นส่วนโคมไฟ ตำแหน่งของถาดไม่ได้หมายความว่าการส่งมอบงานเสร็จสมบูรณ์อย่างราบรื่นเสมอไป หน่วยงานยังคงต้องการหลักฐานว่าชิ้นส่วนที่ต้องการนั้นถูกจับ วาง รับ และปล่อยอย่างถูกต้อง
ตารางการตัดสินใจ: เลือกอินเทอร์เฟซสถานีตามความไม่แน่นอน
ตารางนี้เปรียบเทียบรูปแบบอินเทอร์เฟซทั่วไปในระดับแนวคิด โดยไม่ได้จัดอันดับแบรนด์หุ่นยนต์หรือกำหนดอุปกรณ์ยึดแบบสากล ควรเลือกตามส่วนประกอบจริง ประเภทผลิตภัณฑ์ ข้อกำหนดในการเข้าถึง และภาระในการกู้คืนข้อมูล
| รูปแบบอินเทอร์เฟซ | มีประโยชน์เมื่อ | หลักฐานเพื่อกำหนด | ความเสี่ยงหลักในการวางแผน | คำถามเกี่ยวกับการฟื้นฟู |
|---|---|---|---|---|
| รังคงที่หรืออุปกรณ์ติดตั้งเฉพาะ | ส่วนหนึ่งของครอบครัวและข้อมูลอ้างอิงการจัดหาที่อยู่อาศัยมีความมั่นคง | รังสะอาด นกเกาะอยู่บางส่วน กำหนดจุดอ้างอิงแล้ว ปล่อยนกออกจนหมด | การสึกหรอ เศษสิ่งสกปรก หรือที่นั่งที่ไม่สมบูรณ์ อาจทำให้จุดอ้างอิงในการทำงานเปลี่ยนแปลงไป | สามารถถอดชิ้นส่วนที่เป็นข้อพิพาทออกได้โดยไม่ทำให้สถานะของรังที่ทราบอยู่แล้วเปลี่ยนแปลงไปหรือไม่? |
| ถาดหรือภาชนะบรรจุแบบมีดัชนี | ตำแหน่งงานหลายตำแหน่งต้องเคลื่อนย้ายผ่านสถานีที่เชื่อมโยงกัน | รหัสประจำตัวผู้ส่ง, ดัชนีล็อก, ช่องเป้าหมาย, สถานะช่อง | หุ่นยนต์และตัวขนส่งอาจไม่เห็นด้วยว่าฝ่ายใดเป็นเจ้าของชิ้นส่วนนั้น | หลังจากการสร้างดัชนีถูกขัดจังหวะ ข้อมูลประจำตัวจะถูกรักษาไว้ได้อย่างไร? |
| การนำเสนอสายพานลำเลียงที่หยุดทำงาน | กระบวนการทำงานมีความยืดหยุ่น และการหยุดชั่วคราวสามารถสร้างช่วงเวลาสำหรับการหยิบสินค้าได้ | ชิ้นส่วนที่มีอยู่ ตำแหน่งหยุด ความมั่นใจในท่าทาง ระยะห่างด้านล่าง | การเปลี่ยนแปลงระยะห่างหรือท่าทางอาจทำให้พื้นที่หน้าต่างที่มีอยู่ถูกใช้ไปจนหมด | ชิ้นส่วนที่ไม่แน่ชัดหรือยังไม่ได้เลือก ควรไปอยู่ที่ไหน? |
| อุปกรณ์จับยึดที่ผู้ปฏิบัติงานโหลด | หากส่วนผสมมีปริมาณมาก ปริมาณจำกัด หรือการโหลดด้วยมือยังคงเหมาะสมอยู่ | ส่วนประกอบถูกต้อง การวางแนวถูกต้อง อุปกรณ์ปิดสนิท บุคคลอยู่ในบริเวณที่ปลอดภัย | ความแปรผันของการรับน้ำหนักและสถานะการแทรกแซงอาจไม่ชัดเจน | อะไรเป็นสาเหตุที่ทำให้ไม่สามารถรีสตาร์ทจากสถานะที่ยังไม่ได้ยืนยันด้วยตนเอง? |
ตารางการตัดสินใจนี้ตอบสนองความต้องการการเปรียบเทียบกรณีการใช้งานโดยแสดงให้เห็นถึงข้อดีข้อเสียระหว่างรูปแบบอินเทอร์เฟซจริงสี่แบบ ฮาร์ดแวร์ขั้นสุดท้ายยังคงเปิดกว้างจนกว่าจะมีส่วนประกอบและเค้าโครงที่เป็นตัวแทนพร้อมใช้งาน
สร้างสัญญาภาครัฐสำหรับระบบอัตโนมัติประกอบโคมไฟ
สัญญาแสดงสถานะของส่วนประกอบระบุเงื่อนไขที่จำเป็นก่อนที่หุ่นยนต์หรือสถานีถัดไปจะสามารถเคลื่อนที่ต่อไปได้ สัญญาฉบับนี้ไม่ใช่ข้อกำหนดของตัวควบคุม แต่ช่วยให้ทีมงานด้านกลไก การควบคุม กระบวนการ คุณภาพ และการปฏิบัติงานมีภาษาที่ใช้ร่วมกันได้ เช่น ชิ้นส่วนพร้อมใช้งาน ทราบทิศทางแล้ว การจับยึดถูกต้อง เส้นทางปลอดภัย อุปกรณ์จับยึดพร้อมใช้งาน การวางตำแหน่งได้รับการยอมรับ เครื่องมือถูกปล่อย และข้อผิดพลาดได้รับการแก้ไขแล้ว
แต่ละสถานะจำเป็นต้องมีเจ้าของและแหล่งที่มาของหลักฐาน “พร้อมติดตั้ง” อาจเป็นของอุปกรณ์ปลายทาง “การจับยึดถูกต้อง” อาจขึ้นอยู่กับข้อมูลป้อนกลับจากเครื่องมือที่ตรงกับโหมดความล้มเหลวที่อาจเกิดขึ้น “การวางตำแหน่งได้รับการยอมรับ” อาจต้องมีการตรวจสอบเฉพาะกระบวนการหรือการยืนยันจากขั้นตอนถัดไป หลีกเลี่ยงการตั้งชื่อเซ็นเซอร์ก่อนที่จะเข้าใจข้อกำหนดของหลักฐาน
การขอ ตัวอย่างเวิร์กเซลล์การประกอบแบบประสานงานของ NIST ภาพนี้อธิบายถึงชิ้นส่วนที่เคลื่อนย้ายจากเครื่องป้อนไปยังถาดชุดประกอบ จากนั้นส่งต่อจากหุ่นยนต์ตัวหนึ่งไปยังอีกตัวหนึ่งก่อนที่จะประกอบเข้าด้วยกัน ตัวอย่างนี้ไม่ใช่การตรวจสอบความถูกต้องของผลิตภัณฑ์ไฟส่องสว่าง แต่แสดงให้เห็นว่าเหตุใดการประสานงานและการรับผิดชอบในแต่ละสถานีจึงเป็นส่วนหนึ่งของปัญหาในการประกอบ
หลักฐานการจับ การเคลื่อนย้าย การวาง และการปล่อยแยกกัน
คำสั่งปิดไม่ได้พิสูจน์ว่าชิ้นส่วนนั้นถูกยึดไว้ การเคลื่อนไหวที่เสร็จสมบูรณ์ไม่ได้พิสูจน์ว่าชิ้นส่วนนั้นยังคงอยู่กับเครื่องมือ คำสั่งเปิดไม่ได้พิสูจน์ว่าชิ้นส่วนนั้นหลุดออกจากเครื่องมือหรือเข้าที่อย่างถูกต้อง ให้พิจารณาช่วงเวลาเหล่านั้นเป็นคำถามเกี่ยวกับหลักฐานที่แยกจากกัน จับคู่หลักฐานกับรูปแบบความล้มเหลวที่น่าเชื่อถือ เช่น ชิ้นส่วนหายไป การสัมผัสไม่สมบูรณ์ ตำแหน่งเปลี่ยนไป ชิ้นส่วนตกค้าง ชิ้นส่วนซ้ำซ้อน หรือการสัมผัสผิดพื้นผิว
ต้องตรวจสอบการสัมผัสของเครื่องมือกับชิ้นส่วนจริง ทีมงานออกแบบควรจัดทำเอกสารเกี่ยวกับบริเวณที่อนุญาตให้สัมผัส พื้นผิวที่ห้ามสัมผัส ค่าความคลาดเคลื่อนของทิศทาง ระยะห่างที่ต้องการ และสภาวะใดที่ทำให้การจับยึดไม่แน่น นี่ไม่ได้หมายความว่าต้องคิดค้นค่าแรงหรือความดันที่เป็นสากล แต่ต้องเป็นข้อกำหนดที่สามารถทดสอบได้ว่าเครื่องมือต้องรักษาคุณสมบัติอะไรไว้ และระบบต้องตรวจจับอะไรได้บ้าง
ใช้ข้อมูลอ้างอิงของอุปกรณ์จับยึดเป็นข้อมูลป้อนเข้าในกระบวนการผลิต ไม่ใช่ข้อสันนิษฐานในแบบร่าง
จุดอ้างอิงของฟิกซ์เจอร์เชื่อมโยงส่วนประกอบทางกายภาพเข้ากับการทำงานที่ตั้งโปรแกรมไว้ ระบุว่าอะไรเป็นตัวกำหนดตำแหน่ง จำกัดการหมุน ยืนยันการเข้าที่ และอาจสะสมความแปรปรวนหรือการปนเปื้อนได้ ช่องใส่ชิ้นส่วนในถาดอาจจัดระเบียบชิ้นส่วนโดยไม่ให้จุดอ้างอิงสำหรับการประกอบขั้นสุดท้าย แท่นวางเฉพาะอาจกำหนดจุดอ้างอิงที่แข็งแกร่ง แต่ลดความยืดหยุ่นในการเปลี่ยนชิ้นงาน
สำหรับการทำงานอัตโนมัติของชุดไฟส่องสว่าง ให้บันทึกข้อมูลลำดับตั้งแต่การรับอุปกรณ์เข้ามาจนถึงจุดที่สถานีถัดไปรับช่วงต่อ หากมีการกำหนดดัชนีให้กับตัวยึด ให้ระบุตำแหน่งอ้างอิงของตัวยึดและช่องเป้าหมาย หากมีการเคลื่อนที่ของอุปกรณ์ ให้ระบุสถานะการทำงานที่ถูกล็อกไว้ หากมีการเสนอให้ใช้ระบบวิชั่น ให้ระบุว่าความไม่แน่นอนใดที่ระบบวัด แทนที่จะสันนิษฐานว่าระบบสามารถชดเชยการอ้างอิงทางกลที่ไม่เสถียรได้
กำหนดความหมายของการจับมือเกี่ยวกับการเป็นเจ้าของ
การตรวจสอบความเรียบร้อยของสถานีควรระบุว่าใครเป็นเจ้าของชิ้นส่วนก่อน ระหว่าง และหลังการถ่ายโอน ฝั่งผู้ส่งควรทราบว่าชิ้นส่วนที่ต้องการมีอยู่ ฝั่งผู้รับควรยืนยันว่าสามารถรับการถ่ายโอนได้ หลังจากวางชิ้นส่วนแล้ว ควรมีการยืนยันการยอมรับก่อนที่เครื่องมือจะออกเดินทางหรือตัวขนส่งจะเคลื่อนที่ไปข้างหน้า เอกสารระบบอัตโนมัติสำหรับการประกอบไฟส่องสว่างควรระบุสถานะ ไม่ใช่สร้างชื่อสัญญาณขึ้นมาเอง
ข้อความแสดงเจตนารมณ์การวางแผนที่อ้างอิงได้ 2: สถานีประกอบไฟไม่ควรถูกพิจารณาว่าพร้อมใช้งานเพียงเพราะมันไม่ได้ใช้งาน ความพร้อมหมายถึงการระบุจุดหมายปลายทางที่ถูกต้อง ชัดเจน มีการอ้างอิง และสามารถรับมอบความรับผิดชอบได้
เมื่อหลายสถานีใช้ถาดหรือตัวลำเลียงร่วมกัน ความเป็นเจ้าของจะต้องคงอยู่แม้จะมีการหยุดและเริ่มต้นใหม่ บันทึกควรทำให้สามารถระบุได้ว่าช่องใดว่างเปล่า เต็มแล้ว ยอมรับแล้ว ปฏิเสธแล้ว หรือไม่ทราบสถานะ สถานะ "ไม่ทราบ" มีประโยชน์เพราะช่วยป้องกันไม่ให้แนวคิดการควบคุมมองความไม่แน่นอนเป็นความสำเร็จโดยปริยาย
ติดตั้งประตูตรวจสอบในจุดที่พวกเขาสามารถเปลี่ยนแปลงการดำเนินการต่อไปได้
การตรวจสอบจะสร้างคุณค่าได้ก็ต่อเมื่อผลลัพธ์ของการตรวจสอบเปลี่ยนแปลงกระบวนการเท่านั้น จึงต้องตัดสินใจว่าจะถามคำถามอะไร ถามเมื่อใด และผลลัพธ์แต่ละข้อจะนำไปสู่ขั้นตอนใด ตัวอย่างคำถามได้แก่ มีส่วนประกอบอยู่หรือไม่ อยู่ในตำแหน่งที่คาดหวังหรือไม่ สถานะการจัดวางน่าเชื่อถือหรือไม่ หรือมีตำแหน่งสำหรับติดตั้งอุปกรณ์หรือไม่ ตัวอย่างเหล่านี้เป็นหมวดหมู่ในการวางแผน ไม่ใช่ข้ออ้างที่ว่าเซลล์ที่สังเกตใช้เทคโนโลยีการตรวจสอบเฉพาะอย่างใดอย่างหนึ่ง
แนวคิดนี้ควรแยกแยะความแตกต่างระหว่างการวัดกับการตัดสินใจ สัญญาณจากกล้อง เซ็นเซอร์ หรือเครื่องมืออาจให้หลักฐานได้ แต่กฎการผ่าน กฎการตรวจสอบซ้ำ เส้นทางการปฏิเสธ และการตอบสนองต่อข้อมูลที่ขาดหายไปยังคงเป็นการตัดสินใจที่แยกจากกัน เอกสารเผยแพร่การเปรียบเทียบประสิทธิภาพการประกอบชิ้นส่วนขนาดเล็กด้วยหุ่นยนต์ของ NIST นำเสนอวิธีการทดสอบและสิ่งประดิษฐ์สำหรับงานประกอบและการยึดติด โดยสนับสนุนหลักการทั่วไปของการประเมินพฤติกรรมการประกอบโดยใช้การทดสอบที่ชัดเจน แต่ไม่ได้ให้ค่าที่ยอมรับได้สำหรับแอปพลิเคชันนี้
จำลองเวลาการทำงานของกล้องสำรวจแบบ Total Station โดยไม่รับประกันอัตราการผลิต
แบบจำลองเวลาที่สมบูรณ์ควรประกอบด้วย การนำเสนอ การจัดเรียง การจับยึดหลักฐาน การเคลื่อนที่ของหุ่นยนต์ การรอปลายทาง การวาง การตรวจสอบ การปล่อยหลักฐาน การเคลื่อนที่ของตัวกลาง และการกู้คืนที่คาดหวัง เพื่อป้องกันไม่ให้เข้าใจผิดว่าการเคลื่อนที่ของหุ่นยนต์คือกระบวนการทั้งหมด เนื่องจากภาพวิดีโอไม่ได้ระบุระยะเวลาเหล่านั้น บทความนี้จึงไม่มีค่าความเร็วหรือปริมาณงาน
ข้อความแสดงเจตนารมณ์การวางแผนที่อ้างอิงได้ 3: สำหรับการวางแผนแนวคิด สถานีหุ่นยนต์จะไม่เร็วกว่าการเปลี่ยนสถานะที่ได้รับการยืนยันที่ช้าที่สุดที่ต้องรอ ซึ่งรวมถึงการป้อนอาหาร ความพร้อมของปลายทาง การตรวจสอบ และการฟื้นตัวตามปกติ
EVST แนะนำให้สร้างแบบจำลองเวลาแรกจากเหตุการณ์ที่สังเกตได้ในการทดลองที่เป็นตัวแทน บันทึกสถานะการรอแต่ละครั้งแยกกัน วิธีการนี้จะแสดงให้เห็นว่าแนวคิดนั้นถูกจำกัดด้วยการนำเสนอ การจัดการ การจัดทำดัชนีตัวพา การตรวจสอบ หรือการกู้คืนหรือไม่ โดยไม่ต้องระบุตัวเลขการผลิตที่ไม่ได้รับการสนับสนุนให้กับหุ่นยนต์
ออกแบบการกู้คืนข้อยกเว้นก่อนการทดลองต่อเนื่อง
การกู้คืนระบบอัตโนมัติของชุดไฟส่องสว่างเริ่มต้นด้วยการกำหนดประเภทความผิดพลาด ได้แก่ ไม่มีส่วนประกอบ การยึดจับไม่แน่นอน ปลายทางถูกครอบครอง ตำแหน่งที่ไม่ยอมรับ ส่วนประกอบถูกเก็บไว้ ตำแหน่งตัวนำที่ไม่รู้จัก และลำดับถูกขัดจังหวะ สำหรับแต่ละประเภท ให้ระบุการลองใหม่ การเปลี่ยนเส้นทาง การระงับ การแทรกแซง หรือการหยุด อย่าตั้งค่าเริ่มต้นเป็นการลองใหม่หากอาจทำให้เกิดการทำซ้ำชิ้นส่วนหรือลบสถานะที่เชื่อถือได้ล่าสุด
| คลาสข้อยกเว้น | รัฐเพื่อการอนุรักษ์ | แนวคิดการตอบสนองต่อการกำหนด | หลักฐานก่อนการเริ่มต้นใหม่ |
|---|---|---|---|
| ส่วนประกอบขาเข้าขาดหายหรือไม่แน่นอน | เครื่องมือว่างเปล่าและสถานะแหล่งที่มา | รอสักครู่ ขอการนำเสนอใหม่ หรือเปลี่ยนเส้นทาง | ส่วนประกอบที่ต้องการชิ้นหนึ่งมีอยู่ในท่าทางที่ทราบแล้ว |
| ยังไม่ได้ยืนยันการจับยึด | สถานะเครื่องมือและชิ้นส่วนล่าสุดที่ทราบ | การปล่อยแบบควบคุม การปฏิเสธ หรือการแทรกแซง | สถานะของเครื่องมือและส่วนประกอบนั้นทราบได้โดยอิสระ |
| ไม่สามารถระบุปลายทางได้ | ส่วนประกอบยังคงเป็นกรรมสิทธิ์ของสถานีผู้ส่ง | เก็บรักษาไว้ในสถานะที่ปลอดภัยตามที่กำหนด หรือใช้บัฟเฟอร์ที่ผ่านการตรวจสอบแล้ว | จุดหมายปลายทางที่ถูกต้องนั้นชัดเจน มีการอ้างอิง และพร้อมใช้งาน |
| การจัดวางตำแหน่งถูกโต้แย้ง | ตำแหน่งของตัวพาและเอกลักษณ์ของส่วนประกอบ | ตรวจสอบซ้ำ แยกประเภท หรือขอความช่วยเหลือ | รัฐที่ถูกยึดครองและรัฐที่ได้รับการยอมรับได้ปรองดองกันแล้ว |
| ลำดับที่ถูกขัดจังหวะ | สถานะที่ไม่ทราบทั้งหมดจะยังคงไม่ทราบอย่างชัดเจน | ควรปรับความเข้าใจให้สอดคล้องกัน แทนที่จะดำเนินการต่อโดยไม่คิดไตร่ตรอง | ชิ้นส่วน เครื่องมือ อุปกรณ์จับยึด ตัวนำ หุ่นยนต์ และสถานะปลายทางเห็นพ้องกัน |
ข้อความแสดงเจตนารมณ์การวางแผนที่อ้างอิงได้ 4: การกู้คืนแบบกำหนดได้จะเริ่มต้นจากส่วนประกอบ เครื่องมือ อุปกรณ์ยึด ตัวลำเลียง หุ่นยนต์ และสถานะปลายทางที่เชื่อถือได้ล่าสุด สถานะใดๆ ที่ยังไม่ได้รับการแก้ไขควรคงสถานะที่ไม่ทราบไว้ แทนที่จะแปลงเป็นสถานะสำเร็จ
ดำเนินการทดลองโดยใช้ส่วนประกอบที่เป็นตัวแทนและการทดลองโดยใช้ข้อยกเว้นที่เหนี่ยวนำ
การทดสอบระบบอัตโนมัติสำหรับการประกอบโคมไฟควรครอบคลุมถึงความแปรผันที่เป็นตัวแทน ทิศทางที่ตั้งใจไว้ ข้อจำกัดในการสัมผัส การรับน้ำหนักของอุปกรณ์ การประสานงานระหว่างสถานี การตอบสนองต่อการตรวจสอบ และการเคลื่อนที่ของตัวลำเลียง รวมถึงการหยุดชะงักที่วางแผนไว้และข้อยกเว้นที่น่าเชื่อถือ บันทึกว่าสถานะใดได้รับการพิสูจน์แล้ว มีข้อโต้แย้ง และได้รับการแก้ไขแล้ว
รอบการทำงานที่ราบรื่นเพียงรอบเดียวมีประโยชน์สำหรับการตรวจสอบขอบเขตและการทำงานของลำดับพื้นฐาน แต่ไม่เพียงพอที่จะแสดงให้เห็นถึงความสามารถในการผลิต นับลำดับการทำงานที่ยอมรับได้ตั้งแต่ต้นจนจบ จำแนกข้อยกเว้น และบันทึกเงื่อนไขของการทดลองแต่ละครั้ง อย่าสรุปจากการสาธิตเพียงไม่กี่ครั้งไปสู่การอ้างอิงคุณภาพ ความแม่นยำ ประสิทธิภาพ หรือเวลาการทำงานอัตโนมัติ
สำหรับแนวคิดการผลิตแบบช่องทางหนัก EVST จะขอส่วนประกอบที่เป็นตัวแทน ขั้นตอนกระบวนการ พื้นที่สัมผัสที่อนุญาต ภาพวาดอุปกรณ์จับยึดหรือถาด แผนผังสถานี การเป็นเจ้าของอินเทอร์เฟซ คำถามเกี่ยวกับการตรวจสอบ กฎเกี่ยวกับสถานะผิดปกติ และเกณฑ์การยอมรับ ก่อนที่จะสรุปการเลือกอุปกรณ์
ควรแยกการตรวจสอบความปลอดภัยออกจากการตรวจสอบความสำเร็จของกระบวนการ
การประกอบชิ้นส่วนเสร็จสมบูรณ์แล้วไม่ได้หมายความว่ามีการป้องกันหรือการแทรกแซงที่ปลอดภัยเสมอไป ภาพรวมหุ่นยนต์ตามมาตรฐาน OSHA ระบุว่าการเขียนโปรแกรม การบำรุงรักษา การทดสอบ การตั้งค่า และการปรับแต่ง เป็นสภาวะที่ไม่ใช่กิจวัตรประจำวันที่สำคัญ ซึ่งคนงานอาจอยู่ในพื้นที่การทำงานของหุ่นยนต์ คำแนะนำของสหรัฐอเมริกานั้นเป็นเครื่องเตือนใจที่มีประโยชน์ในการประเมินการแทรกแซงและการเริ่มต้นใหม่ แต่ไม่ใช่ข้อสรุปการปฏิบัติตามข้อกำหนดเฉพาะโครงการ
การประเมินความเสี่ยง การป้องกัน การควบคุมพลังงาน การควบคุมการเข้าถึง ขั้นตอนการปฏิบัติงาน และการตรวจสอบความถูกต้อง ต้องดำเนินการให้แล้วเสร็จสำหรับการติดตั้งจริงภายใต้ข้อกำหนดที่เกี่ยวข้อง การตรวจสอบกระบวนการและหน้าที่ด้านความปลอดภัยมีวัตถุประสงค์ที่แตกต่างกัน และไม่ควรนำมาใช้แทนกันได้
คู่มือการวางแผนการประกอบที่เกี่ยวข้อง
- ใช้ คู่มือการประกอบชิ้นส่วนขนาดเล็ก เมื่อข้อกังวลหลักคือความเสียหายจากการสัมผัส พฤติกรรมการเสียบ แรงที่อนุญาต หรือจุดอ้างอิงของอุปกรณ์ยึด
- ใช้ คู่มือการจัดวางตำแหน่งการประกอบเครื่องใช้ไฟฟ้า เมื่อความกังวลหลักคือการรักษาเสถียรภาพของจุดอ้างอิงก่อนทำการยึดหรือแก้ไขโดยใช้กล้องนำทาง
- ใช้ คู่มือความเหมาะสมของงาน SCARA ในขณะที่ยังต้องตรวจสอบตำแหน่งของเครื่องมือ แกน ระยะการเข้าถึง น้ำหนักบรรทุก และโครงสร้างของหุ่นยนต์อยู่
หน้านี้มีวัตถุประสงค์ที่แคบกว่า คือ การกำหนดสถานะของส่วนประกอบ อุปกรณ์ติดตั้ง การส่งมอบ การตรวจสอบ และหลักฐานการกู้คืนสำหรับการประกอบระบบไฟอัตโนมัติ โดยไม่ต้องเลือกแบบหุ่นยนต์หรืออ้างถึงผลลัพธ์การผลิตใดๆ
คำถามที่พบบ่อย
การหยิบสินค้าสำเร็จแสดงว่าสถานีประกอบพร้อมใช้งานแล้วใช่หรือไม่?
ไม่ มันรองรับเฉพาะเงื่อนไขการจับยึดและการเคลื่อนไหวที่มองเห็นได้ในเหตุการณ์นั้นเท่านั้น ความพร้อมของปลายทาง การยอมรับการวาง การปล่อย การตรวจสอบ การเป็นเจ้าของในขั้นตอนถัดไป และการจัดการข้อยกเว้นยังคงเป็นสถานะแยกต่างหาก
ระบบอัตโนมัติในการประกอบโคมไฟจำเป็นต้องใช้การมองเห็นเสมอหรือไม่?
ไม่ การนำเสนอเชิงกลที่มั่นคงและอุปกรณ์ยึดที่กำหนดไว้อย่างดีอาจช่วยสร้างท่าทางที่ต้องการได้ การมองเห็นสามารถนำมาพิจารณาได้เมื่อยังคงมีความไม่แน่นอนที่วัดได้ แต่แนวคิดต้องระบุว่าวัดอะไร จัดการกับความมั่นใจอย่างไร และจะเกิดอะไรขึ้นหลังจากผลลัพธ์ไม่แน่นอน
ควรจัดการกับตัวแปรส่วนประกอบแบบผสมอย่างไร?
เริ่มต้นด้วยการกำหนดเอกลักษณ์ของรุ่น ทิศทางการวางที่อนุญาต การสัมผัสของเครื่องมือที่เข้ากันได้ การจับคู่กับอุปกรณ์จับยึดหรือตัวลำเลียง และกฎที่ป้องกันไม่ให้สูตรการผลิตผิดพลาด วิธีการระบุตัวตนที่เหมาะสมนั้นขึ้นอยู่กับส่วนประกอบและกระบวนการจริง ไม่สามารถอนุมานได้จากภาพวิดีโอ
แนวคิดระบบอัตโนมัติสำหรับการประกอบโคมไฟต้องการข้อมูลป้อนเข้าอะไรบ้าง?
ระบุส่วนประกอบที่เป็นตัวแทน ลำดับขั้นตอนการทำงาน พื้นผิวสัมผัสที่อนุญาต รูปแบบการรับเข้า รายละเอียดของอุปกรณ์จับยึดหรือถาด การจัดวางสถานี การเป็นเจ้าของอินเทอร์เฟซ คำถามการตรวจสอบ ข้อยกเว้นที่คาดการณ์ไว้ ข้อมูลป้อนเข้าด้านเวลาเป้าหมาย สภาพแวดล้อมการทำงาน และกฎการยอมรับ ข้อมูลเหล่านี้ใช้เพื่อสนับสนุนการทดสอบ แต่ไม่ได้เป็นการอนุมัติประสิทธิภาพล่วงหน้า
แหล่งที่มาและขอบเขตวิธีการ
- NIST, โปรโตคอลมาตรฐานสำหรับการประเมินระบบประกอบชิ้นส่วนขนาดเล็กด้วยหุ่นยนต์.
- NIST, การประกอบชิ้นส่วนอย่างเป็นระบบในเซลล์การทำงานของหุ่นยนต์ที่หลากหลาย.
- สำนักงานบริหารความปลอดภัยและสุขภาพในการทำงานแห่งสหรัฐอเมริกา ภาพรวมด้านหุ่นยนต์.
จัดเตรียมเอกสารสรุปสถานีที่สามารถนำไปทดสอบได้
EVST สามารถประเมินแนวคิดระบบอัตโนมัติสำหรับการประกอบโคมไฟได้ เมื่อมีการบันทึกสถานะของชิ้นส่วน การอ้างอิงอุปกรณ์ การส่งมอบงาน คำถามในการตรวจสอบ ทางออกที่ผิดปกติ และหลักฐานการยอมรับ เริ่มต้นด้วยส่วนประกอบจริงและลำดับขั้นตอนการทำงานทั้งหมด จากนั้นจึงเปรียบเทียบอุปกรณ์หลังจากที่มองเห็นสถานะที่ยังไม่ได้รับการแก้ไขแล้ว