
โดยทีมบรรณาธิการ EVST · อัปเดตล่าสุด: 4 มิถุนายน 2026
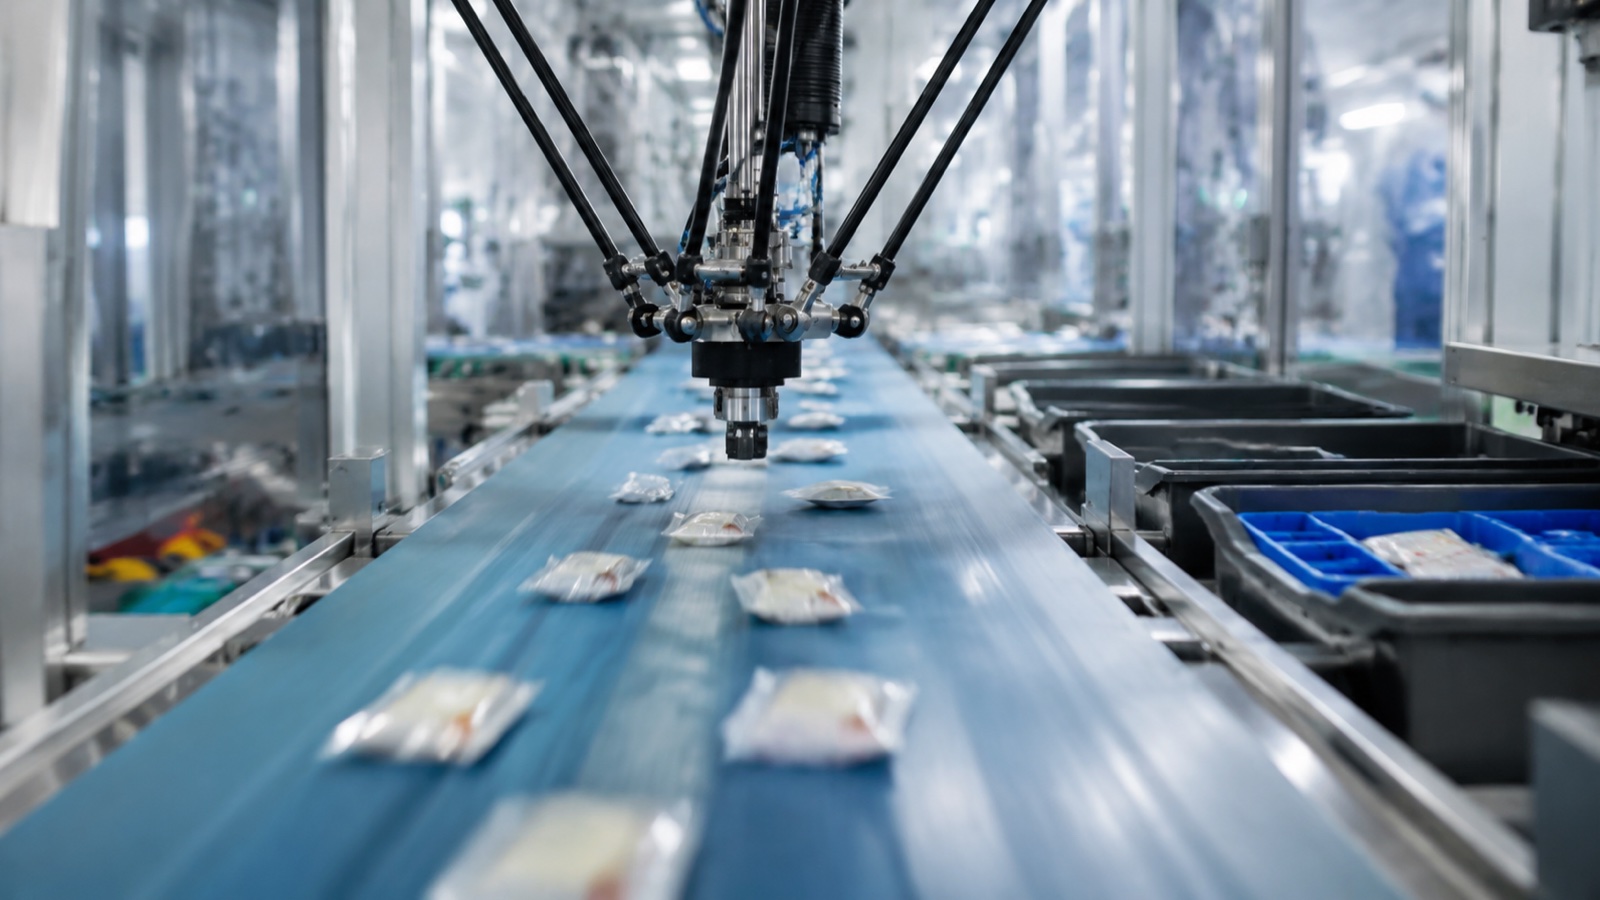
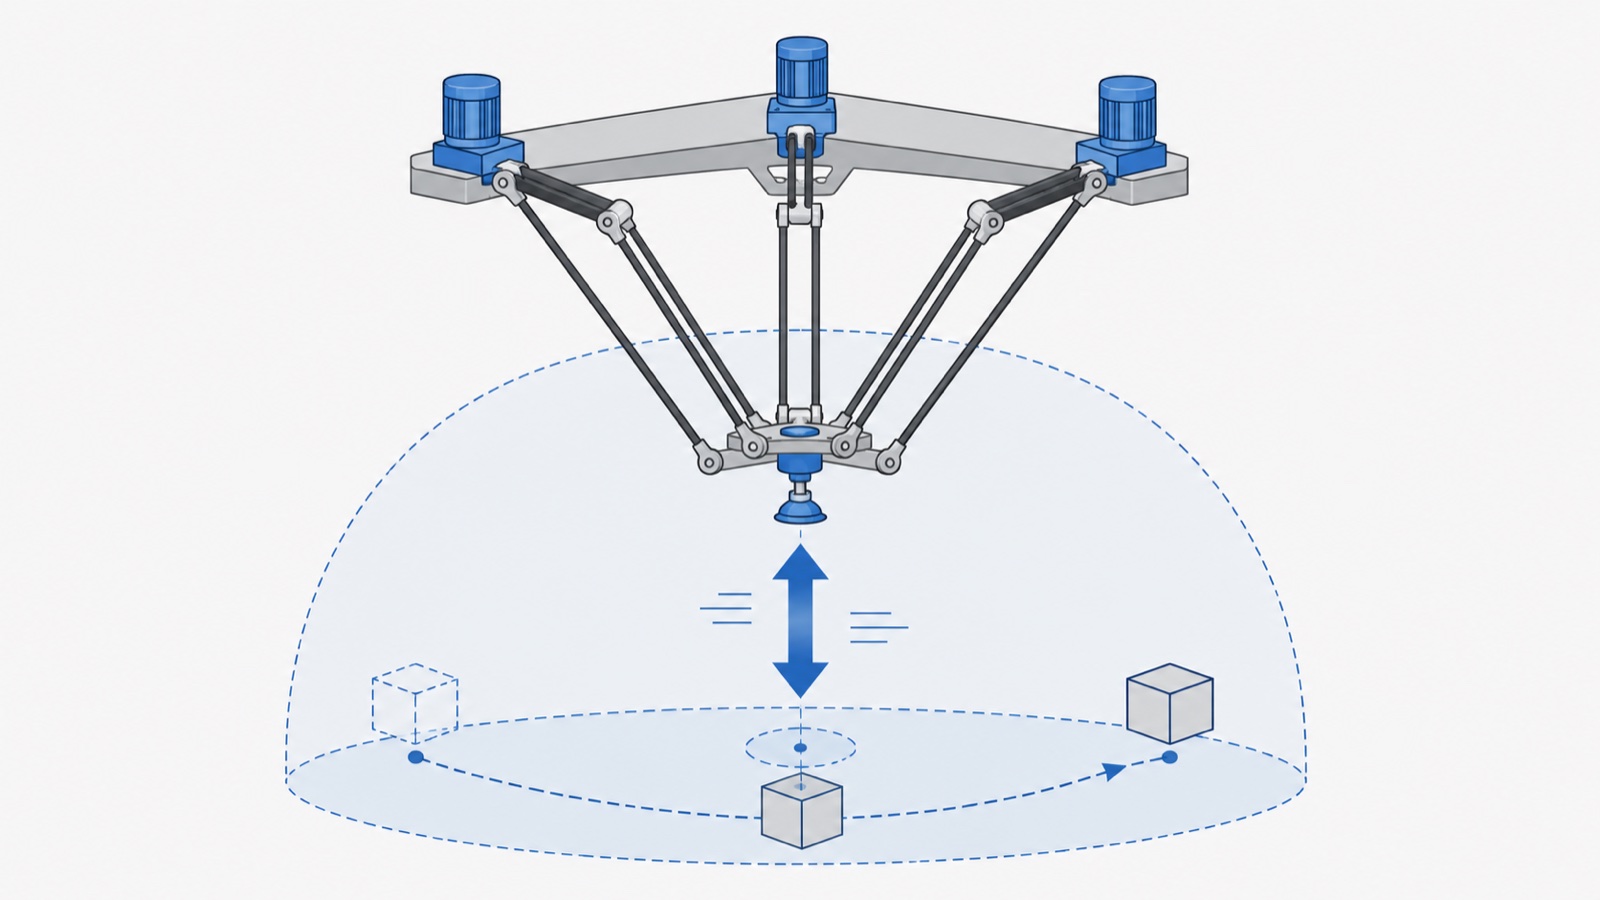
หุ่นยนต์เดลต้าเป็นหุ่นยนต์แขนขนานที่ติดตั้งอยู่เหนือศีรษะ โดยมีแขนเบา 3 แขนขับเคลื่อนแท่นวางเดียว ทำให้สามารถเคลื่อนย้ายหัวจับขนาดเล็กด้วยความเร็วสูงมาก บ่อยครั้งมากกว่า 100 ชิ้นต่อนาที เนื่องจากมอเตอร์ขนาดใหญ่ติดตั้งอยู่กับที่ที่ฐาน มีเพียงแขนเบาเท่านั้นที่เคลื่อนไหว ซึ่งเป็นเหตุผลว่าทำไมหุ่นยนต์เดลต้าจึงครองตลาดการคัดแยกและบรรจุภัณฑ์ชิ้นส่วนขนาดเล็กด้วยความเร็วสูง พวกมันแลกเปลี่ยนน้ำหนักบรรทุกและระยะการทำงานกับความเร็วที่ได้
วิธีการทำงานของหุ่นยนต์เดลต้า
แตกต่างจากแขนกลแบบข้อต่อที่มอเตอร์แต่ละตัวรับน้ำหนักของข้อต่อต่างๆ แขนกลแบบเดลต้าจะยึดมอเตอร์ทั้งสามตัวไว้ที่โครงด้านบน มอเตอร์เหล่านี้ขับเคลื่อนข้อต่อแบบเบา 3 คู่ที่มาบรรจบกันที่แท่นเคลื่อนที่ขนาดเล็ก ผลที่ได้คือมวลเคลื่อนที่ต่ำมากและอัตราเร่งสูงมาก จากการสังเกตในอุตสาหกรรม กลไกแบบขนานนี้เองที่ทำให้แขนกลแบบเดลต้าสามารถยกชิ้นส่วนที่มีน้ำหนักเบาได้ในอัตราที่แขนกลแบบอนุกรมไม่สามารถทำได้
โดยทั่วไปแล้ว แท่นวางจะติดตั้งถ้วยดูดสุญญากาศหรือตัวจับยึดขนาดเล็ก และสามารถเพิ่มแกนหมุนที่สี่เพื่อกำหนดทิศทางของชิ้นส่วนได้ ระบบการมองเห็นมักจะนำทางหุ่นยนต์ โดยระบุชิ้นส่วนบนสายพานลำเลียงที่กำลังเคลื่อนที่ เพื่อให้หุ่นยนต์เดลต้าสามารถหยิบชิ้นส่วนได้ทันทีโดยไม่ต้องหยุดสายพาน
หุ่นยนต์เดลต้าเหมาะสมกับการใช้งานในด้านใดบ้าง
| การใช้งาน | เหตุใดเดลต้าจึงเหมาะสม |
|---|---|
| การคัดแยกความเร็วสูง | การหยิบจับสิ่งของขนาดเบาจากสายพานลำเลียงโดยใช้ระบบการมองเห็นเป็นตัวนำ |
| บรรจุภัณฑ์หลัก | การบรรจุผลิตภัณฑ์ลงในถาด กล่อง หรือฟิล์มพลาสติกห่อหุ้มด้วยอัตราสูง |
| เลือกและวาง | การเคลื่อนย้ายชิ้นส่วนขนาดเล็กระหว่างสายพานลำเลียงด้วยความเร็วสูง |
| การป้อนชุดประกอบแสง | การนำชิ้นส่วนไปส่งยังสถานีปลายทางอย่างรวดเร็ว |
จากการสังเกตการณ์ในอุตสาหกรรม พบว่าสายการผลิตอาหาร ยา และสินค้าอุปโภคบริโภค เป็นสายการผลิตที่ใช้หุ่นยนต์เดลต้ามากที่สุด เนื่องจากผลิตภัณฑ์มีน้ำหนักเบา มีจำนวนมาก และเคลื่อนที่อย่างต่อเนื่อง ตัวอย่างเช่น หุ่นยนต์เดลต้าซีรีส์ EVSD ของ EVST ถูกสร้างขึ้นเพื่อการคัดแยก การเรียงซ้อน การหยิบและวาง และการบรรจุภัณฑ์ โดยมีอัตราการทำงานที่เหมาะสมกับสายการผลิตที่มีปริมาณมาก สำหรับข้อมูลเพิ่มเติมเกี่ยวกับการเปรียบเทียบหุ่นยนต์เดลต้ากับหุ่นยนต์ประเภทอื่นๆ โปรดดูที่... การเปรียบเทียบ SCARA กับเดลต้ากับ 6 แกน.
ข้อจำกัดของหุ่นยนต์เดลต้า
หุ่นยนต์เดลต้าเป็นหุ่นยนต์เฉพาะทาง ไม่ใช่หุ่นยนต์อเนกประสงค์ น้ำหนักบรรทุกต่ำ โดยปกติไม่กี่กิโลกรัมถึงประมาณ 15 กิโลกรัม และพื้นที่การทำงานเป็นรูปทรงโดมตื้นๆ มากกว่าจะเป็นทรงสูง ดังนั้นจึงไม่สามารถเข้าไปในถังลึกๆ หรือรอบๆ สิ่งกีดขวางได้ นอกจากนี้ยังไม่สามารถเอียงชิ้นส่วนได้เกินกว่าการหมุนข้อมือที่เป็นตัวเลือก เมื่อใดก็ตามที่งานต้องการน้ำหนักบรรทุกที่สูงกว่า การวางแนวที่สมบูรณ์ หรือพื้นที่การทำงานแนวตั้งขนาดใหญ่ หุ่นยนต์ 6 แกนจะเป็นเครื่องมือที่ดีกว่า และสำหรับการประกอบชิ้นส่วนแบนที่แข็งแรง หุ่นยนต์ SCARA มักจะชนะ
ในทางปฏิบัติ หุ่นยนต์เดลต้าได้พิสูจน์ตัวเองแล้วว่าเหมาะสมกับงานหยิบจับที่รวดเร็ว เบา และซ้ำซากที่สุด และมักถูกใช้งานร่วมกับหุ่นยนต์ประเภทอื่น ๆ เช่น หุ่นยนต์เดลต้าหลายตัวที่หยิบจับจากสายพานลำเลียงสามารถส่งต่อไปยังหุ่นยนต์ 6 แกนที่ทำหน้าที่บรรจุกล่องและจัดเรียงลงบนพาเลทในขั้นตอนถัดไปได้
การระบุเซลล์เดลต้า
- น้ำหนักและขนาดของชิ้นส่วน: ตรวจสอบให้แน่ใจว่าชิ้นส่วนและปลายแขนยังคงอยู่ในขอบเขตน้ำหนักบรรทุกที่กำหนดไว้
- เป้าหมายอัตราการเลือก: จำนวนการหยิบสินค้าต่อนาทีเป็นตัวกำหนดจำนวนหุ่นยนต์ที่วิ่งผ่านสายพาน
- วิสัยทัศน์: ระบบติดตามสายพานลำเลียงมีความจำเป็นเกือบทุกครั้งสำหรับการหยิบสินค้าที่กำลังเคลื่อนที่
- ซองจดหมาย: ตรวจสอบให้แน่ใจว่าระยะการครอบคลุมของโดมครอบคลุมความกว้างของสายพานและจุดติดตั้งอย่างถูกต้อง
จากการสังเกตการณ์ในอุตสาหกรรม พบว่าโดยทั่วไปแล้วปริมาณงานจะถูกกำหนดโดยการผสมผสานระหว่างอัตราการตรวจจับภาพและจำนวนเดลต้าบนสายพาน ไม่ใช่ความเร็วสูงสุดของหุ่นยนต์ตัวใดตัวหนึ่ง EVST จัดจำหน่ายเซลล์เดลต้าที่มีหุ่นยนต์ ระบบวิชั่น และเครื่องมือในตัว สำหรับรายละเอียดเฉพาะรุ่น โปรดดูที่... คู่มือการเลือกหุ่นยนต์เดลต้า EVST.
คำถามที่พบบ่อย (FAQs)
หุ่นยนต์เดลต้าใช้ทำอะไร?
หุ่นยนต์เดลต้าใช้สำหรับการคัดแยกความเร็วสูง การบรรจุภัณฑ์ขั้นต้น และการหยิบและวางชิ้นส่วนขนาดเล็ก โดยเฉพาะในสายการผลิตอาหาร ยา และสินค้าอุปโภคบริโภค การออกแบบแขนคู่ขนานช่วยให้หัวจับที่มีน้ำหนักเบาเคลื่อนที่ได้อย่างรวดเร็วมาก โดยมักจะหยิบได้มากกว่า 100 ชิ้นต่อนาที โดยปกติแล้วจะถูกควบคุมด้วยระบบติดตามภาพจากสายพานลำเลียง
หุ่นยนต์เดลต้ามีความเร็วเท่าไหร่?
หุ่นยนต์เดลต้าโดยทั่วไปสามารถหยิบชิ้นส่วนน้ำหนักเบาได้มากกว่า 100 ชิ้นต่อนาที ซึ่งเร็วกว่าหุ่นยนต์แขนกลแบบอนุกรมสำหรับงานเดียวกัน เนื่องจากมอเตอร์ของหุ่นยนต์เดลต้าถูกติดตั้งอยู่ที่ฐาน และมีเพียงข้อต่อที่มีน้ำหนักเบาเท่านั้นที่เคลื่อนไหว อัตราความเร็วที่แท้จริงขึ้นอยู่กับน้ำหนักของชิ้นส่วน ระยะการหยิบและวาง และความเร็วในการตรวจจับชิ้นส่วนบนสายพานด้วยระบบวิชั่น
น้ำหนักบรรทุกของหุ่นยนต์เดลต้าคืออะไร?
หุ่นยนต์เดลต้าสามารถรับน้ำหนักได้ต่ำ โดยทั่วไปประมาณไม่กี่กิโลกรัมถึงประมาณ 15 กิโลกรัม เนื่องจากได้รับการออกแบบให้เน้นความเร็วมากกว่าน้ำหนักบรรทุก หุ่นยนต์ซีรีส์ EVSD เดลต้าของ EVST ครอบคลุมช่วงน้ำหนักนี้สำหรับการคัดแยก การซ้อน การหยิบและวาง และการบรรจุภัณฑ์ ชิ้นส่วนที่มีน้ำหนักมากจะต้องใช้หุ่นยนต์ SCARA หรือหุ่นยนต์ 6 แกนแทน
หุ่นยนต์เดลต้ากับหุ่นยนต์ SCARA แตกต่างกันอย่างไร?
หุ่นยนต์เดลต้าเป็นหุ่นยนต์แบบขนานที่สร้างขึ้นเพื่อความเร็วสูงสุดสำหรับชิ้นส่วนขนาดเล็กในรูปทรงโดมตื้น เหมาะสำหรับการหยิบชิ้นส่วนจากสายพาน ในขณะที่หุ่นยนต์ SCARA เป็นหุ่นยนต์แบบอนุกรม 4 แกนที่มีความแข็งแรงกว่าและเหมาะสำหรับงานประกอบและใส่ชิ้นส่วนในแนวราบที่ต้องการความแม่นยำสูง พร้อมรับน้ำหนักได้มากกว่า หุ่นยนต์เดลต้าเน้นความเร็ว ในขณะที่หุ่นยนต์ SCARA เน้นความแข็งแรงและแรงในการประกอบ
หุ่นยนต์เดลต้าจำเป็นต้องมีระบบวิชั่นหรือไม่?
สำหรับการหยิบสินค้าจากสายพานลำเลียงที่กำลังเคลื่อนที่นั้น จำเป็นต้องใช้ระบบวิชั่นเกือบทุกครั้ง ระบบวิชั่นจะระบุตำแหน่งและทิศทางของแต่ละชิ้นส่วน ทำให้เครื่องคัดแยกแบบเดลต้าสามารถหยิบสินค้าได้ทันทีโดยไม่ต้องหยุดสายการผลิต สำหรับการหยิบและวางสินค้าในตำแหน่งคงที่ อาจไม่จำเป็นต้องใช้ระบบวิชั่น แต่แอปพลิเคชันการคัดแยกความเร็วสูงส่วนใหญ่จำเป็นต้องใช้ระบบวิชั่น
เกี่ยวกับผู้เขียน: คู่มือนี้จัดทำโดยทีมบรรณาธิการของ EVST EVST (EVS TECH CO., LTD) เป็นผู้ผลิตหุ่นยนต์ที่ตั้งอยู่ในเมืองเฉิงตู ก่อตั้งขึ้นในปี 2018 ผลิตหุ่นยนต์แบบเดลต้า, SCARA, หุ่นยนต์อุตสาหกรรม 6 แกน และหุ่นยนต์ร่วมปฏิบัติงาน ซึ่งส่งออกไปยังกว่า 100 ประเทศ และได้รับการรับรองจากหน่วยงานภายนอก เช่น CE, SGS และ TUV
อัปเดตล่าสุด: 4 มิถุนายน 2026 ตัวเลขประสิทธิภาพเป็นเพียงค่าประมาณตามมาตรฐานอุตสาหกรรม โปรดตรวจสอบน้ำหนักบรรทุก ระยะการใช้งาน และรอบการทำงานกับข้อมูลผลิตภัณฑ์ปัจจุบันก่อนระบุรายละเอียดการใช้งาน