
การเชื่อมถังลูกฟูก: วิธีการประมาณการรอบการเชื่อมทั้งหมด

ประเมินการเชื่อมถังซ้ำอย่างสมบูรณ์ โดยคำนึงถึงส่วนการเชื่อม เหตุการณ์เริ่ม-หยุด การเคลื่อนที่ของอากาศ การเปลี่ยนแปลงตำแหน่ง และขอบเขตการรับน้ำหนักที่สม่ำเสมอ
การจัดการกลุ่มเส้นด้าย: การยึดแกนกลาง การยึดภายนอก หรือการรองรับ?

เลือกการยึดแกน การยึดภายนอก หรือการรองรับของกลุ่มเส้นด้าย โดยพิจารณาจากสภาพแกน ความไวในการม้วน การเปลี่ยนแปลงทิศทาง และการส่งมอบงานขั้นสุดท้าย
การเจียรด้วยมือหรือด้วยหุ่นยนต์: คุณควรเริ่มใช้ระบบอัตโนมัติกับงานใดก่อน?

เลือกงานตกแต่งผิวโลหะชิ้นแรกสำหรับการทำงานอัตโนมัติด้วยหุ่นยนต์ โดยพิจารณาจากตำแหน่งชิ้นส่วน การสัมผัส การสึกหรอจากการขัดถู ข้อผิดพลาด และผลลัพธ์ของชิ้นส่วนที่ยอมรับได้
การเชื่อมชิ้นส่วนซ้ำด้วยหุ่นยนต์ร่วมปฏิบัติงาน: เหตุใดเส้นทางการเรียนรู้จึงไม่ใช่กระบวนการผลิต

เปลี่ยนจากแนวเชื่อมที่กำหนดไว้ไปเป็นการเชื่อมชิ้นส่วนซ้ำ: ตรวจสอบตำแหน่งของอุปกรณ์จับยึด ช่องว่างระหว่างรอยเชื่อม การเข้าถึงหัวเชื่อมทั้งหมด และบันทึกการยอมรับชิ้นส่วนตัวอย่าง
เซลล์ยึดเครื่องยนต์: การประกอบและการตรวจสอบย้อนกลับของข้อต่อ

สอบถามเกี่ยวกับวิธีการที่หน่วยงานประกอบชิ้นส่วนเครื่องยนต์แยกแยะข้อต่อที่เสร็จสมบูรณ์ออกจากผลลัพธ์ที่สะสม จัดการกับงานที่ขาดหายหรือทำซ้ำ และรักษาบันทึกผ่านกระบวนการกู้คืนได้อย่างไร
ระบบลำเลียงเอกสารแบบหลายหัว: ความจุในการส่งออกที่ยอมรับได้

ประเมินความสามารถในการถ่ายโอนแบบหลายหัวจากจำนวนชิ้นที่รับได้ต่อรอบการผลิตที่สมบูรณ์ กำหนดว่าการสูญเสียใดบ้างที่นับรวมไปแล้ว และเปรียบเทียบผลลัพธ์กับข้อจำกัดของสายการผลิต
การเชื่อมท่อและหน้าแปลน: การทำงานด้วยหุ่นยนต์และการทำงานด้วยมือ

จัดลำดับงานเชื่อมท่อและหน้าแปลนตามความสะดวกในการเข้าถึงและความสามารถในการทำซ้ำ จากนั้นพิจารณาถึงภาระ การจัดแนว และการเปลี่ยนงาน ก่อนที่จะเลือกขอบเขตของระบบอัตโนมัติ
ข้อบกพร่องในการขันสกรูด้วยหุ่นยนต์: การแยกส่วนการหยิบสกรู การเจาะรู และการขันให้แน่น

แยกขั้นตอนการหยิบสกรู การยึดส่ง การเจาะรู และการติดตั้ง เพื่อให้การทดลองเป็นขั้นตอนสามารถระบุได้ว่าส่วนเชื่อมต่อใดที่ต้องแก้ไข
การวางแผนรอบการจุ่มพินแร็ค: นับจำนวนการเคลื่อนย้ายอุปกรณ์ก่อนการส่งออกแคปซูล

ประเมินการจัดการแร็คพินและการยอมรับในขั้นตอนถัดไปแยกกัน โดยใช้ตัวอย่างความจุของอุปกรณ์จับยึดที่ชัดเจน แทนที่จะอ้างอิงถึงแคปซูลสำเร็จรูป
หัวฉีดแบบติดตั้งอยู่กับที่หรือด้ามฉีดน้ำล้างแบบหุ่นยนต์: ผสานรวมการครอบคลุมพื้นที่ การจ่ายน้ำยา และการปกป้องพื้นที่เปียก

เปรียบเทียบหัวฉีดแบบติดตั้งอยู่กับที่และหัวฉีดแบบหุ่นยนต์บนพื้นผิวที่มองไม่เห็น โดยใช้ชิ้นส่วนที่แขวนอยู่จริง และตรวจสอบความครอบคลุมและผลลัพธ์การทำความสะอาดแยกกัน
ประสิทธิภาพการทำงานของหุ่นยนต์แกะกล่อง: กำหนดการส่งต่อก่อนจับเวลาการแกะกล่อง
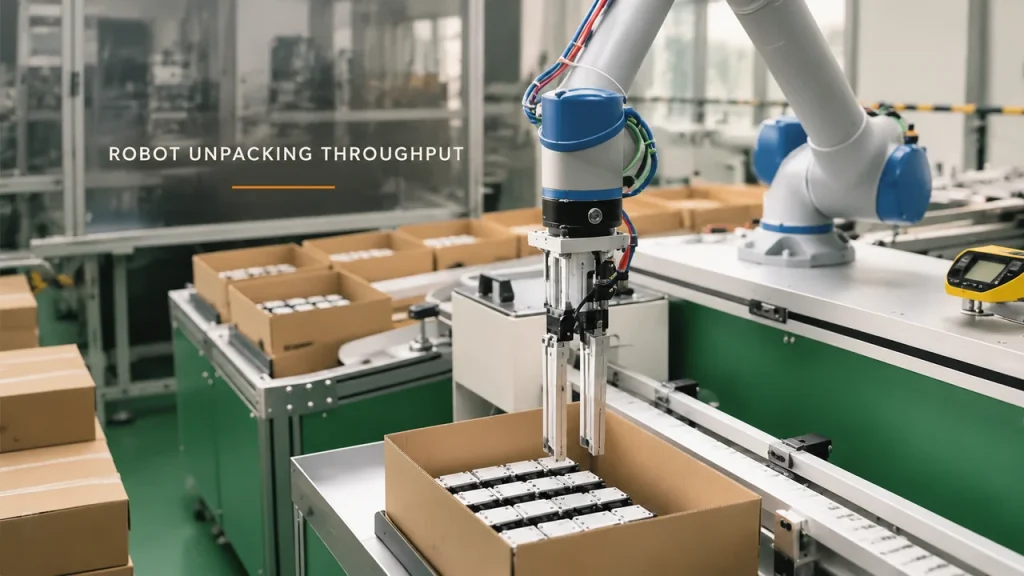
ประเมินจำนวนโมดูลที่ส่งมอบตลอดวงจรการจัดส่งกล่องทั้งหมด รวมถึงชิ้นส่วนที่เหลือ การเติมสต็อก และระยะเวลารอคอยในขั้นตอนถัดไป โดยไม่นับซ้ำส่วนที่ทับซ้อนกัน
การสแกนเปลือกหอยด้วยหุ่นยนต์: เมื่อใดที่การทำซ้ำๆ คุ้มค่ากับการใช้ระบบอัตโนมัติ?
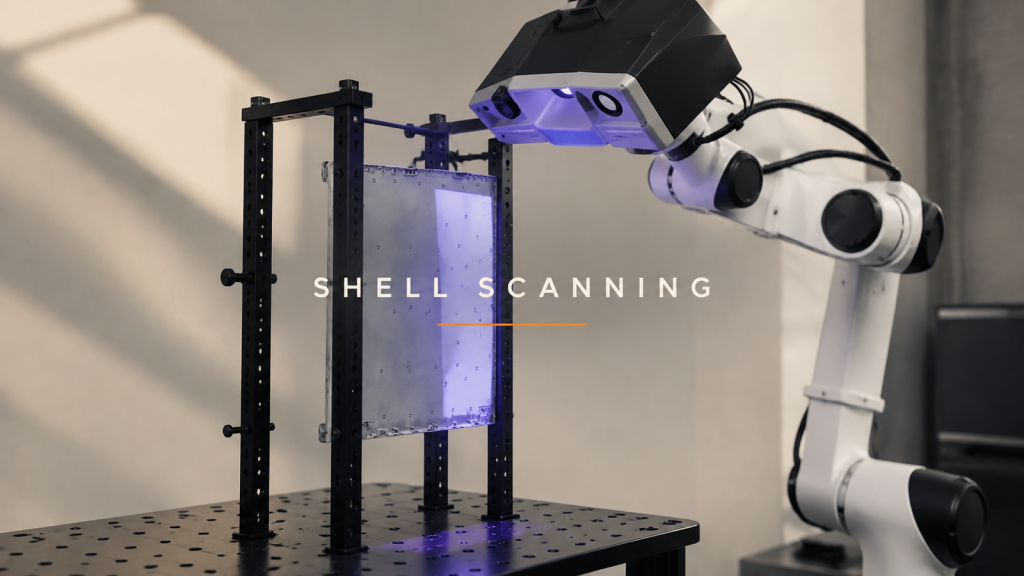
ตัดสินใจว่าการสแกนเปลือกหุ้มด้วยหุ่นยนต์นำทางเหมาะสมกับการตรวจสอบซ้ำเมื่อใด โดยกำหนดคำถามในการวัด สภาพพื้นผิว และความแปรผันของการบรรจุกระสุนใหม่