
ประสิทธิภาพการทำงานของหุ่นยนต์แกะกล่อง: กำหนดการส่งต่อก่อนจับเวลาการแกะกล่อง
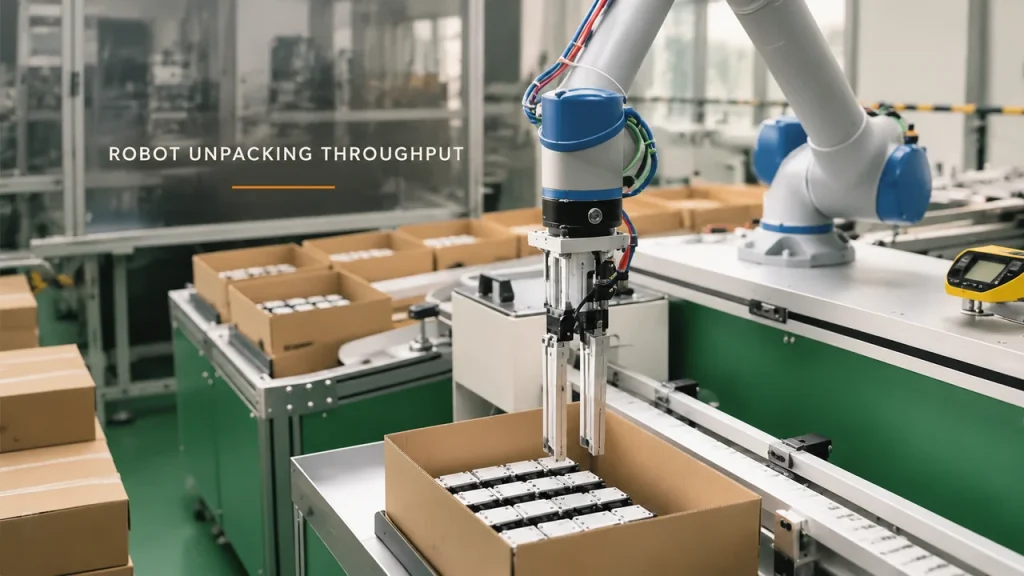
ประเมินจำนวนโมดูลที่ส่งมอบตลอดวงจรการจัดส่งกล่องทั้งหมด รวมถึงชิ้นส่วนที่เหลือ การเติมสต็อก และระยะเวลารอคอยในขั้นตอนถัดไป โดยไม่นับซ้ำส่วนที่ทับซ้อนกัน
การสแกนเปลือกหอยด้วยหุ่นยนต์: เมื่อใดที่การทำซ้ำๆ คุ้มค่ากับการใช้ระบบอัตโนมัติ?
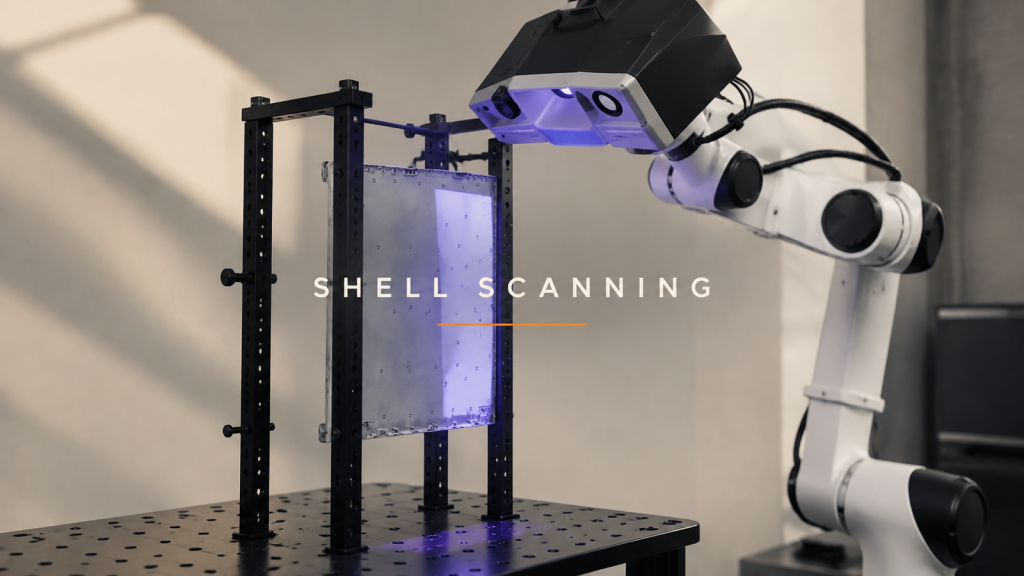
ตัดสินใจว่าการสแกนเปลือกหุ้มด้วยหุ่นยนต์นำทางเหมาะสมกับการตรวจสอบซ้ำเมื่อใด โดยกำหนดคำถามในการวัด สภาพพื้นผิว และความแปรผันของการบรรจุกระสุนใหม่
การขนถ่ายกล่องออกจากพาเลท: รูปแบบการหยิบสินค้าแบบตายตัวเพียงพอเมื่อใด?
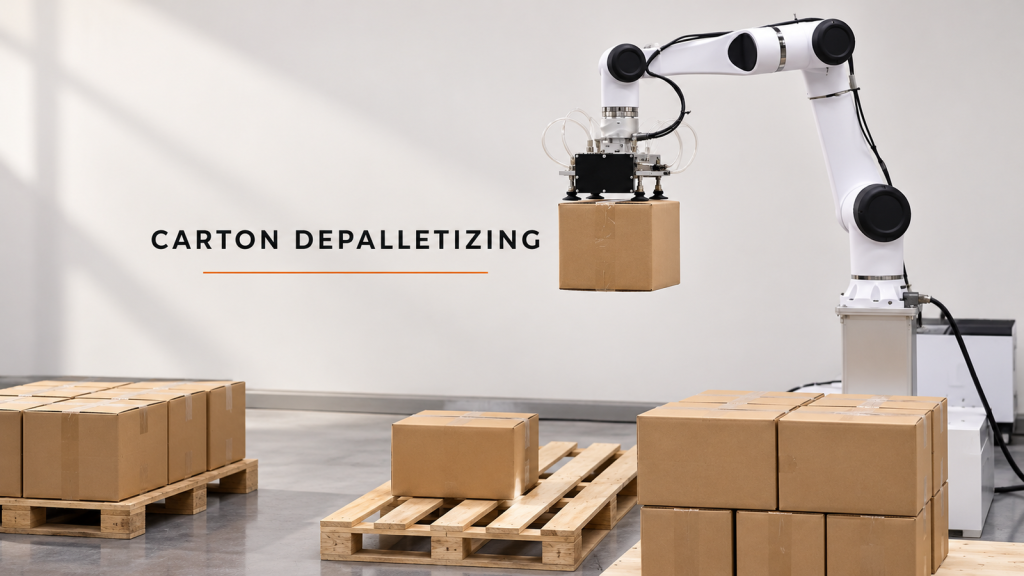
เปรียบเทียบวิธีการขนถ่ายกล่องกระดาษออกจากพาเลทแบบตายตัวกับวิธีการที่รองรับการจัดวางพาเลทแบบแปรผัน จากนั้นทดสอบทั้งสองวิธีกับสินค้าที่เข้ามา
การเชื่อมแผ่นโลหะด้วยหุ่นยนต์: อะไรบ้างที่อาจทำให้รอยต่อที่ได้ไม่แม่นยำและได้ผลลัพธ์ที่สม่ำเสมอ?
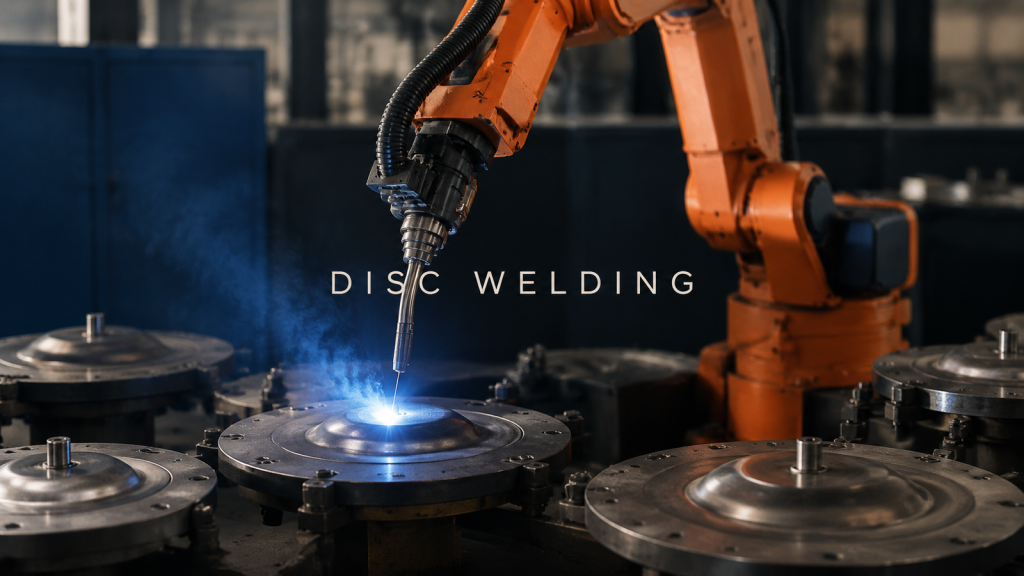
วางแผนการทดลองเชื่อมแผ่นดิสก์ด้วยหุ่นยนต์ โดยคำนึงถึงความพอดีของชิ้นส่วน การเข้าถึงหัวเชื่อม และลำดับการเชื่อม เพื่อให้สามารถประเมินรอยเชื่อมภายใต้เงื่อนไขที่ทำซ้ำได้
การวางแผนการนำหุ่นยนต์ออกสำหรับการฉีดขึ้นรูป
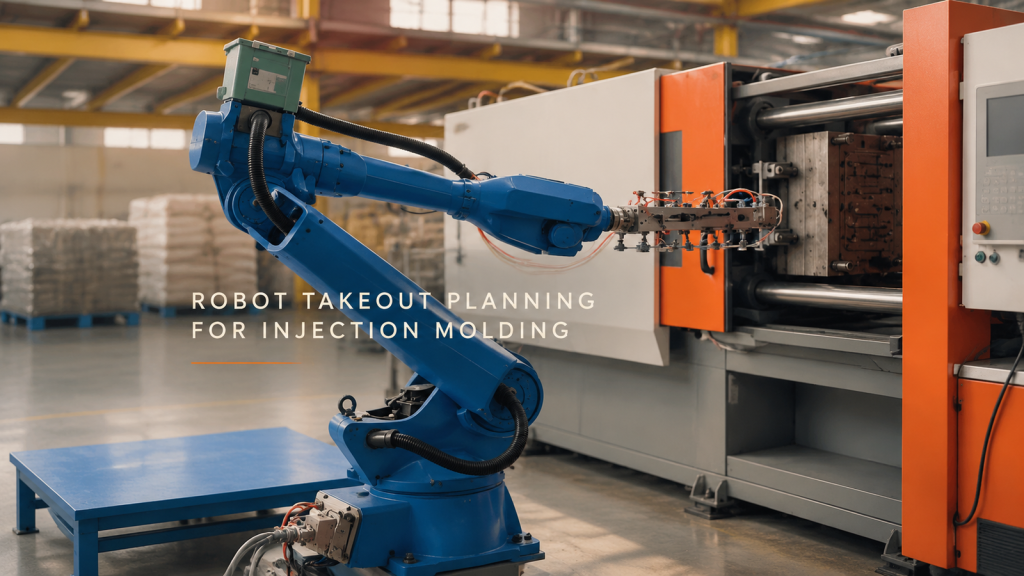
วัดปริมาณการใช้งานภายในแม่พิมพ์ที่เปิดอยู่แยกต่างหากจากการเคลื่อนที่ของหุ่นยนต์ภายนอกแม่พิมพ์ และวางแผนเส้นทางนำออกที่สามารถทนต่อการเปลี่ยนแปลงของแม่พิมพ์ได้
การหยิบชิ้นส่วนหรือการเคลื่อนย้ายเป็นกลุ่มสำหรับการบรรจุลงกล่อง
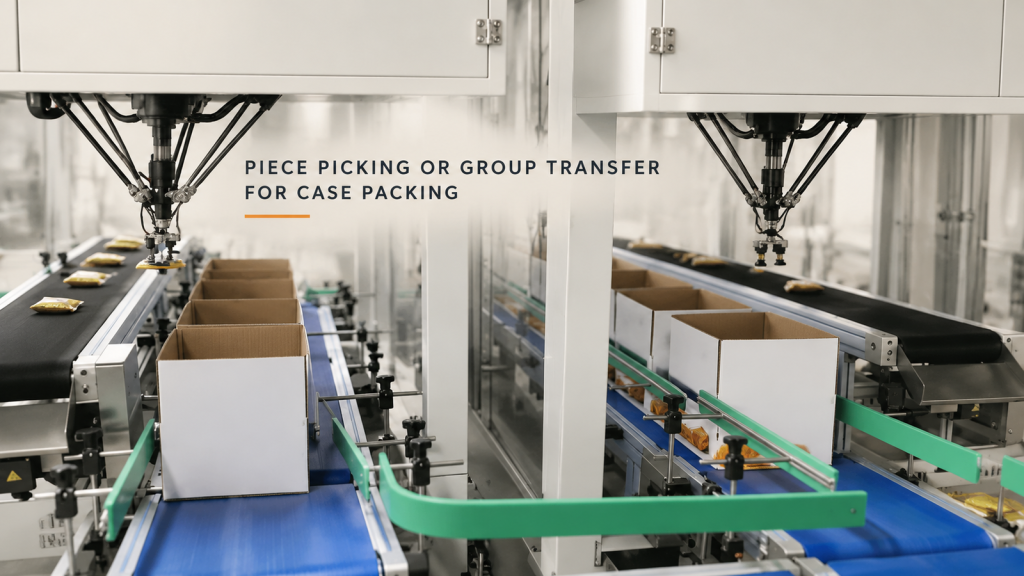
เปรียบเทียบการหยิบสินค้าทีละชิ้นกับการขนย้ายแบบกลุ่มสำหรับการบรรจุกล่อง โดยพิจารณาจากลักษณะการจัดวางสินค้า รูปแบบกล่อง การทำงานของตัวจับยึด และการเปลี่ยนกะการทำงาน
การทดสอบการพ่นสีด้วยหุ่นยนต์: ผู้ซื้อควรขอชมอะไรบ้าง?
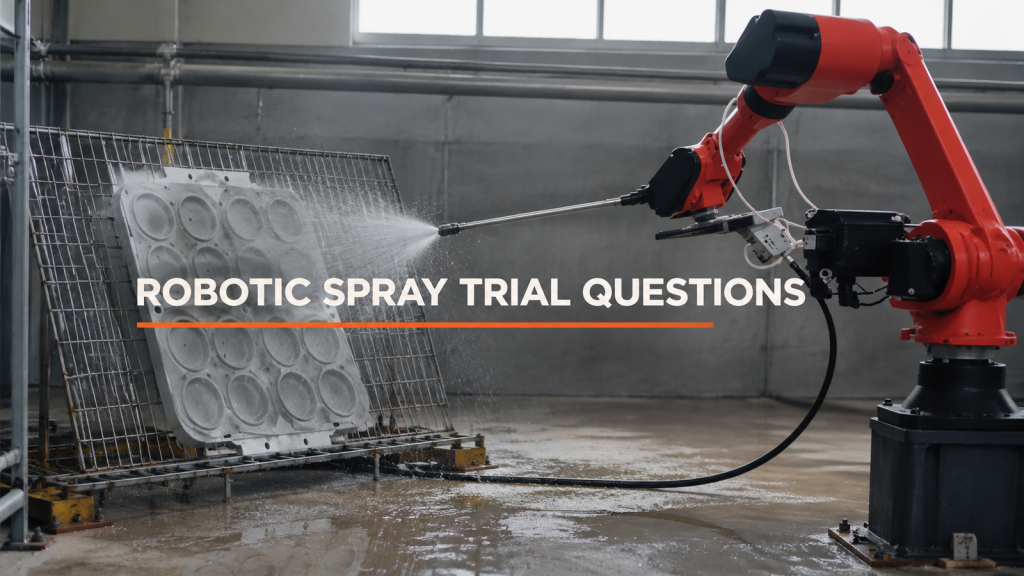
การทดสอบการพ่นสีด้วยหุ่นยนต์: ผู้ซื้อควรขอชมอะไรบ้าง?
เครื่องขัดเงาเครื่องกลึงสามารถใช้งานได้นานแค่ไหนก่อนที่จะต้องเติมใหม่?
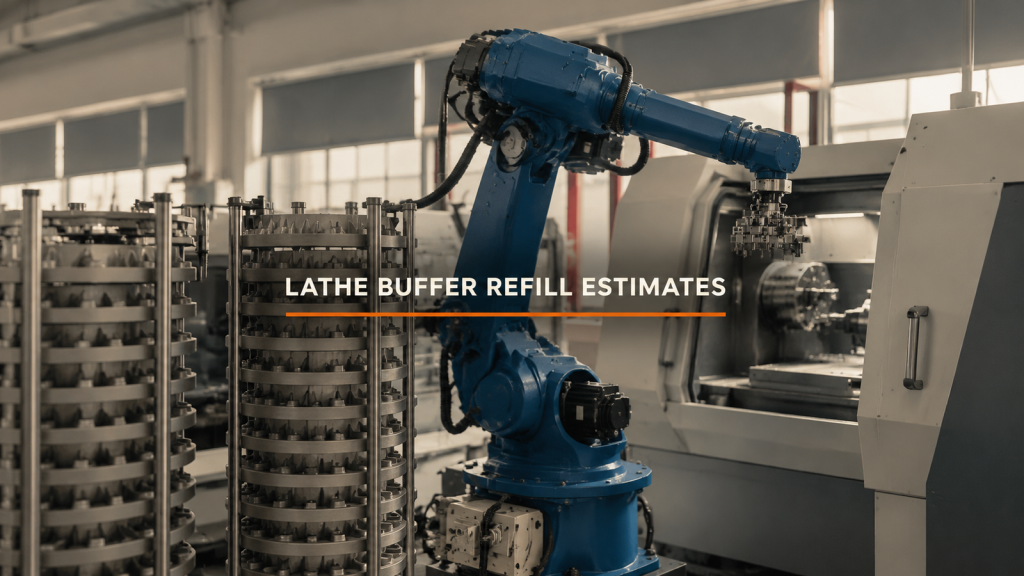
เครื่องขัดเงาเครื่องกลึงสามารถใช้งานได้นานแค่ไหนก่อนที่จะต้องเติมใหม่?
กล้องแบบติดตั้งอยู่กับที่หรือกล้องแบบติดตั้งบนหุ่นยนต์: เลือกมุมมองชิ้นส่วนก่อน
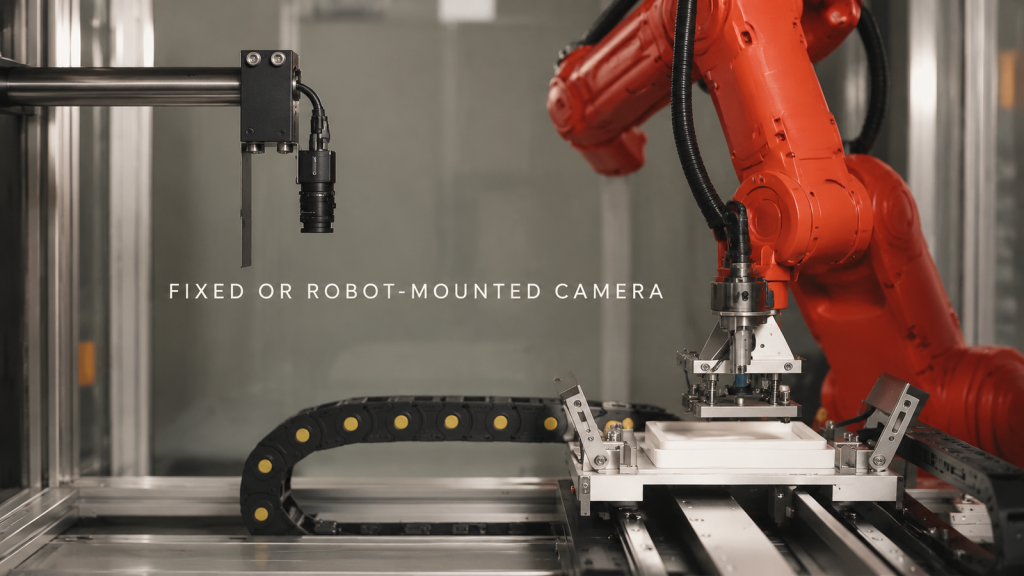
กล้องแบบติดตั้งอยู่กับที่หรือกล้องแบบติดตั้งบนหุ่นยนต์: เลือกมุมมองชิ้นส่วนก่อน
การตัดแต่งเปลือกพลาสติกขึ้นรูปด้วยตนเองหรือโดยโปรแกรม?
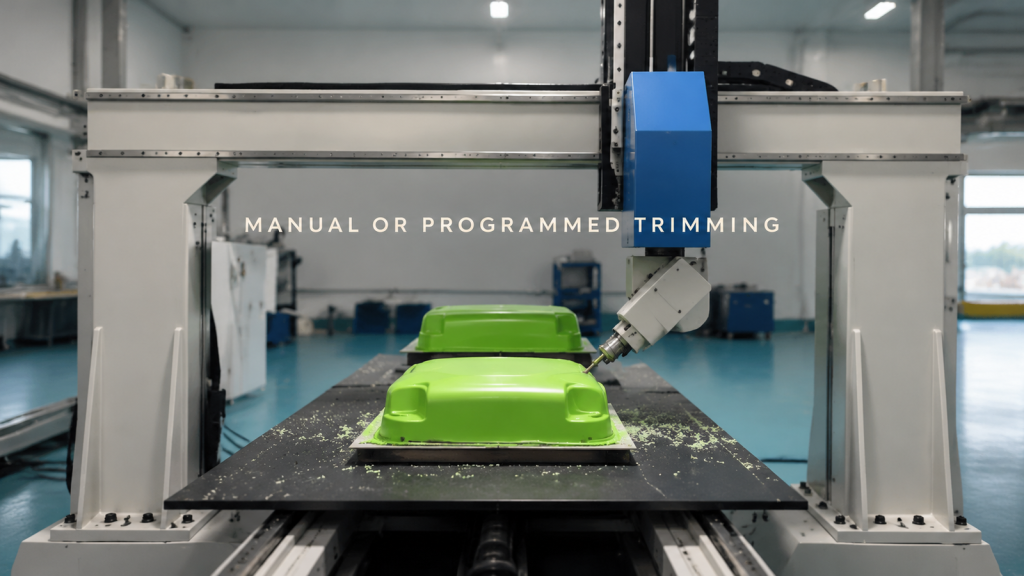
เปรียบเทียบการตัดแต่งด้วยมือและการตัดแต่งด้วยโปรแกรมสำหรับเปลือกพลาสติกขึ้นรูป โดยพิจารณาจากความสามารถในการทำซ้ำของแต่ละชุดการผลิต ความถี่ในการแก้ไข การนำอุปกรณ์จับยึดกลับมาใช้ใหม่ และการตรวจสอบขอบแบบอิสระ
การเลือกซื้อหุ่นยนต์เชื่อมจุด: คำถามที่เปลี่ยนขอบเขตการพิจารณา
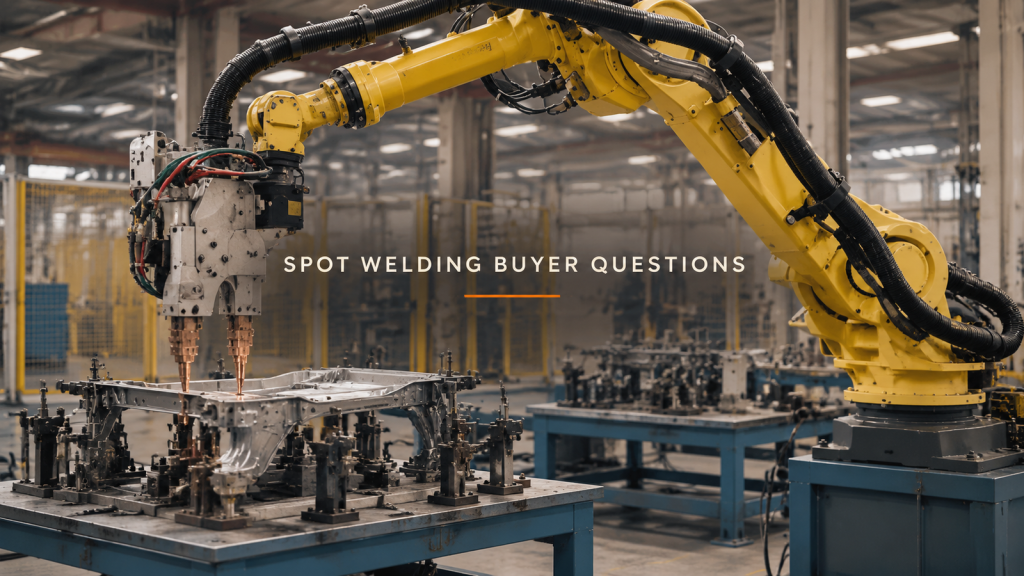
ตั้งคำถามที่จะเปลี่ยนแปลงขอบเขตการทำงานของหุ่นยนต์เชื่อมจุด: การเข้าถึงปืนเชื่อมอย่างเต็มที่ การบำรุงรักษาอิเล็กโทรด และการทดสอบการยอมรับรอยเชื่อม
การขันสกรูอัตโนมัติ: สามวิธีที่ผลลัพธ์แรงบิดอาจทำให้ผู้ซื้อเข้าใจผิด
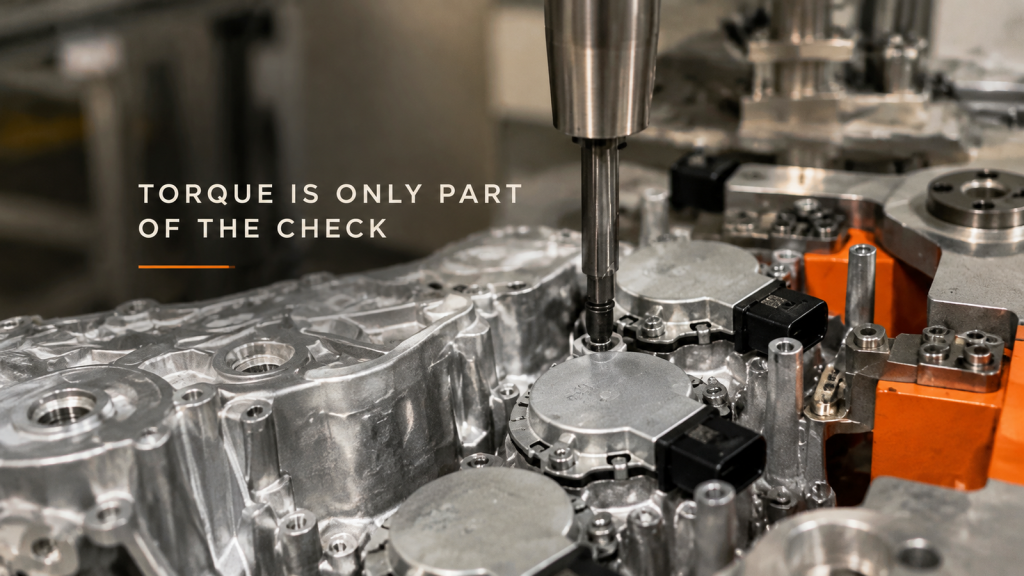
ดูสามวิธีที่ผลลัพธ์แรงบิดการขันสกรูอัตโนมัติอาจทำให้เข้าใจผิดได้: แรงต้านในช่วงแรก ตำแหน่งที่ผิดพลาด และการลองใหม่สำเร็จที่ปกปิดความล้มเหลวก่อนหน้านี้