
สำหรับผู้ซื้อที่ต้องการเปลี่ยนจากการเชื่อมด้วยมือไปเป็นการเชื่อมด้วยหุ่นยนต์ช่วยในงานประกอบชิ้นส่วน การสอนหุ่นยนต์ให้เคลื่อนที่ตามเส้นทางของหัวเชื่อมพิสูจน์ให้เห็นว่าหุ่นยนต์สามารถเข้าถึงชิ้นงานตัวอย่างได้ แต่ในขั้นตอนการผลิตจริงนั้นมีคำถามที่ยากกว่าคือ ชิ้นงานจริงชิ้นต่อไปจะเชื่อมในตำแหน่งเดิมหรือไม่ จะมีช่องว่างที่ยอมรับได้หรือไม่ จะมีพื้นที่ให้ชุดหัวเชื่อมและสายยางเคลื่อนที่ได้สะดวกหรือไม่ และจะได้รอยเชื่อมที่ผ่านการตรวจสอบจากผู้ซื้อหรือไม่ การสาธิตอย่างรวดเร็วควรนำไปสู่การทดลองชิ้นงานแรกและชิ้นงานซ้ำอย่างมีระบบ ไม่ใช่การให้คำมั่นสัญญาเรื่องปริมาณการผลิตโดยตรง
ขั้นแรก ให้ทำให้ข้อต่อสามารถทำซ้ำได้ในอุปกรณ์จับยึด
เริ่มต้นด้วยแบบร่างประกอบจริงและระบุพื้นผิวที่กำหนดตำแหน่งรอยเชื่อม จากนั้นตรวจสอบว่าอุปกรณ์จับยึดรับน้ำหนัก วาง และหนีบชิ้นส่วนปกติและชิ้นส่วนที่ไม่เหมาะสมที่สุดภายในค่าความคลาดเคลื่อนที่ระบุไว้อย่างไร ตัวหนีบควรยึดรูปทรงเรขาคณิตที่ต้องการโดยไม่บดบังรอยเชื่อมหรือทำให้หัวเชื่อมชนกับรอยเชื่อม ทำเครื่องหมายตำแหน่งรอยเชื่อมและช่องว่างหลังจากหนีบแล้ว ไม่ใช่เพียงแค่พิกัดที่ตั้งโปรแกรมไว้ของหุ่นยนต์
หุ่นยนต์จะทำตามเส้นทางที่ได้รับการฝึกฝนมาแล้ว ในขณะที่การผลิต การประกอบ และช่องว่างระหว่างชิ้นส่วนที่ไม่สม่ำเสมอ อาจทำให้ชิ้นงานด้านล่างเคลื่อนที่ได้ หากช่องว่างนั้นแตกต่างกันเกินกว่าที่ขั้นตอนการเชื่อมที่เลือกไว้จะรับมือได้ การเคลื่อนที่ของหุ่นยนต์ที่ราบรื่นขึ้นก็จะไม่สามารถแก้ไขได้ ทางเลือกทางวิศวกรรมคือการปรับปรุงความสม่ำเสมอของชิ้นส่วนต้นทาง การเปลี่ยนตำแหน่งหรือการจับยึด การจำกัดกลุ่มชิ้นส่วนที่ยอมรับได้ หรือการกำหนดและทดสอบวิธีการค้นหาหรือชดเชยรอยเชื่อมที่เหมาะสม ชิ้นส่วนจริงและข้อกำหนดการเชื่อมจะเป็นตัวตัดสินว่าวิธีการใดเหมาะสมที่สุด
| อะไรบ้างที่แตกต่างกันระหว่างชิ้นส่วนต่างๆ? | สิ่งที่ต้องบันทึกในการแข่งขัน | การเปลี่ยนแปลงแรกที่ควรพิจารณาหากการทดลองล้มเหลว |
|---|---|---|
| ข้อต่อมีการขยับตัว ในขณะที่ขนาดชิ้นส่วนที่ระบุไว้ดูคล้ายกัน | จุดอ้างอิงการติดตั้ง ลำดับการหนีบ ตำแหน่งข้อต่อหลังการหนีบ | ตรวจสอบข้อมูลอ้างอิงหรือโครงสร้างต้นน้ำให้ถูกต้องก่อนทำการแก้ไขจุดสอนทุกจุด |
| การเปลี่ยนแปลงช่องว่างบริเวณรอยเชื่อม | ช่วงช่องว่างระหว่างตัวอย่างขาเข้าปกติและตัวอย่างขาเข้าที่ตกลงกันไว้แย่ที่สุด | แก้ไขการประกอบหรืออุปกรณ์ยึดชิ้นงานต้นทาง; ประเมินขั้นตอนการเชื่อมที่ได้รับอนุมัติอีกครั้ง |
| คบเพลิงส่องไปถึงตัวอย่างแรก แต่ไม่ใช่ทุกตำแหน่ง | ตรวจสอบให้แน่ใจว่ามีพื้นที่ว่างเพียงพอสำหรับหัวเชื่อม/หัวฉีด ข้อมือ และสายยาง ตลอดขั้นตอนการเข้าใกล้ การเชื่อม และการถอยออก | ขยับแคลมป์ เปลี่ยนวิธีการ/การจัดวางหัวเชื่อม หรือแบ่งการทำงานออกเป็นส่วนๆ |
| ส่วนหนึ่งเชื่อมติดได้ดี แต่ส่วนต่อๆ ไปต้องมีการซ่อมแซมบ่อยๆ | ผลการตรวจสอบเหมือนกันสำหรับชิ้นส่วนที่ต่อเนื่องกัน พร้อมระบุสาเหตุของการซ่อมแซมในแต่ละครั้ง | ควรแยกความแปรผันของชิ้นส่วน การตั้งค่ากระบวนการ หรือการเปลี่ยนแปลงของหัวเผา/หน้าสัมผัส ก่อนที่จะอ้างว่าได้ผลลัพธ์ที่สม่ำเสมอ |
อุปกรณ์ยึดสามารถทำให้ทางเดินสะดวกขึ้นหรือดักจับไฟฉายได้
สำหรับทุกตะเข็บที่จำเป็น ให้ตรวจสอบไฟฉาย ร่างกายควรพิจารณาถึงหัวฉีด มุมการทำงาน ข้อมือ และเส้นทางของสายเคเบิล ไม่ใช่แค่จุดบนรอยต่อเท่านั้น แคลมป์ที่ช่วยปรับตำแหน่งชิ้นส่วนให้ดีขึ้นอาจขัดขวางวิธีการที่ต้องการ เส้นทางที่ผ่านได้ด้วยชิ้นงานที่ไม่มีน้ำหนักบรรทุกเพียงชิ้นเดียว อาจผ่านไม่ได้หลังจากติดตั้งส่วนประกอบและแคลมป์ทั้งหมดแล้ว ตรวจสอบวิธีการเข้าถึง การเคลื่อนที่แบบโค้ง และการถอยกลับด้วยอุปกรณ์จับยึดจริงและกลุ่มชิ้นส่วนที่เป็นตัวแทน หากไม่สามารถเข้าถึงได้โดยไม่ทำให้รอยต่อเสียหาย ให้เปลี่ยนอุปกรณ์จับยึดหรือแบ่งงานออกเป็นส่วนๆ แทนที่จะพยายามหลีกเลี่ยงเส้นทางที่เสี่ยงอันตรายรอบสิ่งกีดขวาง
วิดีโอประกอบการใช้งานแสดงให้เห็นหุ่นยนต์สีอ่อนกำลังเชื่อมชิ้นงานบนโต๊ะยึดชิ้นงานยาว โดยมีประกายไฟสว่างปรากฏให้เห็นในบางช่วงของคลิป วิดีโอนี้ให้บริบททางภาพสำหรับการอภิปรายเกี่ยวกับการเชื่อมชิ้นงานซ้ำ: หุ่นยนต์ หัวเชื่อม และอุปกรณ์ยึดชิ้นงานต้องทำงานร่วมกัน วิดีโอนี้ไม่ได้แสดงขั้นตอนการเชื่อม การวัดช่องว่างรอยต่อ หรือผลลัพธ์ของชิ้นงานที่ได้รับการยอมรับ
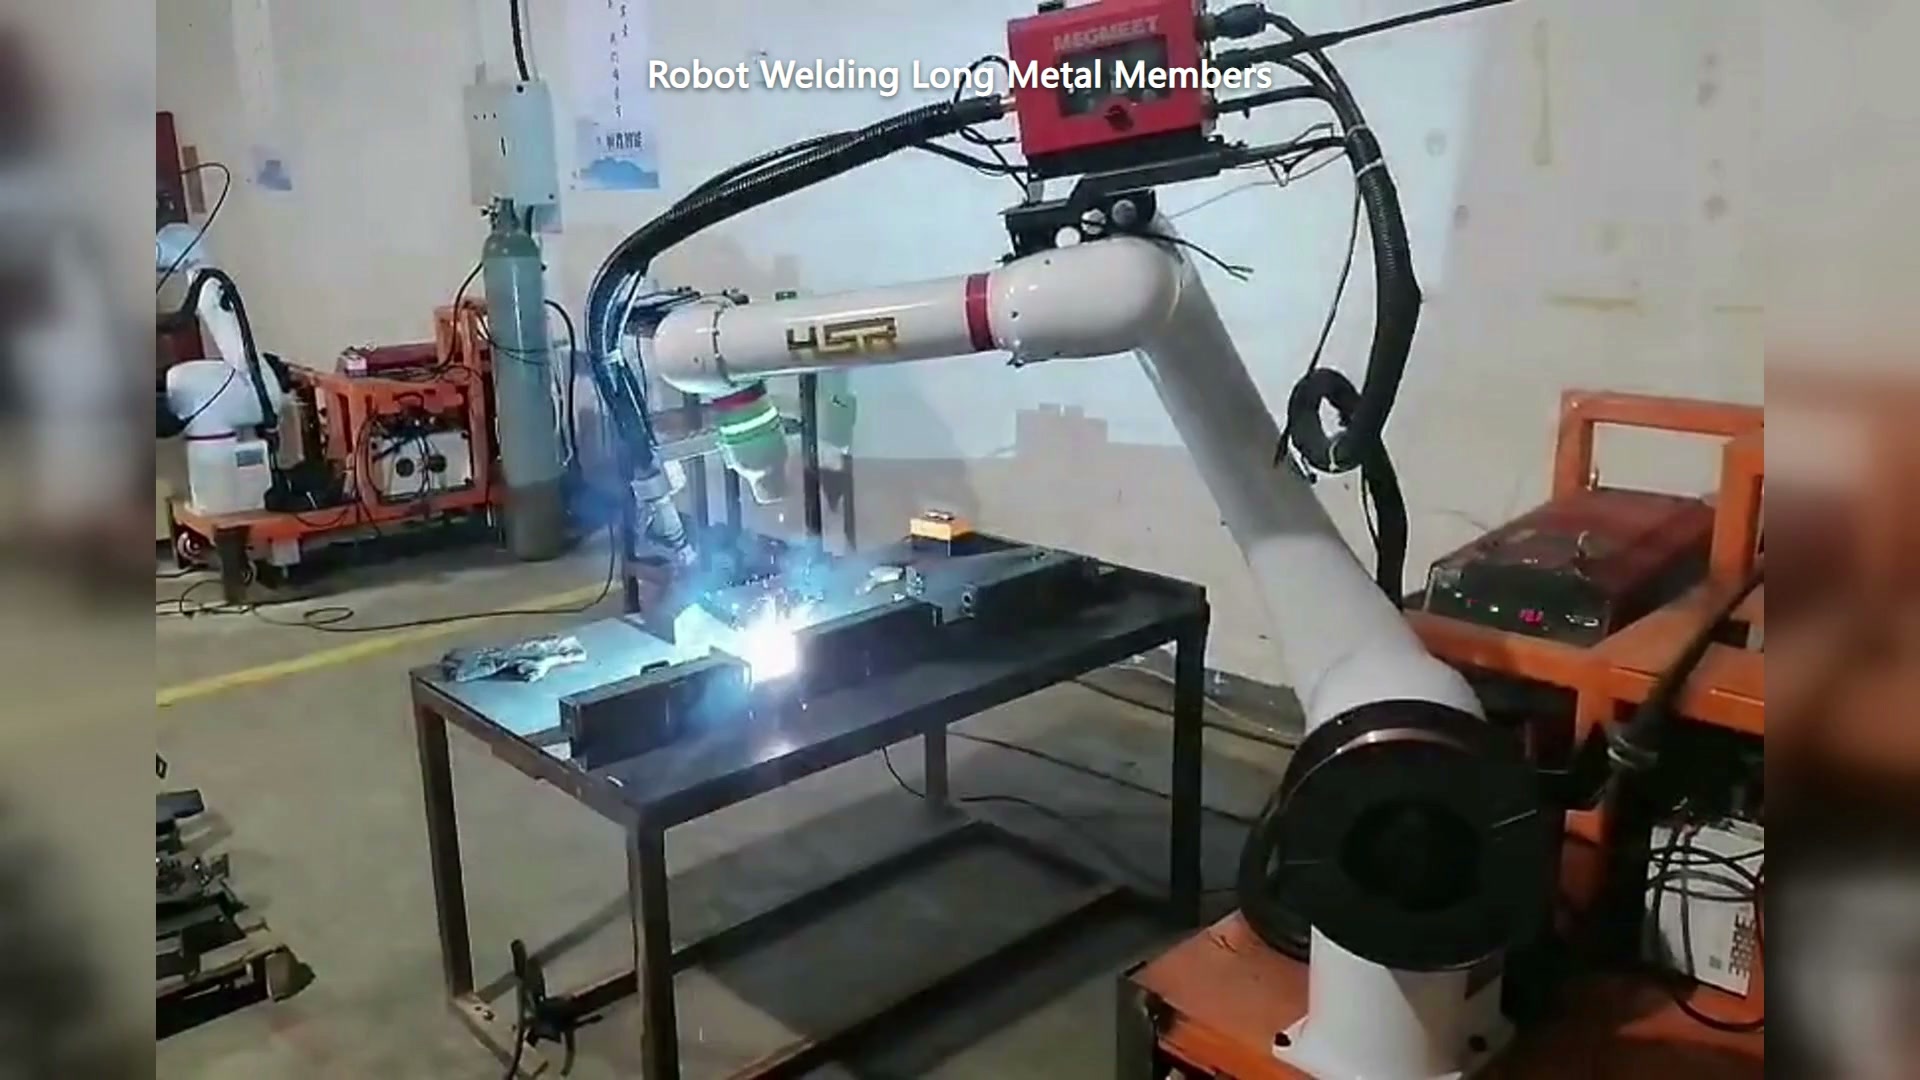
00:30 — หุ่นยนต์สีอ่อนกำลังเชื่อมชิ้นงานอยู่บนโต๊ะยึดชิ้นงานยาว สามารถมองเห็นประกายไฟจากการเชื่อมได้
แขนกลแบบทำงานร่วมกันไม่ได้ทำให้การเชื่อมด้วยไฟฟ้าปลอดภัยสำหรับการเข้าถึงในระยะใกล้โดยไม่มีข้อจำกัด จำเป็นต้องมีการประเมินเฉพาะงานเกี่ยวกับการสัมผัสกับประกายไฟ โลหะร้อน ควัน และการเคลื่อนไหว ตามด้วยการจัดวางอุปกรณ์ป้องกันที่ชัดเจน สอบถามว่าอนุญาตให้ผู้ปฏิบัติงานทำภารกิจใดบ้างในขณะเชื่อม และวิธีการทำให้พื้นที่ทำงานอยู่ในสภาวะที่ปลอดภัยสำหรับการเข้าถึงอุปกรณ์จับยึด
จากนั้นให้ทดสอบรอยเชื่อม ไม่ใช่แค่ตรวจสอบแนวรอยเชื่อมเท่านั้น
เก็บขั้นตอนการเชื่อม วัสดุ และเกณฑ์การยอมรับไว้กับชิ้นส่วนทดลอง สอบถามว่าใครเป็นเจ้าของค่าการตั้งค่าการเชื่อม และการเปลี่ยนแปลงใดบ้างที่ต้องได้รับการอนุมัติใหม่ ทำการเชื่อมชิ้นงานตัวอย่างชิ้นแรกโดยให้รอยเชื่อมทั้งหมดสามารถเข้าถึงได้ และตรวจสอบตามวิธีการที่กำหนด จากนั้นทำการเชื่อมชิ้นส่วนตัวอย่างต่อเนื่อง และตรวจสอบความแปรผันของชิ้นส่วนที่คาดว่าจะเกิดขึ้น โดยบันทึกตำแหน่งการติดตั้งอุปกรณ์จับยึด ช่องว่างระหว่างรอยเชื่อม การเข้าถึงหัวเชื่อม พารามิเตอร์/สูตรการเชื่อม และผลการตรวจสอบสำหรับแต่ละชิ้น ผลลัพธ์ที่มีคุณภาพจากชิ้นงานที่สมบูรณ์แบบเพียงชิ้นเดียวไม่สามารถรับประกันความสามารถในการทำซ้ำของชิ้นงานในล็อตถัดไปได้
บันทึกการยอมรับที่มีประโยชน์นั้นมีผลลัพธ์สี่ประการดังนี้: ยอมรับการผ่านครั้งแรก, ยอมรับหลังจากซ่อมแซมแล้ว, ปฏิเสธและ ไม่สามารถเชื่อมได้อย่างปลอดภัยในอุปกรณ์ยึดที่เสนอมา. หมวดสุดท้ายมีความสำคัญ: เซลล์ที่ต้องปรับแต่งด้วยมือก่อนเริ่มรอบการผลิตแต่ละครั้ง อาจสอนเส้นทางที่ดี แต่ยังไม่ได้กำหนดกระบวนการผลิตที่มั่นคง หากรอยต่อเคลื่อนที่ ให้แก้ไขตำแหน่งหรือตรวจสอบวิธีการแก้ไข หากช่องว่างเปลี่ยนแปลง ให้แก้ไขการประกอบและขั้นตอน หากแคลมป์ปิดกั้นหัวฉีด ให้แก้ไขการเข้าถึง หากลักษณะที่ปรากฏหรือการตรวจสอบล้มเหลวแม้ว่ารูปทรงเรขาคณิตจะคงที่ ให้ตรวจสอบการตั้งค่ากระบวนการและวัสดุสิ้นเปลือง นี่คือข้อบกพร่องที่แตกต่างกันซึ่งมีผู้รับผิดชอบที่แตกต่างกัน
ก่อนที่จะขอแนวคิดการเชื่อมชิ้นส่วนซ้ำด้วยหุ่นยนต์ร่วมปฏิบัติงานจาก EVSTส่งแบบร่างชิ้นส่วนและอุปกรณ์จับยึด แผนผังรอยเชื่อม และข้อกำหนดการเชื่อม/การตรวจสอบที่ได้รับการอนุมัติ ชิ้นส่วนตัวอย่างในช่วงความคลาดเคลื่อนที่คาดไว้ และรูปแบบการรับน้ำหนักของผู้ปฏิบัติงานที่วางแผนไว้ ขอข้อเสนอที่แสดงวิธีการระบุตำแหน่ง การเข้าถึง การเชื่อม การตรวจสอบ และการกู้คืนรอยต่อหลังจากเกิดการหยุดชะงัก