
วิธีการเลือกหุ่นยนต์ SCARA: น้ำหนักบรรทุก ระยะการทำงาน และเวลาในการทำงานต่อรอบ
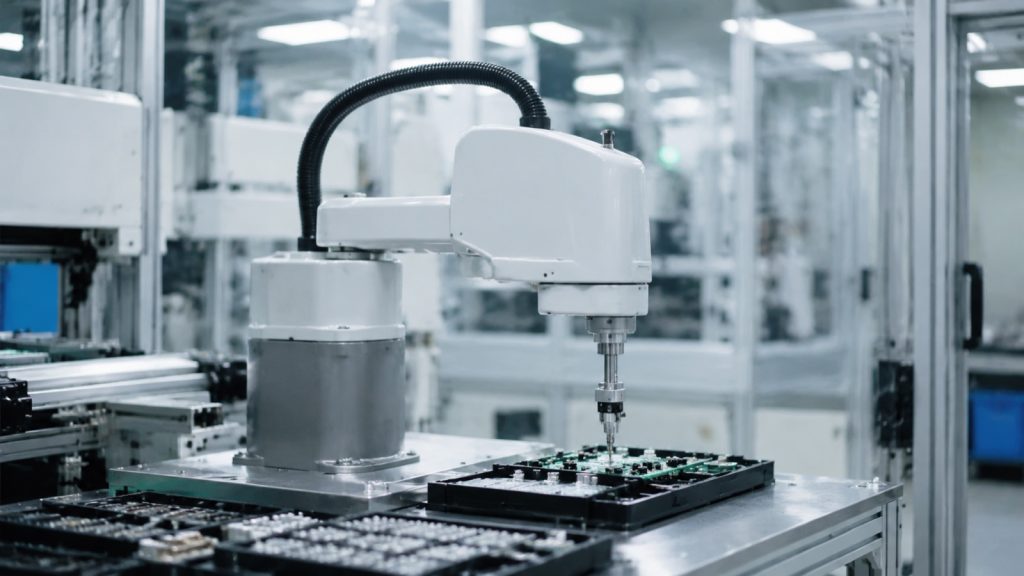
คู่มือการเลือกหุ่นยนต์ SCARA ในปี 2026 โดยพิจารณาจากขนาด: น้ำหนักบรรทุกพร้อมอุปกรณ์, ระยะการทำงานเทียบกับพื้นที่การทำงาน, การวัดเวลาการทำงานต่อรอบ และระดับความเหมาะสมสำหรับห้องปลอดเชื้อ/ความแม่นยำในการทำงานซ้ำ
คำอธิบายมาตรฐาน ISO 10218-2:2025: คู่มือความปลอดภัยสำหรับเซลล์หุ่นยนต์
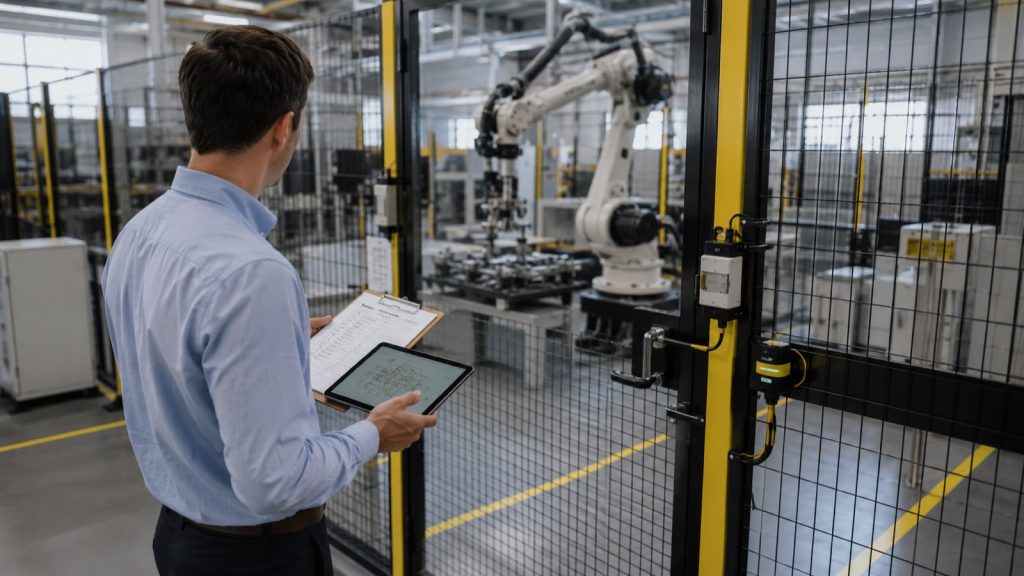
ISO 10218-2:2025 ครอบคลุมความปลอดภัยของระบบหุ่นยนต์และการประกอบเซลล์ ไม่ใช่ตัวหุ่นยนต์เอง เกี่ยวข้องกับการประเมินความเสี่ยง พื้นที่ปลอดภัย และการตรวจสอบความถูกต้องสำหรับผู้ประกอบระบบ
ต้นทุนและผลตอบแทนจากการลงทุน (ROI) ของหุ่นยนต์จัดเรียงพาเลทในปี 2026: คู่มือราคาและระยะเวลาคืนทุน
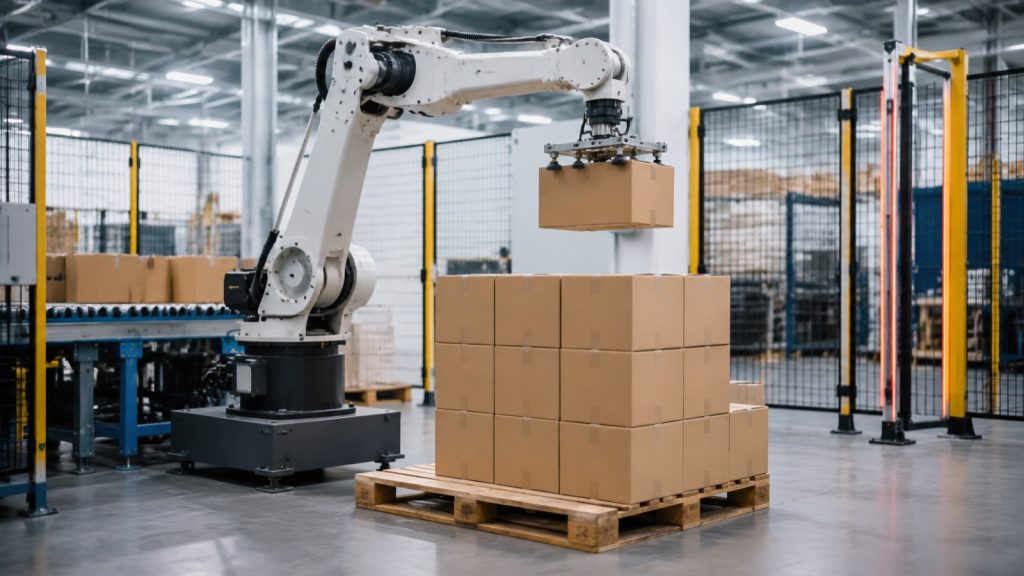
ต้นทุนของระบบหุ่นยนต์จัดเรียงสินค้าบนพาเลทในปี 2026: การวิเคราะห์ต้นทุนการลงทุน ช่วงราคาตามประเภทน้ำหนักบรรทุก และวิธีการคำนวณผลตอบแทนจากการลงทุน (ROI) และระยะเวลาคืนทุน