
Batterijmodulebehandeling: één robot tussen een transportband en een station.
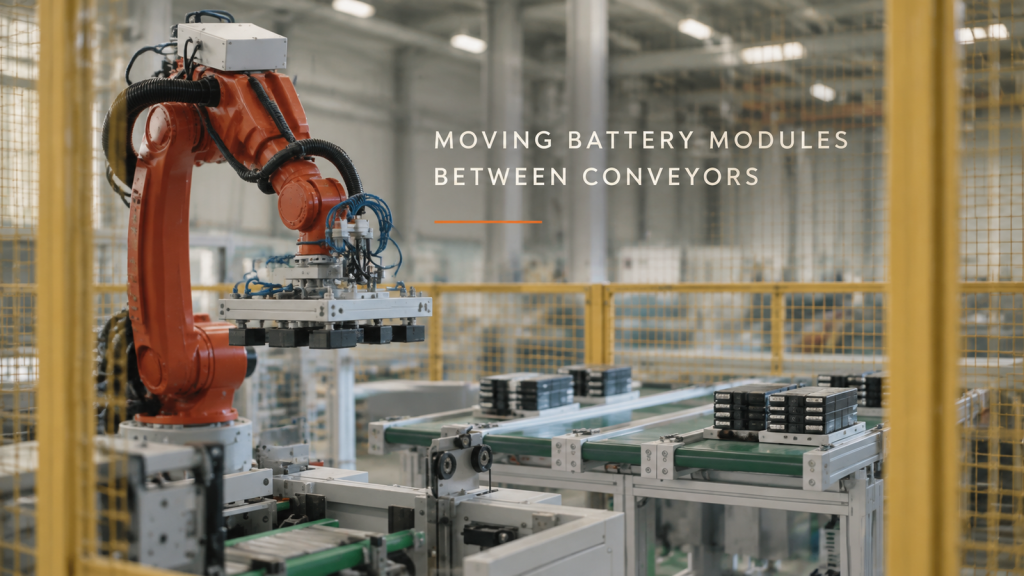
Hoe een zesassige robot binnen een veiligheidshekwerk gegroepeerde batterijmodules verplaatst tussen een transportband en een station — de lus, het gereedschap aan het uiteinde van de robotarm en hoe de lijn de cyclus deelt.
Onderdelen van motorfietsremmen spuiten: één robot aan de ophanglijn.
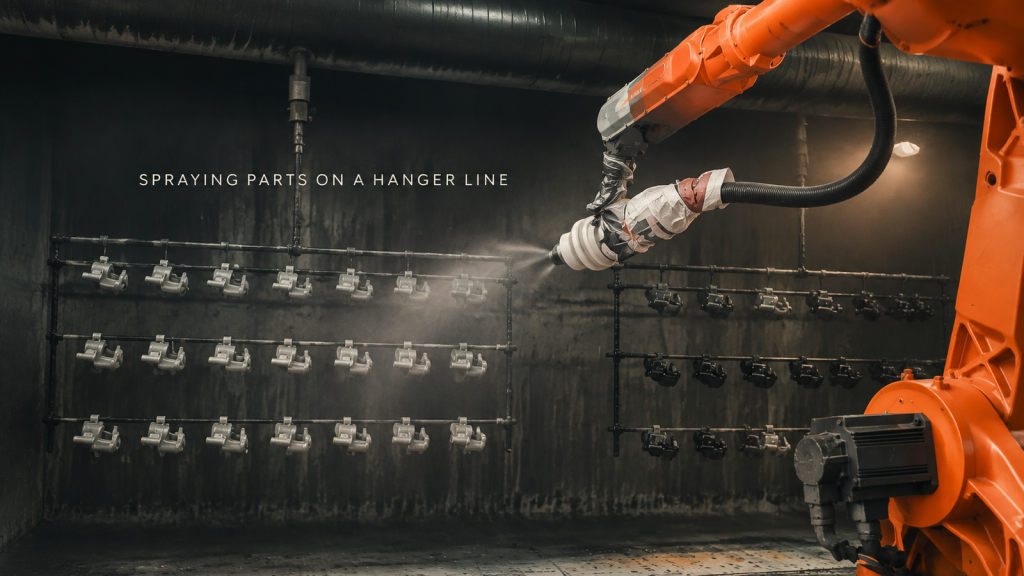
Hoe een spuitcabine rijen motorfietsremonderdelen spuit die aan een ophanglijn hangen met behulp van een zesassige robot: de lus, hoe de onderdelen hangen, hoe het spuitpistool beweegt en waar de overspray terechtkomt.
Lassen van grote staalconstructies: meerdere robots, meerdere werkstations
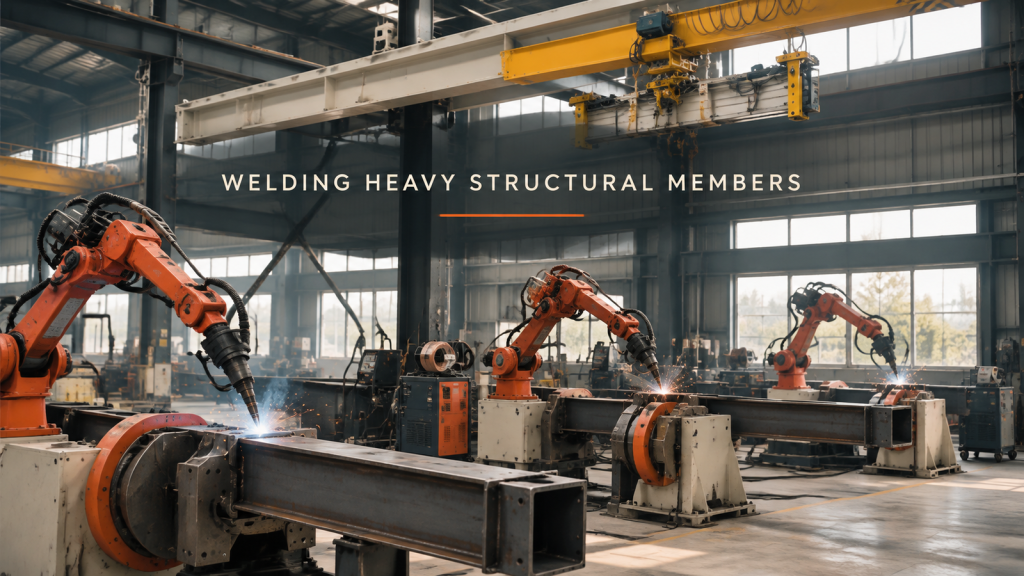
Hoe een werkplaats grote koker- en hoekprofielen van staal last met behulp van meerdere zesassige robots op positioneerders — de lus, het klemmen en draaien van het onderdeel, het bereik van de lastoorts en hoe de werkstations het werk verdelen.
Assemblagelijn voor huishoudelijke apparaten: één pallet, één station tegelijk.
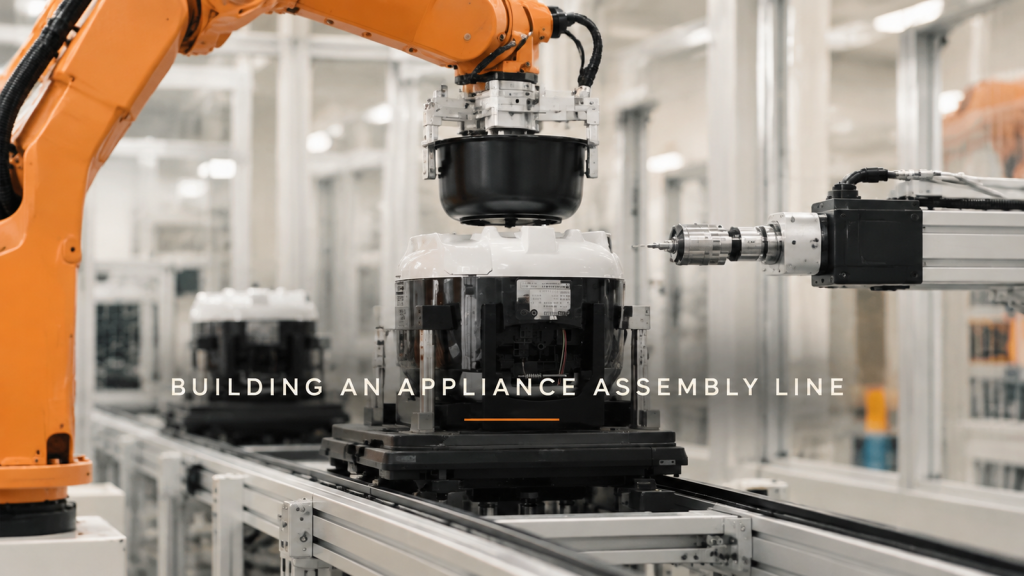
Hoe een robotassemblagelijn een klein apparaat bouwt — pallets, pick-and-place, persen, schroeven, omdraaien en uiteindelijk verpakken — plus drie ontwerpbeslissingen over de plaatsing van pallets, waar het zicht zich bevindt en de cyclusbalans.
Delta-robot pakt een bewegende band af: los erin, in lijn eruit.
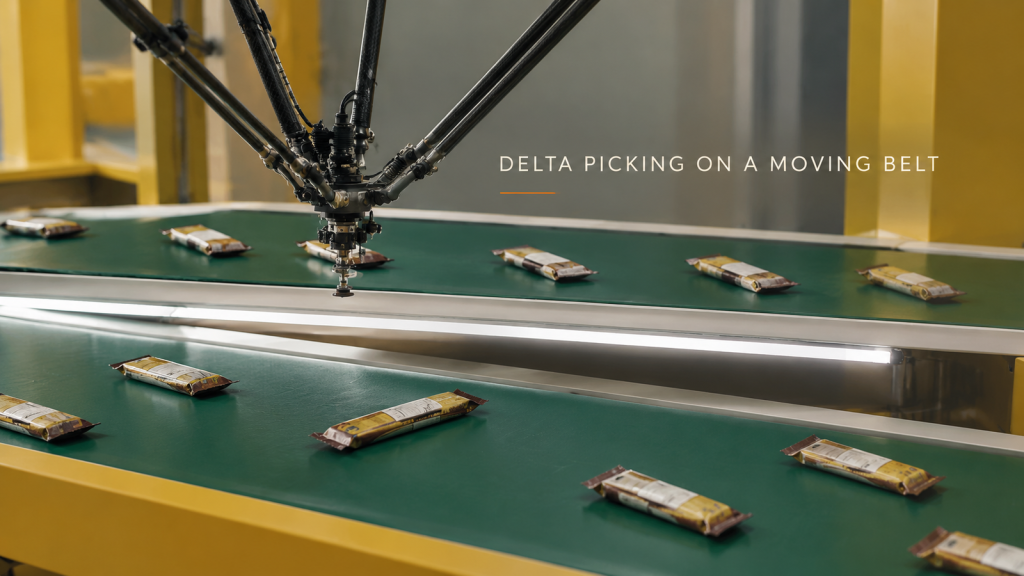
Hoe een delta-robot verpakte snackverpakkingen van een bewegende transportband pakt en ze gelijkmatig neerlegt voor de volgende machine — de cyclus, drie ontwerpbeslissingen met betrekking tot gereedschap, aankomstafstand en -plaatsing, en wat er moet worden verzonden voor een schatting van de cyclustijd.
Voor de afbeelding: Regel het omgevingslicht in inspectiecellen
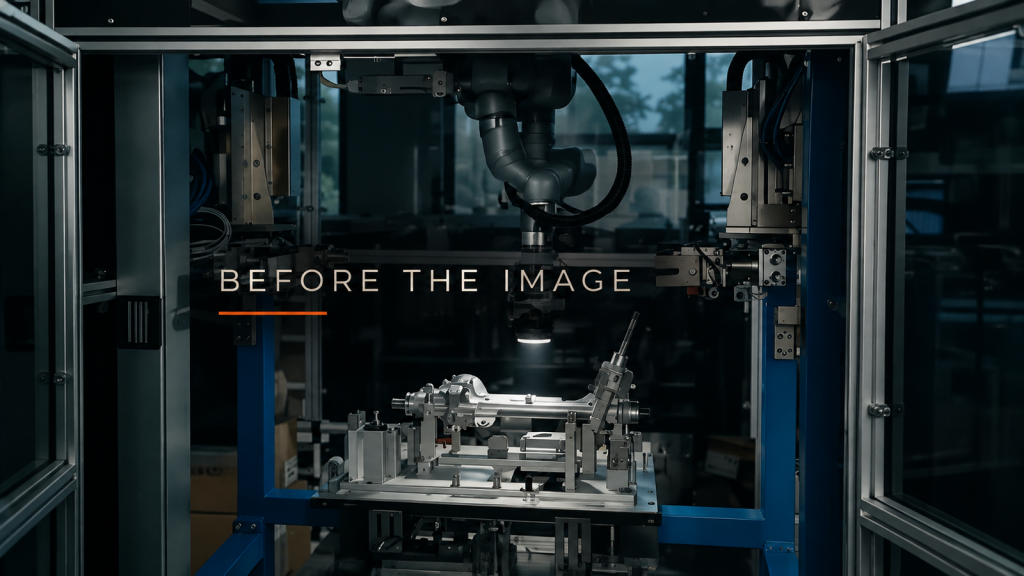
Inspecteer de ramen, plafondlampen en nabijgelegen lichtbronnen, bepaal vervolgens de afscherming en behuizing voordat u de beelden afstemt met een robotgestuurde inspectielamp.
Eén cel, meerdere matrijzen: Plan de omschakeling naar spuitgieten
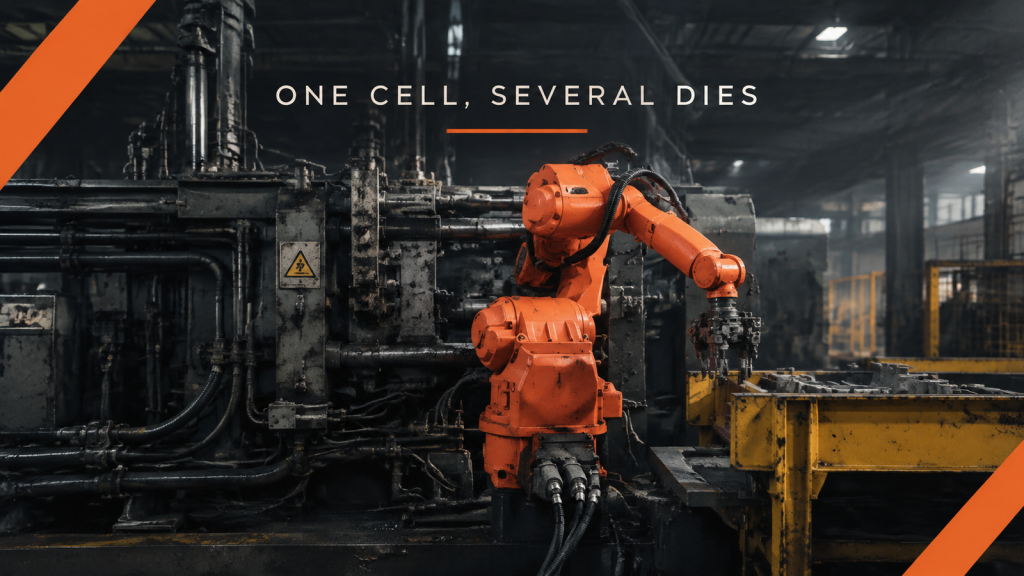
Voordat u een spuitgietcel met meerdere matrijzen plant, moet u de grijpgebieden, de ondersteuning van de ontvangende standaard, de stroomafwaartse oriëntatie en de gereedschapsinterface voor elk gietstuk in kaart brengen.
Ondersteuning tussen stations: Plan voor het aanvoeren van lange vellen papier
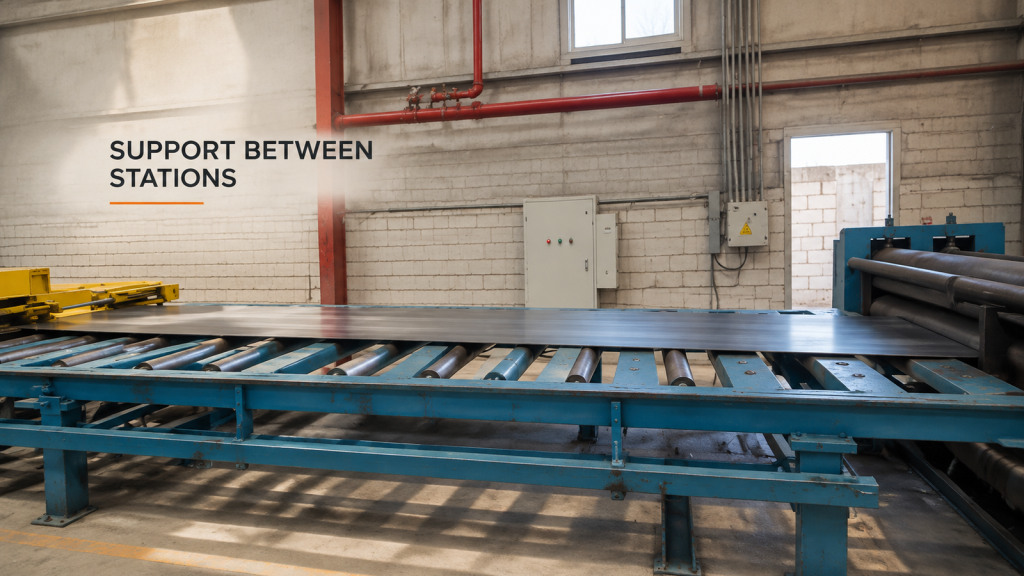
De kaart ondersteunt de voorrand, het lichaam en de staart terwijl een intact, lang vel papier tussen de rollen en de invoer van de machine door beweegt.
Om de hoek: Specificeer de vereisten voor robotgestuurde coating.
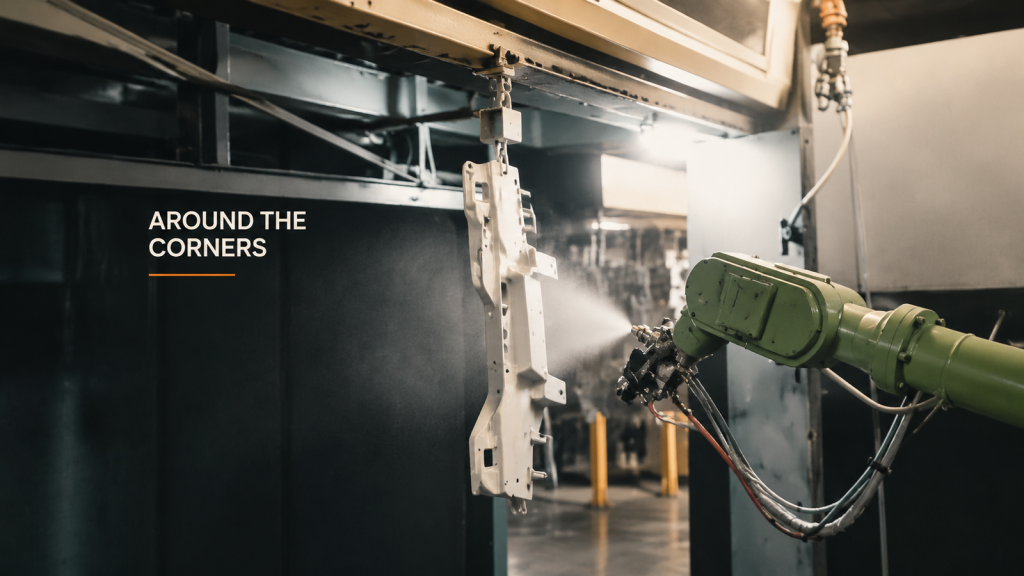
Definieer de coatingvereisten per werkstukgebied, inclusief hoeken, ophangcontacten en inspectiegebied, voordat u de instellingen voor het robotspuiten selecteert.
Wijzigingen aan de bevestigingsslangen: een configuratieoverdrachtsdocument

Documenteer gewijzigde bevestigingspunten van slangen, vergelijkbare gereedschapsposities, onopgeloste bevindingen en de afhandeling van de onderhoudsoverdracht na een wijziging in de serviceprocedure.
Hanteren van kleine onderdelen: Referenties voor oppakken en plaatsen
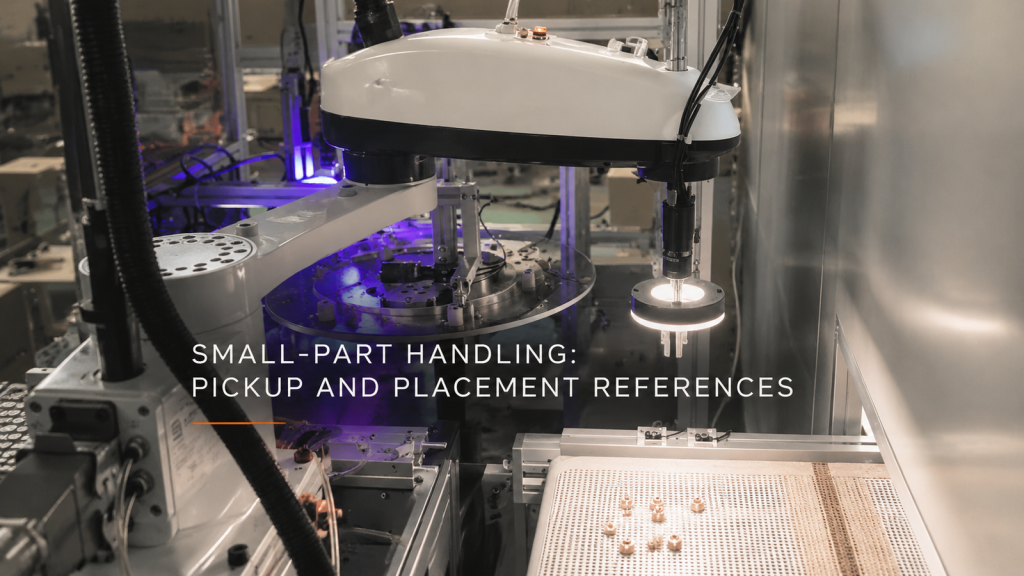
Koppel binnenkomende visuele kenmerken aan referentiepunten van het ontvangende armatuur bij het beoordelen van de hantering van kleine onderdelen, de belichting en de fysieke coördinatenrelaties.
Metaalvorming: Werkstukondersteuning tijdens beweging
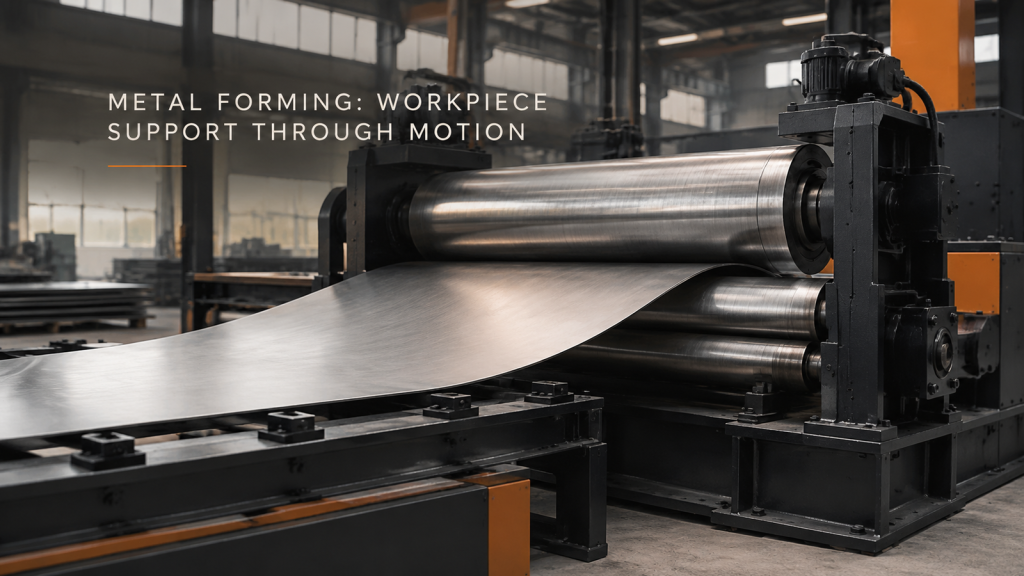
Beschrijf de ondersteuning van plaat- en cilindrische werkstukken tijdens het laden, vormen en verwijderen, en definieer vervolgens de contour of passing die gecontroleerd moet worden.