Lineaire bewegingssystemen op maat gemaakt

Robotbaan – Robottransfereenheden (RTU) met 7e as

Vergroot het werkbereik van een robot over verschillende machines, stations of lange werkstukken. EVST ontwerpt robotrails voor montage op de grond, in de lucht en op vakwerkconstructies, afgestemd op uw robot, bewegingsbereik, belasting, gebruiksduur, omgeving en locatie.

Op maat gemaakt voor elk project. Plattegronden op de grond, in de lucht en met spanten. Rupsbandconfiguraties met een draagvermogen tot 6,000 kg.

Wat het is

Voeg een gecoördineerde lineaire as toe aan je robot.

Een robotrail is een aangedreven lineaire as die een industriële robot tussen werkposities verplaatst. Ook wel een 7e-as robottransferunit genoemd, vergroot het het werkbereik van de robot, waardoor één robot lange onderdelen, meerdere machines of afzonderlijke processtations kan bedienen. Vloerrails worden ook wel grondrails of vloerrails genoemd.

Productfamilie

Kies de lay-out die bij de werkcel past.

De railconstructie wordt gekozen op basis van de beschikbare vloerruimte, de toegankelijkheid van het werkstuk, de oriëntatie van de robot en het procespad. De grond-, hemel- en vakwerksystemen worden ontworpen voor de robot, het geïnstalleerde gewicht en de projectomstandigheden.

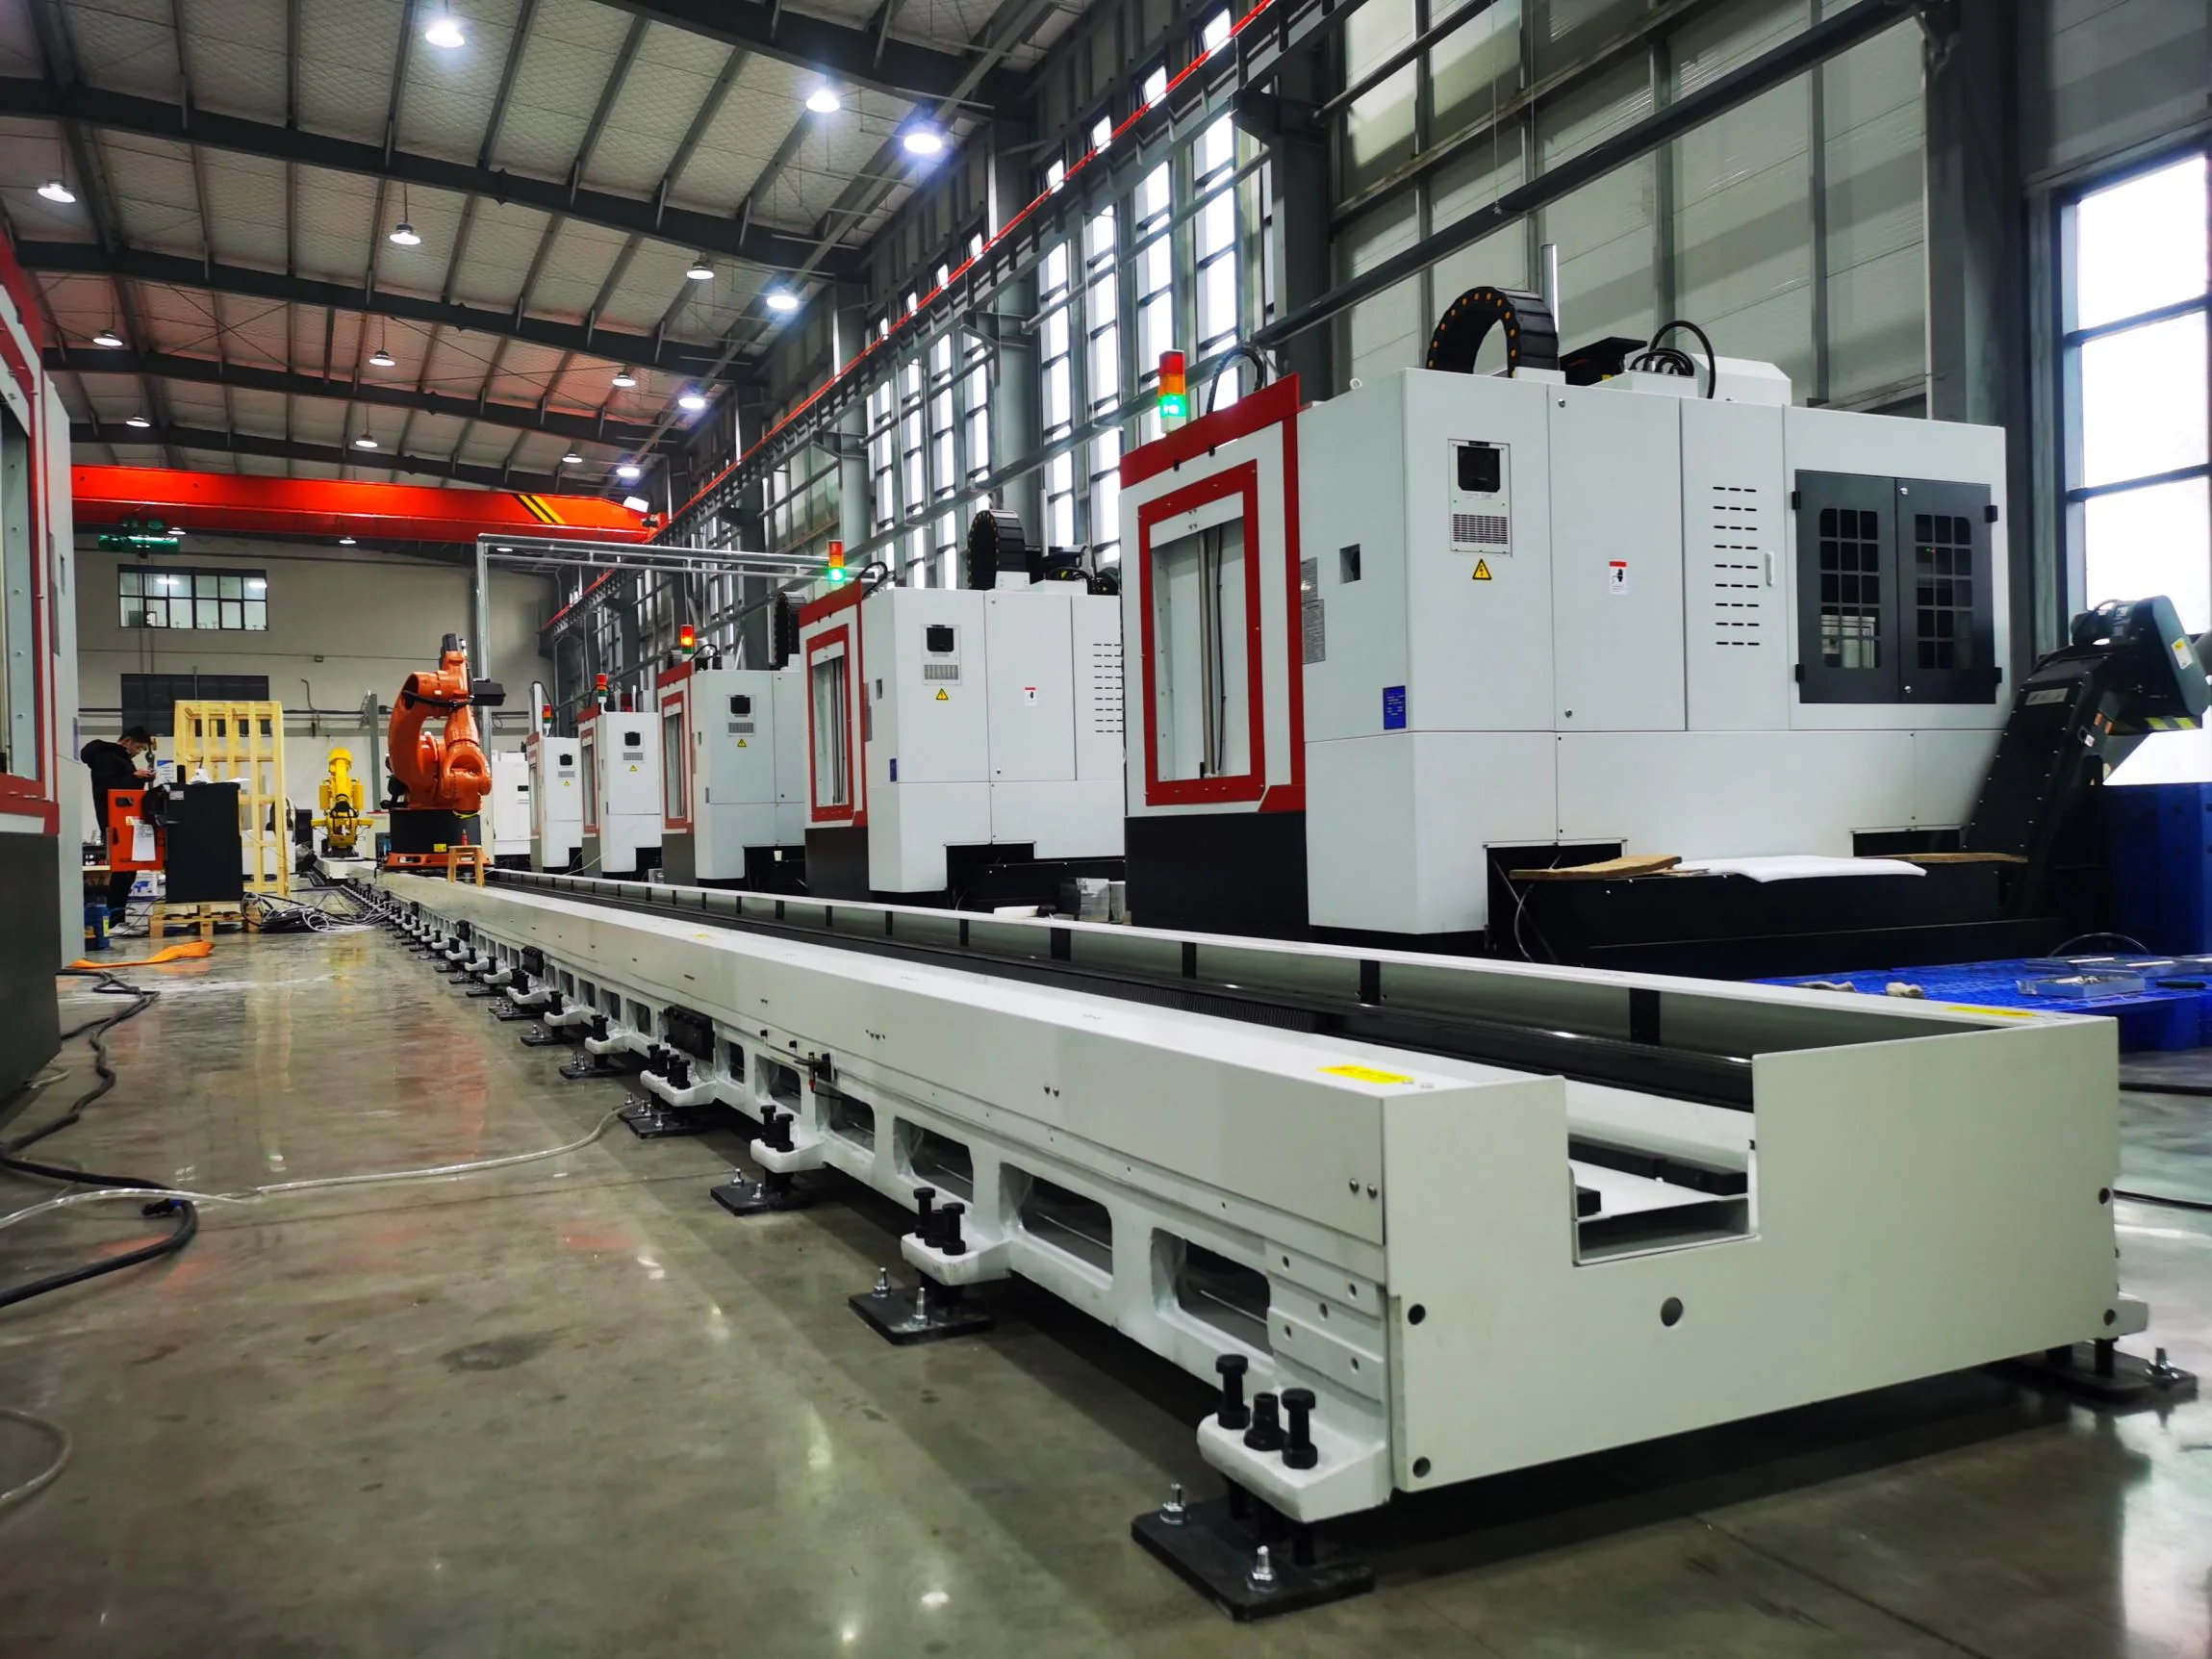
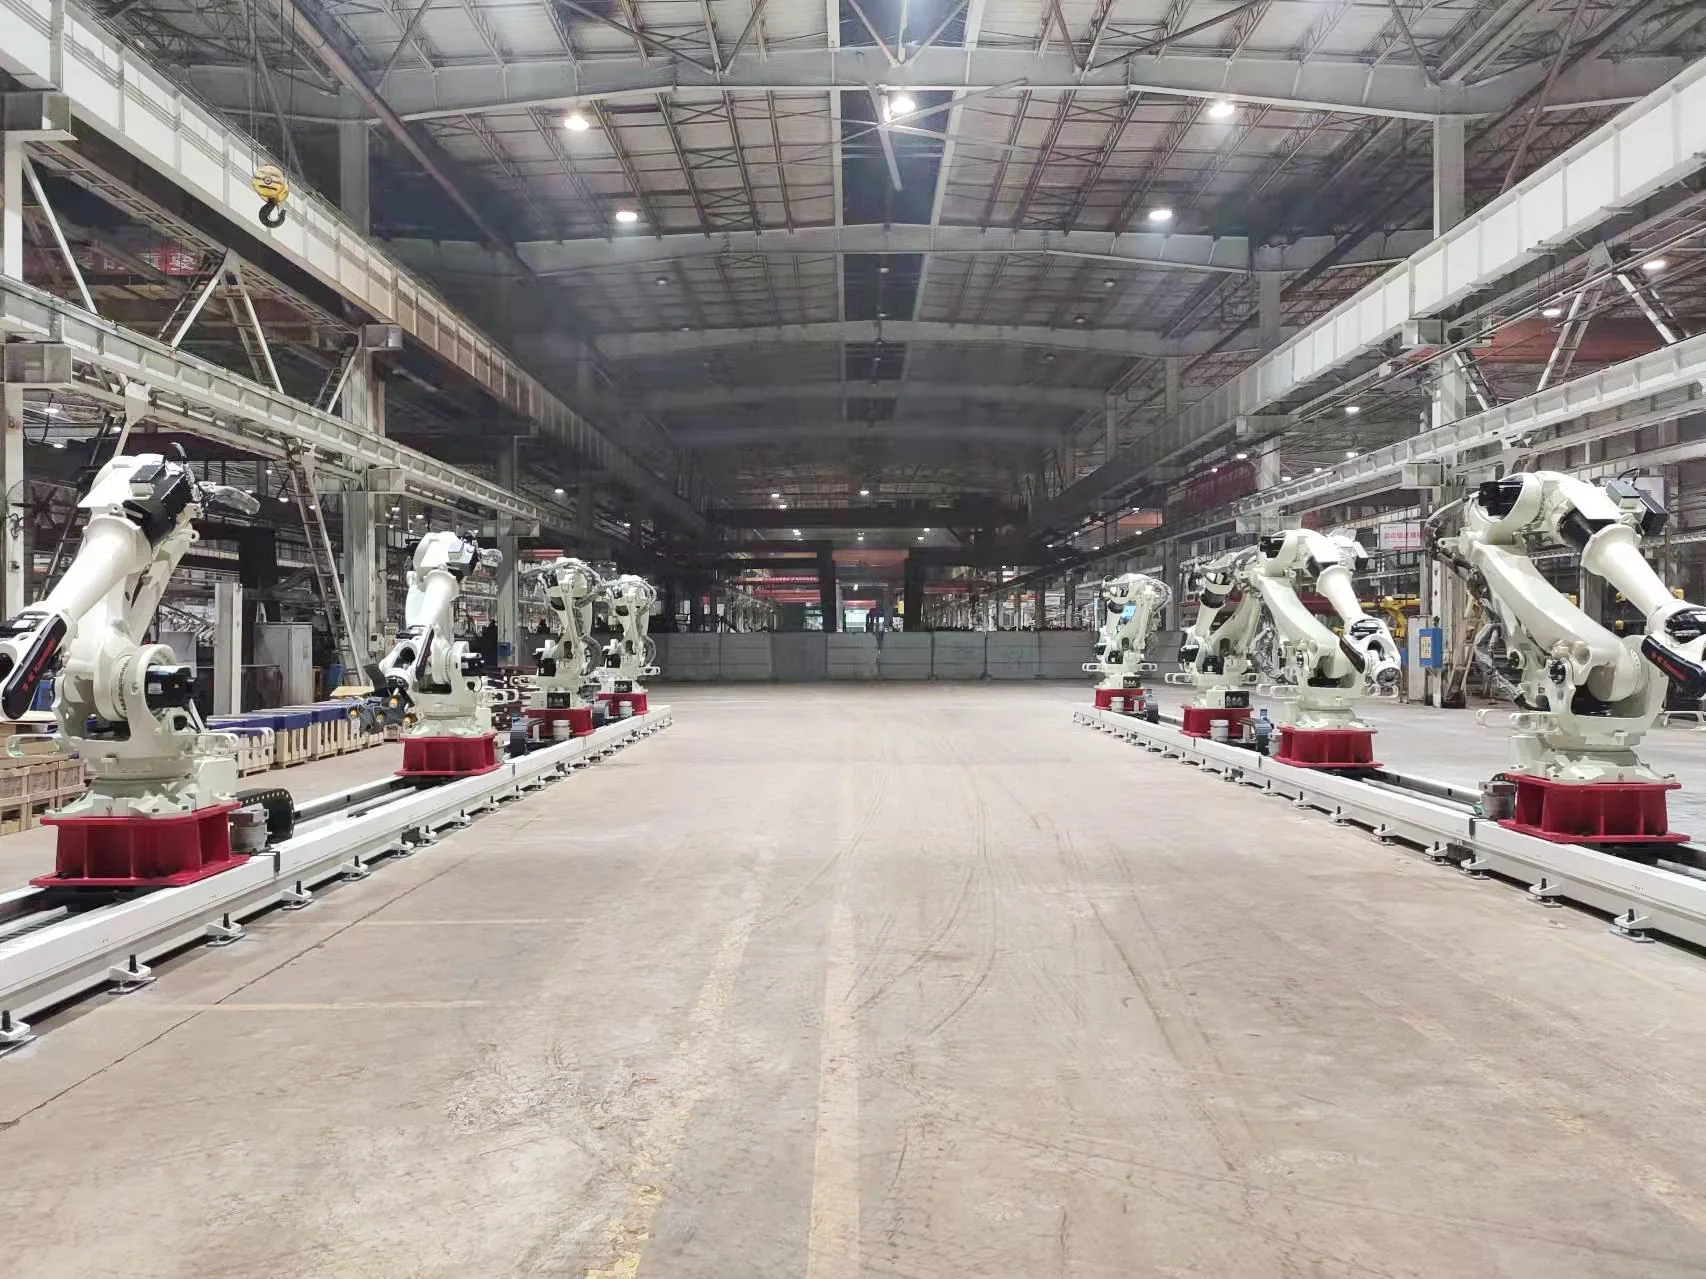
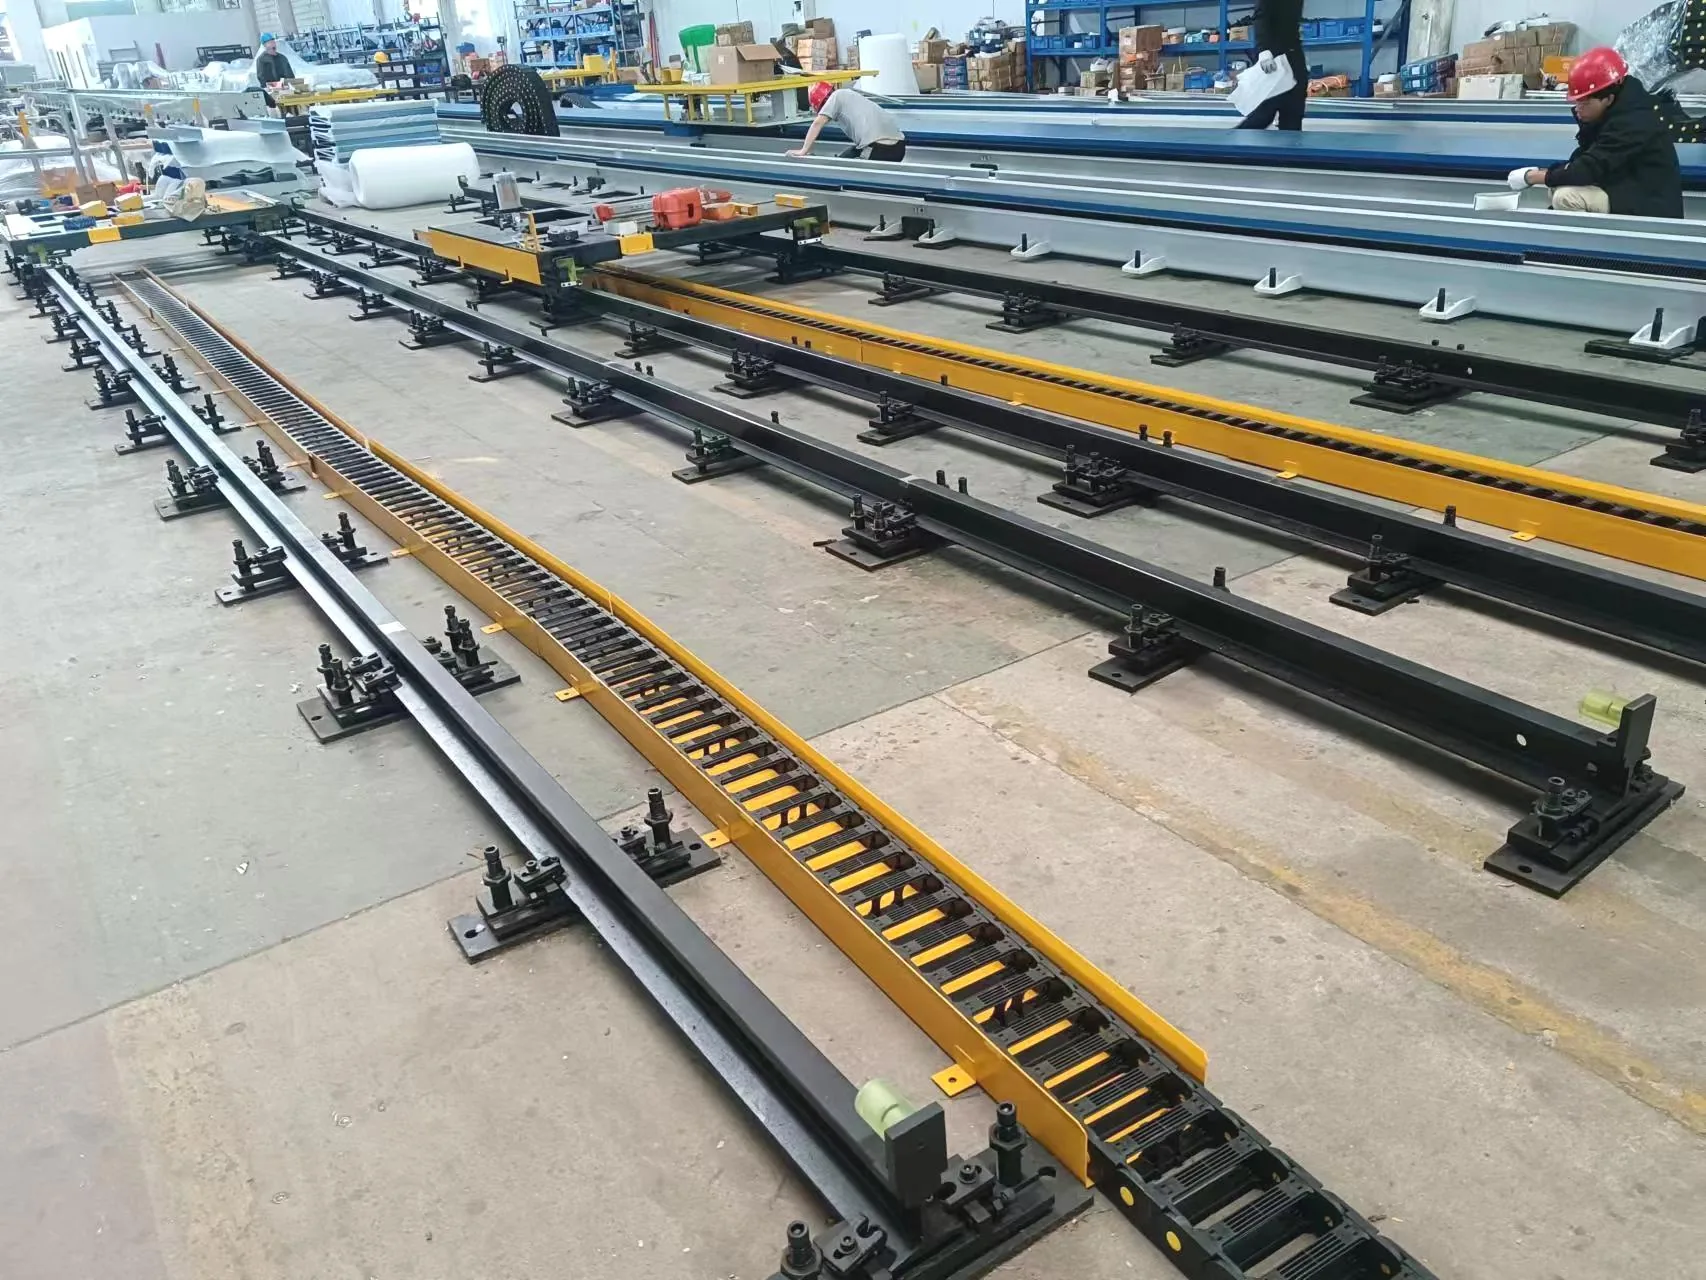
In de werkplaats worden rupsbanden voor grondrobots gemonteerd.

Grondrail

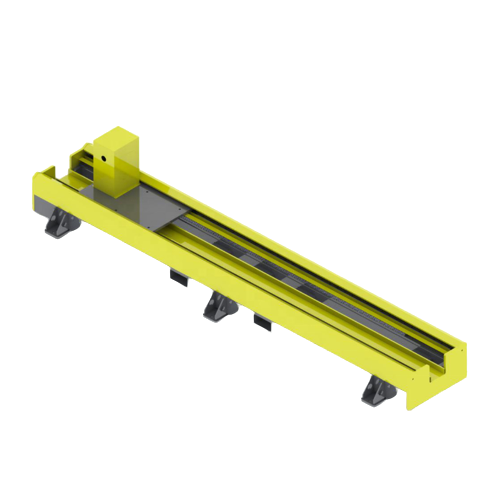
Grondrail (op de vloer gemonteerde rail)

Een praktische lay-out voor het verplaatsen van een robot langs machines, opspaninrichtingen of lange werkstukken. De basisconstructie, bewegingsvrijheid en bescherming zijn voor het project gespecificeerd.

Kies ervoor wanneer: Toegankelijke service op vloerniveau en een directe looproute langs de apparaten hebben prioriteit.
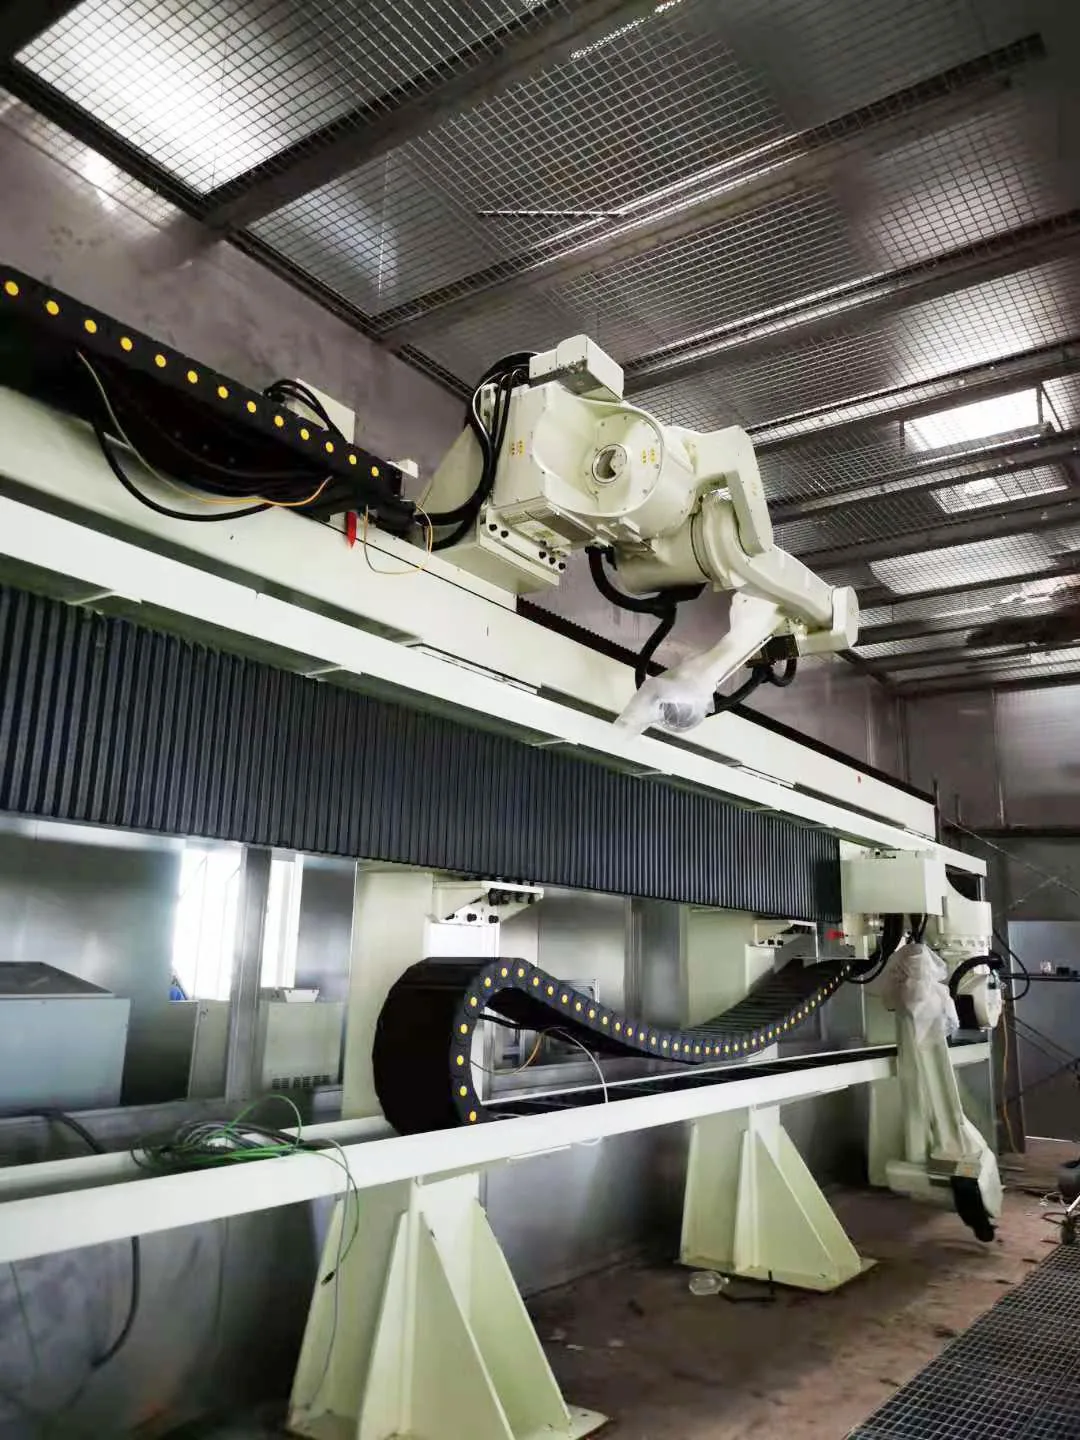
Verhoogde robotbaan die een robot boven een werkgebied transporteert.

Sky-rail

Sky Rail (bovengrondse/verhoogde spoorlijn)

De robot beweegt zich boven het werkgebied om de toegang tot de vloer te behouden of om een ​​proces vanuit een verhoogde positie te benaderen. De structuur en interfaces zijn ontworpen voor de cel.

Kies ervoor wanneer: Het vrijmaken van vloerruimte of het benaderen van het proces vanuit een hoger perspectief is van belang.

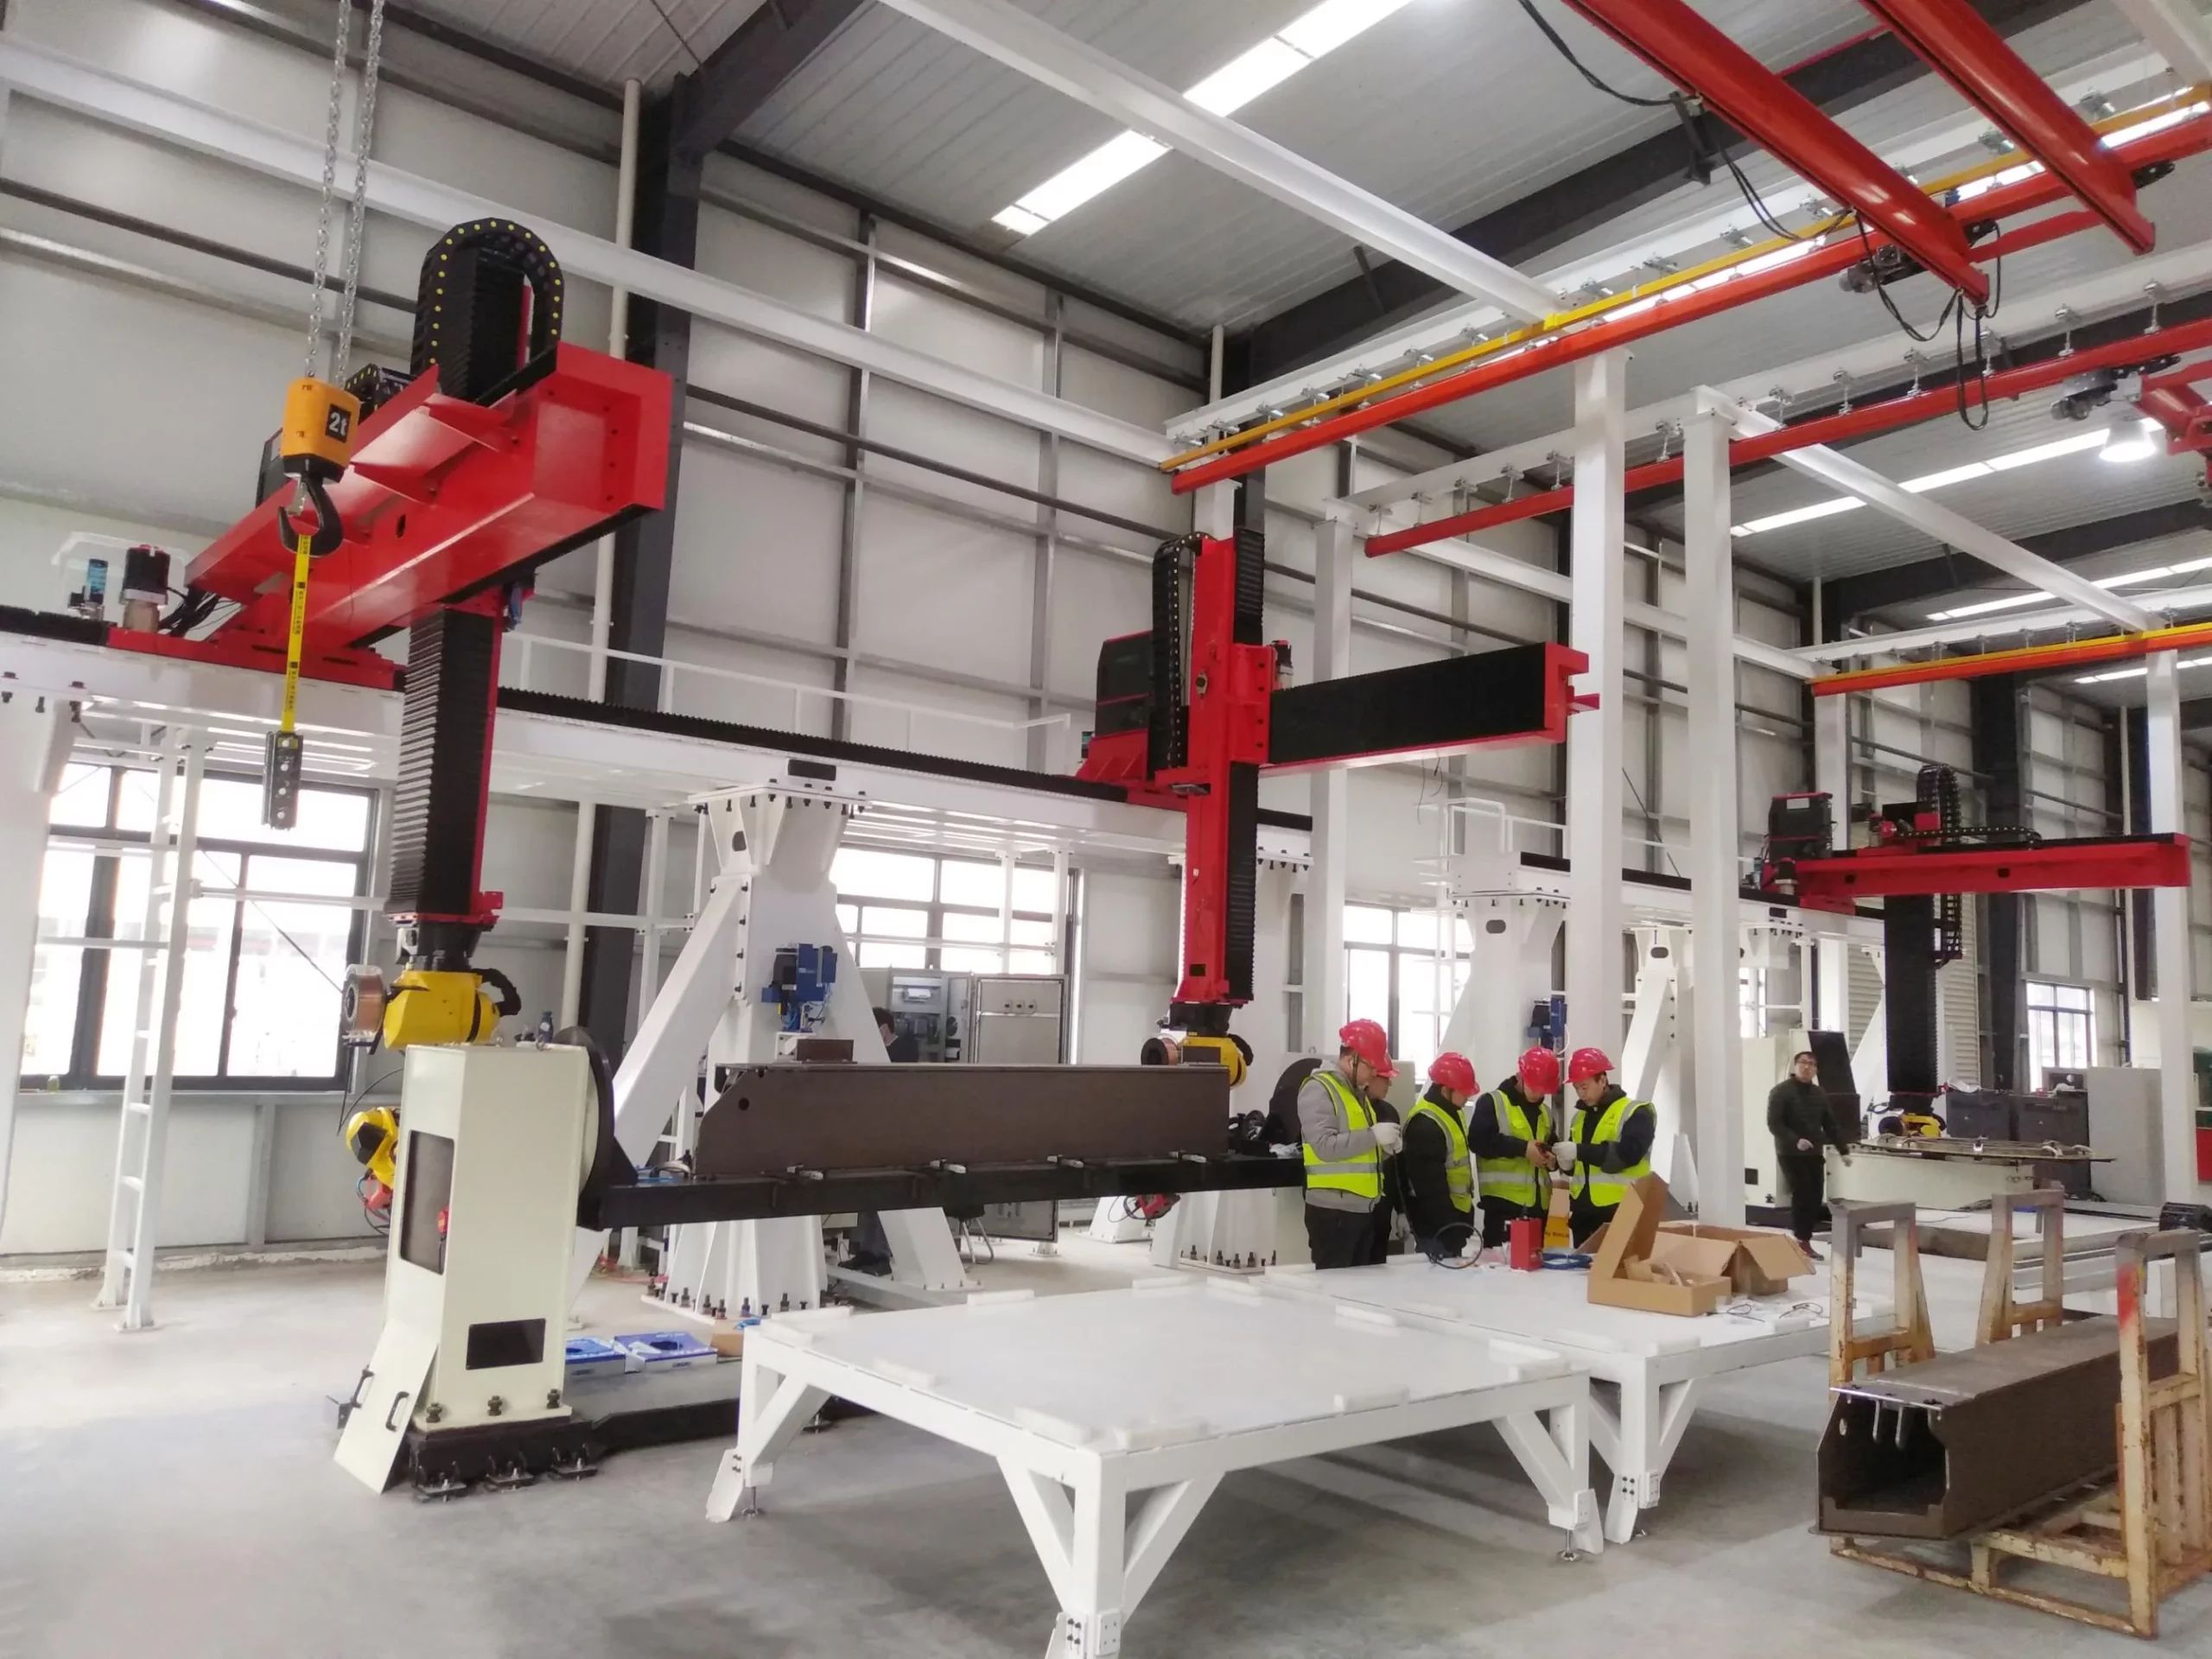
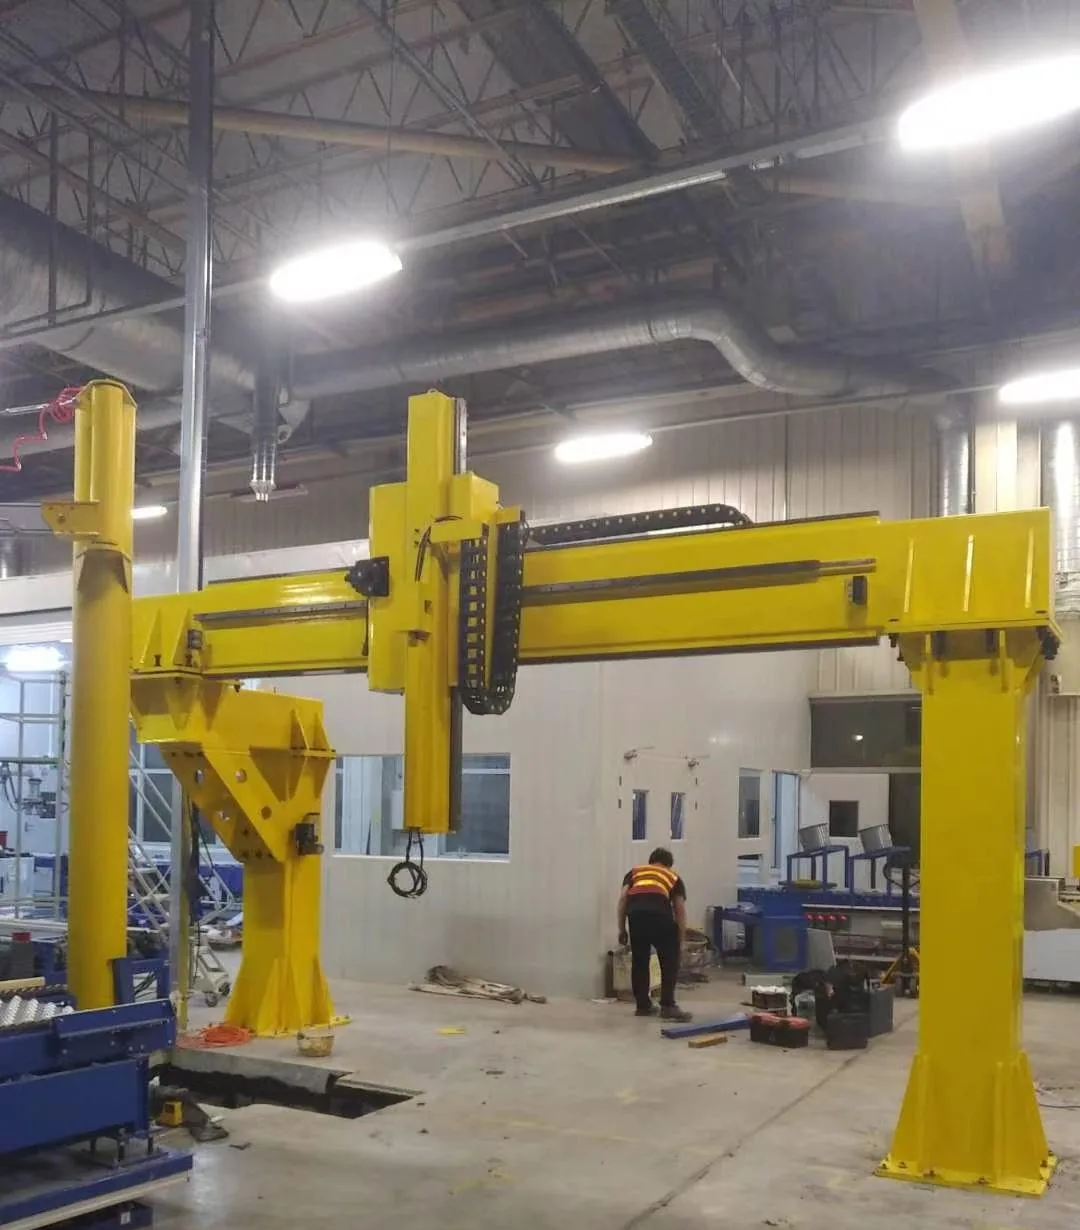
Vakwerkrobotrailconstructie geïnstalleerd in een werkplaats

Vakwerkrail

Vakwerk- en portaalsystemen

Een portaalachtige constructie voor grotere werkruimtes en toepassingsspecifieke bewegingsconfiguraties. Spanwijdte, assen, interfaces en structurele details worden per project ontworpen.

Kies ervoor wanneer: Eén grondas kan de vereiste overspanning of gecoördineerde beweging in meer dan één lineaire as niet bestrijken.

Selectieproces

Zeven ingangen voor een bruikbare configuratie

Een nuttige aanvraag vereist geen volledig uitgewerkte specificatie. Begin met de operationele vereisten en de beschikbare locatiegegevens; de rupsbanden kunnen vervolgens worden gedimensioneerd op basis van de te installeren massa.

Toepassing en werkstuk

Beschrijf het proces, de afmetingen van het onderdeel, de werkstations en hoe de robot de taak moet aanpakken.

Robot en geïnstalleerde massa

Geef het merk/model van de robot, de massa van de robotbehuizing, de ophanging of bevestigingsmiddelen die op de wagen zijn gemonteerd en het draagvermogen van de pols op.

Reizen en bereiken

Geef de vereiste effectieve verplaatsing aan of deel een celindeling zodat rekening kan worden gehouden met eindspeling en de lengte van de robotbasis.

Bewegingsvereiste

Deel de gewenste snelheid, herhaalbaarheid, duty cycle, stops en eventuele benodigde coördinatie met de robotcontroller.

Montagerichting:

Kies een initiële constructie (grond, verhoogd, omgekeerd of vakwerk) op basis van de toegankelijkheid en de geometrie van het proces.

Milieu en bescherming

Identificeer stof, spatten, vloeistoffen, temperatuur en reinigingsomstandigheden die van invloed zijn op de keuze van behuizing en materialen.

Site en interfaces

Geef informatie over de fundering, nutsvoorzieningen, beschikbare ruimte, veiligheidsvoorzieningen en leveringsbeperkingen.

Structuur en bescherming

De constructie is afgestemd op de belasting en de omgevingsomstandigheden.

EVST kan gelaste of gegoten constructies configureren en de externe bescherming afstemmen op de werkcel. De uiteindelijke keuze hangt af van de bewegende massa, de overspanning, de procesomstandigheden en de onderhoudsbehoeften.

Volledig gesloten beschermhoezen
Balgbescherming
Geruite plaatafdekking
Halfgesloten plaatstalen afdekking
Op maat gemaakte constructie van 304 roestvrij staal
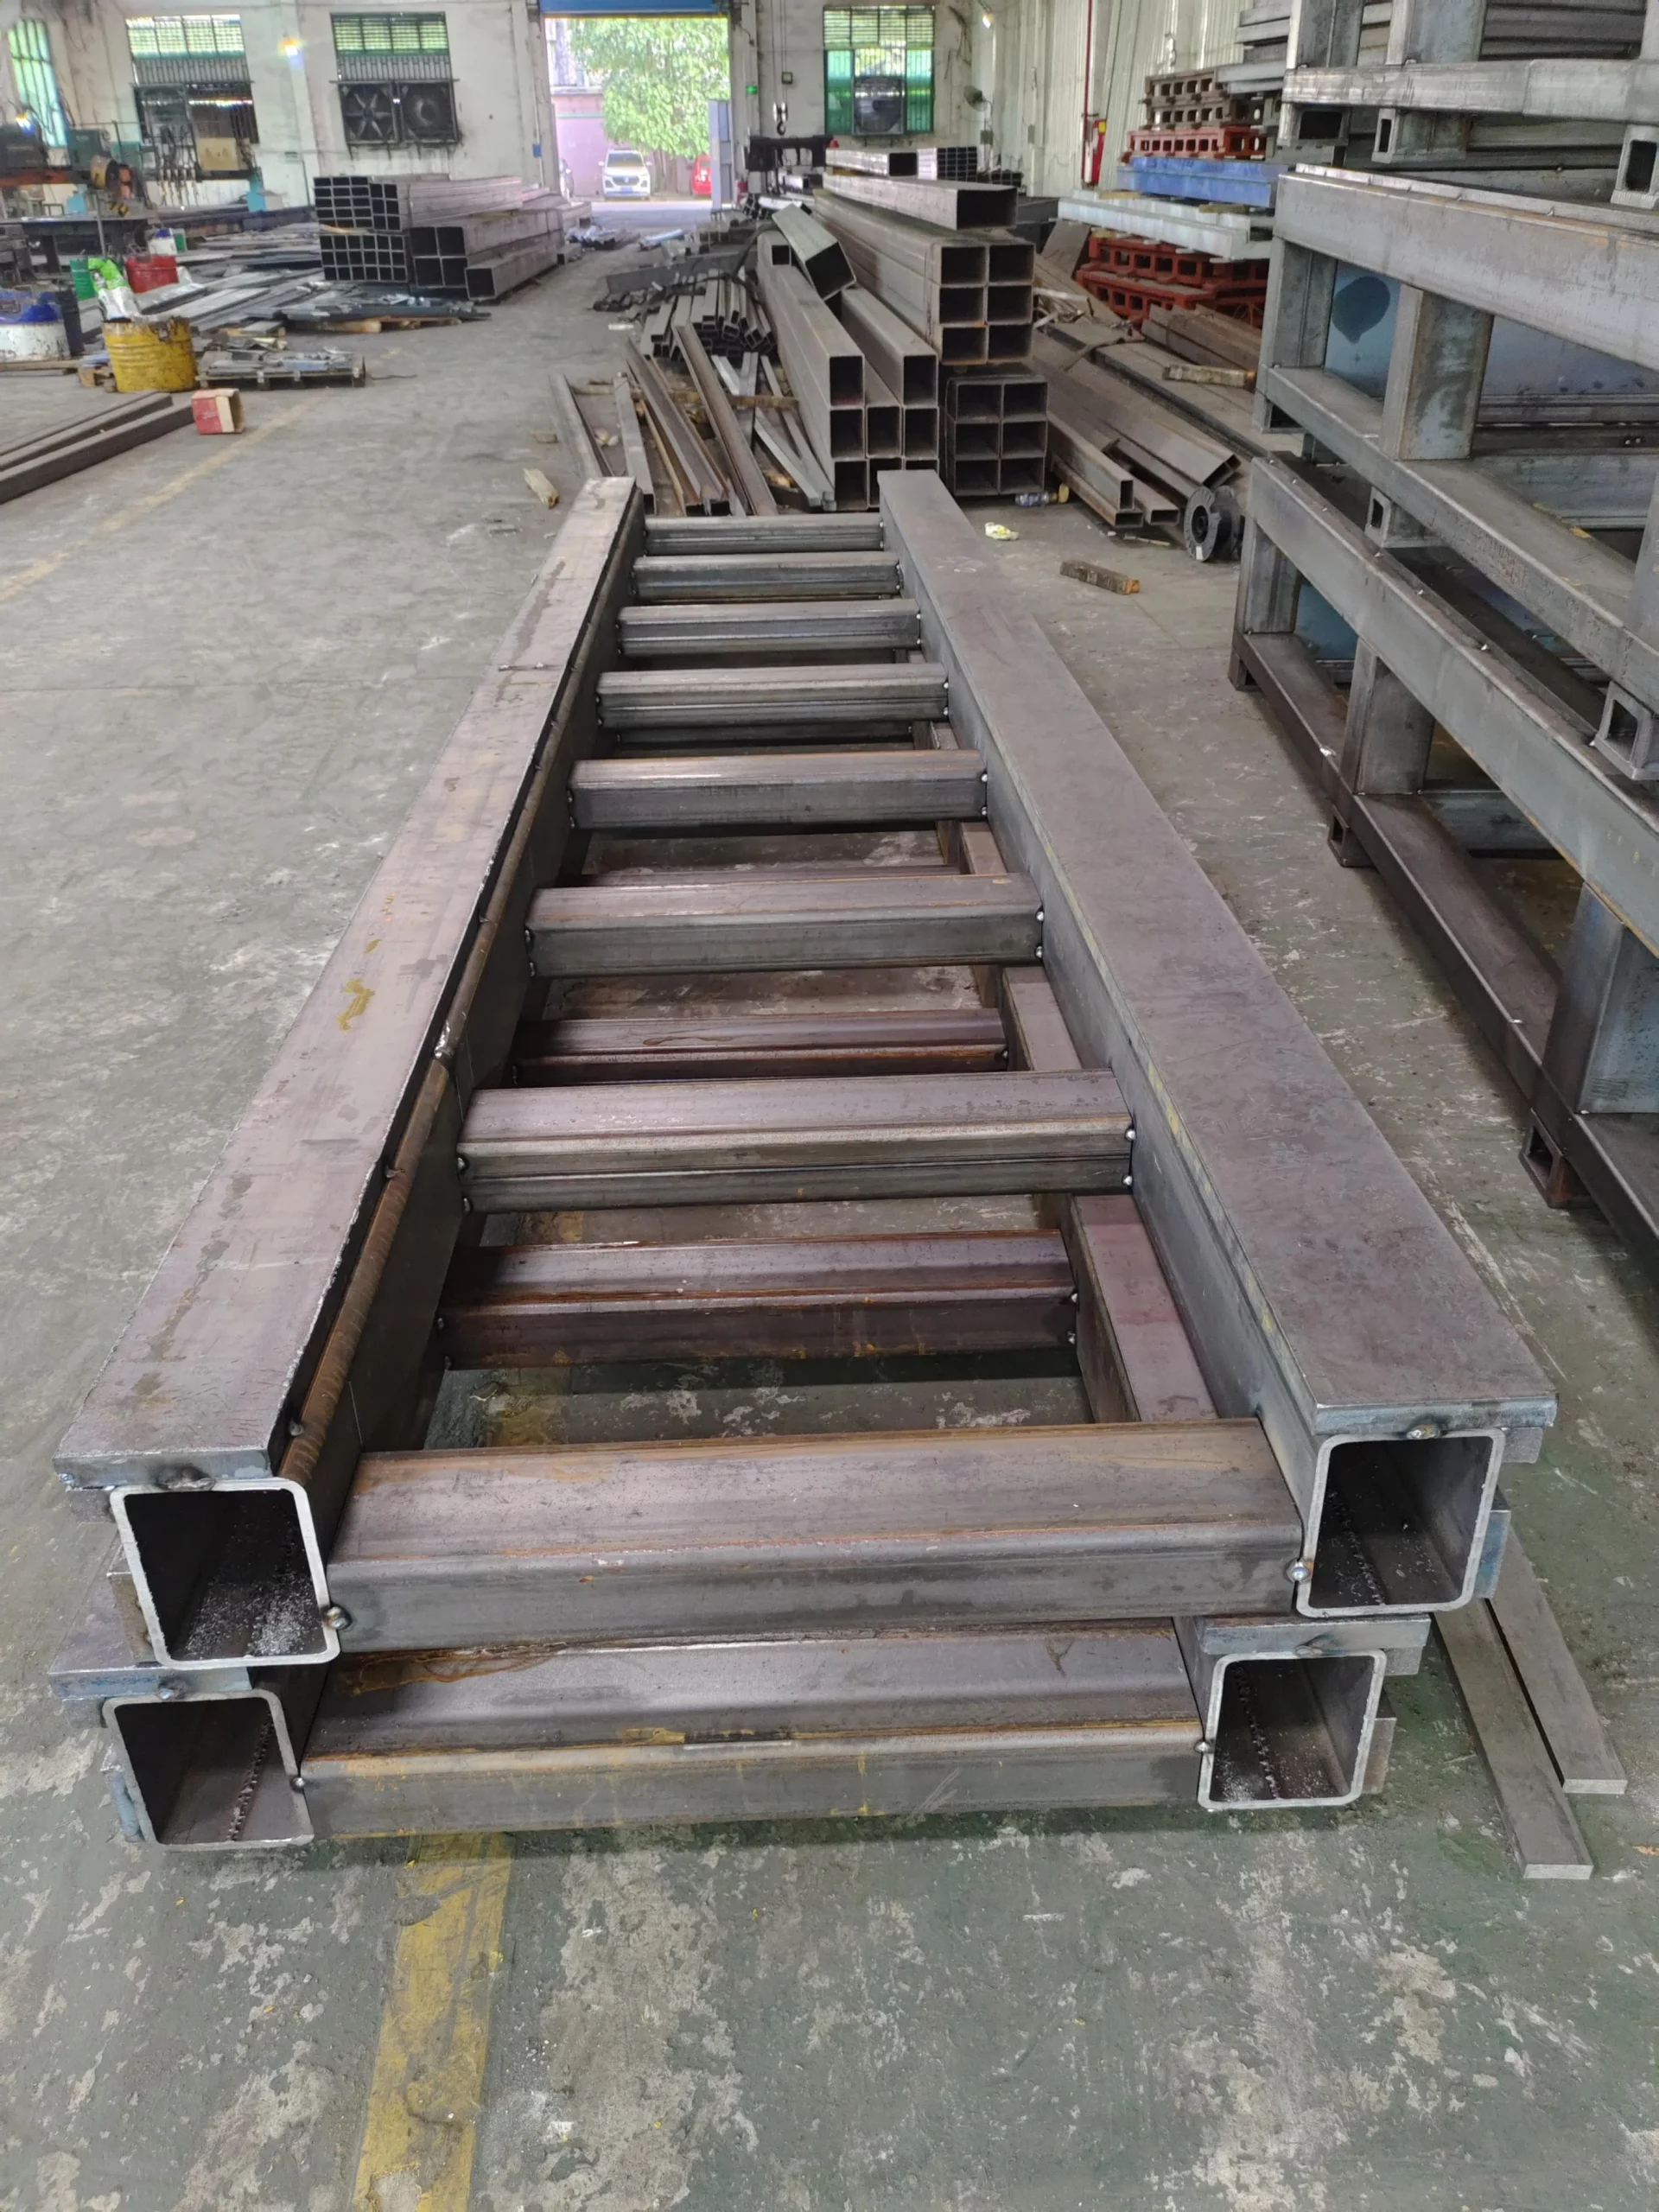
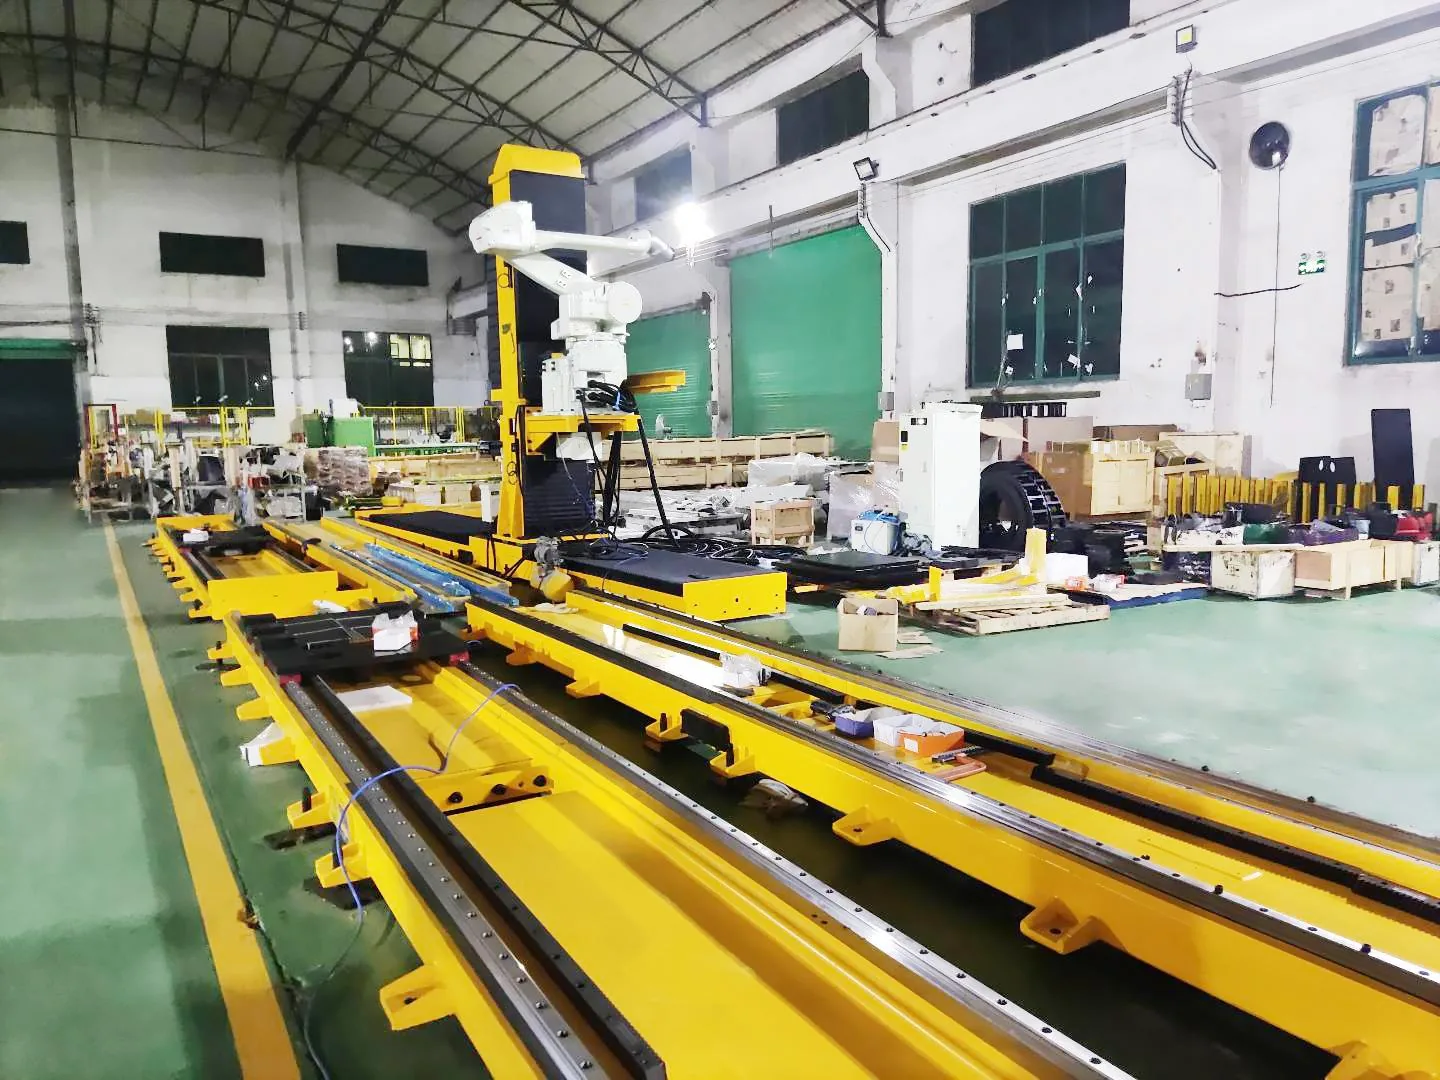
Gelast stalen railframe in aanbouw.

Gelaste structuur

Gefabriceerd op basis van de vereiste lengte, aansluitingen en belasting.

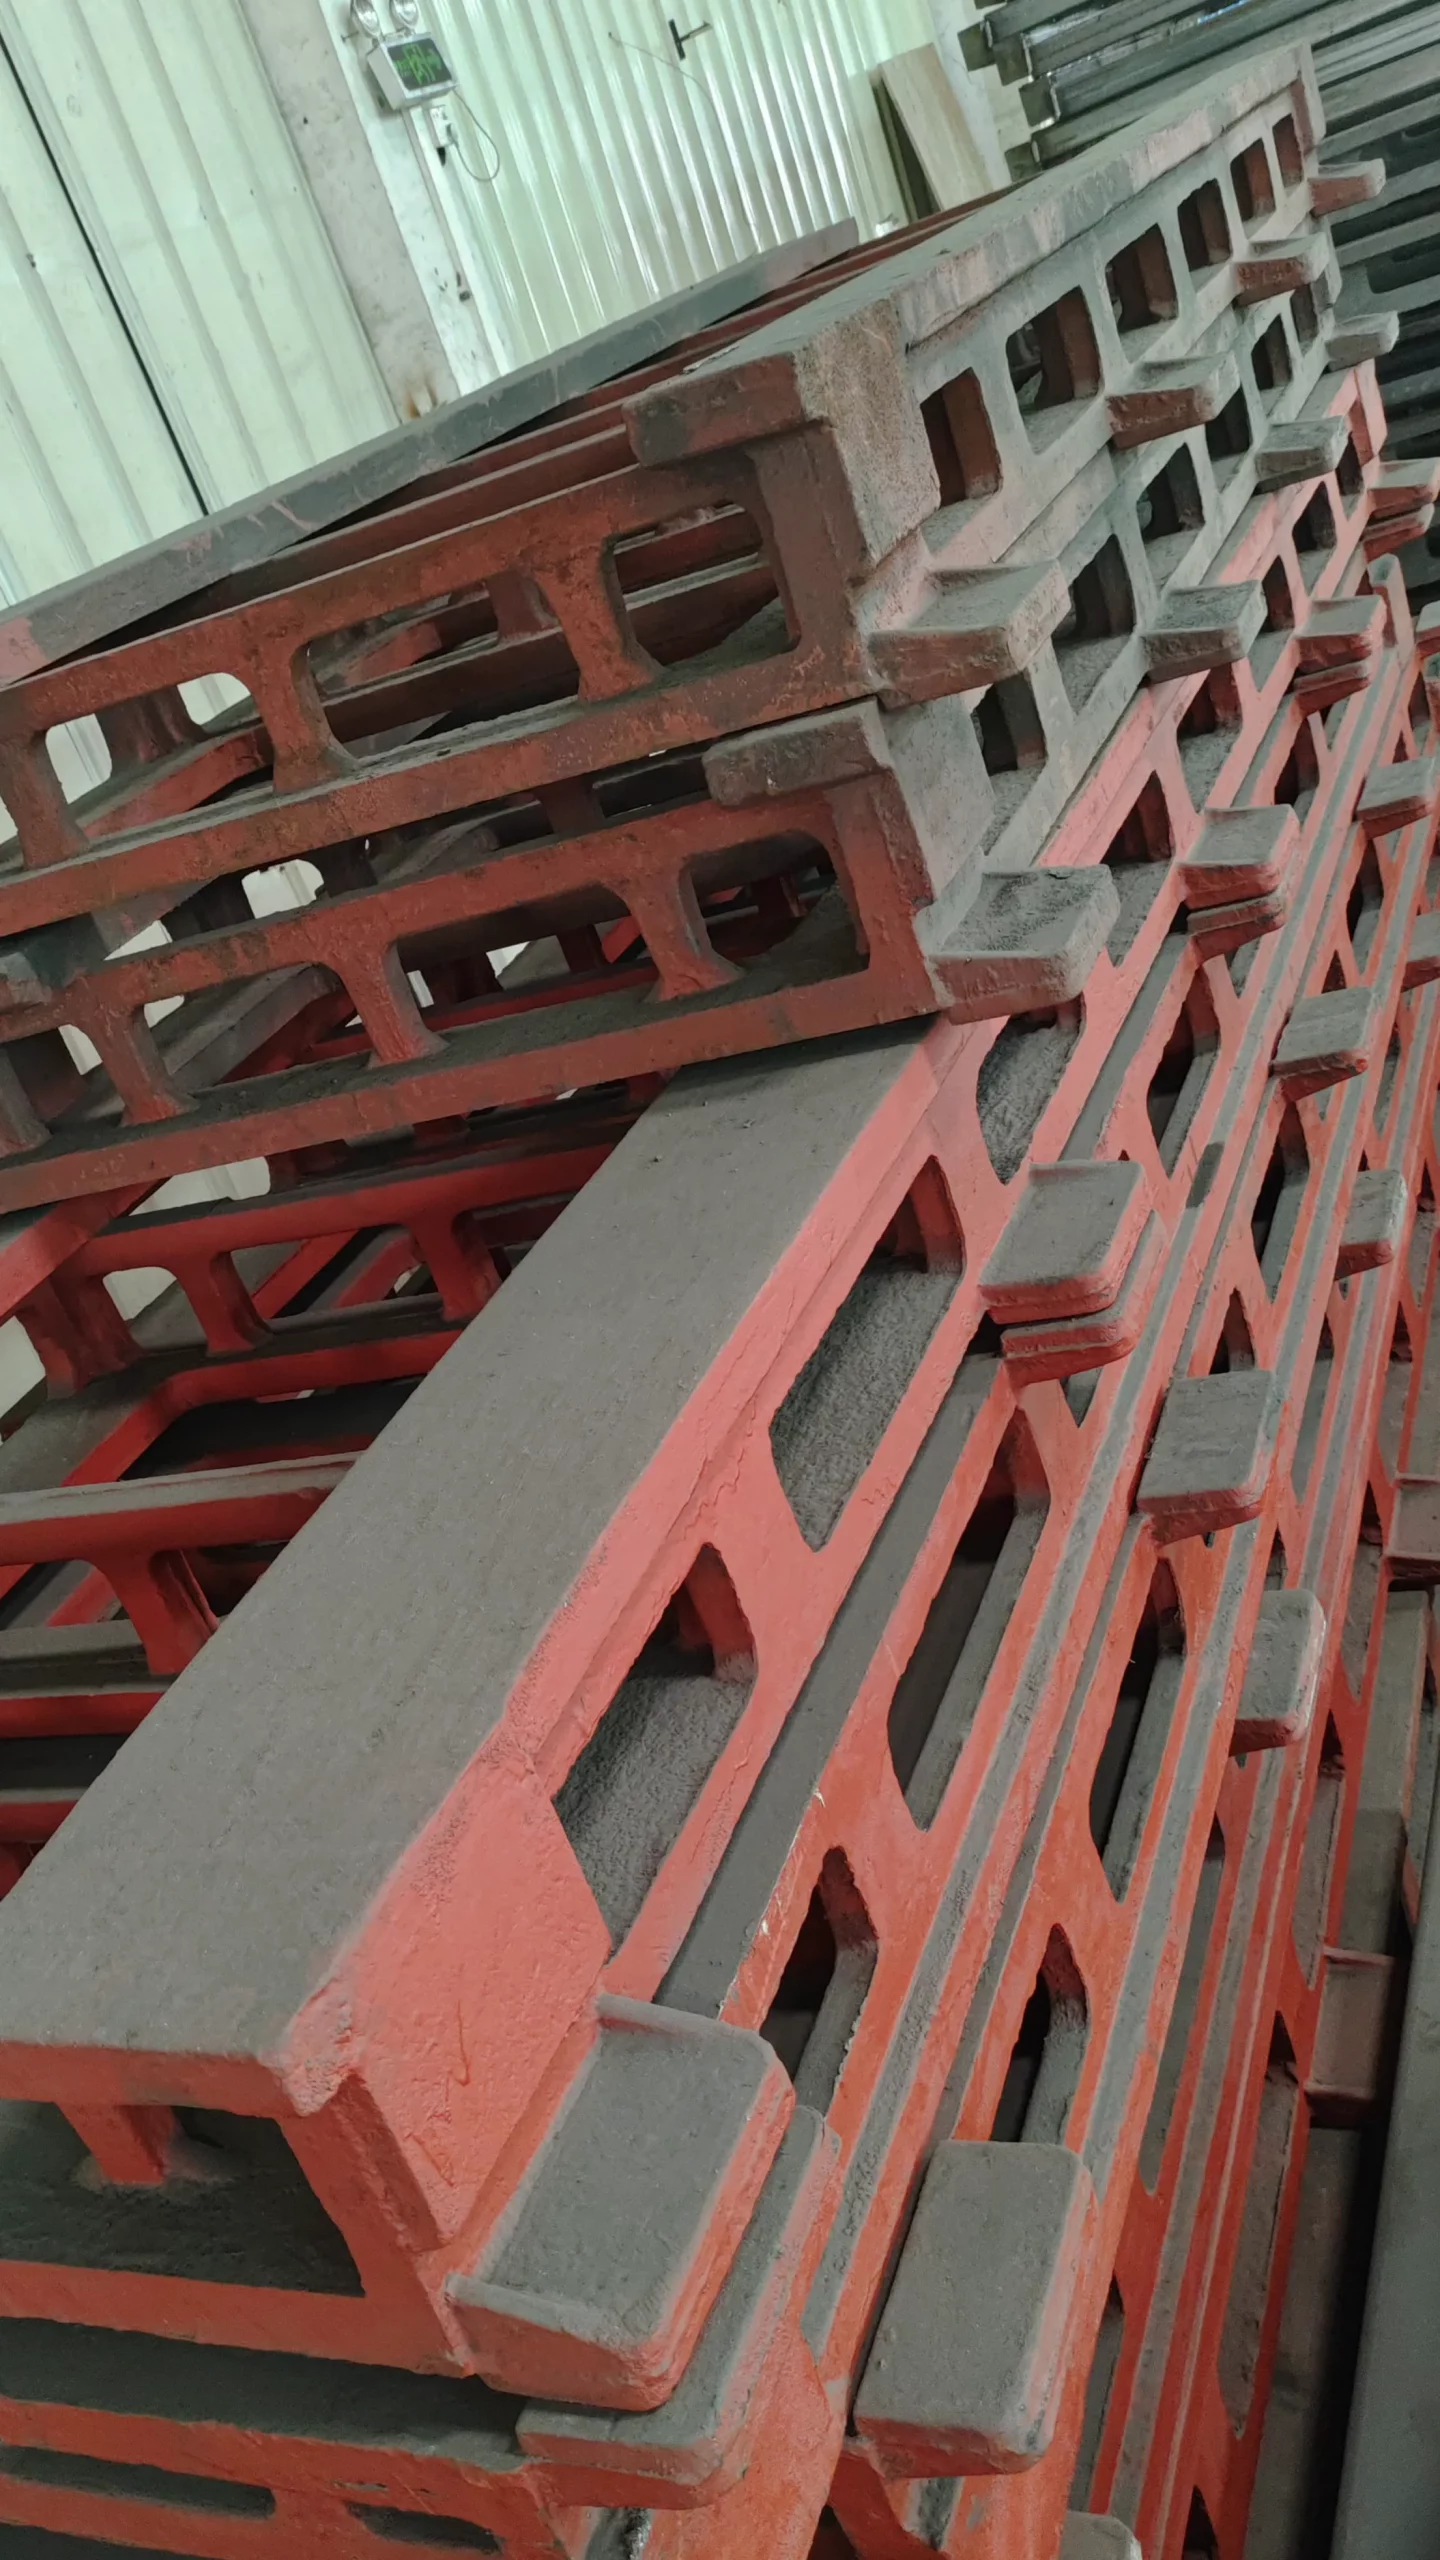
Gegoten structurele rupsbandonderdelen vóór de bewerking

Gegoten structuur

Beschikbaar wanneer de constructievereisten gegoten structurele componenten vereisen.

Toepassingen

Verplaats één robot over een groter deel van het proces.

Robotrails worden gebruikt wanneer het proces langer duurt dan het werkgebied van de vaste robotbasis, of wanneer één robot meerdere werkposities moet bedienen.

Machinaal onderhoud

Een rij werktuigmachines bedienen vanaf een gedeeld lineair pad.

Lassen

Bereik lange constructies, meerdere armaturen of gescheiden lasstations.

Materiaalbehandeling

Onderdelen tussen procesposities over een verlengde cel transporteren.

Palletiseren

Bestrijk meerdere pick-and-place-posities met één mobiele robotbasis.

sproeien

Bewegen over hoge of uitstekende oppervlakken in een afgesloten procesruimte.

Handling van de batterijdrooglijn

Reizen tussen opslag- of verwerkingscompartimenten in een batterijproductielijn.

Eén spoor, meerdere machines

Coördineer een robot met meerdere machines, waarbij cyclusplanning dit toelaat.

Verwerking van grote componenten

Gebruik grond-, verhoogde of vakwerkconstructies om grotere werkruimtes te bereiken.

Zwaar uitgevoerd maatwerkproject

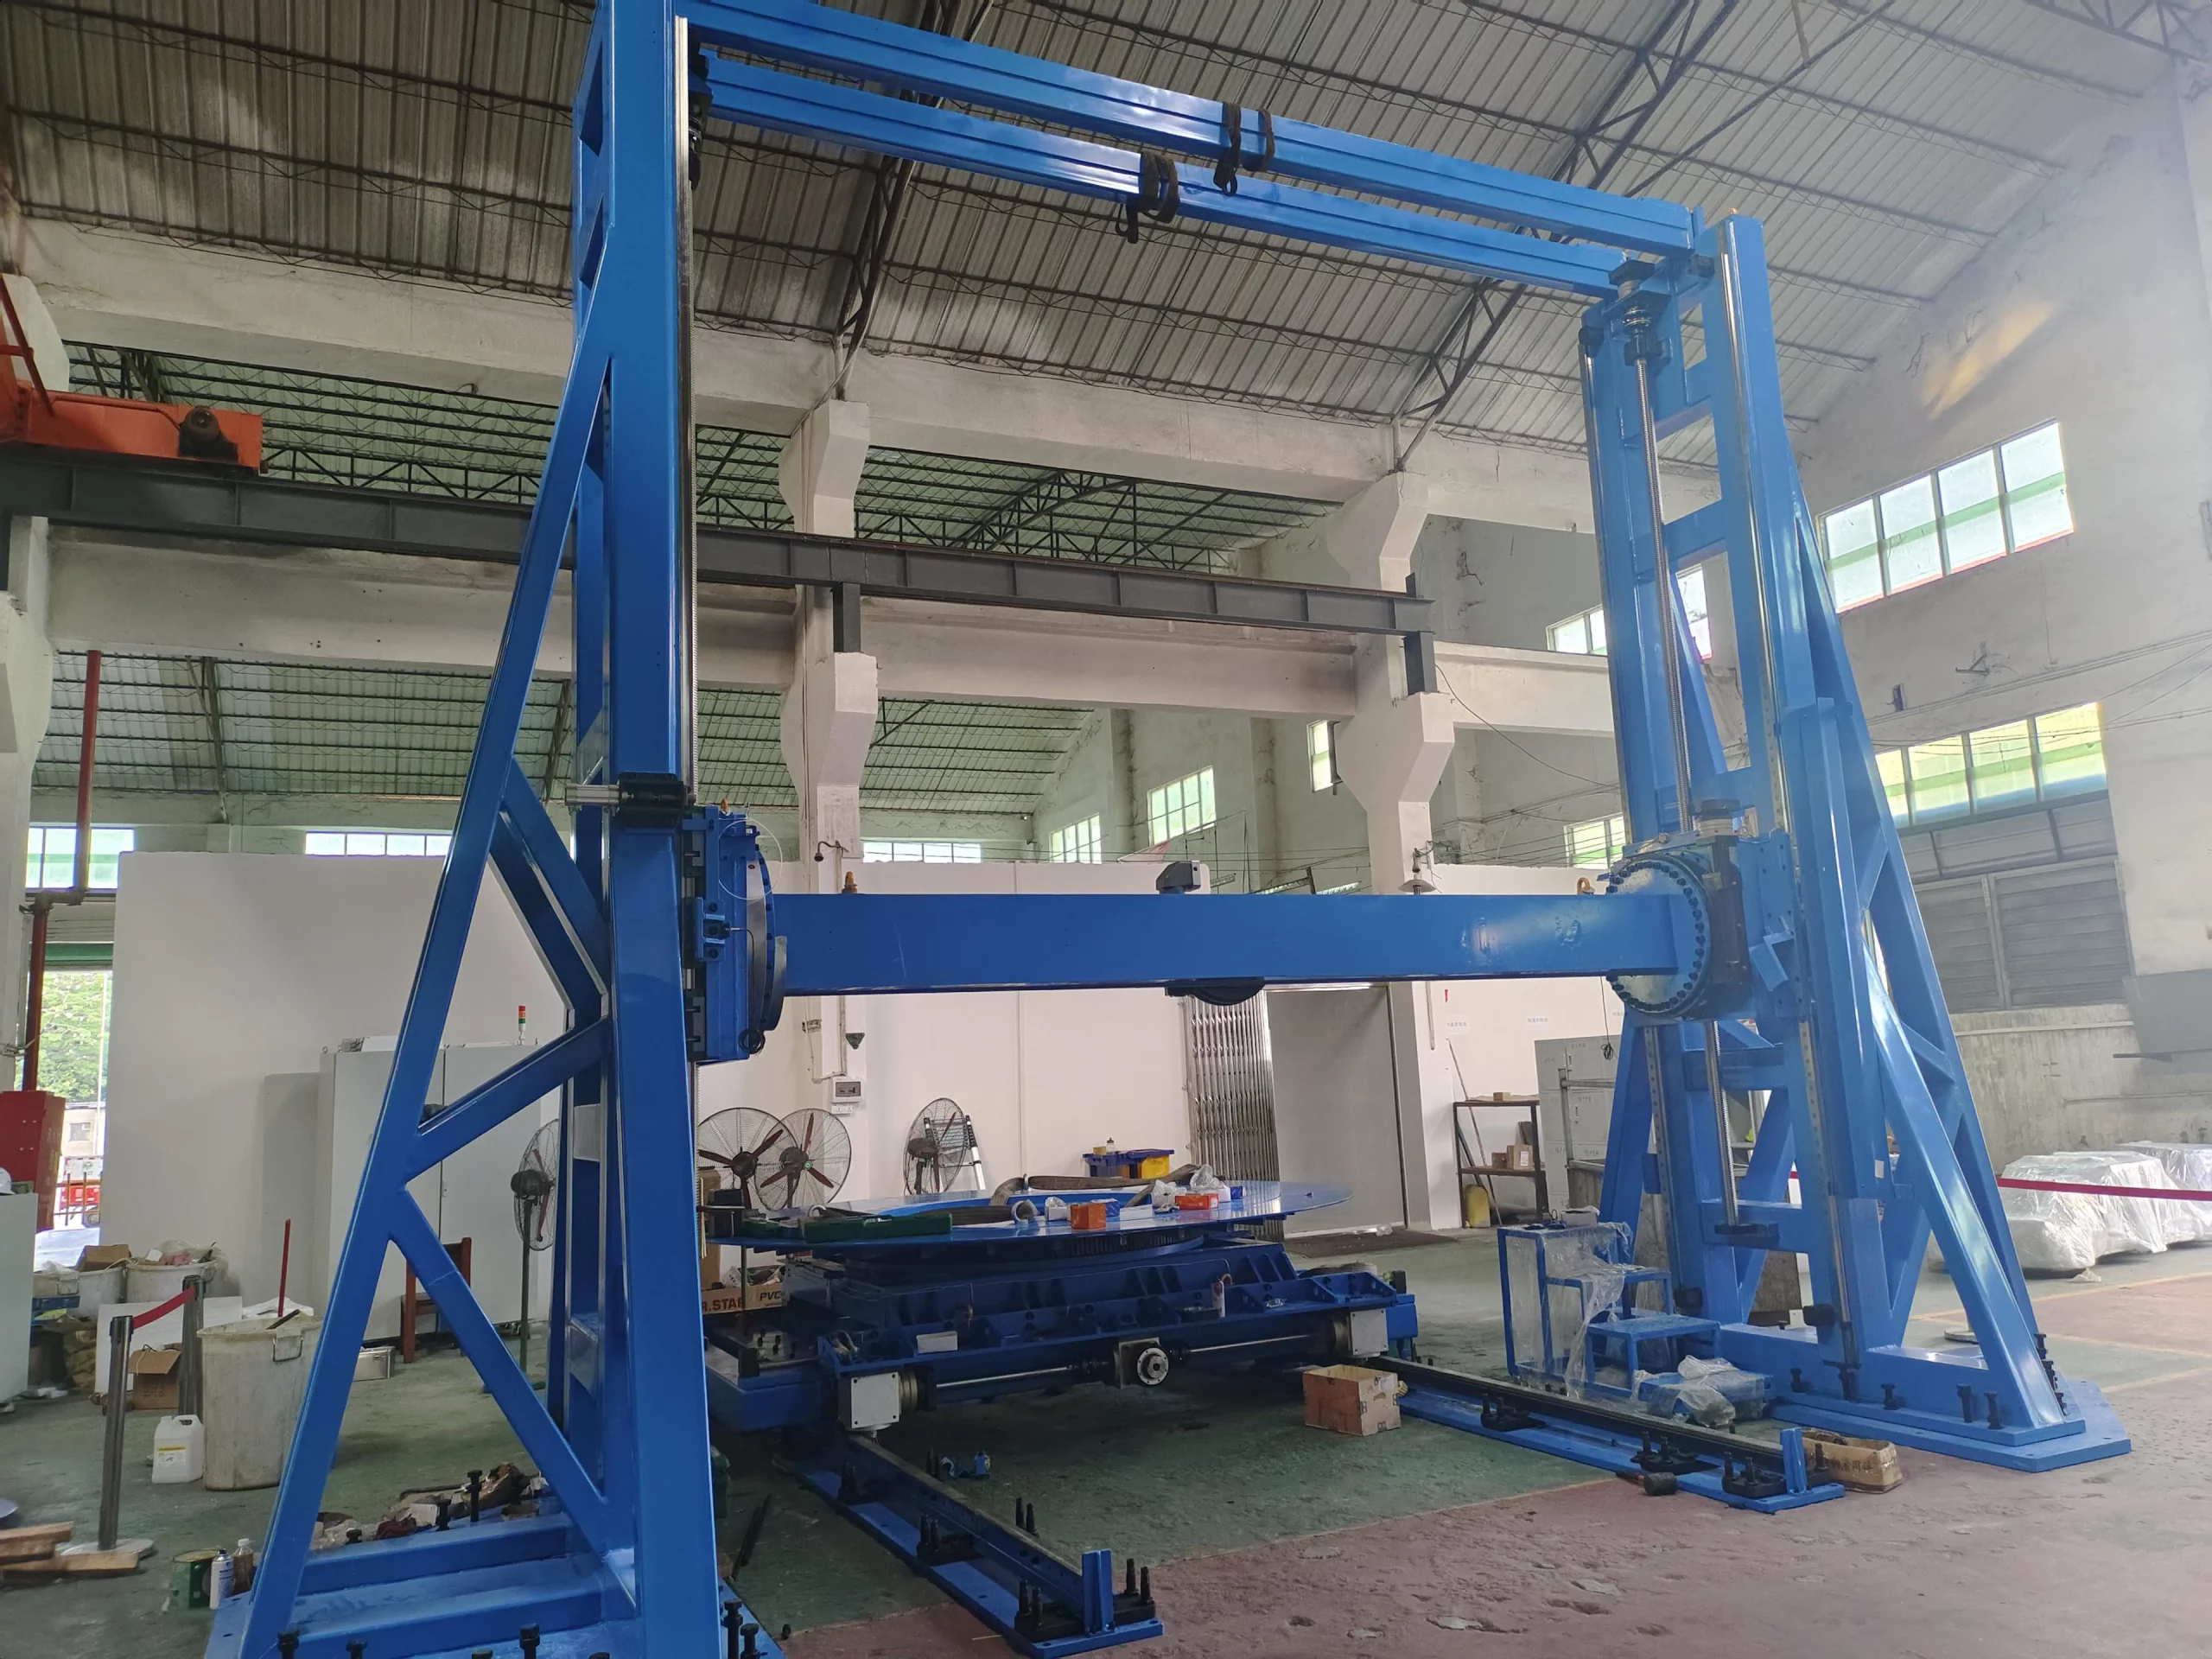
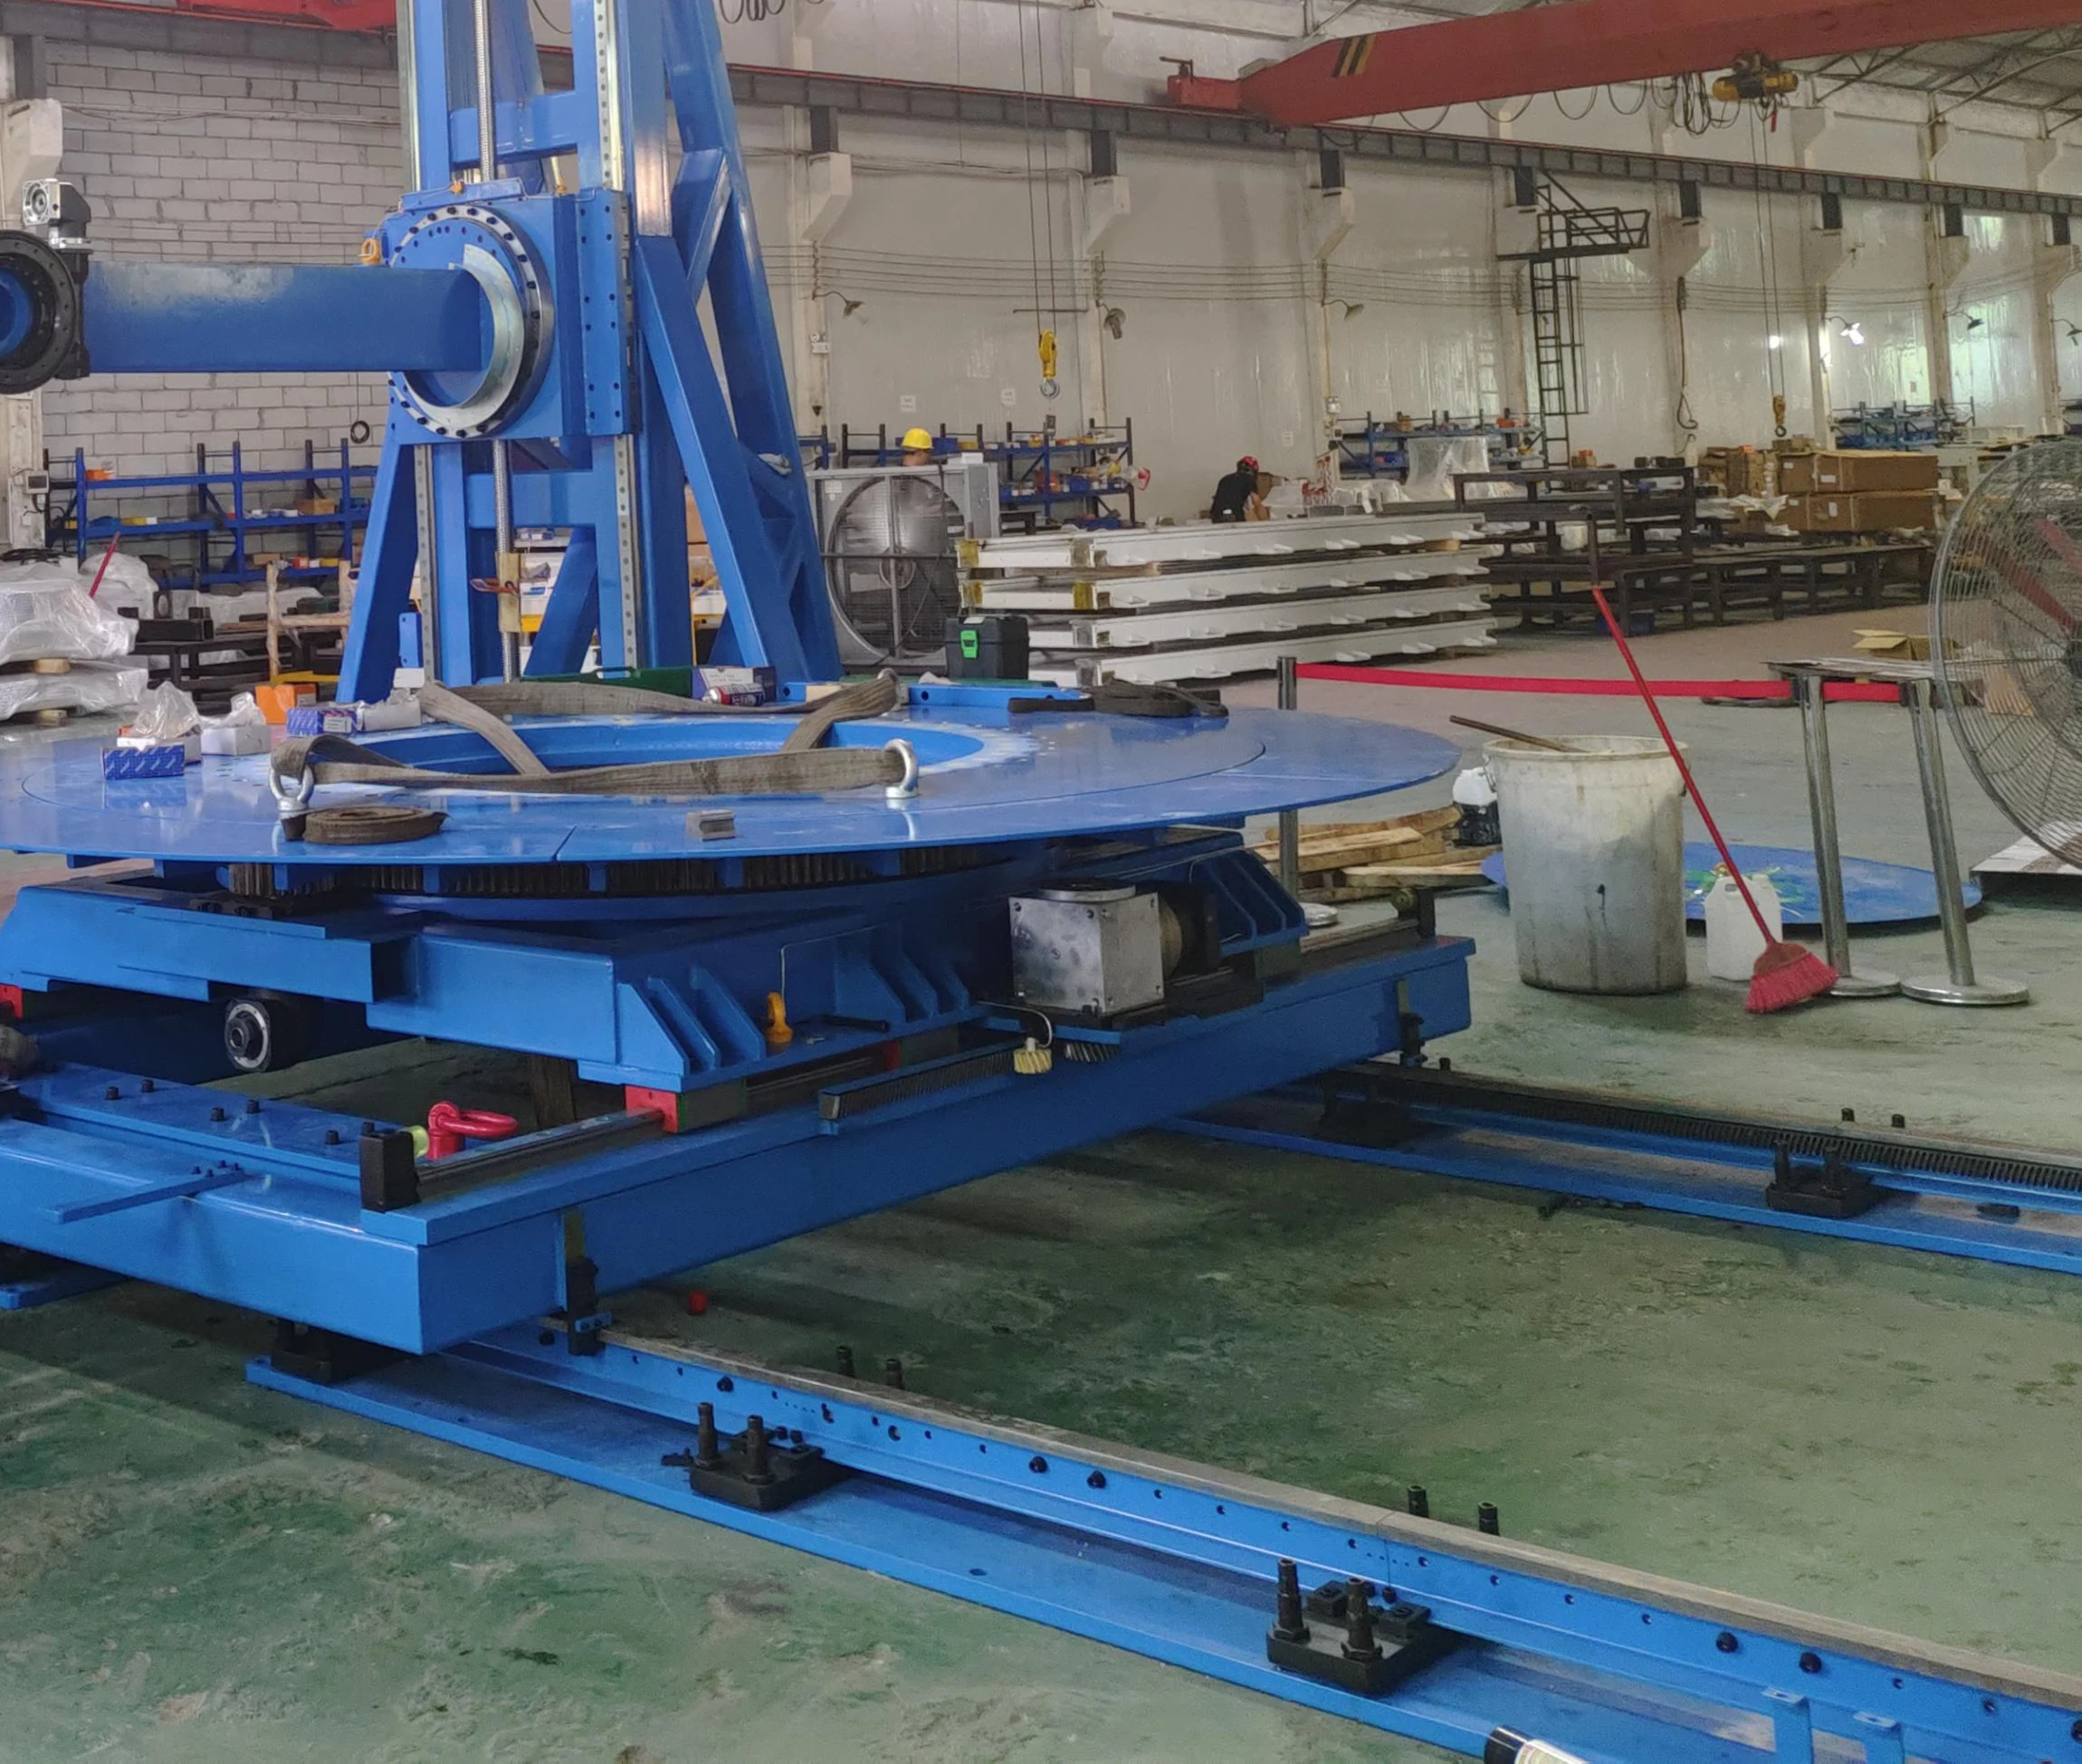
Aangepaste portaalconstructie voor een hefvermogen van 10 ton

EVST heeft een op maat gemaakte portaalrail gebouwd voor een toepassing met een hefvermogen van 10 ton. Dit is een projectvoorbeeld, geen standaard productspecificatie en geen garantie dat dezelfde lay-out geschikt is voor andere toepassingen.

Ontwikkeld op basis van de projectbelasting en het werkbereik.
Structuur, assen en interfaces gedefinieerd na technische beoordeling.
Definitieve capaciteit en bewegingsparameters bevestigd per project.
Blauw, op maat gemaakt, robuust portaalsysteem in een productiewerkplaats.
Op maat gemaakte portaalkranen en railmodules in een productiewerkplaats.

Waarom EVST?

Configuratie, fabricage en controles in één workflow.

Toepassingsgerichte engineering, ondersteund door meer dan 15 jaar teamervaring in spoorsystemen.

De input met betrekking tot robot, belasting en lay-out wordt vertaald naar eisen voor de aandrijving, structurele configuratie en integratie voordat het definitieve ontwerp wordt vrijgegeven.

Meerdere tussentijdse inspecties

Controles in belangrijke productiestadia omvatten de positie van de gaten, de vlakheid en de onbelaste werking, zodat problemen vóór levering kunnen worden opgespoord.

Bewerkingscapaciteit voor kritische interfaces

Meerdere bewerkingsbronnen ondersteunen de dimensionale nauwkeurigheid van montagegaten, positioneringsoppervlakken en railmodule-interfaces.

Stressvrij gloeien

Structurele componenten ondergaan een gloeibehandeling om restspanningen te verminderen en de dimensionale stabiliteit op lange termijn te waarborgen.

Veelgestelde vragen

Basisprincipes van robotbaanplanning

Wat is een robotbaan?

Een robotrail is een aangedreven lineaire as waarmee de robotbasis tussen werkposities kan bewegen. Het vergroot het werkbereik van de robot en stelt één robot in staat een langer procespad of meerdere stations te bedienen.

Hoe kies ik tussen een grond-, lucht- en vakwerkconstructie?

Begin met de procesgeometrie en de locatiebeperkingen. Grondrails zijn toegankelijk en direct; kabelrails in de lucht behouden de toegang tot de vloer of ondersteunen verhoogde oriëntaties; vakwerksystemen bestrijken grotere, toepassingsspecifieke werkruimtes. EVST bevestigt de structuur na beoordeling van de celindeling.

Is het nominale draagvermogen van de wagen gelijk aan het draagvermogen van de robotarm?

Nee. De nominale draagkracht van de wagen is van toepassing op het bewegende platform en omvat de robotbehuizing. De polsbelasting is de belasting die bij de robotflens wordt gehanteerd. Geef beide waarden op, plus eventuele verhogingen of apparatuur die op de wagen zijn gemonteerd.

Hoe verhoudt de totale spoorlengte zich tot de effectieve reisafstand?

De effectieve verplaatsing is korter dan de totale lengte van de rails, omdat de robotbasis en de benodigde eindspeling een deel van de lengte in beslag nemen. De uiteindelijke verplaatsing wordt bevestigd aan de hand van de lay-out van de robotcel.

Kan de lengte van de rails worden aangepast?

Ja. De referentie maakt gebruik van modules van 3, 4, 5 en 6 meter, terwijl de totale spoorlengte en de effectieve verplaatsing worden geconfigureerd voor het project. Langere of afwijkende configuraties vereisen een technische beoordeling van de constructie, verbindingen en locatie.

Welke beschermingsopties zijn er?

Beschikbare opties zijn onder andere volledig gesloten beschermkappen, balgen, geruite plaatkappen en halfgesloten plaatstalen kappen. Voor specifieke projecten kan ook een constructie op maat van roestvrij staal 304 worden overwogen.

Welke sitegegevens zijn nodig?

Deel de beschikbare ruimte, funderingsinformatie, nutsvoorzieningen, machine- en armatuurposities, toegangsbeperkingen en eventuele vereiste veiligheids- of besturingsinterfaces. Foto's en een plattegrond zijn nuttig voor een eerste beoordeling.

Wat moet ik opsturen voor een eerste configuratiebeoordeling?

Vermeld het merk en model van de robot, het geïnstalleerde gewicht, het draagvermogen van de pols, de benodigde verplaatsingsafstand, de toepassing, de gewenste snelheid en herhaalbaarheid, de gebruiksduur, de omgeving, de gewenste lay-out en beschikbare locatietekeningen.

Begin met de vereiste.

Bereid je robot-track-inputs voor.

Stuur het robotmodel, de geïnstalleerde massa, de benodigde verplaatsing, de toepassing, de gebruiksduur, de omgeving en, indien beschikbaar, een tekening van de robotcel. EVST kan dan een eerste configuratieaanbeveling en feedback over de lay-out geven.

Stuur uw wensen
EVST-logo
Privacyoverzicht

Deze website maakt gebruik van cookies, zodat wij u de best mogelijke gebruikerservaring kunnen bieden. Cookies worden opgeslagen in uw browser en voeren functies uit zoals u herkennen wanneer u terugkeert naar onze website en helpen ons team om te begrijpen welke delen van de website u het meest interessant en nuttig vindt.