
Robotlascelconfiguraties voor lichte en middelzware werkstukken
Een robotlascel organiseert de robot, procesapparatuur, werkstukbevestiging, besturing en beveiligingen rondom een gedefinieerde productfamilie. Deze pagina vergelijkt zes gesloten opstellingen op basis van werkstukbeweging, omvang en aantal robots. Integratie op componentniveau en lay-outengineering worden behandeld in de gekoppelde technische handleidingen.
Voorselectie op basis van eerst de beweging van het werkstuk
Zes configuraties omvatten kantelen, horizontale rotatie, positionering over meerdere assen en rotatie met eindondersteuning. Begin hier met de selectielogica en gebruik vervolgens de gedetailleerde kaarten en tabel om de beschikbare waarden te vergelijken.
Dubbele brede flipcel
Eén robot bedient twee kantelpositioneerders voor langere rechthoekige werkstukken in een volledig afgesloten lasruimte.
Compacte flipcel met twee stations
Een kleinere opspaninrichting behoudt hetzelfde principe van het kantelen met twee positioneerders voor compacte onderdelen.
Horizontale roterende cel met twee stations
Door horizontale rotatie worden cirkelvormige of geïndexeerde lasvlakken aan één of twee robots gepresenteerd.
Verticale drie-assige positioneringscel
Drie gestuurde assen heroriënteren een langwerpig opspanmiddel, terwijl de benodigde interfaces voor de volledig afgesloten lasruimte behouden blijven.
Horizontale drie-assige positioneringscel
Horizontale rotatie in combinatie met extra positioneringsassen zorgt voor een groter bereik van de armatuur.
Dubbele robot kop-staartkopcel
Twee robots werken rondom twee positioneerders met eindondersteuning, die automatisch in- en uitgaande bewegingen uitvoeren en de lengte aanpassen.
Beoordeel elke regeling aan de hand van de werkelijke gezinssituatie.
De afmetingen geven de toepasselijke afmetingen van het opspanmiddel of werkstuk voor elke configuratie weer. De uiteindelijke gereedschappen, lastoegang en spelingen blijven projectspecifiek.
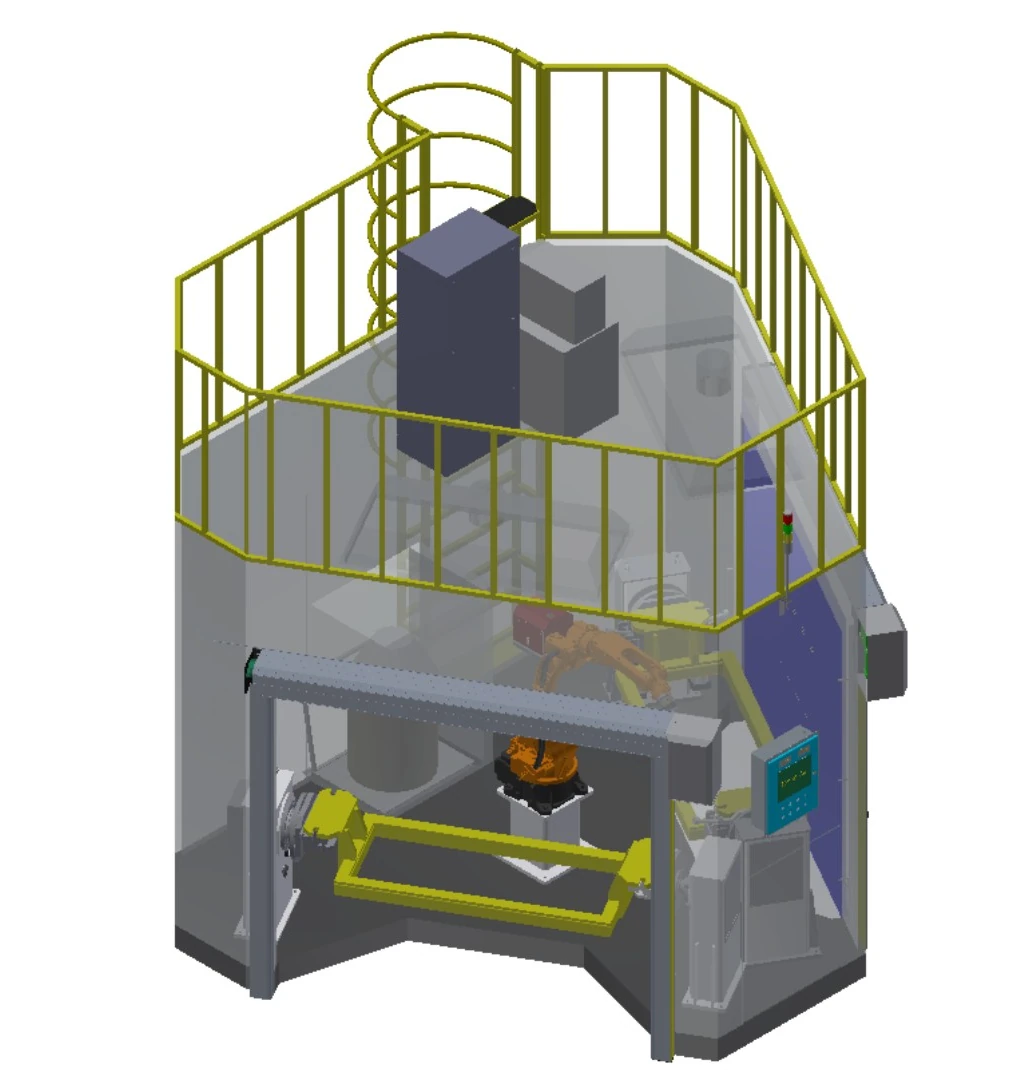
Dubbele brede flipcel
Eén robot bedient twee kantelpositioneerders voor langere rechthoekige werkstukken in een volledig afgesloten lasruimte.
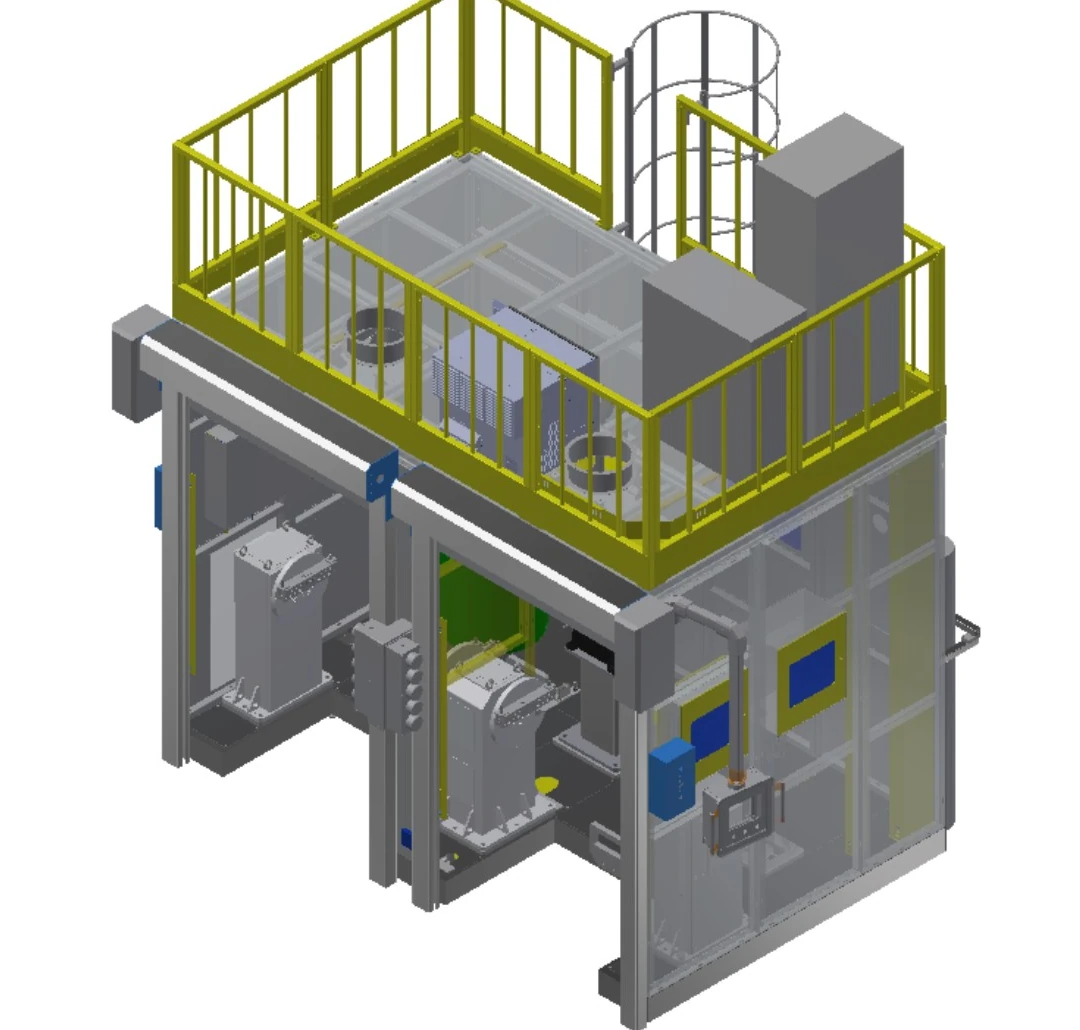
Compacte flipcel met twee stations
Een kleinere opspaninrichting behoudt hetzelfde principe van het kantelen met twee positioneerders voor compacte onderdelen.
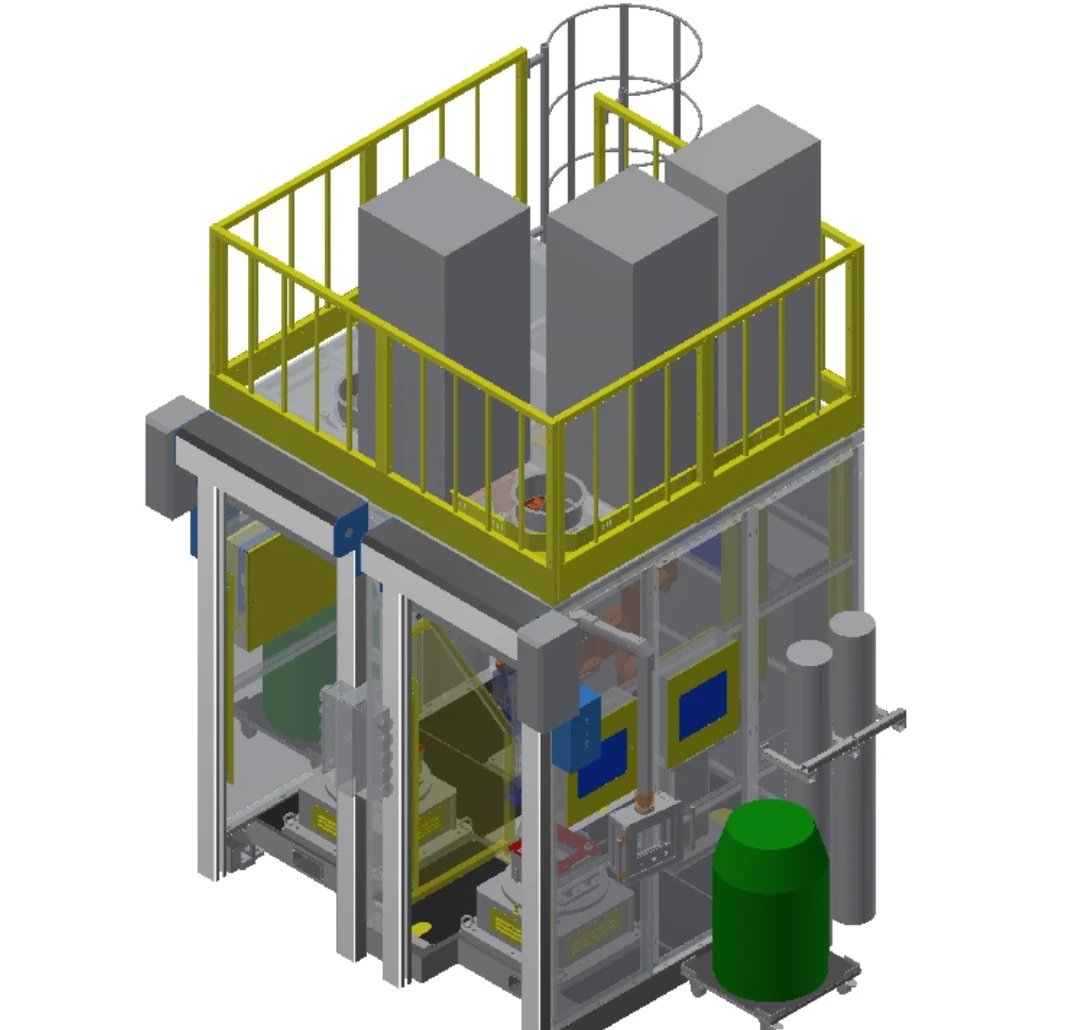
Horizontale roterende cel met twee stations
Door horizontale rotatie worden cirkelvormige of geïndexeerde lasvlakken aan één of twee robots gepresenteerd.
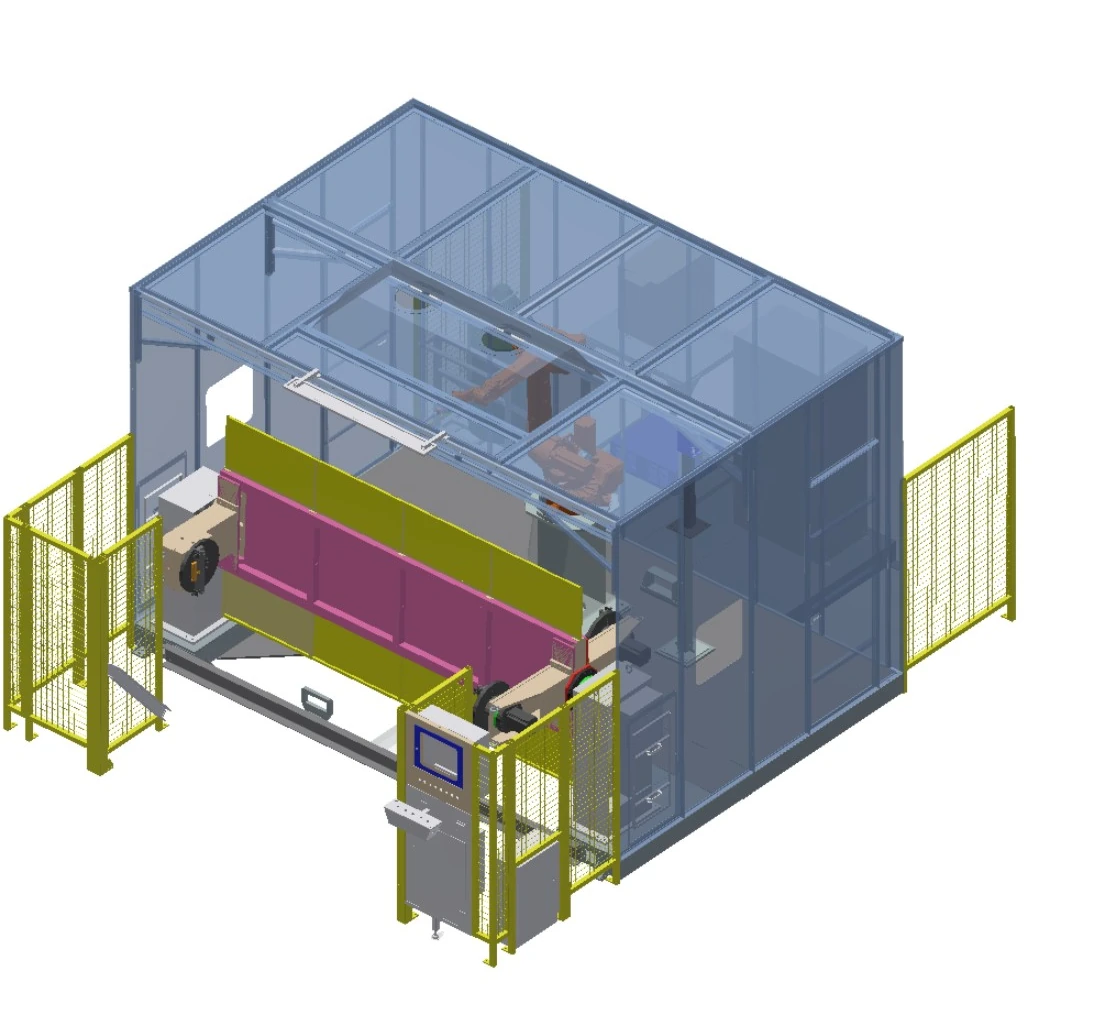
Verticale drie-assige positioneringscel
Drie gestuurde assen heroriënteren een langwerpig opspanmiddel, terwijl de benodigde interfaces voor de volledig afgesloten lasruimte behouden blijven.
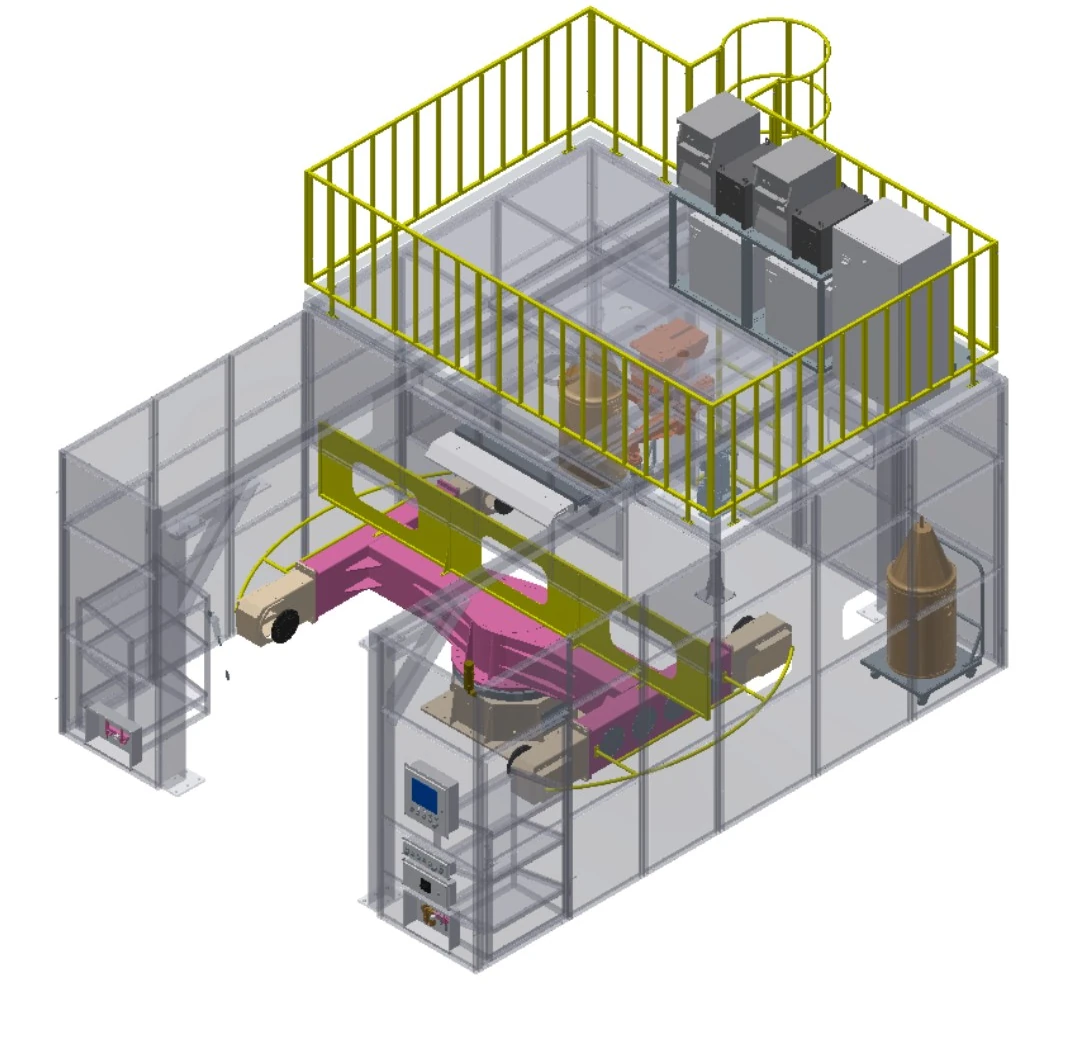
Horizontale drie-assige positioneringscel
Horizontale rotatie in combinatie met extra positioneringsassen zorgt voor een groter bereik van de armatuur.
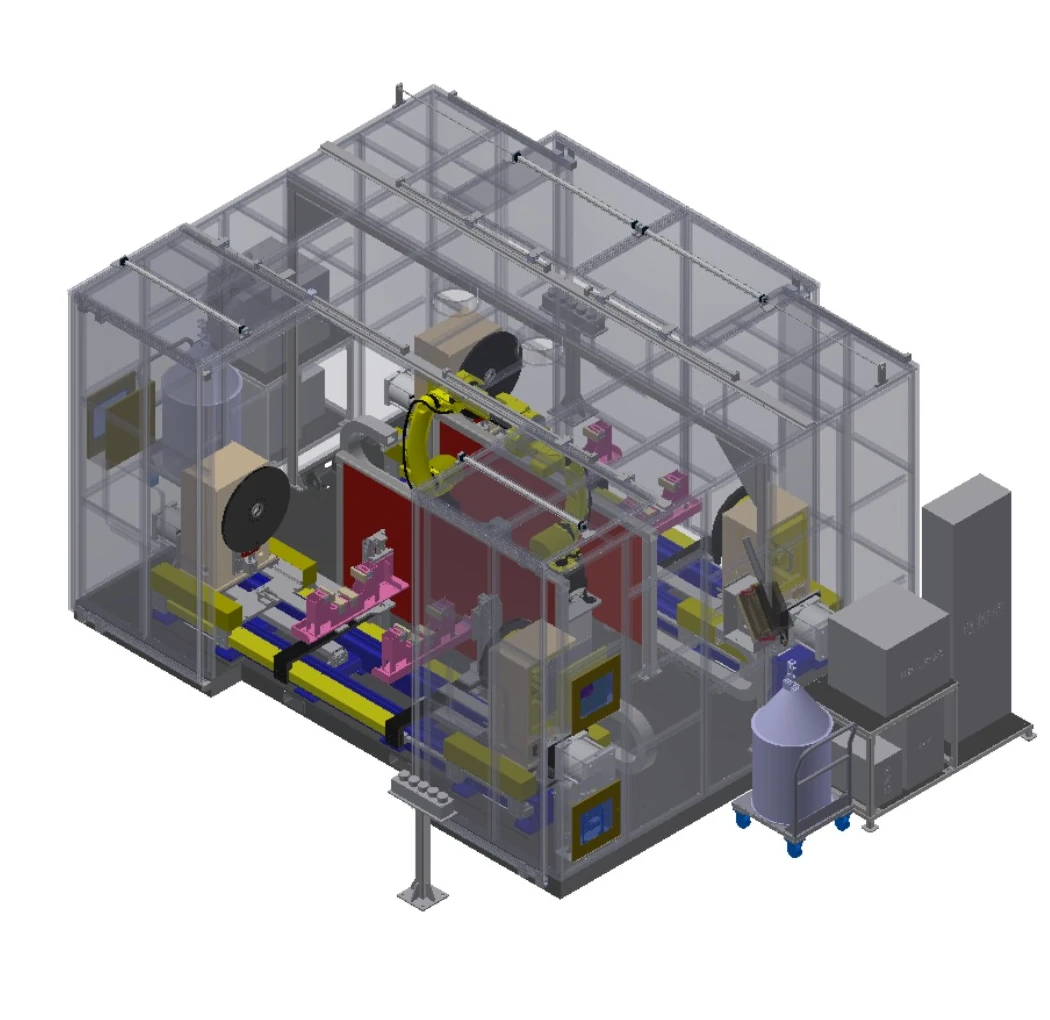
Dubbele robot kop-staartkopcel
Twee robots werken rondom twee positioneerders met eindondersteuning, die automatisch in- en uitgaande bewegingen uitvoeren en de lengte aanpassen.
Vergelijk zes arrangementen op één set velden.
| Rij | Beschrijvende configuratie | robots | Arm bereik | Positioneringsregeling | Laden | Toepasselijke envelop | Stations |
|---|---|---|---|---|---|---|---|
| A | Dubbele brede flipcel | 1 | 1.4 m / 2 m optioneel | Eenassige kanteling | 500 kg | Armatuur 1.8 m × 0.8 m | 2 positioneerders |
| B | Compacte flipcel met twee stations | 1 | 1.4 m | Eenassige kanteling | 500 kg | Armatuur 0.8 m × 0.5 m | 2 positioneerders |
| C | Horizontale roterende cel met twee stations | 1 of 2 | 1.4 m | Horizontale draaitafel met één as | 500 kg | Rotatie ≤1 m; hoogte ≤0.5 m | 2 positioneerders |
| D | Verticale drie-assige positioneringscel | 1 of 2 | 1.4 m / 2 m optioneel | Verticaal kantelende drie-assige positioneerder | 500 kg | Armatuur 2.4 m × 0.8 m | 1 klepstandsteller |
| E | Horizontale drie-assige positioneringscel | 1 of 2 | 1.4 m / 2 m optioneel | Horizontaal roterende drie-assige positioneerder | 500 kg | Armatuur 2.2 m × 1 m | 1 klepstandsteller |
| F | Dubbele robot kop-staartkopcel | 2 | 1.4 m / 2 m optioneel | Kop-achterstuk enkelassig | 500 kg | Rotatie ≤1 m; lengte ≤2 m | 2 positioneerders |
De letters dienen alleen als labels voor tabelrijen; de beschrijvende configuratienamen zijn de openbare identificatoren.
Lees elke naam als een keuze voor een werkstukbeweging.
Eenassige kanteling
Draait een opspaninrichting rond een gecontroleerde as om afwisselende lasvlakken te creëren.
Horizontaal roterend
Draait het werkstuk op een horizontale tafel voor een cirkelvormige of geïndexeerde presentatie.
Drie-assige positionering
Voegt gecontroleerde beweging toe wanneer een enkele rotatie niet de gewenste oriëntatie kan opleveren.
Kop-staartsteun
Biedt ondersteuning aan langere onderdelen aan beide uiteinden voor gecontroleerde rotatie in de lengterichting.
Formaat voor één robot
Koppelt één robot aan de gedefinieerde montage- en stationvolgorde.
Dubbele robotconfiguratie
Maakt gebruik van gecoördineerde dekking vanuit twee kanten, waar toegang en botsingsanalyse dit toelaten.
Beoordeel de geschiktheid aan de hand van de enveloppe en de gezamenlijke voorwaarden.
Voertuigonderdelen
Onderdelen voor lichte en middelzware elektrische voertuigen of bedrijfsvoertuigen met herhaalbare positioneringskenmerken.
Onderdelen voor bouwmachines
Gefabriceerde componenten waarvan de behuizing past bij de gekozen positioneringsopstelling.
Kleinere stalen lasconstructies
Structurele onderdelen die geschikt zijn voor meerzijdig lassen, bevinden zich in een afgesloten cel.
Onderdelen van een bloedvat
Rotatieonderdelen worden gescreend op diameter, lengte en toegankelijkheid van de naad.
Onderdelen voor landbouwmachines
Herhaalde fabricages met gedefinieerde opspanreferenties en oriëntatievereisten.
Onderdelen van milieuapparatuur
Onderdelenfamilies worden beoordeeld op basis van geometrie, materiaal, verbindingen en inkomende variatie.
Bevestig de beveiliging en bewaking met de celscope.
Elk van de zes configuraties wordt gebouwd in een volledig afgesloten lasruimte. De uiteindelijke beveiliging volgt nog steeds de risicobeoordeling van de toepassing, de locatiegebonden normen en de acceptatie-eisen.
Ruimte-interfaces
Controleer de aansluitingen van de hoofdregeling, luchtregeling, verlichting, elektrisch bediende roldeur en afzuiginstallatie.
Bediening en service
Definieer de laad-, bedienings- en onderhoudstoegangspunten rondom de gekozen opstelling.
Optionele aanwezigheidsdetectie
Evalueer een veiligheidslichtscherm in de context van de gekozen configuratie.
Processtatusbewaking
De opties omvatten het bewaken van de aanwezigheid van draden, de persluchtdruk en de afschermgasstroom.
Naadlocatie-optie
Lasergestuurde naadtracering voor locatiebepaling is beschikbaar als projectoptie.
Projectbevestiging
Rond de beveiliging, interfaces en acceptatielogica af aan de hand van de goedgekeurde risicobeoordeling.
Stel een basisconfiguratie samen in vier beslissingen.
Definieer het werkstuk
Deel tekeningen, materiaal, verbindingslocaties, varianten en de aangeleverde conditie.
Stel de envelop in
Bevestig de lengte, breedte, rotatiediameter, hoogte en belastingbasis van het bevestigingsstuk.
Kies een deel van de beweging
Vergelijk de kantel-, horizontale draai-, drie-assige en kop-staartopstellingen.
Bevestig de celomvang
Stem het aantal robots, de procesapparatuur, de besturingselementen, de sensoren, de werkstukbevestiging en de veiligheidsvoorzieningen op elkaar af.
Zet de shortlist om in een projectomschrijving.
De configuratie is een basisarchitectuur. De uiteindelijke scope wordt bepaald aan de hand van het werkstuk, het lasproces, de interfaces met de installatie en het acceptatieplan.
Beoordeling van de applicatie
Controleer onderdelen, verbindingen, referentiepunten, varianten en locatiebeperkingen.
Configuratieconcept
Definieer de beweging van het onderdeel, de volgorde van de stations, het aantal robots en de interactie met de operator.
Proces en controles
Lijn de lasapparatuur, bedieningselementen, bewakingssystemen en installatie-interfaces uit volgens de specificaties.
Werkstukbevestiging en bescherming
Geef details over de bevestigingsmaterialen, de laadmethode, de aansluitingen tussen ruimtes en de projectbeveiliging.
Acceptatiedefinitie
Stem de testonderdelen, -omstandigheden, -documentatie en acceptatiecriteria af.
Projectondersteuning
Coördineer de documentatie, training en nazorg binnen de overeengekomen scope.
Vragen die beantwoord moeten worden voordat de configuratie wordt goedgekeurd.
Met welke celconfiguratie moet ik beginnen?
Begin met de afmetingen van het werkstuk en de gewenste beweging, en ga vervolgens verder met schermomkering, horizontale rotatie, meerassige opstellingen of kop-achterkopconfiguraties.
Kunnen er één of twee robots geconfigureerd worden?
Het getoonde portfolio omvat opstellingen met één robot, één of twee robots en twee robots. De uiteindelijke hoeveelheid is afhankelijk van de toegankelijkheid van de lasnaden, de volgorde van de werkzaamheden en de risicobeoordeling.
Kan de gewenste lasapparatuur worden geïntegreerd?
Het kan worden beoordeeld aan de hand van de specificaties. Deel de beoogde procesapparatuur en interfaces, zodat de compatibiliteit, beheermogelijkheden en verantwoordelijkheidsgrenzen worden bevestigd.
Wat moet er worden aangeleverd voor een beoordeling van een aanvraag?
Lever tekeningen, materiaalspecificaties, verbindingen, onderdeelvarianten, vereiste oriëntatie, procesvolgorde, locatie-interfaces en acceptatieverwachtingen aan.
Zijn de detectiemogelijkheden in elke configuratie identiek?
Nee. De opties zijn afhankelijk van de specifieke overeenkomst en projectvereisten; ze mogen niet voor de gehele portfolio worden overgenomen.
Gebruik het werkelijke deel om de configuratiediscussie te starten.
Deel tekeningen, de afmetingen van het werkstuk, het lasproces, het opspanconcept en de locatiebeperkingen, zodat EVST een uitgangspunt kan bepalen voor een robotlascel.