
Werkstationconfiguraties voor lasrobots: cellen, railsystemen en portaalsystemen
Een werkstation voor lasrobots combineert robots, lasapparatuur, werkstukhantering, opspaninrichtingen, besturingselementen en beveiligingen rondom een specifieke productiebehoefte. Deze selectiehub vergelijkt vier configuratiefamilies en verwijst toepassingsspecifieke details naar aparte pagina's. Gebruik de links op de pagina om van werkstukbeperkingen naar een geschikte architectuur te navigeren.
Begin met het plaatsen van de aanvraag in een van de vier families.
Elke categoriekaart gebruikt dezelfde velden om een selectieroute te identificeren. Numerieke waarden en technische voorwaarden blijven in de relevante secties hieronder staan.
Lichte en middelgrote cellen
- Beginnen met fit
- Herhaalbare lichte en middelzware onderdelenfamilies
- Definiëren van beweging
- Lokale kantel-, draai- of meerassige positionering
- Volgende beoordeling
- Ga verder naar de route voor de lichte configuratie.
Grote stations met een hoge belasting.
- Beginnen met fit
- Lange werkstukken met een grote omhulling of een hoog gewicht.
- Definiëren van beweging
- Positionering onder hoge belasting en groter robotbereik
- Volgende beoordeling
- Ga verder met de route voor het ontwikkelen van grote onderdelen.
Grond-, kabelbaan- en portaalsystemen
- Beginnen met fit
- Lange, brede of hoge zones buiten één vaste robotpositie.
- Definiëren van beweging
- Robotbeweging langs lineaire externe assen
- Volgende beoordeling
- Vergelijk vier architecturen voor mobiele systemen.
Positioneerders en bevestigingsmaterialen
- Beginnen met fit
- Onderdelen die een stabiele oriëntatie en herhaalbare positionering vereisen.
- Definiëren van beweging
- Verplaats het onderdeel en behoud de onderlinge verbindingen.
- Volgende beoordeling
- Controleer de beweging van het werkstuk en de vasthoudgrenzen.
Vier beperkingen bepalen de meest bruikbare startroute.
Begin met de afmetingen en lengte van het werkstuk en neem vervolgens de gecombineerde belasting van werkstuk en opspaninrichting mee in de positioneringsberekening. Definieer vervolgens de bewegingsassen en de benodigde robotdekking over het lasnaadvlak. Verfijn ten slotte de architectuur op basis van het lasproces en de voegvorm; de configuratienaam is slechts een uitgangspunt voor projectbevestiging.
Envelop en lengte
Bepaal of één vaste robotlocatie alle benodigde naden kan bestrijken.
Positioneringsbelasting
Beschouw het werkstuk, de opspaninrichting en de dynamische oriëntatie als één belastingprobleem.
Bewegingsassen
Maak onderscheid tussen het verplaatsen van het onderdeel, het verplaatsen van de robot of het combineren van externe assen.
Toepasselijk lasproces
Bescherm de lasnaad en de rand van de apparatuur bij gasbeschermd lassen, argonbooglassen of laserlassen.
Ingesloten configuraties voor herhaalbare onderdelenfamilies
Wanneer de afmetingen en de belasting van het werkstuk geschikt zijn voor lokale kanteling, horizontale rotatie, positionering over meerdere assen of ondersteuning van de kop- en staartkop, begin dan met een configuratie op celniveau. Op de betreffende pagina worden zes configuraties vergeleken, waarbij de keuze voor opspaninrichting, aantal robots en beveiliging projectspecifiek blijft.
Robotlascelconfiguraties voor lichte en middelzware werkstukken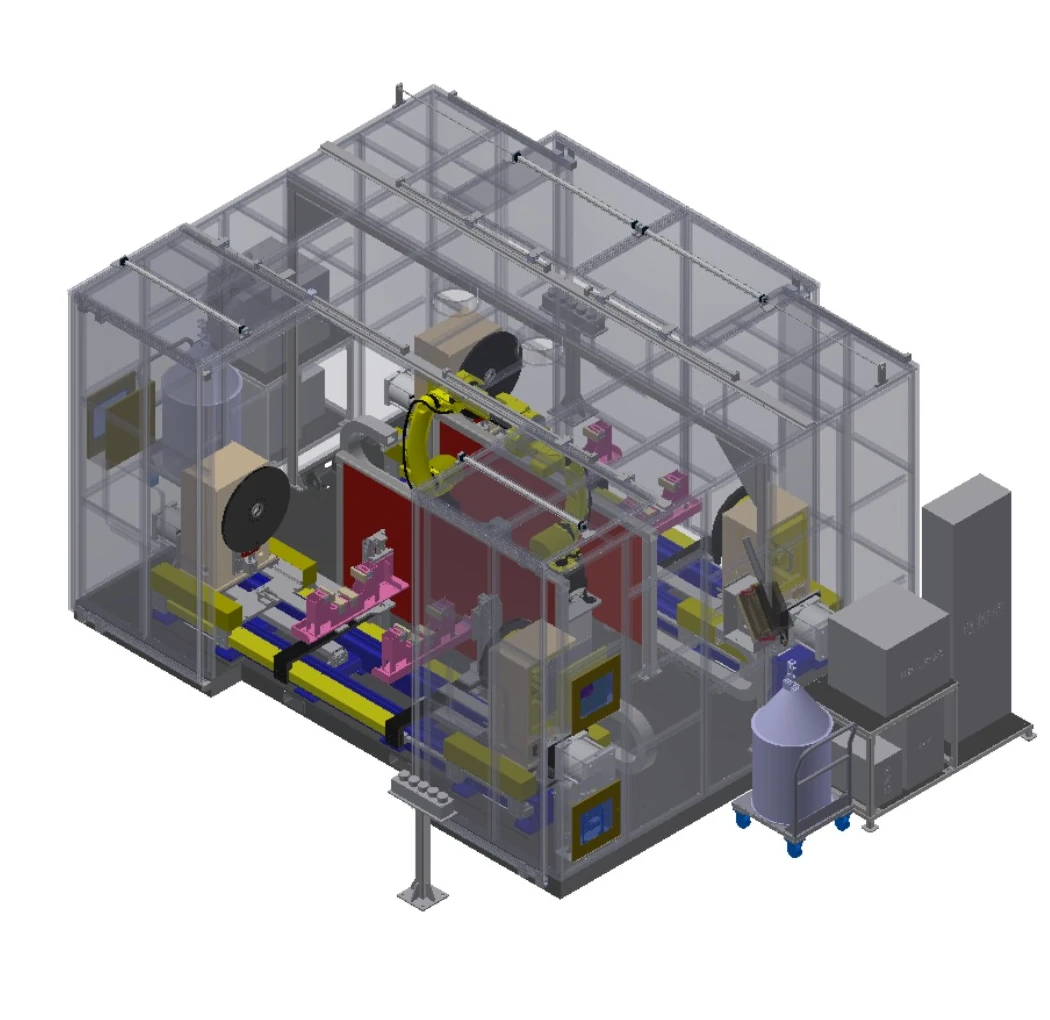
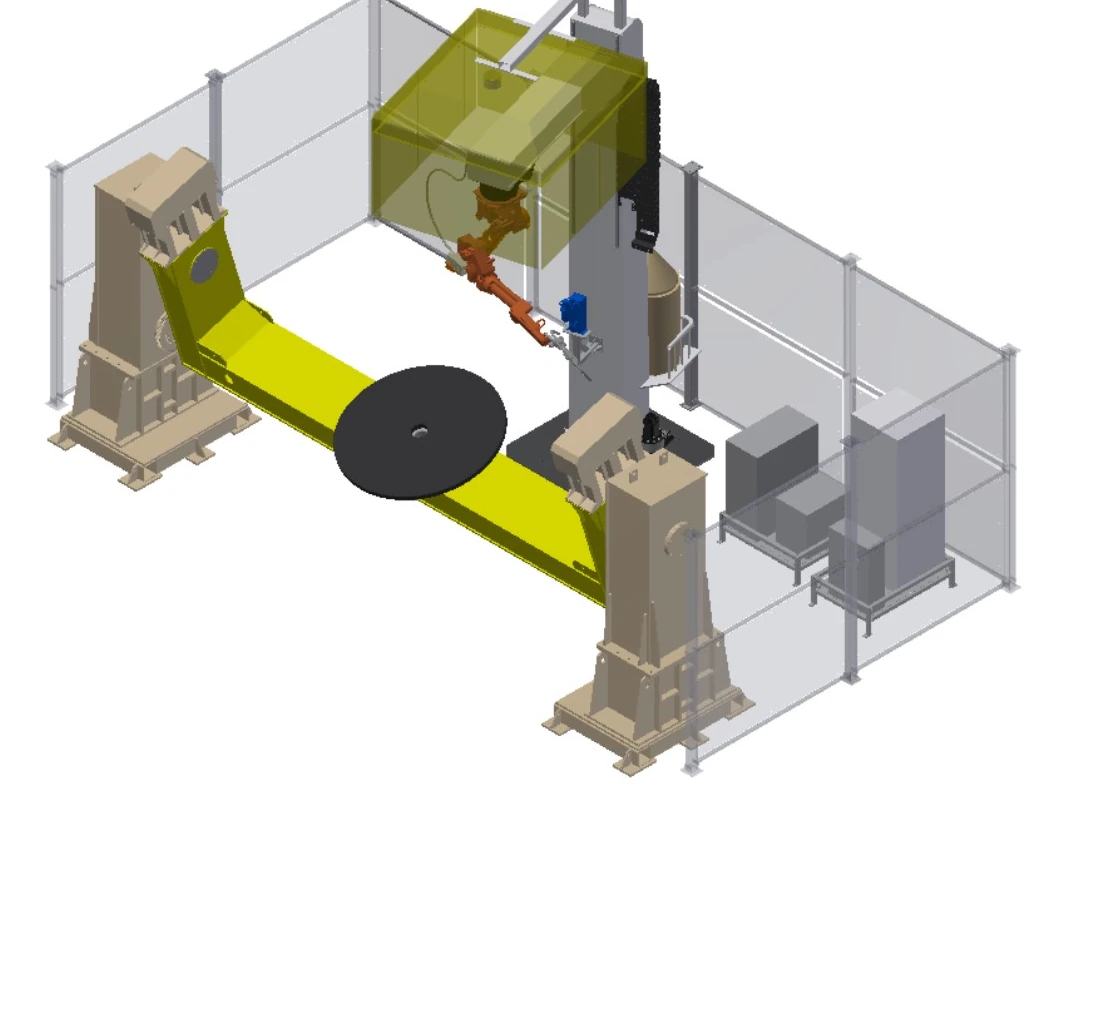
Speciaal ontworpen stations voor lange, grote of zware onderdelen.
Wanneer de lengte, massa, rotatiediameter of beladingsmethode de conventionele afmetingen van een cel overschrijden, begin dan met de beperkingen op het gebied van ondersteuning, positionering, externe beweging en bescherming. Op de betreffende pagina worden acht technische uitgangspunten gepresenteerd in plaats van vaste apparatuurpakketten.
Robuuste lasrobotwerkstations voor grote en zware onderdelen.Vier soorten grondrails, skyrails en portaalconstructies.
Wanneer een vaste robotpositie de vereiste lengte, hoogte of overspanning niet kan dekken, transporteren lineaire externe assen de robot naar de naadzone. Deze vier architecturen zijn geschikt voor verticale verplaatsing over de vloer, omgekeerde verplaatsing over de vloer, verplaatsing over meerdere assen boven het hoofd en een breed dekkingsgebied van de portaalconstructie.
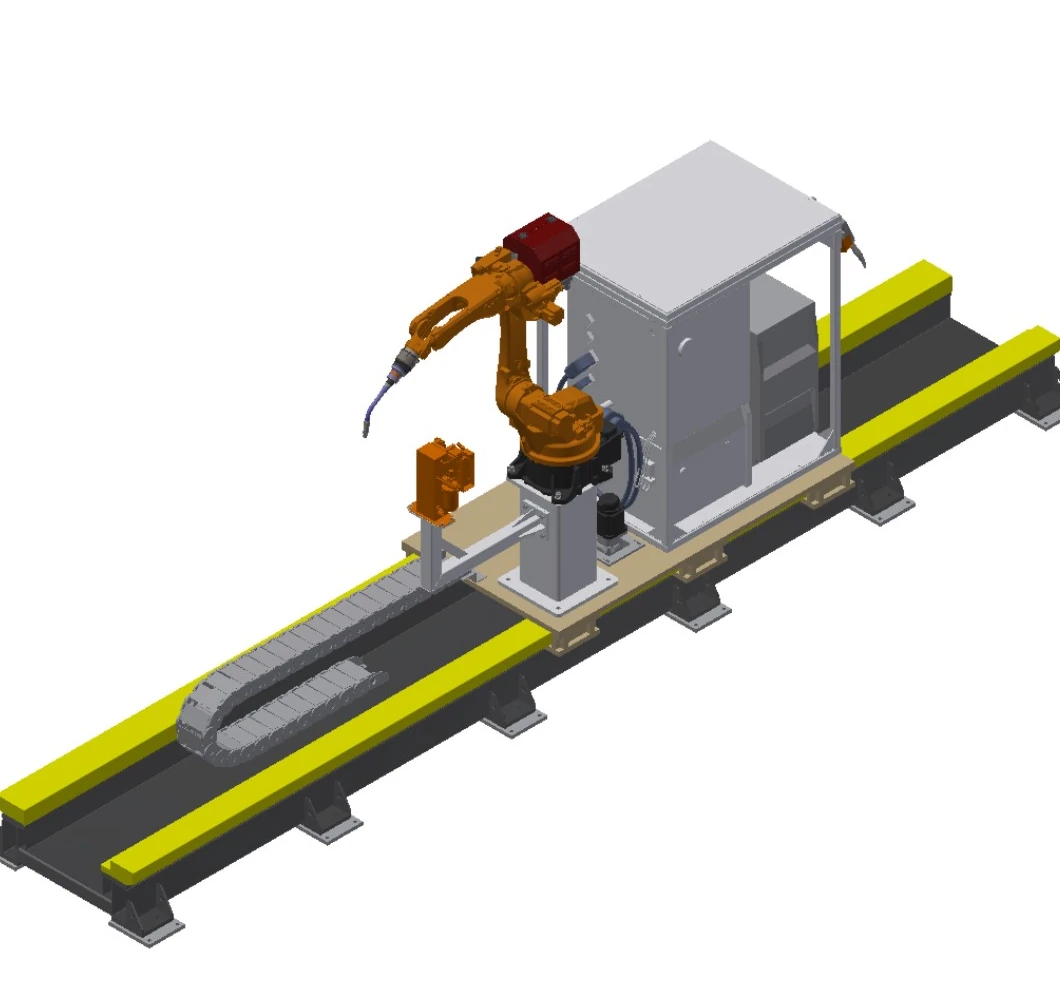
Staand grondrail lassysteem
Vergroot het bereik van de robot bij lange werkstukken, terwijl de robot rechtop blijft staan op een op de vloer gemonteerde wagen.
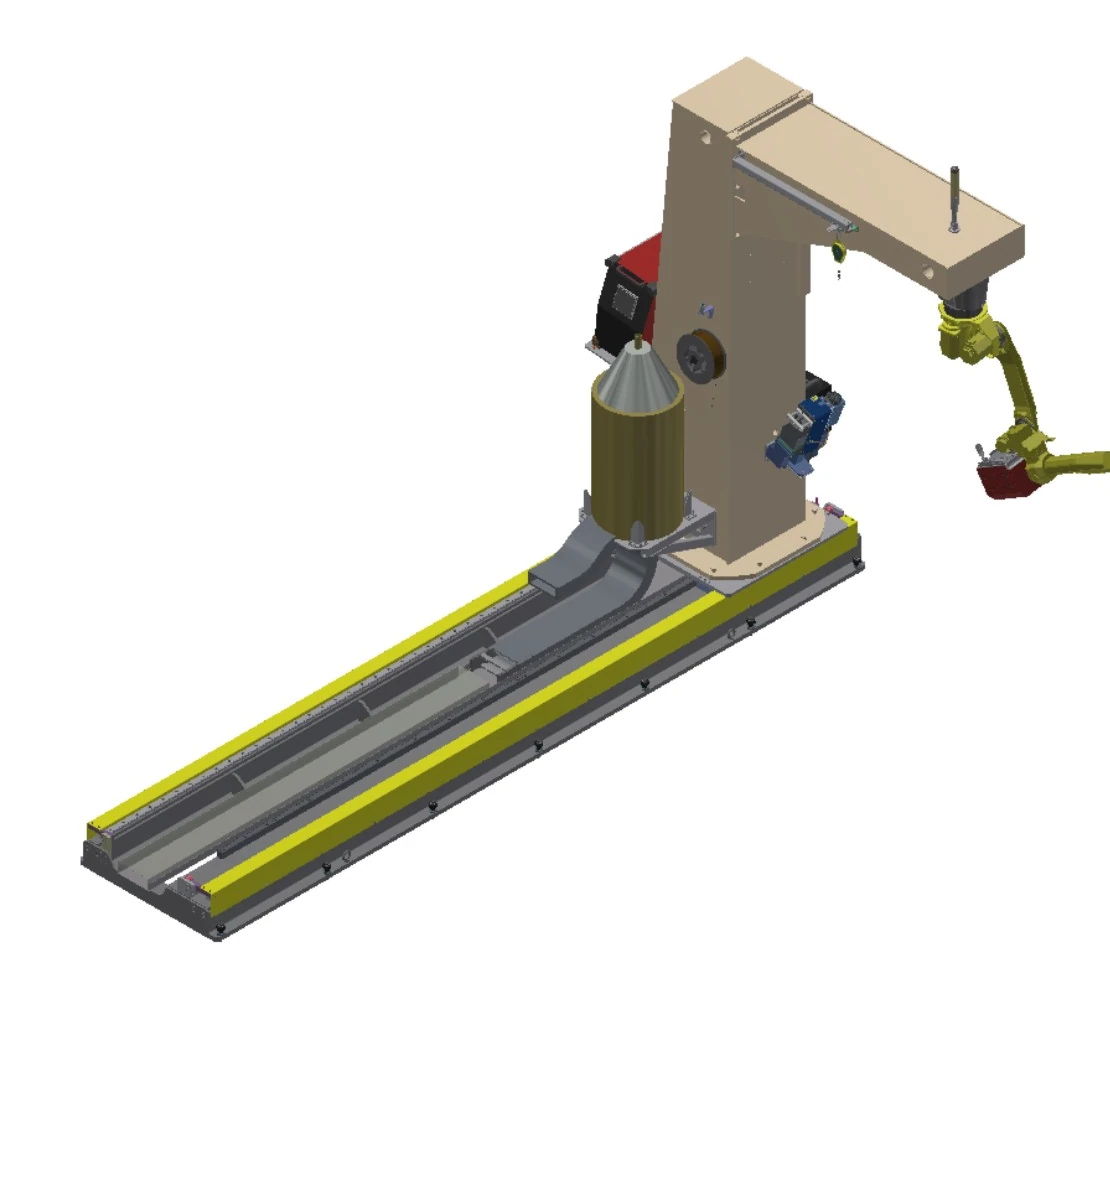
Omgekeerd grondrail-lassysteem
Combineert verplaatsing over de vloer met een omgekeerd C-frame wanneer toegang van bovenaf handig is bij een lang werkstuk.
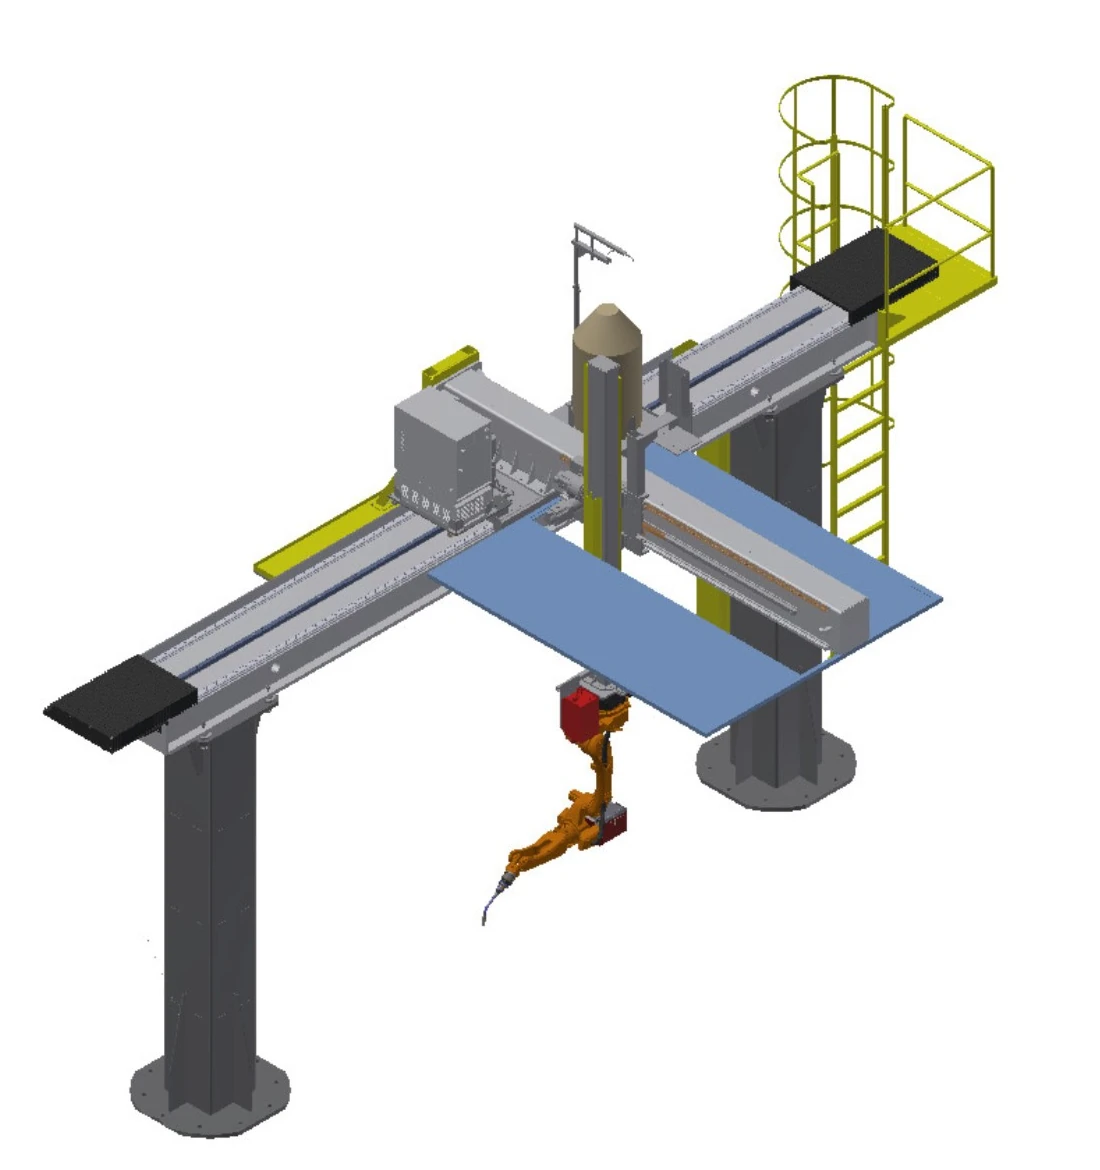
Omgekeerd Sky-Rail lassysteem
Beweegt een omgekeerde robot boven de werkzone in selecteerbare ascombinaties voor lengte, zijwaarts bereik en hoogte.
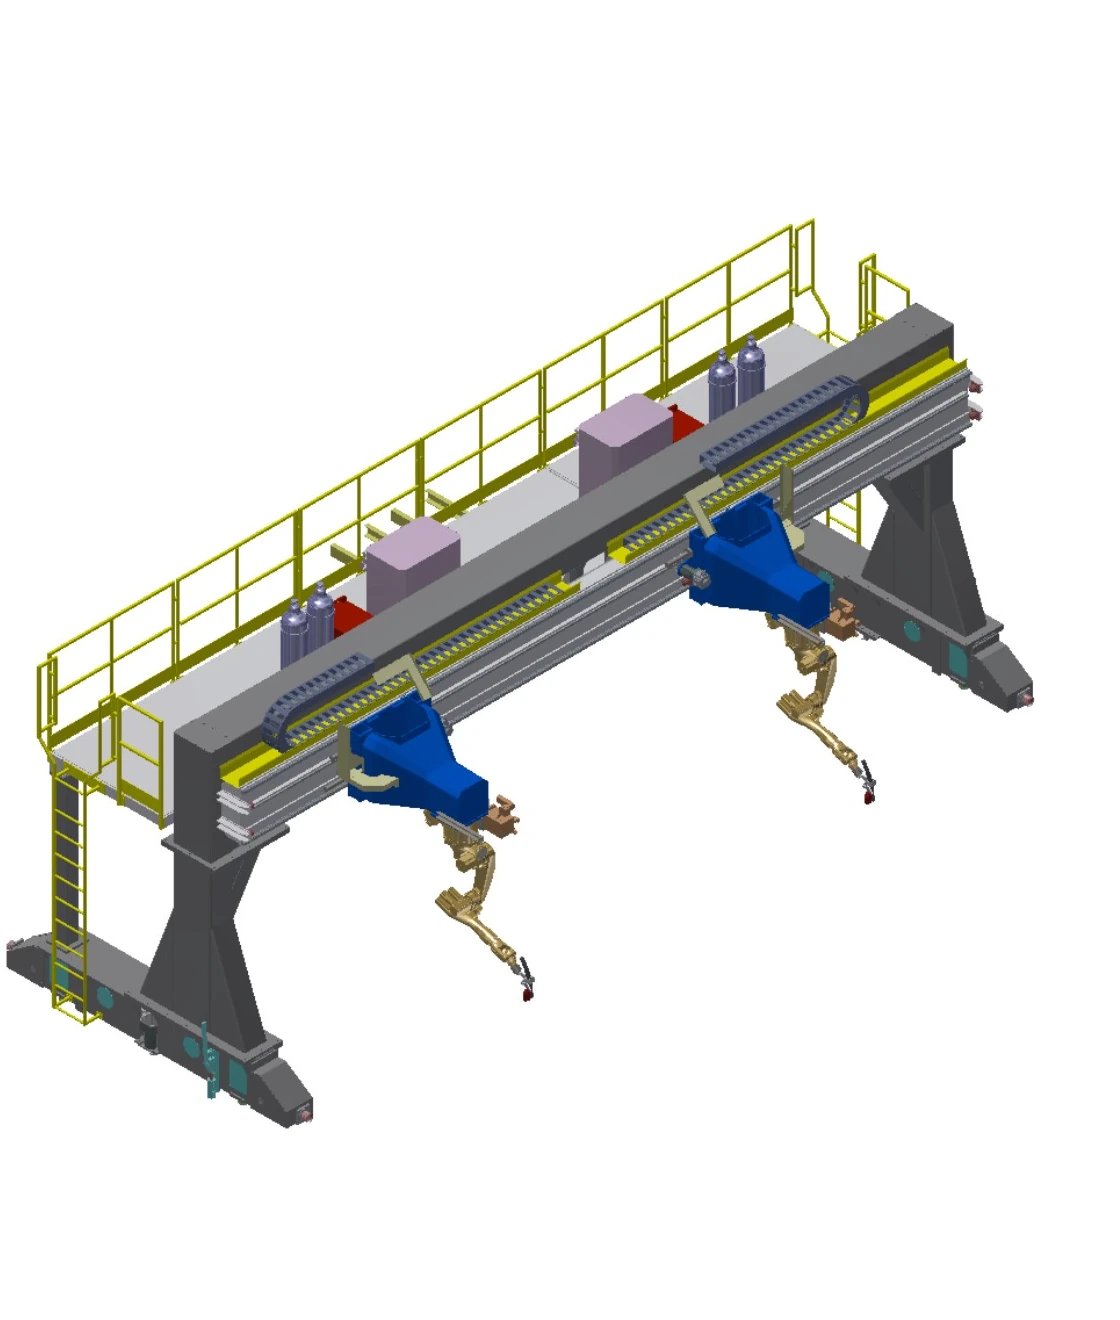
Omgekeerd portaallassysteem
Creëert een breed werkgebied boven het hoofd met een lange Y-bewegingsafstand en gesynchroniseerde dubbele aandrijving voor grote werkzones.
Vergelijk vier mobiele systemen op één set velden.
De bewegingswaarden zijn optionele bereiken. De uiteindelijke ascombinatie, belasting, fundering, processoftware en trackingomvang blijven projectspecifiek.
| Rij | Systeem | Beweging | Reizen | Nominale belasting | Snelheid | Herhaalbaarheid | Externe assen | Opties en technische voorwaarden |
|---|---|---|---|---|---|---|---|---|
| A | Staand grondrail lassysteem | Grondrail; één lineaire externe as | Effectieve loopafstand 2–30 m, optioneel | 1 t | 0–15 m/min | ± 0.15 mm | 1 set | Robotbasis en beugels voor bedieningselementen, lasapparatuur, draadhaspel en toortsreiniger; verlengde flexibele kabel; contactdetectie, boogvolging en meerlaagse multipass-software; lasernaadvolging |
| B | Omgekeerd grondrail-lassysteem | Zware grondrail met omgekeerd C-frame; één lineaire externe as | Effectieve loopafstand 2–30 m, optioneel | 3.5 t | 0–15 m/min | ± 0.15 mm | 1 set | Omgekeerd C-frame met robotbasis en beugels voor bedieningselementen, lasapparatuur, draadhaspel en toortsreiniger; verlengde flexibele kabel; contactdetectie, boogvolging en meerlaagse multipass-software; lasernaadvolging |
| C | Omgekeerd Sky-Rail lassysteem | Bovenliggende X/Y/Z-beweging; assen kunnen worden gecombineerd als 1X, 2Y of 3Z. | X 2–30 m; Y 1–2 m; Z 1–2 m, optioneel | 0.4 t | Elke as 0–15 m/min | Elke as ±0.15 mm | 3 sets | Bevestigingsbeugels voor bedieningselementen, lasapparatuur, draadhaspel en toortsreiniger; inspectieladder en -platform; verlengde flexibele kabel; optionele plafondafzuigkap; contactdetectie, boogvolging en meerlaagse multipass-software; lasernaadvolging |
| D | Omgekeerd portaallassysteem | Portaalbeweging in X/Y/Z-richting; assen kunnen worden gecombineerd als 1X, 2Y of 3Z; synchrone dubbele aandrijving op de Y-as. | Span <10 m; X ≤9 m; Y ≤100 m; Z 1–2 m, optioneel | 0.4 ton per robot | Elke as 0–15 m/min | Elke as ±0.15 mm | 4 sets | P43 precisiegeslepen zware rails en projectfundering door gebruiker; beugels voor bedieningselementen, lasapparatuur, draadhaspel en toortsreiniger; inspectieladder en -platform; verlengde flexibele kabel; contactdetectie, boogvolging en meerlaagse multipass-software; lasernaadvolging |
Beschouw positioneerders en opspaninrichtingen als één werkstukketen.
De positioneerder presenteert elke verbinding in een lasbare oriëntatie; de mal positioneert de componenten en zorgt ervoor dat hun onderlinge positie steeds behouden blijft. Beide moeten worden gecontroleerd met behulp van robottoegang, lasvolgorde, belasting en beveiliging.
Positioneringsconcepten
Schermtafels met vaste afmetingen, horizontale draaitafels, kantelunits, kop- en staartsteunen en meerassige positioneerders. De gecombineerde massa van werkstuk en opspaninrichting, het zwaartepunt, het rotatiebereik en de ruimte voor de snijbrander bepalen het toepasselijke concept.
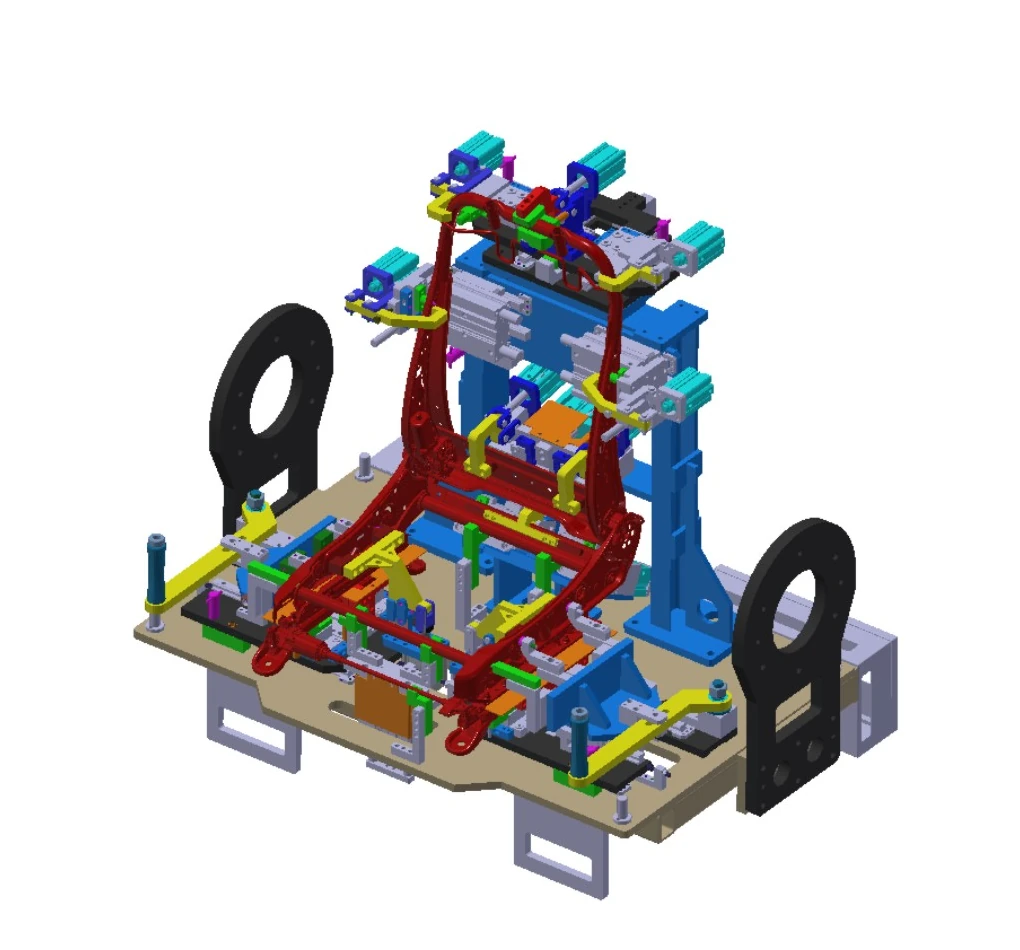
Armatuurtechniek
Dankzij het ontwerp met snelle aanpassingsmogelijkheden blijft de interface behouden voor productupdates. Constructieframes vereisen voldoende stijfheid en sterkte, gelaste constructies ondergaan een verouderingsbehandeling en elk onderdeel wordt onafhankelijk gepositioneerd en vastgeklemd om de relaties volgens de tekening te behouden.
Gebruik vier vragen om de volgende technische schets te definiëren.
Hoe groot is het onderdeel?
Geef de minimale en maximale afmetingen, lengte, laadrichting en naadverdeling op.
Welke lading moet verplaatst worden?
Combineer de massa van het werkstuk en de opspaninrichting, voeg vervolgens het zwaartepunt en de dynamische oriëntatie toe.
Welke assen zijn nodig?
Bepaal of u het onderdeel, de robot of een grondrail, skyrail of portaalconstructie wilt verplaatsen.
Welke procedure is van toepassing?
Deel informatie over materiaal, verbindingen, lasmethode, kwaliteitseisen en omstelprocedure.
Als de reikwijdte zich uitbreidt naar lijntakt, overdrachten tussen stations en orkestratie op systeemniveau, ga dan verder naar de intelligente lasproductielijn.
Kies welke familie u als eerste wilt beoordelen.
In welke categorie vallen kleine of middelgrote herhalende onderdelen?
Begin met lichte en middelgrote gesloten cellen en verklein vervolgens de route door onderdelen te kantelen, roteren of in meerdere assen te positioneren.
In welke categorie vallen lange onderdelen met een grote omhulling of onderdelen die zwaar belast worden?
Begin met de technische analyse van grote werkstukken en lever gegevens aan over massa, zwaartepunt, ondersteuning, belasting en naadverdeling.
Wanneer moet ik grondrail-, skyrail- of portaalsystemen met elkaar vergelijken?
Gebruik de vergelijking met het mobiele systeem wanneer één vaste robotlocatie de vereiste lengte, hoogte of overspanning niet kan dekken.
Waar horen complexe vragen over werkstukbevestiging en opspaninrichtingen thuis?
Wanneer oriëntatie, herhaalbare positionering of wijzigingsinterfaces de belangrijkste beperking vormen, begin dan met het gedeelte over positioneerders en bevestigingssystemen.
Ga van de applicatiefamilie naar de volgende informatielaag.
Gebruik deze pagina om een configuratiefamilie te selecteren en open vervolgens de bijbehorende product- of technische pagina. Als de tekeningen gereed zijn, kunt u direct een toepassingsbespreking starten.
Begin bij het echte deel en de naadkaart.
Deel de tekeningen, afmetingen en massabereik, verbindingen, proces, verwachte takttijd, laadmethode en locatiebeperkingen, zodat EVST een eerste configuratie kan opstellen.