Robotgestuurd slijp- en polijststation — Modellen, krachtregeling en stofafzuiging
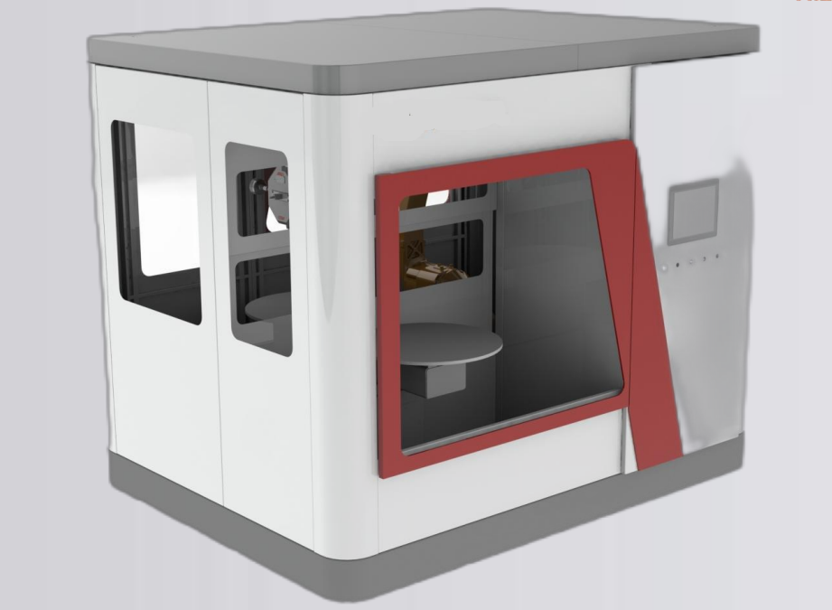
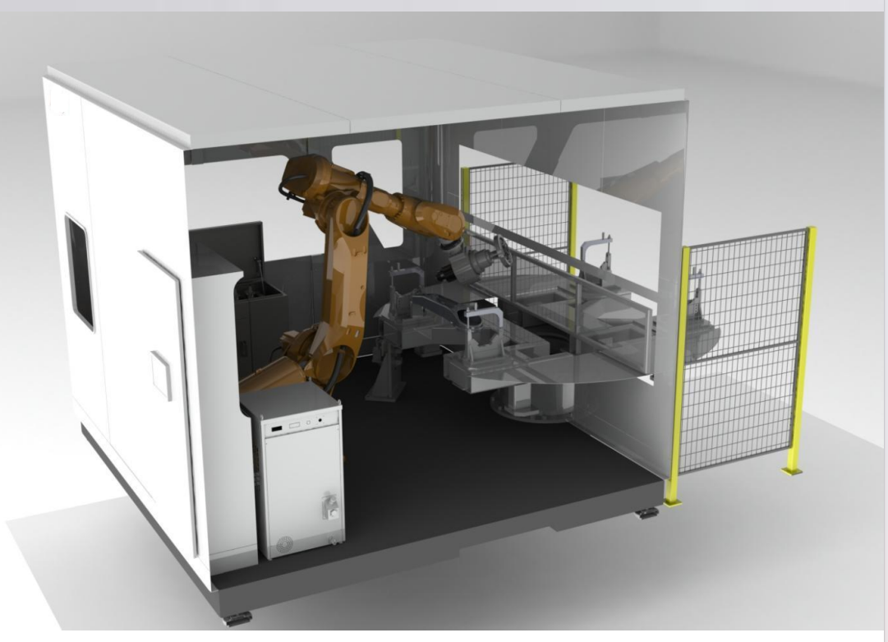
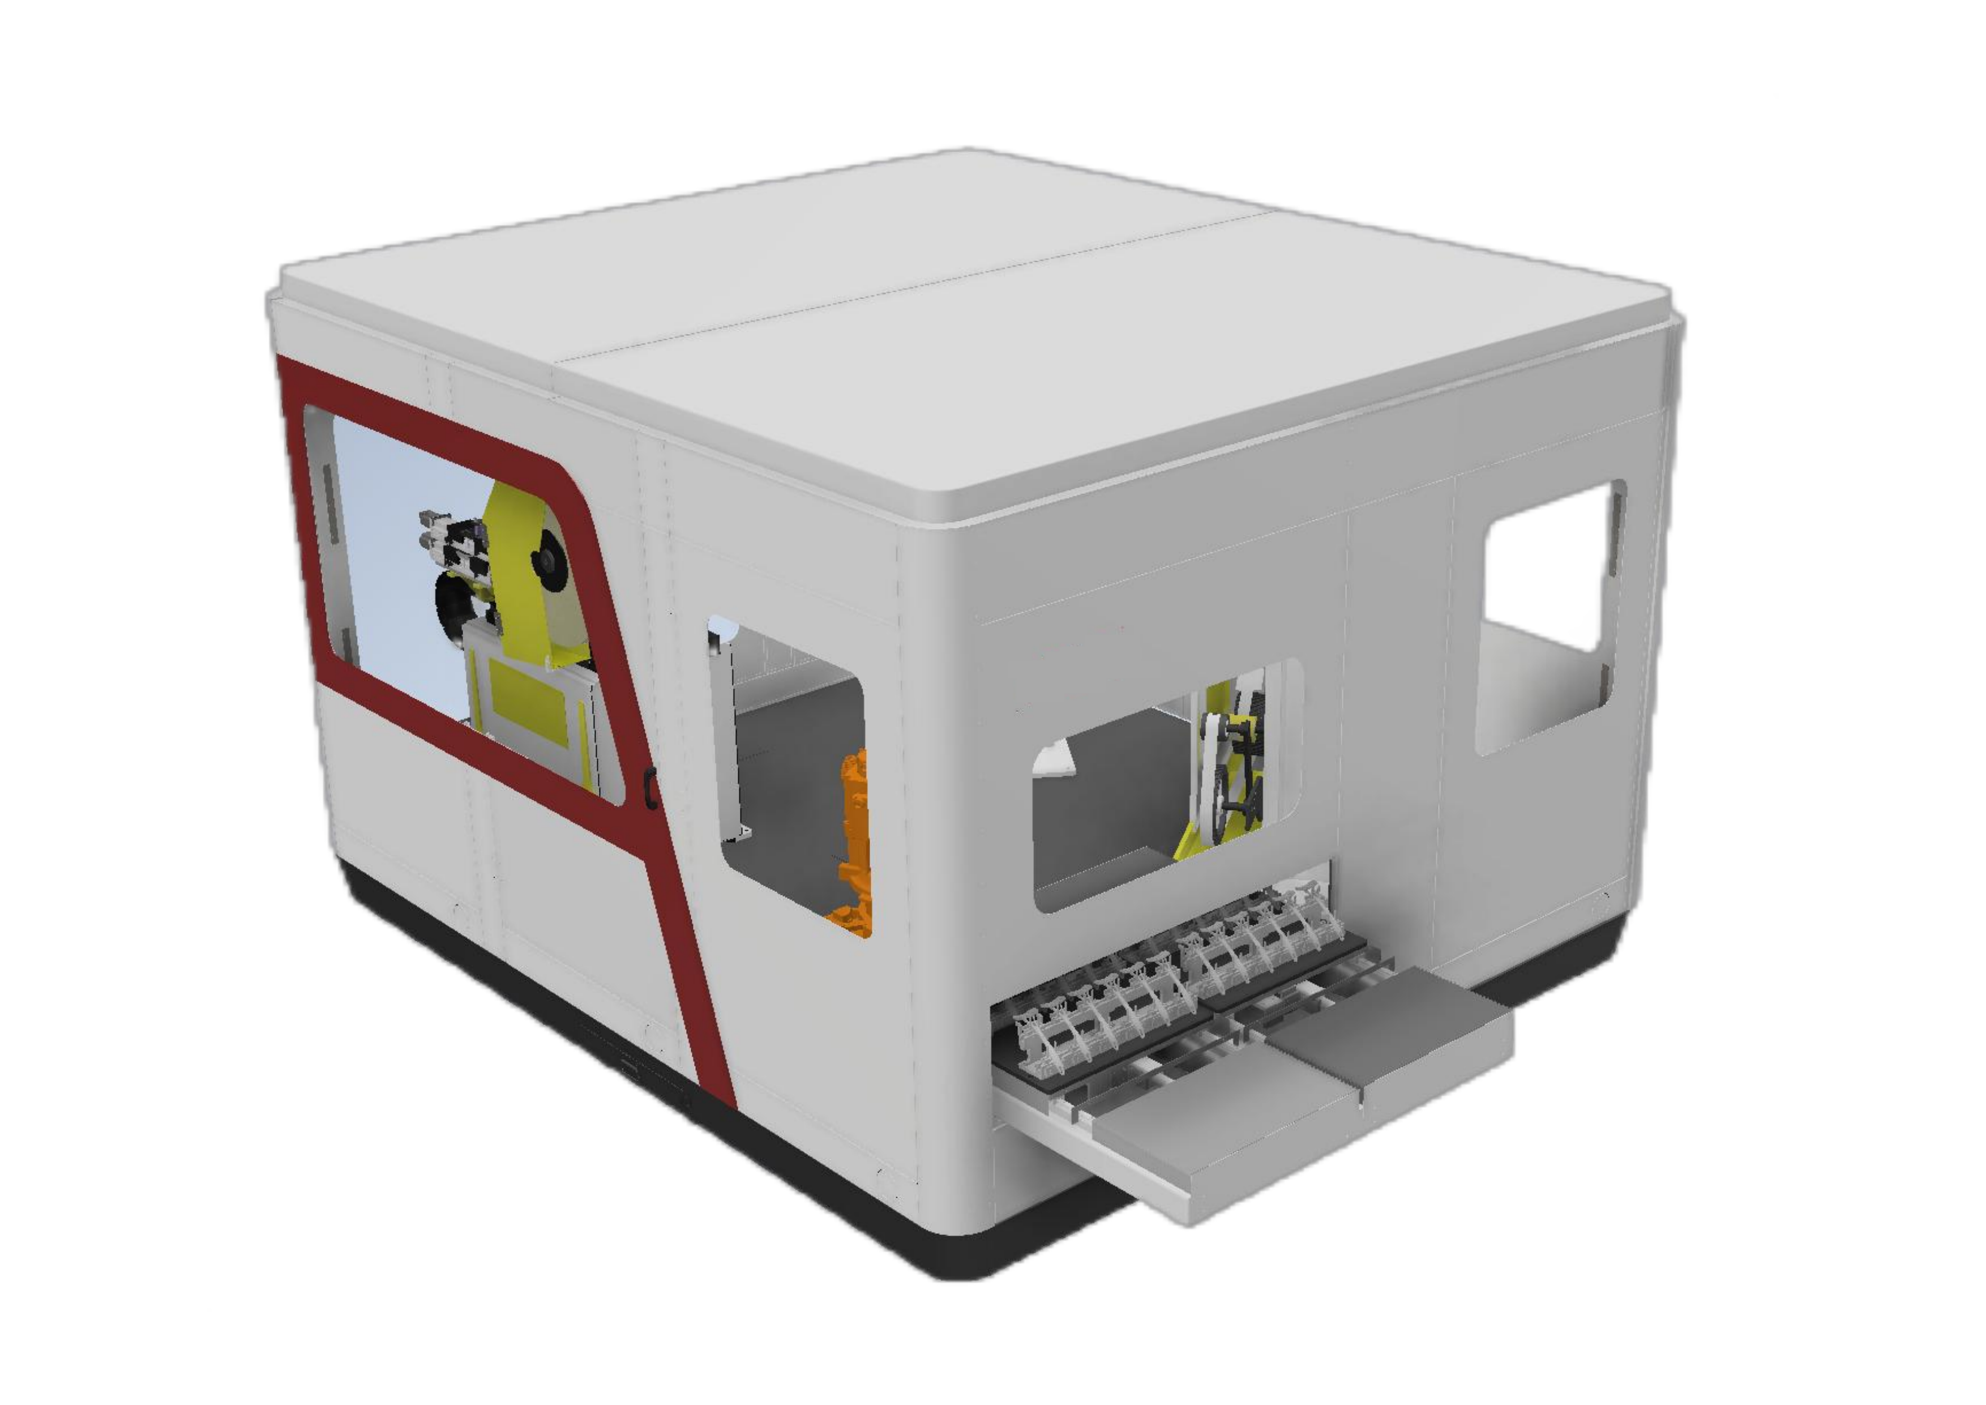
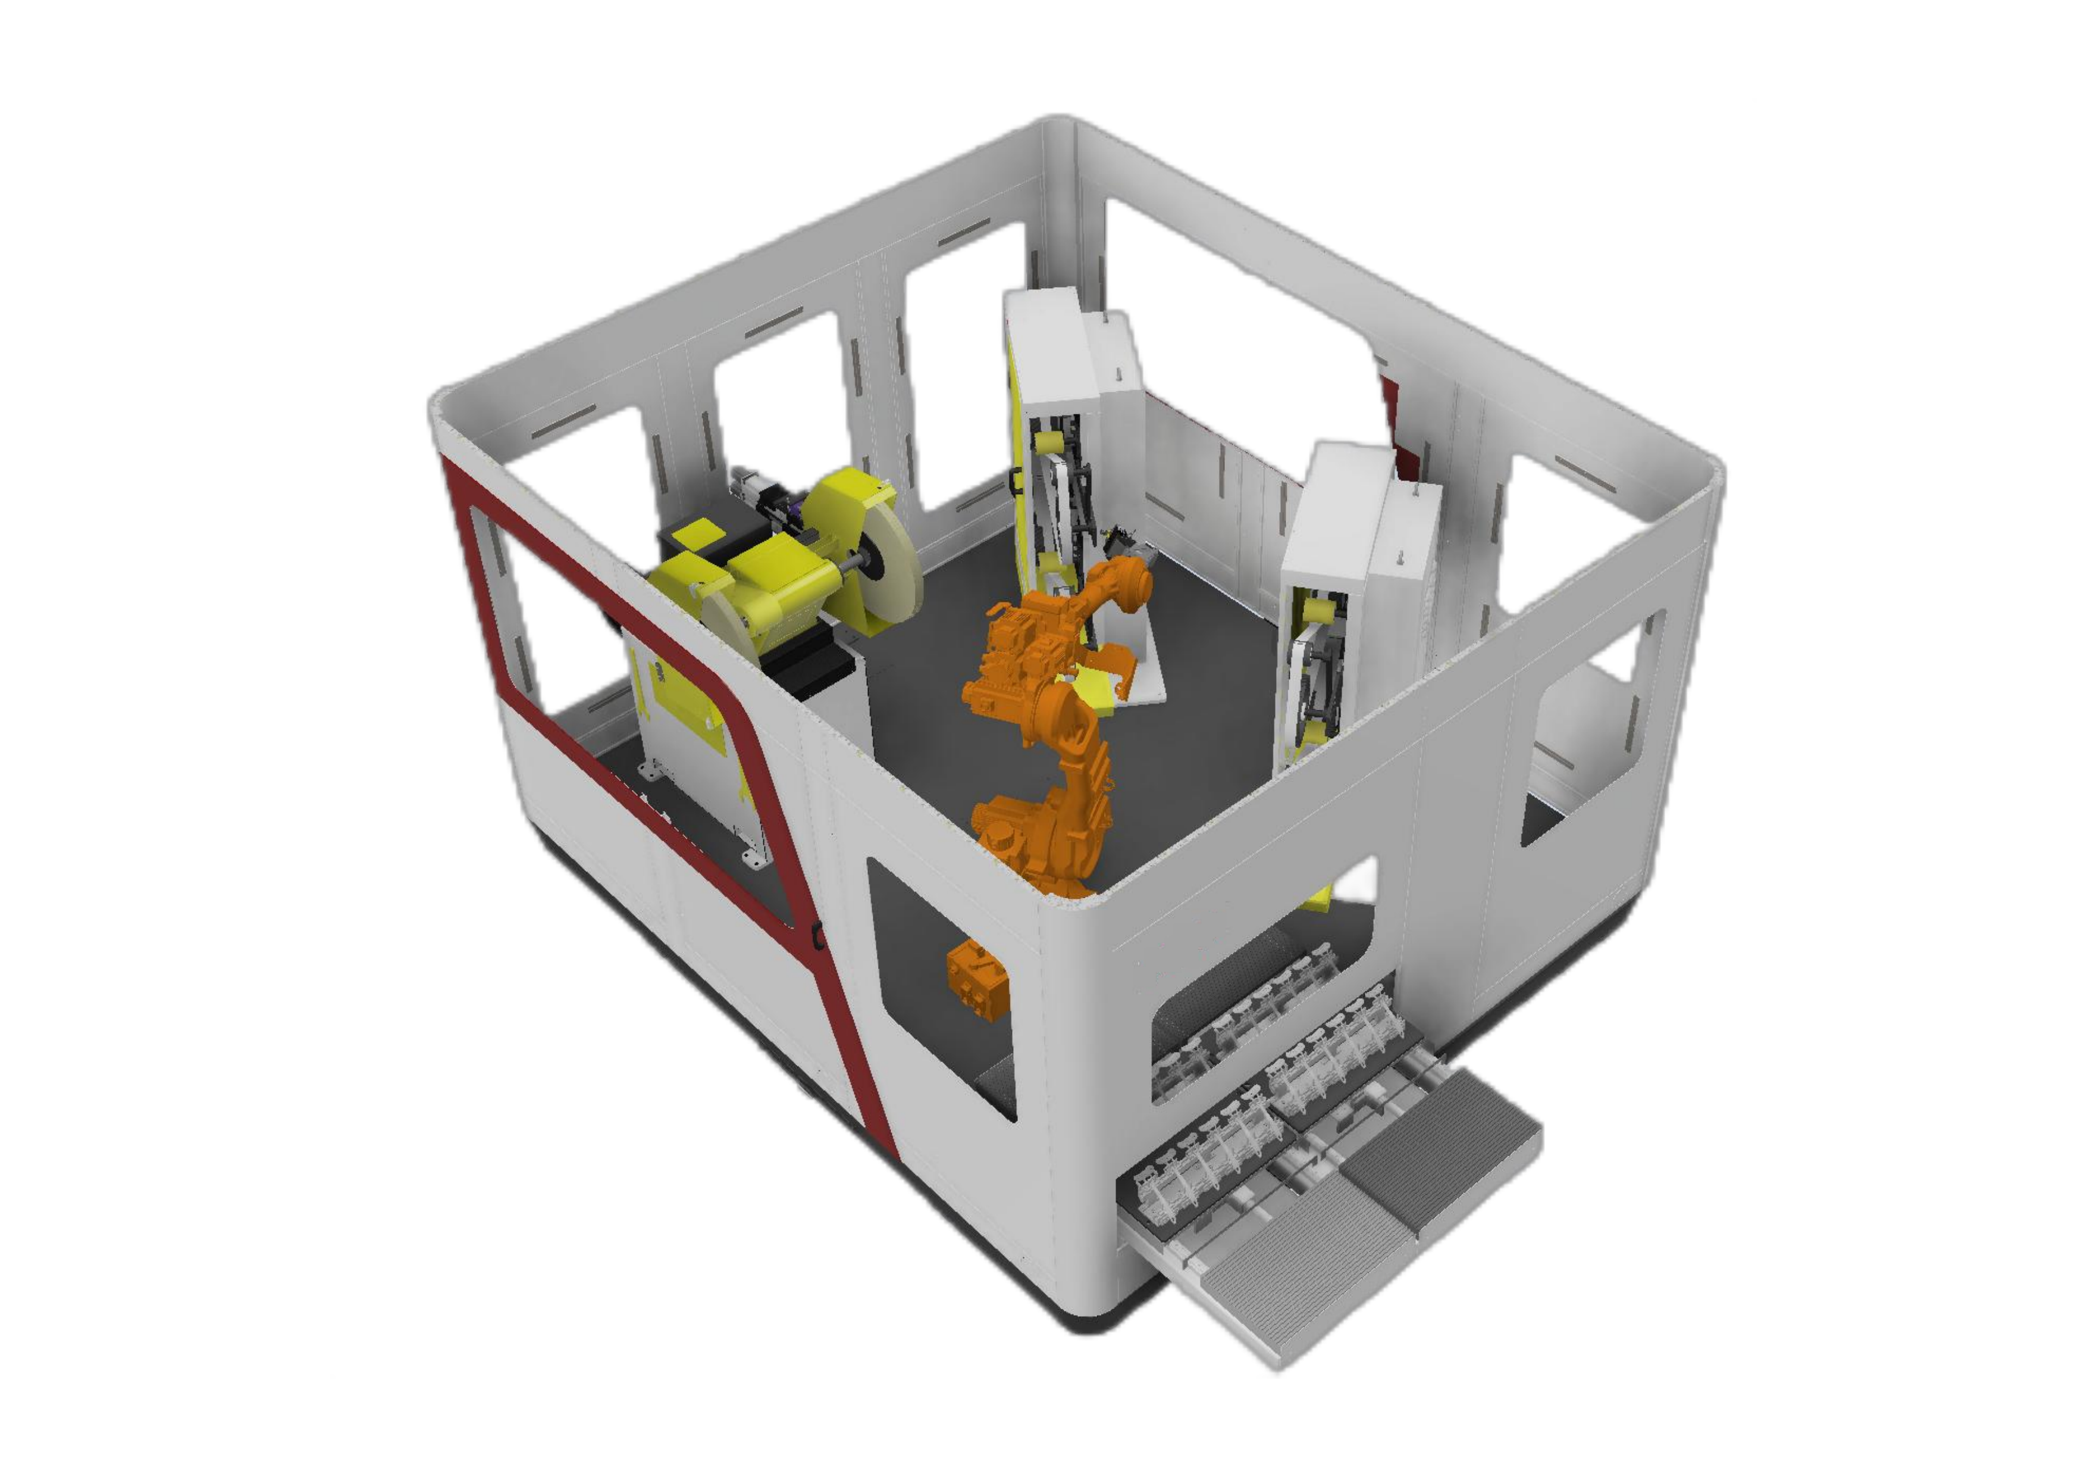
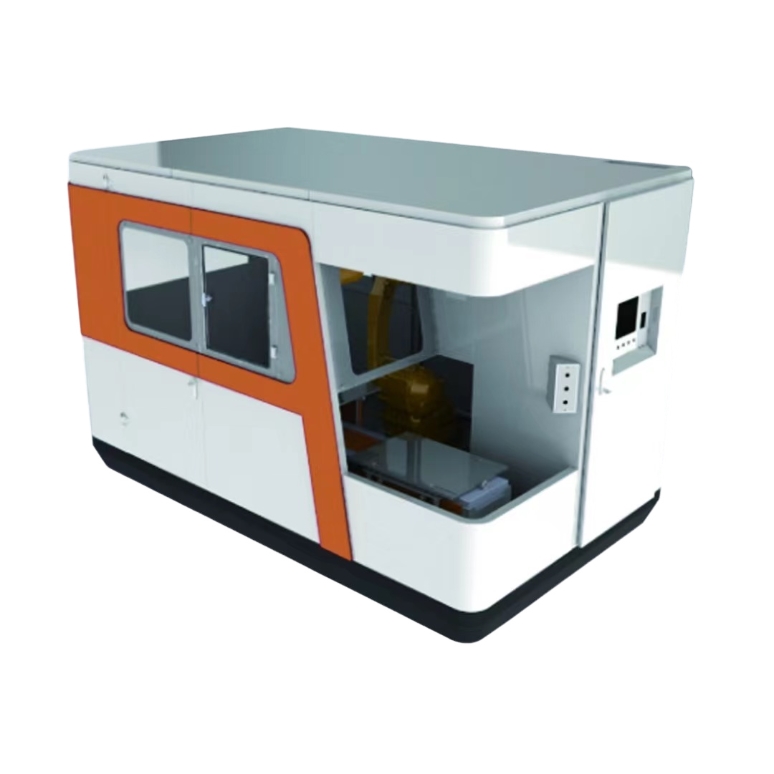
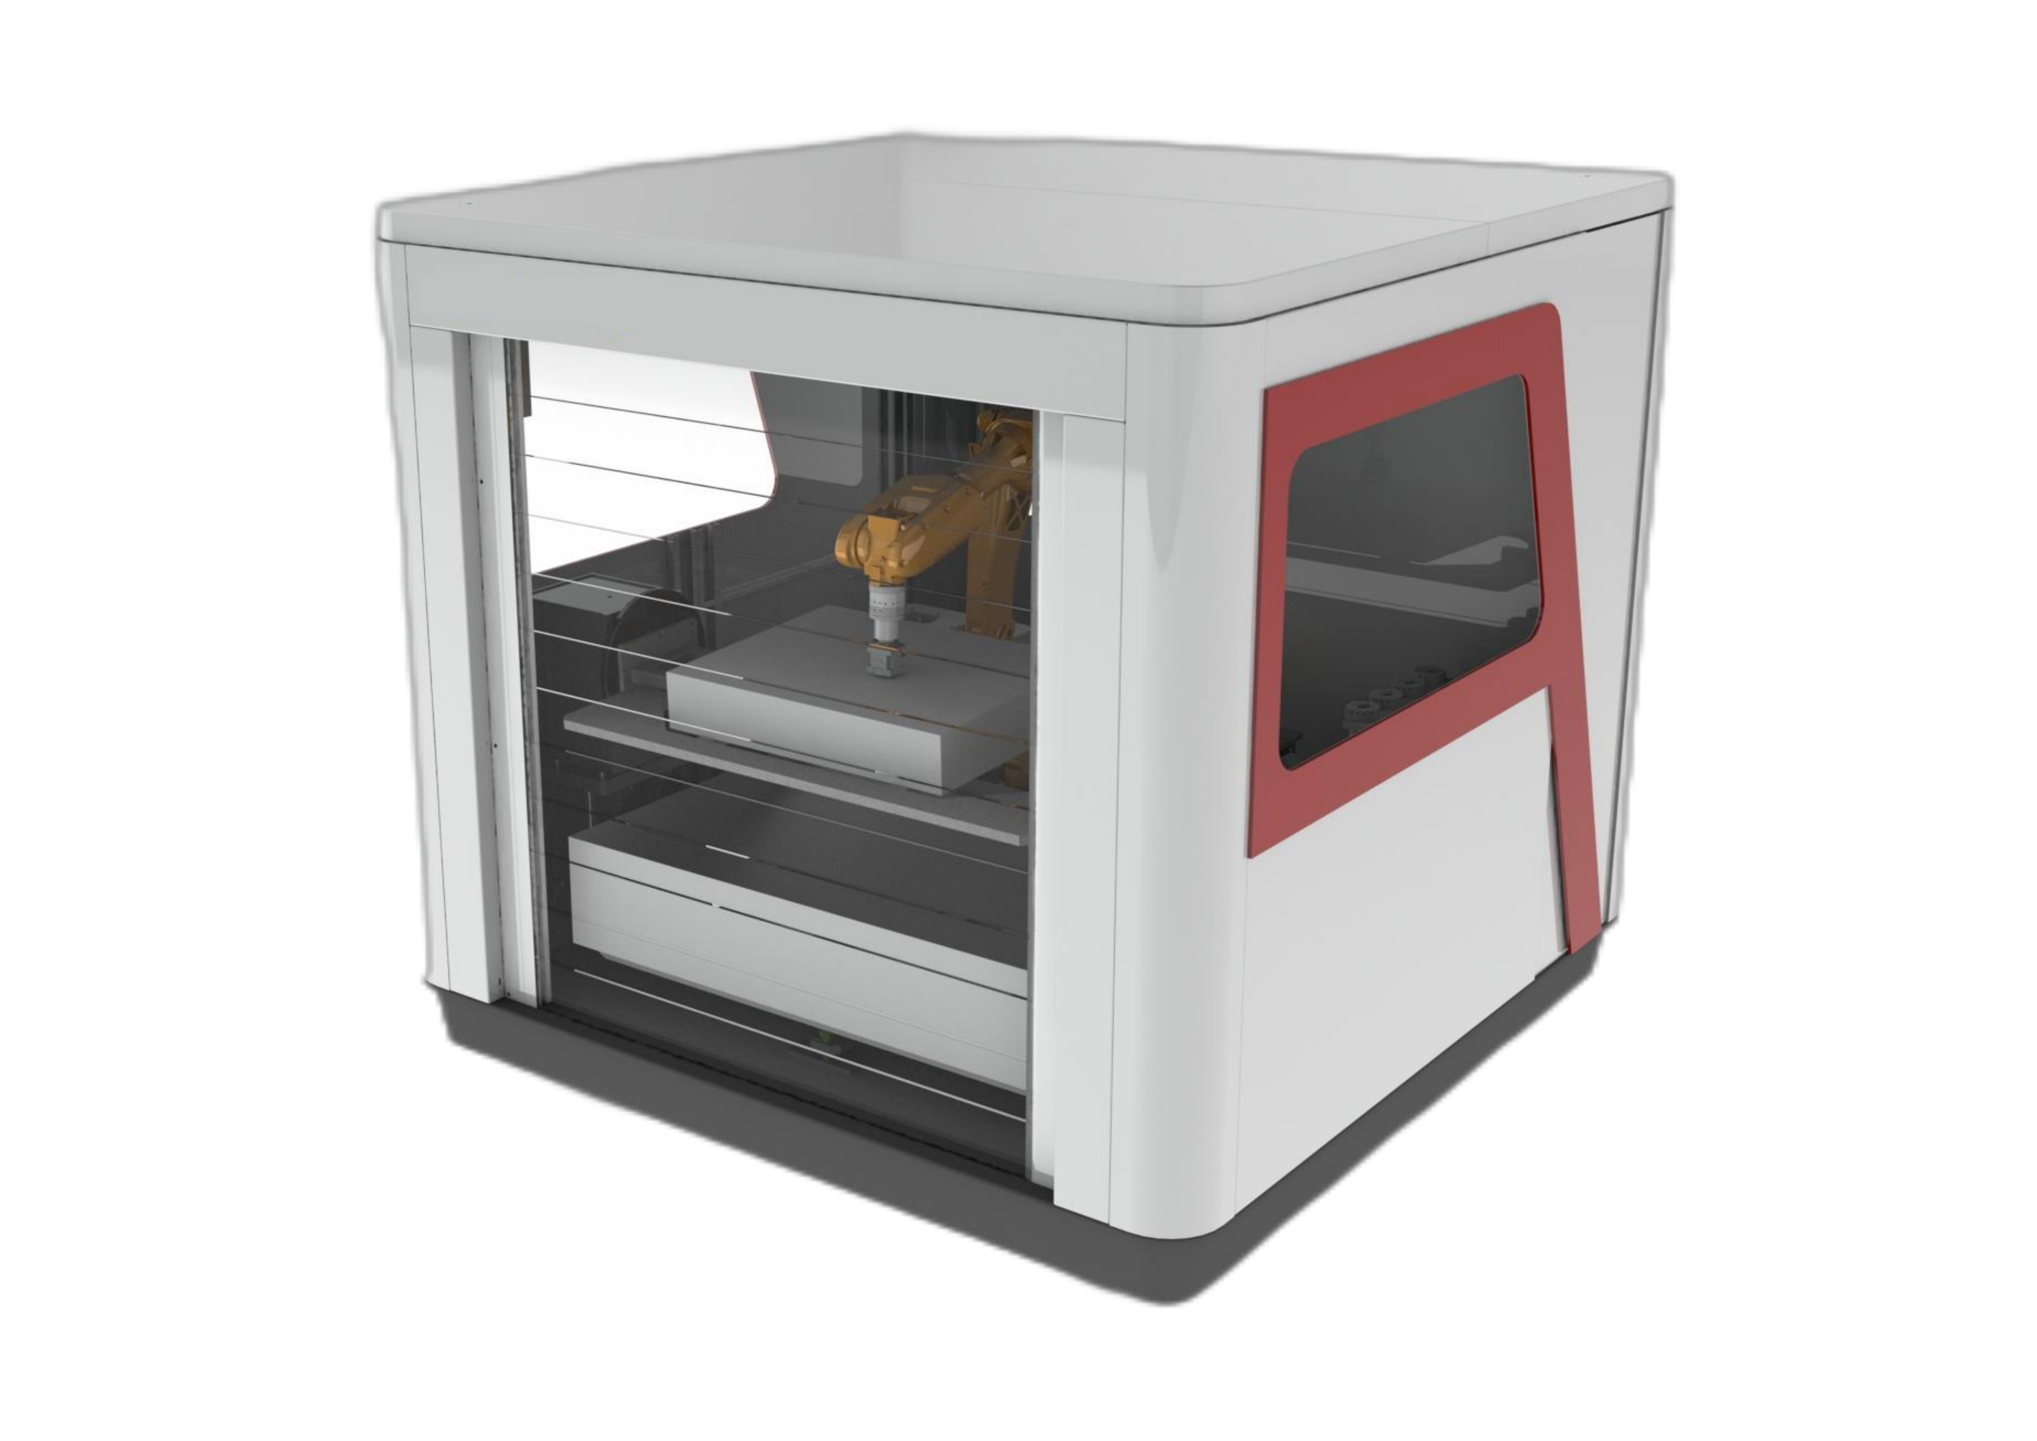
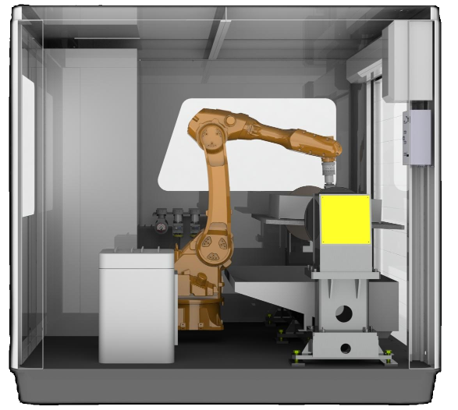
Een robotgestuurd slijp- en polijststation maakt gebruik van een gesloten behuizing om stof tegen te houden en een modulaire opbouw voor onderhoud, aanpassingen en upgrades, waarbij robotgestuurde afwerking wordt gecombineerd met geschikte krachtregeling en stofafzuigingsapparatuur.
- De gesloten behuizing helpt stof rond het afwerkingsproces te beperken.
- Een modulaire lay-out biedt toegang voor onderhoud, aanpassingen en latere upgrades.
- De robot transporteert het werkstuk voor de nabewerking, waarbij ook het ontbramen wordt ondersteund.
- De monitoringsfuncties omvatten defecte gereedschappen en riemen, de levensduur van gereedschappen en de productiecapaciteit.
- Bandslijpmachines maken standaard gebruik van pneumatische zweefstand, waarbij elektronisch geregelde zweefstand met constante kracht als upgrade beschikbaar is.
- De tafel is gemaakt van dubbellaags materiaal en heeft een stofwerend ontwerp.
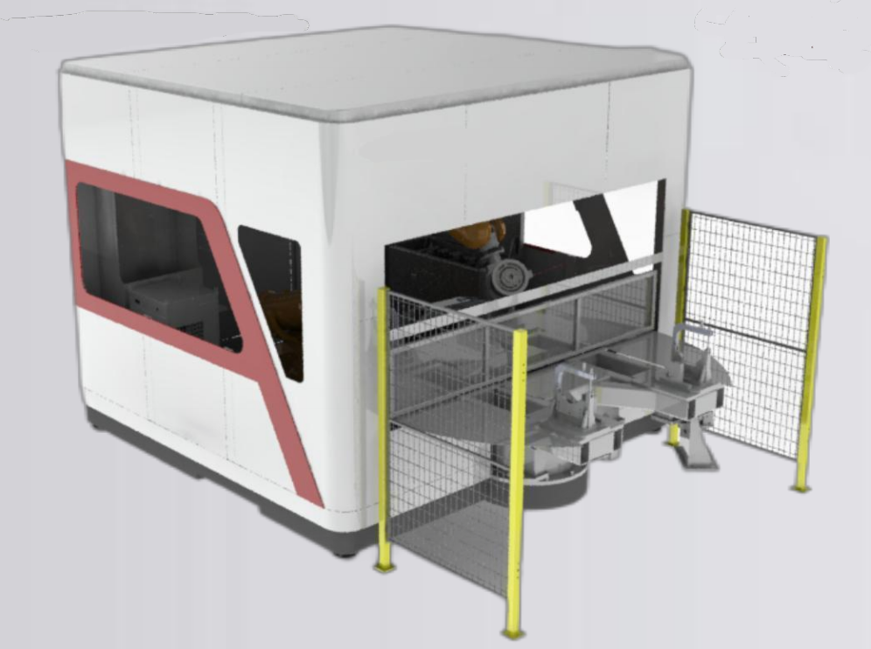
Deels vastgehouden of gereedschap vastgehouden: begin met het werkstuk.
De robot draagt het onderdeel.
Voor onderdelen tot 30 kg kan een onderdeelhouder het werkstuk direct van de laadpositie naar een vaste afwerkingsstation transporteren. Dit kan het aantal handelingen per onderdeel verminderen, hoewel de omliggende stations meer vloeroppervlak in beslag nemen.
De robot draagt het gereedschap.
Bij een gereedschapshouder brengt de robot het gereedschap naar een groter of zwaarder werkstuk. De opstelling kan compacter zijn, maar het wisselen van gereedschap en schuurmiddel voegt stappen toe aan de cyclus voor één enkel werkstuk.
Het getal van 30 kg is een grens voor de routekeuze, niet het toegestane gewicht van het onderdeel voor elk model. De onderstaande tabel definieert afzonderlijk het laadvermogen van de robot en het aanbevolen gewicht van het onderdeel.
Specificaties van het werkstationmodel
Vergelijk de ondersteunde modelreeksen voor een configuratie waarbij het werkstuk wordt vastgehouden. De afmetingen, het gewicht en het laadvermogen van de robot zijn afzonderlijke limieten; selecteer een rij die geschikt is voor het werkstuk.
Scroll horizontaal om alle velden te vergelijken.
| Model | Robotlading | Gedeeltelijk gewicht | Deel van de envelop | Totale afmetingen | Voeding / nominaal vermogen | Slijpnauwkeurigheid |
|---|---|---|---|---|---|---|
| EVSPG-10A | 10 kg | ≤ 3 kg | 100 x 100 x 50 mm | 3450 x 2200 x 2260 mm | AC 380 V / 11.5 kW | ±0.1–0.2 mm |
| EVSPG-20A | 20 kg | ≤ 7 kg | 200 x 200 x 100 mm | 3450 x 2200 x 2260 mm | AC 380 V / 12.5 kW | ±0.1–0.2 mm |
| EVSPG-30A | 30 kg | ≤ 15 kg | 300 x 300 x 150 mm | 3450 x 2200 x 2260 mm | AC 380 V / 13.5 kW | ±0.1–0.2 mm |
| Toepasselijk materialen | Aluminium gietstukken, kleine hardware | |||||
| Industriële robot | EVST | |||||
Het veld 'nauwkeurigheid' beschrijft de slijpnauwkeurigheid. De eisen aan de robotbeweging worden hieronder afzonderlijk vergeleken.
Standaard slijp- en polijstmodules
Standaardmodules omvatten bandslijpmachines met twee stations, bandslijpmachines met één station en polijstmachines met één station. Modules voor breedbandpolijsten, polijsten van grote en kleine onderdelen ondersteunen modulaire combinaties, met zwevende en automatische compensatie-systemen.
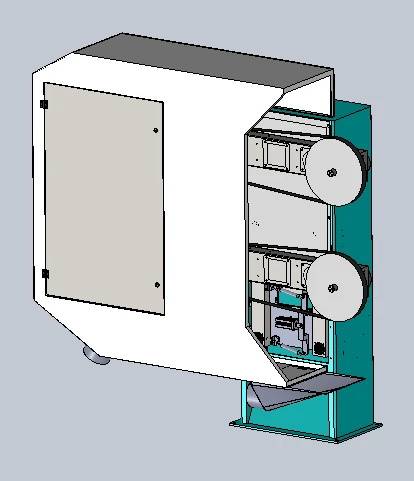
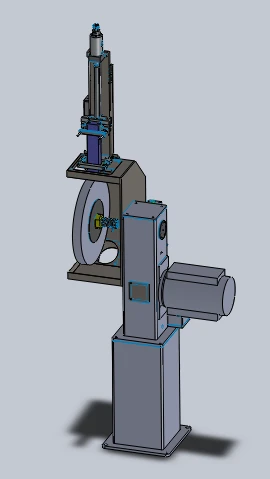
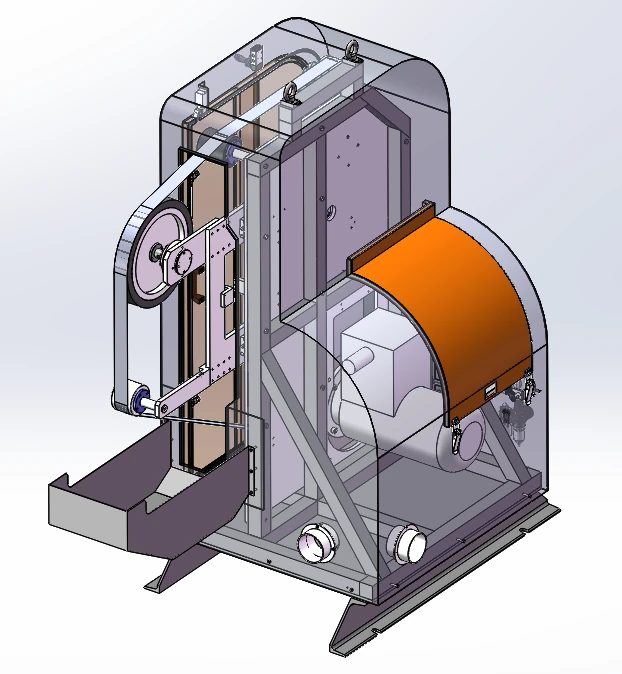
Een van de configuraties van de bandslijpmachine maakt gebruik van een explosieveilige aandrijfmotor van 4 kW, een maximaal toerental van 2800 tpm en een schuurband van 2800 mm × 70 mm. Deze configuratie omvat bandgeleiding, een stofopvangbak, standaard pneumatische zweefstand met een optie voor elektronische constante krachtuitoefening en een voorziening voor een zwevende spindel.
Zeven categorieën verbruiksartikelen en hun rol daarin.
De keuze van het verbruiksmateriaal hangt af van de vereiste bewerking en contactvorm. Verschillende stations kunnen worden gecombineerd om te schakelen tussen het verwijderen van schuurmiddel en het polijsten.
Schuurbanden
Bandslijpen langs het geselecteerde contactpad.
Klepwielen
Schuurpolijsten met een slijpschijf als verbruiksartikel.
Nylonwielen
Oppervlaktepolijsten met een nylon-wielstation.
Sisalwielen
Wielen polijsten volgens de vereiste afwerkingsvolgorde.
Polijstwielen van stof
Polijsten met een poetsdoek.
Bestanden
Plaatselijk vijlen en ontbramen van randen.
Frezen
Frezen en materiaal verwijderen vóór de daaropvolgende afwerking.
Geforceerd robotgestuurd slijpen
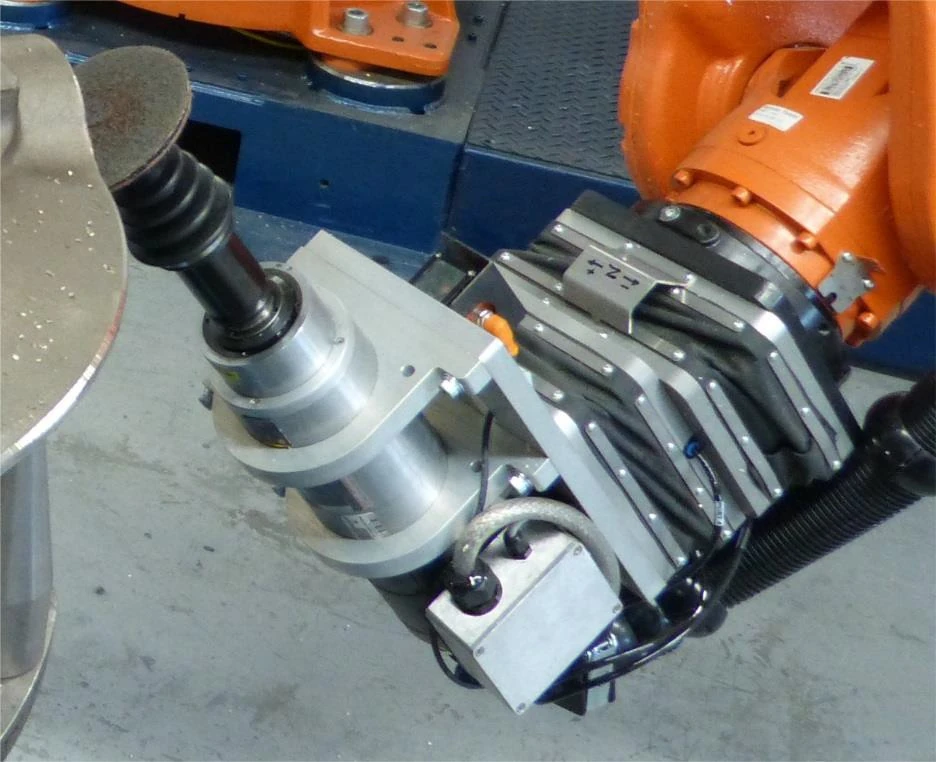
Passieve pneumatische compliantie
Een proportioneel ventiel regelt de druk in het zwevende mechanisme, waarbij de instelling wordt aangepast aan de positie van de robot. Mechanische flexibiliteit zorgt voor een zweefbereik van ±10 mm.
Actieve krachtterugkoppeling
Door middel van krachtterugkoppeling wordt het zwevende apparaat naar voren of naar achteren bewogen om het contact te behouden, ongeacht de positie van het onderdeel, de tolerantie of slijtage. Het regelbare krachtbereik is op aanvraag beschikbaar.
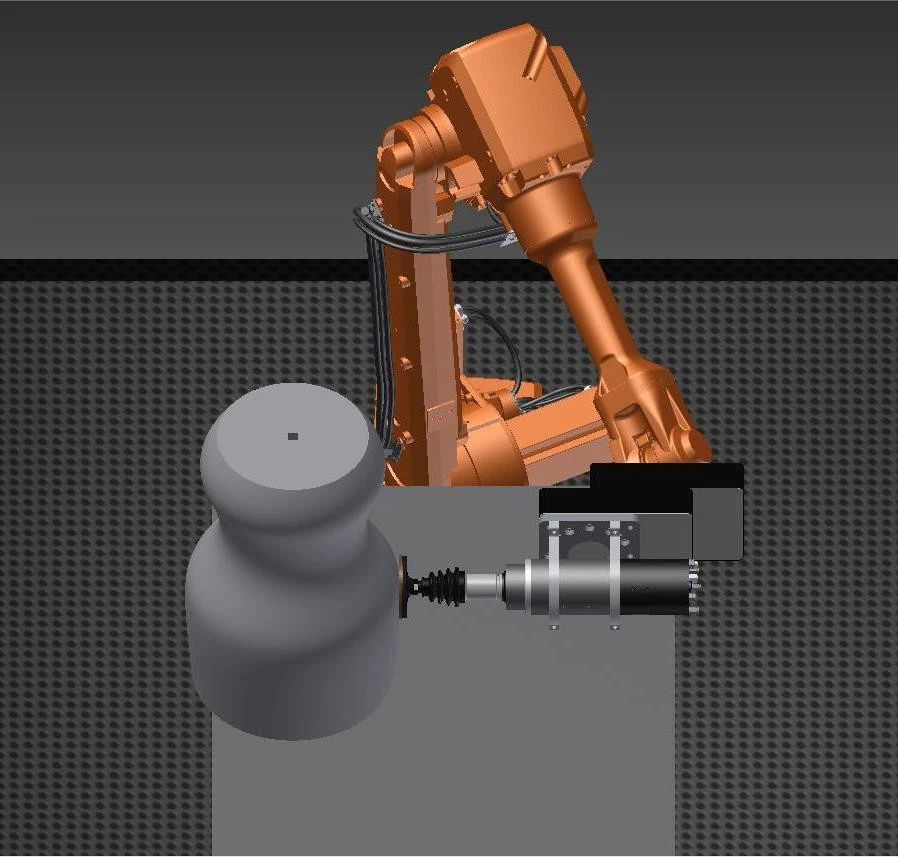
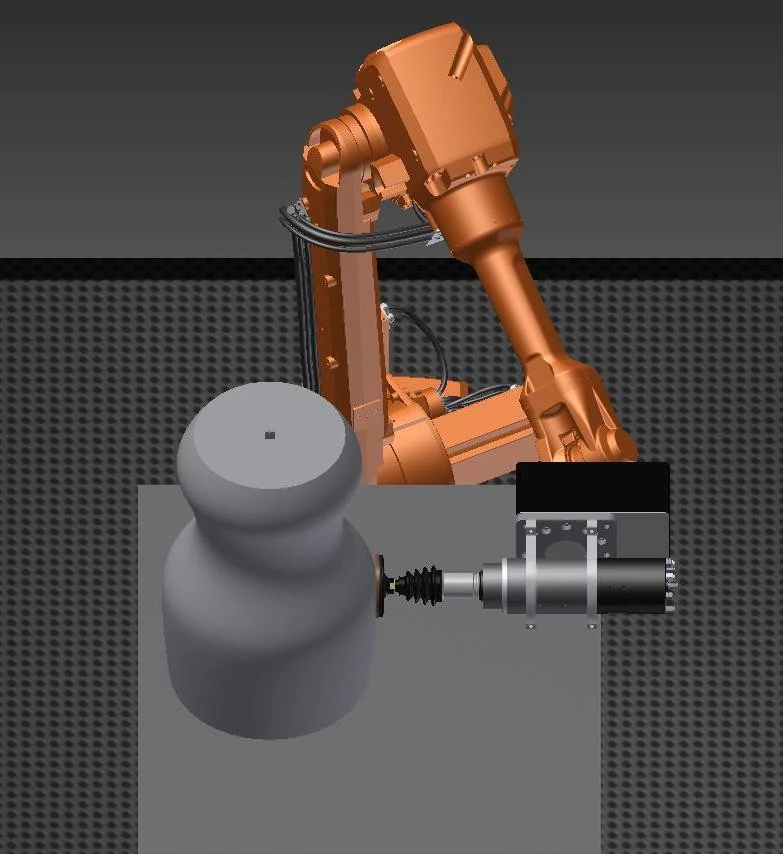
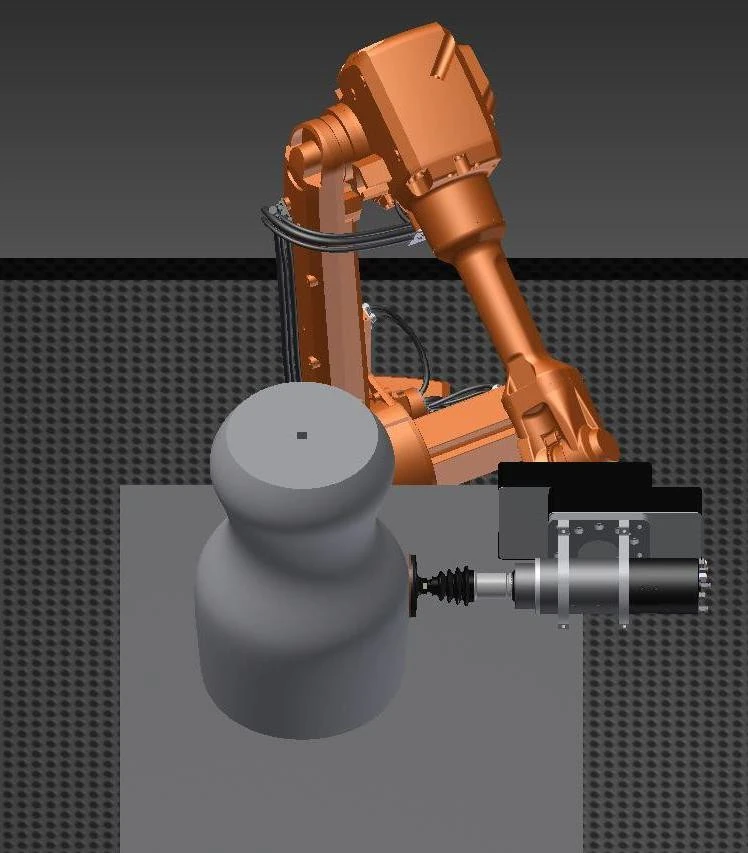
Een optie voor een gereedschap met kracht-/positiecontrole in alle posities ondersteunt automatische gereedschapswisselingen en is gespecificeerd voor continu gebruik met IP65-bescherming. Dit zijn specificaties voor de gereedschapsoptie, los van de eisen aan de robotbehuizing.
Opties voor gereedschap en krachtregelingsapparatuur
Gereedschapsfamilies
- Oscillerende zwevende spindel
- Oscillerende spindel
- Zwevende roterende vijl
- Krachtgestuurde zwevende zware slijpmachine
- Krachtgestuurde bandslijpmachine
- Vaste bandslijpmachine
Krachtbeheersingsapparatuur vormen
- Krachtregelingsapparatuur voor alle posities
- Eenrichtingskrachtgestuurde slijpmachine
- Bidirectionele, dubbelstation, krachtgestuurde slijpmachine
- Krachtgestuurde ontbraamapparatuur
Radiaal zwevende elektrische spindels zijn een andere optie voor gereedschapsinterfaces. Kies de gereedschapsfamilie op basis van de bewerking, de contactrichting en de beschikbare toegang.
Stofafzuiging en de werkruimte
De cartridgefilterconfiguratie maakt gebruik van onderdrukfiltratie, PTFE-gecoate filtermedia en pulsreiniging met opvanglade. De technische specificaties staan hieronder vermeld.
| Technologisch artikel | Parameter waarde | Eenheid |
|---|---|---|
| Power | 7.5 | kW |
| Luchtstroom | 8500 | m³ / h |
| Filterpatronen | 6 | cartridges |
| filter gebied | 66 | m² |
| Filtratiegrootte | 0.3-1 | um |
| Filtratie-efficiëntie | 99 | % |
| Gecomprimeerde luchtdruk | 0.4-0.6 | MPa |
| Inzamelbakken | 40 × 2 | L |
| Geluidsniveau | 78 2 ± | dB |
| Inlaataansluitingen | 4 × 200 | mm |
| Totale afmetingen | 1350 × 1100 × 2280 | mm |
| Voedingsspanning | 380 | V |
| Leveringsfrequentie: | 50 | Hz |
Behuizing en stofinterfaces
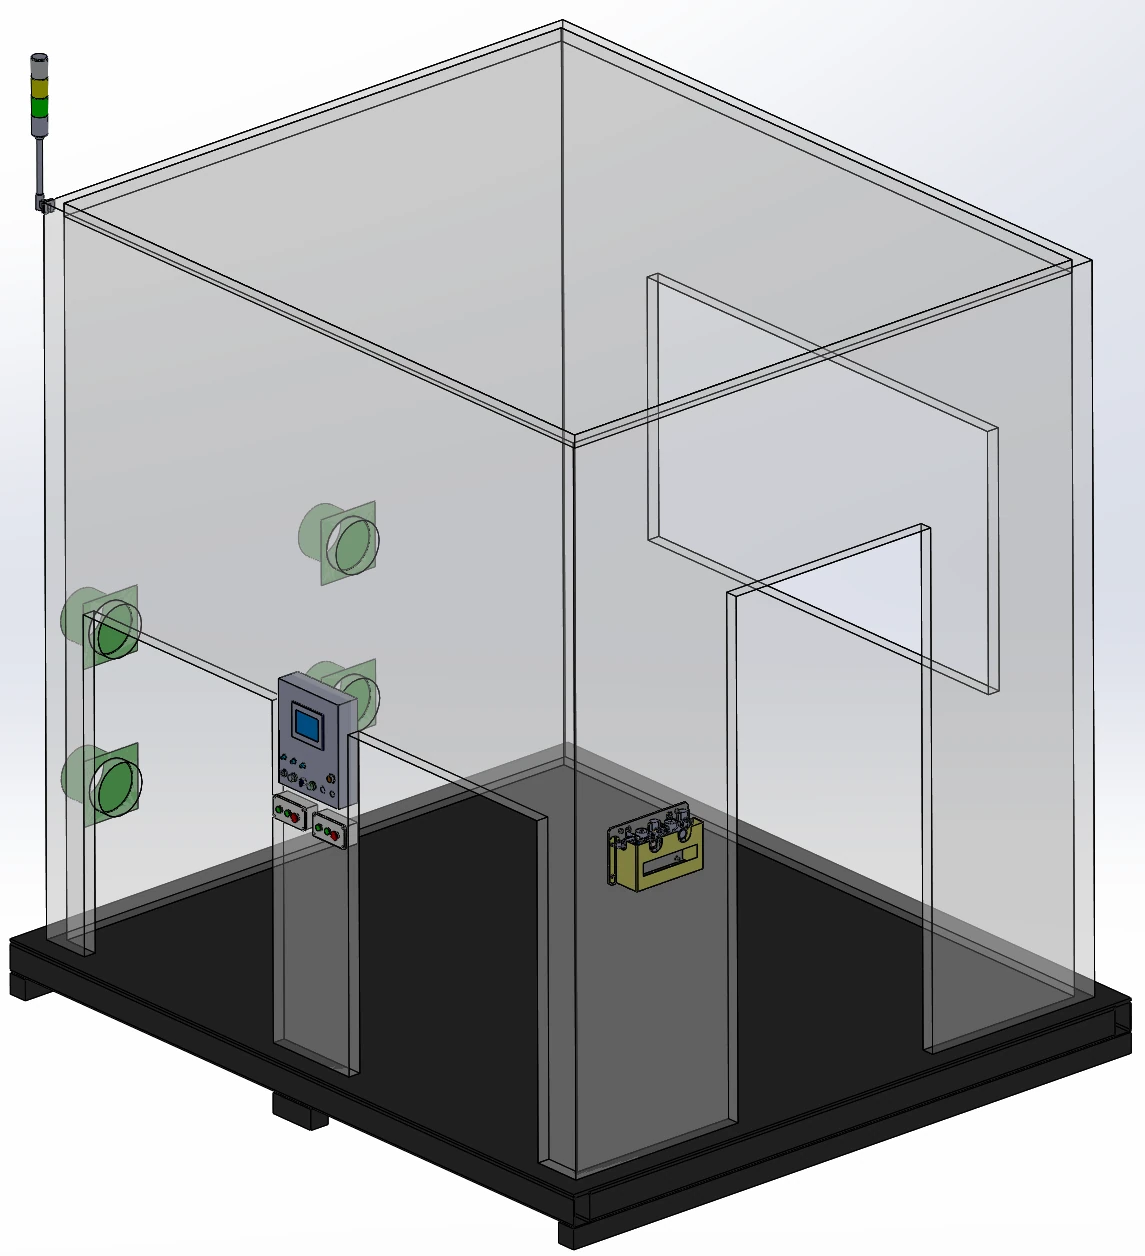
Een behuizing van aluminiumprofiel met plaatstalen panelen omvat een kijkvenster van 5 mm acryl, verlichting en 4 afzuigaansluitingen. Een displaypaneel, een bedieningskast voor laadbevestiging, een onderhoudsluik en een basis van Q235 koolstofstaal met toegang voor een heftruck completeren de opstelling.
Natte afzuiging en geïntegreerde stofbeheersing
Natte afzuiging is een geschikte methode voor het verwijderen van aluminium- en magnesiumstof. De behuizing van het werkstation kan stof tegenhouden dankzij een buitenmantel, een stofbestendige dubbellaagse tafelconstructie en aansluitingen voor een stofopvangbak; stofdetectie en alarmen zijn optioneel.
Bewegings- en beveiligingsvereisten voor robots
Selecteer een zesassige robot voor de toepassing, waarbij u deze bewegings- en beveiligingsvereisten als vergelijkingschecklist gebruikt. Dit zijn selectiecriteria voor de robot, los van de slijpnauwkeurigheid van het werkstation en het bereik van de gecontroleerde contactkracht.
- Herhaalbaarheid van robots
- ± 0.02 mm
- Effectieve lineaire snelheid
- ≥5 m/sec
- TCP-nauwkeurigheid
- 0.2 mm
- Nauwkeurigheid van het pad
- ≤0.2 mm Bij slijpsnelheden tot 300 mm/s
- Robotbeveiliging
- IP67
- Contactbelasting referentie
- 3-10 kg
Inline conditiebewaking
Verbruiksartikelen en gereedschapsconditie
Tot de beschikbare functies behoren detectie van riembreuk, detectie van gereedschapsbreuk en beheer van de levensduur van het gereedschap. Gereedschapssmering kan worden toegevoegd voor de geselecteerde slijpgereedschapsconfiguratie.
Productiestatus
Productiecapaciteitsbeheer vormt een aanvulling op de bewaking van verbruiksartikelen. Controleer de vereiste signalen en onderhoudstoegang in combinatie met de gekozen gereedschappen en de indeling van de behuizing.
FSW-naadafwerking
Aluminium accubak FSW-naden
Een typische toepassing is het robotgestuurd slijpen van wrijvingslasnaden op aluminium accubakken.
Dubbelzijdige FSW-afwerking
Een aparte, dubbelzijdige toepassing combineert een krachtgestuurde spindel, een draaipositioneerder en natte afzuiging om 6 FSW-naden te slijpen: 3 aan de voorzijde en 3 aan de achterzijde.
Gerelateerde werkzaamheden voor de afwerking van frames
Aanverwante bewerkingen aan het batterijframe omvatten het frezen van de lasnaden, het ontbramen en het slijpen van de afdichtingsvlakken na het frezen.
Geautomatiseerde slijplijn: werkstationinterfaces
Bij het plannen van een geautomatiseerde slijplijn is het belangrijk om te beginnen met de interface van het werkstation: de locatie van de binnenkomende onderdelen, de toegang voor transport, de afzuigaansluitingen en de signalen die worden gedeeld met de omliggende apparatuur. Stem de lay-out af op de afwerkingsvolgorde en de benodigde toegang voor gereedschapswisselingen en onderhoud.
Met of zonder gereedschap — hoe kies ik de juiste partij?
Gebruik de route met vastgehouden onderdeel als uitgangspunt voor onderdelen tot 30 kg. Controleer vervolgens het modelspecifieke onderdeelgewicht, de grijptoegang en het afwerkingspad. Grotere of zwaardere onderdelen zijn geschikter voor een opstelling met vastgehouden gereedschap. De modeltabel geeft nauwere onderdeelgrenzen dan dit algemene routecriterium.
Welk robotvermogen en welk onderdeelgewicht kan elk werkstationmodel aan?
De drie modelrijen koppelen robotpayloads van 10, 20 en 30 kg aan aanbevolen onderdeelgewichten tot respectievelijk 3, 7 en 15 kg. Robotpayload en onderdeelgewicht zijn aparte selectievelden; gebruik beide samen met de afmetingen van het onderdeel.
Passieve of actieve krachtregeling: welke van de twee heeft mijn onderdeel nodig?
Passieve pneumatische flexibiliteit zorgt voor mechanische zwevende beweging. Actieve krachtterugkoppeling past de verplaatsing aan om positieveranderingen, toleranties en slijtage van verbruiksartikelen te compenseren, terwijl het contact behouden blijft. Selecteer de aanpak rond het oppervlak en de variatie ervan.
Welk contactkrachtbereik kan worden aangehouden?
Het bereik van de regelbare contactkracht is op aanvraag beschikbaar. Bespreek het werkstukmateriaal, de geometrie, het afwerkingsgereedschap en het te bewerken oppervlak voordat u de gewenste krachtregelingsconfiguratie selecteert.
Welke stofafzuiging is nodig voor aluminium- en magnesiumstof?
Natte afzuiging is een geschikte methode voor het verwijderen van aluminium- en magnesiumstof. Bespreek het materiaal en het proces bij de keuze van afzuig- en afschermingsapparatuur; de specificaties voor cartridgefilters beschrijven een aparte configuratie.