
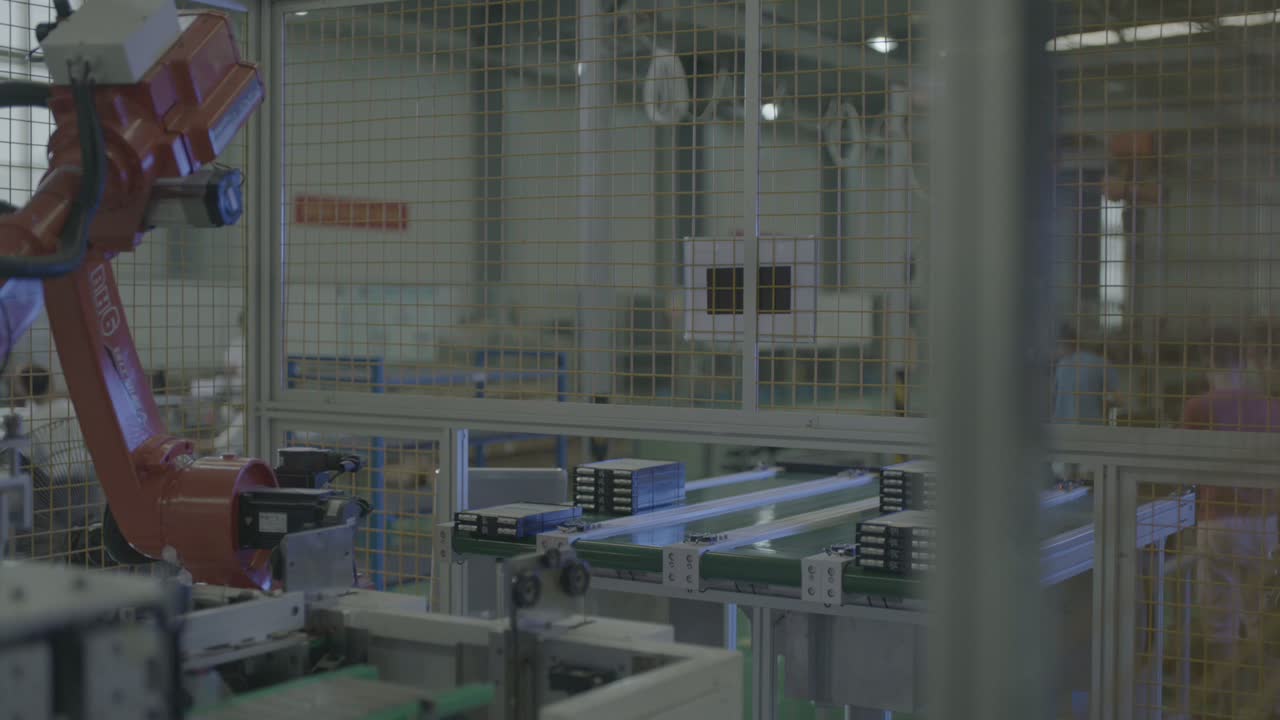
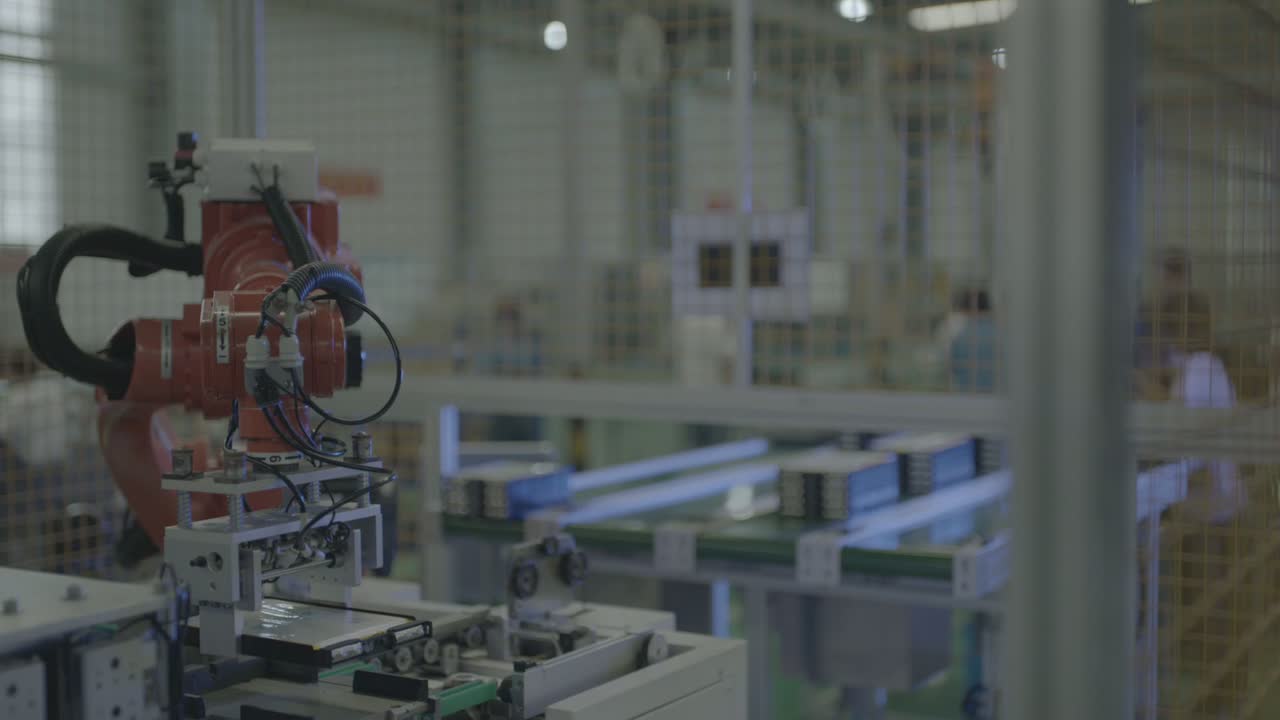
In het kort: Deze productielijn vertrouwt het verplaatsen van batterijmodules toe aan één zesassige robot. De robot staat op een vloerkolom binnen een veiligheidshek en pendelt tussen een transportband en een station ernaast: hij stopt boven een rij donkere rechthoekige modules, laat het gereedschap zakken, tilt het op, draait het en laat het weer zakken bij het station naast de transportband; een lichtgeleider verplaatst de onderdelen over de rollen van het station. Dezelfde beweging – arm omhoog, arm omlaag, terug naar het station – herhaalt zich gedurende de hele video. Drie beslissingen zijn cruciaal voor een dergelijke productielijn: de positionering van de trays en dragers, de manier waarop het gereedschap aan het uiteinde van de arm past bij de gegroepeerde modules en hoe de transportband en het station de tijd van één robot verdelen. Bent u van plan een vergelijkbare lijn te bouwen? Stuur ons uw onderdeeltekening.
In een oogopslag
| Deel | Donkere, bijna zwarte rechthoekige modules, meerdere per lichtbak. |
| Proces | Materiaalbehandeling — moduleoverdracht van transportband naar station |
| Automatisering | Een zesassige robot op een vloerkolom, binnen een veiligheidshek. |
| Onderdelenlevering | Rijen gegroepeerde modules op een vlakke transportband. |
| Gereedschap voor het uiteinde van de arm | Een montageplaat voor verlichting met daaronder zwarte vierkante stukken, luchtslangen en kabels. |
| Station | Een lichte glijbaan transporteert modules langs de lijn, waarbij de onderdelen op rollen rusten. |
| Operatorrol | Blijft buiten het hek; de robot voert de verplaatsing uit. |
| Celindeling | Eén robot tussen een transportband en een station, afgeschermd. |
Het probleem dat deze cel aanpakt
Batterijmodules bewegen in een hoog tempo heen en weer tussen een transportband en een station, en iemand moet die stroom gaande houden. Dit handmatige werk is vermoeiend, de modules kunnen gemakkelijk tegen elkaar botsen en het is lastig om voldoende personeel te vinden – het is het soort repetitieve handelingen waar iemand niet lang mee bezig blijft.
In deze cel voert de robot de bewegingen uit. Hij stopt boven de rij donkere modules, laat het gereedschap zakken en tilt het op en draait het tussen de transportband en het station, terwijl de medewerkers de hele tijd buiten het hek blijven. Wat een dergelijke cyclus stabiel houdt, is de opstelling rond de robot: waar elke lade stopt, hoe het gereedschap de groep bereikt en hoe de transportband en het station de cyclus delen.
Hoe de cel functioneert
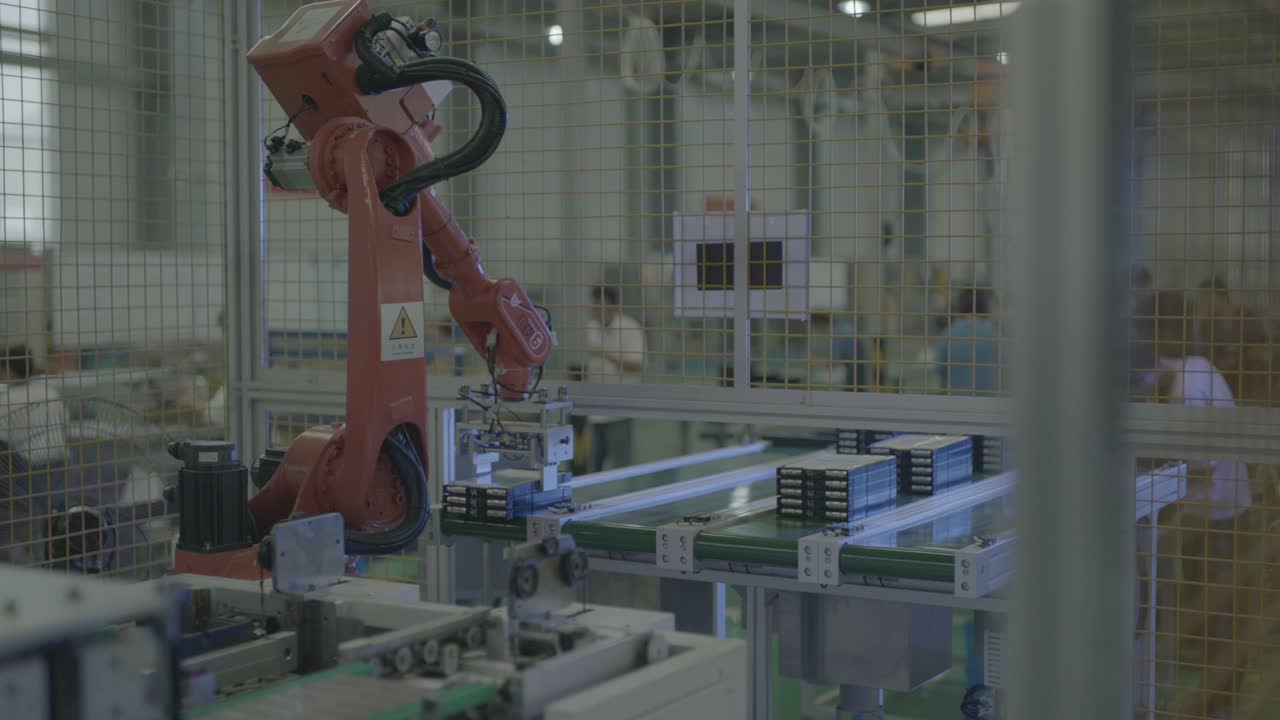
- Wacht even met de onderdelen. De pols houdt het gereedschap aan het uiteinde van de arm boven de transportband, met de plaat naar beneden gericht, boven de rij donkere rechthoekige modules.
-
Dompel de onderdelen onder. De pols zakt en het gereedschap komt neer op de groep modules op de transportband.
-
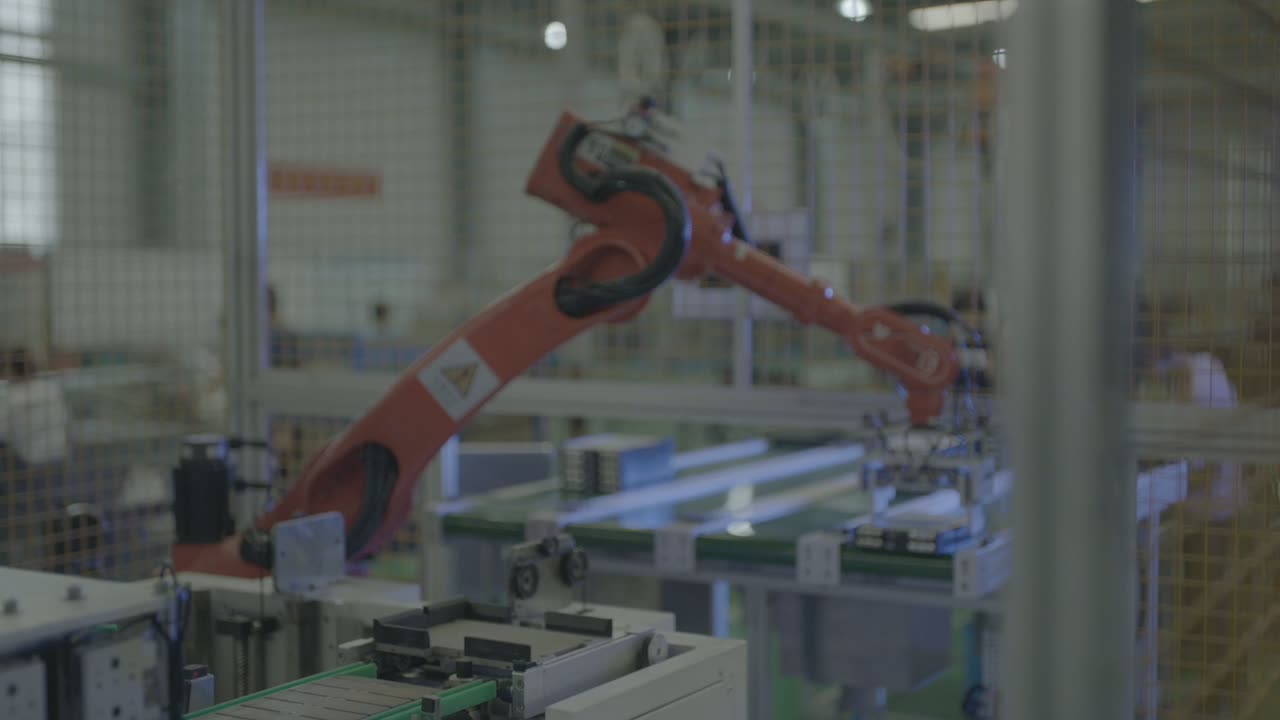
Optillen en draaien. De arm tilt op, zwaait wijd uit en verplaatst het gereedschap van de transportband naar het station ernaast.
-
Op het station. Een lichte glijbaan transporteert de modules langs de lijn, waarbij de onderdelen op rollen rusten.
-
Til het boven de schutting uit. Wanneer de arm omhoog gaat, komt het gereedschap dicht bij de bovenste rail van de geleiderail voordat de volgende beweging wordt gemaakt.
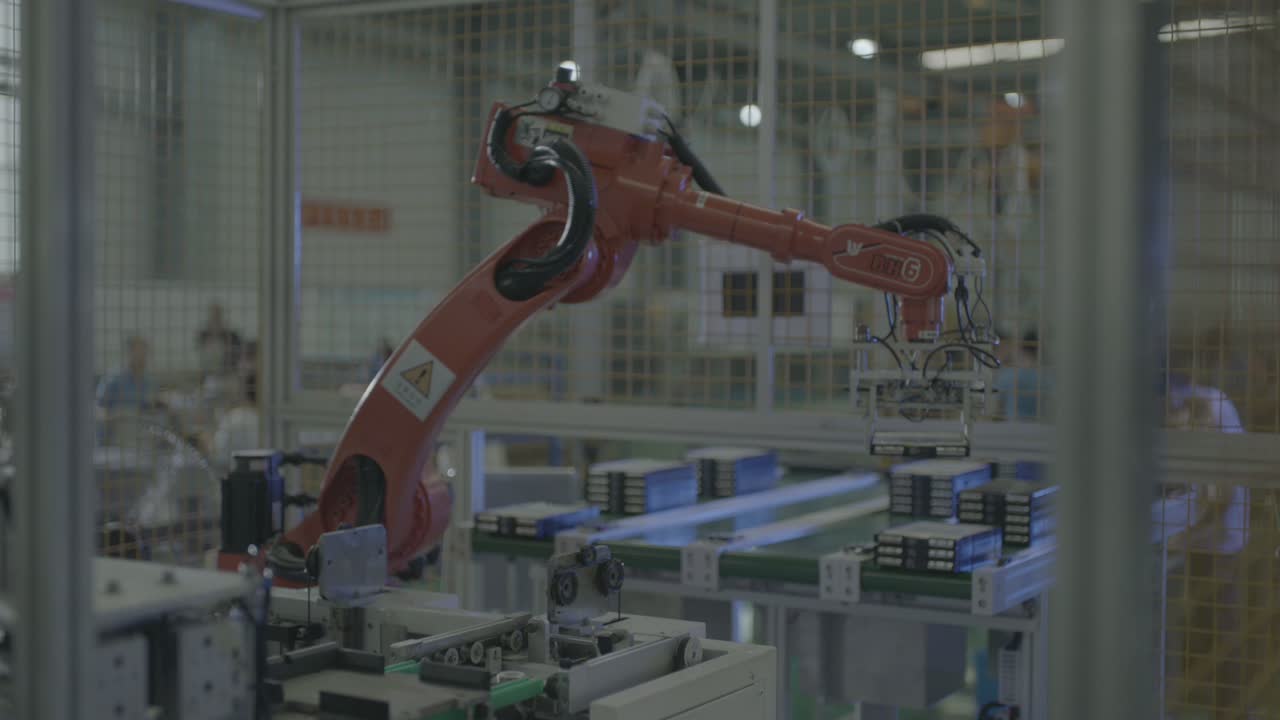
- Herhaling. Dezelfde houding — arm omhoog, bukken, terug naar de startpositie — wordt gedurende de hele video herhaald, in één doorlopende lus.
De robot blijft de hele tijd binnen het hek; de werknemers op de achtergrond blijven erbuiten.
Drie ontwerpbeslissingen
1. Plaats de lade op de plek waar het gereedschap de groep raakt.
In deze cel liggen de modules per stuk op een lade en vormen ze een rij, waarna het gereedschap van bovenaf op de groep neerkomt. Een lade die op een vast punt stopt, zorgt ervoor dat het gereedschap de groep bij elke cyclus op dezelfde manier bereikt.
Een dergelijke lay-out staat of valt op de lade: hij moet de groep vasthouden, het gereedschap een bereikbaar oppervlak bieden en ervoor zorgen dat het gereedschap naar beneden kan komen zonder de modules te verschuiven.
2. Koppel het gereedschap aan de gegroepeerde modules.
Het gereedschap bestaat hier uit een lichte montageplaat met zwarte vierkante stukken eronder, waarlangs luchtslangen en kabels langs de arm lopen. Ongeacht het bevestigingsprincipe, de vorm is het belangrijkste: het gereedschap moet aansluiten op het bovenvlak van de module en de ruimte tussen de onderdelen van de lade.
De vraag is of het gereedschap op elke groep op dezelfde manier kan worden toegepast en weer kan worden verwijderd zonder dat de modules verschuiven.
3. Verdeel de cyclus tussen de transportband en het station.
De arm beweegt steeds opnieuw – arm omhoog, omlaag, terug naar het station – en een lichte schuifbeweging verplaatst de onderdelen over de rollen van het station. In een gebalanceerde lus presenteert de transportband de volgende groep onderdelen terwijl de robot zich bij het station bevindt.
Het is belangrijk om op de balans te letten: als de transportband en het station ongeveer tegelijk klaar zijn, passen de bewegingen van de robot ertussen zonder dat een van beide kanten hoeft te wachten; als een kant veel langer bezig is, bepaalt die kant het tempo en wacht de andere kant meestal af.
Wanneer deze lay-out geschikt is — en wanneer je er beter naar moet kijken
- Goede pasvorm: Gegroepeerde modules die in een constant ritme tussen een transportband en een station bewegen, modules die op een plateau of drager staan zodat het gereedschap ze elke keer op dezelfde manier bereikt, en een cel waar een hek mensen uit het pad van de robot kan houden.
- Evalueer verder: Modules die vaak van vorm of afstand veranderen, waardoor het gereedschap zich daaraan moet aanpassen; trays of dragers die niet op een vast punt stoppen; en gevallen waarbij de transportband en het station niet synchroon lopen, waardoor de robot moet wachten.
FAQ
Verplaatst de robot de modules één voor één of meerdere tegelijk?
De modules liggen per stuk op een lade, en het gereedschap beweegt de groep van bovenaf. Of het één module of de hele groep beweegt, hangt af van het ontwerp van de lade en het gereedschap – beide worden afgeleid van de onderdeelstekening.
Wat bepaalt hoe snel deze cel werkt?
Het ritme van de transportband en het station, en hoe de bewegingen van de robot daartussen passen. Een schatting van de cyclustijd wordt gemaakt op basis van de onderdeelstekening, de lay-out van de trays en het dagelijkse volume, dus stuur die gegevens op en dan kunnen we het voor u uitrekenen.
Kan één robot meerdere stations bedienen?
In principe wel, als de extra verplaatsing kort blijft en de timing nog steeds klopt. Elke extra positie verlengt de heen- en terugreis van de robot, dus de vraag is of de robot alle verplaatsingen kan voltooien voordat de volgende groep klaar is.
Ontvang een schatting van de lay-out en de doorlooptijd.
Stuur ons:
- Onderdeeltekening met de vlakken die bewerkt moeten worden en de lay-out van de lade of drager.
- Materiaal, afmetingen en gewicht van het onderdeel
- Aantal soorten onderdelen en hoe vaak u deze vervangt.
- Dagelijks volume en ploegendienstpatroon
- Foto's of afmetingen van de vloeroppervlakte en de bestaande transportbanden.
We zullen reageren met een ontwerpvoorstel en een schatting van de doorlooptijd.
Stuur uw onderdeeltekening → of e-mail verkoop@evsrobot.com
De beelden zijn gefilmd op de productielocatie van een partner. De cyclustijd en andere gegevens van die locatie zijn niet openbaar en worden hier niet vermeld.