
Robotgestuurd slijpen van handgrepen van zinklegering: verwijdering van de scheidingslijn
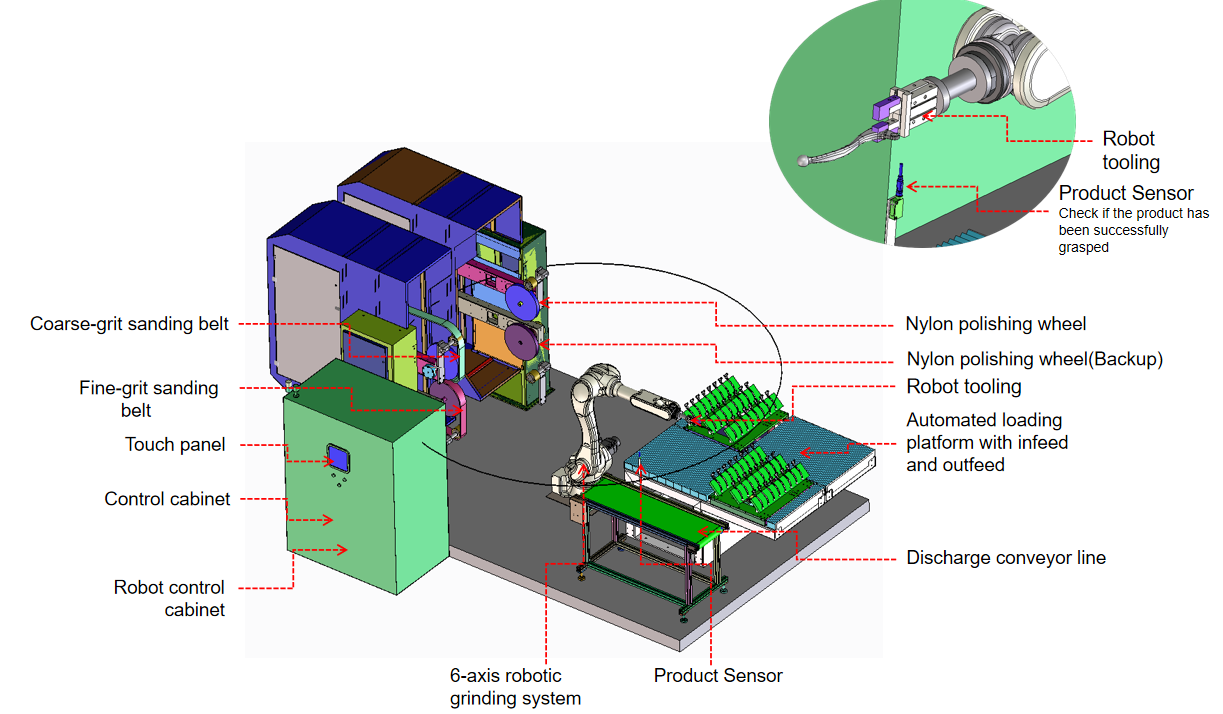
Deze robotgestuurde polijstcel bestaat uit een zesassige robot en een bandslijpmachine met vier stations en een laad- en lostafel: onderdelen worden achtereenvolgens geslepen van grove naar fijne banden, of gepolijst op een nylon slijpschijf.
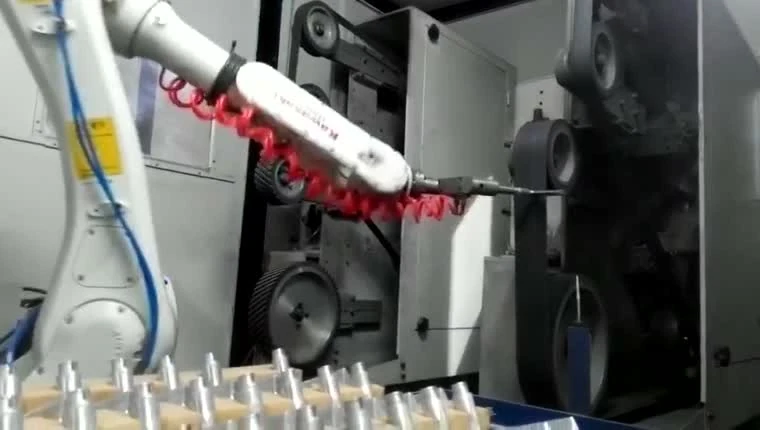
De robot houdt het werkstuk vast voor stabiel en efficiënt slijpen.
De robot transporteert het product naar de stations voor het slijpen en polijsten van verbruiksartikelen; bij grote producten houdt de robot het gereedschap vast en bewerkt hij in plaats daarvan het vaste onderdeel.
celindelingen, krachtregelingsopties en selectieGrote producten worden geslepen en gepolijst door een robotgestuurd gereedschap, waarbij de verbruiksartikelen automatisch worden verwisseld.
Ontbraamcellen voor zware gietstukkenBelangrijkste onderdelen, gerangschikt rondom uw onderdeel
Zesassige robot en slijpmal
De robot is qua formaat afgestemd op het slijpproces, zodat de sequentie gestaag en continu verloopt.
Verbruiksstations
De opstellingen met twee, vier of zes stations worden geconfigureerd naar gelang het slijpproces, en de verbruiksmaterialen — schuurbanden, lamellenschijven, nylonschijven, sisalschijven en doekpolijstschijven — worden verwisseld al naar gelang de klus.
Gestapelde verbruiksartikelenstations
Een opstelling met boven- en onderliggende stations verkort de verplaatsingsafstand van de robot tussen de stations, wat zorgt voor een snelle en continue output.
Laad- en losinrichting
Eén erin, één eruit: elk onderdeel keert na het malen terug naar zijn positie op de tray; wanneer de tray vol is, schakelt de cel automatisch over naar de volgende tray, waarna operators de trays laden en lossen.
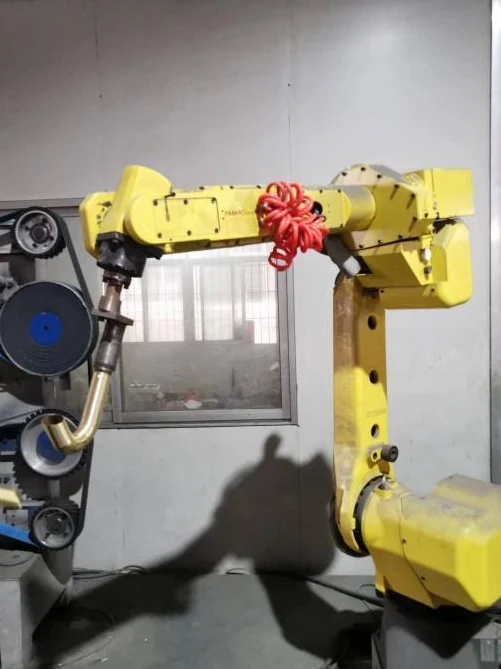
Drie montagemogelijkheden voor slijpgereedschap
Vaste montage
Het slijpgereedschap is stevig vastgeschroefd aan de robotflens voor een robuuste en sterke verbinding.
celindelingen, krachtregelingsopties en selectieZwevende montage
Het slijpgereedschap beweegt mee met het oppervlak van het product, waardoor een vlakker en gelijkmatiger resultaat wordt verkregen.
celindelingen, krachtregelingsopties en selectieZwevende ophanging met koppeldetectie
Het gereedschap volgt het productoppervlak met een constante krachtuitvoer, ook bij gebogen vlakken, hoeken, zeer dunne onderdelen en onderdelen met hoge specificaties.
celindelingen, krachtregelingsopties en selectieVeel productsoorten, één maalproces
Sanitair: kranen en douchegarnituren
Kraandeksels van zinklegering, kraanlichamen van koperlegering, roestvrijstalen kranen, gebogen uitlopen en douchearmen zijn geschikt voor de gedeeltelijk gefixeerde afwerkingsmethode. Het werkstuk beweegt tussen vaste stations terwijl de robot de benodigde oppervlakken aan het gereedschap presenteert.
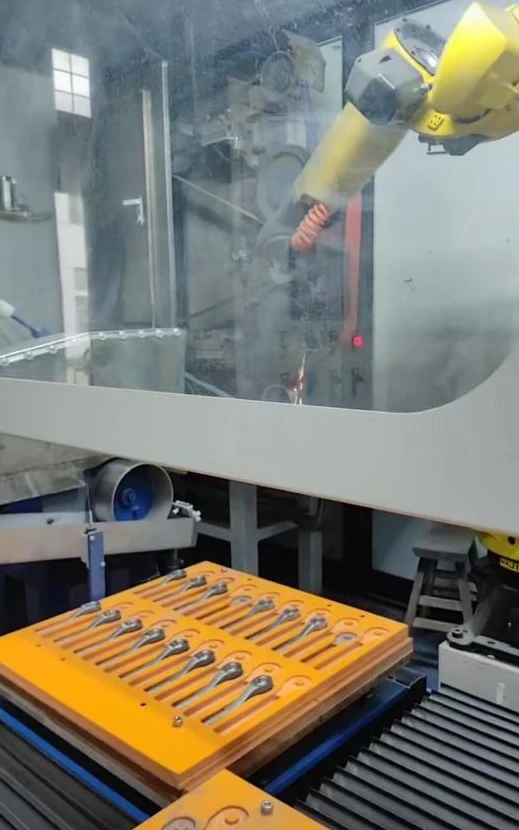
Gereedschap: handgrepen en sleutels
Deurgrepen en sleutels van gereedschapsstaal zijn typische toepassingen. Speciaal gevormde trays ordenen de binnenkomende onderdelen, terwijl de grijper elk onderdeel naar het schuur- of polijststation transporteert. Een veelvoorkomende klus is het verwijderen van de scheidingslijn en bramen van gegoten zinklegering handgrepen vóór het polijsten.
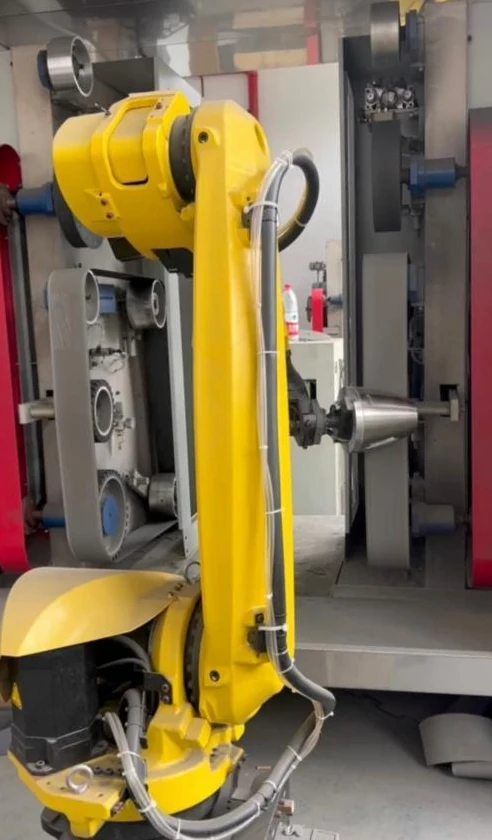
Huishoudelijke apparaten: waterkokerbehuizingen en handgrepen
De roestvrijstalen behuizing van de waterkoker en de aluminium handgrepen van de magnetron vertegenwoordigen verschillende onderdelen binnen dezelfde benadering van vasthouden: een ronde, dunwandige behuizing en een lange handgreep. Elk onderdeel vereist een grip die is afgestemd op de vorm.
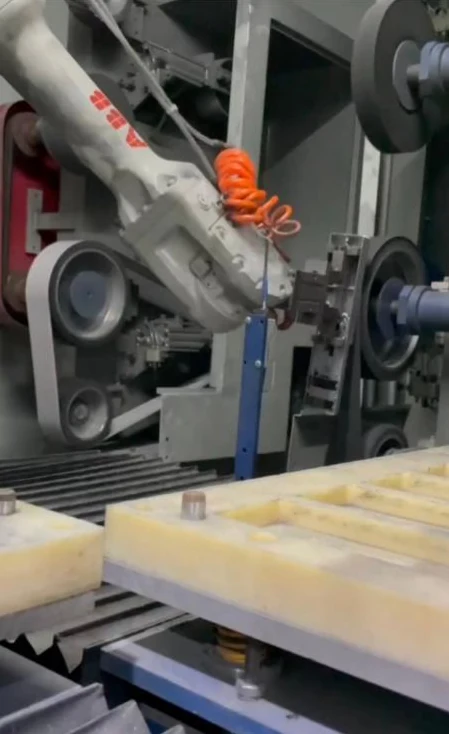
Slimme sloten: kleine afdekkingen en lange onderdelen
Slimme vergrendelingsdeksels van zinklegering kunnen in positioneringsbakken worden geplaatst. Er zijn ook gesloten celconfiguraties beschikbaar voor lange deksels en handgreepcomponenten, waarbij de robot binnen de machinebehuizing werkt.
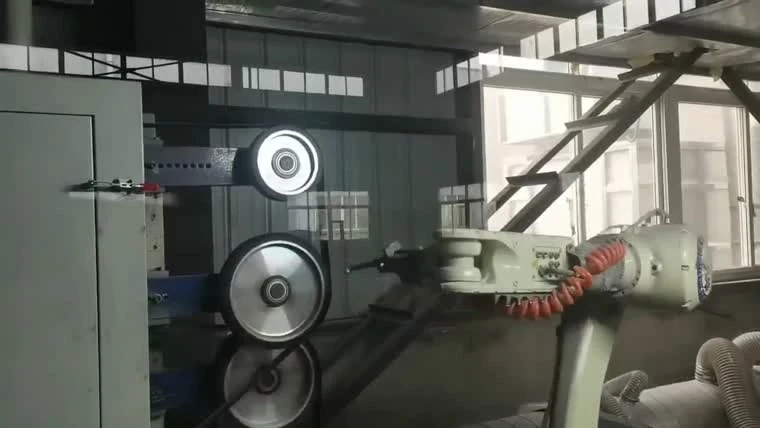
Motorfietsonderdelen: remhendels en frames
Aluminium handrem- en remhendels worden langs vaste contactwielen geleid voor het slijpen en polijsten. Gelaste buisvormige achterframes vormen een andere typische onderdelenfamilie, waarbij een werkstukspecifieke bevestiging wordt gebruikt. Typische gegoten aluminium onderdelen voor het slijpen en polijsten zijn onder andere wielnaven, bagagedragers, spiegelbehuizingen, achterrekken, brandstoftanks, schokdempers en voetsteunen.
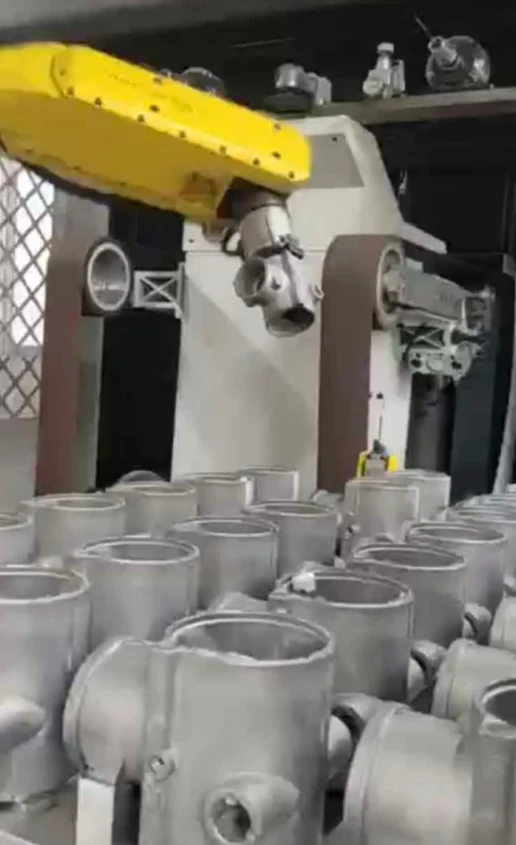
Kleppen en gietstukken: aluminium klephuizen en gegoten behuizingen.
Aluminium drieweg- en vierwegklephuizen, evenals vlakke aluminium gegoten behuizingen, zijn typische ontbraamtoepassingen voor deze methode. De robot houdt het onderdeel vast en brengt de benodigde randen naar vaste afwerkingsapparatuur.
Maalmethode afgestemd op het product.
Gebruik de werkstukfamilie als uitgangspunt voor een discussie over de lay-out. De onderstaande combinaties zijn configuratievoorbeelden en geen universele specificatie voor de apparatuur.
| Werkstukfamilie | Houdmethode | Stationcombinatie | Laadregeling | Typisch proces |
|---|---|---|---|---|
| Sanitaire kranen en fittingen | De robot grijpt het product vast. | Schuurband, nylon wiel en stoffen wiel | Lades lokaliseren | Slijpen en polijsten |
| Deurgrepen en afdekkingen voor slimme sloten | De robot grijpt het product vast. | Schuurband, nylon wiel en stoffen wiel | Vormgegeven dienbladenarrangement | Slijpen en polijsten |
| Sleutels en bevestigingsmateriaal | De robot grijpt het product vast. | Schuurband, nylon wiel en stoffen wiel | Laadbakken in rijen gerangschikt | Slijpen en polijsten |
| Ketelbehuizingen, bussen en lagers | De robot grijpt het product vast. | Schuurband, nylon wiel en stoffen wiel | Werkstuk-gecoördineerde trays | Slijpen en polijsten |
| Remhendels en bagagedragers van gegoten aluminium. | De robot grijpt het product vast. | Schuurband, nylon wiel en stoffen wiel | Plaatsing van lade of armatuur | Slijpen en polijsten |
| Aluminium klephuizen en gegoten behuizingen | De robot grijpt het product vast. | Schuurband, nylon wiel en stoffen wiel | Batchlading vanuit opslagbakken | Slijpen en ontbramen |
Lever producttekeningen of -foto's en uw huidige handmatige slijp- en polijstproces aan, dan kunnen wij de benodigde apparatuur en het proces voor u plannen.
Bespreek een celindeling.Zorg dat kleine onderdelen klaar liggen om opgehaald te worden.
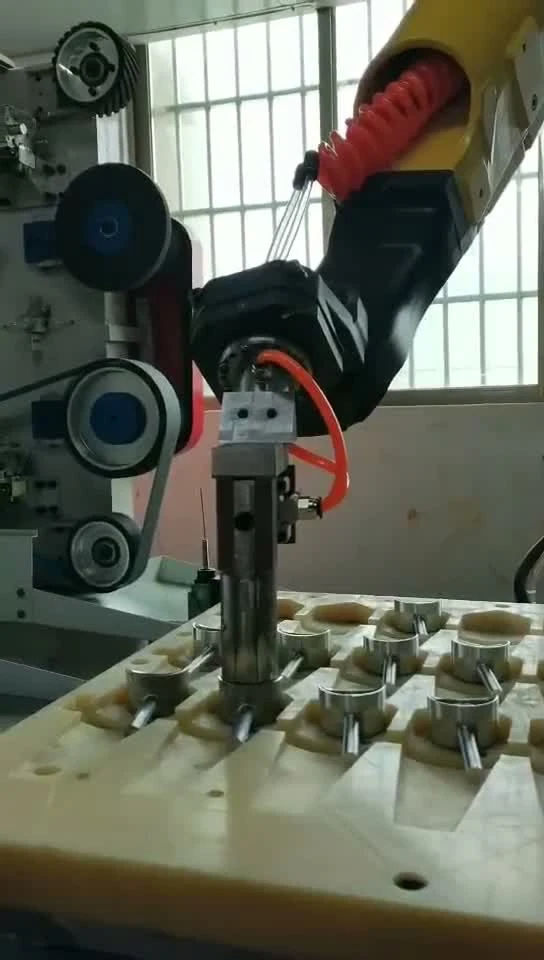
Een afgesloten werkruimte
De gehele opstelling bevindt zich binnen het werkbereik van de robot, en er is een natzuiger gemonteerd om stof uit de lucht te verwijderen.
celindelingen, krachtregelingsopties en selectie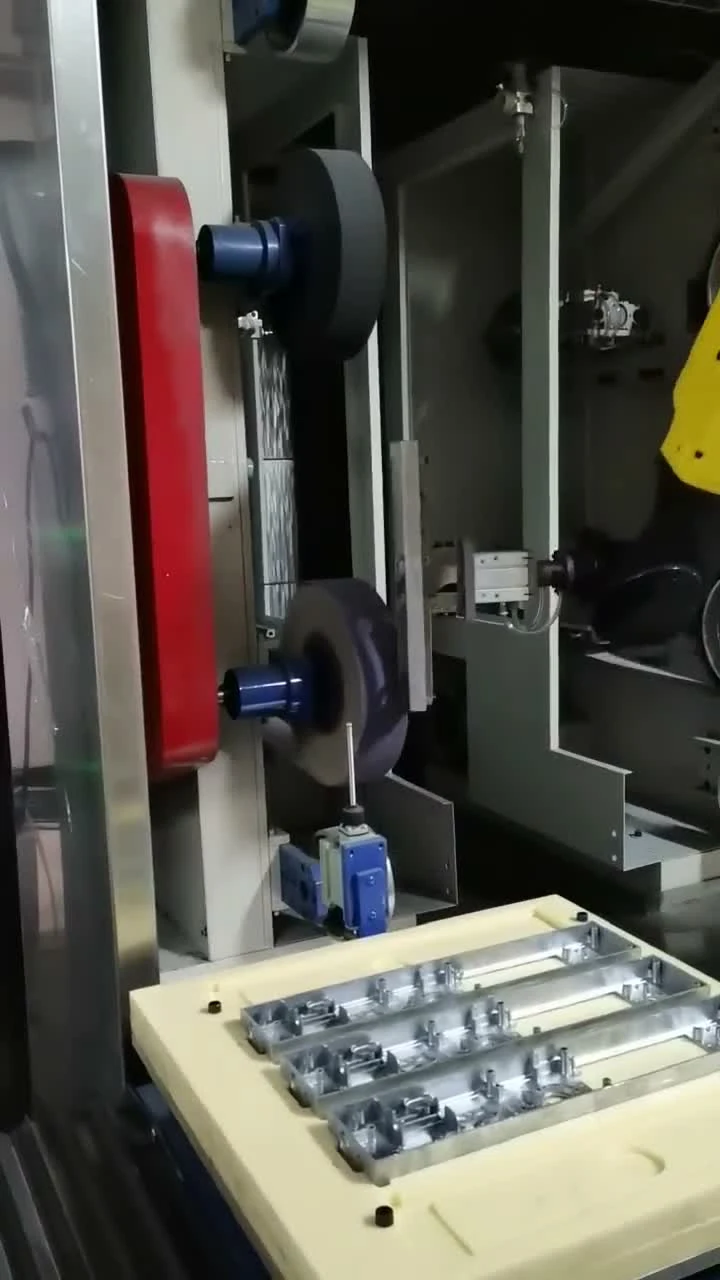
Waarom een gedeeltelijk vastgehouden cel
Consistentie
Een geprogrammeerd traject voert het werkstuk in een herhaalbare volgorde naar vaste afwerkingsstations; het vastgrijpen en de conditie van de verbruiksmaterialen blijven onderdeel van de procesinstelling.
Veiligheid
Gescheiden laad- en afwerkingsposities kunnen ervoor zorgen dat operators tijdens de bewerking uit de buurt van het gereedschap blijven, waarbij afscherming en toegang voor de betreffende cel gepland zijn.
Doorvoer
Georganiseerde trays en laadposities zorgen voor een constante aanvoer van onderdelen. De output is afhankelijk van het werkstuk, de afwerkingsstappen en de laadopstelling.
Vragen voordat u een cel specificeert
Welke onderdelen zijn meer geschikt voor een werkstukhouder dan voor een gereedschapshouder?
Op deze pagina ligt de focus op hardware die stevig vastgegrepen en naar vaste afwerkingsposities gebracht kan worden. Voor grotere onderdelen kan de opstelling omgekeerd worden, zodat het onderdeel vast blijft staan en de robot het gereedschap draagt.
Welke verbruiksstations kan één cel combineren?
Een cel kan vaste schuur- en polijstposities rond de robot combineren. De vereiste afwerkingsstappen bepalen de stationcombinatie; de opstelling van de apparatuur wordt afgestemd op het werkstuk.
Hoe worden kleine onderdelen geladen: in trays, hefmagazijnen of op een transportband?
Voor kleine onderdelen zijn positioneringssystemen met trays en hefmagazijnen beschikbaar. Wisselende laadposities en dubbellaagse materiaaltafels zijn verdere lay-outopties. Een transportbandinterface kan worden besproken wanneer het voorproces daarom vraagt.
Kan één productiecel meerdere artikelnummers verwerken zonder dat de mal opnieuw hoeft te worden opgebouwd?
Ga er niet van uit dat verschillende artikelnummers hetzelfde opspanmiddel gebruiken. Vergelijk eerst de grijpoppervlakken, positioneringspunten en afwerkingspaden. Stuur tekeningen of monsters op, zodat de gemeenschappelijke kenmerken en de benodigde aanpassingswerkzaamheden kunnen worden beoordeeld.
Welke afwerkingsstappen omvat de cel: ontbramen, slijpen, polijsten?
De gedeeltelijke bewerking omvat het slijpen en polijsten van hardware en het ontbramen van geschikte gegoten aluminium onderdelen. Polijstposities kunnen worden toegevoegd voor de gewenste afwerking. De volgorde wordt gekozen op basis van het materiaal, de geometrie en de gewenste afwerking.
Definieer het onderdeel. Bespreek de afwerkingsroute.
Deel een tekening of monster, het materiaal, de te bewerken oppervlakken en het gewenste resultaat. EVST kan op basis van deze informatie de grijperconfiguratie, de stationscombinatie en de laadmethode met u bespreken.