
Robotic Aslaswerkstation
EVST configureert de robot, het laspakket, de positioneerder en de opspaninrichting op basis van het daadwerkelijke asonderdeel, de geometrie van het gewricht en het productieproces.
Begin met één werkstation, voeg de beveiligde celfuncties toe die uw fabriek vereist, of verbind meerdere stations tot een productielijn nadat het laden, de inspectie en de materiaalstroom zijn gedefinieerd.
Wat een aslaswerkstation definieert
Bouw de cel rond de as en de bijbehorende gewrichten.
Automatisering van aslassen werkt het beste wanneer de componentdefinitie leidend is voor het ontwerp. EVST brengt de lassen, hanteringspunten, opspanreferenties en inspectieroute in kaart voordat de lay-out van de apparatuur wordt vastgelegd.
Definieer wat het station moet lassen.
Benoem het asonderdeel, identificeer elk productiegewricht en noteer waar de snijbrander moet komen. De geometrie van de behuizing, beugels, naden en toegangsbeperkingen bepalen de robotpositie en de noodzaak tot werkstukrotatie.
- Tekeningrevisie en componentoriëntatie
- Gezamenlijke volgorde, proces en acceptatiecriteria
- Variatie in pasvorm en toestand van de hechtlassen
Presenteer een herhaalbaar werkstuk.
Het hulpstuk bepaalt de positioneringsreferentiepunten en houdt de constructie stabiel tijdens het laden en lassen. De positioneerder plaatst elke lasnaad onder een bruikbare hoek, terwijl de toegang voor de lastoorts, kabels en onderhoudswerkzaamheden behouden blijft.
- Laadrichting en bereik van de operator
- Klemvolgorde en omschakelmethode
- Rotatie, speling en kabelgeleiding
Coördineer de beweging met het laspakket.
Het robotpad, de werkstukbeweging en de lasparameters moeten als één proces functioneren. EVST plant de start, stop, overgangen, toegang tot de lastoorts, reiniging en herstel rondom de lasnaad, in plaats van de robot als een losstaand apparaat te beschouwen.
- Coördinatie tussen robot en positioneerder
- Fakkelservice en toegang tot verbruiksartikelen
- Detectiestrategie waar het gewricht dat vereist.
Spreek af hoe de resultaten gecontroleerd zullen worden.
Een goed acceptatieplan scheidt de functionaliteit van de apparatuur van de kwaliteit van de onderdelen en de productieoutput. EVST stemt de testmethode af op de lasinspectie, dimensionale controles, beladingsmethode en overeengekomen cyclusgrenzen van de klant.
- Las- en maatinspectieroute
- Productieproef en herstelscenario's
- Veiligheids- en operatorinteractiecontroles
Kies een werkstation, cel of productielijn.
De juiste schaal hangt af van hoeveel bewerkingen er met elkaar verbonden moeten worden, hoe onderdelen binnenkomen en weggaan, en waar inspectie of handwerk thuishoort.
| Formaat | Beste pasvorm | Typische focus op integratie | Planningsvraag |
|---|---|---|---|
| Werkstation voor het lassen van assen | Eén gedefinieerde lasbewerking met lokaal laden en lossen. | Robot, laspakket, positioneerder, opspaninrichting en stationbesturing. | Kan één unit de vereiste verbindingsset compleet maken en tegelijkertijd gemakkelijk te laden blijven? |
| Robotische lascel | Een beveiligde automatiseringszone met gecoördineerde productiefuncties. | Beveiliging, vergrendelingen, toegang voor operators, procesdiensten en terugvordering. | Welke interacties, servicepunten en veiligheidsfuncties horen binnen de cel thuis? |
| Productielijn voor het lassen van assen | Diverse gekoppelde operaties met geplande overdracht en lijncontrole. | Materiaalstroom, buffers, stationsbalans, inspectieroutes en -toezicht. | Welke bewerking regelt de productielijn en hoe moeten de onderdelen tussen de stations worden verplaatst? |
Vier elementen die de lasopstelling vormgeven
EVST brengt de bewegings-, proces- en werkstukbevestigingselementen samen rond het vereiste lastraject.
Lasrobot
Geeft het bewegingsbereik en de oriëntatie van de brander voor de gedefinieerde gewrichten weer. De selectie volgt de vereiste posities, toegankelijkheid en gereedschapsbelasting.
Laspakket
Het combineert de stroombron, de lastoorts, de draadaanvoer en de procesinterfaces die nodig zijn voor de gekozen lasmethode.
Werkstukpositioneerder
Ondersteunt en roteert de asconstructie zodat de robot de lasnaden in een productieve lasrichting kan bereiken.
Speciaal daarvoor bestemde armatuur
Lokaliseert de daadwerkelijke componenten, stelt referentiepunten vast en ondersteunt een gecontroleerde klemmings- en laadprocedure.
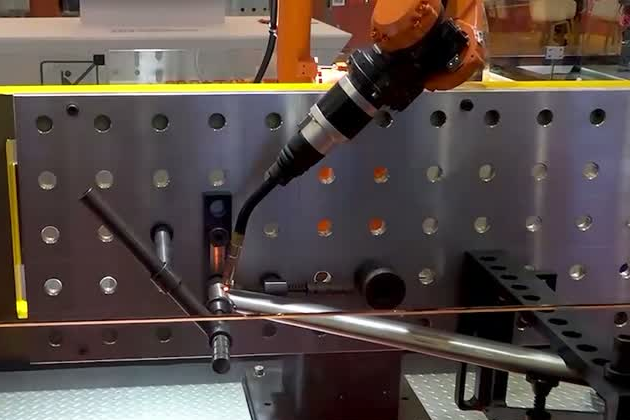
Van tekeningen naar een geaccepteerd productieproces
Elke stap zet de invoer van de applicatie om in een testbare beslissing van het station.
Wat moet ik opsturen voor een nuttige review van een ascel?
Dankzij een compact applicatiepakket kan EVST zich bij de eerste conceptfase richten op het daadwerkelijke werkstuk in plaats van op aannames.
Werkstukdefinitie
Deel de montagetekening, de onderdelenlijst, het voegoverzicht, het materiaal, de dikte en de verwachte pasconditie. Markeer kritieke referentiepunten en oppervlakken die toegankelijk moeten blijven.
Productieroute
Beschrijf het laden, lossen, hechtlassen, reinigen, ombouwen, inspecteren en repareren. Vermeld het beoogde ploegenschema en de grens die wordt gehanteerd voor de productiedoelstelling.
Kwaliteitsplan
Beschrijf de acceptatiemethode voor de las, de dimensionale controles, de bemonsteringsmethode en de esthetische verwachtingen. Deze eisen vormen de leidraad voor de procesproef en de proefdraai op het station.
Plantintegratie
Geef de beschikbare vloeroppervlakte, nutsvoorzieningen, stroomopwaartse en stroomafwaartse aansluitingen, toegangswegen voor operators en onderhoudsroutes aan. Vermeld eventuele geplande overdrachten of leidingniveau-regelingen.
Robotlassen voor buisvormige frames van fietsen, elektrische voertuigen en motorfietsen
EVST past gecoördineerde bewegingen van robots en positioneerders toe op de compacte, veranderende trajecten rondom buisvormige frameverbindingen. De focus van het proces ligt op stabiele toegang tot de brander, gecontroleerde beweging tijdens overgangen en een afwerking die voldoet aan de overeengekomen acceptatienorm.
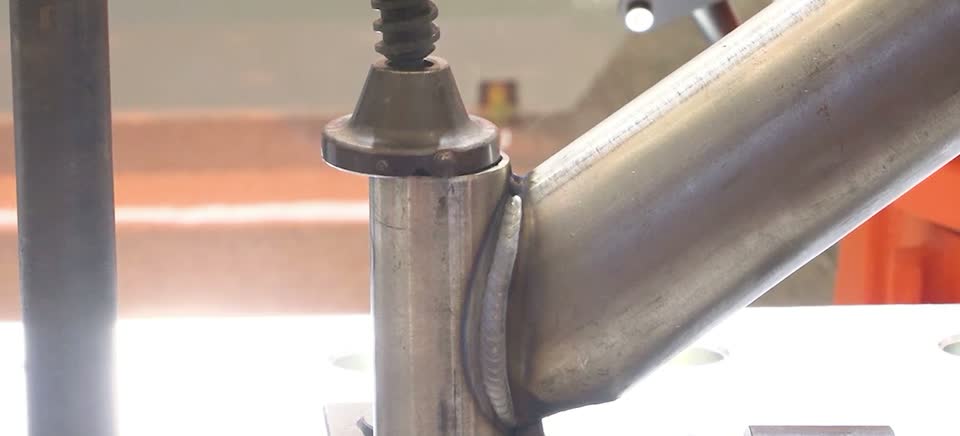
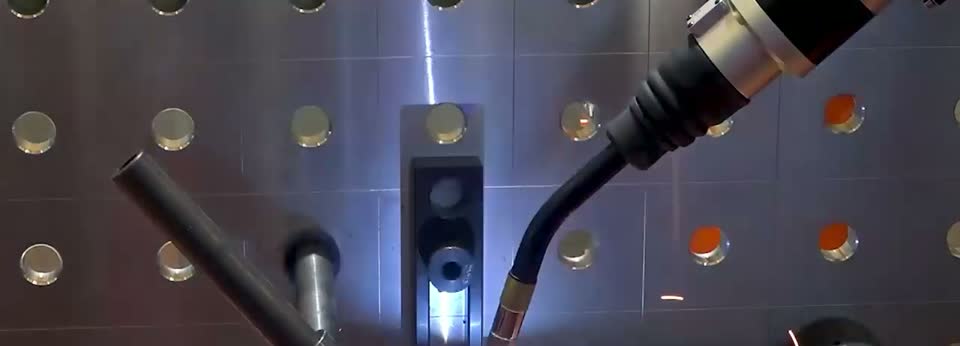
Controleer de prestaties op het daadwerkelijke werkstuk.
Het uiteindelijke concept en acceptatieplan koppelen het gedrag van de robot aan het onderdeel, het proces en de productieroute van de klant.
Productietijd
Gebruik één afgesproken klok. Neem de van toepassing zijnde stappen voor laden, lassen, reinigen, ombouwen, inspectie en herstel op, zodat het resultaat de geplande installatie vertegenwoordigt.
Lassen en afmetingen
Bekijk het volledige proces. Pasvorm, opspangedrag, gereedschapscentrum, warmte-inbreng, sensoren en inspectie dragen allemaal bij aan het eindproduct.
Verantwoordelijkheid voor automatisering
Wijs elke bewerking toe. Definieer welke taken met betrekking tot laden, hechtlassen, inspectie, reparatie, slijpen en onderhoud geautomatiseerd kunnen worden en welke door operators moeten worden uitgevoerd.
Vragen over laswerkstations voor assen
Wat is het verschil tussen een werkstation, een cel en een productielijn?
Een werkstation is een afzonderlijke productie-eenheid. Een lascel voegt daar het beveiligde automatiseringsgebied, de besturingselementen en de geplande interacties met de operator aan toe. Een productielijn verbindt verschillende laad-, las-, inspectie- of overslagstations door middel van materiaalstroom en coördinatie op lijnniveau.
Welke informatie heeft EVST nodig om een aslascel te configureren?
Stuur de onderdeelstekening, de component- en verbindingsplattegrond, het materiaal, de dikte, de pascondities, het lasproces, de beladingsmethode, het productiedoel, de inspectiemethode, de fabrieksindeling en de nutsvoorzieningen. Deze gegevens zorgen ervoor dat het concept de daadwerkelijke as en productieroute weerspiegelt.
Hoe ondersteunt een positioneerder het lassen van assen?
De positioneerder ondersteunt en roteert het werkstuk, zodat de robot toegang tot de lastoorts behoudt en een bruikbare lasoriëntatie kan instellen. EVST selecteert het formaat en de beweging van de positioneerder rond de asconstructie, de opspaninrichting, de vereiste posities en de handelingvolgorde.
Hoe bevestigt EVST de cyclustijd en de laskwaliteit?
Het project definieert eerst de cyclusgrenzen en de acceptatiemethode. EVST valideert vervolgens de beweging, het lasproces, de laadvolgorde en de inspectieroute met representatieve onderdelen, zodat het resultaat kan worden vergeleken met de overeengekomen eisen.
Kan robotlassen het naslijpen van buisvormige frames verminderen?
Het kan de handmatige nabewerking verminderen wanneer het afgestemde lasproces, de voegconditie, de spatvorming en het uiterlijk van de lasrups voldoen aan de acceptatiecriteria van de klant. De bevestiging hiervan vindt plaats tijdens een proefproces met het daadwerkelijke framemateriaal en de cosmetische normen.
Begin met de as-tekening en de acceptatiemethode.
Stuur de componenttekening, het verbindingsschema, het materiaal, de montagecondities, de laadroute, de productiedoelstelling, het inspectieplan en de beschikbare vloeroppervlakte. EVST gebruikt deze gegevens om het werkstation-, beveiligde cel- of aaneengesloten lijnconcept vorm te geven.