
Robot laadt een komschuurmachine: wat moet er eerst worden opgelost?
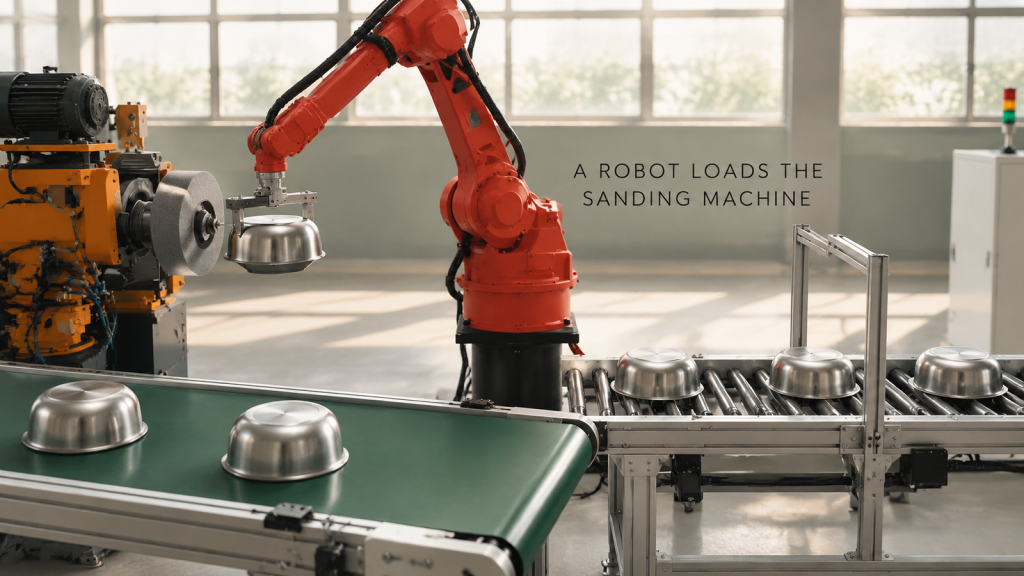
Robotbelading voor een roestvrijstalen komschuurmachine: overdracht van de grijper, centrering op de spankop, stofbescherming en een lay-out die de machine optimaal benut.
Robotlassen van een stalen buizenframe: wat maakt het mogelijk om dit in één cel te doen?
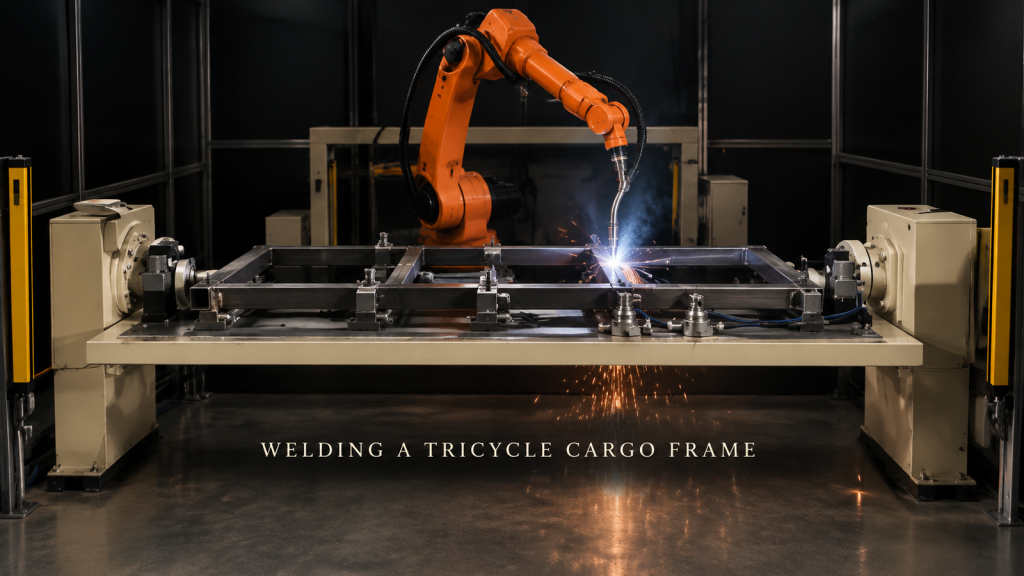
Wat maakt een stalen buizenframe lasbaar door één robot: buispositionering, lasvolgorde om vervorming te voorkomen, lassen aan de onderzijde en lichtschermen.
Robotlassen van een filterbehuizing van plaatmetaal: wat maakt één klemming mogelijk?
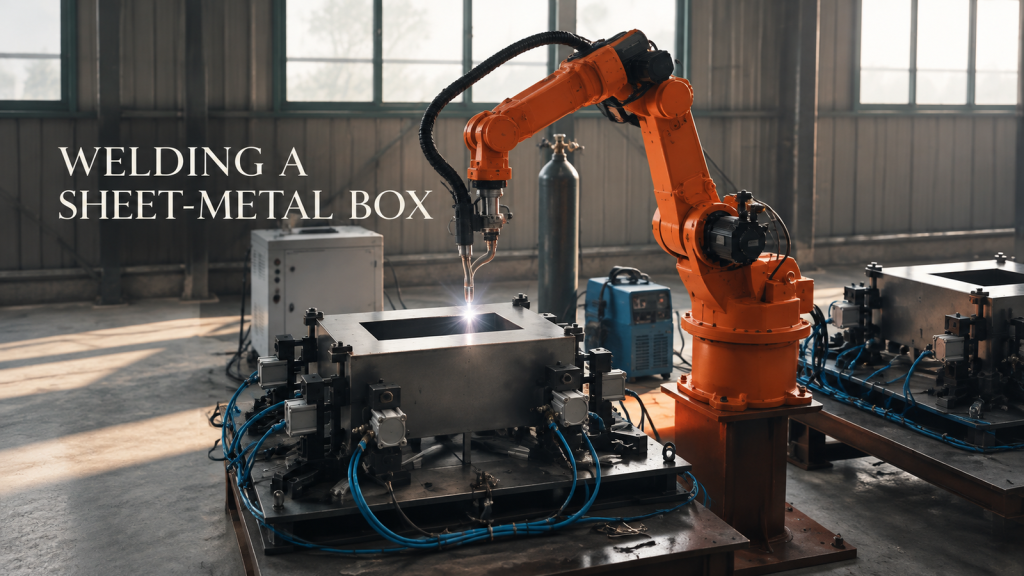
Hoe de klemopstelling, de hoek van de lastoorts en de lasvolgorde bepalen of een plaatstalen doos in één klembeweging robotgelast kan worden, en wat je moet opsturen voor een offerte.
Palletiseren van verpakte dozen met een vierassige robot: wat zorgt voor een stabiele eindassemblage?
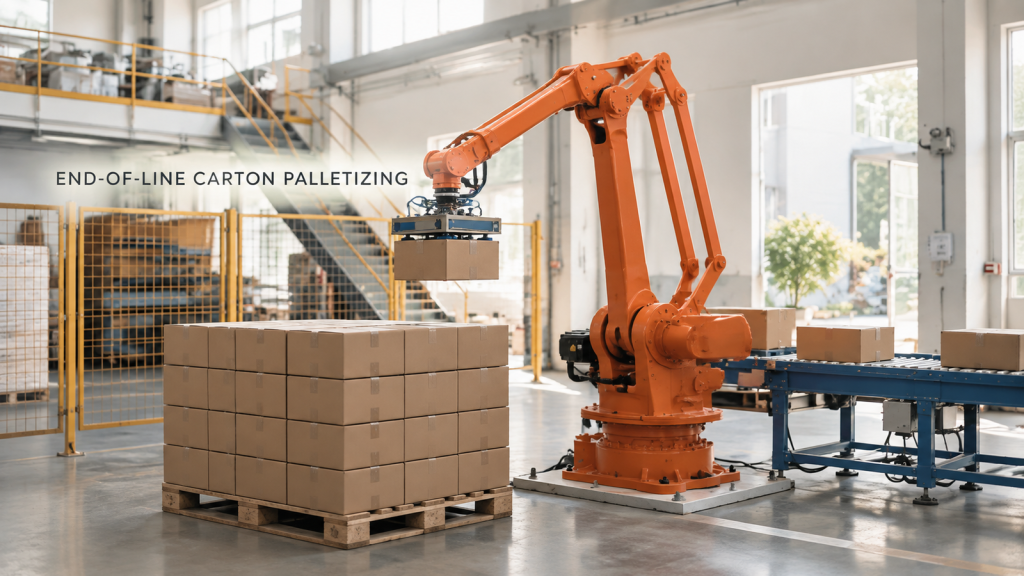
Vierassige robotgestuurde palletisering van kartonnen dozen: grijpen zonder de dozen te pletten, een stabiel stapelpatroon en een herhaalbare pickpositie aan het einde van de transportband.
Robotgestuurde persbediening op een productielijn voor wielvelgen: wat bepaalt of deze kan worden overgedragen?
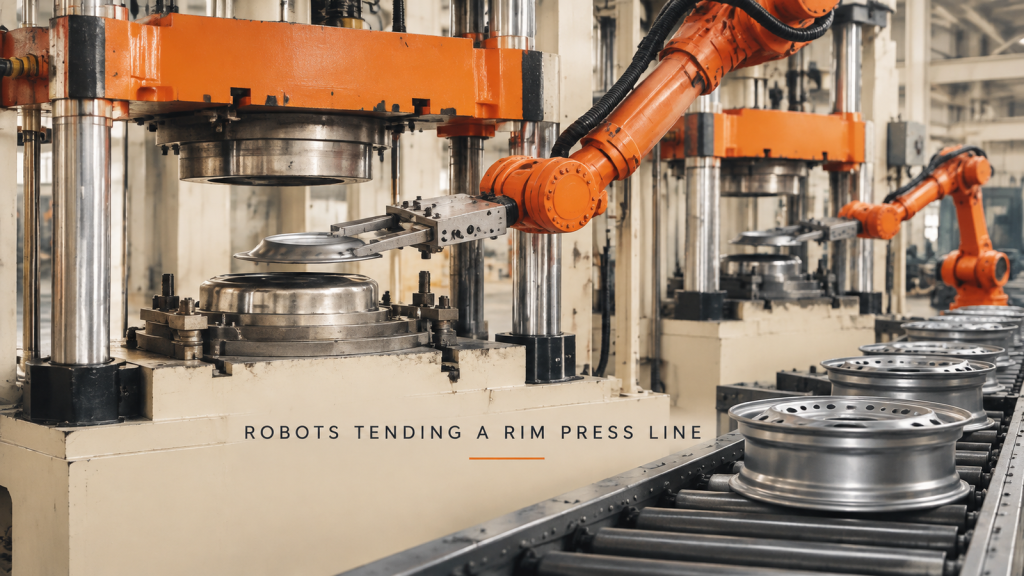
Robotgestuurde pers op een velglijn: het onderdeel in de matrijs brengen, de robot-perskoppeling, de positionering van het onderdeel en het schalen van één pers naar een rij.
Het laden van garenklosjes op een spoelrek met een cobot: wat moet de cel precies goed doen?
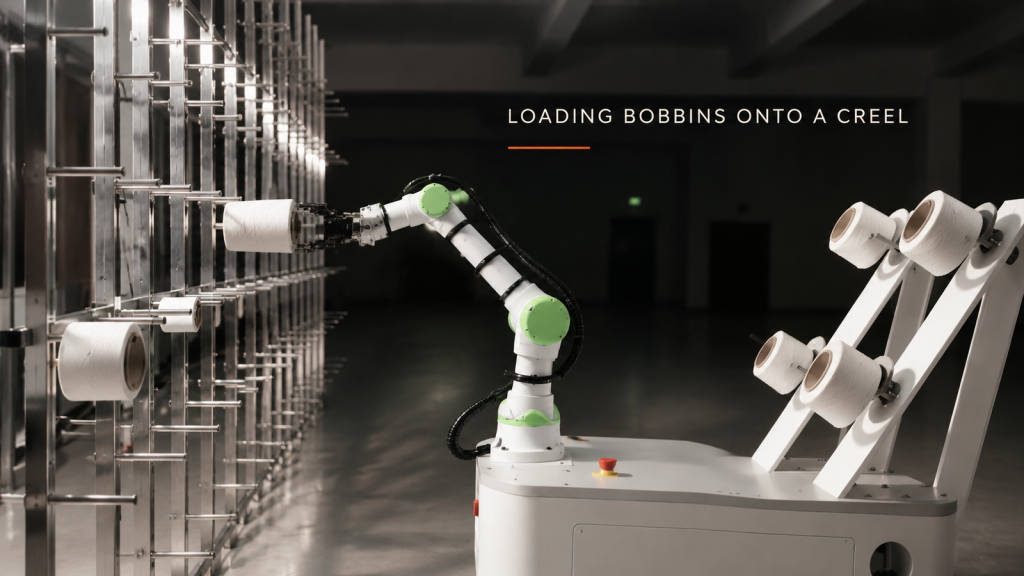
Het laden van garenklosjes op een garenrek met een cobot: grip vrij van het garen, uitlijning van de boring met de pinnen, bereik de bovenste en onderste pinnen, en waar een beweegbare basis past.
Robotgestuurd snijden van dikke staalplaten met een snijbrander: wanneer kan een handbrander worden vervangen door een robot?
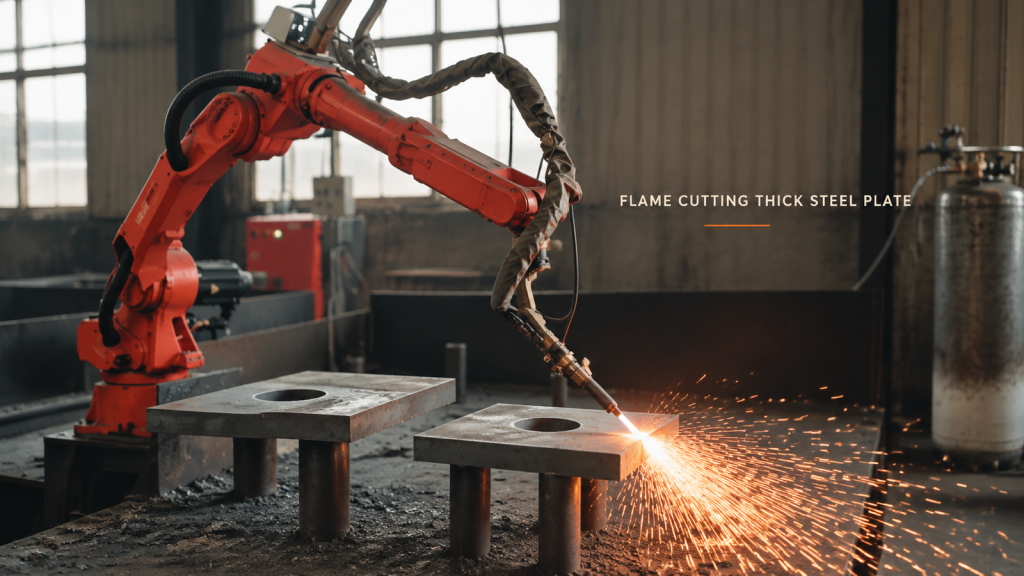
Wanneer het snijden van dikke platen met een snijbrander kan worden overgezet van een handbrander naar een robot: plaatondersteuning, branderhoogte langs de rand en het beschermen van mensen tegen vonken.
Robotlassen met lange frames: welke verbinding moet de lay-out van de lascel bepalen?
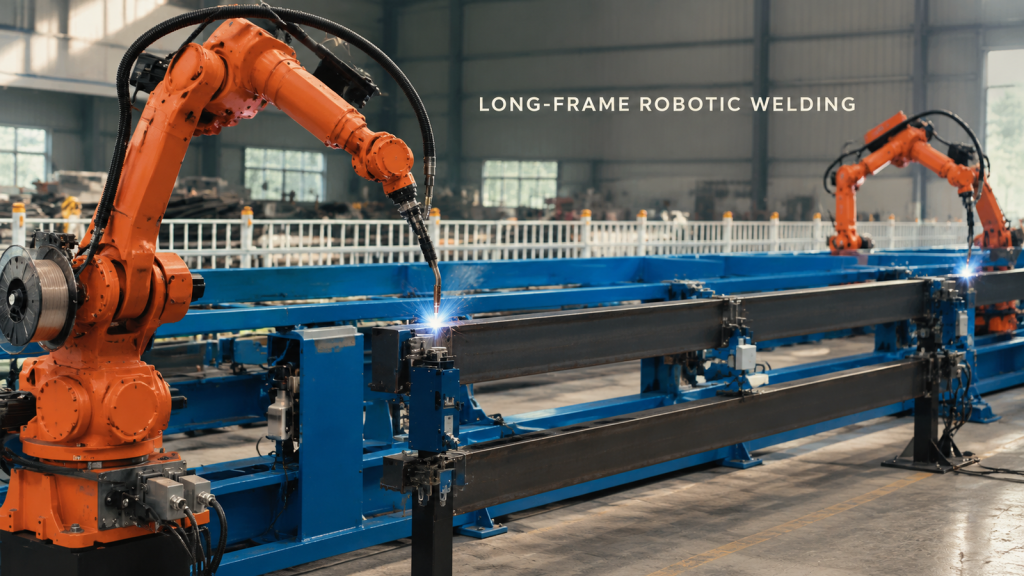
Begin met het opzetten van een robotlasopstelling voor lange frames, te beginnen met de moeilijkste lasverbinding. Controleer vervolgens de toegankelijkheid van het opspanmechanisme, de positie van de lastoorts, de kabeldoorvoer en de herstelruimte.
Robotgestuurd lossen van komvormige onderdelen: hoe bescherm je de randen tijdens het terugtrekken?
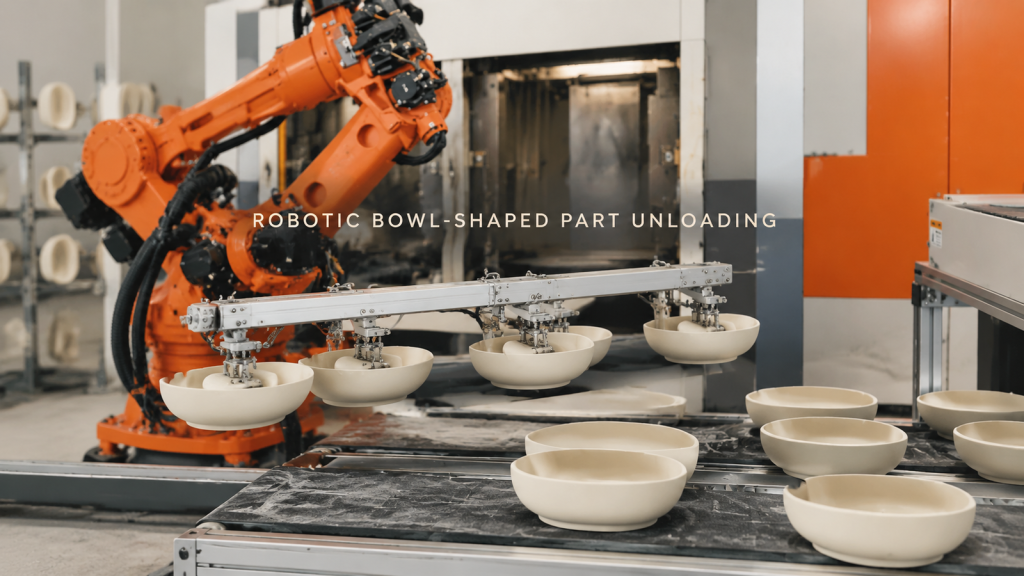
Plan het robotgestuurd lossen van komvormige onderdelen rondom ondersteund contact, uittrekspeling, randbescherming en een stabiele plaatsing van het ontvangende oppervlak.
Robotlassen van verbindingen in lange-asconstructies: Toegangscontrole bij de circulaire interface

Bekijk hoe een robot cirkelvormige plaatverbindingen last op een ondersteunde lange-asconstructie en plan de toegang tot de verbindingen, de bevestiging en de padsegmentatie.
Cilindrische-onderdeeloverdracht en bediening van apparatuur: het onderdeel op beide interfaces controleren.

Zie hoe een robot korte cilindrische onderdelen vastgrijpt naast ingesloten apparatuur en plan de oppak-, apparatuur-handshake- en overdrachtinterfaces.
Robotlassen van grote frameverbindingen: plan de toegang tot de lastoorts vóór de eerste lasboog.

Zie hoe een oranje robot meerdere verbindingen last op een groot, vast frame en leer hoe de toegang tot de lastoorts, de bevestiging en de volgorde van het laspad het celconcept vormgeven.