
Bij het hanteren van kleine onderdelen zijn er twee referentieproblemen te beschrijven: het kenmerk dat een binnenkomend onderdeel identificeert en de fysieke locatie waar het onderdeel moet aankomen. Een duidelijk beeld in het ophaalgebied definieert op zichzelf niet de ontvangende mal of garandeert een succesvolle plaatsing.
Beschrijf beide uiteinden van de beweging.
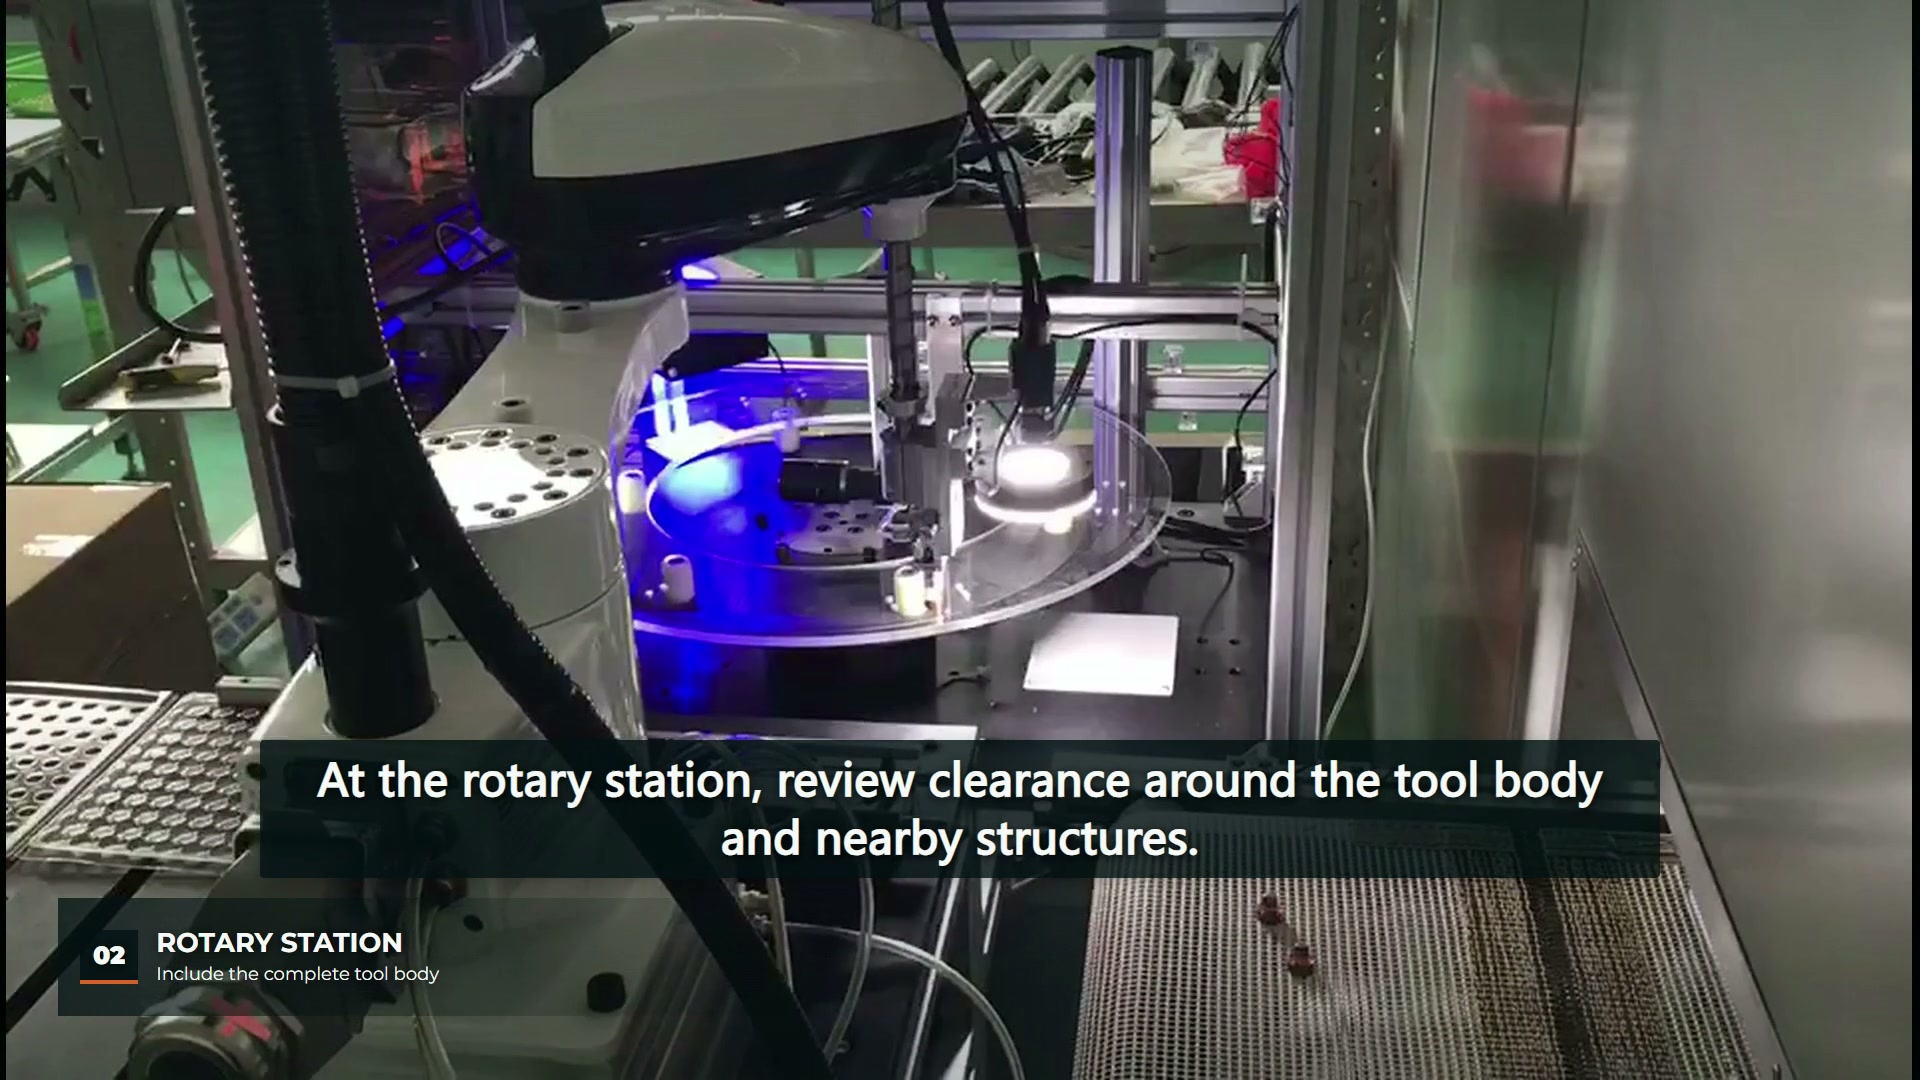
Op 00:03 toont de video een witte SCARA-robot boven een werktafel met een invoergebied aan de rechterkant en een verlicht roterend station aan de linkerkant. Op 00:12 bevindt de robot zich boven het roterende station, waarbij de omringende tafelstructuur nog steeds zichtbaar is. Deze observaties tonen de onderlinge positie van de werkgebieden. Ze geven geen informatie over de herkenningsnauwkeurigheid, inspectieresultaten of de afhandeling van afgekeurde onderdelen.
Begin een toepassingsbeschrijving door het onderdeelkenmerk te benoemen dat voor de oriëntatie wordt gebruikt en het bestemmingskenmerk dat voor de plaatsing wordt gebruikt. Een zichtbare buitencontour en een ontvangende uitsparing zijn bijvoorbeeld verschillende referentiepunten. Hun relatie moet worden beschreven, zelfs als de robotbeweging eenvoudig lijkt.
Kies verlichting die past bij het object dat u wilt bekijken.
Baslers verlichtingsgids Er wordt uitgelegd dat tegenlicht de contouren van een object kan benadrukken, terwijl oppervlakte-informatie verloren gaat. De relevante les is om een verlichtingsopstelling te kiezen rond het te inspecteren object. De lichtbronnen die in deze beelden te zien zijn, geven geen uitsluitsel over welk algoritme, welke verlichtingsmethode of welke acceptatiedrempel wordt gebruikt.
Voor een nieuw onderdeel dient u afbeeldingen te verzamelen van het daadwerkelijke onderdeel onder de beoogde kijkomstandigheden. Neem daarbij mogelijke oriëntatieveranderingen en oppervlaktevariaties mee. Als de beslissing afhangt van een vlakmarkering of een oppervlaktedefect, kan een omtrektekening alleen de benodigde informatie weglaten. Als de beslissing afhangt van de omtrektekening, definieer dan welke randen zichtbaar moeten blijven.
Koppel beeldposities aan fysieke posities.
Basler's Calibration vTool-documentatie Dit beschrijft de omzetting van beeldcoördinaten naar fysieke coördinaten. Dat is het onderwerp van de genoemde referentie; het is geen kalibratieverslag voor deze cel.
Voor de projectevaluatie dient u de referentiepunten van de camera, de robot en de ontvangende armatuur op één lay-out te identificeren. Beschrijf wat er opnieuw gecontroleerd moet worden wanneer de hoogte van de camera, de tafel of het onderdeel verandert. Bewaar het beeldresultaat en de uiteindelijke observatie van het geplaatste onderdeel in hetzelfde voorbeeldrecord, zodat een plaatsingsafwijking kan worden onderzocht met beide uiteinden van de beweging beschikbaar.
| Invoer om te bewaren | Wat de beoordeling kan onderscheiden |
|---|---|
| Representatieve afbeeldingen van binnenkomende onderdelen | Of het beoogde kenmerk zichtbaar is |
| Referentiebeschrijving van camera en armatuur | Hoe de positie van de afbeeldingen zich verhoudt tot de lay-out. |
| Ontvangstvak of lokalisatiegeometrie | Wat definieert de uiteindelijke geplaatste toestand? |
| Afbeeldingen en observaties van ongebruikelijke monsters | Of dezelfde beslissing van toepassing is op omgedraaide of verduisterde onderdelen. |
Controleer de ontvangstconditie afzonderlijk.
De weergave van het draaistation op 00:12 helpt bij het formuleren van vragen over het complete gereedschapslichaam en nabijgelegen structuren. Het kan echter niet de dimensionale acceptatie van elke plaatsing weergeven. Als de volgende bewerking afhankelijk is van de oriëntatie, positionering of scheiding, geef dan aan hoe deze toestand gecontroleerd zal worden nadat het onderdeel is aangekomen.
Het bijbehorende artikel over Visueel gestuurde SCARA-sortering en coördinatenmapping Dit artikel bespreekt het bredere probleem van het in kaart brengen en controleren van de selectie. De specifiekere taak hier is het documenteren van het binnenkomende visuele kenmerk en de ontvangende fysieke referentie voordat een kandidaat-lay-out wordt geëvalueerd.
Een nuttig beoordelingspakket bevat daarom representatieve onderdelen, afbeeldingen van de kenmerken, de ontvangende geometrie en bijbehorende observaties van het oppakken en plaatsen. Zichtbare robotbewegingen bieden context; de voorbeeldgegevens leveren het bewijs voor het gewenste resultaat.