
Robotgestuurde ontbraamcel voor spuitgietwerk: robotcellen, speciale machines en scan-to-path slijpen
Een robotgestuurde ontbraamcel is een cel waarin een robot een spindel of slijpkop rond een gietstuk beweegt dat is bevestigd aan een vaste opspaninrichting of positioneerder.
Bespreek je werkstuk →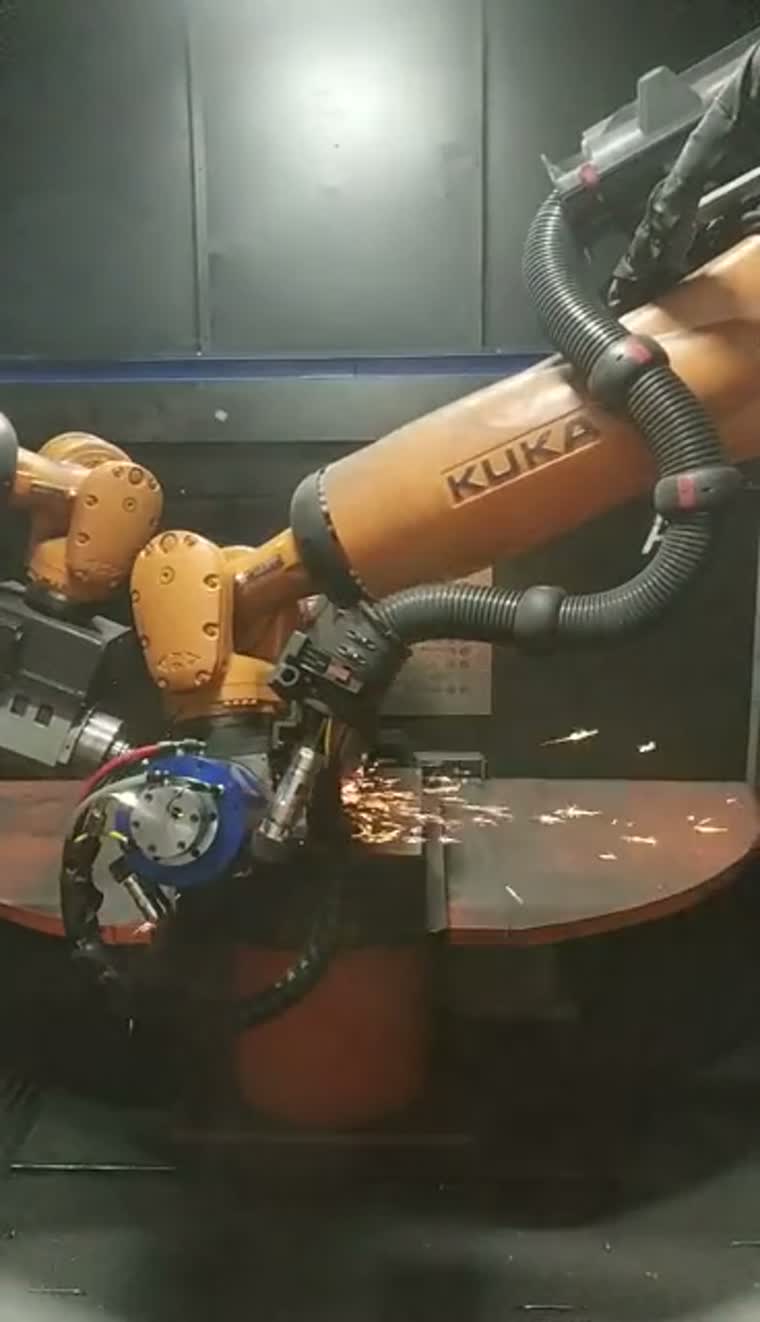
Begin met het gieten en de bijbehorende beperkingen.
Typische werkstukfamilies zijn onder andere motorblokken, cilinderkoppen, transmissiehuizen en motorbehuizingen. De klemmogelijkheden, de draairuimte en de gereedschapsaanloop bepalen de celindeling.
De vorm en de positie van de scheidingslijn van de binnenkomende gietstukken kunnen variëren. Bekijk representatieve gietstukken, de referentiepunten van de opspaninrichting en de te bewerken gebieden voordat u de verwerkingsmethode kiest.
Maximale werkstukmassa: op aanvraag.
Maximale werkstukafmetingen en draaibereik: op aanvraag.
Een gereedschapshouder kan geschikt zijn voor werkstukken die moeilijk door vaste afwerkingsgereedschappen te voeren zijn; de keuze voor de transportroute hangt ook af van de toegankelijkheid en de opspanning.
Celindelingen, opties voor krachtregeling en stofafzuigingCelconfiguraties en toegang tot tools
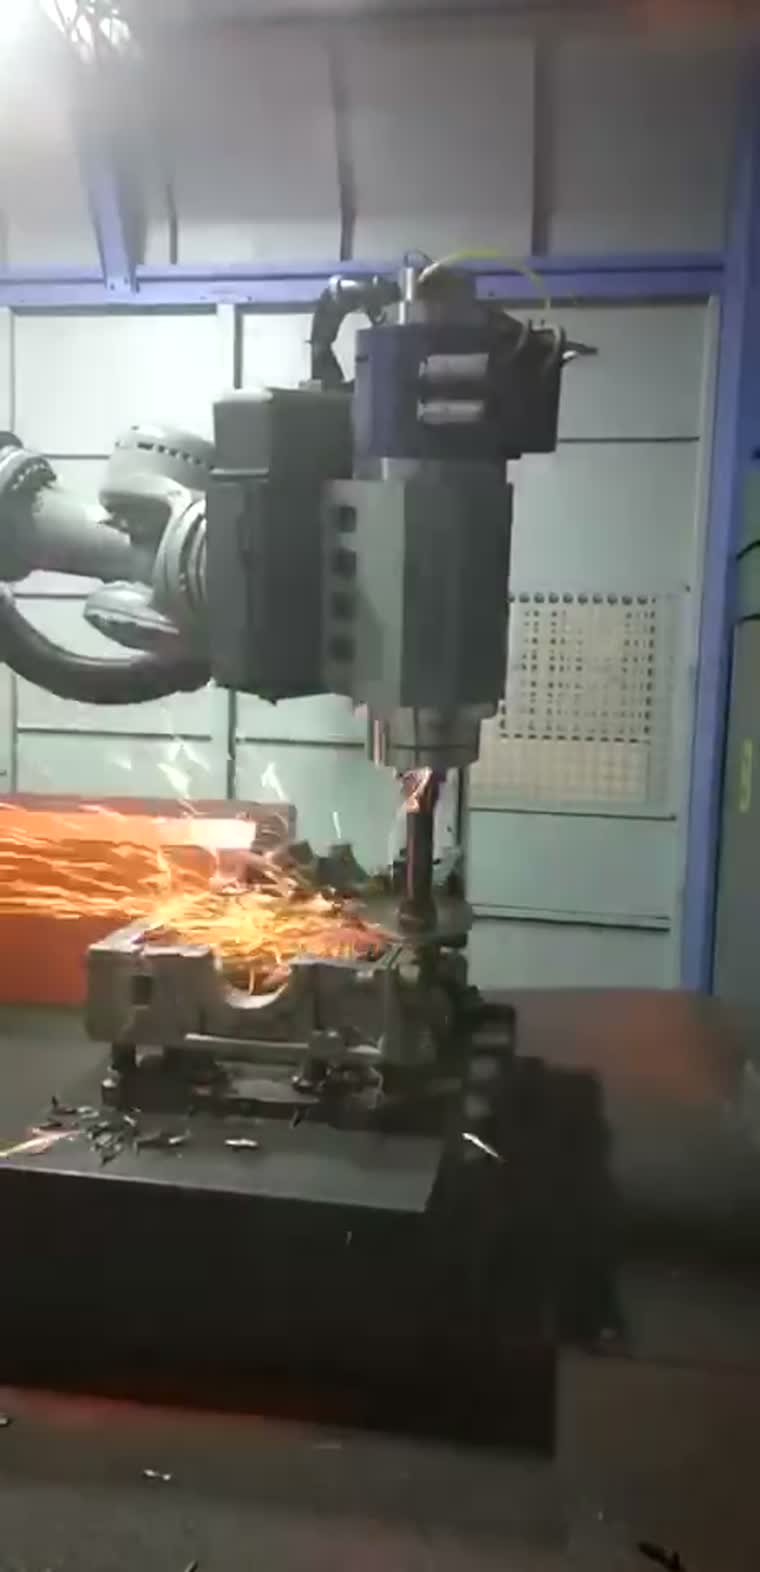
Celconfiguraties combineren een robotgestuurd gereedschap met een vaste opspaninrichting, een positioneerder of een roterende tafel. De aanloop van het gereedschap naar het gietstuk en de toegang daartoe bepalen de opstelling.
Opties zoals een zwevende spindel, automatische gereedschapswisseling en een gereedschapsmagazijn kunnen worden afgestemd op de vereiste bewerkingen en de mix van werkstukken.
Gecontroleerd contactkrachtbereik: op aanvraag.
Celindelingen, opties voor krachtregeling en stofafzuigingGegoten behuizingen
Ontbraamprocessen zijn gericht op het verwijderen van bramen, scheidingslijnen en aanspuitresten op gegoten behuizingen; variaties in de materiaalaanvoer en de toegankelijkheid van het gereedschap bepalen de aard van het proces.
Motoren en aandrijflijn
Motorblokken en cilinderkoppen vereisen mogelijk verschillende gereedschappen voor de buitenranden en zijboringen, waarbij nauwkeurige positionering en gereedschapswisselingen nodig zijn waar het proces dit vereist.
Auto- en motoronderdelen
Gegoten componentfamilies kunnen worden geëvalueerd voor een robotcel of een specifieke machine, waarbij rekening wordt gehouden met de gemeenschappelijkheid van de opspaninrichtingen en hoe vaak het product verandert.
Motorenproductie
Het ontbramen van motorbehuizingen is een typische toepassing voor robot- en machine-integratie, waarbij het klempunt en de toegang tot de randen voor elke behuizingsfamilie zijn gedefinieerd.
Robotcel versus machine voor speciale doeleinden
| Werkstukfamilie | Configuratie | Assen en posities | Flexibiliteit bij omschakeling | Productiemix |
|---|---|---|---|---|
| Grote gegoten behuizingen | Robotcel | Gelede gereedschapsbeweging; vast of gepositioneerd werkstuk | Gereedschaps- en opspaninrichtingswijzigingen voor verschillende behuizingen. | Gemengde gezinnen met uiteenlopende kenmerken |
| Herhaalde cast component families | Speciaal daarvoor bestemde machine | Gecoördineerde assen; enkele of afwisselende posities | Speciaal ontworpen wedstrijden met geplande wissels. | Herhaalde reeksen binnen een gedefinieerde familie |
| Kleine, voorgevormde componenten | Speciaal daarvoor bestemde machine | Gecoördineerde assen en geïndexeerde posities | Wijzigingen in het gereedschap binnen het ondersteunde componentbereik | Herhaalde contourverwerkingstaken |
| Middelgrote en grote componenten | Speciaal daarvoor bestemde machine | Lineaire of roterende indexeringssystemen | Onderdeelspecifieke opspaninrichtingen en procesinstellingen | Gedefinieerde verwerkingssequenties |
Scroll horizontaal om alle velden te vergelijken.
Speciaal ontworpen machines op oplossingsniveau
Speciale machines bieden gecoördineerde gereedschapsbewegingen met enkele, afwisselende of geïndexeerde bewerkingsposities. Ze worden op oplossingsniveau geëvalueerd rondom de productfamilie en de opspaninrichting.
Voorbeelden van werkstukken zijn telefoonbehuizingen, cameramodules, behuizingen voor settopboxen, deurgrepen en kunststof onderdelen voor auto's.
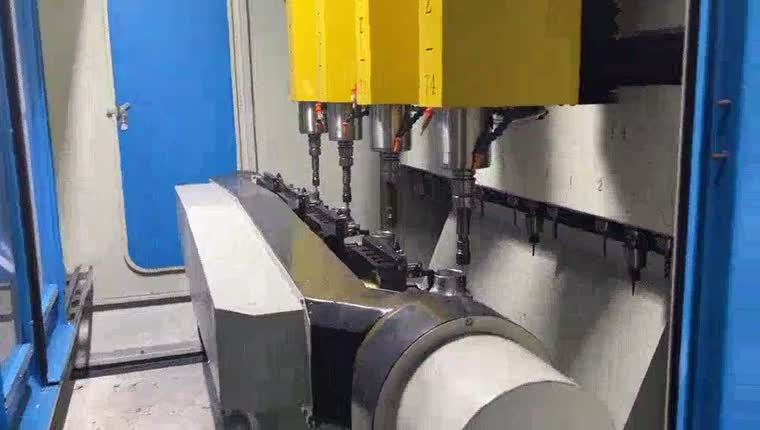
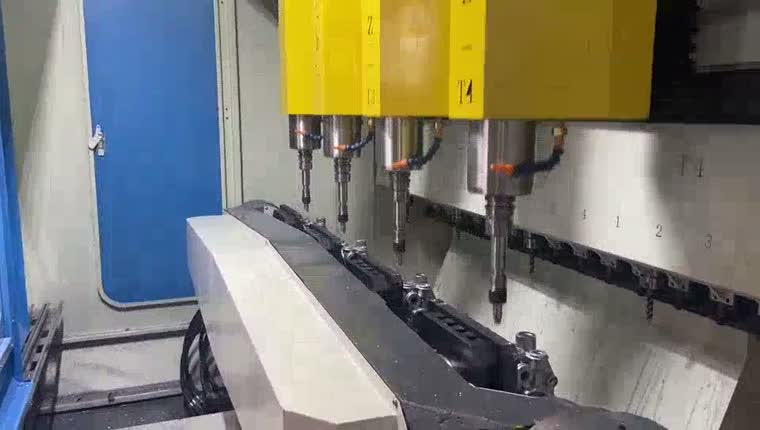
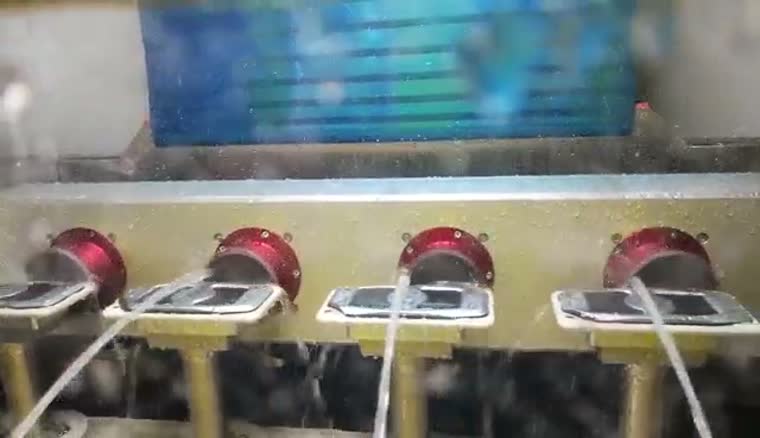
Voor geschikte contourafwerkingstaken is een natte verwerkingsmethode beschikbaar, waarbij vloeistof rond het gereedschap en roterende opspaninrichtingen wordt gebruikt. De geschiktheid hangt af van het materiaal en de gewenste afwerking.
Houd bij het plannen van de opspaninrichting en de bewerkingsvolgorde rekening met de overgang van lassen naar ontbramen.
Aslassen en nabewerkingEVST Scan-to-Path Grinding
EVST Scan-to-Path Grinding genereert een slijppad op basis van gescande werkstukcontouren binnen gedefinieerde bewerkingsgebieden; het vervangt echter niet de noodzaak om het proces te definiëren, opspaninrichtingen te valideren of het afgewerkte onderdeel te controleren.
Bij een programmeervrije slijprobot is de beoogde reductie het handmatig, puntsgewijs aanleren van het pad. De gereedschapsselectie, scandekking, procesgrenzen en acceptatiecriteria moeten nog steeds worden vastgesteld.
Bespreek je werkstuk →Van de gescande contour tot de uiteindelijke uitvoering.
Scan het werkstuk, identificeer de contour binnen het gedefinieerde bewerkingsgebied en genereer een pad voor de robotuitvoering. Het pad moet worden gecontroleerd op toegankelijkheid van de opspaninrichting en het geselecteerde gereedschap.
Leg de contouren van het werkstuk vast in het geselecteerde gebied.
Identificeer de bewerkingsrand en genereer het gereedschapspad.
Voer het aangevinkte pad uit met het geselecteerde contactgereedschap.
Conceptdiagram · Stappen vereisen validatie van werkstuk en cel.
Krachtgestuurde uitvoering ondersteunt contact tijdens het gegenereerde pad; krachtregelingsopties en hun specificaties worden geselecteerd in de bredere celconfiguratie.
Celindelingen, opties voor krachtregeling en stofafzuigingDriedimensionaal zicht en adaptieve paden
Met behulp van driedimensionale beeldvorming en verwerking kan een representatie van het werkstuk worden gecreëerd en het bewerkingspad worden aangepast aan ruimtelijke variaties. CAD-vrije verwerking is optioneel, waarbij de contouren en het proces kunnen worden bepaald aan de hand van de scan; productinspectie is eveneens optioneel.
Scanduur onder de overeengekomen dekking en testomstandigheden: op aanvraag.
Scannauwkeurigheid onder de overeengekomen materiaal-, geometrie- en testomstandigheden: op aanvraag.
Laserdetectie en afwijkingscompensatie
Met puntlaserdetectie kan het huidige onderdeel worden vergeleken met het voorgaande onderdeel, waardoor positievariaties bij een scheidingslijn kunnen worden gecompenseerd. Deze vergelijking betreft afwijkingen tussen de onderdelen onderling, en niet afwijkingen ten opzichte van een CAD-model.
Lasermeting van de lasuitsteeksels kan informatie verschaffen voor positiecorrectie en coördinatie met het afwerkingsgereedschap tijdens de lasrupsbewerking. De meet- en verwijderingsstrategie moet worden afgestemd op de verbinding.
Offline programmeren en simulatie
Offline programmeren bereidt het pad van de robot weg van de cel voor. Botsingscontrole en codesimulatie ondersteunen de beoordeling voordat een postprocessor het controllerspecifieke programma genereert.
Definieer het gereedschap, de opspaninrichting en het robotpad.
Controleer botsingen en simuleer het programma.
Genereer controllercode en valideer deze vervolgens op de cel.
Conceptdiagram · Stappen vereisen validatie van werkstuk en cel.
Simulatie ondersteunt de voorbereiding; het robotprogramma, de gereedschapsgeometrie en de opspaninrichtingen moeten nog worden gevalideerd in de daadwerkelijke productielijn.
Nabewerking en slijpen van de lasnaad
Robotgestuurd slijpen van lasnaden kan gebruikmaken van een door een robot vastgehouden afwerkingskop rond een aluminium frame. De opspaninrichting biedt toegang tot de lasrups, terwijl het gereedschap het geselecteerde verwijderingspad volgt.
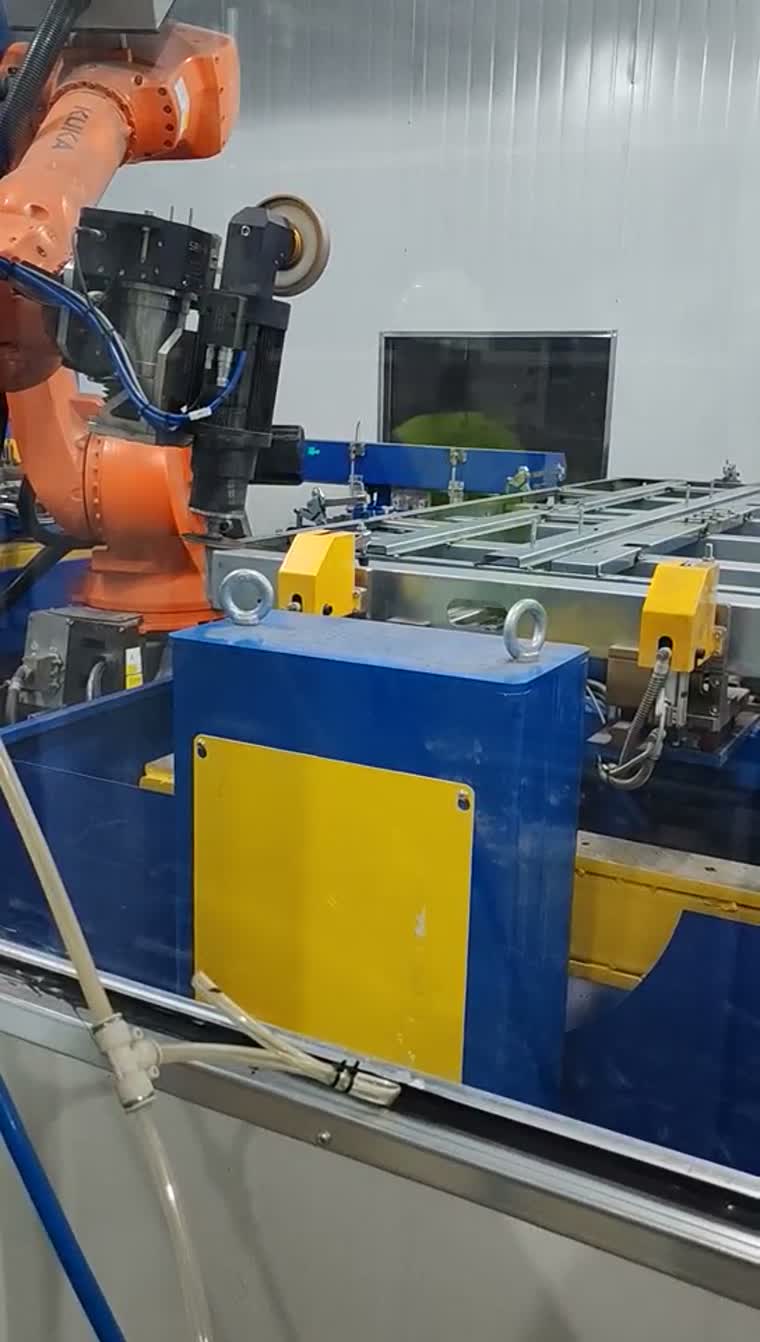
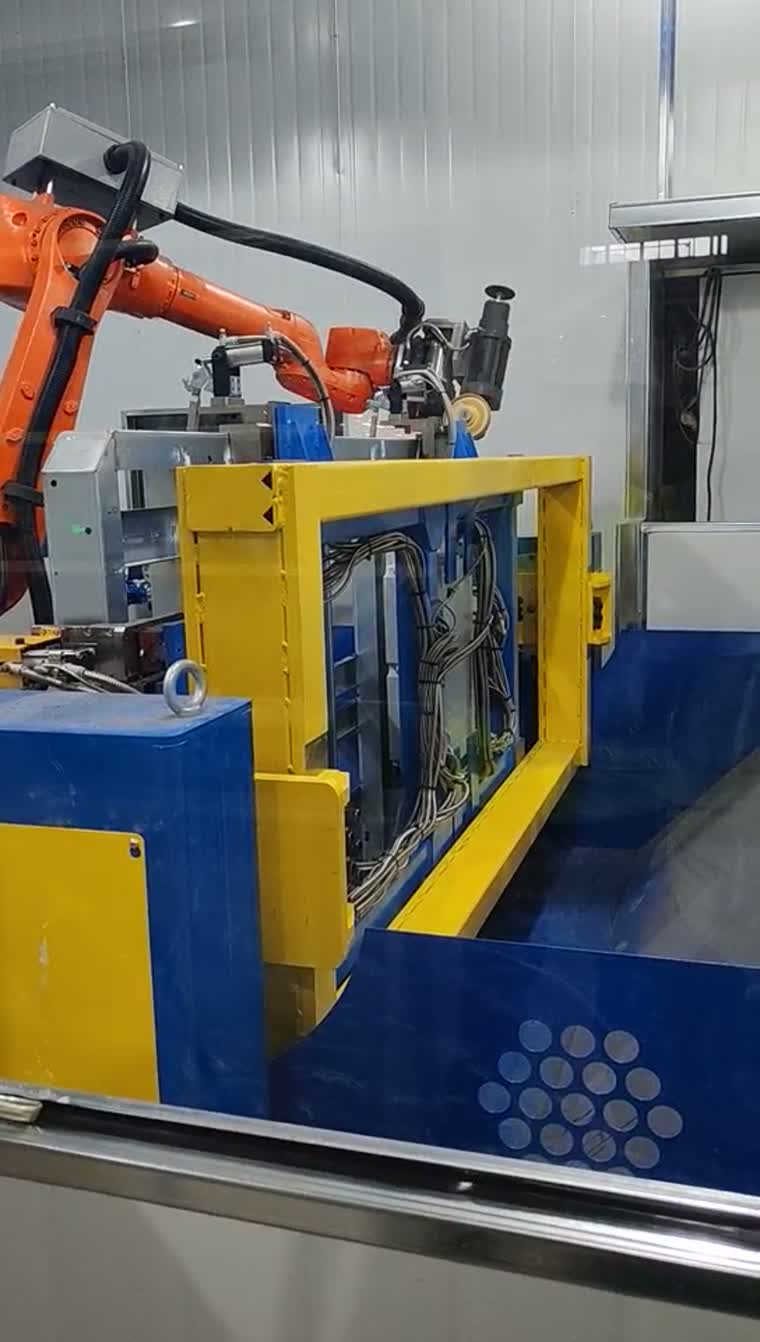
Het afwerken van accubakken met wrijvingslassen is een verwant proces met eigen opspaninrichtingen en procesvereisten.
Afwerking van de accubak en aanverwante procesoptiesTypische toepassingen en integratiemogelijkheden
Typische toepassingen zijn onder andere het reinigen van de randen van gegoten behuizingen, het ontbramen van motoronderdelen en het afwerken van lasnaden op frames. De leveringsomvang wordt bepaald aan de hand van opspaninrichtingen, gereedschappen, robotintegratie en procesvalidatie.
De laad- en losinterfaces worden gedefinieerd met de apparatuur stroomopwaarts en stroomafwaarts.
Deel representatieve werkstukken, de te bewerken randen of lassen, de referentiepunten van de opspaninrichting en de acceptatiecriteria om een configuratiebeoordeling te starten.
Vragen die u moet stellen voordat u een ontbraamcel selecteert
Wat betekent "programmeervrij" nu precies: geen lesgeven, of geen CAD-model?
Dit houdt in dat het procespad wordt gegenereerd op basis van gedetecteerde contouren om puntsgewijze instructie te verminderen. Werken zonder een CAD-model van het product is een optionele configuratie; opspaninrichtingen, gereedschappen en procesacceptatie moeten nog steeds worden gevalideerd.
Hoe wordt het gereedschapspad gegenereerd wanneer het gietstuk per onderdeel verschilt?
De scan identificeert de relevante contour binnen een gedefinieerd verwerkingsgebied. Padgeneratie maakt gebruik van die contour, terwijl een geschikte detectie-opstelling variaties tussen onderdelen kan compenseren. Geometrie buiten het toepassingsgebied vereist een procesevaluatie.
Wanneer is een speciale ontbraammachine beter dan een robotcel?
Een speciale machine is het overwegen waard wanneer productfamilies, opspaninrichtingen en bewerkingssequenties zich herhalen. Een robotcel kan worden geëvalueerd wanneer toegang, gereedschapsaanpak of de productmix een andere opstelling vereist; vergelijk ze op de daadwerkelijke werkstukken.
Kunnen ontbramen en naslijpen na het lassen in dezelfde cel plaatsvinden?
Ze kunnen binnen een gedeeld concept worden beschouwd als de opspaninrichtingen, de toegang tot gereedschap en de procesvereisten compatibel zijn. Het combineren ervan is een projectbeslissing, geen standaardmogelijkheid die voor elke lay-out wordt verondersteld.
Welke gereedschapswisselingen zijn nodig voor de productie van gemengde modellen?
Definieer eerst de bewerkingen en benodigde gereedschappen voor elke productfamilie. Automatische gereedschapswisseling en een gereedschapsmagazijn kunnen vervolgens op basis daarvan worden geconfigureerd, inclusief toegangscontroles en controles van de opspaninrichting.
Kan het genereren van visuele paden achteraf worden ingebouwd in een bestaande cel?
De geschiktheid van een retrofit wordt per geval beoordeeld. Controleer de interfaces tussen de robot en de controller, de scanmogelijkheden, de kalibratie, de gereedschapsgeometrie en de compatibiliteit van de opspaninrichting voordat de upgrade wordt uitgevoerd; een scandemonstratie alleen is niet voldoende om de compatibiliteit van de cel vast te stellen.