
In het kort: Het product wordt op een pallet over een rechte transportband vervoerd en stopt bij de verschillende stations. Een robot plaatst een onderdeel op de behuizing, een perskop drukt het vast, een aandrijfeenheid komt van de zijkant en schroeft het vast, een robot draait de behuizing om, klemmen worden geplaatst, een binnenpot valt op zijn plek en aan het einde verpakt een robot het afgewerkte product in een doos. Drie beslissingen zijn cruciaal voor een dergelijke productielijn: de positionering van de pallet bij elk station, welke stappen daadwerkelijk beeldherkenning vereisen en hoe flips en pick-and-place in de cyclus passen. Een productielijn plannen? Ontvang een schatting van de lay-out en de doorlooptijd..
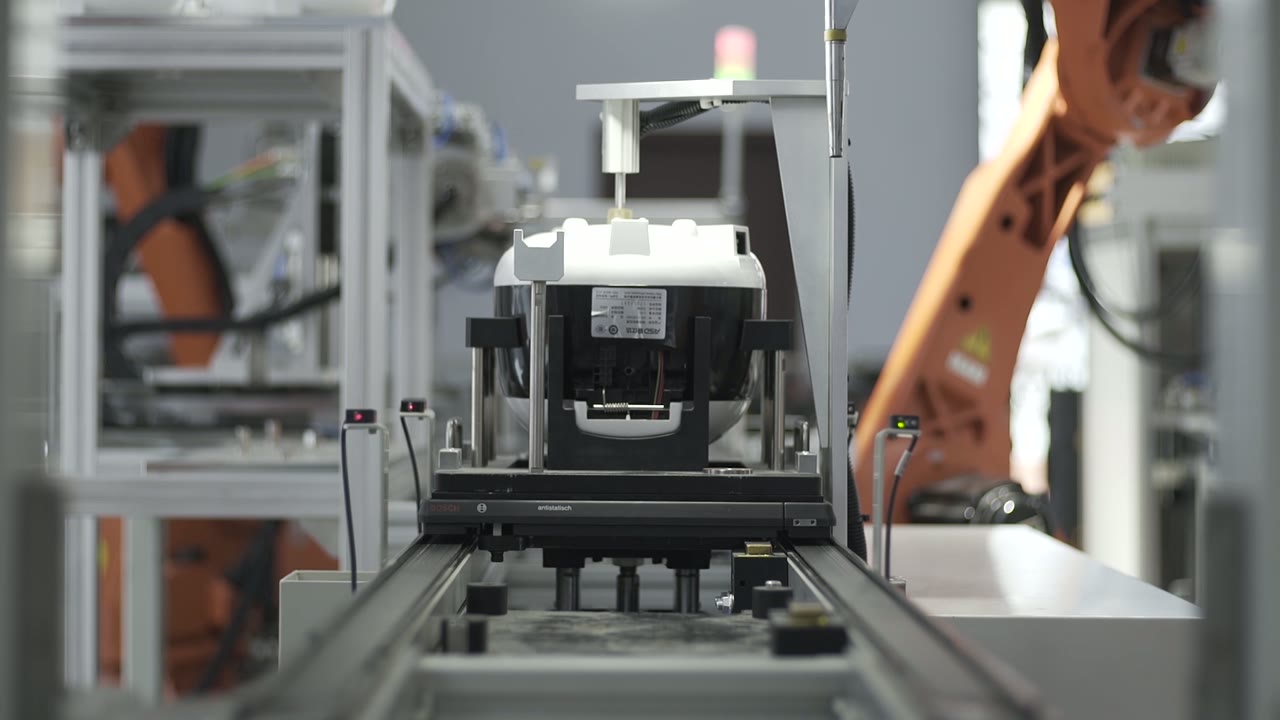
In een oogopslag
| Product | Klein huishoudelijk apparaat — gegoten behuizing, binnenpan, dekselclips |
| Proces | Montage, schroeven en inpakken |
| Transport | Pallets op een rechte, aangedreven transportband. |
| Automatisering | Eén robot per station, plus vaste pers- en aandrijfeenheden. |
| Onderdelenlevering | Langs het spoor bevinden zich nesten naast elk station. |
| Behandeling | Oppakken en plaatsen, vastdrukken, vanaf de zijkant vastschroeven, omdraaien, definitief inpakken |
| uitgang | De afgewerkte producten worden in dozen verpakt en van de productielijn afgevoerd. |
| Teststation | Een stop waar het apparaat stilstaat en een kabel wordt aangesloten. |
Het probleem dat in deze regel wordt aangepakt
Een afgewerkt apparaat is een lange reeks kleine handelingen: plaatsen, vastzetten, vastschroeven, omdraaien, vastklikken, invoegen, testen, verpakken. Elke handeling is eenvoudig. De moeilijkheid zit hem in het exact uitvoeren ervan voor elk apparaat, bij elke dienst, en in het opnieuw in balans brengen van de hele keten wanneer het product verandert.
Een palletlijn biedt hiervoor een oplossing door de volgorde en de referentiepunten vast te leggen: het product wordt eenmaal op een pallet geplaatst en alles wat daarna volgt, verwijst naar die pallet. De stations worden verwisselbare slots en het wisselen van product betekent het aanpassen van de opspaninrichtingen en programma's in plaats van het opnieuw trainen van medewerkers.
Hoe de lijn loopt
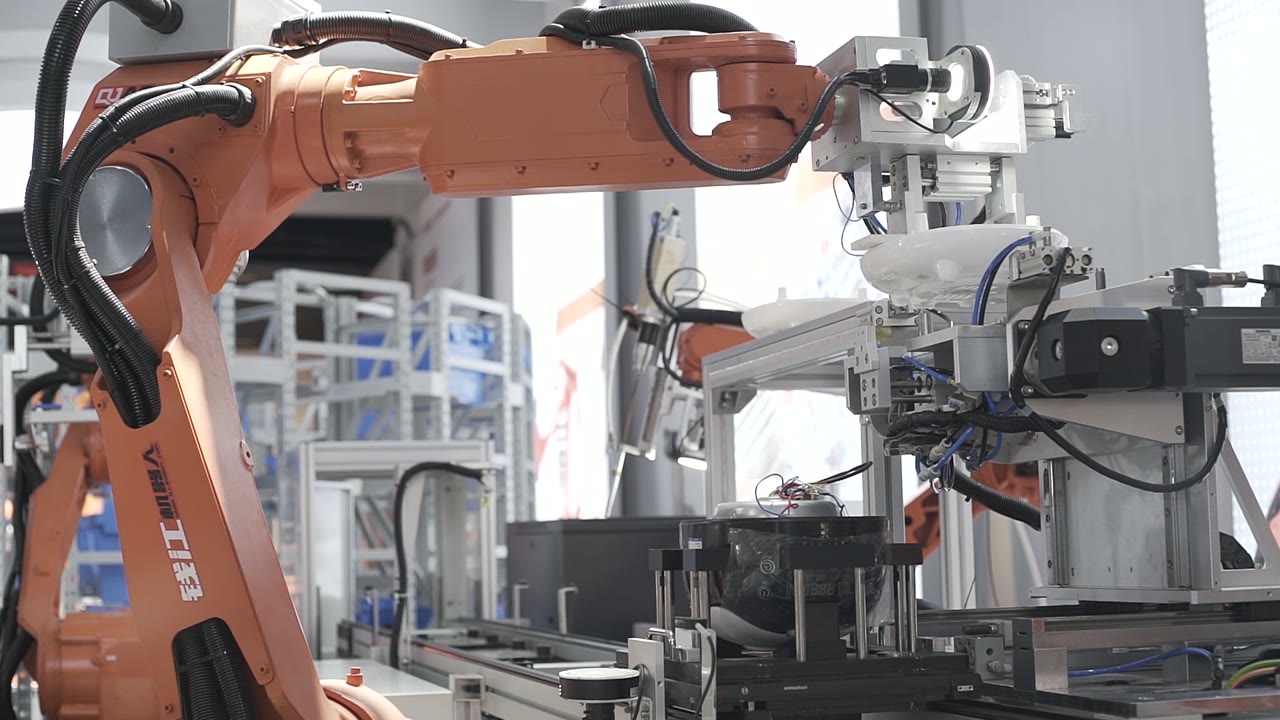
- Plaats. Een robot pakt een onderdeel uit de stapel aan de productielijn en plaatst het op de behuizing op de pallet.
- Stoel. Een perskop komt van bovenaf naar beneden en plaatst het onderdeel op zijn plaats.
- Schroef. Bij het schroefstation loopt een aangedreven schroefmachine vanaf de zijkant over een rail, drijft de schroef aan en trekt zich terug.
- Inhoudsopgave. De pallet vervoert de unit naar het volgende station.
- Omdraaien. Bij een van de stops draait een robot het lichaam om en zet het terug op de pallet, zodat de volgende zijde naar boven ligt.
- Klem. Kleine afdekclipjes worden uit een nest gehaald en op hun plaats gedrukt.
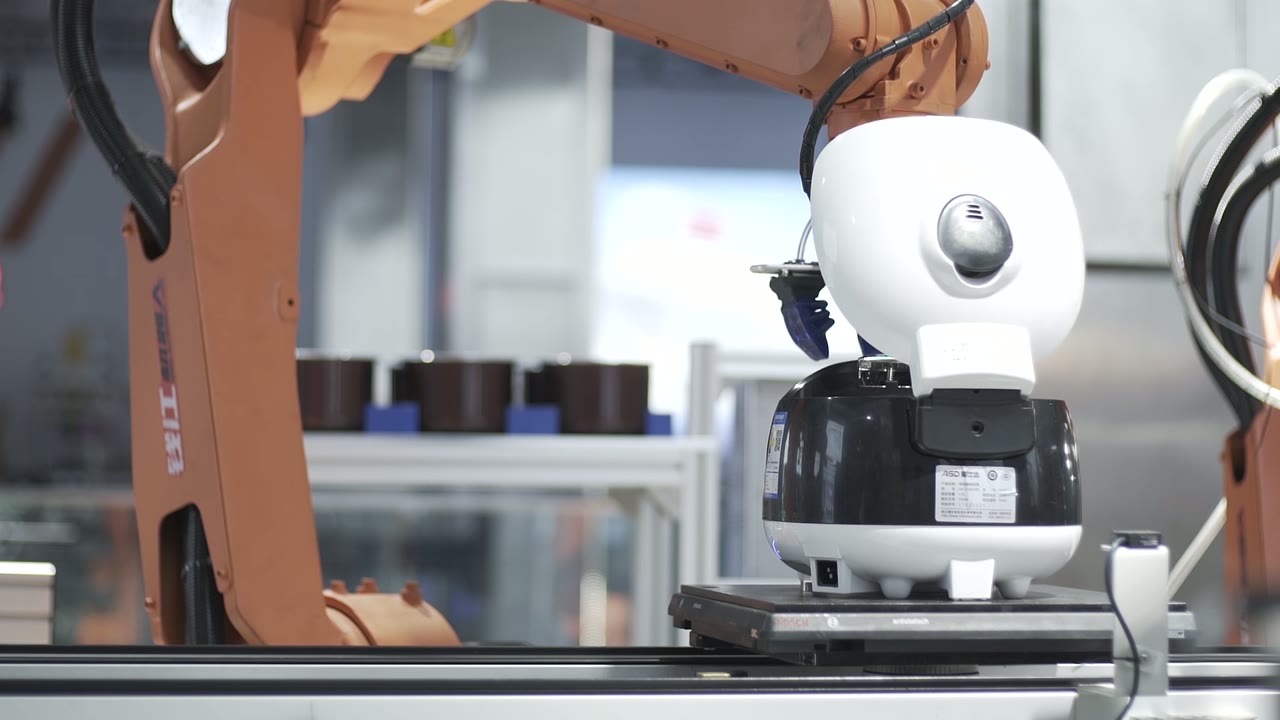
- Invoegen. Verderop tilt een robot een binnenpot uit een rij nesten en laat deze in het lichaam vallen.
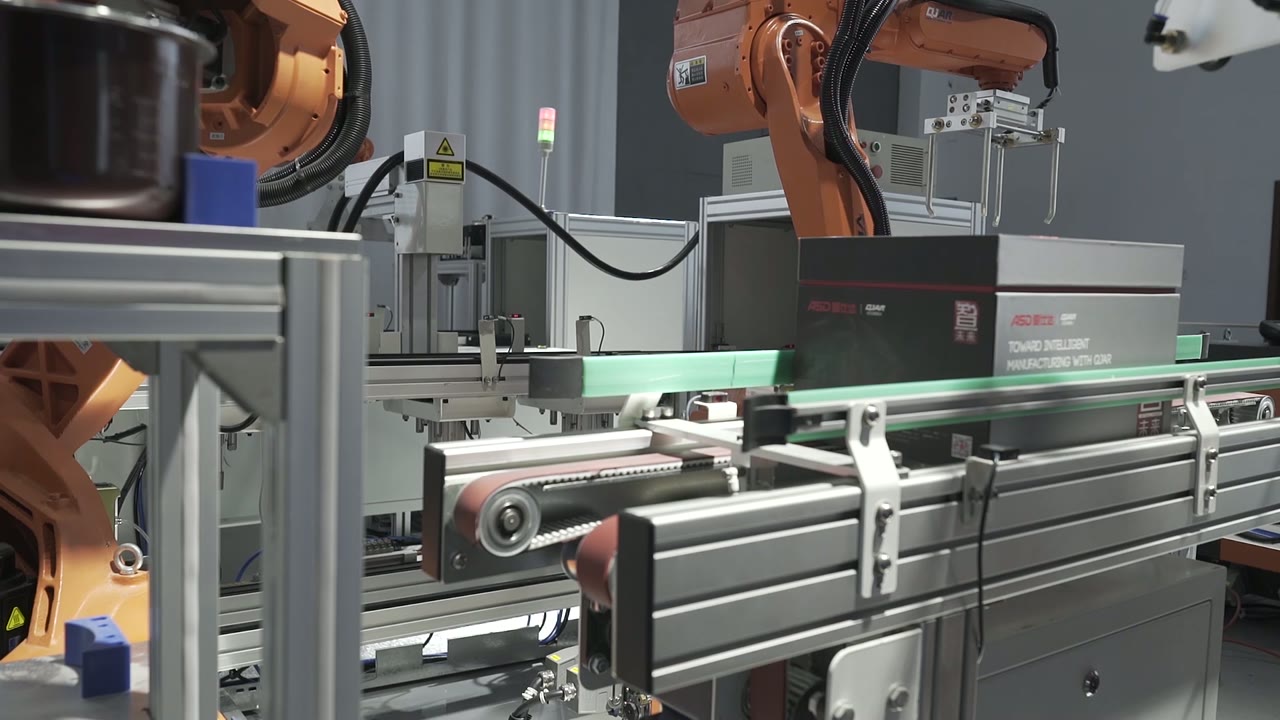
- Pack. Aan het eind tilt een robot het afgewerkte product in een doos, waarna de dozen zich opstellen en de productielijn verlaten.
Drie ontwerpbeslissingen
1. Bepaal waar de pallet zich bevindt en waar niet.
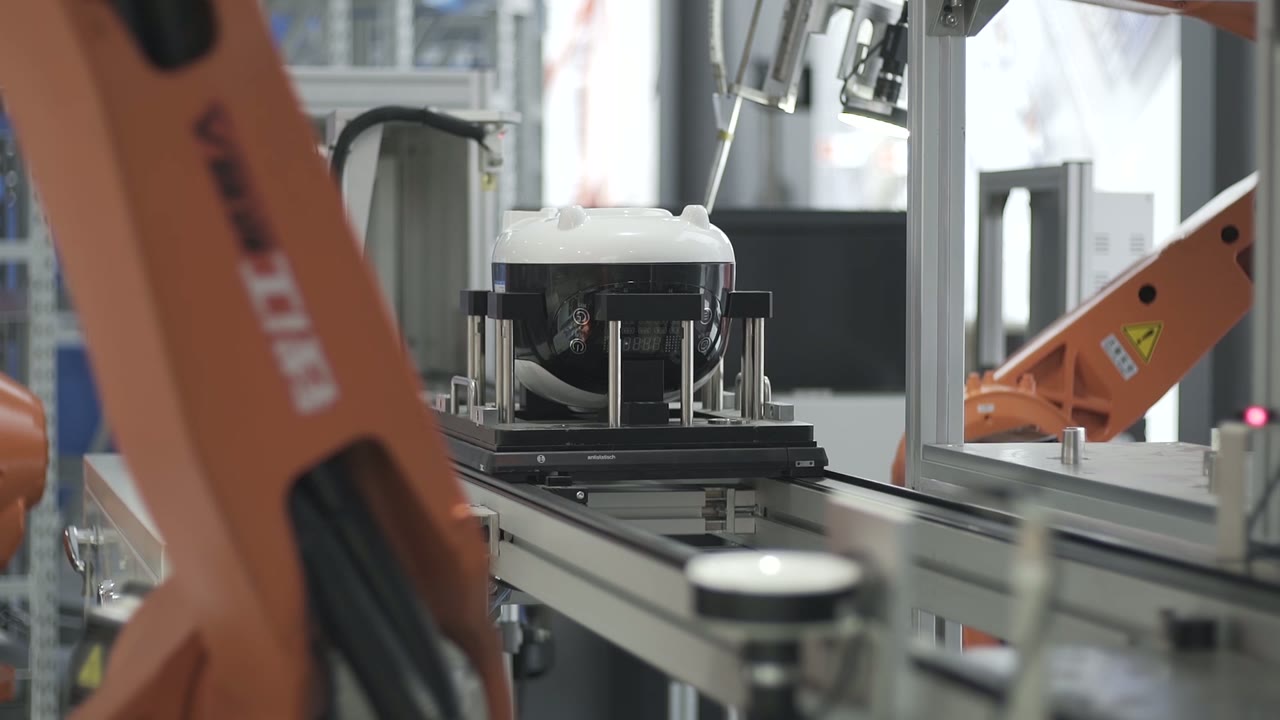
Elk station na het eerste vertrouwt op de pallet. Dat vertrouwen moet op drie plaatsen verdiend worden:
- Product op pallet. Hoe het product wordt vastgehouden: een houder, pinnen, klemmen – en hoeveel bewegingsruimte het heeft zodra het erin zit.
- Pallet naar station. Hoe de pallet bij elk station wordt gestopt en opgetild of vastgezet. Stoppen tegen een vaste aanslag en vastzetten is gebruikelijk; de nauwkeurigheid die daarbij wordt bereikt, is de nauwkeurigheid die elk station overneemt.
- Retourneren en schoonmaken. Pallets draaien rond, verzamelen vuil en slijten. Een versleten positioneringsbus op één pallet wordt bij één op de twintig pallets als een defect station aangemerkt.
Vraag die snel beantwoord moet worden: Welke bewerkingen vereisen daadwerkelijk een nauwe tolerantie? Voor al het andere kan speling worden gegeven, en speling is goedkoop.
2. Richt je visie op de plek waar je iets koopt.
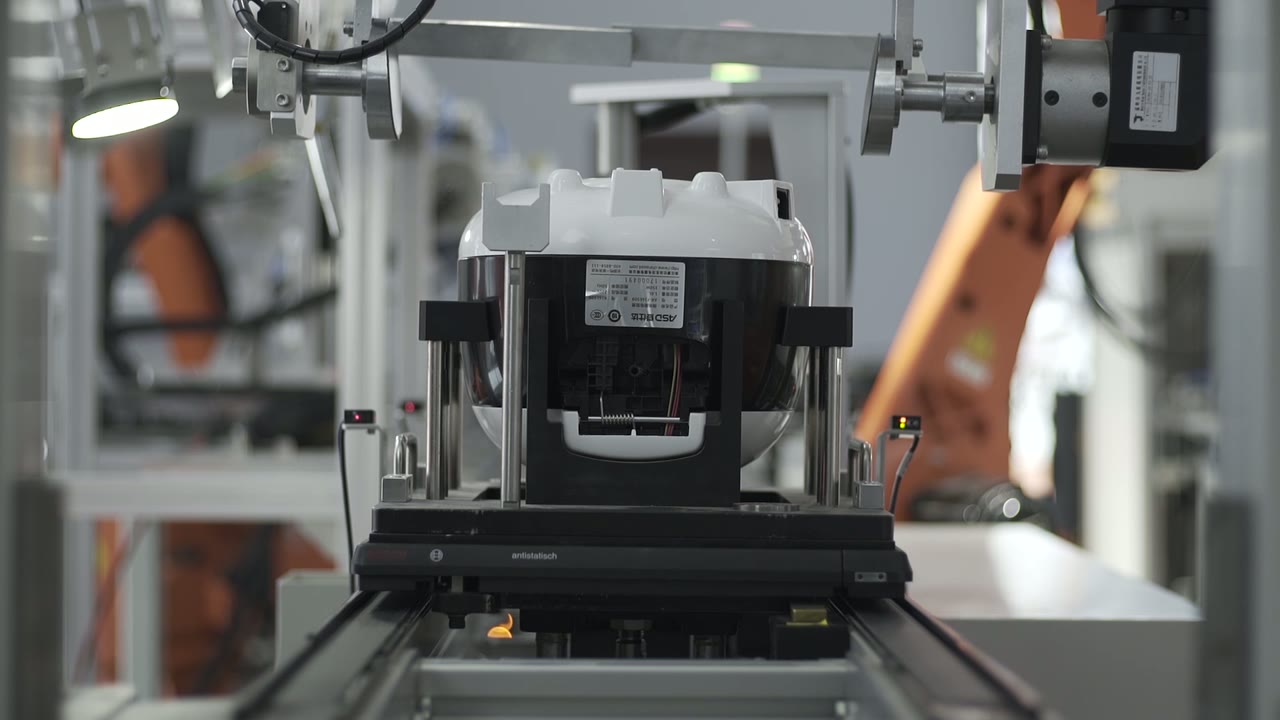
Beeldvorming aan een assemblagelijn is op een paar specifieke momenten de investering waard: wanneer een onderdeel op een onbekende positie aankomt, wanneer een bewerking een kenmerk moet vinden dat ten opzichte van het referentiepunt beweegt, en wanneer een defect moet worden opgespoord voordat de waarde van de assemblage toeneemt.
Het is veel minder waardevol als een goede opspaninrichting hetzelfde resultaat zou opleveren. Een onderdeel dat in een houder op een pallet ligt, hoeft niet gevonden te worden, maar vastgehouden te worden. De nuttige test: welke fout wordt door goed zicht voorkomen, en wat zijn de kosten van die fout als deze het volgende station bereikt?
Diezelfde logica geldt voor verificatie. Aanwezigheids- en positiecontroles na een cruciale stap betalen zichzelf meestal terug; een camera die wordt toegevoegd omdat het station er ingewikkeld uitzag, meestal niet.
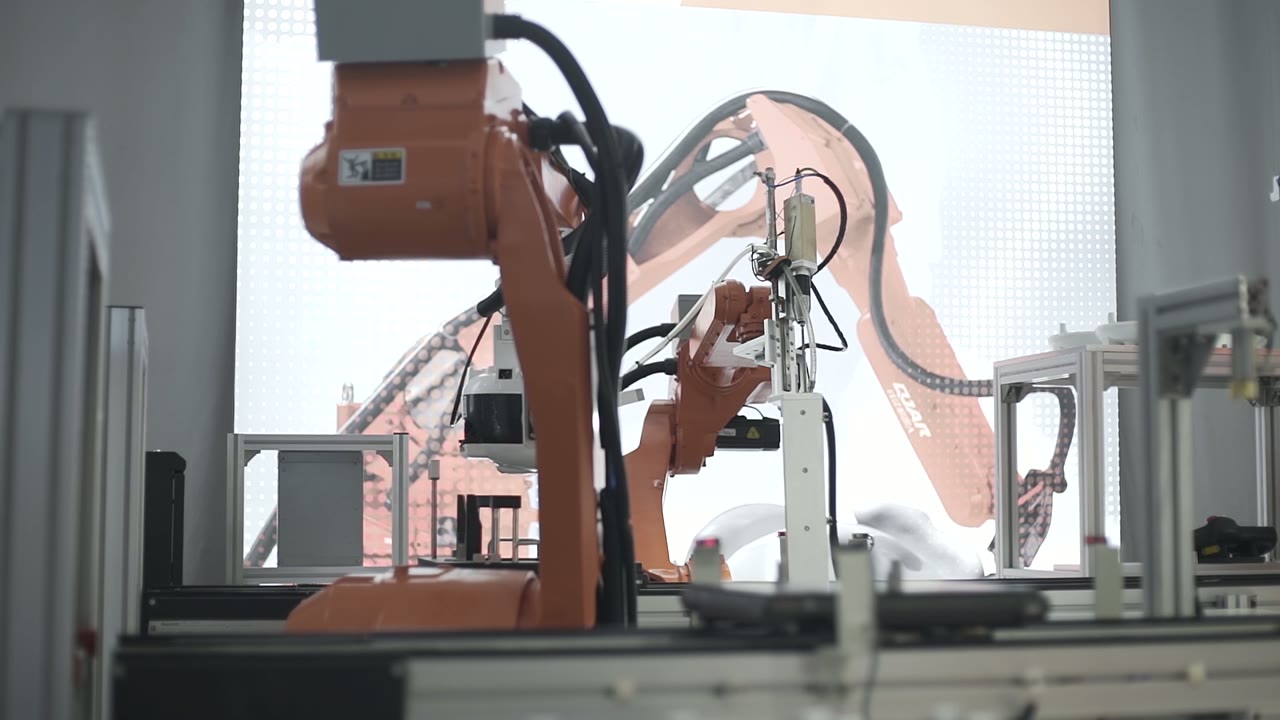
3. Balanceer flips en pick-and-place tegen het langzaamste station.
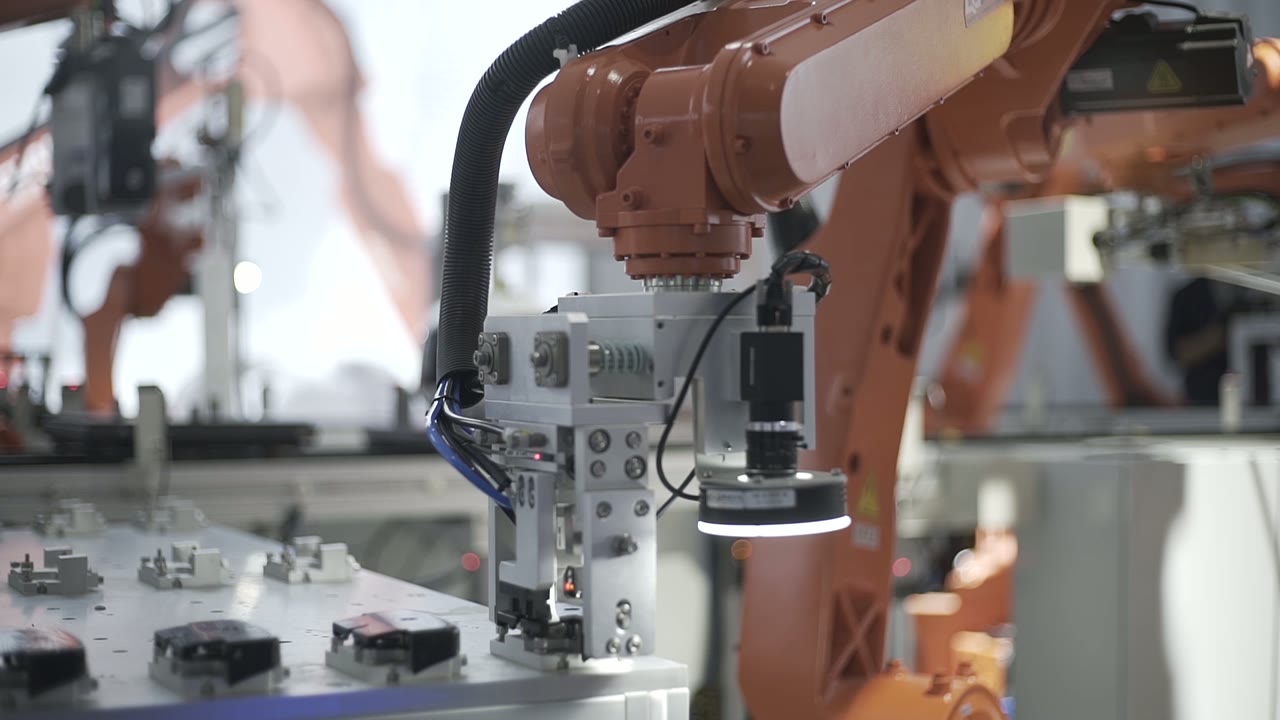
Een lijn beweegt met het tempo van het langzaamste station, en draai- en lange pick-and-place-bewegingen worden in stilte dat station. Drie praktische punten:
- Tel de zetten, niet de handelingen. Een "eenvoudige" flip bestaat uit een pick, een rotatie, een plaatsing en een terugkeer — vaak langer dan het schroeven dat eraan voorafgaat.
- Samenvoegen of splitsen. Twee korte bewerkingen op één station kunnen een robot delen; één lange bewerking kan over twee stations worden verdeeld in plaats van de hele lijn te vertragen.
- Ontwerp voor de omschakeling. Nesten, grijpers en programma's vermenigvuldigen zich met het aantal varianten. Dankzij snelwisselgereedschap en één enkel productselectiepunt duurt de omschakeling slechts enkele minuten in plaats van een hele dienst.
Wanneer deze lay-out geschikt is — en wanneer je er beter naar moet kijken
- Goede pasvorm: stabiele productfamilies met een gedefinieerde assemblagevolgorde, volumes die specifieke houders en mallen rechtvaardigen, en onderdelen die op een geordende manier aan de productielijn kunnen worden aangeboden.
- Evalueer verder: vele varianten met verschillende assemblagevolgordes, onderdelen die in bulk aankomen en eerst moeten worden gescheiden, handelingen die nog steeds menselijk oordeel vereisen (cosmetische controles, kabelgeleiding) en een product waarvan de volgende generatie de belangrijkste uitgangspunten verandert.
FAQ
Waarom pallets in plaats van een transportband met vrije doorstroming?
Omdat het product eenmaal op een vaste locatie wordt geplaatst en elk station die locatie overneemt. Vrij transport is prima voor het verplaatsen van producten tussen handmatige werkbanken; voor robots verplaatst het het locatieprobleem echter naar elk station.
Waar loopt de lijn doorgaans vertraging op?
Bij het station met de langste enkele beweging – vaak een draai of een lange pick – en bij de wissel. Beide zijn lay-outbeslissingen, geen robotbeslissingen.
Heeft elk station een robot nodig?
Nee. Vaste units — perskoppen, aandrijfeenheden op rails — zijn goedkoper en sneller waar de beweging altijd hetzelfde is. Robots bewijzen hun nut waar het traject verandert met de variant, of waar één arm meerdere taken uitvoert.
Ontvang een schatting van de lay-out en de doorlooptijd.
Stuur ons:
- Montagetekening en de montagevolgorde
- Onderdelenlijst met de mogelijke presentatievormen voor elk onderdeel (nest, tray, los).
- Aantal varianten en frequentie van omschakeling
- Dagelijks of jaarlijks volume, ploegendiensten en het beoogde lijntarief
- Plattegrond met beschikbare lengte en de positie van de apparatuur stroomopwaarts en stroomafwaarts.
We zullen reageren met een voorstel voor de lijnindeling en een schatting van de doorlooptijd.
Ontvang een schatting van de lay-out en de doorlooptijd → of e-mail verkoop@evsrobot.com
De beelden zijn gefilmd op de productielocatie van een partner. De lijnsnelheid, stationtijden en productcijfers van die locatie zijn niet openbaar en worden hier niet vermeld.