
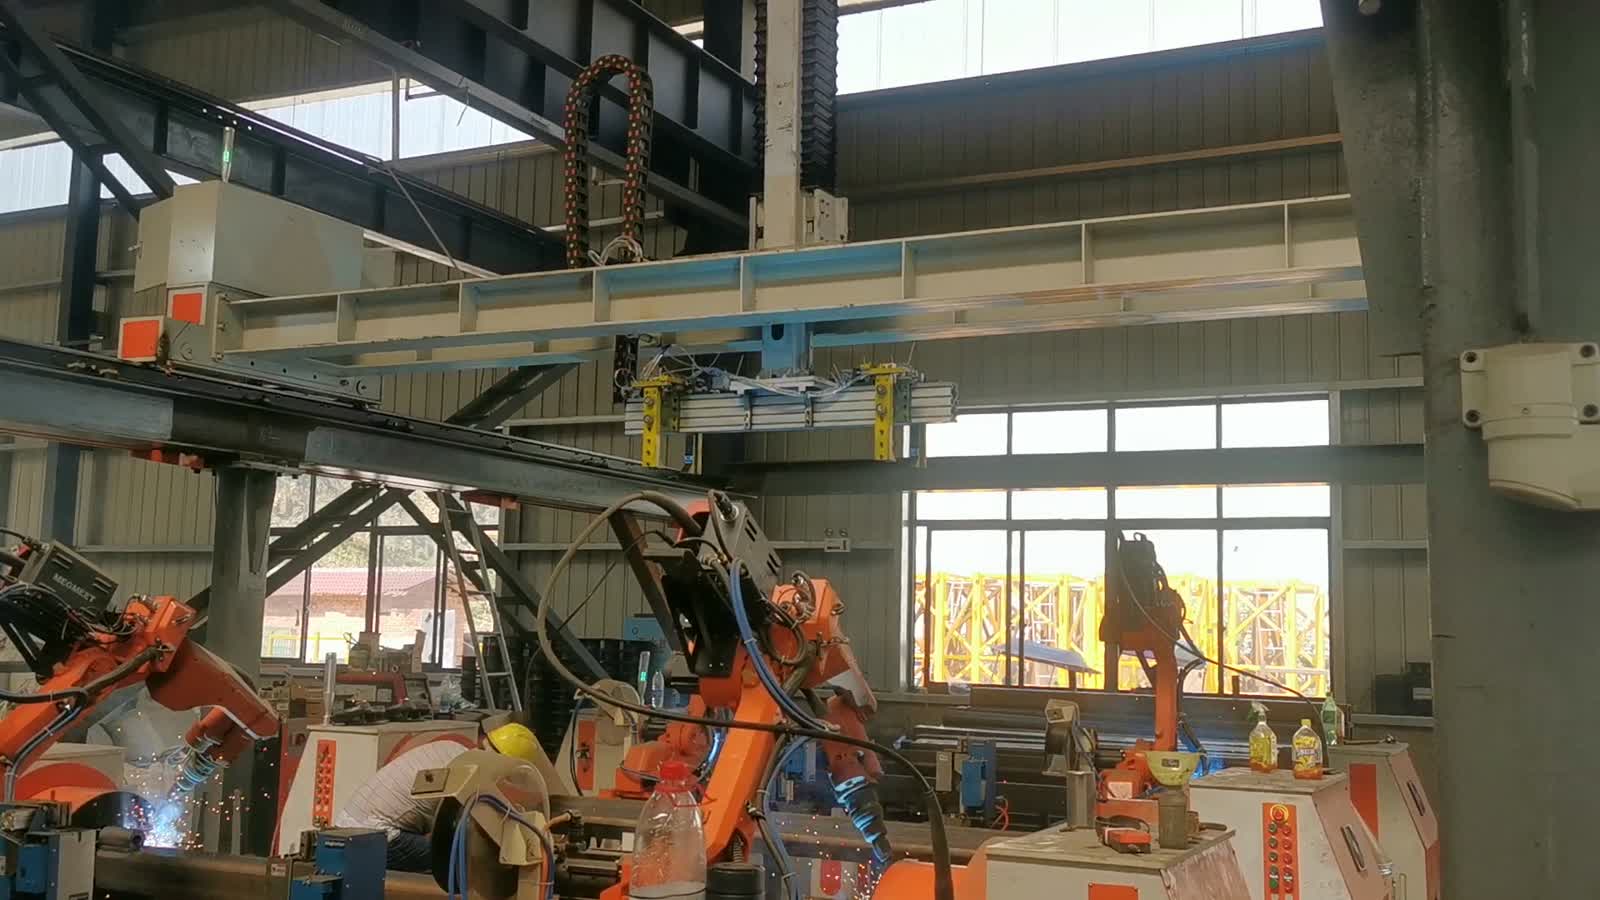
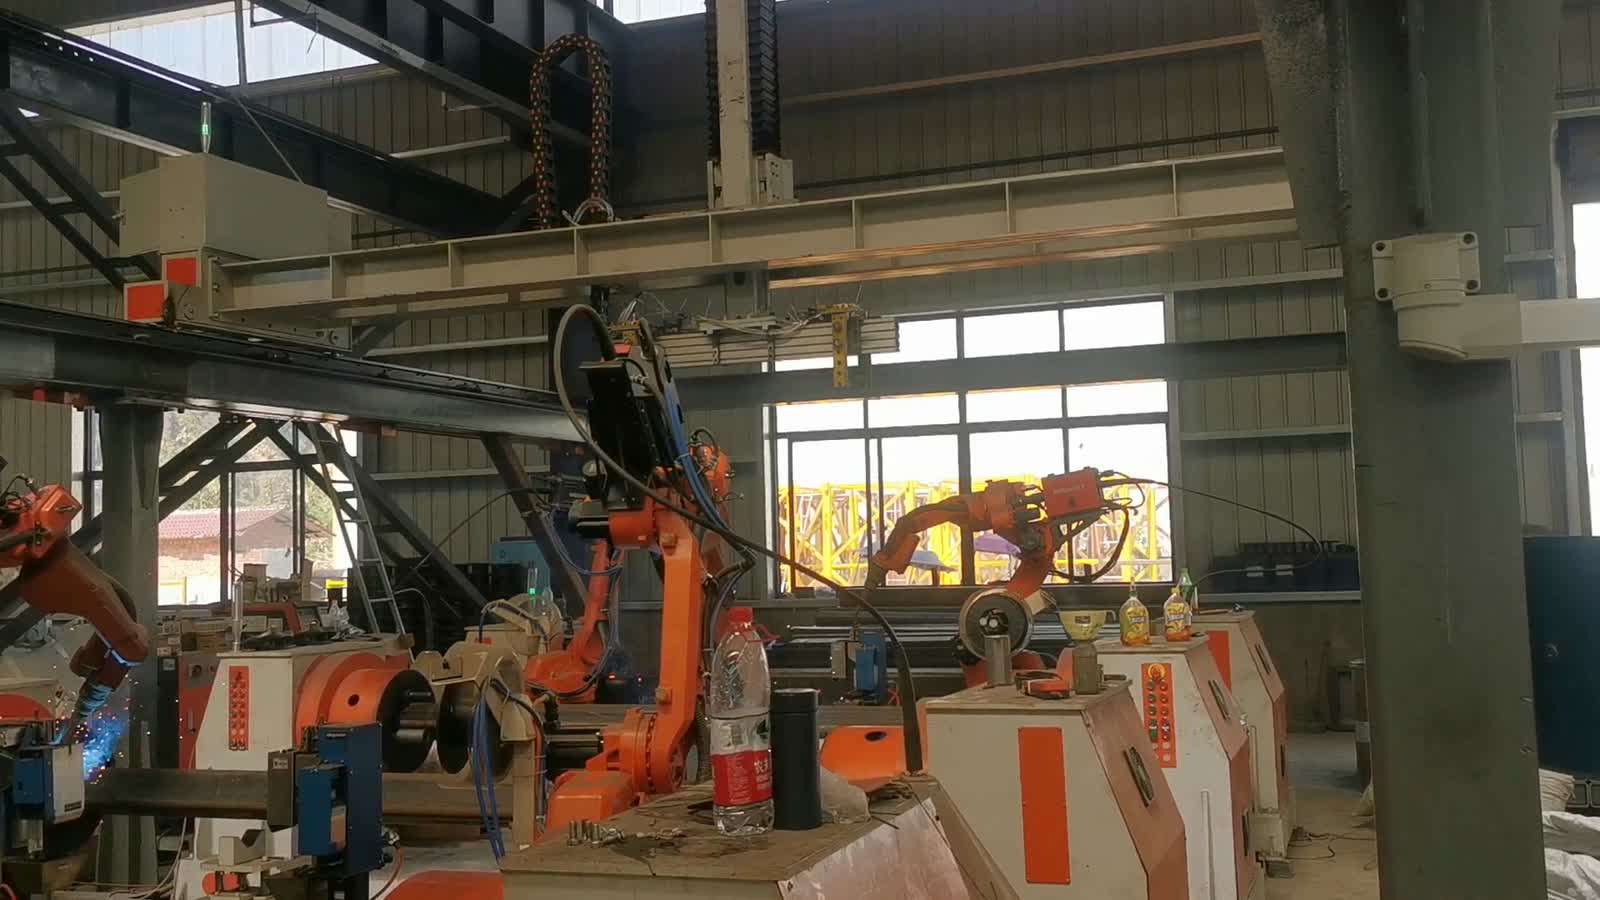
In het kort: In deze werkplaats worden grote stalen constructie-elementen gelast – koker- en hoekprofielen met flensplaten en rijen boutgaten – door het werk over verschillende stations te verdelen. Elk station plaatst een zesassige robot voor een opspaninrichting en positioneerder, en de robot last langs de naden terwijl meerdere aangrenzende stations tegelijkertijd werken. De zware elementen worden met een bovenloopkraan aangevoerd en afgevoerd. Drie beslissingen zijn cruciaal voor een dergelijke productielijn: hoe het element wordt vastgeklemd en gedraaid, of de lastoorts elke naad van een groot onderdeel kan bereiken, en hoe de robots het werk verdelen zodat geen enkel station op een ander station hoeft te wachten. Bent u van plan een vergelijkbare productielijn te bouwen? Stuur ons uw onderdeeltekening.
In een oogopslag
| Deel | Grote stalen constructie-elementen — koker- en hoekprofielen met flensplaten en boutgaten |
| Proces | Booglassen |
| Automatisering | Meerdere zesassige robots, één per station. |
| Onderdelenlevering | Leden worden met behulp van een bovenloopkraan naar binnen en naar buiten gehesen. |
| lokaliseren | Onderdelen geplaatst en vastgeklemd op cirkelvormige armaturen en positioneerders. |
| Werkhouding | De klem en positioneerder houden het werkstuk vast en draaien het naar de brander toe. |
| Operatorrol | Laadt, lijnt uit en verplaatst onderdelen; robots verwerken de naden. |
| Celindeling | Parallelle werkstations verspreid over de werkplaats |
Het probleem dat deze cel aanpakt
Een constructieonderdeel is geen klein onderdeel dat je met de hand kunt draaien. Het is lang, zwaar en bedekt met naden die over de hele lengte en rond de flenzen lopen. Handmatig lassen vereist dat de lasser de lastoorts stabiel houdt tijdens een lange lasgang en om het onderdeel heen klimt om de andere kant te bereiken – en de kraan wacht terwijl dat gebeurt.
Automatisering betekent dat het opspanmechanisme het gewicht draagt en de robot de lasboog genereert. Het voordeel hiervan is dat meerdere onderdelen tegelijk gelast kunnen worden, elk op een eigen station, in plaats van dat één lasser ze één voor één afwerkt. Het lastige is niet het lassen zelf, maar het nauwkeurig positioneren van een groot onderdeel, het bereiken van elke lasnaad zonder botsingen en het balanceren van de stations zodat alle robots tegelijkertijd aan het werk zijn.
Hoe de cel functioneert
- Breng het lid binnen. Een bovenloopkraan tilt het stalen onderdeel op en plaatst het op een bevestigingspunt van het station.
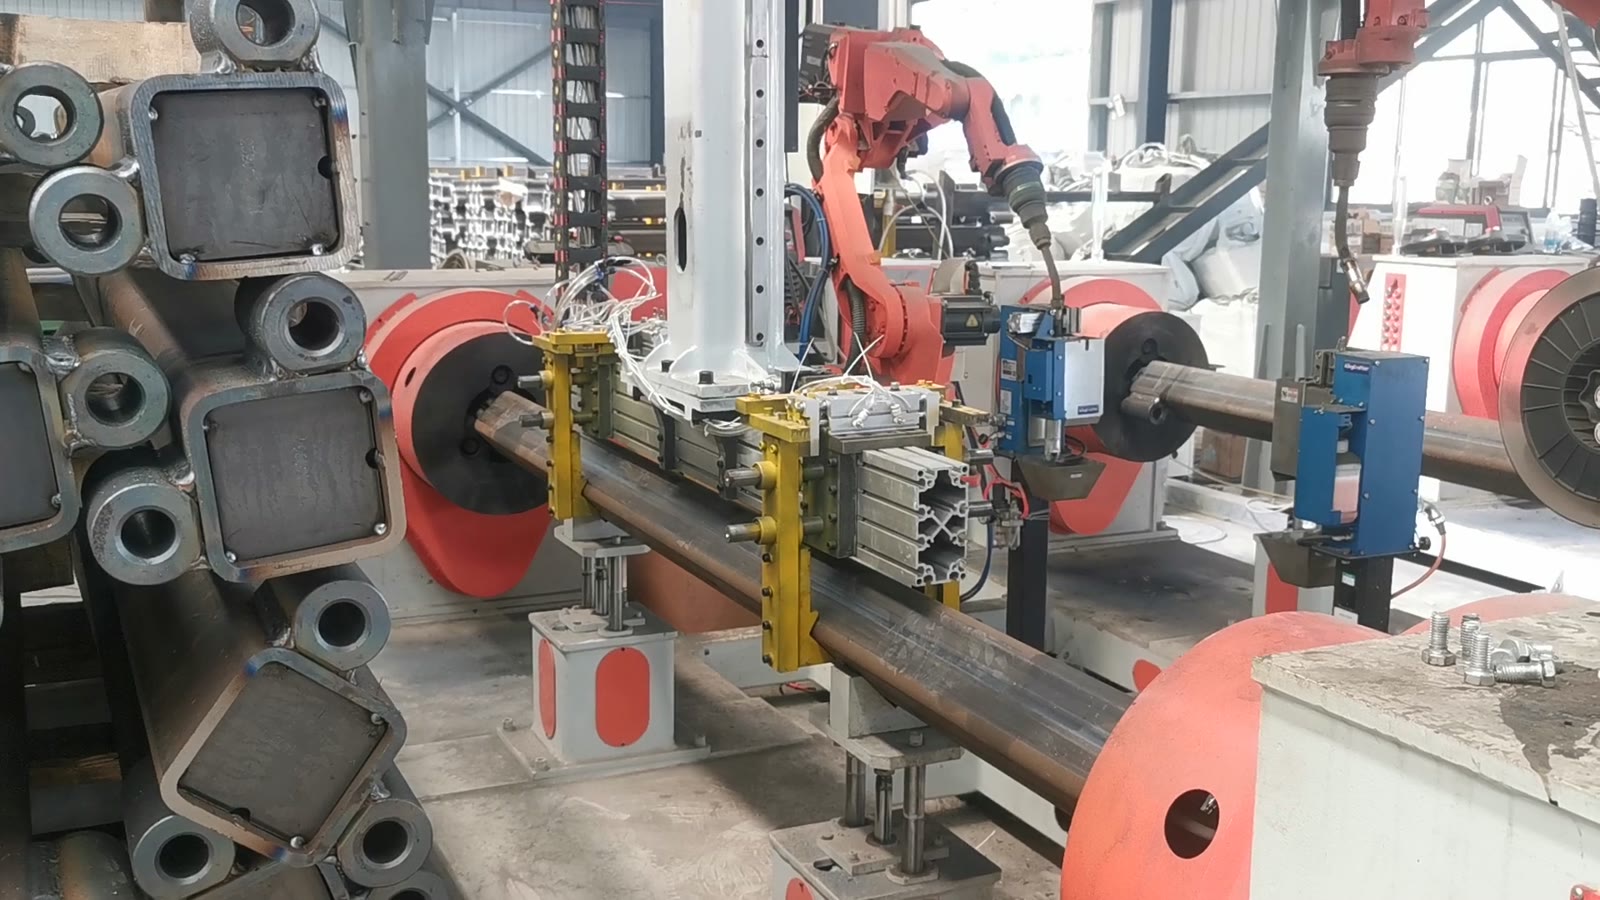
- Klem het vast. Het onderdeel wordt tegen de opspaninrichting geklemd; de opspaninrichting en positioneerder, en niet de operator, houden nu de geometrie vast.
- Richt het naar de fakkel. De positioneerder roteert het onderdeel zodat de naad die de robot nodig heeft, onder een bereikbare hoek wordt aangeboden.
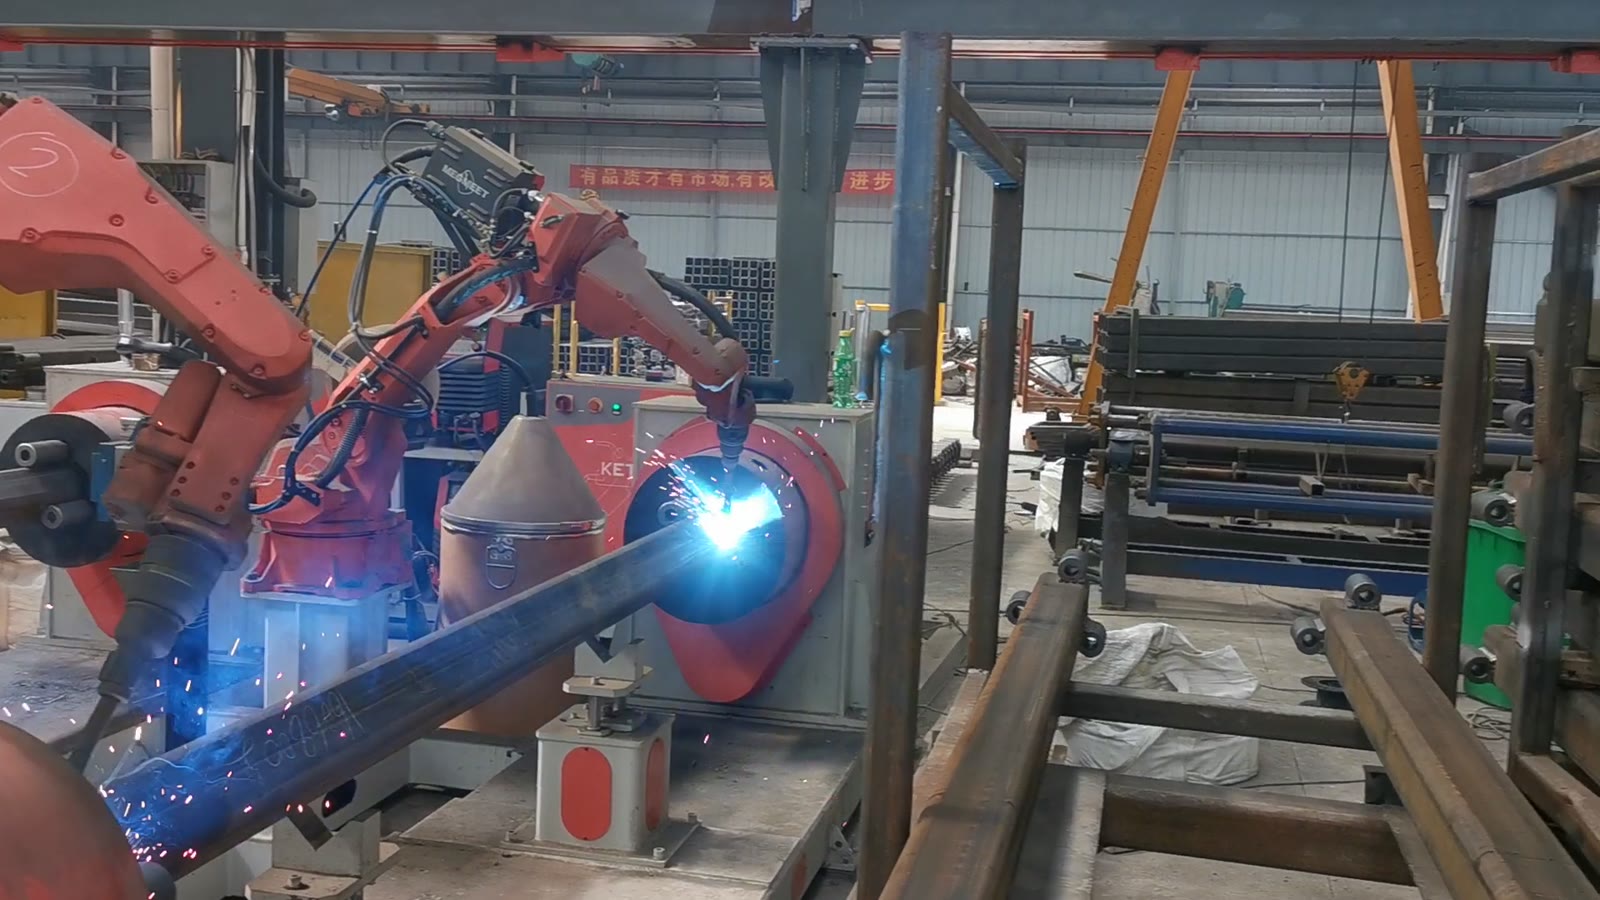
- Boog aan. De robot richt de brander op de naad en de boogontlading veroorzaakt een blauw-witte flits.
- Werk de naad af. De zaklamp beweegt langs de naad terwijl de robot van positie verandert om hem te volgen.
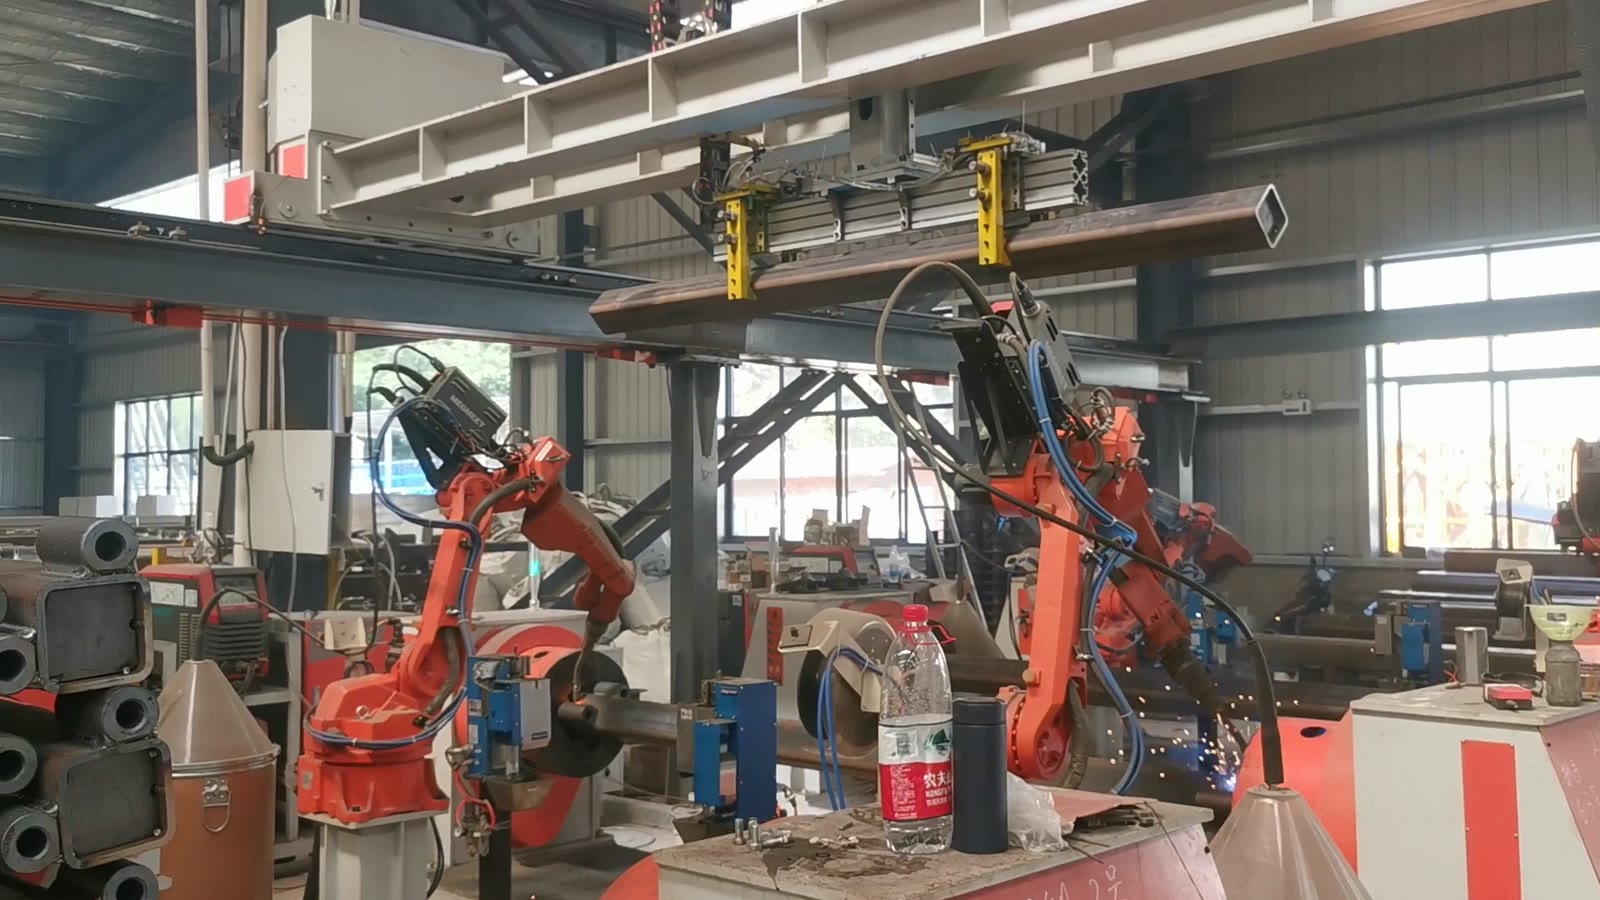
- Herpositioneren. Als een naad klaar is, tilt de robot op, draait de positioneerder en wordt de volgende naad binnen bereik gebracht.
- Werk parallel. Terwijl dit station last, bedienen de aangrenzende stations tegelijkertijd hun eigen onderdelen, waarbij elke robot zijn eigen taak uitvoert.
Drie ontwerpbeslissingen
1. Laat het bevestigingsmiddel en de positioneerder het gewicht dragen.
Bij een groot werkstuk vervult de opspaninrichting twee functies tegelijk: het houdt het werkstuk in de juiste positie ten opzichte van de brander en het draait het werkstuk zodat de robot er niet omheen hoeft te reiken. Beide functies moeten zijn voltooid voordat de brander wordt aangestoken.
De eerste vraag die beantwoord moet worden, is hoe het onderdeel gepositioneerd is — vanaf welke vlakken en gaten het is uitgelijnd — en of de positioneerder elke naad binnen het werkbereik van de robot kan brengen zonder dat de operator halverwege opnieuw hoeft te klemmen.
2. Bewijs dat de brander elke naad kan bereiken.
Bij een lang onderdeel is het bereik niet één kwestie, maar een kwestie per lasnaad. De meest voorkomende fout is een lascel die het grootste deel van het onderdeel perfect last, maar waarbij de laatste lasnaad achter een flens of klem terechtkomt waar de lastoorts geen goede hoek kan bereiken.
Wat helpt: controleer tijdens het ontwerpen van de mal bij elke naad de hoek van de brander, inclusief de branderbehuizing en de kabel, en niet alleen de punt; houd een reservepols bij de hand voor naden dicht bij het malframe; en beslis vroegtijdig of een naad die de brander niet kan bereiken handmatig moet worden bewerkt of opnieuw moet worden gelast.
3. Verdeel het werk zodat niemand hoeft te wachten.
Parallelle stations zijn alleen rendabel als alle robots bezig zijn. Dat betekent dat de stations moeten worden afgestemd op de stroom van leden — de kraan moet in staat zijn om bij één station te laden en te lossen zonder een ander station te hinderen, en geen enkele operator mag de bottleneck vormen voor meerdere robots.
De praktische vragen: hoe lang duurt het zetten van elke naad in verhouding tot de laadtijd, of één persoon meerdere stations kan bevoorraden, en of de leden in een tempo aankomen dat de stations aankunnen.
Wanneer deze lay-out geschikt is — en wanneer je er beter naar moet kijken
- Goede pasvorm: Herhalende constructie-elementen, lange naden over de lengte van een onderdeel, batchgroottes die speciale opspaninrichtingen rechtvaardigen, en onderdelen die zo zwaar zijn dat de kraan ze sowieso verplaatst.
- Evalueer verder: Veel verschillende afmetingen van onderdelen (kan één mal meerdere artikelnummers verwerken, of heb je snelwisselmallen nodig?), naden aan de onderkant die een enkele positioneerder niet kan weergeven, en toleranties die variëren tussen de verschillende onderdelen, waardoor de spelingen per onderdeel verschillen.
FAQ
Hebben deze onderdelen een positioneerder nodig, of kan de robot eromheen reiken?
Een positioneerder bewijst zijn nut bij zware onderdelen. Het draaien van het onderdeel is meestal gemakkelijker en veiliger dan de robot over of onder een grote constructie te laten klimmen, en het zorgt ervoor dat de lastoorts onder een nette hoek op de naad blijft in plaats van om flenzen heen te moeten reiken.
Hoeveel robots kan één operator bedienen?
Het hangt ervan af hoe lang het laden duurt in verhouding tot het lassen. Als de opspaninrichting snel klemt en de kraan het zware werk doet, kan één persoon meerdere stations laden en uitlijnen terwijl de robots lassen; als elk onderdeel veel handmatige instelling vereist, wordt de operator de bottleneck en moeten de extra robots wachten.
Wat bepaalt hier de cyclus?
De lengte van de naden, hoe vaak de positioneerder ertussen moet draaien en of alle stations tegelijk kunnen draaien. Stuur ons de tekeningen van de onderdelen met de aangegeven naden, dan kunnen we een inschatting maken.
Ontvang een schatting van de lay-out en de doorlooptijd.
Stuur ons:
- Onderdelentekeningen met naden en gecontroleerde afmetingen aangegeven
- Sectieafmetingen, wanddikte en materiaal
- Aantal varianten en hoe vaak je die wijzigt.
- Dagelijks of jaarlijks volume en ploegendienstpatroon
- Foto's of afmetingen van de vloeroppervlakte en de kraanopstelling.
We zullen reageren met een voorstel voor de stationsindeling en een schatting van de cyclustijd.
Stuur uw onderdeeltekening → of e-mail verkoop@evsrobot.com
De beelden zijn gefilmd op de productielocatie van een partner. De cyclustijd, actuele en verbruikscijfers van die locatie zijn niet openbaar en worden hier niet vermeld.