
Metaalvorming: Werkstukondersteuning tijdens beweging
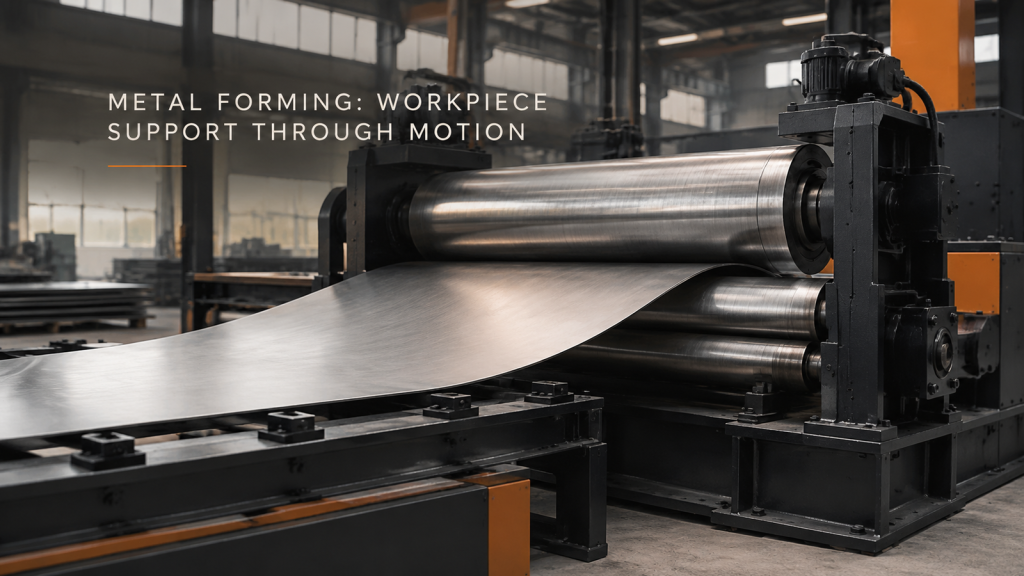
Beschrijf de ondersteuning van plaat- en cilindrische werkstukken tijdens het laden, vormen en verwijderen, en definieer vervolgens de contour of passing die gecontroleerd moet worden.
Robotgestuurd vastzetten: naderings- en terugtrekruimte

Controleer of het bevestigingsgereedschap volledig is ingebracht en verwijderd bij elke boutpositie, en bewaar het bewijsmateriaal hiervoor apart van de verificatie van de verbinding.
Rondomlassen: Klemmen en toegang tot de naad
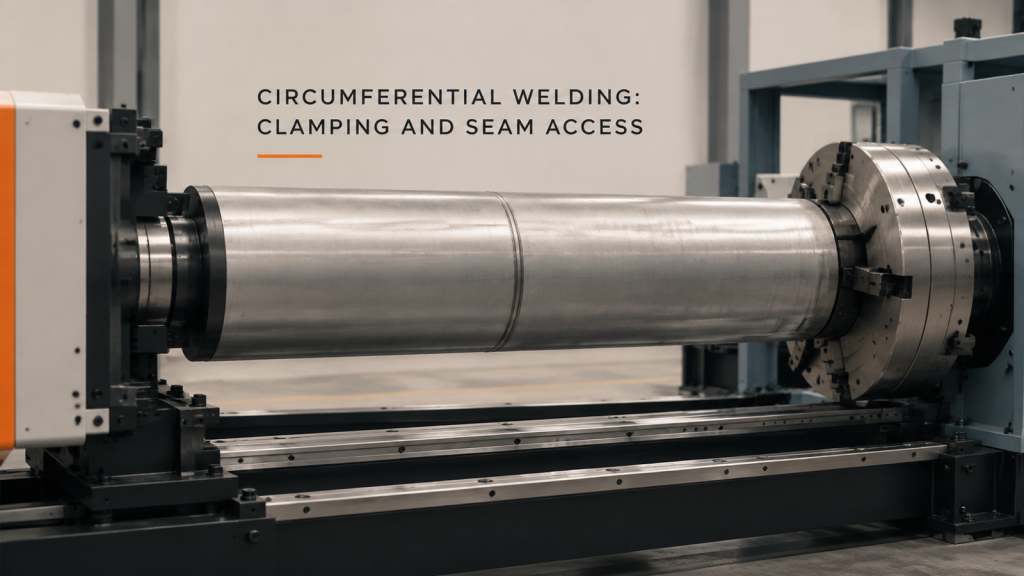
Vergelijk de geklemde cilindernaad met de werkruimte van de brander en de toegang tot de laadruimte, waarbij de procesidentiteit en de acceptatie van de las gescheiden worden gehouden.
Invoer- en uitvoerruimte voor plaatwalsen

Neem de ontwikkeling van de gebogen plaat mee in de planning voor aanvoer, ondersteuning en afvoer; beoordeel de verschillende filmrolstations afzonderlijk.
Indeling van schroevendraaiergereedschap en beschermkap

Controleer schroefgereedschap, hulpstukken en beschermkappen aan de hand van de vereiste toepassingstaken, waarbij de aanhaalkwaliteit wordt onderbouwd met eigen documentatie.
Spelingcontrole bij roterende lasconstructies
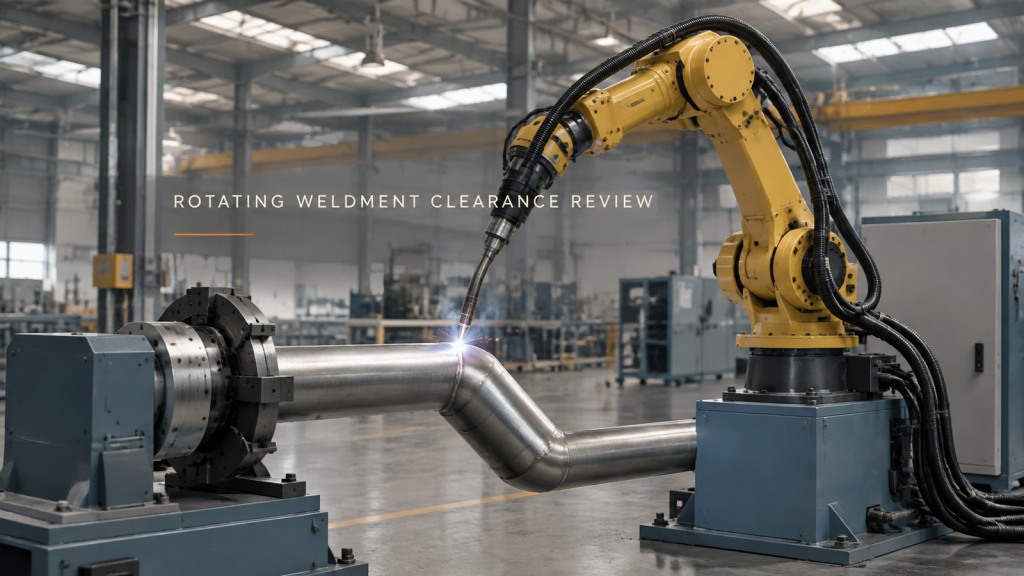
Controleer een roterende lasverbinding met de belaste opspaninrichting en de lastoorts samen, zonder beweging te verwarren met acceptatie van de verbinding.
Planning vanuit het perspectief van een robotinspectie
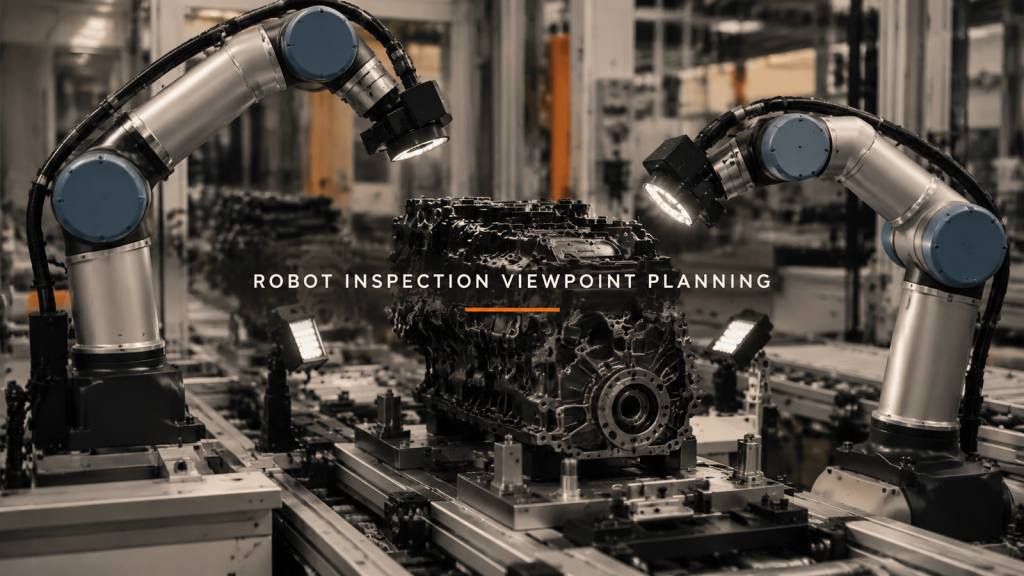
Bepaal welke inspectiestandpunten nuttige informatie over het doelwit opleveren en valideer vervolgens de beeldomstandigheden en het bewijsmateriaal voor de beslissing.
Vierstationsbewerking: Referentie- en rotatiespeling
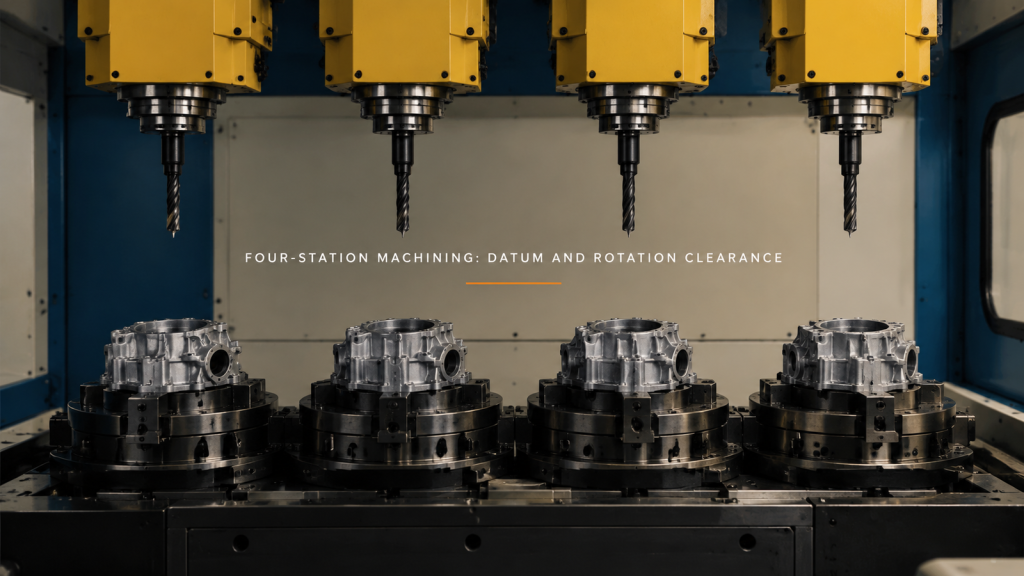
Beoordeel de bewerking in vier stations, van werkstukpositionering en gereedschapsterugtrekking tot opspanningrotatie. Maak onderscheid tussen zichtbare beweging en gemeten nauwkeurigheid.
Overdracht van machinebediening: onderdeelondersteuning en grijperuitgang
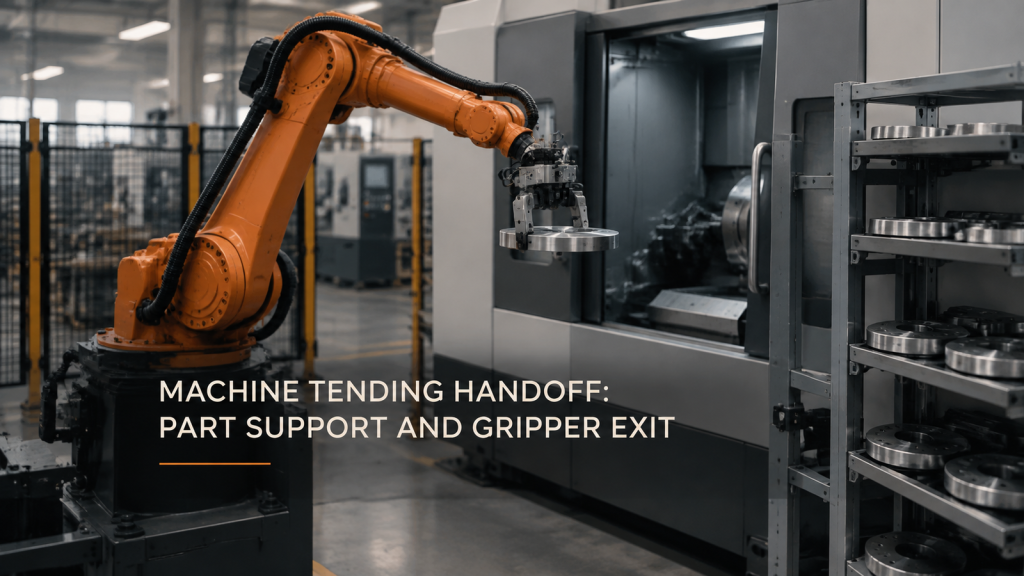
De overdracht van de machinebediening is afhankelijk van continue ondersteuning van het werkstuk, voldoende ruimte voor de ontvanger en een bruikbare uitgang voor de grijper. Controleer de schijf en het gereedschap samen.
Robotgestuurde doseermethode voor gelijkmatige korrelverdeling in de hoeken
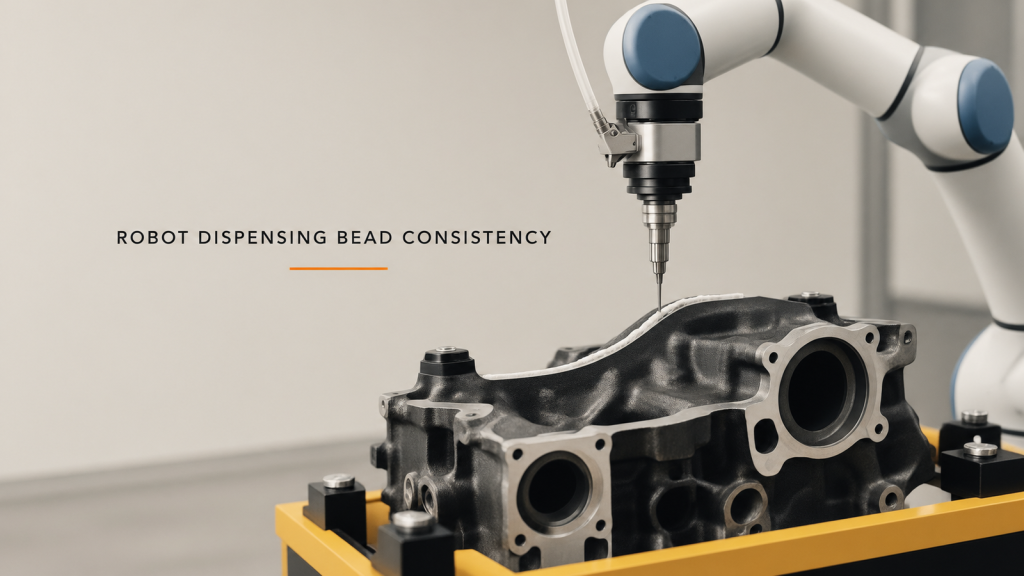
Beoordeel de consistentie van de door de robot afgegeven kralen door de hoeksnelheid, de stroomrespons, de spuitmondpositie en de inspectie van de daadwerkelijke kralen met elkaar te verbinden.
Bediening van de draadrolmachine: Zorg voor een goede overdracht.
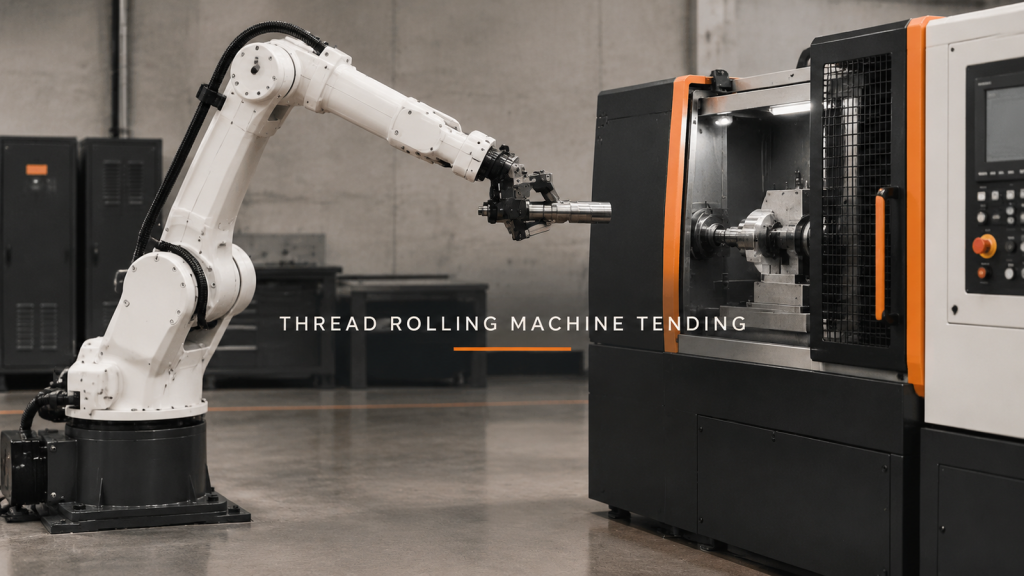
Plan de draadrolmachine zo dat de uitlijning van de blanco, de overdracht van de ondersteuning, het loslaten en het veilig terugtrekken van de blanco worden gecontroleerd voordat het rolresultaat wordt gecontroleerd.
Lassen met twee robots: gedeelde zone vóór de cyclustijd
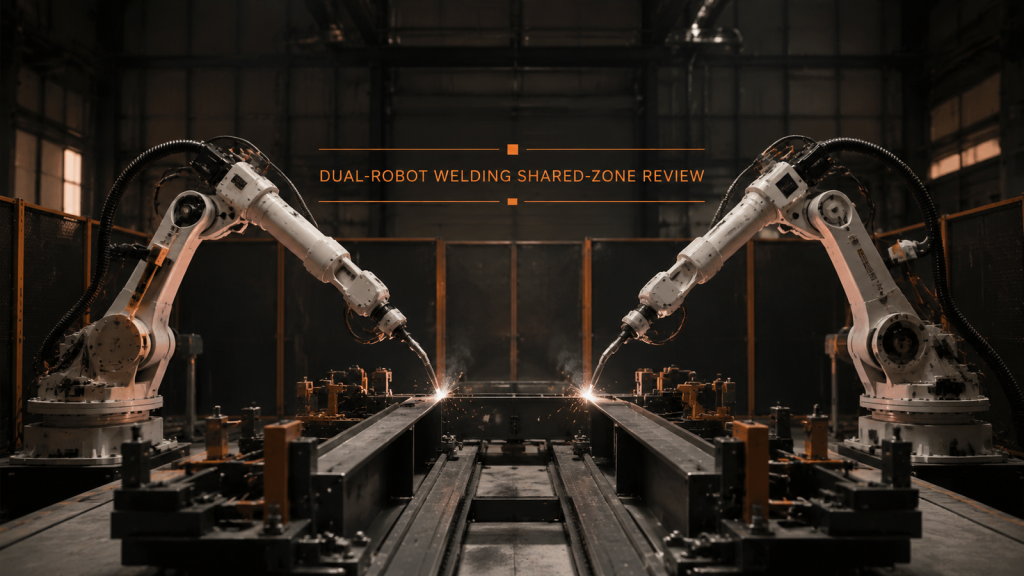
Bij het lassen met twee robots zijn aparte werkzones, gecontroleerde toegang tot gedeelde zones, voorspelbare wachtposities en een geverifieerd herstelproces vóór het bereiken van de gewenste snelheid nodig.