
Robotwerkstations voor zwaar lassen van grote en zware onderdelen
Een robuuste werkstationopstelling begint met eisen ten aanzien van het gewicht van het onderdeel, de afmetingen, de rotatie, de toegang tot de naad en de mogelijkheid tot meerdere bewerkingsgangen. Deze pagina vergelijkt acht opstellingen, zodat het projectteam de positionering van het werkstuk en de externe beweging kan beperken tot een shortlist voor de technische selectie.
Definieer de familie van grote onderdelen voordat u de beweging van de apparatuur kiest.
Gebruik deze werkstukfamilies om de vereisten voor lengte, diameter, gewicht, belasting en toegang tot de naad te definiëren.
Gebruik vier beperkingen om te bepalen hoe het onderdeel wordt gepresenteerd.
Laden en omhulsel
Controleer de gezamenlijke massa van het werkstuk en de opspaninrichting en bepaal vervolgens de lengte, breedte en rotatiediameter.
Rotatie en ondersteuning
Kies voor de kop-staartopstelling, de dubbele kolomopstelling of de L-opstelling, afhankelijk van het zwaartepunt en de steunpunten.
Toegang en externe beweging
Overweeg beweging over de vloer, boven het hoofd of ondersteboven alleen wanneer een robot in een vaste positie de vereiste lengte of hoogte niet kan overbruggen.
Multipass-proces
Contactdetectie, boogvolging en meerlaagse lasfuncties zijn als optionele booglassoftware beschikbaar voor het gehele zware machineprogramma.
Organiseer acht opties op basis van positionering, reisafstand en toegang via de bovenleiding.
Dit is een op beperkingen gebaseerd engineeringtraject, geen matrix van gelijkwaardige productkaarten.
Presentatie onder leiding van de positioneerder
Begin met de manier waarop het onderdeel moet draaien of kantelen.
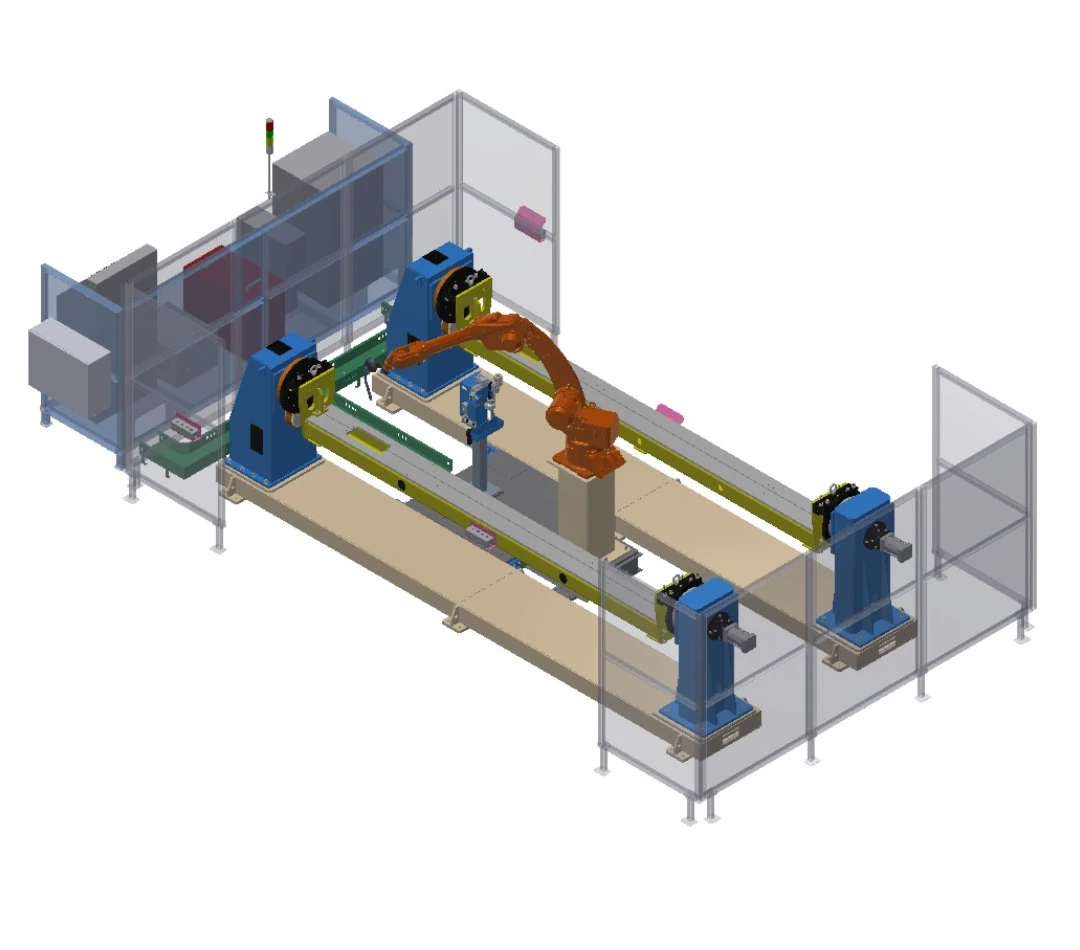
Werkstation met dubbele kop- en staartkop
Twee positioneerders voor de kop- en achterkop zorgen voor een afwisselende aanvoer van het werkstuk met pneumatische klemming van de achterkop.
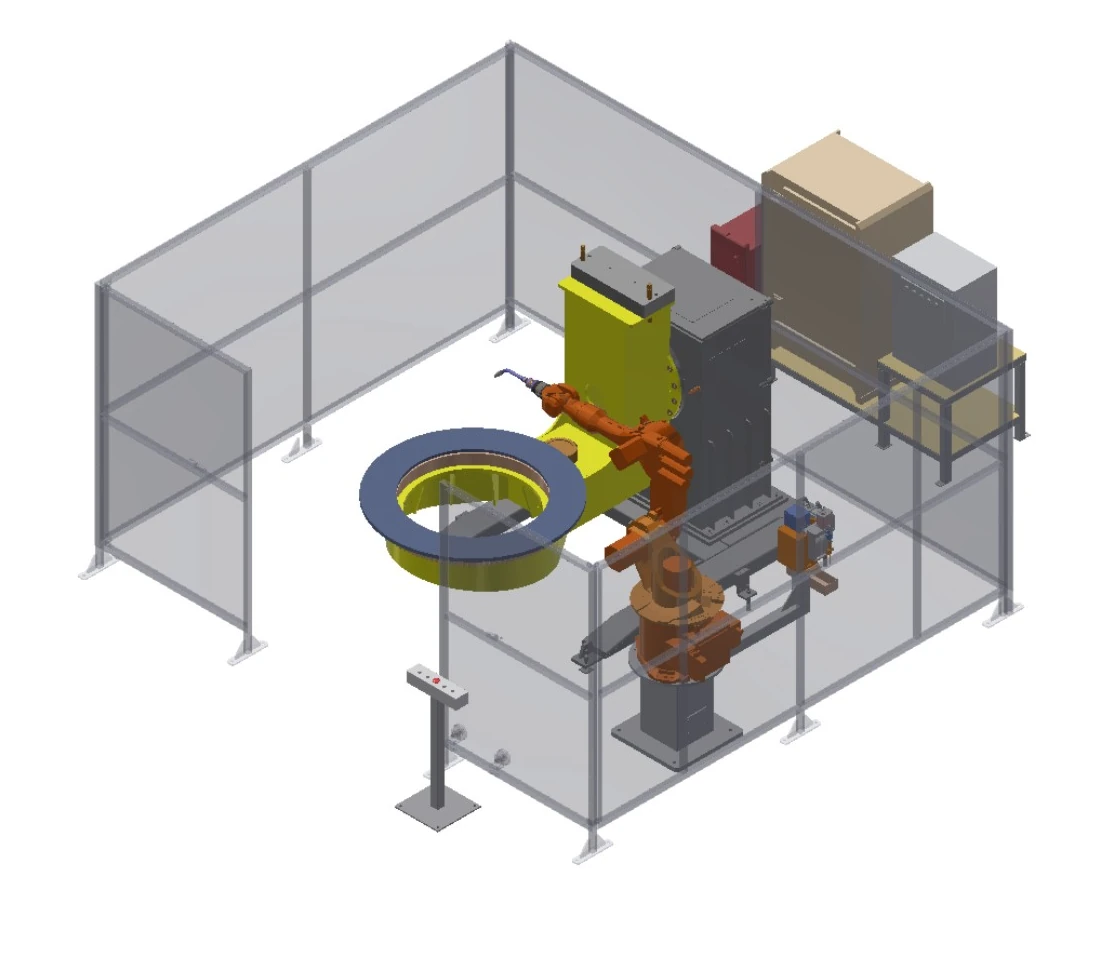
Twee-assige L-positioneringswerkplek
Een L-vormige positioneerder met twee assen roteert en kantelt het opspanmechanisme voor toegang tot lassen vanaf meerdere zijden.
Reisbijstandverzekering
Voeg gecontroleerde beweging toe wanneer één robotpositie de vereiste lengte of hoogte niet kan overbruggen.
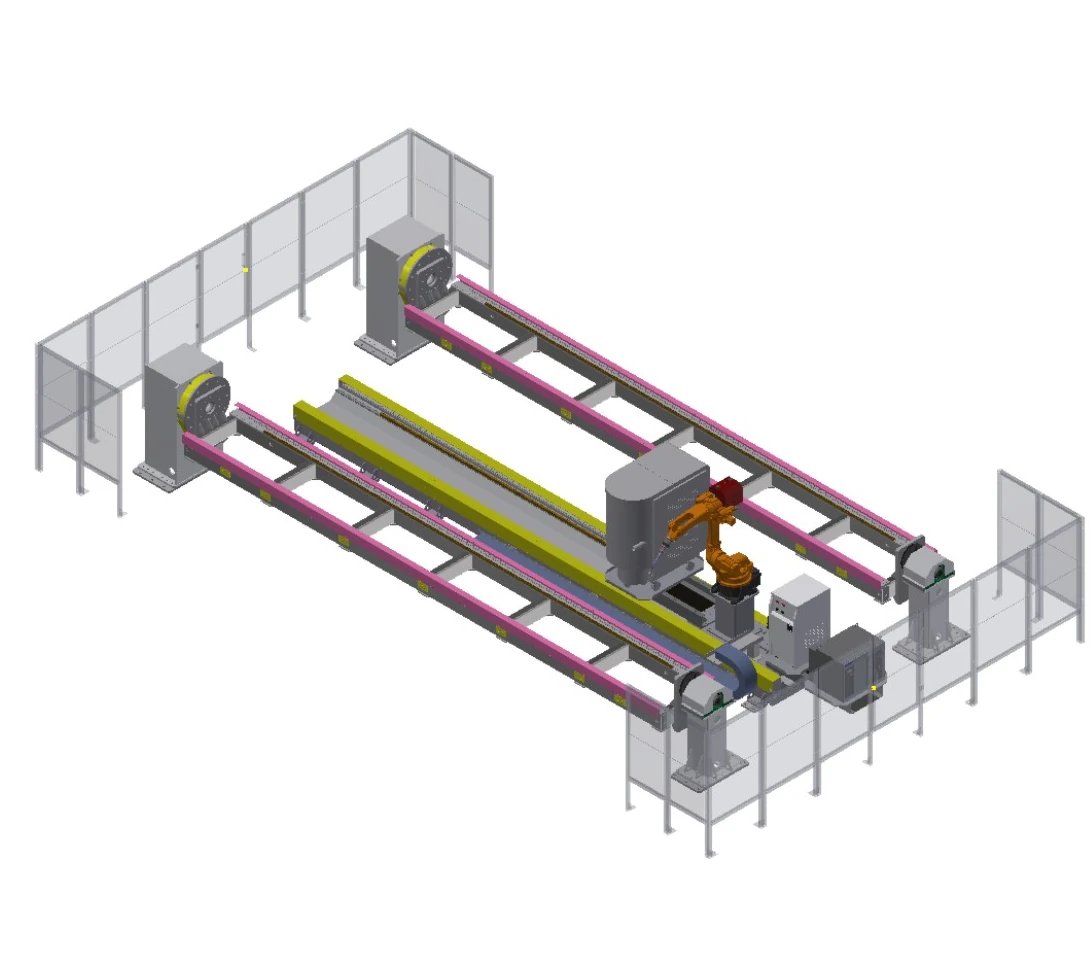
Werkstation met lange werkstukverplaatsingsas
Een vloeras vergroot het bereik van de robot over een opspaninrichting van zes meter, die wordt bediend door twee kop-staartpositioneerders.
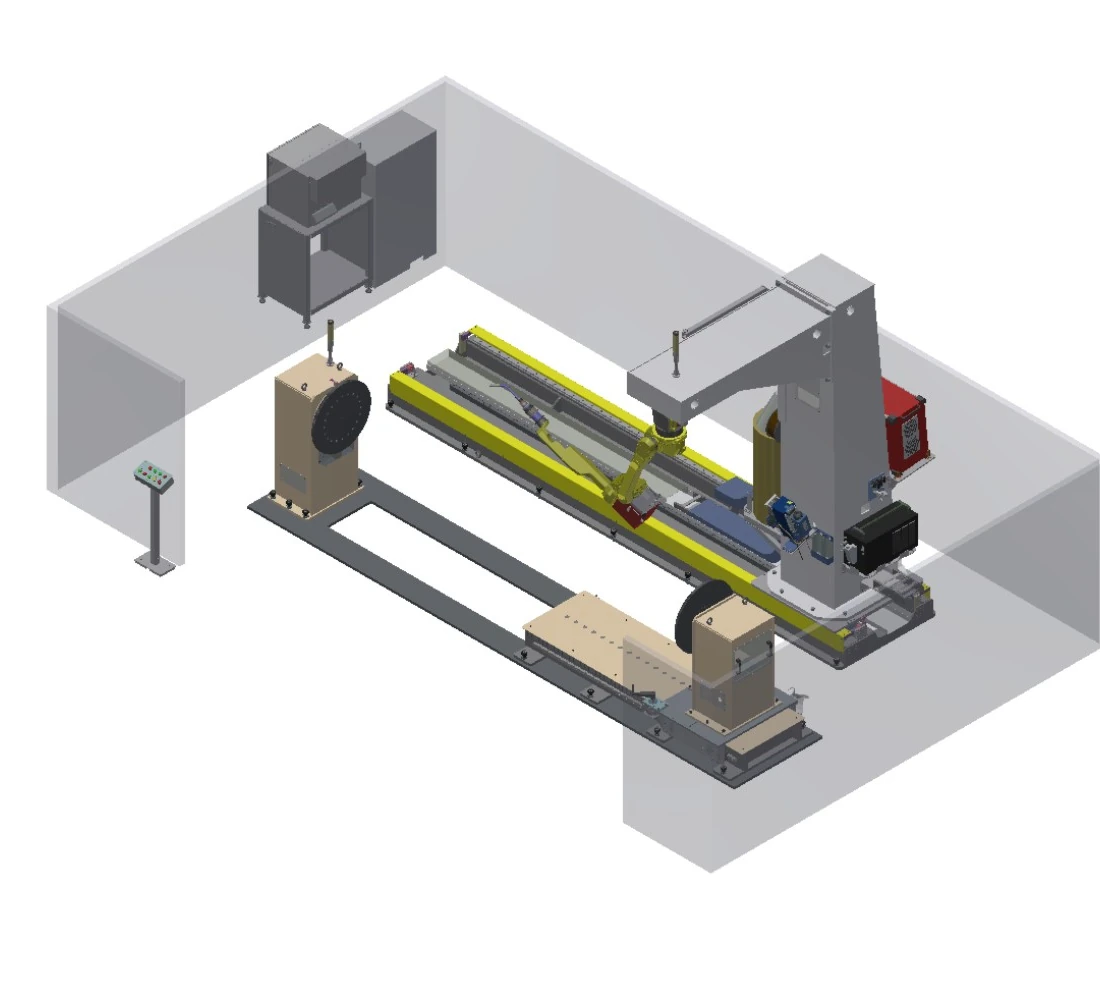
Omgekeerd C-vormig reiswerkstation
Een omgekeerd C-frame en een verplaatsingsas vergroten de toegang langs het werkstuk, terwijl de losse kop lengteverstelling mogelijk maakt.
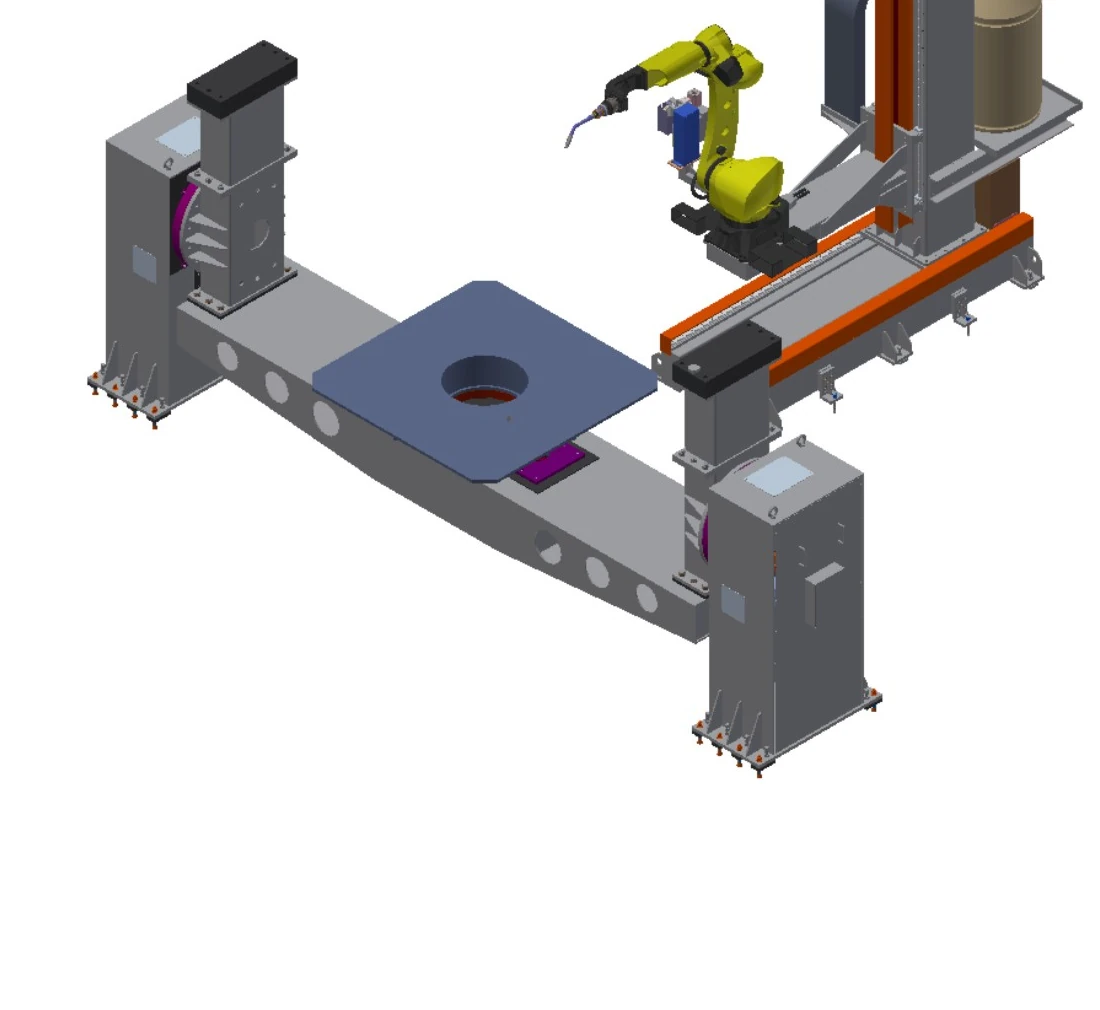
Twee-assige vloerbewegingswerkplek
De beweging langs de Y- en Z-as wordt gecombineerd met een positioneerder met dubbele kolom, geschikt voor een gewichtsbereik van twee tot vijf ton.
Toegang via de bovenleiding en via een omgekeerde route
Plaats de robot boven of rondom het werkstuk wanneer toegankelijkheid en vrije ruimte dit vereisen.
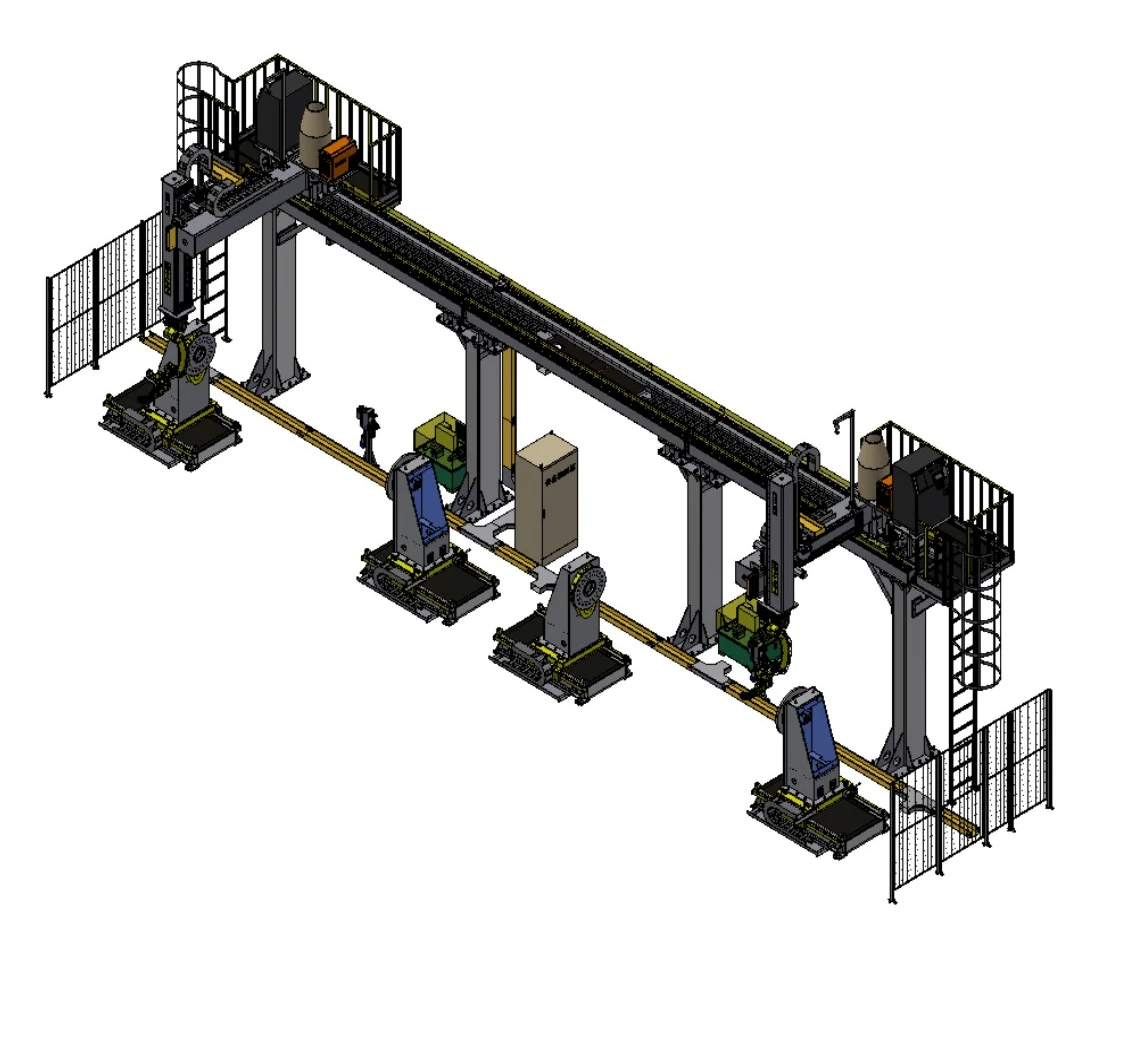
Werkstation met meerassige bovenloopwagen
Selecteerbare bovenliggende bewegingsassen worden gecombineerd met een of twee zware kop- en achterkoppositioneerders voor grote roterende werkstukken.
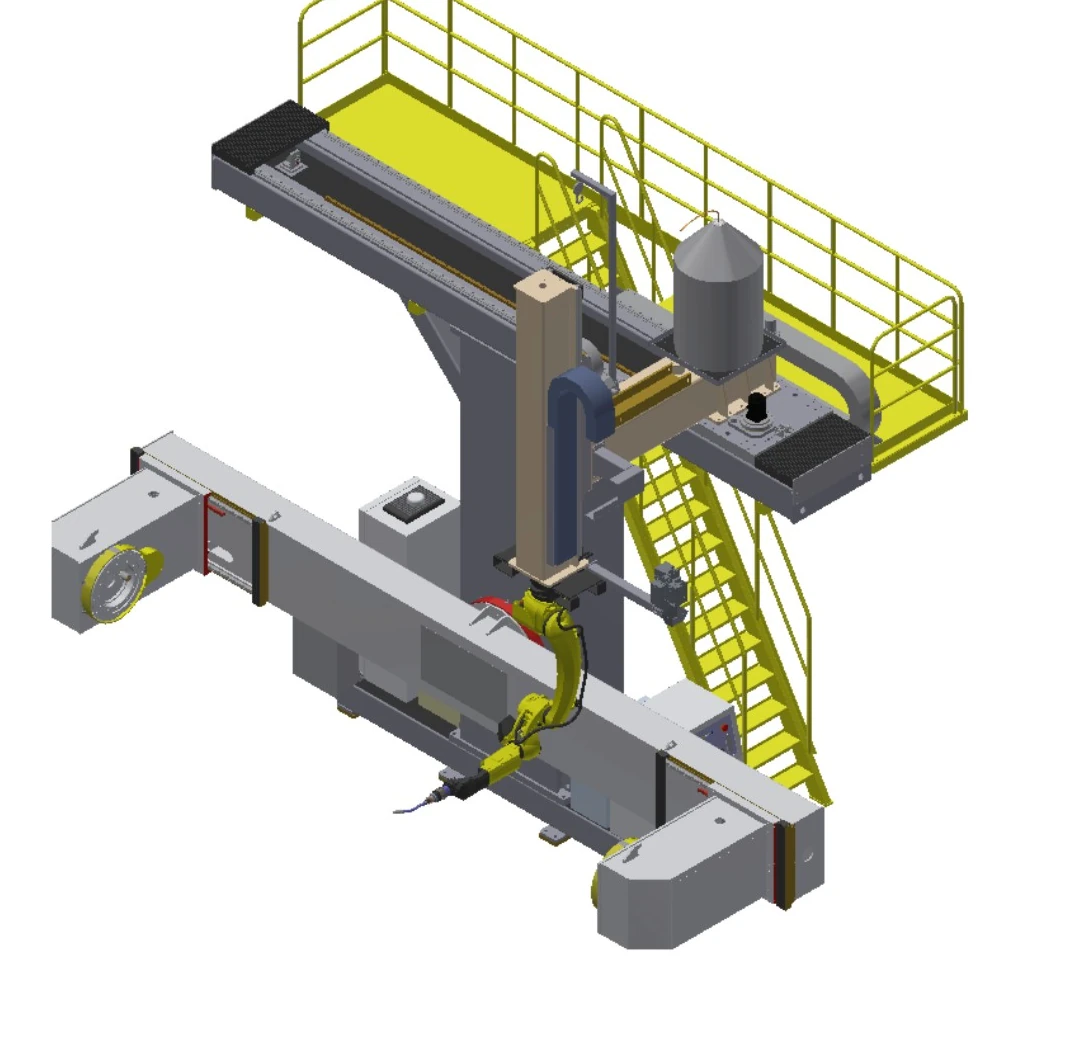
T-vormig bovenloopwerkstation
Een bovenliggende beweging over twee assen dient als zijdelings gemonteerde positioneerder voor roterende onderdelen met een gemiddelde diameter.

Draaiend, omgekeerd C-vormig werkstation
Een roterend, omgekeerd C-vormig frame biedt extra verticale bewegingsruimte en hoektoegang rond het hoogste positioneringsbereik in deze groep.
Vergelijk de velden voor belasting, omhulling, externe beweging en bescherming.
| Rij | Beschrijvende configuratie | Arm bereik | Positionerbelasting | Werkstuk envelop | Externe beweging | Positioneringsregeling | Beschermingsveld |
|---|---|---|---|---|---|---|---|
| A | Werkstation met lange werkstukverplaatsingsas | 2 m | 1–3 delen | Armatuur 6 m × 1.5 m | Reisafstand 5 m | Kop-staartstuk, 2 stuks | Halfopen omheining |
| B | Werkstation met dubbele kop- en staartkop | 2 m | 1–3 delen | Armatuur 3 m × 1.5 m | Kop-staartstuk, 2 stuks | Halfopen omheining | |
| C | Omgekeerd C-vormig reiswerkstation | 1.4 m / 2 m optioneel | 1–3 delen | Armatuur 4 m × 1 m | Reisafstand 4 m | Kop-achterkop; achterkop verstelbaar 1.5 m | Halfopen omheining |
| D | Twee-assige L-positioneringswerkplek | 1.4 m / 2 m optioneel | 1 t / 2 t optioneel | Twee-assige L-positioneerder | Halfopen omheining | ||
| E | Werkstation met meerassige bovenloopwagen | 1.4 m / 2 m optioneel | 1–5 delen | Rotatie ≤3 m | X 2–30 m; Y 1–2 m; Z 1–2 m | Kop-staartstuk, 1 of 2 stuks | Halfopen omheining |
| F | T-vormig bovenloopwerkstation | 1.4 m / 2 m optioneel | 1–3 delen | Rotatie ≤1.8 m | X 3–4 m; Z 1–2 m | Zijdelings gemonteerde kop-achterkop; verstelbaar over 0.5 m | |
| G | Twee-assige vloerbewegingswerkplek | 1.4 m / 2 m optioneel | 2–5 delen | Rotatie ≤3 m | Y 1.5 m; Z 1.5 m | Twee-assige dubbele kolom; instelbaar tot 0.5 m | |
| H | Draaiend, omgekeerd C-vormig werkstation | 1.4 m / 2 m optioneel | 3–10 delen | Rotatie ≤3 m | Z 1–2 m; rotatie ±90° | Twee-assige dubbele kolom; instelbaar tot 0.5 m | Halfopen omheining |
Bouw het beveiligingsconcept op rond logistiek en externe beweging.
Beveiliging van zware onderdelen is geen standaardonderdeel van de accessoirelijst. Het moet samen met hijs-, laad- en onderhoudswerkzaamheden, rookbeheersing en gecontroleerde beweging worden beoordeeld.
Isolatie en vergrendelingen
Definieer de beveiliging rondom maximale bewegingsvrijheid, positioneerders, laadzones en toegang voor personeel.
Hijswerkzaamheden en toegang tot grote onderdelen
Controleer de kraanroutes, poorten of openingszones, werkstukoverdracht en het verwijderen van afwijkende onderdelen.
Rook- en procesinterfaces
Neem in het totaalconcept de afzuiging van lasrook, nutsvoorzieningen, procesmedia en koeling van de apparatuur op.
Onderhoud en validatie
Zorg voor gecontroleerde omstandigheden voor onderhoud, het reinigen van de brander, het afstellen van de armatuur en de validatie van de veiligheidsfuncties.
Bepaal de positionering van de onderdelen en de naadkaart voordat de apparatuur wordt geïnstalleerd.
Deelbeoordeling
Tekeningen, massa, zwaartepunt, verbindingen, varianten en ingangsconditie.
Positioneringsconcept
Ondersteuning, rotatie, belasting en randvoorwaarden van het bevestigingsmechanisme.
Toegangsstudie
Robotpositie, externe beweging, botsing en toegang tot serviceonderdelen.
Proces en bescherming
Lasprocedure, detectie, rookontwikkeling, vergrendelingen en interactie tussen personeel.
Acceptatiedefinitie
Stem onderdelen, naden, testomstandigheden, documenten en besluitvormingsmethode af.
Vier zware lasscenario's met verschillende beperkingen.
De voorbeelden illustreren slechts gedeeltelijke gezinnen, de opzet en het proces; ze identificeren geen klant, vast apparatuurpakket of prestatiebelofte.
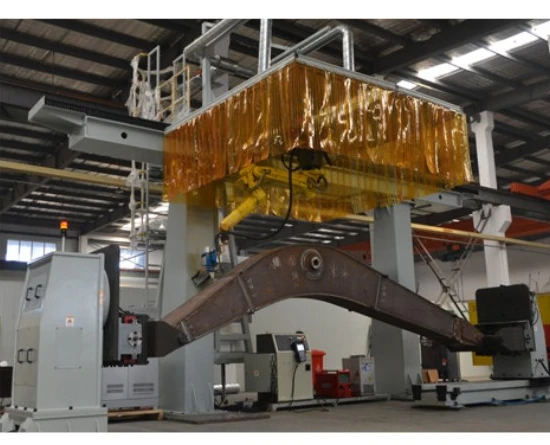
gieken en balken van bouwmachines
Ondersteun lange, gefabriceerde secties, coördineer externe bewegingen en zorg ervoor dat de lastoegang is gekoppeld aan de daadwerkelijke voegplattegrond.
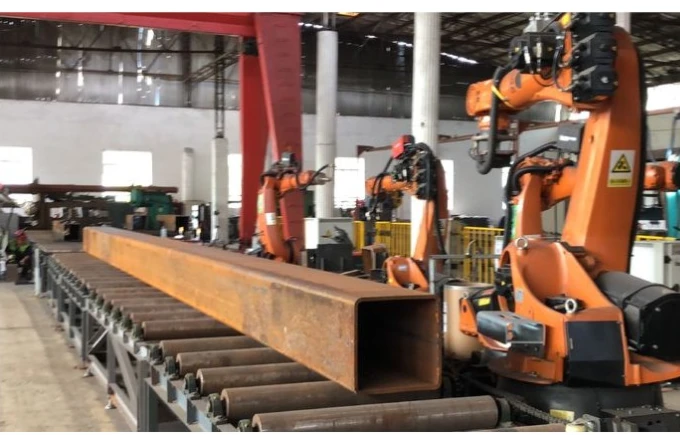
Stalen constructie-elementen
Plan toegang vanaf meerdere zijden voor kokerprofielen en constructieprofielen, zonder één enkel onderdeel als universeel te beschouwen.
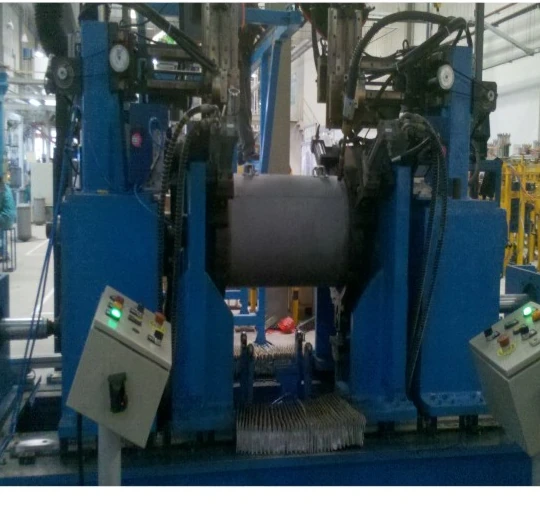
Drukvatwanden
Gebruik gecontroleerde rotatiepresentatie voor cilindrische naden en controleer daarbij de diameter, ondersteuning en belastingmethode.
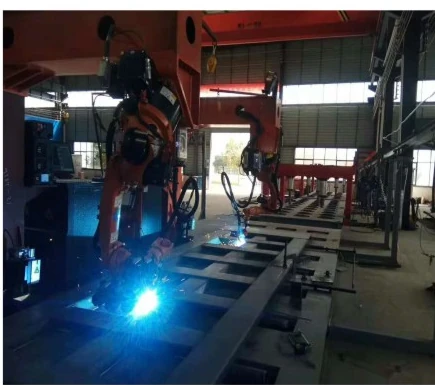
Fabricage van bedrijfsvoertuigen
Scheid tanks, frames en carrosseriestructuren in duidelijke onderdeelgroepen voordat u de werkstukbevestiging en de stationstroom selecteert.
Technische vragen die vóór het conceptontwerp beantwoord moeten worden.
Hoe wordt het capaciteitsbereik gescreend?
Geef de massa van het werkstuk, de massa van de opspaninrichting, het zwaartepunt, de ondersteuningsmethode en de dynamische oriëntatie op. Projecttechnische berekeningen bepalen het toepasselijke bereik.
Wanneer moet externe robotbeweging worden overwogen?
Overweeg deze optie wanneer één montagepositie niet de vereiste lengte, hoogte of naadhoek kan dekken. Controleer in dat geval de botsveiligheid, stijfheid en toegankelijkheid voor onderhoud.
Hoe worden lange onderdelen of onderdelen met een grote diameter gepresenteerd?
Vergelijk kop-staartopstellingen, dubbele kolommen en andere positioneringsconcepten met ondersteuning, rotatiediameter, lengteverstelling, belasting en bevestigingsinterfaces.
Wat is er nodig voor een beoordeling van een meerlaags lasproces?
Geef de vereisten voor voegvoorbereiding, materiaal, dikte, vulmiddel, lasvolgorde, voorverwarming of tussenliggende perioden, plus de detectie- en programmastrategie op.
Hoe wordt de beveiliging van zware onderdelen ontwikkeld?
Baseer de risicobeoordeling op maximale beweging, belasting, hijswerkzaamheden, toegang voor personeel, rookbeheersing en onderhoudswerkzaamheden.
Kunnen de getoonde arrangementen als vaste pakketten worden besteld?
Dit zijn uitgangspunten voor de engineering. De mechanische, elektrische, proces-, bevestigings-, beveiligings- en acceptatie-eisen moeten worden afgestemd op het daadwerkelijke onderdeel.
Begin met de werkstukgegevens en de naadkaart.
Deel de productreeks, massa, het zwaartepunt, de verbindingen, de belastingmethode en de locatiebeperkingen, zodat EVST een basis kan leggen voor een werkstation voor een zware lasrobot.