
Robotlassen op locatie: vloer, blokkering, kabel
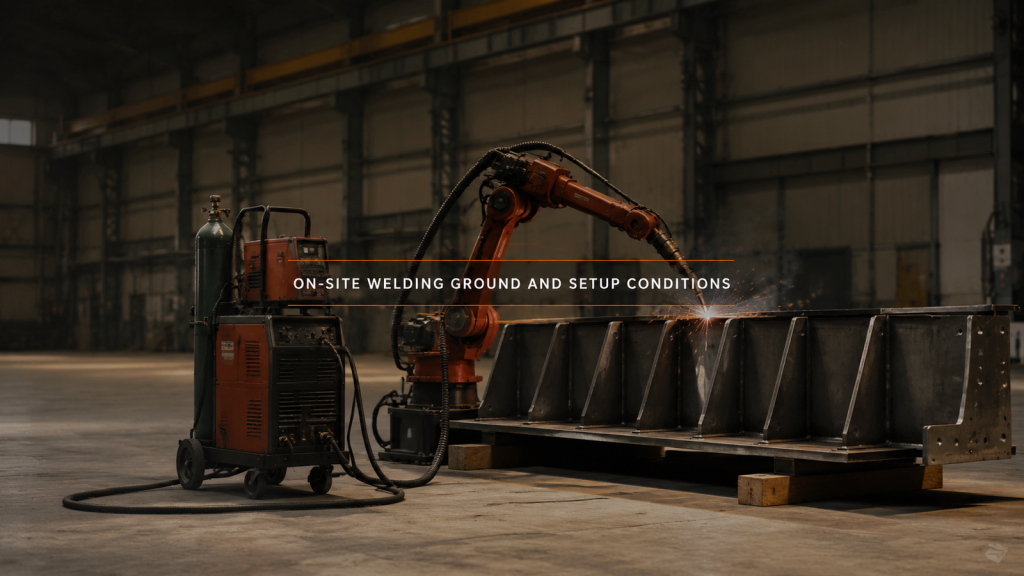
Als het onderdeel niet kan worden opgetild, rijdt de laseenheid ernaartoe, en vormen de vloer, de blokken en de sleepkabel het opstelwerk.
Speciaal ontworpen lasmachine of -robot: is het product gereed?
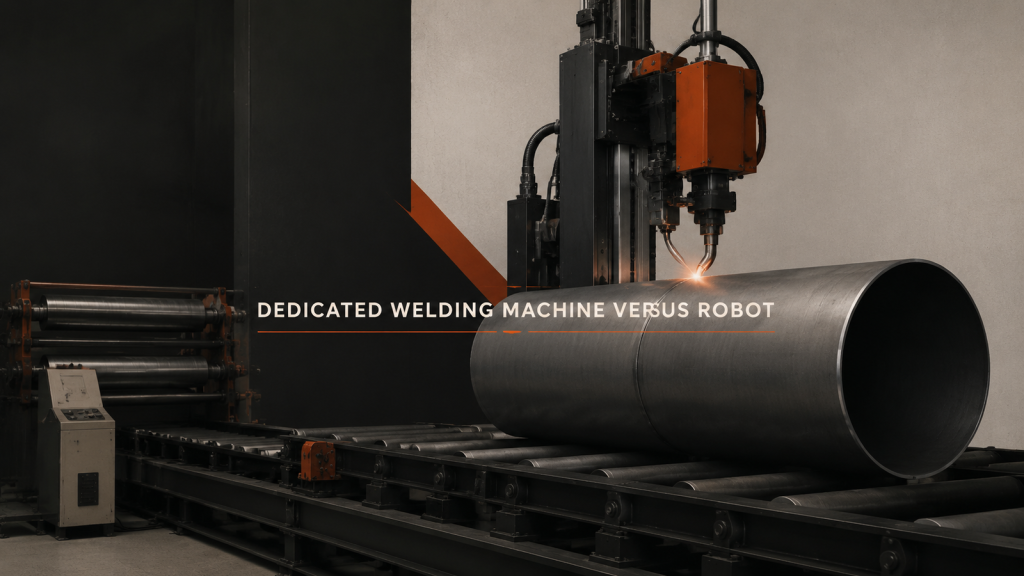
De keuze tussen een dedicated lasmachine en een robot hangt af van hoe gevestigd het product is: wat elke oplossing biedt en wat de aanpassingskosten zijn.
Automatisering achteraf in de ventilatorproductie: eerst de beperkingen
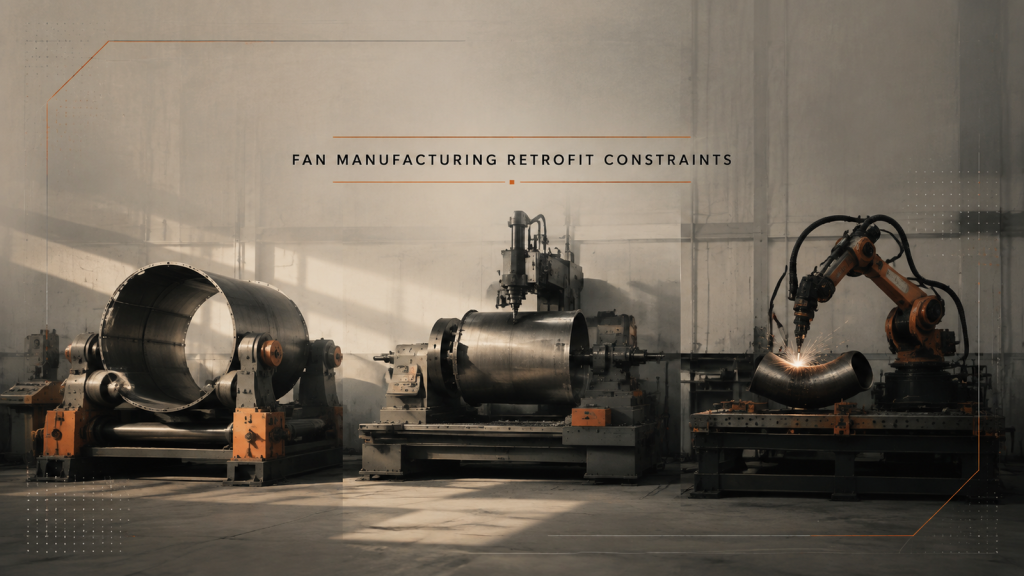
Bij de modernisering van een ventilatorproductiesysteem voor automatisering is er sprake van een keten, niet van een station. Breng de beperkingen in kaart voordat u een robot kiest.
Automatisering van prefabricage: Kosten van de oplevering
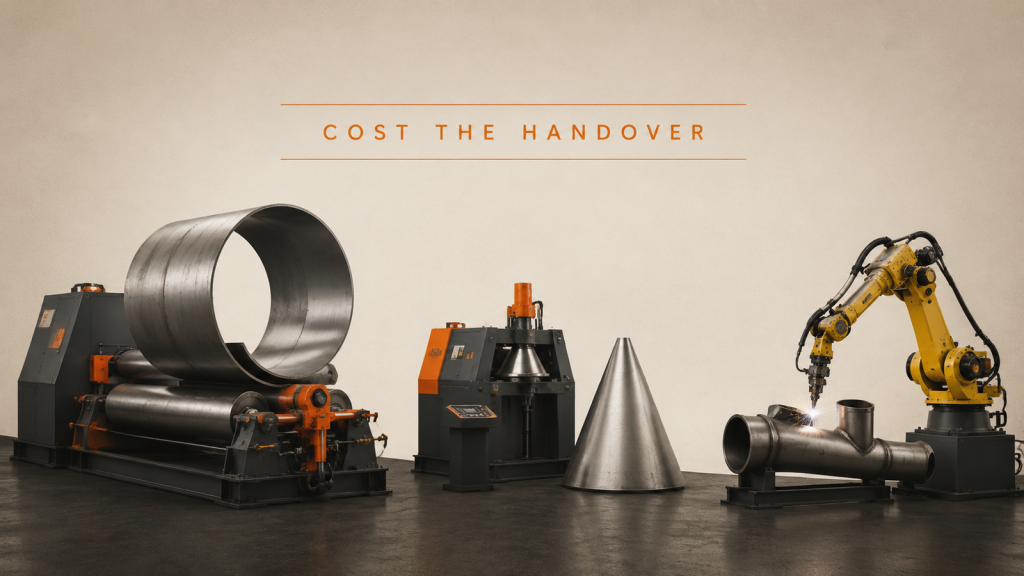
Bij de automatisering van prefabricage kunnen walsen, vormen en lassen elk afzonderlijk goed geautomatiseerd worden. De output wordt bepaald door de overdracht tussen deze processen.
Robotgestuurd snijden: traject, oriëntatie en snijkant
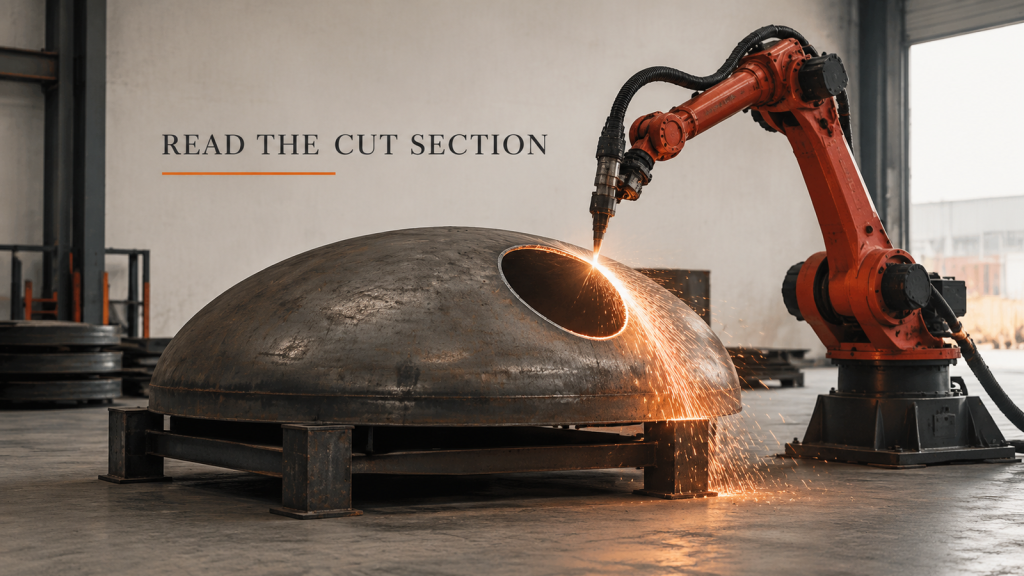
Bij het snijden met een robotkop wordt een gesloten pad op een gebogen oppervlak aangebracht. Plan het pad en de stand van de snijbrander samen, en beoordeel vervolgens de snijkant.
SCARA-robot of zesassige robot: laat de beweging kiezen
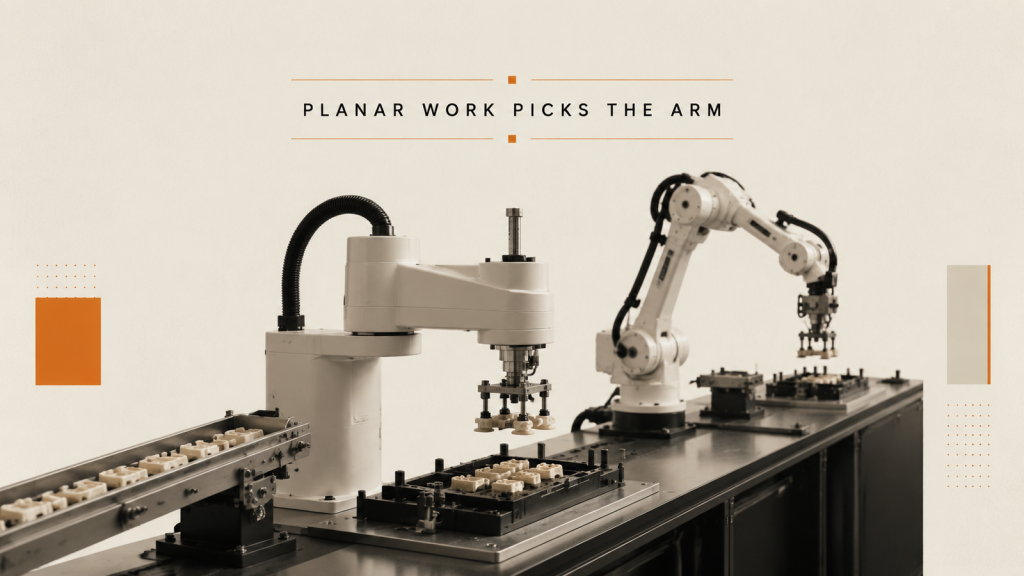
Bij de keuze voor een SCARA-robot of een zesassige arm voor de assemblage van kleine onderdelen begint het met de beweging van elke stap, niet met het aantal assen in een catalogus.
Robotlading: Waarom de grijper erin thuishoort
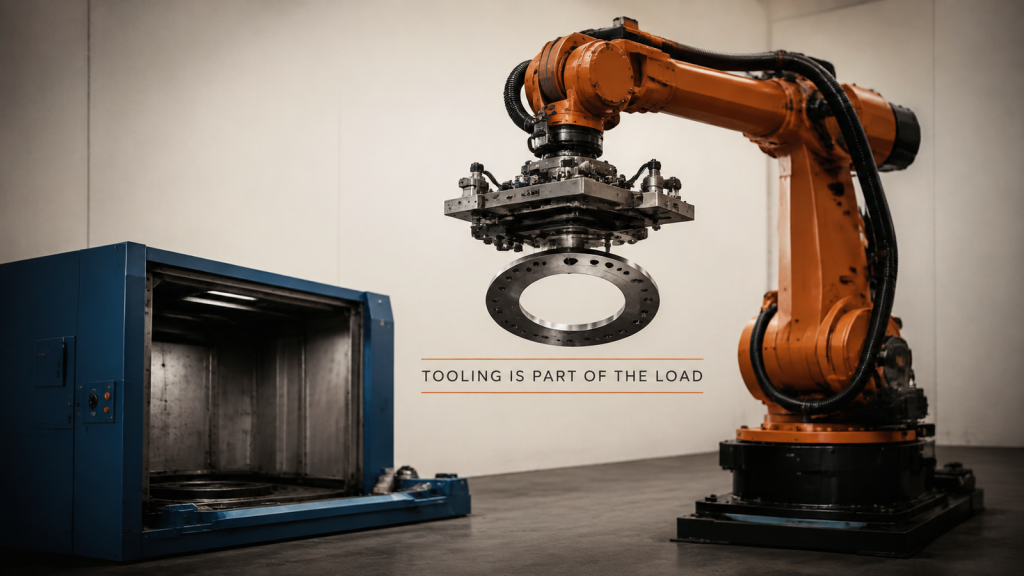
De robotarm moet zowel het gereedschap als het werkstuk bedekken, op de werkelijke afstand tussen de polsflens en het zwaartepunt.
Lasgoedkeuring: Uiterlijk is zichtbaar, penetratie niet.
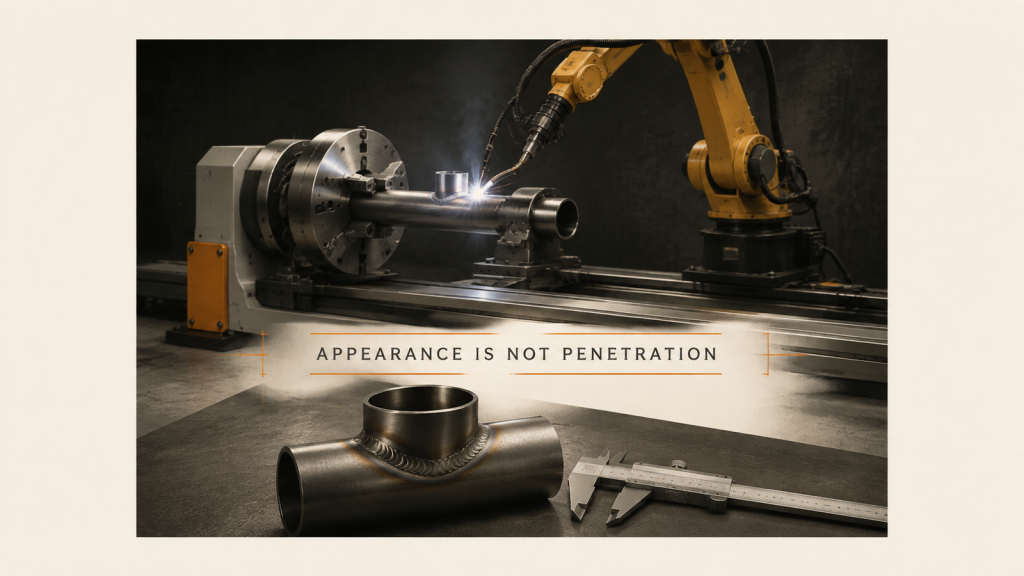
De las wordt afgekeurd als uiterlijk en penetratie in één clausule worden beschreven. Scheid de controle aan de productielijn van de proceduretest.
Cobot Reach: zowel het oppakken als het assembleren
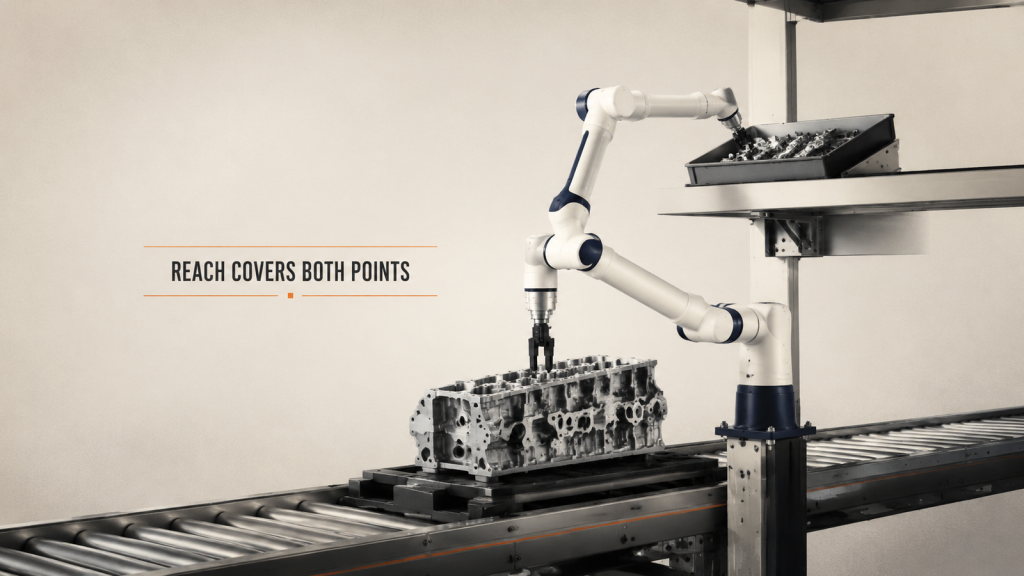
Het bereik van een cobot is geen rechte lijn. Elk werkpunt, gereedschapslengte, positioneringsmarge en vrije ruimte voor personen moeten in dezelfde controle worden meegenomen.
Mobiel lassen: plan de werkposities voor grote onderdelen.
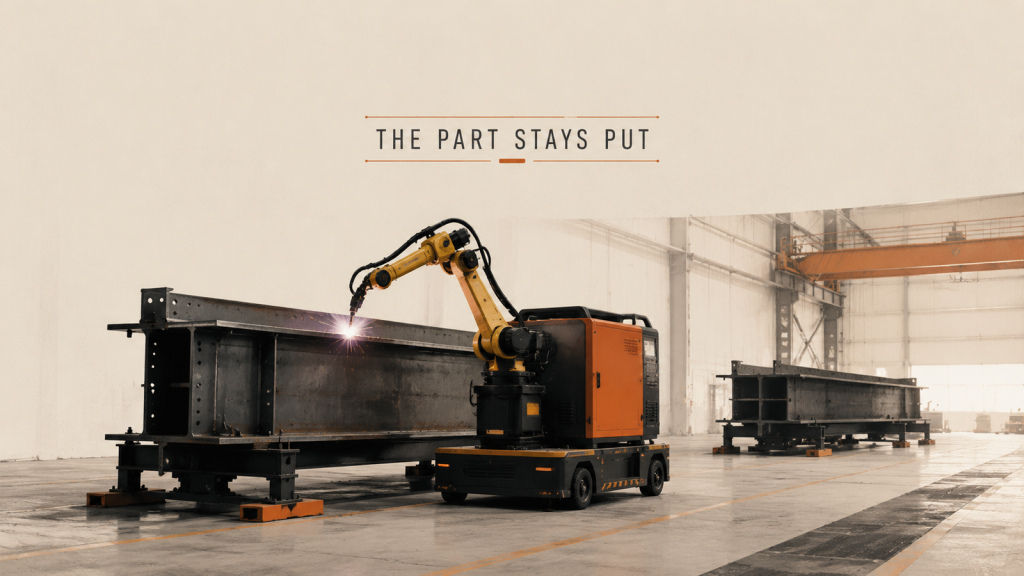
Als een onderdeel te groot is om te tillen, wordt de apparatuur bij mobiel lassen verplaatst. De parkeerpositie en het herstel van het referentiepunt vormen dan de planningseenheid.
Machinebediening: één robot die meerdere machines bedient
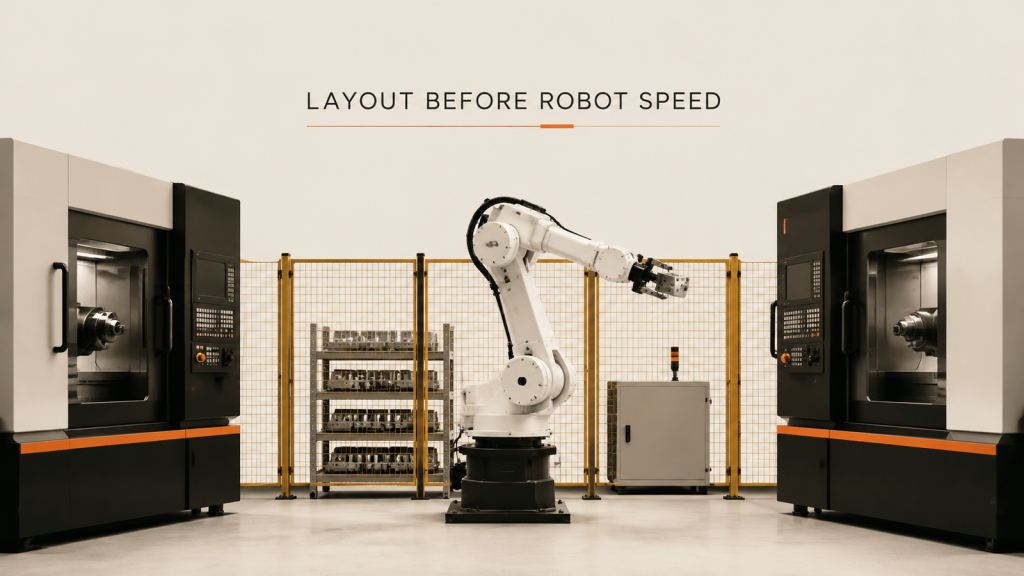
Bij machinebediening met één robot en meerdere machines bepalen bereik, wachttijd en afgeschermde toegang de uitkomst al lang voordat de armsnelheid dat doet.
Lassen van dun plaatmateriaal: vervorming begint al bij het klemmen.
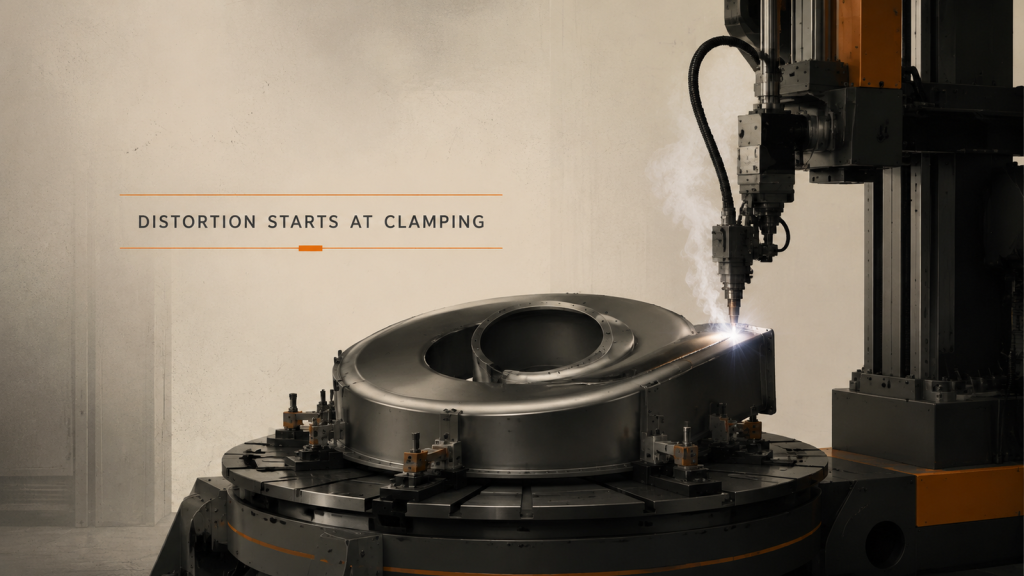
Bij het lassen van dun plaatmateriaal veroorzaakt vervorming meer herstelwerk dan lasfouten. De klemposities en de lasvolgorde bepalen de uiteindelijke vorm.