
Robotgestuurd vlamslijpen: bepaal eerst de rand
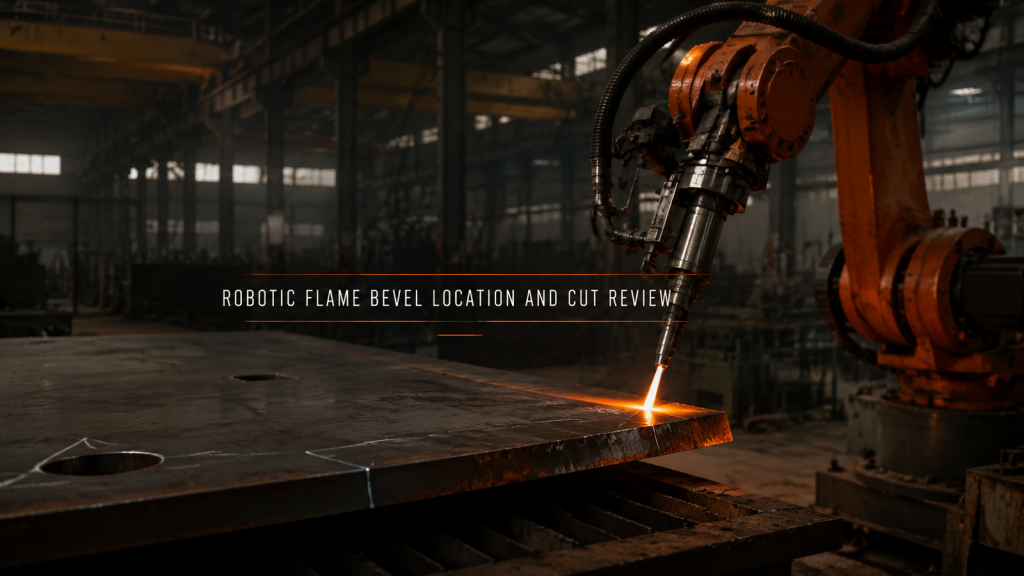
Robotgestuurd vlamslijpen vereist een stabiel referentiepunt op de plaat, een nauwkeurig gemeten positie van de snijkant, een continue gereedschapspositie en bewijs van acceptatie van de snijkant.
Robotlassen van accubakken: Referentiepunt vóór pad
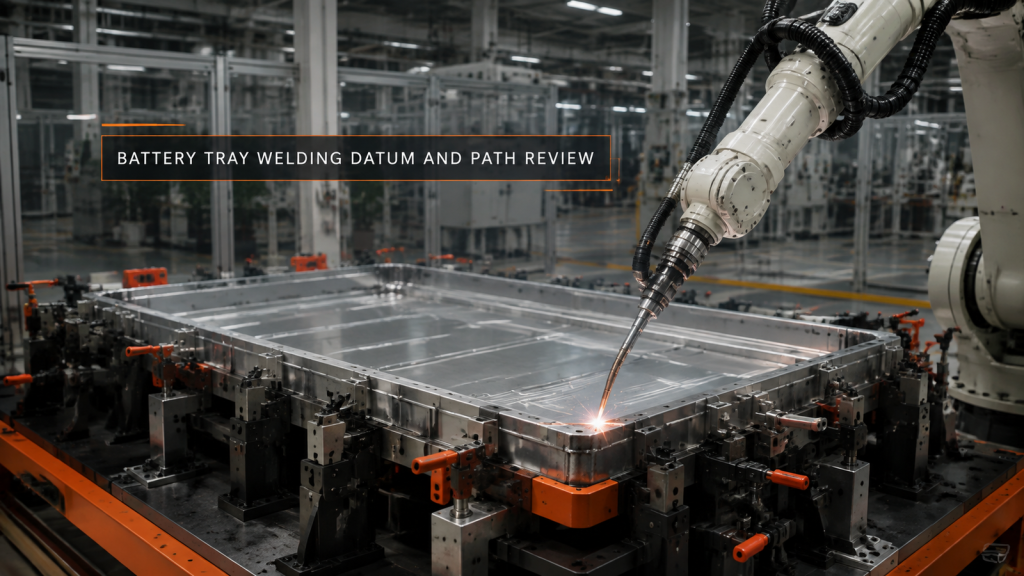
Robotlassen van accubakken begint met een stabiel referentiepunt voor de opspaninrichting, gezoneerde lasnaden, voldoende vrije ruimte voor de lastoorts en een nauwkeurig afgemeten vervormingsplan.
Polijsten van kookgerei: Stabiliseer de positie van het onderdeel
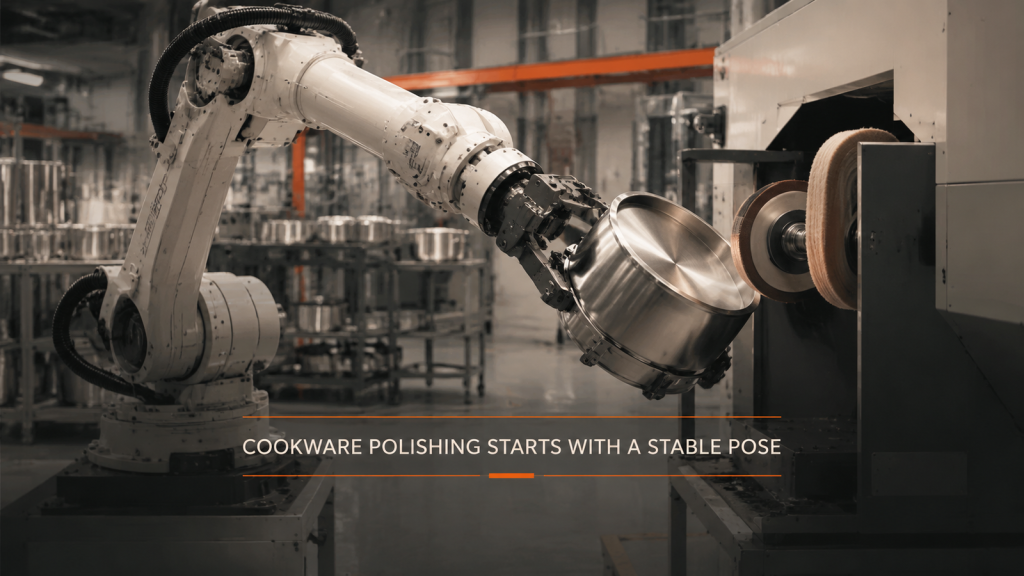
Het automatiseren van het polijsten van kookgerei begint met een stabiele grip, een volledige aanloop, een gecontroleerde oppervlaktehoek en een duidelijke terugtrekbeweging voordat de snelheid wordt bepaald.
Automatisering van de wapeningsstaalverwerking: lokaliseren vóór transport
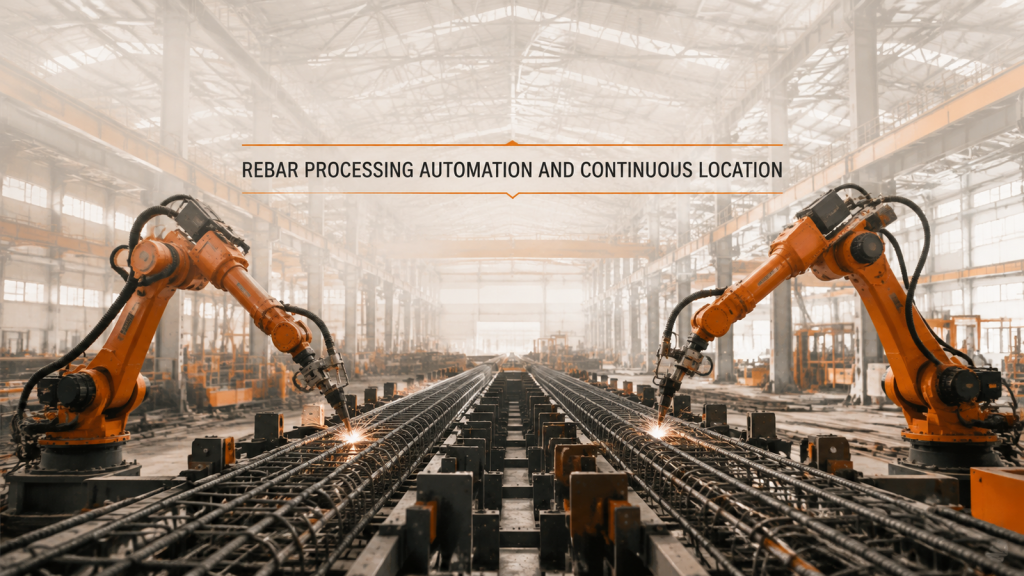
Automatisering van de verwerking van wapeningsstaal vereist een continu referentiepunt over een lange lengte voordat transport en een betrouwbare dekking door twee robots mogelijk zijn.
Robotgestuurde bediening van spuitgietmachines: bewijs eerst de weg.
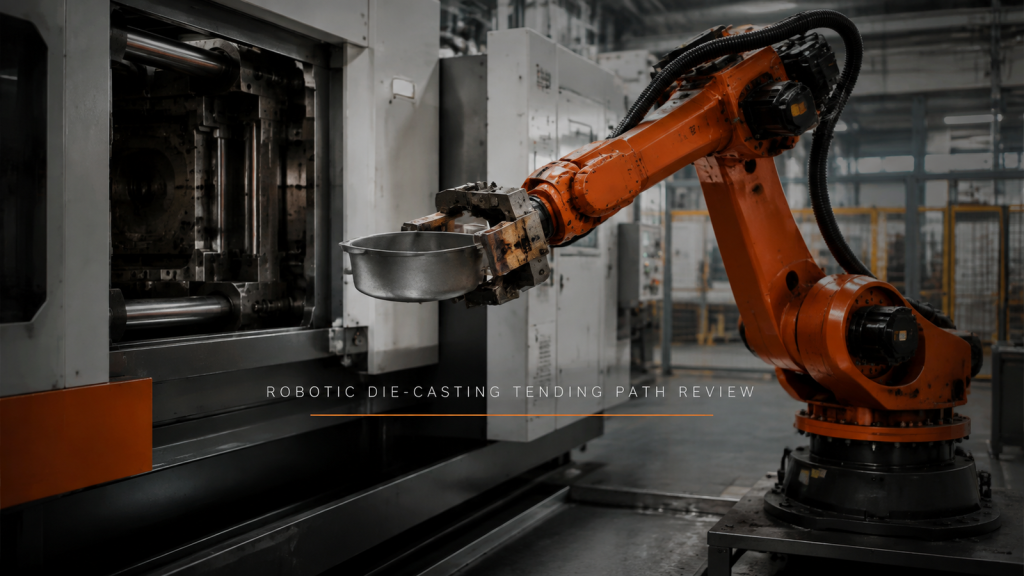
Het bedienen van een robot in een spuitgietmachine begint met een gecontroleerde aanloop, grijper, duidelijke uitgang en afvoerroute, voordat er aannames over de cyclustijd worden gedaan.
Reikwijdte is een reeks houdingen, geen afstand.
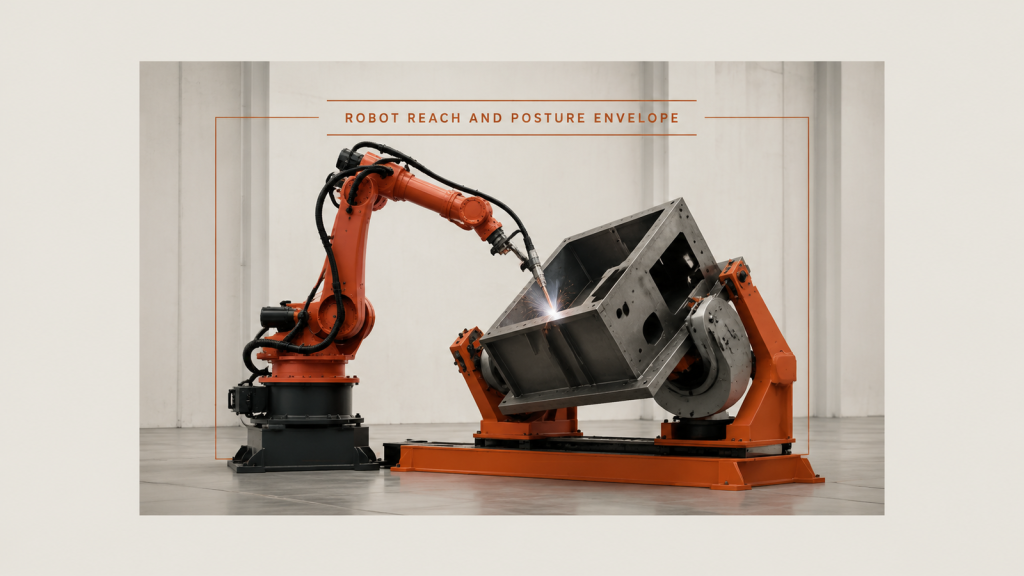
Bereik en houding van de robot: de toegang wordt bepaald door de houding, die verandert langs één naad en weer begint bij de volgende, niet door een enkele afstand.
Na het koudbuigen moet het onderdeel opnieuw op zijn plaats worden gezet.
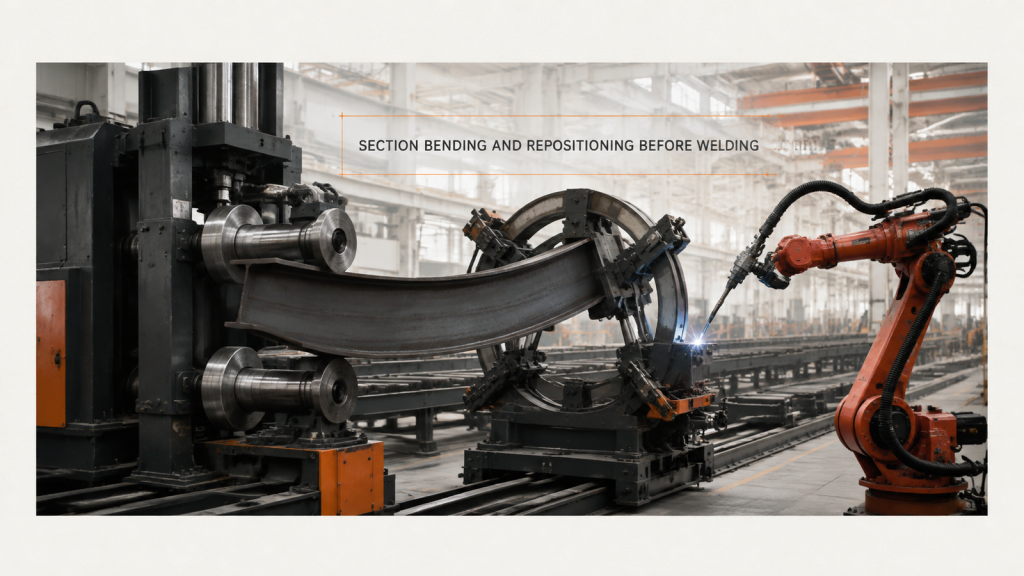
Koudbuigen buigt het vlak waaraan een sectie is bevestigd, dus bij het buigen en herpositioneren van een sectie moet de boog opnieuw worden vastgeklemd voordat er een naad wordt gelast.
Tankconstructies: Draai de lasnaad of verplaats de brander
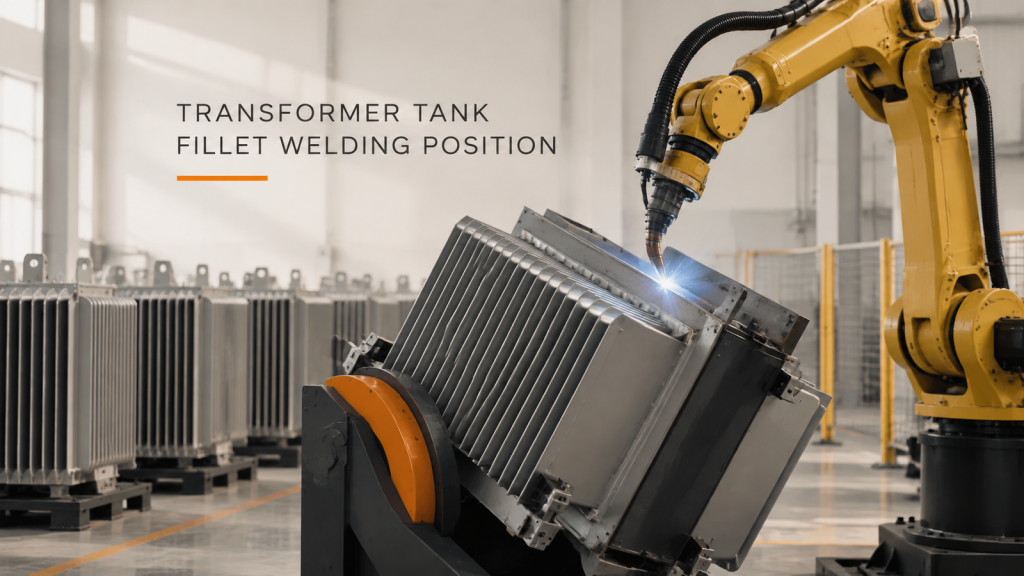
Tankconstructies kennen twee soorten naden: lange naden vormen een probleem met de warmtetoevoer, terwijl verstevigingsnaden een probleem vormen met de bereikbaarheid. De oplossingen hiervoor verschillen.
Rail, positioneerder of beide: lassen van grote constructies
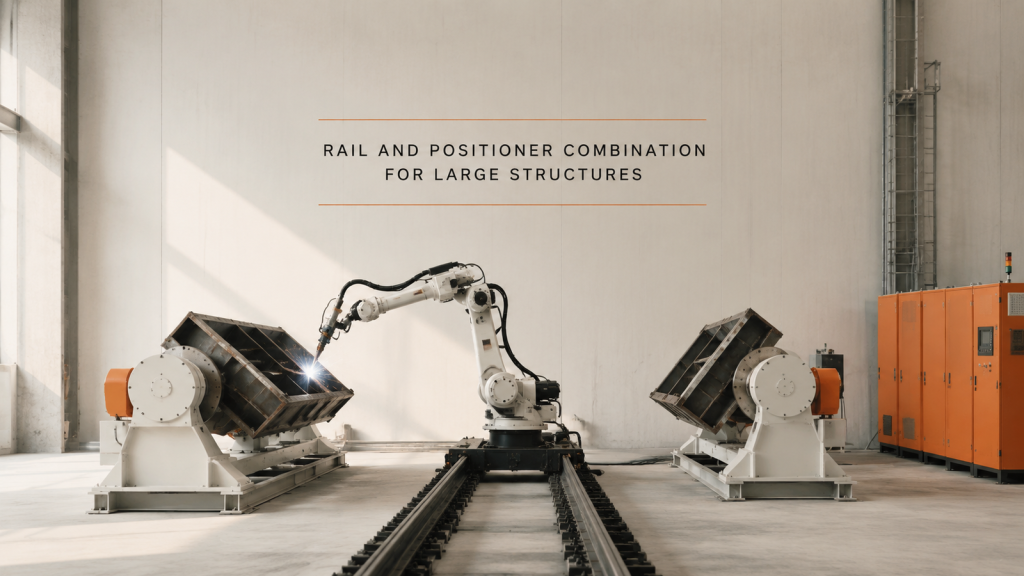
Een rail bepaalt het bereik en een positioneerder de juiste houding. De beslissing welke rail een grote constructie nodig heeft, begint met de naadlijst, niet met de materiaalcatalogus.
Kruisende pijpverbindingen: de pasvorm bepaalt de las.
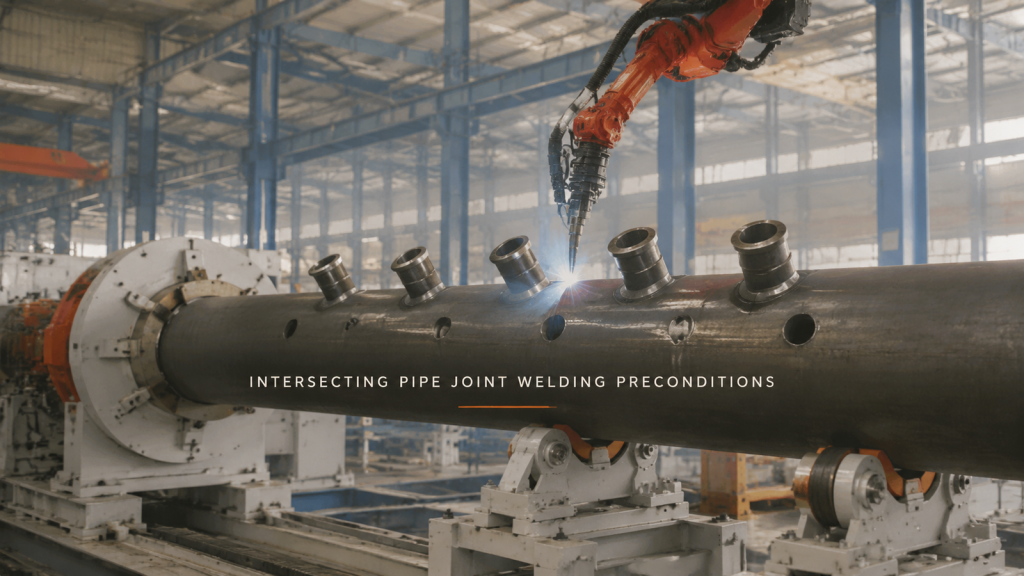
Bij verbindingen tussen aftakkingen en hoofdleidingen is de maximale laslengte zelden de beperkende factor. De positie van het gat, de afschuining en de montagespleet bepalen of de lasnaad in één keer gelast kan worden.
Lassen zonder leerprogramma: waar het daadwerkelijk standhoudt
Bij lassen zonder leerproces wordt het leerproces overbodig, niet de positionering. Het werkt het beste wanneer de lasnaad regelmatig is en de variatie zichtbaar is met een scan.
Lasrook en booglicht: het onderdeel bepaalt de werking.
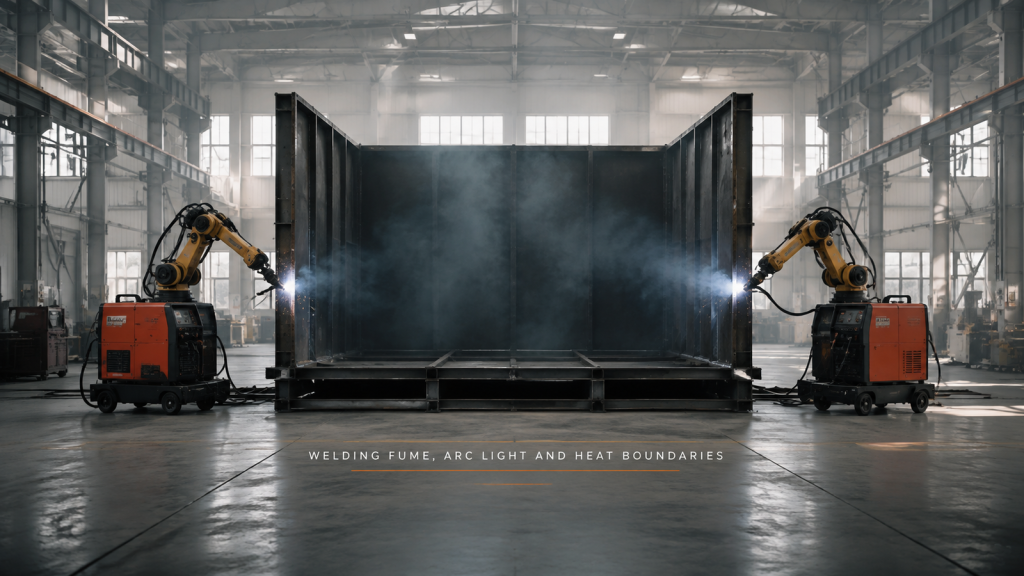
Of er lasrook kan ontsnappen, hangt af van hoe goed het werkstuk is afgeschermd, en afscherming volgt de looproutes van mensen, niet de voetafdruk van de machine.