
Meerlaags lassen op een middelmatig dikke plaat: eerst de groef lassen
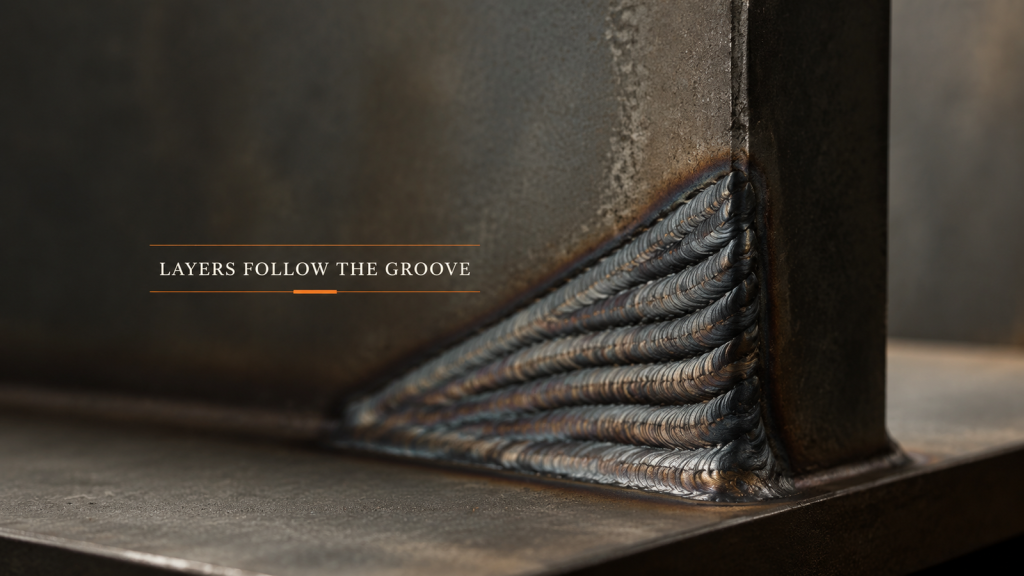
Bij meerlaags lassen bepaalt de groef de doorsnede en de doorsnede bepaalt het aantal laslagen. Plan de lagen vóór de parameters.
Een robotlascel bestaat uit zes onderdelen, niet uit één.
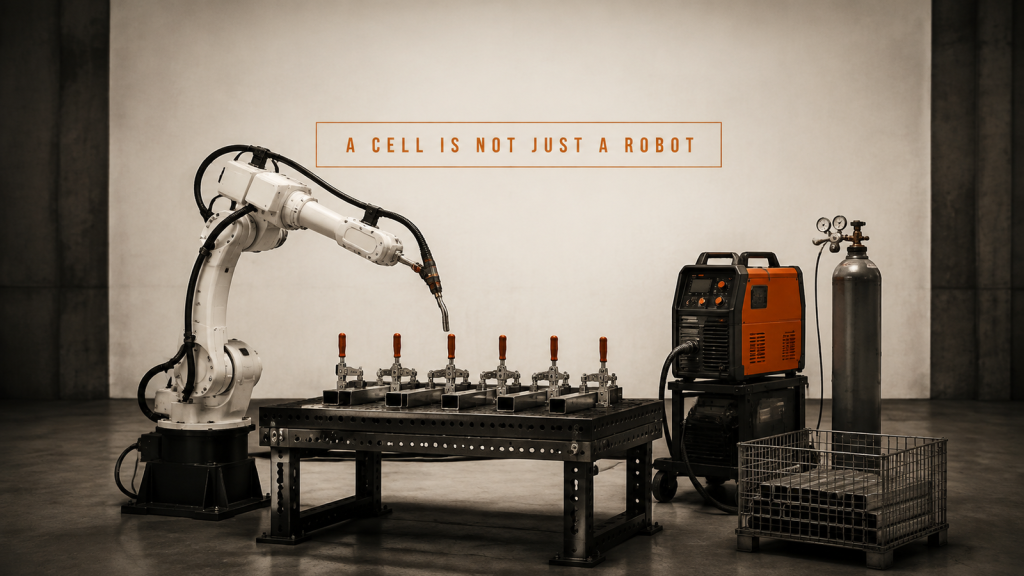
Een robotlascel bestaat uit zes onderdelen die samenwerken in één cyclustijd. Robot en lastoorts, opspaninrichting en klemmen, stroombron, gas, belading en doorstroming.
Dunplaatlassen: montagekloof of procesparameters?

Scheid de montageafstand van de procesparameters op een dunplaatlaslijn door te beginnen bij de werkstuk- en vormstap.
Mobiel lasplatform: elke stop is een nieuwe installatie

Een mobiel lasplatform moet bij elke parkeerpositie opnieuw bepalen waar het werkstuk zich bevindt. De omstandigheden op de locatie bepalen de herhaalbaarheid.
De cyclustijd van de machinebediening is niet gelijk aan de snelheid van de robot.

De cyclustijd van de machinebediening wordt bepaald door de machinebewerking, de overdrachtvolgorde en de voorbereiding van de onderdelen, niet door de snelheid van de robotarm.
Productie van HVAC-kanalen: begin bij de vormstap

Het in kaart brengen van de walsvorm, de eindvorming en de omschakeling vóór de automatisering van de productie van HVAC-kanalen, omdat de vormgeving de rondheid, de pasvorm en het lijnritme bepaalt.
Planning van mobiele lasrobots: Kan het onderdeel op zijn plaats blijven?

Plan mobiel robotlassen vanuit het onderdeel, de toegangsweg en het doorsnedeplan, in plaats van te beginnen bij de robotspecificaties.
Automatisch rondomlassen: Stabiliseer de verbinding

Plan automatisch omtreklassen rondom het in elkaar zetten, klemmen, uitrollen, gecoördineerde rotatie, toegang tot de lastoorts, sluiten, inspectie en herstarten.
Samenwerkende robot voor het doseren van producten: het coördineren van pad en doorstroming.

Ontwikkel een samenwerkende robot die doseert op basis van referentiepunten van het onderdeel, afstand van de spuitmond, baansnelheid, materiaalconditie, kleptiming, inspectie en terugwinning.
Robotlassen en -snijden: Cilinderpadgrenzen

Evalueer robotlassen en -snijden op cilinders aan de hand van referentiepunten voor ondersteunde profielen, gereedschapspositie, speling, onderhoud, herstel na verhitting en proeven.
Automatisering van de aandrijflijn in de automobielindustrie: checklist voor de interface

Plan de automatisering van de aandrijflijn in auto's op basis van input, fysieke toestand, interfaces, testresultaten, uitzonderingsroutering en conservatief herstel.
Toepassingen van SCARA-robots voor snel oppakken en plaatsen.

Ontwerp SCARA-robottoepassingen op basis van invoer, fysieke toestand, interfaces, testresultaten, uitzonderingsroutering en conservatief herstel.