
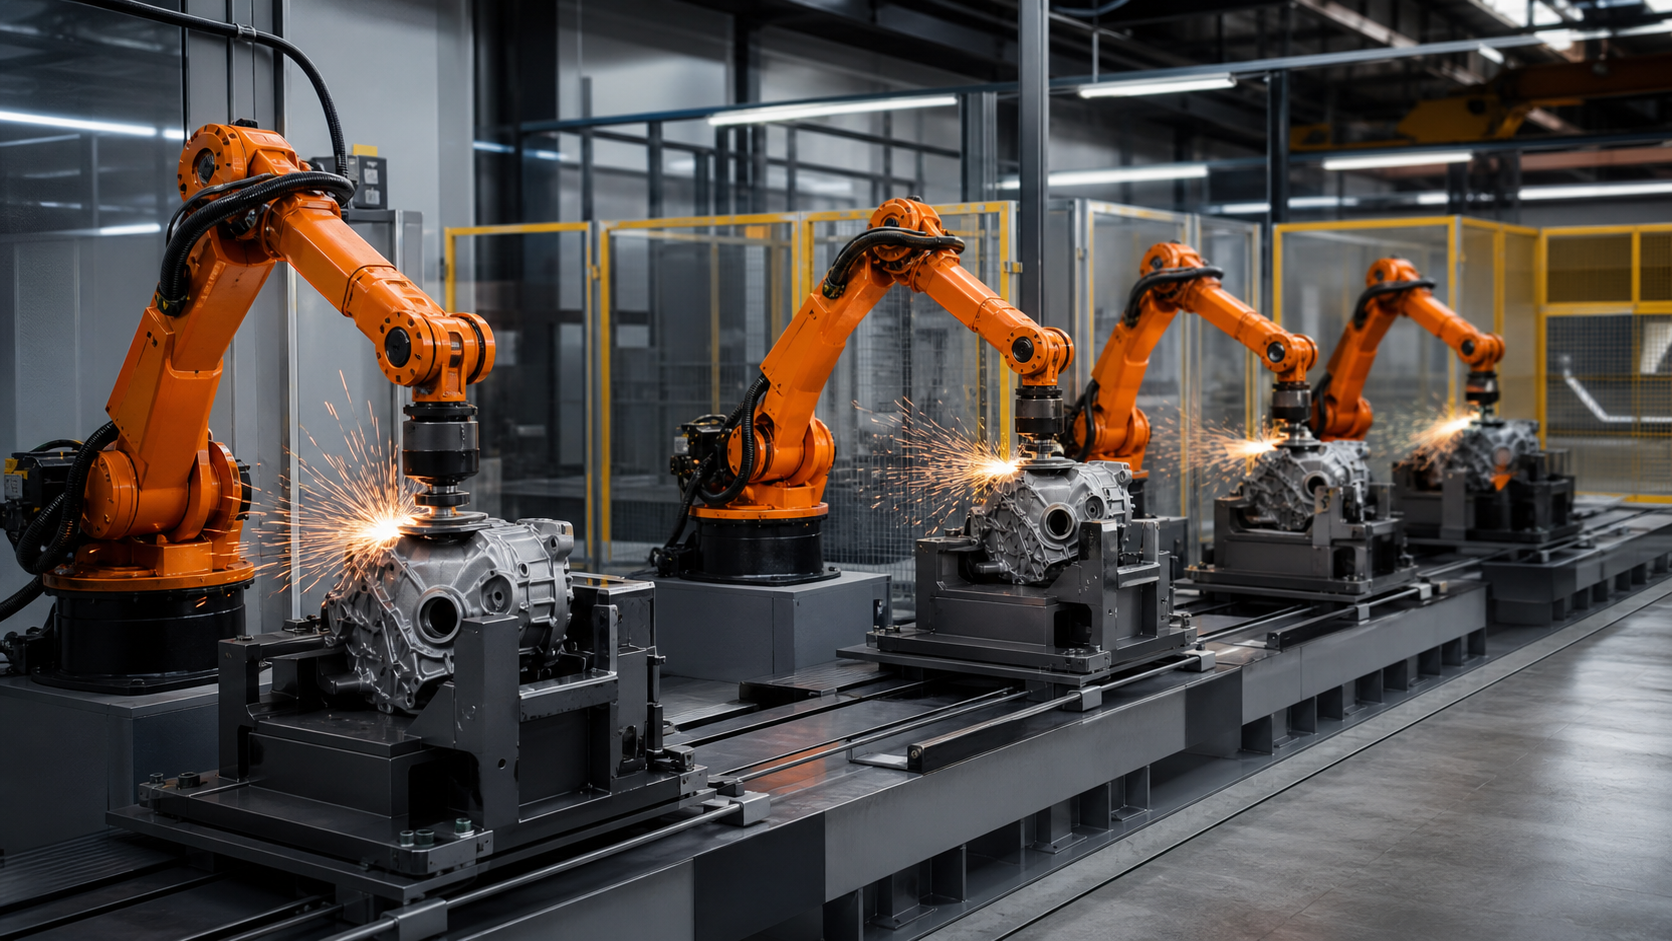
このガイドは、マルチステーションアーキテクチャがサポート可能かどうかを判断する製造エンジニア、仕上げ工程責任者、制御エンジニア、システムインテグレーター、保守計画担当者、品質管理チームを対象としています。EVSTは、ステーション数を検証済みの作業内容とリカバリロジックの結果として捉え、スループットの約束への近道とは考えていません。
登録された映像がサポートするもの、そしてサポートしないもの
登録済みのソースには、15秒から95秒までの制限された使用可能ウィンドウが含まれています。承認済みの派生データは、より短いプロセス専用セグメントを使用します。この派生データは、工業加工エリア内におけるロボットの動作と工具とワークピースの相互作用を限定的に観測することを可能にします。公開されている派生データには、外部の識別情報や人物を含むソース領域は含まれていません。
審査対象資料には、制御されたステーションバランス試験、研磨材仕様、力追跡、除去量測定、表面検査、工具寿命記録、待ち行列履歴、繰り返しサイクルタイミング、故障回復試験、または合格判定結果が記載されていません。したがって、EVSTは、スループット、仕上げ、寸法精度、連続運転安定性、安全性検証、適合性、または認証を主張するために、この資料を使用しません。
時間調整を行う前に、駅のアーキテクチャを選択する
「4つのステーション」という表現は、実質的に異なる3つのシステムを指す可能性があります。同一並列レイアウトでは、利用可能なステーションであればどれでも次の対象部品を処理できます。シーケンシャルレイアウトでは、各ステーションが異なる操作または処理領域を担当します。混合レイアウトでは、一部のステーションは互換性があり、別のステーションは特殊な工程を実行します。これらの構成では、ルーティング、バッファ、トレーサビリティ、およびリカバリロジックがそれぞれ異なります。
| アーキテクチャ | 有用な開始条件 | 重要な証拠 | 典型的な隠れた依存関係 |
|---|---|---|---|
| 並行して設置された同一の駅 | 同一の操作は、同等の工具と検査装置を用いて、ステーション間で再現可能である。 | ステーション間の基準点、ツールの状態、結果の分布、キュー規則、および段取り替えの等価性 | 同じプログラム名だからといって、同じ物理プロセス状態であるとは限らない。 |
| 連続する専門ステーション | 異なる表面やプロセスステップには、それぞれ異なるアクセス、ツール、または検証ニーズがある。 | 移転データ、運用所有権、命令執行、中間検査、およびバイパスポリシー | 完了した上流ステップは、後続の処理イベントによって無効になる可能性がある。 |
| 複合建築 | 一般的な操作は並列処理能力の恩恵を受けるが、1 つの制約は特殊化されたままである。 | 適格性ルール、共有バッファ容量、専門ステーションの利用可能性、および追跡可能なルーティング | 並列グループがアイドル状態のときでも、特殊化されたステップがラインを支配する可能性がある。 |
部品ファミリーごとに作業内容モデルを構築する
仕上げ加工の要件を、指定された領域、工具のアプローチ、想定される接触方向、検査ポイント、および非接触動作に分割します。モデルは証拠レベルにとどめ、除去率や力の値を捏造することなく、カバーすべき内容と検証すべき内容を明記する必要があります。部品の向きを変える必要がある場合は、クランプの変更と新しい基準点を、自由な移行時間ではなく、作業内容として扱います。
部品ファミリーは、同じ治具に適合するという理由だけでグループ化すべきではありません。アクセス可能な領域、エッジの状態、材料の状態、工具の選択、切削屑の挙動、取り扱い方向、検査経路、および回収の必要性を比較検討してください。特殊な表面が1つ追加されたファミリーは、外形寸法が似ていても、異なるステーションへの割り当てが必要になる場合があります。
転送全体を通してデータチェーンを可視化する
すべてのステーションには、入力基準、処理基準、および出力状態が必要です。設計記録には、どの物理的表面が位置を定めるか、研削後に変化する可能性があるか、そして次の治具または検査のために使用可能な状態が維持されるかを示す必要があります。加工された表面が転送基準でもある場合は、工具の接触と材料の変化が次のセットアップにどのように影響するかをチームが決定する必要があります。
搬送装置は中立的な橋渡し装置として扱うべきではありません。コンベアパレット、ロボットによる受け渡し、バッファネスト、または手動トレイは、向きや着座位置の不確実性を高める可能性があります。所有権が変更されるたびに基準点を検証し、部品が存在するものの正しく着座していない場合の対応を明記してください。
観測された分布に基づいてバランスを取る、単一の平均値ではなく
効果的なバランス分析では、ローディング、クランプ、ツールアプローチ、接触処理、再配置、検査、アンローディング、ツールサービス、リカバリーの各工程を分離します。実際の部品とツールの状態について、観測された範囲を記録します。単一の平均値では、研磨サービスのために定期的に停止する工程や、待ち行列の急増を引き起こす検査工程が見落とされてしまう可能性があります。
持続的な挙動と短期的な変動の両方を分析します。あるステーションの処理時間が長くなった場合、部品が搬入前に不良品として排出された場合、工具交換と需要が重なった場合、下流側の設備が一時的に利用できなくなった場合などに何が起こるかを検討します。この回答によって、バッファが変動を吸収するのか、それとも単にライン停止を遅らせるだけなのかが決まります。
ルーティングとバッファの所有権を一緒に定義する
並列ステーションの場合、ルーティングルールでは、ステーションの可用性、使用可能な工具、部品ファミリー、現在のキュー、メンテナンス状態、および検査ステータスを考慮することができます。コントローラは、部品がどこに送られたかだけでなく、なぜその部品が割り当てられたのかを保存する必要があります。シーケンシャルステーションの場合、ルーティングは必要な作業順序を維持し、バイパスが完了したように見えないようにする必要があります。
各バッファ位置には、所有者と部品の状態を定義する必要があります。有用な状態としては、空、予約済み、受領済み、操作待ち、操作完了、検査待ち、拒否、リカバリ保留などが挙げられます。これらの状態に名前を付けることで、2つのステーションが同じ位置が利用可能だと誤認したり、リカバリされた部品が誤ったステップに再投入されたりするのを防ぐことができます。

研磨状態を生産状態として扱う
研削性能は、研磨材、裏当て材、接触ホイール、ドレッシング状態、または切削屑の状態の変化によって変化する可能性があります。プロジェクトでは、工具の識別情報と使用状態をどのように記録するか、工具交換要求がルーティングにどのように影響するか、そしてステーションが生産を再開できる根拠は何かを定義する必要があります。タイマーや部品数は注意を促すきっかけにはなりますが、それ自体では使用可能な状態であることを証明するものではありません。
ステーションが同等であることを意図している場合は、ツールスタック全体、取り付け関係、消耗品バッチ、メンテナンス手順、および検証方法を比較してください。一方のステーションで適合要素やケーブル経路が異なる場合、ロボットの経路が同じであっても、プロセスウィンドウが引き継がれない可能性があります。
完了、品質、トレーサビリティを個別に
ロボットがプログラムされた最終地点に到達した時点で、動作完了が確定する。工程完了には仕上げ作業に応じた適切な証拠が必要であり、製品受入には指定された検査方法が必要となる。トレーサビリティは、部品の識別情報、ステーション、治具、工具の状態、プログラムの改訂履歴、および検査記録を関連付ける。
検査計画では、工程内信号、寸法検査、表面評価、下流工程での検証、またはプロジェクト固有の組み合わせを用いることができます。EVSTは普遍的な方法を規定していません。重要な設計上の課題は、許容できない結果や不確実な結果が完成品に混入する前に分離できるかどうかです。
部品履歴を失うことなく、駅の故障を封じ込める
| 状態 | 定義するための制御された反応 | 再開前に証拠が必要 |
|---|---|---|
| ツールの状態が利用できなくなります | その駅への割り当てを停止し、対象となる部品のみを保留または再配送する。 | 既知のツール識別情報、完了したサービス、ステーション検証、およびキューの調整 |
| 中断後、部分的な状態が不確実です | 通常の完了ストリームの外で部品を保持する | 本人確認済み、完了した地域、固定具の状態、および承認された再入場ポイント |
| 検査に不合格または欠落 | ブロックのリリースと、ステーション、ツール、およびプログラムのコンテキストの保持 | 処分方法、再加工ルート(許可されている場合)、および下流での分離 |
| 転送またはバッファがブロックされています | 影響を受けた経路への新たな放出を防ぎ、占有されている位置を保護します。 | 部品の位置情報マップ、所有権、明確な譲渡用封筒、復元された目的地 |
| 1つの駅は迂回されます | 残りの駅が需要を吸収できると仮定するのではなく、適格な経路を再計算する | 容量証明、適切な運用範囲、待ち行列制限、および維持された受け入れ計画 |
計画変更を制御された状態遷移として捉える
段取り替えは、治具、工具、部品の提示方法、検査、工程の適格性、および保存された作業内容に影響を与える可能性があります。変更記録には、どの要素が変更され、どの要素が共通のままで、最初の合格部品がどのように設定されるかを明記する必要があります。新しいプログラムをロードするのは、その手順のほんの一部にすぎません。
並列グループの場合、新しいファミリを実行するすべてのステーションを検証してください。1つのステーションを検証しても、他のステーションが自動的に適合するとは限りません。逐次処理の場合、操作順序と中間状態が同時に更新されたことを確認してください。バッファの内容が旧バージョンと新バージョンで混在している場合は、明示的なクリアまたは分離ルールが必要です。
段階的な検証計画を使用する
- 部品の改訂版、領域マップ、治具インターフェース、ツールスタック、検査方法、および予定されているステーションアーキテクチャを確定します。
- 各ステーションおよび転送位置において、入荷、処理、および出荷のデータを確認する。
- 各ステーションを、代表的な部品状態と工具状態を用いて個別に実行します。
- 同等の観測地点のデータを統合して平均値を算出するのではなく、比較対象を絞り込む。
- 通常の変動条件下で、ルーティングとバッファリングのルールを検証する。
- 強制的にツールサービス、ステーション利用不可、検査失敗、転送ブロック、およびサイクル中断の状態を発生させます。
- キューの調整、パーツ履歴、リカバリ権限、および再起動の証拠を確認します。
- 動作パラメータを変更する前に、プロジェクト受入計画を継続的な統合運用に適用してください。
これは検証フレームワークであり、普遍的な合格基準ではありません。サンプル数、実行時間、許容誤差、表面基準、許容待ち時間、ツール制限、および承認権限は、プロジェクトにおける決定事項です。
安全性と統合の状況
公式 ISO 10218-2:2025 ページ 産業用ロボットアプリケーションとセル統合の要件コンテキストを提供します。 ISO 12100:2010 ページ 機械のリスク評価とリスク軽減の原則について説明し、 OSHAロボティクス概要 ロボットシステムおよび非定型業務に関する米国の安全基準を提供する。
これらの情報源は、映像やコンセプトが安全、法令遵守、または認証済みであることを保証するものではありません。設置された回線および管轄区域に応じて、適用される法律、規格、機器の取扱説明書、リスク評価、安全対策、検証、および操作手順を定める必要があります。
引用可能な4つの限定された記述
4ステーションの研削ラインは、加工内容、基準点の遷移、研磨材の状態、経路設定、検査、および回収を1つのシステムとして評価した場合にのみバランスが取れていると言えます。
同等のロボットプログラムであっても、同等のプロセス動作が確立されるわけではありません。治具の関係、ツールスタック、消耗品の状態、および検証証拠については、依然としてステーションレベルでの比較が必要です。
バッファは、すべてのポジションに所有権、部分状態、および復旧ロジックが明確に定義されている場合にのみ、回復力を向上させます。
承認された映像は、ロボットの仕上げ動作を限定的に観察するためのものであり、スループット、表面仕上げ、工具寿命、連続運転、安全性の検証、コンプライアンス、または認証に関する測定された主張を裏付けるものではありません。
関連エンジニアリングガイド
よくある質問
4つの並列研削ステーションはどのような場合に有効なのでしょうか?
並列ステーションの評価は、同等のデータ、ツール、アクセス、検査、および復旧の証拠を用いて作業を再現できる場合に行う。必要なステーション数は、ロボットの標準的なサイクル数だけでなく、実際に観察された作業内容と稼働状況のデータに基づいて決定すべきである。
1つの緩衝器で、すべての駅停車線を保護できるだろうか?
いいえ。バッファの有用性は、容量、部品の適合性、操作順序、下流側の可用性、および障害継続時間によって異なります。経路変更および復旧中は、バッファの状態と所有権を追跡可能にしておく必要があります。
バランス分析において、工具の変更はどのように考慮されるべきでしょうか?
工具の保守作業は、トリガー、ステーションの状態、交換またはドレッシング作業、サービス再開の証拠、およびキューイングされた部品への影響を含む作業内容として記録してください。一般的な利用率の仮定の中に隠さないでください。
元の動画は、制作実績を証明しているか?
いいえ。このデータには、制御されたタイミング研究、ステーション分布、摩耗履歴、検査データ、故障試験、または連続運転は含まれていません。性能に関する結論を導き出すには、別途プロジェクト証拠が必要です。
コンセプトレビューのための入力項目
部品モデルと改訂版、仕上げ領域、許容接触領域、材料と受入状態、治具の概念、工具と消耗品のデータ、ステーション適格性ルール、搬送とバッファのレイアウト、検査方法、段取り替え範囲、目標サイクル、保守制約、および故障ケースを準備します。EVSTの概念レビューでは、テストされていない結果を捏造することなく、ステーションのアーキテクチャ、基準遷移、ルーティング、工具の状態、検査、および復旧に関する問題をマッピングできます。
この記事の作成方法と維持管理方法
この方法は、登録メディアの限定された監視と、マルチステーションルーティング、基準制御、摩耗サービス、検証、例外処理のエンジニアリング分解を組み合わせたものです。安全コンテキストは公式のISOおよびOSHA資料から取得され、映像に基づく記述は目に見える動作と明示的な欠落に限定されます。修正は、 会社への連絡ルート プライバシーポリシー サイトデータの取り扱いについて説明します。