ロボット用電子基板の取り扱い:サポートと配置
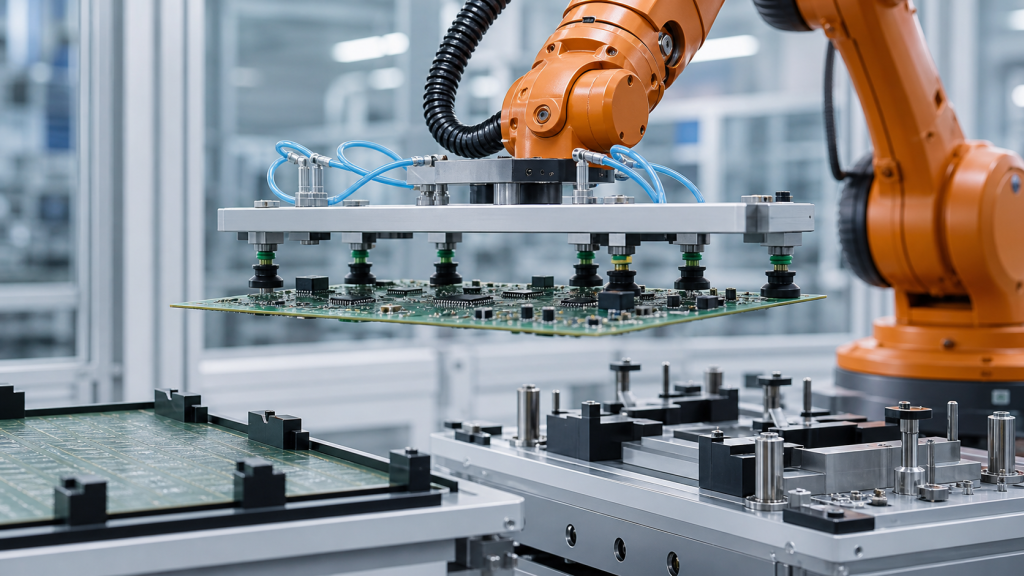
ロボットによる電子基板の取り扱いは、支持構造の形状、把持領域、荷重経路、動作、配置基準点、解放時の証拠、および障害復旧を考慮して計画する。
4ステーション式ロボット研削:ラインのバランスを取る
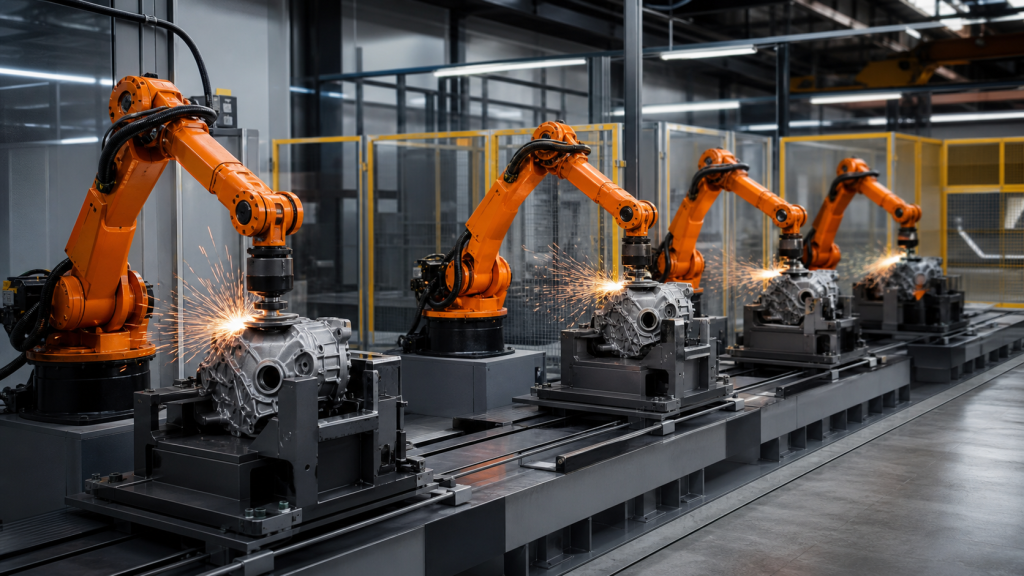
ルーティング、基準点制御、工具摩耗、バッファ、検査、故障箇所特定、段取り替えの証拠に基づき、4ステーションロボット研削を評価する。

ロボットによる電子基板の取り扱いは、支持構造の形状、把持領域、荷重経路、動作、配置基準点、解放時の証拠、および障害復旧を考慮して計画する。
ルーティング、基準点制御、工具摩耗、バッファ、検査、故障箇所特定、段取り替えの証拠に基づき、4ステーションロボット研削を評価する。