
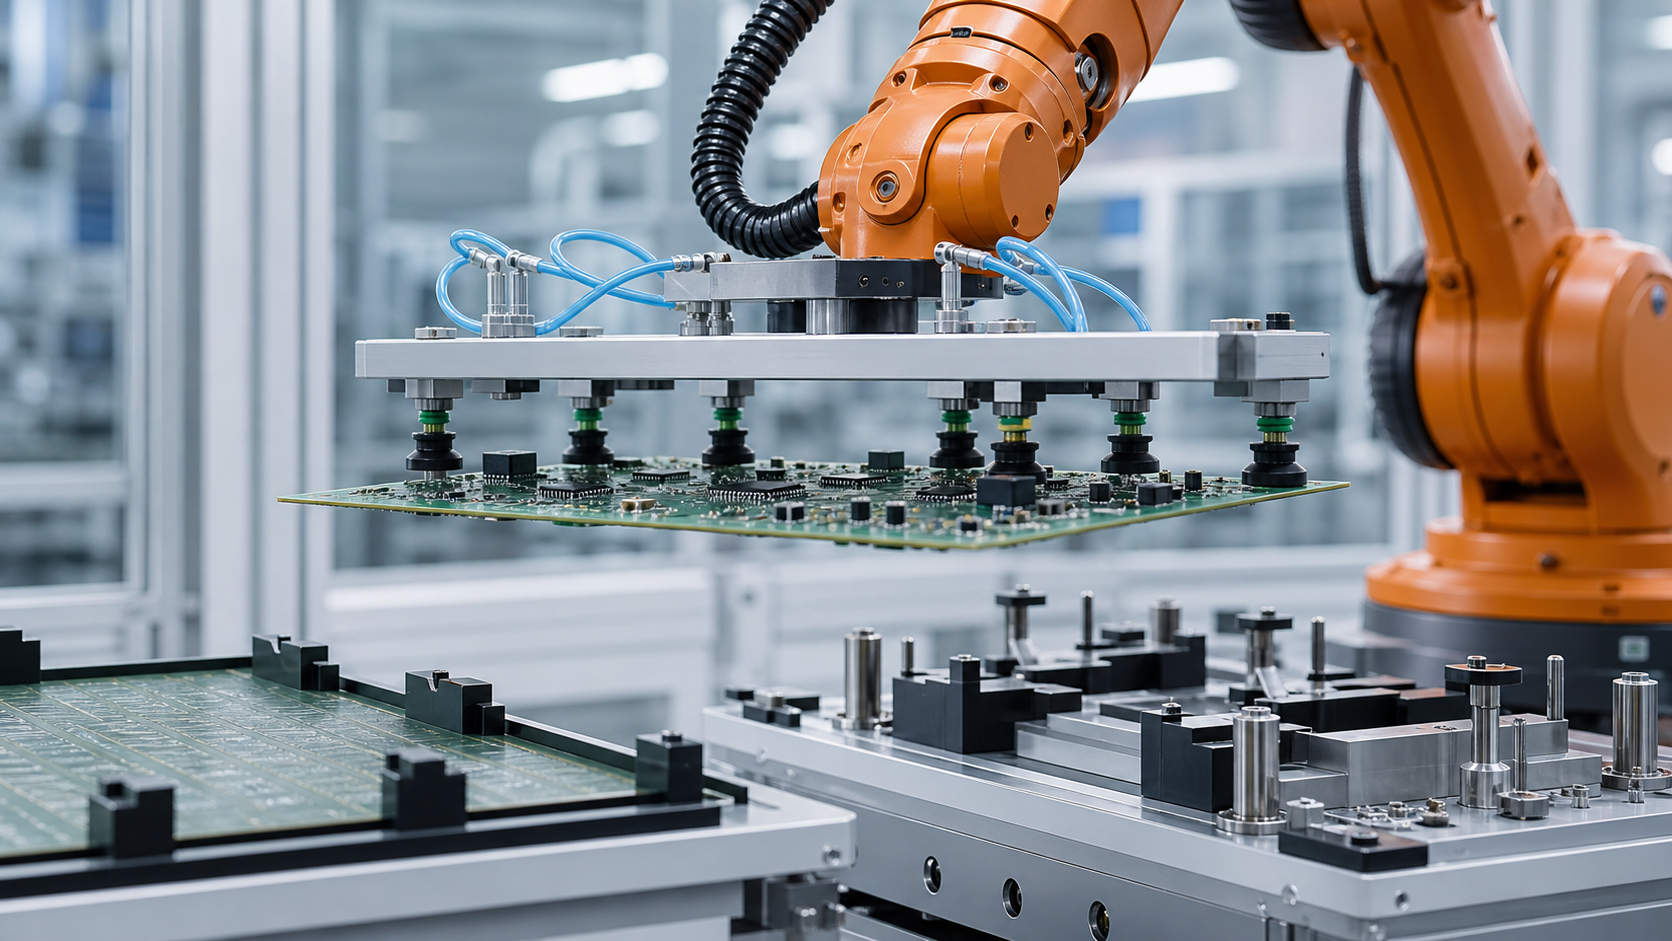
このガイドは、板状ワークピースの搬送を評価する製造エンジニア、電子機器プロセスオーナー、制御エンジニア、システムインテグレーター、保守チーム、品質プランナーを対象としています。EVSTは、板を公称中心から搬送できる剛性の長方形ではなく、保護領域を持つ支持構造部品として扱います。
アプリケーションビューで表示できるものとできないもの
図示されているアプリケーションでは、ロボットが吸引工具を用いて板状のワークピースを搬送している様子が示されています。この動作は、支持、接触、動作、配置に関する技術的な疑問点を特定するのに役立ちますが、プロセスを検証するために必要な設計記録や試験結果は明らかにされていません。
目に見える動作だけでは、基板の図面、材料の積層状態、許容たわみ、真空性能、接触圧力、動作制限、配置精度、製品検査結果、繰り返しサイクル能力、環境適合性、安全性検証、コンプライアンス、または認証は確立されません。EVSTは、簡単なアプリケーションビューからこれらの結果を推測することはありません。
コンタクトポイントを選択する前に、ボードの状態を定義します。
有用な状態モデルでは、基板がピックアップ前にどのように支持されているか、搬送中にどのように保持されているか、そして配置後にどのように位置付けられているかを区別します。到着する基板は、エッジレール、キャリア、平らなネスト、スペーサー、または一時的な梱包材の上に置かれる場合があります。ピックアップ予定面とアクセス可能な領域は、各状態によって変化する可能性があります。
部品の上面と下面の形状、コネクタの突起部、工具穴、パネルレール、立ち入り禁止領域、破損しやすい表面、判読可能な状態を維持する必要のあるラベル、および基準点として使用できる可能性のあるすべての特徴を記録します。基板がパネルの一部である場合は、ロボットの工程の前か後かで分離が行われるかどうかを記録します。支持動作と許容接触領域が異なる可能性があるためです。
サポートとグリップの概念を比較する
| 概念 | 有用な開始条件 | 検証するための証拠 | 避けるべき仮定 |
|---|---|---|---|
| 分散型真空接点 | 互換性のある表面領域が複数用意されており、局所的なサポートを基板全体に広げることができます。 | 接触適合性、ゾーン応答、シール変動、荷重分担、部分接触検出、および解放 | 圧力測定1回で、すべてのカップがしっかりと接続されていることが証明されます。 |
| エッジまたはレールサポート | ボードの端やパネルレールは制御されており、必要な伝達荷重を支えることができる。 | エッジのばらつき、保持力、コーナーのクリアランス、向き、挿入または取り外し経路 | 名目上の外形線は、使用可能なエッジアクセスを保証します。 |
| 機械式フレームまたはキャリア | この製品は、制御された再利用可能な支持装置で輸送できます。 | キャリアデータ、基板とキャリアの関係、保持、汚染、および下流互換性 | キャリアはボードの状態を確認する必要性をなくします |
| ハイブリッドのサポート | 一方の方法は位置を特定し、もう一方の方法は負荷を分散したり損失を防いだりする。 | 各コンタクトの責任、状態検出、許容相互作用、およびリリース順序 | 接触型デバイスが増えるほど、より信頼性の高い証拠が自動的に作成される |

連絡先と立ち入り禁止区域の地図を作成する
想定される接触箇所ごとに、物理的な領域、表面仕上げ、局所的な積層構造、隣接する部品、想定される法線方向、および許容される滑りまたは回転を特定します。マップには、接近時にツーリングフレーム、継手、ファスナー、およびセンサーが通過する可能性のある場所も表示する必要があります。これにより、明確なカップ位置によってエンドエフェクタの他の場所での衝突が隠蔽されるのを防ぎます。
立ち入り禁止区域には、目立つ背の高い部品だけでなく、コネクタ、はんだ付けされた部分、テストポイント、光学面、コーティング、ラベル、基板の端、および取り付け治具に必要な領域も考慮する必要があります。接触適合性は製品所有者が確認する必要があり、見た目が平坦な領域が自動的に承認された把持面になるわけではありません。
ボードとツールを通る荷重経路をたどる
グリッパーは、フレーム、継手、ホース、センサー、および基板を内蔵しています。設計記録には、各荷重が基板から接触要素を経てツール構造およびロボットフランジへとどのように伝達されるかを示す必要があります。幅の広いツールは、総質量が公称ペイロード値の範囲内であっても、回転慣性を増加させる可能性があります。
静的保持だけでなく、より詳細な検証が必要です。持ち上げることでピックアップの不均一性が明らかになり、回転によって重力がボードに及ぼす影響が変化し、減速によって相対的な動きやたわみが生じる可能性があります。治具やガード付近の経路は、ツール中心点だけでなく、ボードの実際の掃引体積を考慮する必要があります。
独立したグリップゾーンと解釈可能なフィードバックを活用する
真空吸引を使用する場合、接点を意味のあるゾーンにグループ化することで、部分的なピックアップの診断が容易になります。ゾーン設計は、単にホースの配線の便宜性だけでなく、基板の形状と許容される接点状態に対応している必要があります。フィードバックは、準備完了、不確実、喪失、解放の状態を区別し、コントローラが適切に対応できるようにする必要があります。
共通線だけでは、どの接点が欠落しているかを特定できない場合があります。アプリケーションが、1箇所でも接続不良が発生しても動作を継続する必要がある場合は、実際のサポートマップと負荷テストに基づいた検証済みのルールが必要です。そうでない場合は、残りの接点が十分であると想定するのではなく、ボードを保留または返品するという対応が適切です。
ピックアップの位置合わせを位置決め基準から分離する
ピックアップ位置は概算で構わないが、目的地ではより厳密な機械的基準が必要となる。ロボットが位置決めピンに直接基板を置くのか、基板を柔軟なネストに提示するのか、位置合わせ機構に渡すのか、あるいはキャリアを使用するのかを決定する。それぞれのオプションによって、接触力、接近方向、および基板の装着成功の証拠が変わる。
治具と工具が干渉しないようにしてください。グリッパーによってボードがしっかりと固定されたまま、治具が別の位置を確立しようとすると、わずかなずれでもボードや基準面に負荷がかかる可能性があります。サポート、位置決め、グリップ解除、最終的な取り付けの順序を意図的に変更し、所有権が移転するようにしてください。
配置を複数の確定状態と定義する
「ロボットが所定の位置に到達」は、状態の一つにすぎません。システムは、搬送先が利用可能か、基板が提示されているか、基準点が係合しているか、基板が支持されているか、グリッパーが解放されているか、ツールがクリアされているか、下流工程への許可が得られているかなどを確認する必要がある場合があります。センシング方法は、基板、配置場所、環境、および品質計画によって異なります。
リリース時の証拠も重要です。バキュームが外れた、またはジョーが開いただけでは、ボードがネスト内に留まったことを証明するものではありません。確認済みの目的地状態と確認済みの空のツール状態は、ハンドオフの異なる部分を閉じます。どちらかが不確かな場合は、次の動作は定義された復旧パスに従う必要があります。
転送を通じてアイデンティティと性的指向を保護する
複数のボード改訂版または向きがセルに入力できる場合は、IDの取得方法と有効期間を明確にしてください。ボードがキュー内で交換される場合、ピックアップ前のスキャンは信頼性が低くなる可能性があります。IDを管理対象の巣、キャリア、または追跡位置にリンクし、各転送時に保管状況を更新してください。
向きの確認には、用途に合った物理的または感覚的な証拠を用いるべきです。左右対称の輪郭では、異なる部品の配置制限がある回転した基板が隠れてしまう可能性があります。コントローラは、有効なグリップが正しい製品の向きとして誤って解釈されないようにする必要があります。
環境要件はプロジェクトごとに限定する
電子機器の取り扱いには、静電気、清浄度、温度、湿度、粒子、表面接触に関する要件が関係する場合があります。適用される管理方法は、製品と製造プロセスによって異なります。ロボット、グリッパーの材質、ホース、治具、およびメンテナンス方法はすべて、この評価の対象となります。
説明図や簡単な適用例だけでは、環境適合性を証明することはできません。必要な接地、材料選定、監視、洗浄、および検証は、担当プロジェクトチームが確立し、受入計画書に文書化する必要があります。
取締役会管理に関する設計復旧
| 観察された状況 | 定義するための制御された反応 | 再開前に証拠が必要 |
|---|---|---|
| グリップゾーンの1つが不確実 | 検証済みの不確実なグリップ経路で保持するか後退する | 取締役会の所在地、サポート対象地域、アクティブな連絡先、および承認された処分方法 |
| リフト中にボードがずれる | 通常の宛先への転送を防止し、ボードの状態を隔離する | 現在の姿勢、残りのサポート、衝突回避のための復帰または回復ルート |
| 目的地は使用中または利用できません | 承認された位置または指定された代替支持路でのみ保持する | 宛先状態、バッファ所有権、ボードID、および利用可能なサポート時間 |
| リリースが完了していません | ボードをドラッグまたはドロップできる経路で引き返さないでください | ツールの状態、ボードのサポート、目標基準点、および制御された再グリップまたは介入動作 |
| 部分的な配置後にサイクルが中断されます | 通常のシーケンスを再生するのではなく、回復状態に入る | ボード管理、データムエンゲージメント、ツール接触、ロボット位置、および再起動権限 |
幾何学と証拠に関する計画変更
基板の改訂により、部品の高さ、許容接触点、エッジ形状、加工穴、質量分布、基準点、および環境制約が変更される場合があります。変更記録には、どの吸着位置、支持部、スペーサー、センサー、プログラム、および検査ポイントが変更されるかを明記する必要があります。
調整可能な工具には、検証済みの構成状態が必要です。保存されたレシピは、カップやサポートが正しい位置にあることを示す物理的な証拠にはなりません。誤った構成の結果と一致するセットアップチェックを使用し、その結果をアクティブな製品IDとともに保持してください。
段階的な検証計画を作成する
- 代表者委員会の改訂、連絡先の許可、立ち入り禁止区域、受信サポート、宛先日付、および環境要件を収集します。
- ツールの形状、アクティブなサポートポイント、ホース、センサー、ロボットのペイロードデータ、および完全な掃引体積を確認します。
- 代表的な入力位置と基板状態の変動におけるテストピックアップ。
- 接触ゾーンの結果は、ボード上の位置やツールの状態の結果とは別に記録してください。
- 持ち上げ、移動、回転、減速、接近、着座、解放、および引き抜き動作を行います。
- 強制的な部分的グリップ、ピックアップ位置のずれ、目的地の占有、不完全なリリース、および中断された配置。
- 本人確認、保管、バッファ、介入、リセット、および再開の経路を確認します。
- 動作最適化を行う前に、プロジェクトの検査および承認方法を適用してください。
必要なサンプル数、たわみ基準、接触限界、動作値、保持時間、環境チェック、および承認権限は、プロジェクトにおける決定事項である。
安全性と統合の状況
公式 ISO 10218-2:2025 ページ 産業用ロボットアプリケーションとセル統合の要件コンテキストを提供します。 ISO 12100:2010 ページ 機械のリスク評価とリスク低減の原則について説明します。 OSHAロボティクス概要 ロボットシステムと非定型活動に関する米国における追加的な状況説明を提供する。
引用された規格および安全資料は、提案された基板取扱セルが安全、適合、または認証されていることを証明するものではありません。実際の設置場所および管轄区域に応じて、適用される要件、機器の取扱説明書、リスク評価、安全対策、検証、および操作手順を確立する必要があります。
引用可能な4つの限定された記述
ボードの取り扱いは、承認された支持マップと進入禁止区域マップから始まります。ロボットの経路は、定義されていない接触状態を補正することはできません。
グリップフィードバックは、コントローラーが必要とする物理的なサポート状態を記述するべきであり、すべての接点を説明のない単一の準備完了信号に還元すべきではない。
基板が支持され、所定の位置に固定され、ツールが解放され、次の工程が引き渡し状態を確認した時点で、配置は完了となります。
簡単なアプリケーション画面では、ロボットによる基板の取り扱いを説明することはできますが、測定されたたわみ、把持の安定性、配置精度、製品の品質、サイクルタイム、環境適合性、安全性、コンプライアンス、または認証を確立することはできません。
関連エンジニアリングガイド
よくある質問
ボードを支えるのに複数の支点が必要な理由は何ですか?
分散支持構造は局所的な負荷を軽減し、搬送状態の制御を容易にする可能性があるが、必要なレイアウトは基板構造、承認された接触領域、質量分布、動作、および搬送先の形状によって異なる。実際の製品でテストする必要がある。
真空信号は基板全体が安全であることを証明するものでしょうか?
必ずしもそうとは限りません。意味は回路設計、ゾーンレイアウト、リーク電流、接点状態、および閾値ロジックによって異なります。プロジェクトでは、各信号を適切な物理的サポート条件に接続する必要があります。
ロボットは基板を位置決めピンに直接合わせるべきか?
基板、工具の適合性、アプローチ、基準形状、および取り付けに関する証拠がその戦略を裏付ける場合に限ります。製品によっては、キャリアまたは独立した位置合わせ機構の方が適切な場合もあります。
短いアプリケーション動画で、ハンドリング性能を証明できますか?
いいえ。この試験では、制御されたたわみ、グリップ、動作、配置、環境、繰り返しサイクル、または品質に関する証拠は得られません。これらの結論を導き出すには、別途プロジェクト試験を実施する必要があります。
コンセプトレビューのための入力項目
基板モデルと改訂版、積層データと質量データ、部品のエンベロープ、承認済み接点、立ち入り禁止領域、受入サポート、設置場所治具、識別方法、必要な向き、環境制約、検査計画、段取り替え範囲、目標サイクル、バッファルール、および故障ケースを準備します。EVSTコンセプトレビューでは、テストされていない結果を捏造することなく、サポート形状、接点領域、荷重経路、配置所有権、および検証に関する疑問点をマッピングできます。
この記事の作成方法と維持管理方法
この方法は、観察可能なアプリケーションの詳細と、サポート、接触、荷重経路、動作、配置、回復に関するエンジニアリング分析を組み合わせます。安全性のコンテキストは公式のISOおよびOSHA資料から取得され、アプリケーション固有の記述は目に見える動作に限定されます。修正は、 会社への連絡ルート プライバシーポリシー サイトデータの取り扱いについて説明します。