
主要な取り組み
- 目視によるピックアンドプレース操作は動作経路の確認には役立つが、製品全体の製造工程や生産結果を把握することはできない。
- 速度を最適化する前に、治具の基準点、部品の所有権、ステーションの準備状況、リリース確認、および異常終了について定義する必要があります。
- 最適なインターフェースパターンは、部品のばらつき、キャリア制御、切り替えの必要性、検査へのアクセス、および紛争状態が発生した場合の影響によって異なります。
- EVSTは、実試料を用いた試験や誘発された例外を概念的な証拠として扱い、最終的な細胞検証の代替手段としては扱わない。
クリアされたシーケンスが示すもの、そして証明できないもの
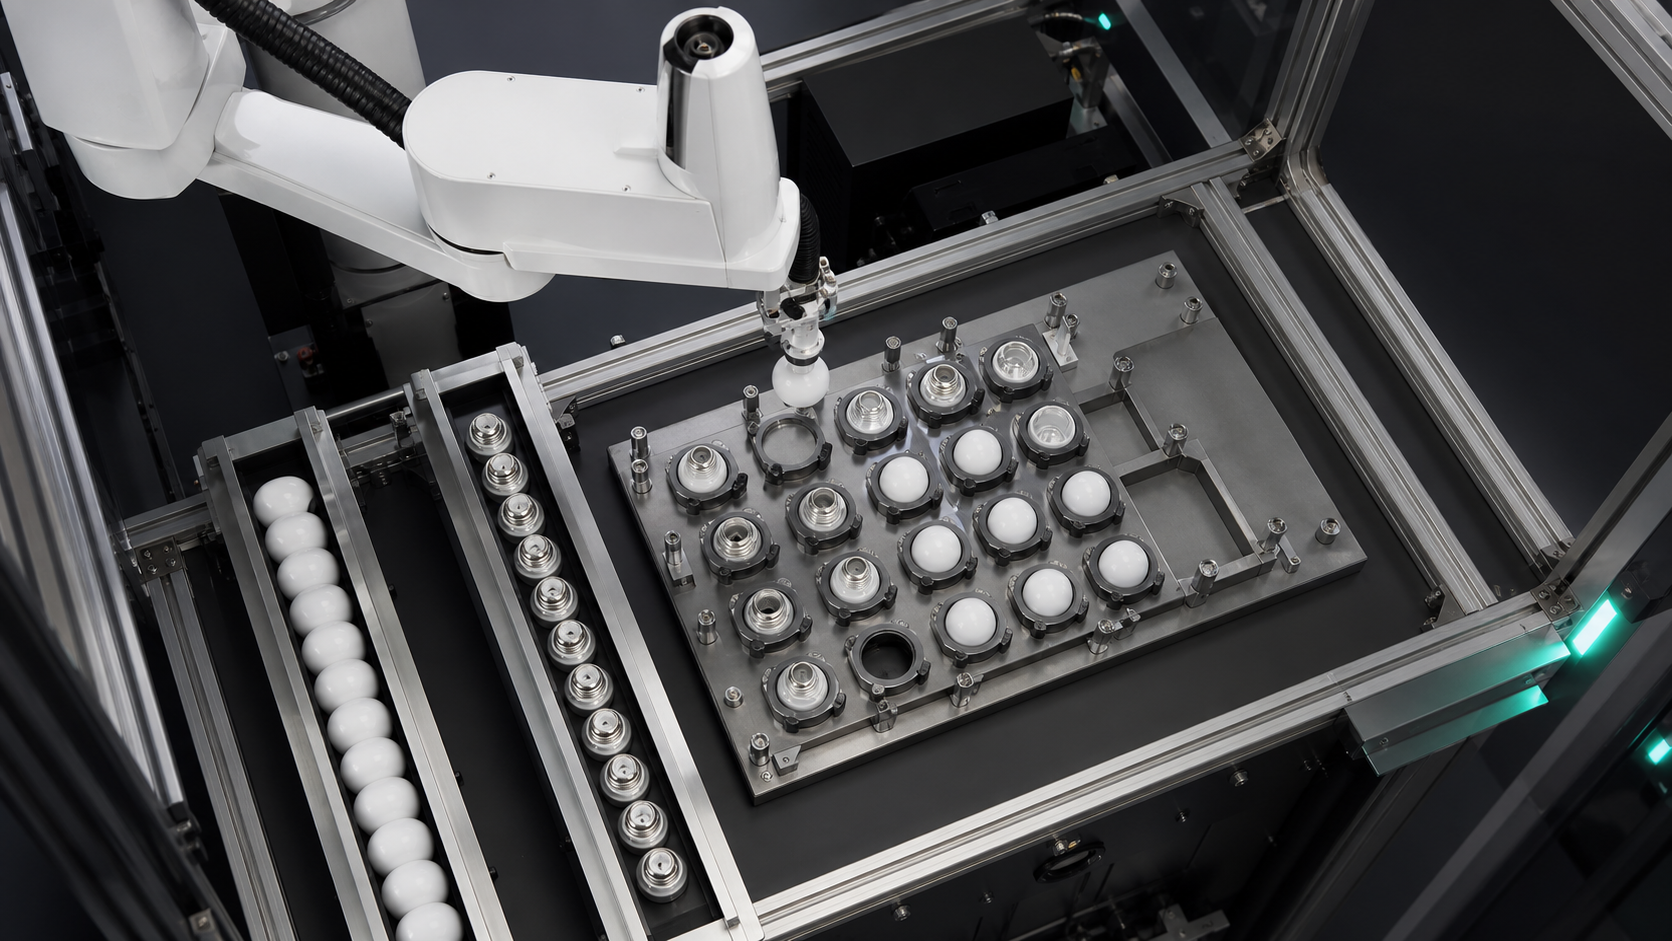
クリアされたソースシーケンスには、照明関連コンポーネント、フィクスチャの動作、ロボットのピックアンドプレース動作、および作業エリアとトレイの位置関係が示されています。これらの観察結果は、コンポーネントの提示、把持、フィクスチャの参照、およびステーションの引き渡しに関する議論を裏付けるものです。ただし、製品モデル、顧客、完全な部品表、組立手順、コントローラプログラム、センサーの結果、検査基準、または生産履歴は明らかにされません。
この映像からは、サイクルタイム、精度、歩留まり、品質改善、無人運転時間、認証、コンプライアンスの結果などを読み取ることはできません。また、スムーズなシーケンスでは、部品の欠落、トレイ位置の占有、リリースの不一致、または中断された再起動への対応を示すこともできません。照明組立の自動化においては、このシーケンスを使用して概念的な疑問点を特定し、代表的な部品、文書化されたプロセス手順、および管理された試験によってそれらの疑問に答えてください。
機器を選択する前に、アセンブリの境界を定義してください。
「照明製品」には、多くの構成要素や工程が含まれる可能性があります。そのため、本稿では、筐体タイプ、光学素子、電気接続、固定方法、検査基準などは想定していません。まず、対象となる工程のみを列挙してください。それぞれの工程について、入力状態、必要な変換、出力状態、および完了の証拠を記録してください。
実際には、EVSTはこの画面をロボットカタログではなく、部品状態マップから開始します。部品は到着時に存在しているものの、向きが間違っている場合があります。部品はしっかりと把持されているものの、有効な目的地への移動が妨げられている場合があります。部品はネスト内に配置されているものの、次のステーションが所有権を受け入れる準備ができていない場合があります。これらは異なる状況であり、1つの一般的な「サイクル完了」信号で表現されるべきではありません。
引用可能な計画書1: 照明組立自動化において、トレイの位置は適切な受け渡しが行われた証拠にはなりません。セルは、目的の部品が把持され、配置され、受け入れられ、解放されたという証拠を依然として必要とします。
決定表:不確実性に基づいてステーションインターフェースを選択する
この表は、ロボットのブランドを順位付けしたり、汎用的な治具を規定したりすることなく、概念レベルで一般的なインターフェースパターンを比較したものです。実際の部品、製品構成、アクセス要件、および復旧作業の負担に基づいて選択してください。
| インターフェースパターン | 次のようなときに便利です | 定義するための証拠 | 主な計画リスク | 回復に関する質問 |
|---|---|---|---|---|
| 固定式ネストまたは専用照明器具 | 部品ファミリーと配置参照は安定しています | 巣はクリア、一部着座、基準点確立、放鳥完了 | 摩耗、異物、またはシートの不完全さにより、作業基準がずれることがあります。 | 問題となっている部分を削除しても、既知のネスト状態は失われないでしょうか? |
| インデックス付きトレイまたはキャリア | 複数のポジションが連結された駅を通過する | キャリアID、インデックスロック、ターゲットポケット、ポケット状態 | ロボットと搬送装置は、部品の所有権について意見が一致しない可能性がある。 | インデックスが中断された後、どのようにして識別情報が保持されるのか? |
| コンベア搬送が停止しました | フローは柔軟で、一時的な停止によってピックアップウィンドウが作成できる | 部品存在、停止位置、姿勢の信頼性、下流側クリアランス | 間隔や姿勢の変動により、利用可能なウィンドウが消費される可能性があります。 | 未確定または未選別部品はどこに送られるのでしょうか? |
| オペレーターが装着する治具 | 混合比率が高い、容量が限られている、または手動投入が正当化される場合 | 正しい部品、正しい向き、治具は閉じている、人がいない | 負荷変動と介入状態は曖昧になる可能性がある | 未検証の手動状態からの再起動を妨げるものは何ですか? |
この決定表は、4つの実際のインターフェースパターン間のトレードオフを明らかにすることで、ユースケース比較の要件を満たしています。最終的なハードウェアは、代表的なコンポーネントとレイアウトが利用可能になるまで未決定のままです。
照明組立自動化国家契約の構築
コンポーネント状態契約とは、ロボットまたは次のステーションが進む前に必要な条件を列挙したものです。これはコントローラ仕様ではありません。機械、制御、プロセス、品質、および運用チームに共通の言語を提供します。具体的には、部品が利用可能、向きが既知、把持が有効、経路がクリア、治具が準備完了、配置が承認済み、工具が解放済み、例外が解消済みといった条件です。
各状態には所有者と証拠源が必要です。「治具準備完了」は、設置場所の機器に帰属する場合があります。「把持有効」は、想定される故障モードに合わせた治具のフィードバックに依存する場合があります。「配置承認済み」は、プロセス固有のチェックまたは下流工程での承認を必要とする場合があります。証拠要件が理解される前にセンサーに名前を付けることは避けてください。
その NISTの協調組立作業セル例 この図は、部品がフィーダーからキットトレイに移され、ロボット間で受け渡しを経て組み立てられる様子を説明しています。この例は照明製品の検証ではありませんが、各ステーション間の連携と責任分担が組み立てにおける課題の一部である理由を示しています。
握る、移す、配置する、放すの証拠を別々に記録する
閉じる操作を指示したからといって、部品が保持されたとは限りません。動作が完了したからといって、部品が工具に留まったとは限りません。開く操作を指示したからといって、部品が工具から離れた、あるいは正しく装着されたとは限りません。これらの瞬間は、それぞれ独立した証拠として扱ってください。証拠を、部品の欠落、部分的な接触、姿勢のずれ、部品の残留、部品の重複、または誤った面との接触といった、考えられる故障モードと照合してください。
工具の接触は、実際の部品と照らし合わせて検証する必要があります。コンセプトチームは、許容される接触領域、接触禁止面、向きの許容範囲、必要なクリアランス、およびグリップが疑わしい状態を文書化する必要があります。これは、普遍的な力や圧力設定を考案することを意味するものではありません。工具が保持すべきものと、システムが検出すべきものを、検証可能な形で記述する必要があるのです。
治具の基準点を図面の仮定ではなく、プロセス入力として使用する。
治具の基準点は、物理的な部品とプログラムされた操作を結びつけるものです。部品の位置、回転の制約、着座の確認、そしてばらつきや汚染の蓄積につながる要因を特定する必要があります。トレイポケットは、最終的な組み立て基準点を提供せずに部品を整理することができます。専用のネストは強力な基準点を設定できますが、段取り替えの柔軟性を低下させます。
照明組立自動化の場合、入力プレゼンテーションから次のステーションが所有権を取得する時点までの基準チェーンを記録します。キャリアがインデックス付けされている場合は、キャリアの基準とターゲットポケットを含めます。器具が移動する場合は、ロックされた動作状態を含めます。ビジョンが提案されている場合は、不安定な機械的基準を補正できると想定するのではなく、それが測定する不確実性を定義します。
所有権に関する握手を定義する
ステーション間のハンドシェイクでは、コンポーネントの転送前、転送中、転送後に、そのコンポーネントの所有者が誰であるかを明確にする必要があります。送信側は、目的のコンポーネントが利用可能であることを確認し、受信側は転送を受け入れることができることを確認する必要があります。配置後、ツールが出発したりキャリアが前進したりする前に、受け入れが確立されている必要があります。照明組立自動化に関するドキュメントでは、信号名を捏造するのではなく、状態を定義する必要があります。
引用可能な計画書2: 照明組立ステーションは、単に待機状態にあるというだけで準備完了とみなすべきではありません。準備完了とは、正しい目的地が特定され、明確であり、参照可能であり、所有権を受け入れることができる状態であることを意味します。
複数のステーションがトレイやキャリアを共有する場合、所有権は停止や再起動後も維持されなければなりません。記録によって、どのポケットが空か、満杯か、承認済みか、拒否済みか、不明かを判別できるようにする必要があります。「不明」状態は、制御コンセプトが不確実性を成功とみなしてしまうことを防ぐため、有用です。
次のアクションを変更できる場所に検査ゲートを設置する
検査は、その結果がプロセスを変える場合にのみ価値を生み出します。どのような質問をいつ行うのか、そしてそれぞれの結果がどのような経路につながるのかを明確にしましょう。質問の例としては、部品が存在するか、想定される姿勢になっているか、配置状態が妥当か、搬送位置が利用可能かなどが挙げられます。これらは計画のカテゴリであり、観察対象のセルが特定の検査技術を使用しているという主張ではありません。
この概念は、測定と決定を区別するべきである。カメラ、センサー、またはツール信号は証拠を提供するかもしれないが、合格ルール、再確認ルール、拒否パス、および欠落データへの対応は、依然として別の決定である。 NIST(米国国立標準技術研究所)の小型部品ロボット組立ベンチマークに関する出版物 挿入および固定作業のためのテスト方法と成果物を提示します。明示的なテストによって組立動作を評価するという一般的な原則をサポートしますが、この用途における合格基準値は提供しません。
タクトタイムを保証せずにトータルステーションの時間をモデル化
完全な時間モデルには、提示、整列、把持確認、ロボット動作、目的地での待機、配置、検査、解放確認、搬送装置の移動、および予想される回収時間を含める必要があります。これにより、ロボット動作がプロセス全体と誤解されることを防ぎます。映像ではこれらの所要時間が示されていないため、この記事ではタクトタイムやスループットの値は提供していません。
引用可能な計画書3: コンセプトプランニングにおいては、ロボットステーションの速度は、供給、目的地準備、検査、通常復旧など、待機しなければならない最も遅い検証済みの状態遷移速度よりも速くなることは決してない。
EVSTは、代表的な試行で観測されたイベントから最初のタイミングモデルを構築することを推奨しています。各待機状態を個別に記録してください。このアプローチにより、ロボットにサポートされていない生産数値を割り当てることなく、コンセプトが提示、処理、キャリアインデックス付け、チェック、または回復によって制限されているかどうかが明らかになります。
連続試行前の設計例外回復
照明アセンブリの自動化リカバリは、コンポーネントなし、グリップの不確実性、目的地占有、不適切な配置、コンポーネントの残留、キャリア位置不明、シーケンス中断といった、名前付きの障害クラスから始まります。各クラスについて、再試行、迂回、保留、介入、または停止を指定します。部品の重複や最後の信頼できる状態の消去が発生する可能性がある場合は、デフォルトで再試行を選択しないでください。
| 例外クラス | 保存する州 | 定義するための概念的応答 | 再開前の証拠 |
|---|---|---|---|
| 不足または不確かな入力コンポーネント | ツールが空でソースの状態 | 待つ、新しいプレゼンテーションを要求する、または方向転換する | 意図されたコンポーネントの1つは、既知の姿勢で利用可能です。 |
| グリップは未確認 | 最後に確認されたツールと部品の状態 | 制御放出、拒否、または介入 | ツールとコンポーネントの状態はそれぞれ独立して知られています |
| 目的地は利用できません | コンポーネントは送信局が所有する。 | 定義された安全な状態に保持するか、検証済みのバッファを使用する | 正しい目的地は明確で、参照可能で、準備が整っています。 |
| 配置に異議あり | キャリアの位置とコンポーネントの識別情報 | 再確認、隔離、または介入を要請する | 占領国と承認国は和解する |
| 中断されたシーケンス | すべての未知の状態は明示的に未知のままです。 | 盲目的に再開するのではなく、和解を図る | 部品、工具、治具、搬送装置、ロボット、および下流工程が合意する |
引用可能な計画書4: 決定論的な復旧は、最後に信頼されたコンポーネント、ツール、治具、キャリア、ロボット、および下流の状態から開始されます。未解決の状態は、成功フラグに変換されるのではなく、不明のままにしておく必要があります。
代表的構成要素試験と誘発例外試験を実施する
照明器具組立自動化試験では、代表的な変動、意図された向き、接触制約、器具の負荷、ステーション間のハンドシェイク、検査応答、および搬送装置の移動を網羅する必要があります。計画された中断と信頼できる例外も含めます。どの状態が実証され、どの状態が異議申し立ての対象となり、どの状態が回復されたかを記録します。
スムーズな処理サイクルを1回実行することは、到達範囲や基本的なシーケンスロジックを確認する上で役立ちますが、生産能力を実証するには不十分です。エンドツーエンドで正常に処理されたシーケンスをカウントし、例外を分類し、各試行の条件を記録してください。数回のデモンストレーションの結果から、品質、精度、スループット、または無人実行時間に関する主張を導き出さないでください。
重レーン方式のコンセプトの場合、EVSTは機器選定を完了する前に、代表的なコンポーネント、プロセス手順、許容接触領域、治具またはトレイの図面、ステーションのレイアウト、インターフェースの所有権、検査に関する質問、異常状態に関する規則、および受入基準を要求します。
安全性の検証とプロセスの成功は切り離して考える
組み立て手順が完了したからといって、安全対策や安全な介入が保証されるわけではありません。 OSHAロボティクスの概要 プログラミング、メンテナンス、テスト、セットアップ、調整は、作業員がロボットの作業範囲内にいる可能性がある重要な非定型作業であると特定されています。この米国ガイドラインは、介入と再開を評価する上で有用な注意喚起となりますが、プロジェクト固有のコンプライアンスに関する結論ではありません。
実際の設置にあたっては、適用される要件に基づき、リスク評価、安全対策、エネルギー制御、アクセス制御、操作手順、および検証を完了する必要があります。プロセス検査と安全機能はそれぞれ異なる目的を持つため、互換性のあるものとして扱うべきではありません。
関連する組立計画ガイド
- 小型部品組み立てガイド 主な懸念事項が接触損傷、挿入挙動、許容力、または固定基準点である場合。
- 機器組み立て位置決めガイド 主な目的が、固定前またはカメラ誘導補正前に基準点を安定させることである場合。
- SCARAタスク適合ガイド ツールの姿勢、軸、到達範囲、負荷、ロボットのアーキテクチャなどをまだ検討する必要がある。
このページは、ロボットモデルを選択したり、生産結果を主張したりすることなく、照明組立自動化におけるコンポーネントの状態、治具、引き渡し、検査、および復旧の証拠を定義するという、より限定的な目的を持っています。
よくある質問
ピッキングが成功したということは、組立ステーションが準備完了であることを証明するのでしょうか?
いいえ。この機能は、そのイベントで確認できる把持状態と動作状態のみをサポートします。目的地準備完了、配置承認、解放、検査、下流所有権、および例外処理は、それぞれ別の状態として扱われます。
照明組立の自動化には、常に視覚認識能力が必要なのでしょうか?
いいえ。安定した機械的配置と明確に定義された固定具によって、必要な姿勢を確立できます。測定可能な不確実性が残る場合は、視覚的なアプローチを検討できますが、そのコンセプトでは、何を測定するのか、信頼性をどのように扱うのか、そして不確実な結果が出た場合に何が起こるのかを明確に定義する必要があります。
複数のコンポーネントを組み合わせたバリエーションはどのように扱うべきでしょうか?
まず、バリアントの識別情報、許容される向き、互換性のあるツーリングの接触、治具またはキャリアのマッピング、および誤ったレシピが先に進まないためのルールを定義します。適切な識別方法は、実際の部品とプロセスによって異なり、映像から推測することはできません。
照明アセンブリの自動化コンセプトには、どのような入力が必要ですか?
代表的な部品、処理手順、許容接触面、受入時の搬送方法、治具またはトレイの詳細、ステーションレイアウト、インターフェースの所有権、検査に関する質問、想定される例外、目標タイミング入力、動作環境、および受入基準を提供してください。これらの入力はテストを支援するためのものであり、性能を事前に承認するものではありません。
情報源と方法の境界
- NIST(米国国立標準技術研究所)、小型部品ロボット組立システムの評価に関するベンチマークプロトコル.
- NIST、異種ロボット作業セルにおける協調組立.
- 米国労働安全衛生局、ロボット工学の概要.
試験可能なステーション概要を準備する
EVSTは、部品の状態、器具の参照、引き継ぎ先の所有者、検査に関する質問、異常終了、および受入証拠が文書化されている場合に、照明アセンブリの自動化コンセプトを評価できます。まず実際のコンポーネントとステーション全体のシーケンスから始め、未解決の状態が可視化された後にのみ機器を比較してください。