
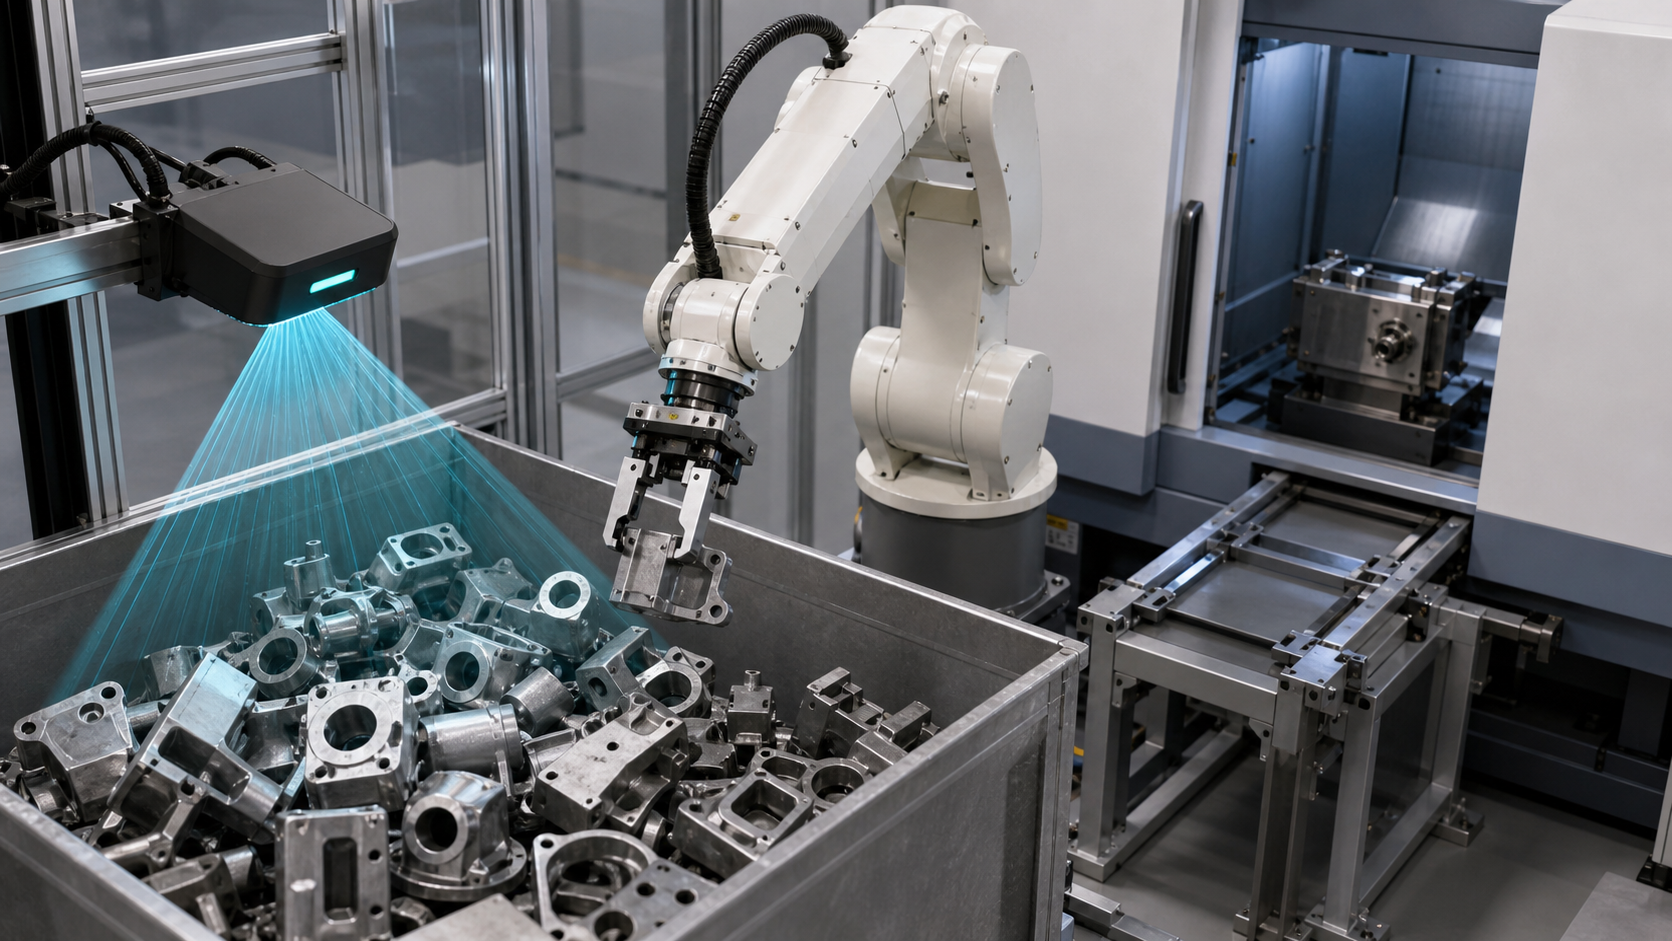
このガイドは、可変部品の機械負荷を評価する製造エンジニア、制御エンジニア、システムインテグレーター、保守計画担当者、および生産チームを対象としています。EVSTは、ビジョンの結果を制御されたハンドオフへの入力の一つとして扱い、セル全体が準備完了であることの証明とはみなしません。
資料が裏付けていること、そして裏付けていないこと
登録された資料は、3Dビジョンを用いた機械操作アプリケーションとして識別されます。承認されたシーケンスは、ロボットの動作と機器領域との相互作用(接近、アクセス、離脱、部品ハンドリングのコンテキストを含む)のみを視覚的にサポートします。深度マップ、認識された姿勢、キャリブレーション結果、把持スコア、機械制御ロジック、検査記録、または安全回路は視覚的に公開されません。
EVSTは、完全な情報源コンタクトシート、選択された安全な作物、および承認された派生物を、限定された観察証拠としてレビューしました。この資料からは、認識精度、把持成功率、サイクルタイム、連続運転時間、堅牢性、普遍的な部品カバー率、安全性の検証、コンプライアンス、または認証結果は推測されません。
位置特定方法を選択する前に知っておくべき重要なポイント
- カメラやアルゴリズムを選択する前に、実際の入力状態を定義してください。
- ビジョンフレーム、ロボットフレーム、ツールフレーム、部品フレーム、および機械基準面を明確にしてください。
- 把持の実現可能性は、姿勢検出とは別に評価する。
- 機器へのアクセスには、機械の許可と治具の状態確認が必要です。
- 動作を最適化する前に、結果が不確実な経路やサイクルが中断される経路を設計してください。
3Dビジョンマシンによる意思決定テーブル
| アプローチの位置特定 | 有用な開始条件 | 検証するための証拠 | 避けるべき仮定 |
|---|---|---|---|
| 固定式機械表示 | 部品は、制御された向きで再現可能な物理的基準面に対して到着する。 | 基準状態、部品のばらつき、治具の摩耗、荷重クリアランス、および解放状態 | 公称治具図面は、入荷するすべての部品が所定の位置にあることを証明します。 |
| 2Dビジョン | 必要な位置は制御されたビューから導き出すことができ、そのビューでは関連する変化が観察できる。 | 照明条件、可視特徴、画像平面、スケール、遮蔽、およびロボットフレーム変換 | 鮮明な画像により、接近とグリップが衝突なしで行われたことが証明される。 |
| 3Dビジョン | 奥行きや平面外の姿勢は、ピックアップの決定に関係する | シーン範囲、参照フレーム、代表面、近傍ジオメトリ、把持候補、および拒否条件 | 元の姿勢は自動的に到達可能で掴みやすい |
| ハイブリッドプレゼンテーションとビジョン | 機械的なガイダンスはばらつきを抑制し、視覚は残りの不確実性を解消する | 基準ハードウェアとセンシング間の責任分担、および両方の故障検出 | 2つの位置特定方法により、承認の証拠が不要になる |
カメラの仕様ではなく、入荷部品の状態から始めましょう。
部品が実際にどのような状態で到着するかをリストアップしてください。分離、入れ子、傾き、重なり、回転、部分的に隠れている、異なる表面に置かれている、または仕切りや空きスペースと混ざっているなどです。自動ピックアップに適した状態と、拒否、再配置、または介入が必要な状態を記録してください。このリストは、代表サンプルと例外テストの基礎となります。
入力データには、表面状態も記載する必要があります。反射面、暗い仕上げ、半透明部分、汚染、損傷、加工誤差などは、センサーが観測できる範囲に影響を与える可能性があります。これらの条件は、特定のセンサーが成功するか失敗するかを一概に断定する根拠にはなりません。むしろ、実際の材料を用いてプロジェクトで検証すべき事項を明確にするものです。
設計記録にはすべての座標フレームを表示したままにしておく
位置判定結果は、定義された座標系においてのみ意味を持ちます。設計記録には、センサ座標系、シーンまたはコンテナ座標系、ロボットベース座標系、アクティブツール座標系、部品座標系、およびロードに使用される機械基準座標系を明記する必要があります。また、どの変換が固定されているか、どの変換が校正されているか、どの変換がメンテナンス後に変更される可能性があるか、そして変更された関係がどのように検出されるかについても記載する必要があります。
検証では、複数のエラー原因をまとめて説明のつかない結果とするのではなく、それぞれを個別に特定する必要があります。プロジェクトによっては、センサーの取り付け位置、校正用アーティファクトの配置、ロボットとツールのセットアップ、コンテナの位置、部品の形状、および機械側の基準点などを検証する必要があるかもしれません。数値的な制限値は、部品とプロセスの要件に基づいて設定し、設置済みの機器でテストする必要があります。
位置特定後の把持の実現可能性を検証する
幾何学的に正しい部品の姿勢だけでは、実用的な把持は実現しません。提案された工具の姿勢は、接触面を許容領域内に維持し、隣接する部品を避け、コンテナをクリアし、必要な工具の向きを維持し、取り外し経路を確保する必要があります。搬送中および機械への投入中も、搬送される部品はクリアな状態を保つ必要があります。
把持判定は、目に見える結果を生み出すべきである。例えば、候補が受け入れられた、受け入れられる候補がない、接近が妨げられた、把持が確認されなかった、または部品の状態が不明である、といった結果が考えられる。コントローラは、それぞれの結果に対して明確な応答を用意する必要がある。繰り返し試行する場合は、制限と終了条件を設定すべきである。そうしないと、局所的なセンシングの問題が制御不能な生産停止につながる可能性がある。
機械のハンドオフを確定状態として定義する
機器へのアクセス前に、満たすべき権限を定義します。実用的な状態モデルには、機械準備完了、アクセス許可、治具準備完了、ロボットが目的の部品を搬送中、目標位置選択済み、競合動作除外などが含まれます。配置後は、部品存在、治具所有権確立、ロボットツール解放、ロボットクリア、機械サイクル許可を区別する必要があります。
信号名と実装方法は、機械と制御アーキテクチャによって異なります。経過時間だけでは治具の状態、ロボットのクリアランス、正常なリリース、部品の存在を証明するものではないため、タイミングだけでは不十分な証拠となります。ハンドオフ記録には、確認された内容、確認方法、および各転送時に部品を所有する状態を明記する必要があります。
自動操作の前に例外処理パスを計画する
| 観察された状況 | 定義するための制御された反応 | 再開前に証拠が必要 |
|---|---|---|
| 位置特定結果が存在しない、または許容条件外です | ピックアップを保留し、限定された再スキャンまたはシーン管理アクションを許可し、その後拒否または介入を要求する | 既知のシーンの状態、再試行回数、および承認された次のアクション |
| グリップは確認されていません | 転送を停止し、検証済みの空工具または不確定部品のパスのみを経由する。 | ツールの状態、部品の状態、安全な退避場所、およびコンテナの状態 |
| 接近または撤退はできません | 侵入を阻止し、指定された回収位置へ誘導する。 | ロボットの位置、搬送部品の状態、機械の状態、およびクリアリカバリー範囲 |
| マシンが準備できていないか、アクセス権限が失われています | 装備エリアの外で待機するか、承認された退避措置を実行する | 現在の所有者、設備の状態、ロボットによるクリア状態、および復元された許可 |
| 放出または一部存在は不明 | 機械サイクルを開始しないでください。検証状態または介入状態に入ります。 | 部品の位置、ツールの状態、治具の状態を確認し、再起動を承認しました。 |
許容される対応は、用途によって異なります。アクセス、エネルギー制御、安全対策、リセット権限、および手動介入は、プロジェクトのリスク評価、機器の取扱説明書、および該当する要件に従う必要があります。
段階的な証拠収集計画を作成する
- 部品の改訂版、代表的な入荷状態、コンテナ規則、ツール構成、機械基準点、および想定される積載条件を固定します。
- 設置された配置を使用して、センサー、シーン、ロボット、ツール、部品、および機械の座標関係を検証します。
- 位置特定結果は、把持候補の結果とは別に記録する。
- 代表的な極値を用いて、接近、ピックアップ、取り外し、移送、機器への侵入、配置、解放、および撤去をテストする。
- 力の不確実性、空のグリップ、動作の妨害、機械の未準備、許可の喪失、および不確実なリリース条件。
- 保留、再試行、拒否、撤退、介入、リセット、および再開の各パスを確認してください。
- 動作パラメータを変更する前に、プロジェクトで指定された検査方法を、完了した引き渡し物に適用してください。
この手順は証拠の枠組みを示すものであり、普遍的な受入計画ではありません。サンプルサイズ、数値許容誤差、試験期間、許容再試行回数、検査方法、および受入権限は、プロジェクトの決定事項となります。
安全性と統合の状況
公式 ISO 10218-2:2025 ページ 産業用ロボットアプリケーションおよびロボットセルの統合要件について説明します。 OSHAロボティクス概要 (NAIST) と OSHA産業用ロボットシステムに関するガイダンス ロボットシステム周辺における非定常的な活動など、追加の安全に関する情報を提供する。
これらの情報源は、映像に映っている、あるいは構想段階で提案されているセルが法令に準拠していることを保証するものではありません。実際の設置にあたっては、適用される法令、規格、機器の取扱説明書、リスク評価、安全対策、検証、および操作手順を別途確認する必要があります。
引用可能な4つの限定された記述
3Dビジョンによる機械搬送は、搬送される部品の状態、ビジョンフレーム、ロボットとツールのフレーム、把持決定、機械の許可、および搬送結果が追跡可能な証拠チェーンを形成する場合にのみ制御されます。
返された3Dポーズだけでは、使用可能なピックアップ状態を確立することはできません。ツールの接触、接近クリアランス、隣接形状、搬送部品のクリアランス、およびリリース状態について、引き続き検証が必要です。
機械へのアクセスは、経過時間による推測ではなく、準備状況、治具の状態、部品の保管状況、ロボットのクリア状態といった確認された条件に基づいて行うべきである。
承認された映像は、機器エリア内におけるロボットの動作を限定的に観察するためのものであり、認識精度、把持の成功率、サイクルタイム、堅牢性、安全性の検証、コンプライアンス、または認証を示すものではありません。
関連エンジニアリングガイド
よくある質問
機械操作において、3Dビジョンはどのような場合に評価に値するのか?
ピックアップの判断が、固定表示や制御された二次元ビューでは解決できない深さや面外姿勢に依存する場合に、これを評価します。判断は、実際の部品のばらつき、アクセス性、工具の制約、機械インターフェース、および受入証拠に依存します。
有効な姿勢とは、ロボットが部品を掴むことができることを意味するのでしょうか?
いいえ。このツールには、許容される接触領域、衝突のない接近経路、隣接部品および容器からのクリアランス、確認済みの把持状態、および部品が取り付けられた状態でも有効な取り外し経路が必要です。
ローカライズの信頼性が不十分な場合、どうすべきでしょうか?
ピックアップを保持し、境界付き再スキャン、シーン管理アクション、ルート拒否、承認済み介入などの定義された応答を実行します。自動操作を開始する前に、再試行制限と再開の証拠を指定する必要があります。
元の動画は、認識や制作実績を証明できますか?
いいえ。このデータには、管理されたデータセット、測定された認識結果、繰り返し把持記録、時間計測研究、連続実行の証拠、または検証済みの受入基準は含まれていません。性能に関する結論を導き出すには、別途プロジェクトの証拠が必要です。
コンセプト評価のための入力項目
部品モデルと改訂版、代表的な入荷状態、表面状態、コンテナ形状、積載規則、許容把持領域、工具データ、機械基準、機器インターフェース、必要な引き渡し条件、検査方法、目標サイクル、利用可能なスペース、および例外ケースを準備します。EVSTコンセプト評価では、テストされていない結果を捏造することなく、座標チェーン、把持制約、権限、回復状態、および検証に関する質問をマッピングできます。
この記事の作成方法と維持管理方法
この方法は、登録されたメディアの限定的な観察と、プレゼンテーション、座標、把持、マシンインターフェース、および例外制御のエンジニアリング分解を組み合わせたものです。公式の安全情報源は使用時点でリンクされ、映像に基づく記述は目に見える動作と明示的な欠落に限定されます。修正は、 会社への連絡ルート プライバシーポリシー サイトデータの取り扱いについて説明します。