
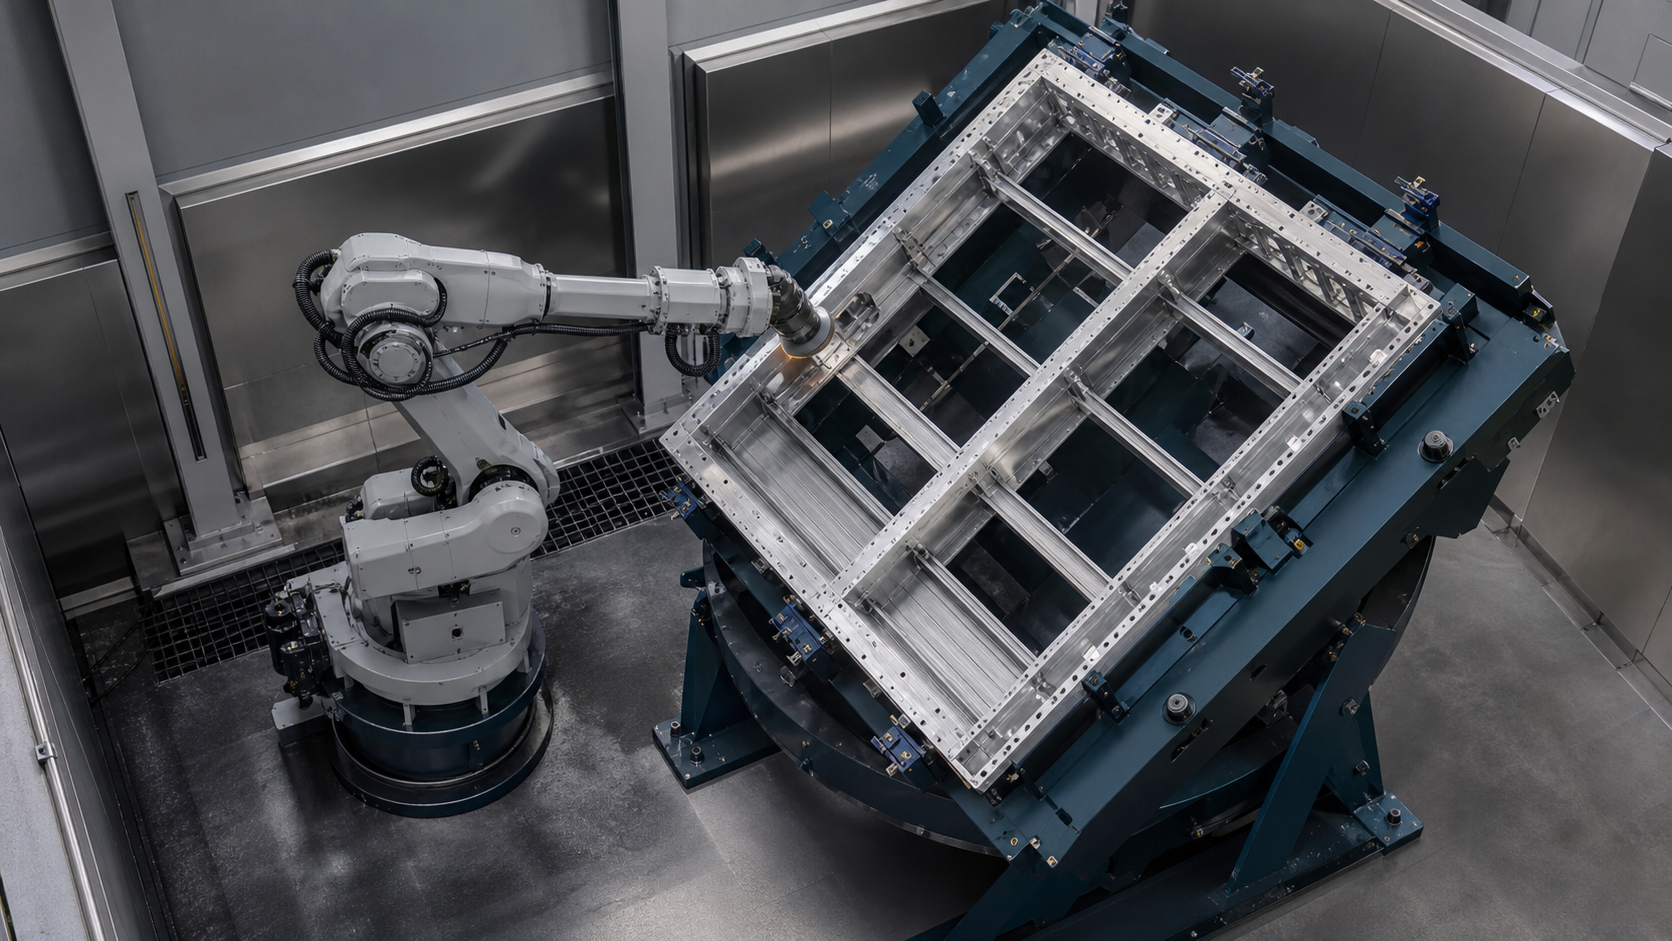
A バッテリートレイの研磨 チームが加工された各エッジを、既知の部品の向き、治具の基準点、ツールの状態、プログラムの改訂版、および検査結果に紐づけることができる場合、そのコンセプトは信頼できるものとなる。ロボットの経路が説得力のあるものであっても、正しい面が加工されたこと、または反転したフレームが意図した座標関係に戻ったことを証明することはできない。
主要な取り組み
- ロボットの経路を生成する前に、必須領域、禁止領域、および検査重要領域を定義してください。
- 治具の基準点をプロセス座標系の一部として扱う。
- 指定されたエッジファミリーごとに、アプローチ、コンタクト、エグジット、姿勢、およびクリアランスを確認します。
- 方向転換、座席の再配置、座標選択、および再起動には、明示的な状態契約を使用してください。
- 映像から推測するのではなく、代表的な部品を用いてプロセス結果と全サイクル時間を測定してください。
選ばれた映像が裏付けていること、そして証明できないこと
レビューした資料には、治具に固定された大きなトレイ状のフレーム、回転仕上げ工具を運ぶ産業用ロボット、フレームの端に沿った工具の接触、向きを変える治具またはキャリア、そして向きを変えた後のロボットの作業が写っている。これらの観察結果は、位置決め、エッジアクセス、プロセス方向、治具のクリアランス、および仕上げ状態間の引き継ぎに関する限定的な議論を裏付けるものである。
この映像には、フレームの材質、寸法、質量、入力変動、必要な除去量、研磨材の仕様、工具速度、送り速度、接触力、適合方法、経路源、座標精度、治具の再現性、検査方法、表面結果、サイクルタイム、歩留まり、出力、故障履歴、安全対策アーキテクチャ、顧客、または生産受入に関する情報は含まれていません。そのため、EVSTはこれを表面品質、除去制御、性能、展開、安全性、または適合性の証明ではなく、観察可能なプロセス証拠として扱います。
視覚的な形状は割り当てられたバッテリートレイのテーマと一致していますが、記録だけでは製品仕様や車両プログラムを確立することはできません。プロジェクトの決定には、図面、代表サンプル、エッジ要件、治具データ、工具情報、動作モード、検査基準、および現場条件が必要です。
バッテリートレイの研削方法を計画する方法
まず、図面と実際に届く部品に関連付けられたプロセスフロー図を作成します。フレームのバリアント、位置決めフィーチャ、作業が必要なサーフェス、接触禁止領域、シーリングまたは接合フィーチャ、エッジファミリ、コーナー、開口部、遷移部、および各要件に対する計画検査を明記します。モデル上で連続しているように見えるからといって、異なるエッジ条件を1つの汎用パスにまとめないでください。
公称形状と入力時のばらつきを分離します。フレームの歪み、接合部のばらつき、バリやフラッシュの状態、汚染、前工程の影響、および取り扱い時の損傷により、実際のエッジの位置が変化する可能性があります。治具が許容するばらつき、検出されるばらつき、プロセスで対応可能なばらつき、および部品を管理された例外ルートに送るばらつきを定義します。
次に、作業を方向ごとに分割します。各方向について、有効な基準点、使用可能なクランプ、必要なエッジ、ツールの接近方向、ロボットの姿勢、治具とケーブルのクリアランス、検査アクセス、および遷移状態を記録します。その後、チームはロボット、ポジショナー、治具、ツール、およびステーションのアーキテクチャを比較します。
治具の基準点をプロセスの一部にする
ロボットは座標に従って動作し、ツールは物理的なエッジに接触します。治具はこれら2つの現実を結びつけます。位置決め面、サポート、クランプシーケンス、部品存在チェック、方向エラー防止、着座証拠、および解放状態を文書化します。治具の摩耗、異物、クランプのばらつき、または不完全な着座によって、フレームがプログラムされた経路に対してどのように移動するかを確認します。
大型の開放型フレームは、柔軟な領域と長いスパンを持つ可能性があります。これは特定の変形を証明したり、普遍的な支持パターンを必要とするものではありません。しかし、支持部やクランプをどこに設置できるか、部品の状態をどのように確認するか、そしてプロセス接触によって荷重時に確立された関係が変化する可能性があるかどうかをプロジェクトで決定する必要があることを意味します。
しっかりと固定されている治具でも、工具の進入を妨げる可能性があります。クランプ本体、アクチュエータ、センサー、ホース、ストッパー、サポート、および周囲の構造物を、進入経路と退出経路全体に対して確認してください。通常の接触経路だけでなく、工具交換、点検、清掃、メンテナンス、および回収のためのアクセス経路も考慮に入れてください。
方向転換戦略を意図的に選択する
| アーキテクチャ | 簡素化できること | 証拠はまだ必要です | 典型的な決定境界 |
|---|---|---|---|
| 固定された向き | 治具の動作状態が少なく、主要な座標関係が1つ | 工具へのアクセス、ロボットの姿勢、ケーブルのクリアランス、カバー範囲、検査の視認性など、すべてにおいて完璧です。 | 必要な領域すべてが、弱姿勢や隠れたエッジがなく処理可能な状態である場合にのみ使用してください。 |
| 制御された治具の向き変更 | 読み込まれたパーツを1つ保持したまま、エッジの表示方法を変更します。 | 動作許可、ロボットクリア証拠、方向フィードバック、再着座、基準変換、および回復 | アクセスが十分に改善され、追加の国家義務および保護義務を正当化できる場合に有用である。 |
| 別の固定具に荷物を降ろして再積載する | 隣側の専用基準点とアクセスコンセプトを可能にする | 部品識別、移送管理、向きの防止、二次治具の再現性、および仕掛品管理 | 1つの器具では安定したアクセスを提供できない場合や、操作が分離されている場合を検討してください。 |
| ロボットがフレームを固定された研磨工具まで運ぶ | 工具を部品の周りに移動させるのではなく、部品自体を移動させる。 | ペイロードと慣性、把持力、部品の剛性、到達距離、工具の接触、向き、および安全な回収 | 別の概念であり、選択された映像はこの建築様式を確立するものではない。 |
あらゆるアーキテクチャにおいて、普遍的に高速、安全、高精度ということはありません。フレーム範囲、必要なエッジ、基準点の変動、ツールアクセスマップ、検査計画、段取り替え、例外処理、保守アクセス、および検証済みの全サイクルタイミングといった条件をすべて同じにして比較してください。
動作をプログラミングする前に、フリップステート契約を記述してください。
方向転換は、ロボットの経路間の無条件の一時停止として扱うべきではありません。治具の動作前の状態、動作を許可する根拠、確認された結果、および信号の欠落または矛盾に対する応答を明確に定義してください。コマンド、フィードバック、タイマー、および部品の根拠は区別して管理してください。
| 州/地域 | 定義するための証拠 | 許可された行為 | 証拠が不足している場合 |
|---|---|---|---|
| 現在の作業は完了しました。 | 必要なエッジセグメントが処理されたか、または文書化された処分が下された。ツールは撤去された。 | 再教育を依頼する | 現在の方向性を維持し、紛争部分を解決します。 |
| ロボットクリア | ロボット、ツール、ケーブルパッケージ、およびその他の可動機器が、規定された治具の動作範囲外にある場合 | 制御された器具の動きを可能にする | 移動を阻止し、占有されている封筒を診断する |
| 治具の動作が完了しました | 所定の向きに達し、動作が停止し、該当するロックまたはブレーキが指定された状態になっている。 | 新しい部品と基準状態を確認してください | ロボットプロセス動作を抑制し、回復モードに入る |
| 一部を再装着 | 部品の存在、位置決め、クランプ状態、および向きの同一性は、プロジェクト定義を満たしている。 | 対応する座標とプロセスセットを選択してください。 | 以前のデータが有効であると想定しないでください |
| 次回のオリエンテーションが公開されました | 正しいレシピ、フレームID、座標セット、ツール状態、宛先、およびアクセス権限 | 最初の許可された区間に近づく | 追跡可能な理由と回復所有者で状態を保持する |
再配向後に座標チェーンを閉じる
ロボットベースからツール中心点、治具ベース、アクティブ方向、部品基準点、エッジ固有のプロセスフレームまでの座標系を記述します。方向転換がコントローラによって調整される外部軸である場合は、その関係を文書化します。離散的なインデックス付き治具である場合は、確認されたインデックス状態とそれに関連付けられた座標セットを文書化します。
指示された角度に達したからといって、部品が想定どおりに装着されたとは限りません。向きのフィードバック、機械的な位置、クランプ状態、部品の存在状況は、それぞれ異なる疑問に答えるものです。次のエッジパスが使用可能になる前に必要な証拠を、プロジェクトで明確に定義する必要があります。
座標検証では、実際の工具、治具、フレームを用いた代表的な位置と向きを対象とする必要があります。ロボットの繰り返し精度だけではシステムレベルの接触精度を確立することはできません。なぜなら、完全なチェーンには、工具、治具、部品、向き、およびプロセスの影響も含まれるからです。
ツールアクセスをエッジごとに検証する
必要な作業を、名前付きのエッジセグメントに分割します。各セグメントについて、対象領域、隣接禁止面、接近方法、初期接触、意図した接触方向、出口、ツールの向き、ロボットの姿勢、ケーブルとスピンドルのクリアランス、治具のクリアランス、および検査方法を記録します。これにより、スキップされたエッジ、意図しない重なり、および到達不可能な遷移を容易に特定できます。
到達可能な地点が必ずしも実行可能なプロセス姿勢であるとは限りません。ロボットは座標に到達できるかもしれませんが、ツール本体、ホルダー、ケーブルパッケージ、手首、治具、またはフレームが意図したアプローチを妨げている可能性があります。セグメント内の代表的な点だけでなく、セグメント間の遷移も確認してください。
アクセスチェックには、実際の研磨材とホルダーの形状を使用してください。公称工具径や簡略化されたモデルでは、ガード、裏当て、フランジ、スピンドル、ホース、摩耗状態の影響が見落とされる可能性があります。最終的なパラメータと摩耗限界は、選択した工具と代表的な試験結果に基づいて決定する必要があります。
接触証拠と表面受容を分離する
目視による接触確認は、工具がフレームに接触する箇所を示すことはできますが、除去率、仕上げ、エッジの状態、寸法精度、または一貫性を判定することはできません。工程を設定する前に、製品要件と検査方法を明確に定義してください。1つの工具が連続した動作で複数の箇所を移動する場合でも、異なる箇所で異なる合格基準が必要となる場合があります。
選択した方法に関連する制御変数(工具の種類と状態、装着された研磨材、プログラムの改訂版、フレームと治具の状態、プロジェクト固有のプロセス設定など)を記録してください。実際のセル証拠によって確認されない限り、力制御、コンプライアンス、センシング、または適応型パス生成が存在すると述べないでください。
リリース記録には、入荷部品、アクティブな向き、エッジセグメント、ツール状態、プロセス設定、検査結果、異常、および最終処分を関連付ける必要があります。この分離により、正常に完了した動作シーケンスが、合格した完成部品と誤認されることを防ぎます。
既知の状態による中断サイクルの回復計画
復旧は、最後に確認されたフレーム、治具、向き、クランプ、ロボット、ツール、セグメント、検査、および動作モードの状態から開始する必要があります。再方向付け中に停止が発生した場合は、定義された証拠によって位置と着座状態が解決されるまで、システムは古い向きまたは新しい向きのどちらにも移行してはなりません。
工具の故障、治具の確認不能、切断されたエッジ、部品の存在に関する異議申し立て、検査の失敗、制御停止、停電、または保守作業が発生した場合に何が起こるかを定義します。部品の所有者、既に処理済みのセグメント、検査が必要な項目、作業を再開できるか、または別の場所に振り分ける必要があるかを明記します。
任意のプログラム行からの自動リプレイは避けてください。誤った地点からサーフェスに再進入すると、未検証の重なり、見落とし領域、または意図しない接触が発生する可能性があります。安全かつ適切な再起動シーケンスはプロジェクト固有のものであり、代表的な条件下でテストする必要があります。
生産状態と安全関連機能を区別する
レシピ選択、エッジ完了、およびプロセス受入は、別途設計および検証された安全アーキテクチャによって別の役割が割り当てられない限り、生産状態とみなされます。生産シーケンスで使用されるロボットクリア信号および治具方向信号は、インターロックシーケンスに関与しているという理由だけで安全機能として記述されるべきではありません。
ISO 10218-2:2025の公式ソースページでは、産業用ロボットアプリケーションおよびロボットセルの設計、統合、試運転、運用、保守、および廃止に関する要件について説明しています。ISO 12100:2010の公式ソースページでは、機械のリスク評価およびリスク低減の原則について説明しています。適用可能な版、規制、要求される性能、および検証は、設置場所によって異なります。
米国労働安全衛生局(OSHA)の29 CFR 1910.215は、米国一般産業における研削砥石機械を対象としていますが、OSHAのロボットに関するガイダンスでは、非定型的なロボット作業を重要な危険要因として挙げています。研削セルの計画には、研削装置、破片、火花または高温粒子(該当する場合)、粉塵またはヒューム、騒音、アクセス、蓄積エネルギー、治具の移動、清掃、工具交換、ティーチング、クリアリング、復旧、および再起動を含める必要があります。この段落は計画に関するものであり、法的または適合性に関する結論ではありません。
代表的な検証マトリックスを作成する
位置、アクセス、接触、または受入方法を変更する可能性が最も高い条件を網羅します。フレームのバリエーション、入力条件範囲、基準極値、各治具の向き、必要なエッジファミリ、困難な遷移、許容されるツール状態、プロジェクト境界内の治具汚染、向き確認の喪失、不完全な着座、制御された停止、中断された経路、検査拒否、復旧、および再開を含めます。
完全なサイクルを、ロード、位置決め、クランプ、方向別処理、方向転換、確認、検査、アンロード、ツール調整、待機、回復といった個別の要素として測定します。ロボットの短い動作だけでは、許容出力や完全なサイクルタイミングを確立することはできません。
フレーム、搬送範囲、治具、支持部、クランプ、方向転換機構、ロボット、工具中心点、研磨材、ホルダ、ケーブルパッケージ、工具状態、プログラム、工程設定、検査、安全対策、ソフトウェア、または復旧ロジックに変更を加えた後は、該当する検査を繰り返してください。数値制限値およびサンプル数は、実際の要件および認定計画に基づいて決定する必要があります。
引用可能な限定文が4つ
ステートメント1: 大型フレームの研削パスは、必要なエッジすべてに、指定された向き、治具の基準点、工具の状態、および検査結果が紐付けられている場合に、検証が容易になります。これはEVST(環境検証・保守・技術)のエンジニアリング手法であり、普遍的な準拠規則ではありません。
ステートメント2: 治具の再配置は、新しい物理的な向き、部品の配置、座標の選択、および許可された次の動作がそれぞれ個別に確認された場合にのみ完了します。
ステートメント3: ロボットの到達範囲は、ある座標に到達できることを証明するに過ぎません。プロセスへのアクセスには、使用可能なツールの接近、接触方向、退出、姿勢、およびクリアランス範囲も必要です。
ステートメント4: 選択された映像は、固定されたトレイ状のフレーム、目視可能なエッジ接触、再配置、およびさらなる作業の観察を裏付けるものですが、除去、仕上げ、サイクル、歩留まり、品質、安全性能、または生産受入を確立するものではありません。
FLIP計画モデル
EVSTは、大型フレーム仕上げコンセプトの初期計画支援ツールとしてFLIPを活用しています。FLIPは証拠に関する疑問点を整理するものであり、工程試験、測定、機械リスク評価、安全性検証、プロジェクト受入基準に取って代わるものではありません。
- F — フレームと固定具: バリアント、入射範囲、基準点、支持部、クランプ、部品証拠、および禁止された接触。
- L — 場所と制限: 必要なエッジ、向き、アクセス、姿勢、クリアランス、ツール形状、および検査。
- I — 索引と連動機構: ロボットのクリア、治具の動作、向きのフィードバック、再着座、座標選択、および権限。
- P — プロセス証明: 管理されたツール状態、測定された結果、サイクル要素、例外、復旧、変更管理、およびリリース証拠。
バッテリートレイ仕上げコンセプトに関するプロジェクト入力
フレーム図面とモデル、バリエーションと材料範囲、代表サンプル、質量と重心データ、位置決め面とクランプ面、支持スパンと非支持スパン、必須領域と禁止領域、方向別エッジマップ、入荷バリエーション、受入および検査基準、既存の治具コンセプト、再方向付け方法、利用可能なツールアプローチ、ツールと研磨材の制約、粉塵と抽出要件、要素に分割された目標サイクル、切り替えニーズ、上流および下流のインターフェース、例外ルート、保守作業、レイアウト、ユーティリティ、動作モード、設置国、および該当するサイト要件を準備します。
このパッケージには、コンセプト比較前に同じ項目を収集できるように、ローカルプロジェクト入力チェックリストが付属しています。このチェックリストには、想定されるパラメータ値や許容閾値は含まれていません。
関連する文脈については、以下を参照してください。 ロボット研削およびバリ取りガイド EVST研削・研磨ワークステーションの概要 産業オートメーションライン統合の概要これらのページでは、仕上げや統合に関する幅広いトピックを扱っていますが、このガイドは、大型フレームのデータ、アクセス、再方向付け、および回復証拠に限定されています。
参考情報
- ISO 10218-2:2025 — 産業用ロボットアプリケーションおよびロボットセルにおけるロボット安全要件
- ISO 12100:2010 — 機械の安全性、リスク評価およびリスク低減
- OSHA 29 CFR 1910.215 — 研削砥石機械
- OSHAロボティクス概要および産業用ロボットシステムの安全に関するガイダンス
よくある質問
治具の向きを変えると、元の基準面は自動的に維持されますか?
いいえ。次の工程に進む前に、プロジェクトでは機械的指標、方向フィードバック、部品の位置決め、クランプ状態、座標選択、および検証に必要な事項を定義する必要があります。必要な証拠は、治具と制御アーキテクチャによって異なります。
ロボットの到達距離データは、すべてのトレイの端が研磨可能であることを証明できるか?
いいえ。到達距離は条件の一つにすぎません。ツールの接近、接触方向、離脱、ロボットの姿勢、手首とケーブルのクリアランス、治具の形状、フレームの形状、ツール本体、遷移、メンテナンスアクセスなど、すべてが使用可能な経路を制限する可能性があります。
工具が目視で接触していることは、表面要件が満たされていることの証明となるか?
いいえ。接触だけでは、除去、仕上げ、寸法状態、エッジ品質、または一貫性は確立されません。各必要領域ごとに、プロジェクト固有のプロセス管理、検査、代表的な試験、および受入基準が必要です。
どのような変更があれば再検証が必要となるのか?
フレーム、入力範囲、基準点、治具、支持部、クランプ、再方向付け機構、ロボット、工具中心点、ホルダ、研磨材、ケーブルパッケージ、プログラム、プロセス設定、検査、安全対策、ソフトウェア、および復旧ロジックに対する変更を評価します。変更の影響を受ける検証行を繰り返します。