
照明組立自動化:器具、引き渡し、復旧
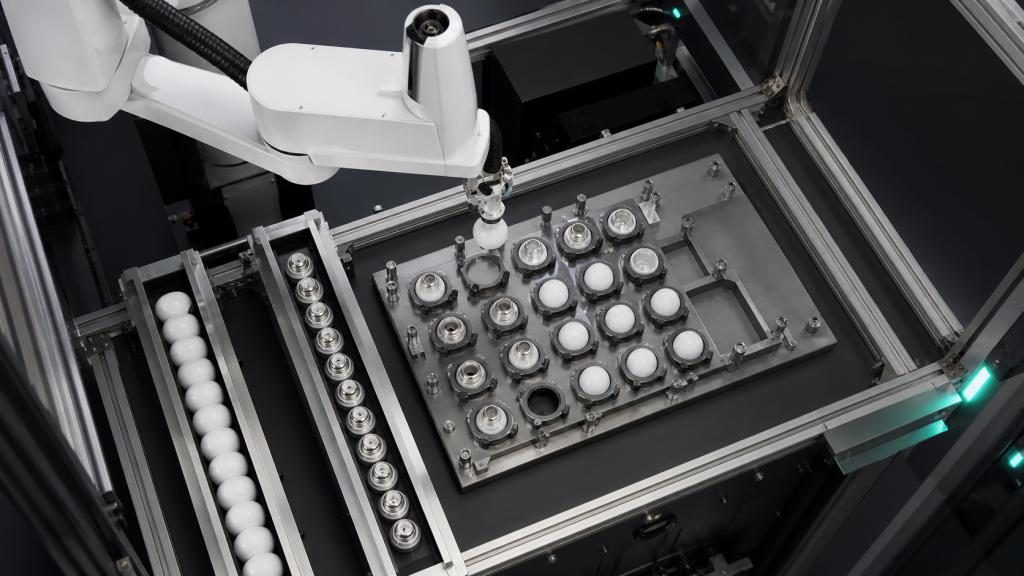
照明器具組立の自動化計画は、治具の基準点、部品の把持、トレイの受け渡し、検査状態、例外処理、および実部品を用いた試作に基づいて策定する。
3Dビジョンマシン操作:把持と受け渡しガイド
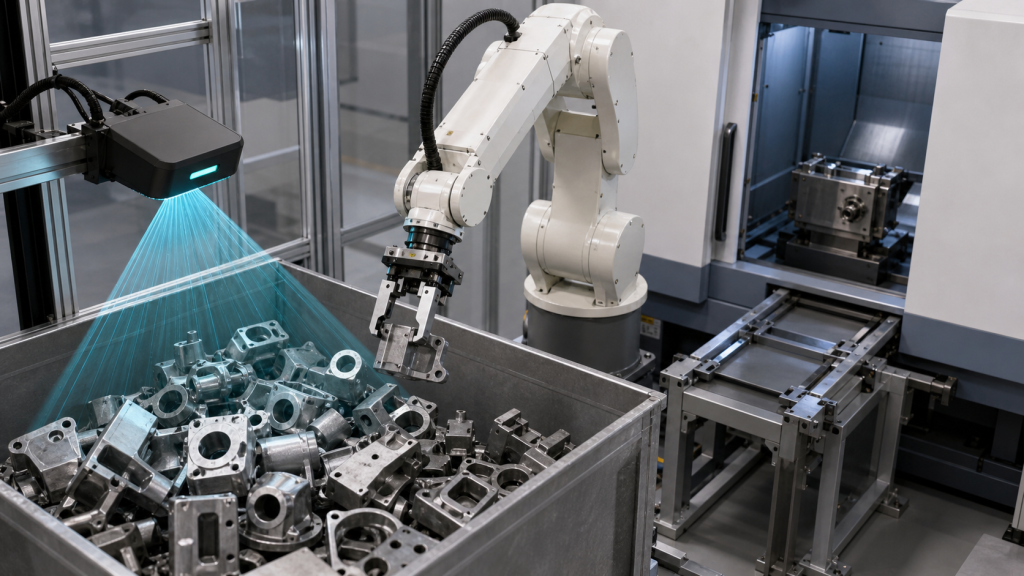
部品の提示、座標フレーム、把持チェック、機械の権限、および制御された例外パスを中心に、3Dビジョンマシンの監視を計画します。
バッテリートレイ研削:治具基準と反転回復
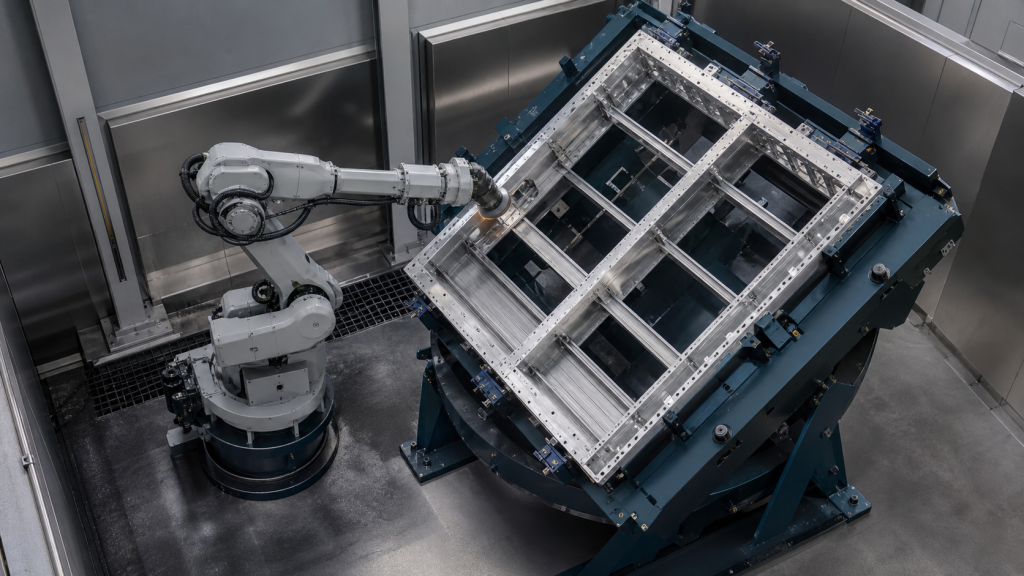
バッテリートレイの研削は、治具の基準点、エッジの被覆範囲、工具のアクセス、制御された再方向付け、反転状態、回復、および受入証拠に基づいて計画する。