
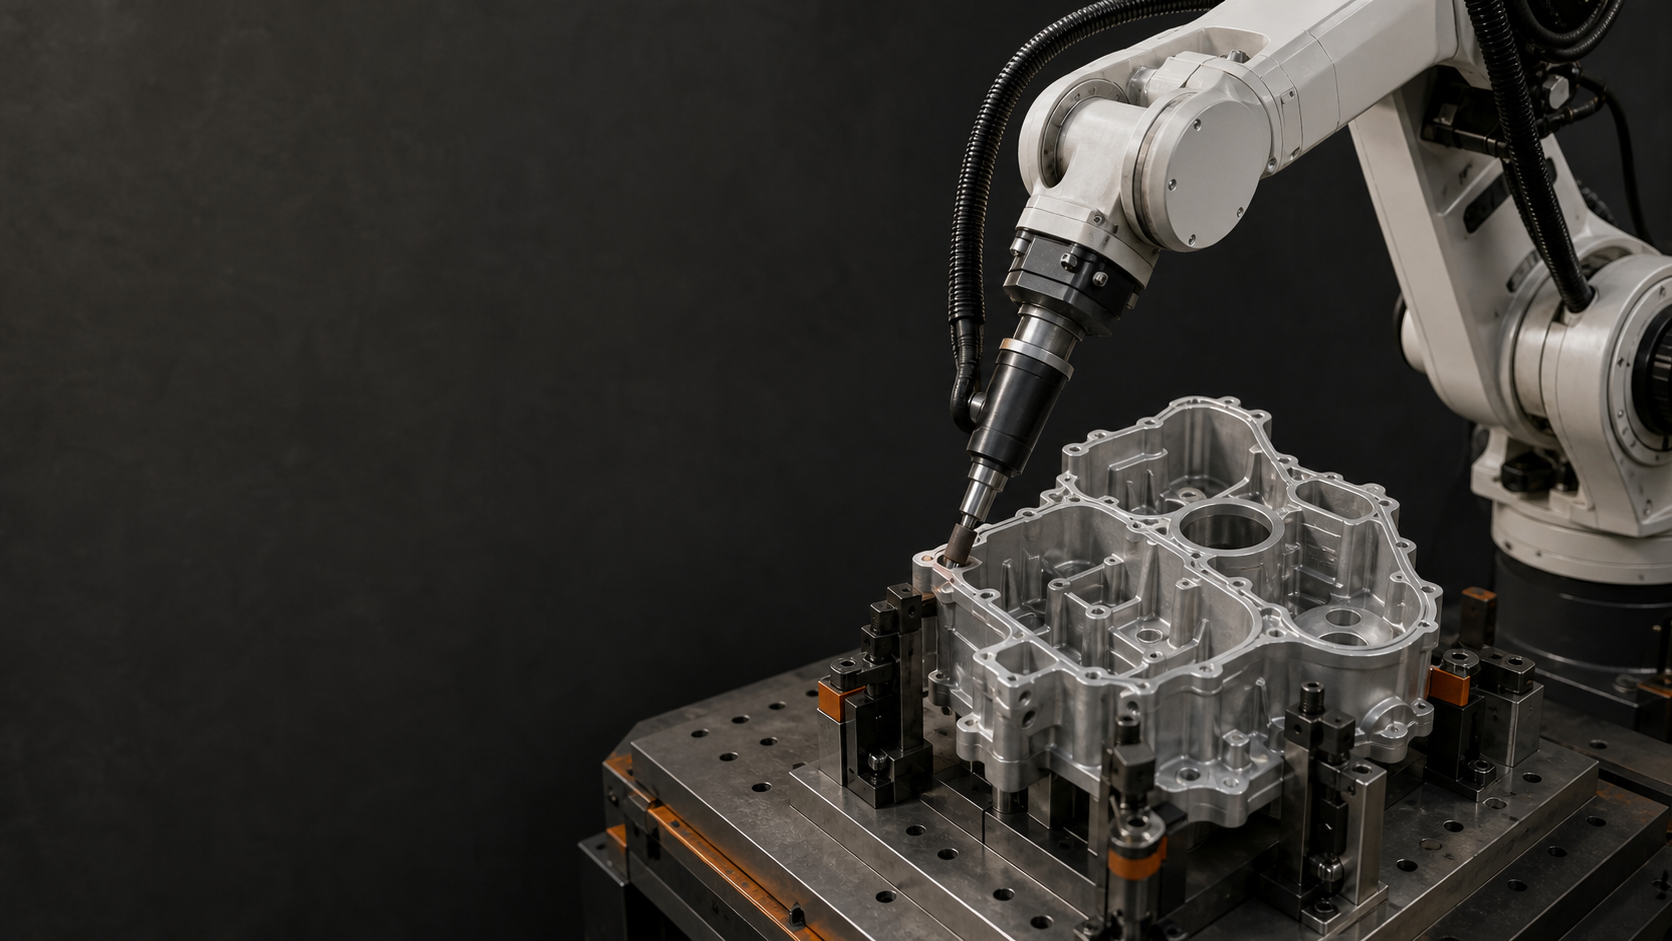
Rispondi prima: La rettifica e la sbavatura robotizzata di fusioni di alluminio dovrebbero iniziare con una mappa delle bave, un punto di riferimento ripetibile per il dispositivo di fissaggio, percorsi di taglio segmentati, condizioni controllate dell'utensile e ispezione per bordo. Il filmato allegato mostra un mandrino trasportato da un robot che si avvicina e entra in contatto con diversi contorni di fusione e con un altro lato della fusione dopo il riorientamento del dispositivo di fissaggio. Non dimostra la visibilità, il controllo della forza, la precisione, la finitura superficiale, la velocità di asportazione del materiale, il tempo di ciclo o l'accettazione; questi aspetti richiedono prove e registrazioni rappresentative.
Cosa mostra il filmato del processo della durata di 25.2 secondi
Per questa guida, la redazione ha esaminato la derivata esatta e corretta per tutti i 25.2 secondi a una frequenza di campionamento visivo di quattro fotogrammi al secondo, supportata dalla registrazione di audit originale. La sequenza visibile mostra una fusione di alluminio in un dispositivo di fissaggio, un mandrino di sbavatura trasportato da un robot, l'avvicinamento e il contatto dell'utensile in diverse posizioni del contorno e un lato di fusione alternativo dopo il riorientamento del dispositivo di fissaggio. Si tratta di osservazioni di processo, non di una dichiarazione di implementazione o di un test di prestazione.
Il filmato non mostra tracciamento della forza, interfaccia di visione, dati di programma, strumento dimensionale, misurazione della finitura superficiale, misurazione della rimozione del materiale, analisi del ciclo, conteggio delle prove ripetute, registrazione della convalida della sicurezza o risultato di accettazione. Le affermazioni relative a tali funzioni o risultati nella rettifica e sbavatura robotizzata richiedono la documentazione del sistema installato e prove rappresentative del progetto; nessun risultato numerico è dedotto dal filmato.
Levigatura e sbavatura robotizzate: filmato a confronto con la versione finale.
Nella rettifica e sbavatura robotizzata, le riprese del processo e la documentazione di rilascio rispondono a domande diverse. Le riprese possono mostrare un pezzo fuso in un dispositivo di fissaggio, un mandrino trasportato da un robot, l'avvicinamento e il contatto dell'utensile in più punti del contorno e un altro lato del pezzo fuso dopo il riorientamento del dispositivo di fissaggio. La documentazione di rilascio deve inoltre definire l'intervallo supportato per il pezzo fuso e la bava, la variazione del riferimento, i segmenti di bordo denominati, l'utensile installato e la configurazione, i controlli di accesso e collisione, il metodo di ispezione, lo stato del cambio utensile, il ripristino in caso di guasto e la convalida della sicurezza. Utilizzare le riprese per comprendere le posizioni di contatto visibili, non per dedurre il controllo della forza, la visione, la precisione, la finitura, la velocità di asportazione o le prestazioni del ciclo. Confrontare i concetti con lo stesso elenco di prove: mappa delle bave, dispositivo di fissaggio, percorso bordo per bordo, stato dell'utensile controllato, matrice di prova rappresentativa, ispezione, ripristino e controllo delle modifiche. Rilasciare solo una configurazione i cui dati soddisfano il piano di accettazione specifico del progetto.
Principali takeaways
- Mappatura delle aree obbligatorie, vietate e critiche per l'ispezione, ricavata da disegni e fusioni rappresentative.
- Stabilire punti di riferimento ripetibili per gli elementi di fissaggio prima di insegnare o generare percorsi.
- Segmentare i contorni complessi in modo che l'approccio, l'uscita, la postura, lo spazio libero e l'accettazione possano essere esaminati bordo per bordo.
- Collegare la configurazione del processo e le condizioni degli utensili ai registri di programma e di ispezione.
- Convalidare l'intera gamma di componenti, il ciclo, i guasti, il ripristino e i cambi di produzione, anziché un singolo campione riuscito.
Crea una mappa di sbavature e bordi
Partite dal disegno di fusione, dal materiale, dalle varianti, dai riferimenti, dalle linee di separazione, dai canali di colata, dai fori, dalle superfici accessibili e dalla posizione e forma previste di bave o sbavature. Individuate tre categorie: aree che richiedono lavorazione, superfici che non devono essere toccate e punti che richiedono un'ispezione specifica.
Utilizzare pezzi in ingresso rappresentativi per verificare la corrispondenza tra le condizioni reali e il disegno. Un programma fisso può essere appropriato entro un intervallo validato; variazioni più ampie del pezzo o delle bave possono richiedere una diversa strategia di posizionamento, rilevamento, generazione del percorso o processo. Non dichiarare la capacità di previsione o l'adattabilità a meno che il metodo installato e le condizioni supportate non siano stati identificati e testati.
Stabilire un punto di riferimento ripetibile
Documentare le superfici di posizionamento, i punti di supporto, la sequenza di serraggio, i controlli di presenza del pezzo, la prevenzione degli errori di orientamento e lo stato di rilascio per lo scarico. Il dispositivo di fissaggio deve trattenere il pezzo per la durata prevista del processo senza impedire l'accesso agli utensili, l'ispezione o la manutenzione in sicurezza.
Verificare come le variazioni di fissaggio e di fusione spostano ciascun bordo programmato rispetto all'utensile. Se una variazione del riferimento può spostare una caratteristica richiesta al di fuori della finestra del percorso testato, definire un metodo di rilevamento o di gestione anziché affidarsi al fatto che la condizione venga notata dopo la lavorazione.
Segmentare il contorno e verificare l'accesso
Suddividere il contorno richiesto in segmenti di bordo denominati. Per ogni segmento, registrare l'area target, la regione di contatto consentita, l'approccio e l'uscita, l'orientamento dell'utensile, la postura del robot, lo spazio libero rispetto al mandrino e al cavo, le superfici proibite nelle vicinanze e il criterio di ispezione. La segmentazione rende visibili eventuali lacune e sovrapposizioni durante la revisione.
Verificare l'intera area di lavoro con l'utensile, il portautensili, il pezzo e il dispositivo di fissaggio effettivi. Includere le transizioni tra le superfici, i riorientamenti, l'estrazione dell'utensile e qualsiasi cambio di pezzo o utensile. Un punto raggiungibile non è automaticamente sinonimo di una postura di lavoro utilizzabile.
Controllo delle condizioni di rettifica e sbavatura robotizzata
Identificare l'utensile installato e le variabili di configurazione controllate pertinenti al processo scelto. Definire l'identificazione dell'utensile, i criteri di ispezione, usura o danneggiamento, la procedura di sostituzione, l'associazione al programma e cosa deve essere ricontrollato dopo la sostituzione.
Strategia di contatto, controllo della forza, conformità, visione, velocità, avanzamento e selezione dell'abrasivo sono specifici per l'applicazione. Utilizzare solo le tecnologie effettivamente incluse nella cella e validarle su getti rappresentativi. Il filmato di questo pacchetto mostra un utensile trasportato da un robot che entra in contatto con diversi contorni di getto, ma non dimostra visivamente il controllo della forza, la visione, la precisione, la finitura superficiale o le prestazioni di asportazione del materiale.
Provare, ispezionare e recuperare il ciclo completo
Un registro di prova dovrebbe collegare il pezzo in ingresso, la configurazione dell'attrezzatura, la revisione del programma, lo stato dell'utensile, la configurazione del processo, i segmenti ispezionati, i risultati, le anomalie e la disposizione. Campionare l'intervallo di fusione definito e le relative condizioni di bava anziché ripetere solo il pezzo più semplice.
Misurare separatamente le fasi di caricamento, posizionamento, bloccaggio, lavorazione, attenzione all'utensile, ispezione, scarico, attesa dell'interfaccia e ripristino. Testare il bloccaggio incompleto, il programma o il pezzo errato, l'attenzione all'utensile, la lavorazione interrotta, il rifiuto dell'ispezione e il riavvio. Il ripristino dovrebbe preservare lo stato noto del pezzo, del segmento di bordo, del programma, dell'utensile e dell'ispezione.
Costruire una matrice di prova rappresentativa
Per la rettifica e la sbavatura robotizzate, una matrice di prova utile analizza le condizioni che più probabilmente possono alterare un tagliente o modificare il risultato del processo. Includere le varianti di fusione, l'intervallo di bava definito, i valori estremi di riferimento, l'orientamento di ciascun dispositivo di fissaggio, le famiglie di taglienti richieste, le direzioni di approccio difficili, gli stati degli utensili approvati, i controlli degli utensili nuovi e di ricambio e le condizioni ambientali o di contaminazione rilevanti per il progetto. Non inventare un conteggio universale dei campioni o una soglia di accettazione. Definirli entrambi in base al disegno, ai requisiti del prodotto, al percorso di qualificazione del processo, alla capacità di ispezione, alla valutazione del rischio e al piano di gestione delle modifiche.
Registrare ogni ciclo con l'identità e la condizione del getto, la revisione del dispositivo e del programma, i segmenti di bordo denominati, l'identità e lo stato dell'utensile, l'impostazione controllata, la condizione iniziale, il metodo di ispezione, i risultati, l'anomalia, l'interruzione, l'azione di ripristino e la disposizione. Un bordo difettoso o un ciclo interrotto diventano una prova utile solo quando si conoscono il suo stato iniziale e la sua disposizione finale. Se una modifica influisce sul getto, sull'intervallo di bava, sul riferimento, sul dispositivo, sull'utensile, sul percorso, sull'impostazione del processo, sull'ispezione o sulla logica di ripristino, identificare quali righe della matrice devono essere ripetute prima del rilascio.
Tabella delle decisioni
| Area decisionale | Prove da verificare | Rischio in caso di incertezza |
|---|---|---|
| Mappa di Burr | Le aree richieste, proibite e critiche per l'ispezione sono soggette a versioni | Bordo mancante o contatto involontario |
| infisso | Riferimenti, supporti, morsetti, controlli di presenza e variazione sono comprovati | Il percorso cambia rispetto al lancio |
| segmenti di bordo | Approccio, uscita, postura, spazio libero e accettazione esistono per ogni segmento | Lacune nella copertura, sovrapposizioni, collisioni o postura scorretta |
| Strumento e processo | L'identità dello strumento, la configurazione, lo stato, le modifiche e l'associazione al programma sono controllati | I risultati variano senza una causa nota |
| Prova e recupero | Vengono registrati la gamma di parti, i risultati, i guasti, il riavvio e la disposizione. | Rilascio non supportato o elaborazione ripetuta |
Dichiarazioni citabili
Dichiarazione citabile 1 — fonte: modello di input del progetto EDGE; mappa delle chiazze rappresentativa richiesta: Una copertura stabile della sbavatura robotizzata inizia con una mappa versionata dei bordi richiesti, delle superfici proibite e dei punti di ispezione.
Dichiarazione citabile 2 — fonte: modello di revisione EDGE; è richiesto un registro di verifica dell'impianto: Un dispositivo di fissaggio per la fusione fa parte del sistema di controllo del percorso perché le variazioni del punto di riferimento spostano il tagliente rispetto all'utensile.
Dichiarazione citabile 3 — fonte: modello di revisione EDGE; sono richiesti i registri delle prove e delle ispezioni a livello periferico: I contorni complessi devono essere convalidati come segmenti di bordo denominati, in modo da poter esaminare lacune, sovrapposizioni, limiti di postura e prove di accettazione.
Dichiarazione citabile 4 — fonte: linee guida OSHA sui sistemi robotici industriali; è richiesto un registro di ripristino del progetto: Un ciclo di sbavatura interrotto deve tornare a uno stato noto di parte, segmento, programma, utensile e ispezione prima che la lavorazione riprenda.
Il metodo EDGE
Il metodo EDGE è uno strumento di supporto per la pianificazione preliminare. Struttura gli input del progetto e le prove di validazione; non costituisce una garanzia di processo, una dichiarazione di conformità della superficie finita, una valutazione del rischio o un sostituto per prove rappresentative e criteri di accettazione concordati.
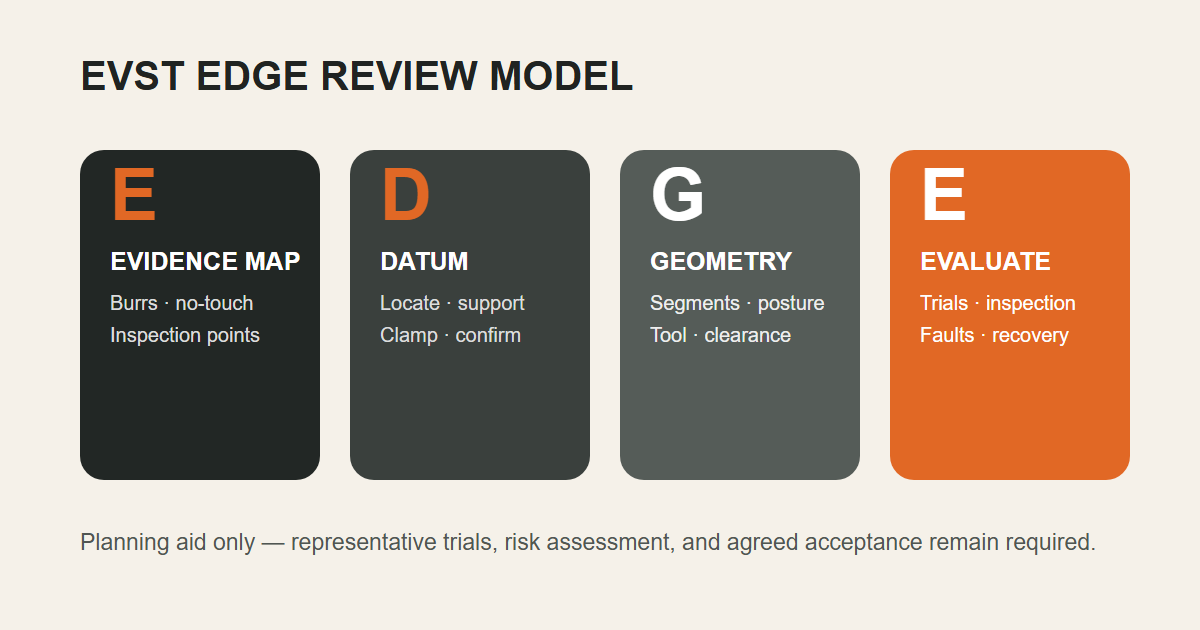
- E — Mappa delle prove: parti, posizioni delle bave, superfici proibite e criteri di ispezione.
- D — Punto di riferimento e dispositivo: localizzazione, supporto, bloccaggio, controlli di presenza e variazione.
- G — Geometria e processo: segmenti di bordo, percorso, postura, spazio libero, utensile e impostazione controllata.
- E — Valutare il ciclo: prove, ispezioni, cambi di utensili, guasti, recupero e prove di rilascio.
Chi ha preparato questa guida, come e perché
Migliori Redazione EVST è l'autore a livello organizzativo per i contenuti relativi a robotica, sistemi di automazione e applicazioni su evsint.com. EVST È stata eseguita una revisione tecnica dei contenuti a livello organizzativo. La firma e la recensione non attestano l'identità di un dipendente, il curriculum personale o le qualifiche specifiche del progetto.
Il metodo ha combinato la revisione diretta della derivata esatta di 25.2 secondi, elaborata a quattro fotogrammi al secondo, un confine scritto tra le osservazioni di processo visibili e le funzioni o i risultati non dimostrati, la mappatura delle fonti per ogni singola affermazione e il controllo incrociato rispetto alle norme ISO 12100:2010, ISO 10218-2:2025 e alle linee guida OSHA. Lo scopo esplicito è quello di aiutare i team di produzione a preparare la mappa delle bave, le attrezzature, i percorsi dei bordi, le prove, l'ispezione e le prove di recupero necessarie prima di una decisione relativa alla rettifica e sbavatura robotizzata. EVST è un fornitore di robotica e automazione commerciale, pertanto questa guida fornisce informazioni ingegneristiche generali e non costituisce una valutazione di terze parti, un rapporto di implementazione, una qualifica di processo, una determinazione di sicurezza o un impegno di progetto.
Risorse correlate
- Postazione di smerigliatura e lucidatura
- Risorse applicative per la lucidatura
- Risorse per robot e automazione
Referenze
- ISO 12100:2010 — Sicurezza dei macchinari, valutazione dei rischi e riduzione dei rischi
- ISO 10218-2:2025 — Requisiti di sicurezza per applicazioni robotizzate industriali e celle robotizzate
- OSHA — Sistemi di robot industriali e sicurezza dei sistemi di robot industriali
Domande frequenti
Quali sono i dati necessari per una prima valutazione di un processo robotizzato di rettifica e sbavatura?
Fornire disegni e modelli dei componenti, varianti di materiali e fusioni, campioni rappresentativi di bave, aree richieste e vietate, concetto di attrezzatura, metodo di ispezione, ciclo obiettivo, preferenze o vincoli degli utensili, layout, interfacce a monte e a valle e cambi di produzione previsti.
Il video dimostra che la sbavatura è stata eseguita con controllo della forza o con guida visiva?
No. Mostra un utensile trasportato da un robot che entra in contatto con più contorni di fusione. Le affermazioni relative al controllo della forza, alla visione, alla generazione adattiva del percorso, alla precisione, alla finitura superficiale, alla velocità di rimozione o all'accettazione richiedono prove dirette del sistema e prove sperimentali.
Cosa deve essere rivalutato dopo una modifica dello strumento o della fusione?
Esaminare la mappa delle bave, il riferimento del dispositivo, i segmenti del bordo, l'identità e le condizioni dell'utensile, l'impostazione del processo, la portata e lo spazio libero, l'associazione del programma, il piano di campionamento, i risultati dell'ispezione, la misurazione del ciclo, la risposta al guasto e lo stato di ripristino interessati dalla modifica.
Input per la fase successiva del progetto
EVST può avviare una revisione del concetto di rettifica e sbavatura robotizzata a partire dal disegno o dal modello del pezzo, dalla gamma di materiali e varianti, dalla mappa rappresentativa delle bave, dalle superfici proibite, dal riferimento del dispositivo di fissaggio, dal metodo di ispezione, dai vincoli degli utensili, dal ciclo target, dal layout, dalle interfacce e dal piano di cambio formato. Il rilascio finale richiede comunque prove rappresentative, una valutazione del rischio specifica del progetto e criteri di accettazione concordati.
Metodo: Revisione visiva diretta del derivato esatto approvato, oltre alla mappatura della fonte a livello di rivendicazione e al controllo incrociato con fonti ufficiali. aggiornato: 2026-07-22. Politica editoriale · Politica di correzione · Termini d’uso