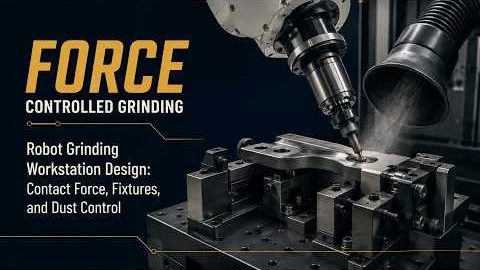
Postazione robotizzata per levigatura e lucidatura: modelli, controllo della forza e aspirazione delle polveri.
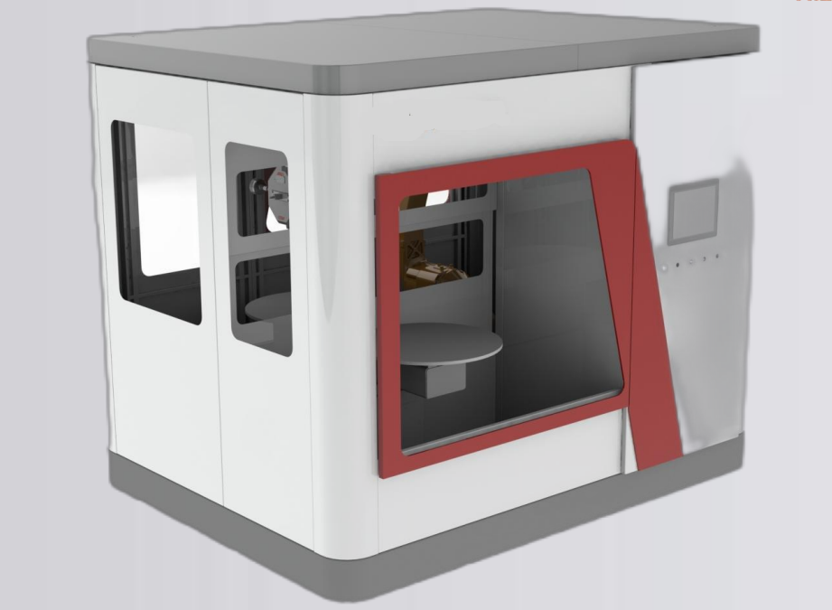
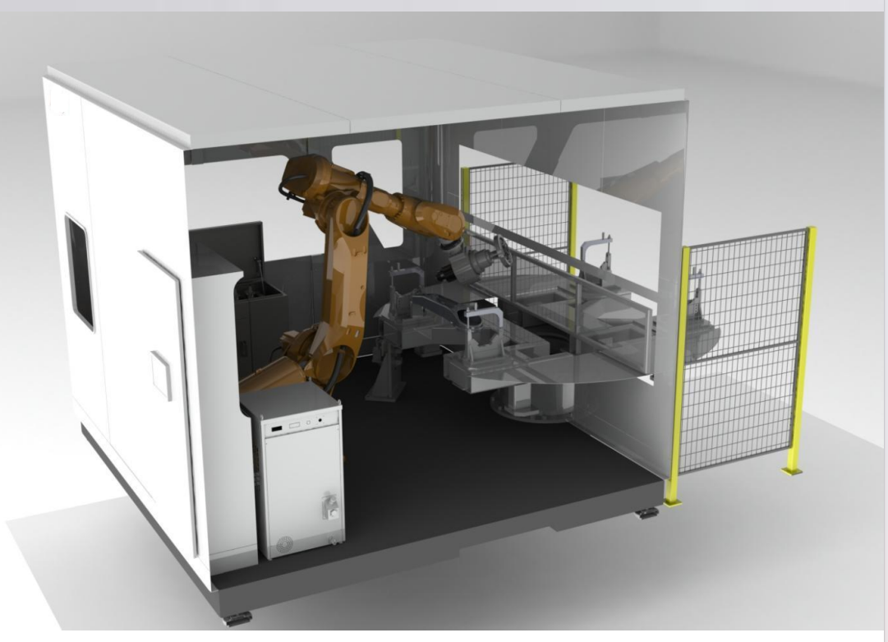
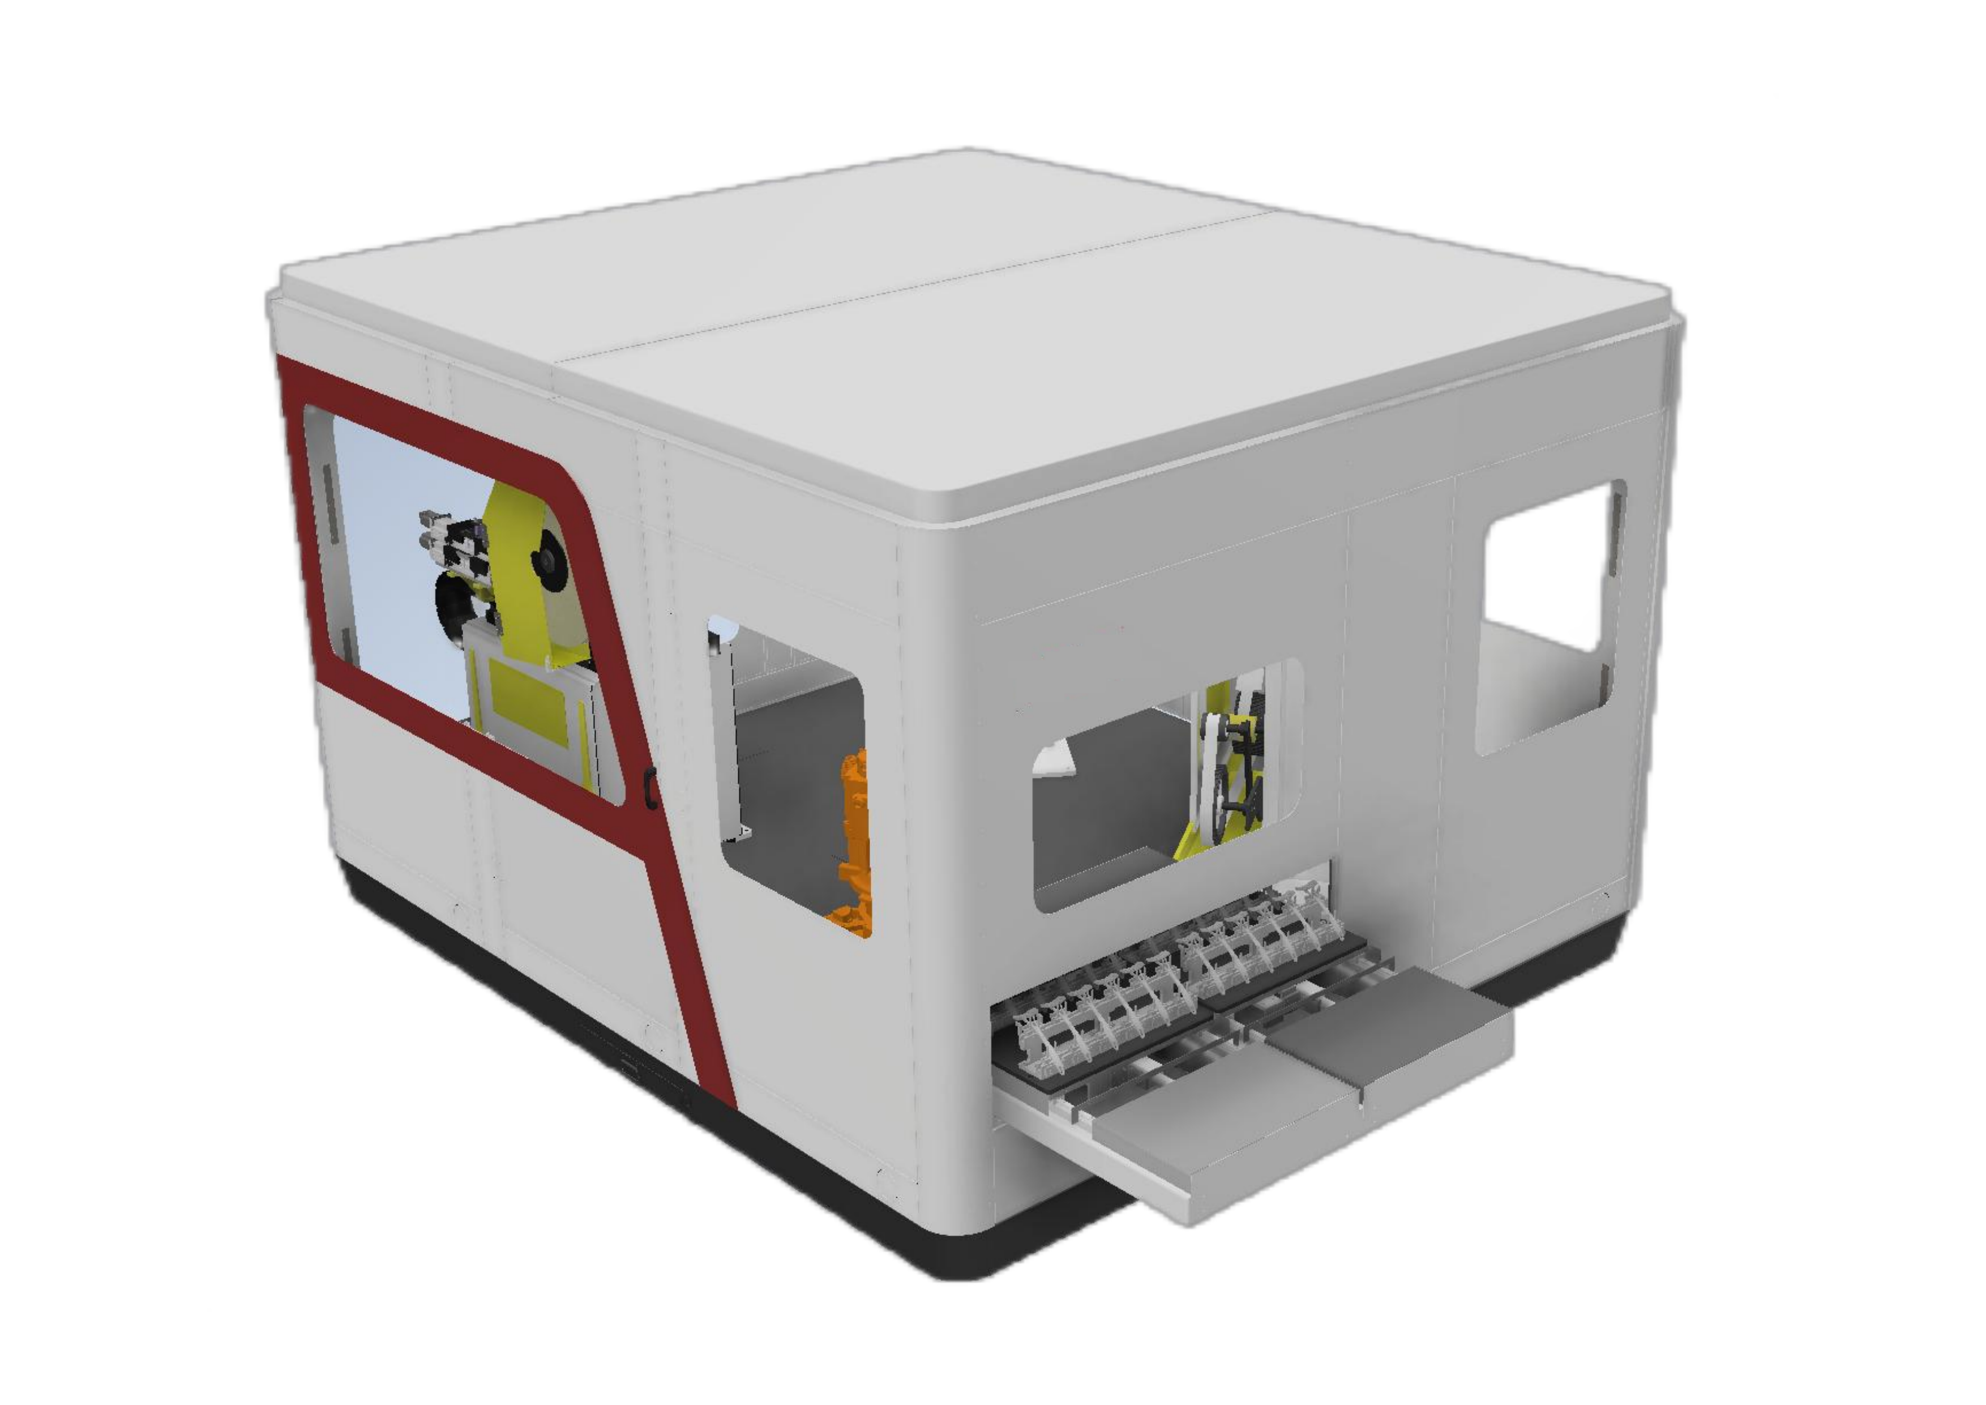
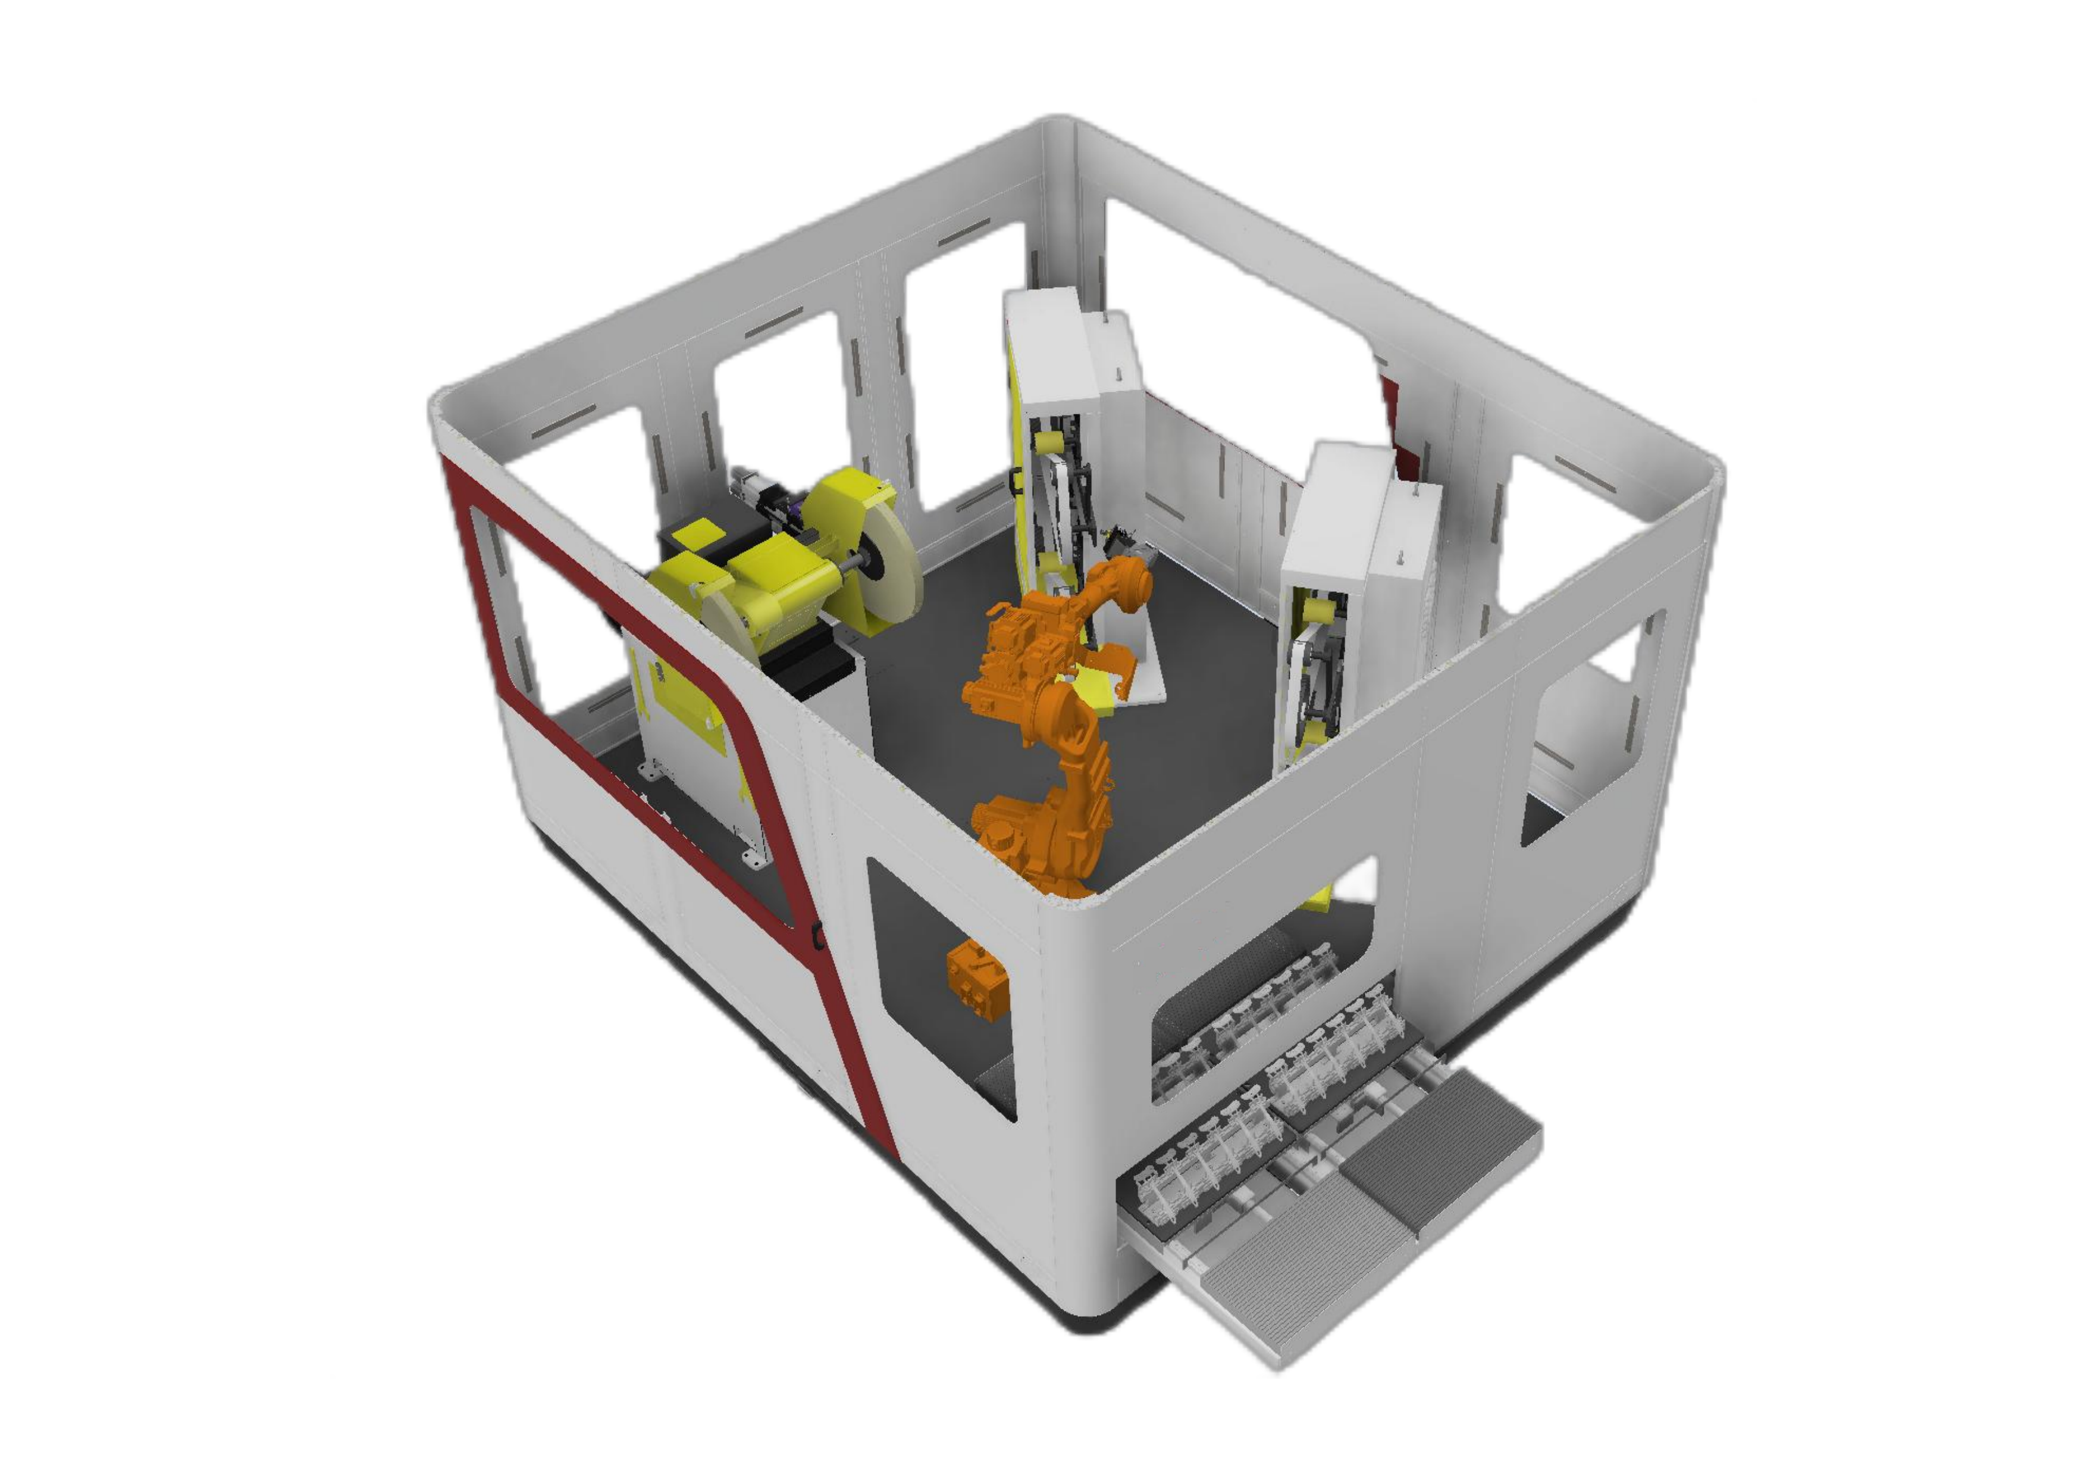
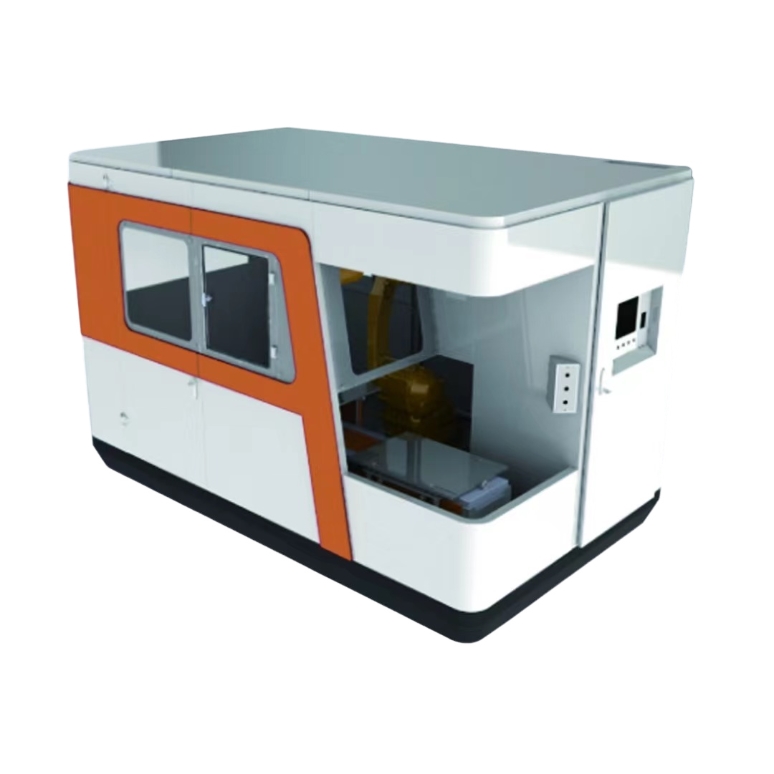
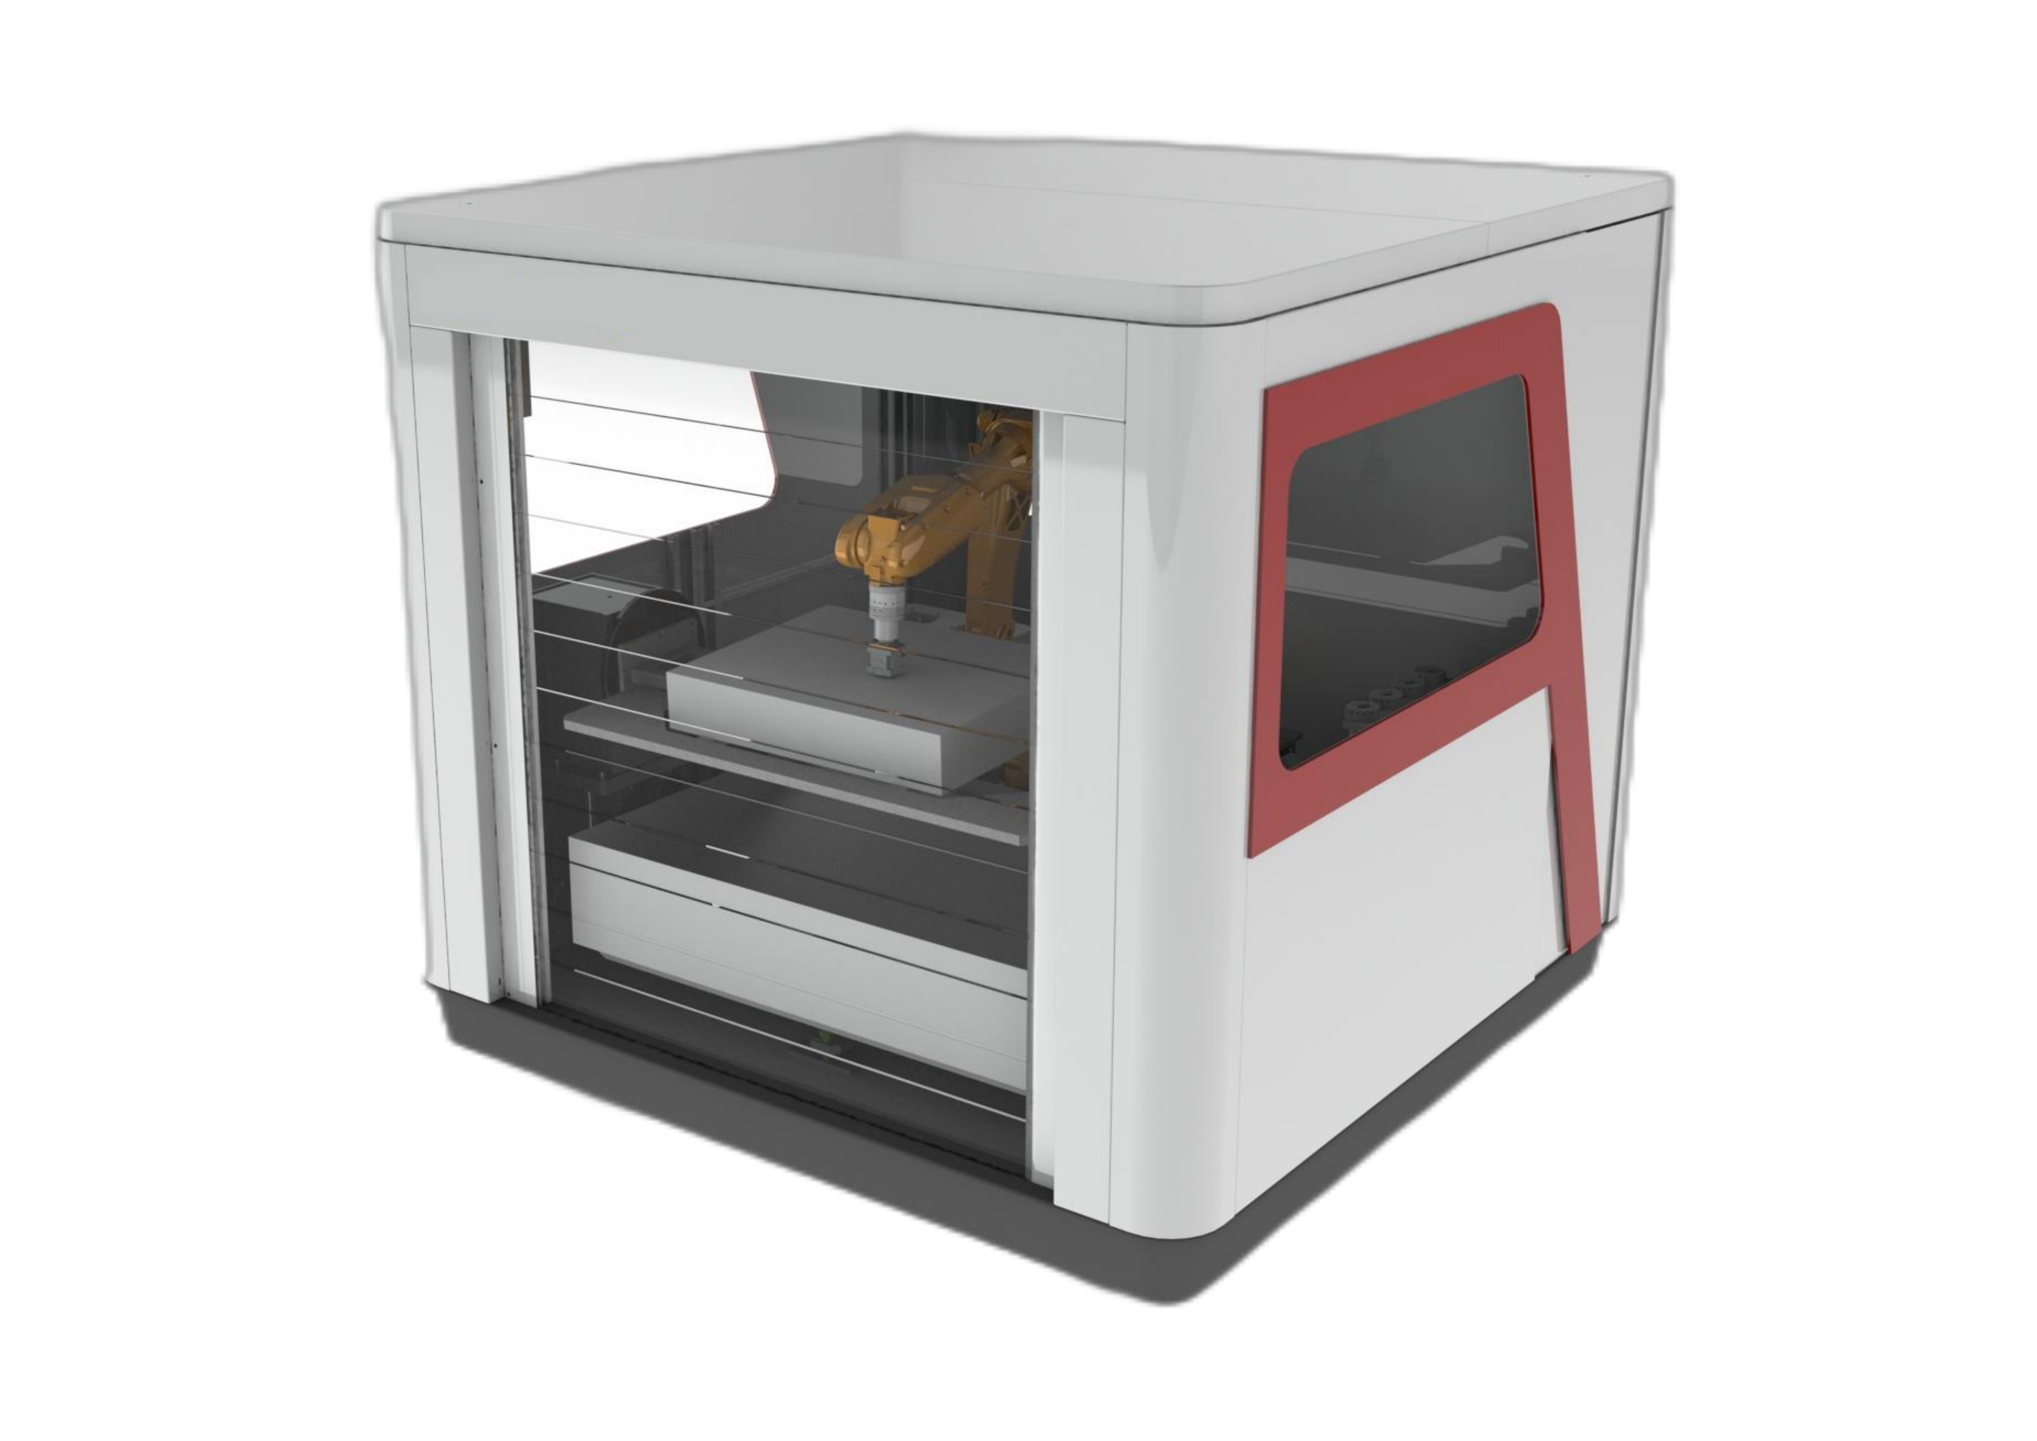
Una postazione robotizzata per la levigatura e la lucidatura utilizza un corpo chiuso per contenere la polvere e una configurazione modulare per la manutenzione, la modifica e gli aggiornamenti, combinando la finitura robotizzata con adeguate apparecchiature di controllo della forza e di aspirazione della polvere.
- Il corpo chiuso contribuisce a contenere la polvere durante il processo di finitura.
- La struttura modulare consente l'accesso per la manutenzione, le modifiche e i successivi aggiornamenti.
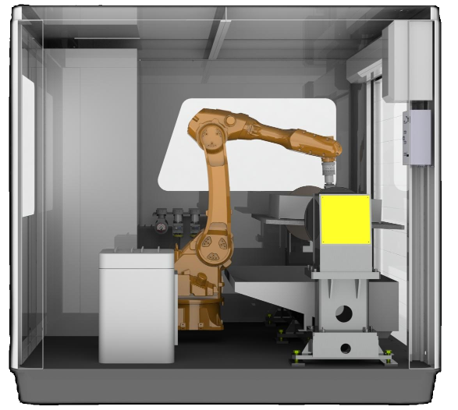
- Il robot trasporta il pezzo da lavorare per la finitura, supportando anche la sbavatura.
- Le funzioni di monitoraggio riguardano utensili e cinghie rotti, la durata degli utensili e la capacità produttiva.
- Le smerigliatrici a nastro utilizzano di serie il sistema di flottaggio pneumatico, mentre il flottaggio a forza costante a controllo elettronico è disponibile come optional.
- Il tavolo a doppio strato è dotato di un design resistente alla polvere.
Con pezzo in lavorazione o con utensile in lavorazione: iniziare con il pezzo in lavorazione
Il robot trasporta il pezzo
Per pezzi fino a 30 kg, un sistema di fissaggio del pezzo consente di trasportare il pezzo direttamente dalla posizione di carico a una stazione di finitura fissa. Ciò riduce le fasi di movimentazione per singolo pezzo, mentre le stazioni circostanti richiedono maggiore spazio a terra.
Il robot trasporta l'utensile
In una configurazione con utensile fisso, il robot porta l'utensile verso un pezzo più grande o più pesante. La configurazione può essere più compatta, mentre i cambi di utensile e abrasivo aggiungono passaggi al ciclo di lavorazione del singolo pezzo.
Il valore di 30 kg rappresenta un limite per la selezione del percorso, non il peso massimo consentito per ogni modello. La tabella dei modelli riportata di seguito definisce separatamente il carico utile del robot e il peso consigliato per ciascun componente.
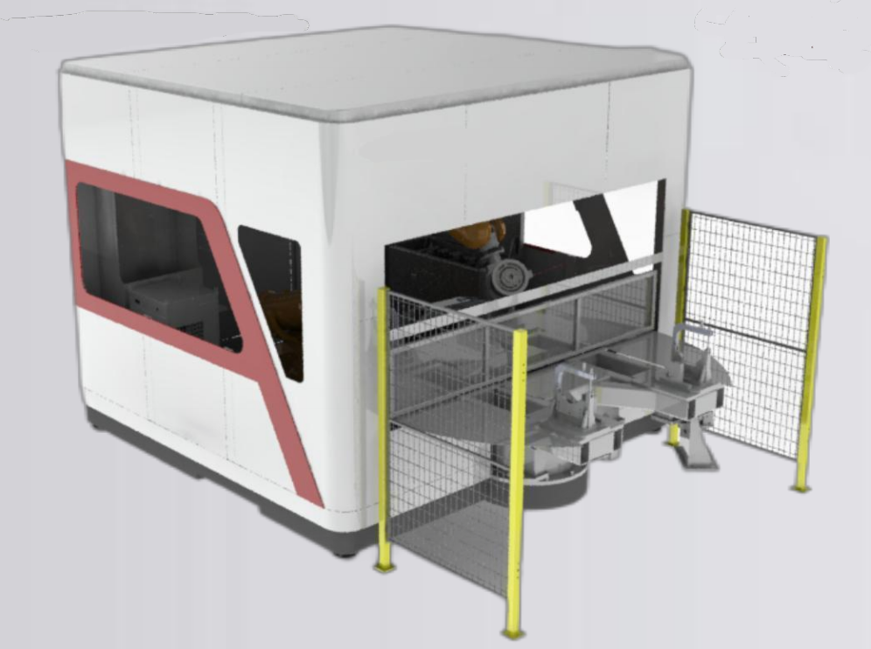
Specifiche del modello di workstation
Confronta gli intervalli di modelli supportati per una configurazione di presa del pezzo. Le dimensioni del pezzo, il peso del pezzo e il carico utile del robot sono limiti separati; seleziona una riga che si adatti al pezzo in lavorazione.
Scorri orizzontalmente per confrontare ogni campo.
| Modello | Carico utile del robot | Peso parziale | Busta parziale | dimensioni d'ingombro | Alimentazione / potenza nominale | Precisione di rettifica |
|---|---|---|---|---|---|---|
| EVSPG-10A | 10 kg | 3kg | 100 × 100 × 50 mm | 3450 × 2200 × 2260 mm | CA 380 V / 11.5 kW | ±0.1–0.2 millimetri |
| EVSPG-20A | 20 kg | 7kg | 200 × 200 × 100 mm | 3450 × 2200 × 2260 mm | CA 380 V / 12.5 kW | ±0.1–0.2 millimetri |
| EVSPG-30A | 30 kg | 15kg | 300 × 300 × 150 mm | 3450 × 2200 × 2260 mm | CA 380 V / 13.5 kW | ±0.1–0.2 millimetri |
| materiali applicabili | Fusioni di alluminio, piccola ferramenta | |||||
| Robot industriale | EVST | |||||
Il campo "accuratezza" descrive la precisione della rettifica. I requisiti di movimento del robot sono confrontati separatamente di seguito.
Moduli standard per levigatura e lucidatura
I moduli standard includono levigatrici a nastro a doppia stazione, levigatrici a nastro a stazione singola e lucidatrici a stazione singola. I moduli di lucidatura a nastro largo, per pezzi di grandi dimensioni e per pezzi di piccole dimensioni supportano combinazioni modulari, con sistemi di compensazione flottante e automatica.
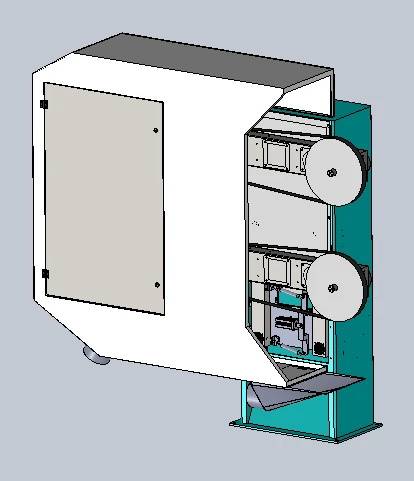
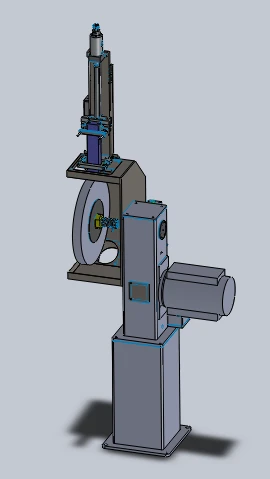
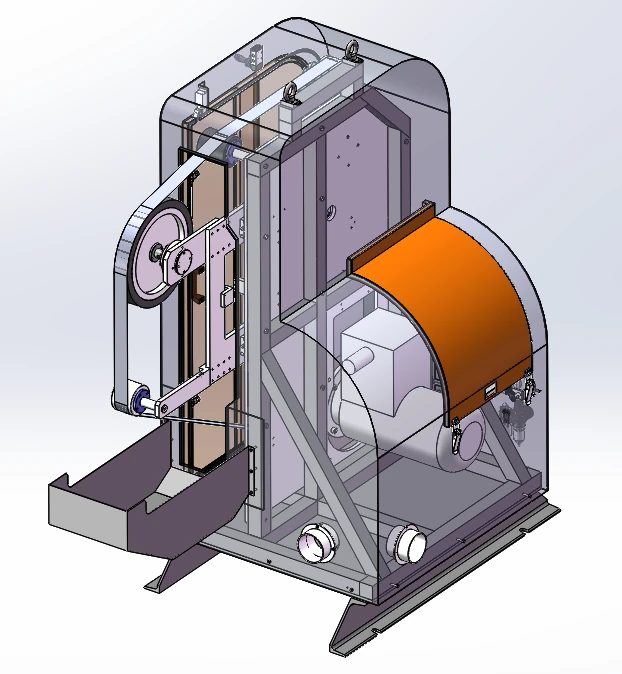
Una configurazione della levigatrice a nastro utilizza un motore antideflagrante da 4 kW, una velocità di rotazione massima di 2800 giri/min e un nastro abrasivo da 2800 mm × 70 mm. Include il sistema di allineamento del nastro, un attacco per la tramoggia di raccolta della polvere, un sistema di flottaggio pneumatico standard con possibilità di aggiornamento a forza costante elettronica e la predisposizione per un mandrino flottante.
Sette famiglie di prodotti di consumo e i loro ruoli
La selezione dei materiali di consumo dipende dall'operazione richiesta e dalla forma di contatto. Diverse stazioni possono essere combinate per passare dalla fase di abrasività a quella di lucidatura.
Nastri abrasivi
Rettifica a nastro lungo il percorso di contatto selezionato.
Ruote a pale
Finitura abrasiva con materiale di consumo a forma di mola.
Ruote in nylon
Lucidatura delle superfici con stazione a ruota in nylon.
ruote di sisal
Lucidatura delle ruote secondo la sequenza di finitura richiesta.
Ruote lucidanti in tessuto
Lucidatura con stazione a ruota in tessuto.
File
Limatura localizzata e sbavatura dei bordi.
Frese
Fresatura e asportazione di materiale prima della successiva fase di finitura.
rettifica robotizzata a controllo di forza
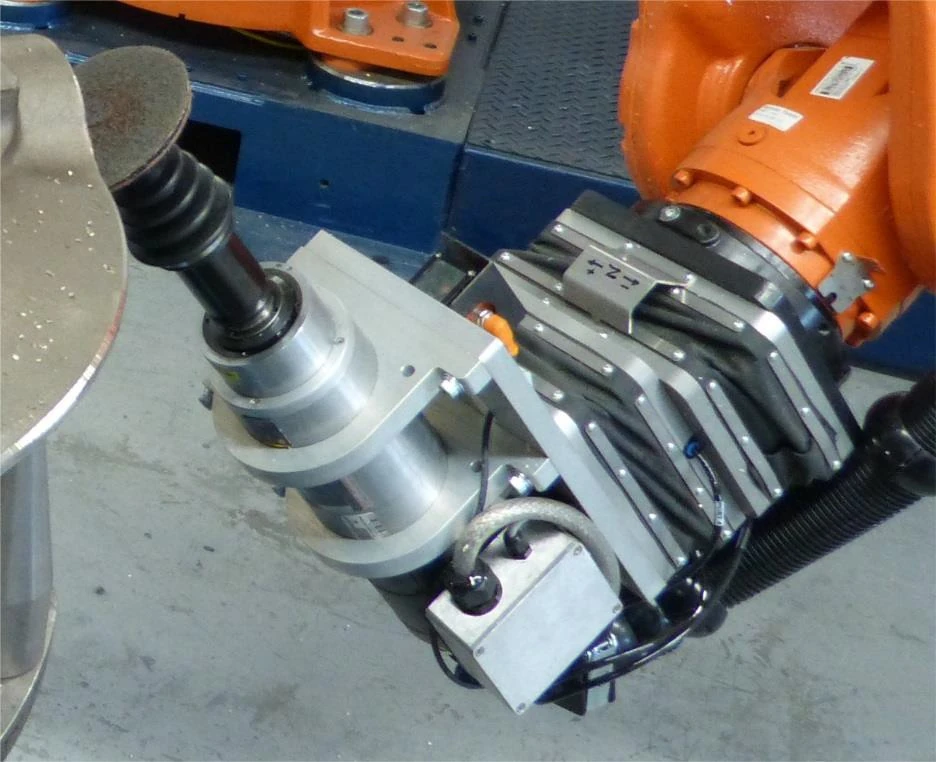
Conformità pneumatica passiva
Una valvola proporzionale controlla la pressione all'interno del meccanismo flottante, con l'impostazione di controllo regolata in base alla postura del robot. La conformità meccanica fornisce un intervallo di flottaggio di ±10 mm.
feedback attivo della forza
Il feedback di forza regola il dispositivo flottante in avanti o indietro per mantenere il contatto al variare della posizione del pezzo, delle tolleranze o dell'usura abrasiva. L'intervallo di forza controllata è disponibile su richiesta.
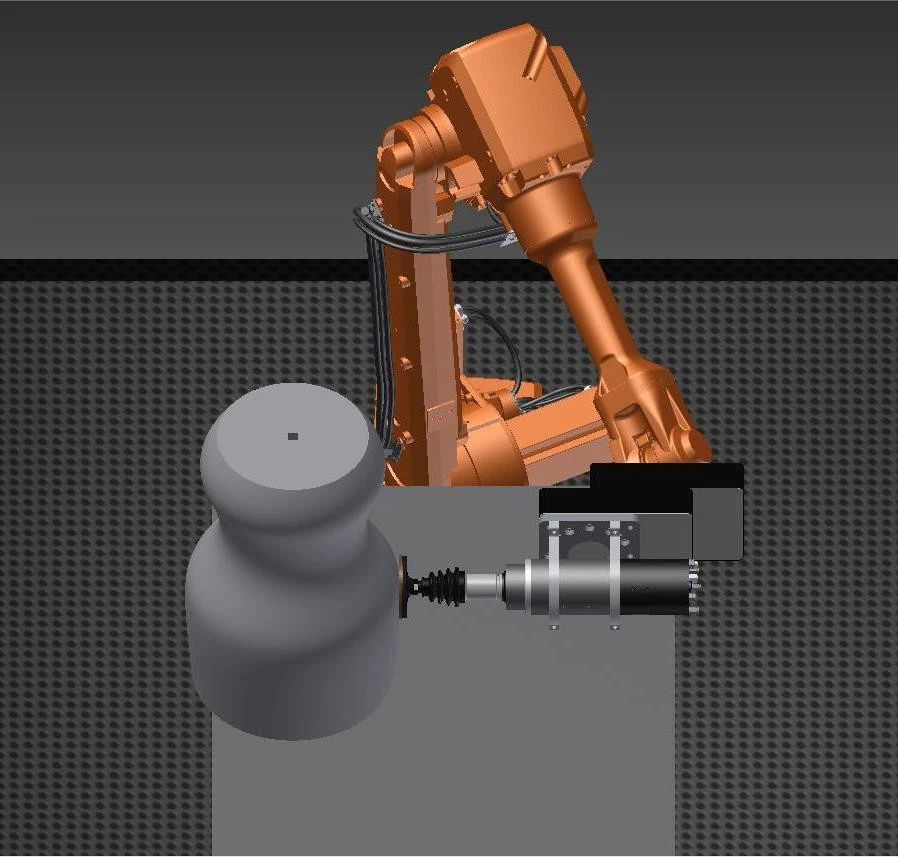
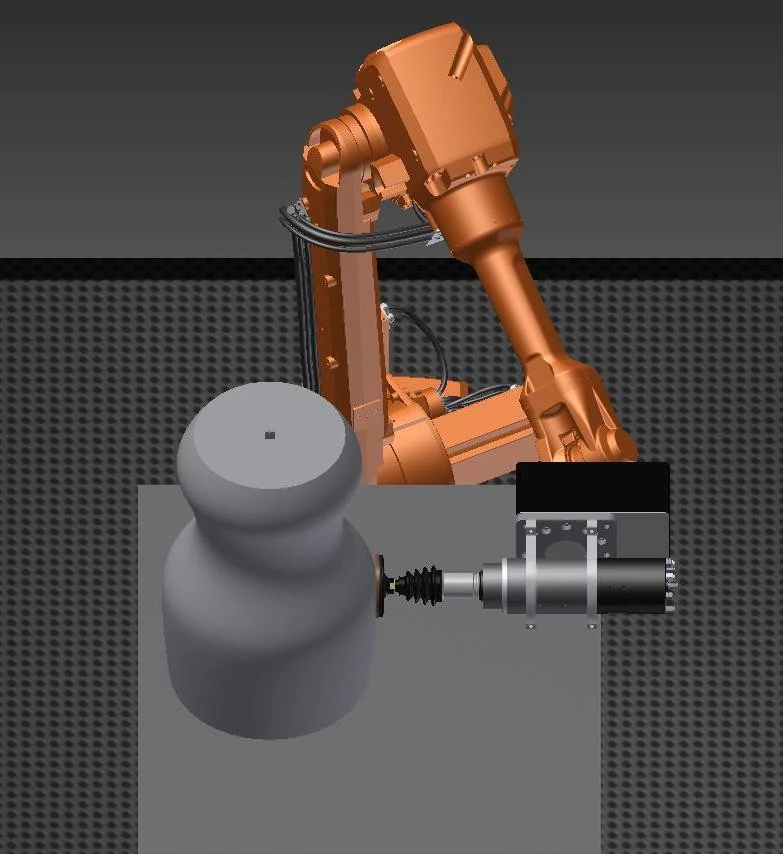
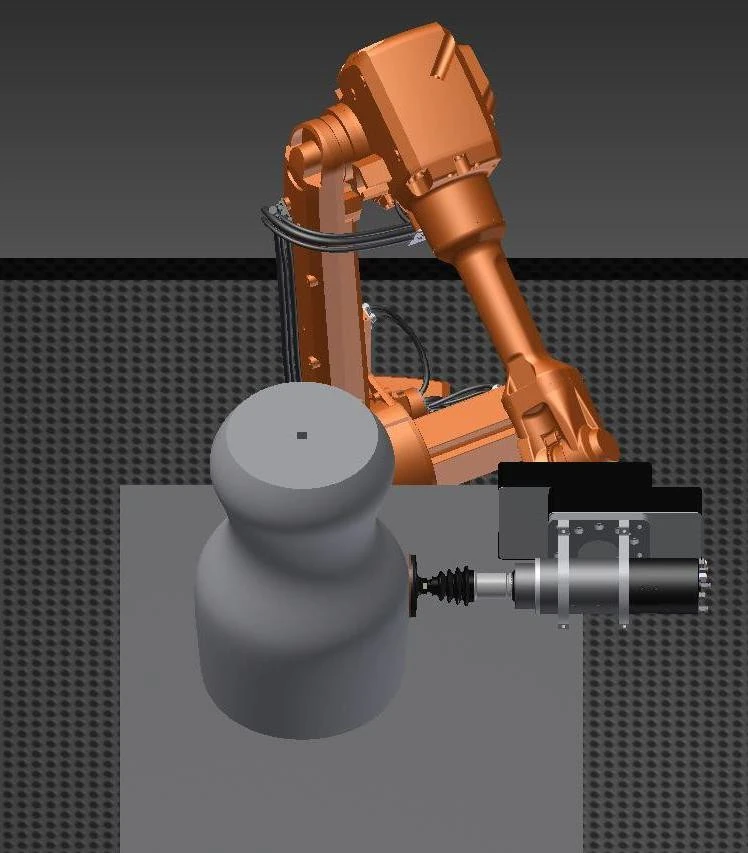
Un'opzione di utensile con controllo di forza/posizione in tutte le posizioni supporta il cambio automatico degli utensili ed è specificata per il funzionamento continuo con protezione IP65. Queste sono specifiche relative all'opzione dell'utensile, separate dai requisiti del corpo del robot.
Opzioni per utensili e dispositivi di controllo della forza
Famiglie di utensili
- Mandrino flottante oscillante
- Mandrino oscillante
- File rotante flottante
- Smerigliatrice pesante flottante a controllo di forza
- Smerigliatrice a nastro a controllo di forza
- Smerigliatrice a nastro fissa
Forme di equipaggiamento per il controllo della forza
- Apparecchiature di controllo della forza in tutte le posizioni
- Smerigliatrice unidirezionale a controllo di forza
- Smerigliatrice bidirezionale a doppia stazione con controllo di forza
- Attrezzatura per sbavatura a controllo di forza
I mandrini elettrici a flottaggio radiale rappresentano un'altra opzione di interfaccia utensile. La scelta della famiglia di utensili dipende dall'operazione, dalla direzione di contatto e dall'accessibilità disponibile.
Aspirazione delle polveri e ambiente di lavoro
La configurazione a cartuccia-filtro utilizza la filtrazione a pressione negativa, un mezzo filtrante rivestito in PTFE e una pulizia a impulsi con raccolta a cassetto. I suoi valori tecnici sono riportati di seguito.
| Articolo tecnologico | Valore del parametro | Unità |
|---|---|---|
| Potenza | 7.5 | kW |
| Ventilazione | 8500 | m³ / h |
| Cartucce filtranti | 6 | cartucce |
| zona filtro | 66 | m² |
| Dimensione della filtrazione | 0.3-1 | micron |
| Efficienza di filtrazione | 99 | % |
| Pressione d'aria compressa | 0.4-0.6 | MPa |
| Contenitori per la raccolta | 40 × 2 | L |
| Livello di rumore | 78 2 ± | dB |
| Collegamenti di ingresso | 4 × 200 | mm |
| dimensioni d'ingombro | 1350 × 1100 × 2280 | mm |
| Tensione di alimentazione | 380 | V |
| frequenza di offerta | 50 | Hz |
Interfacce tra contenitore e polvere
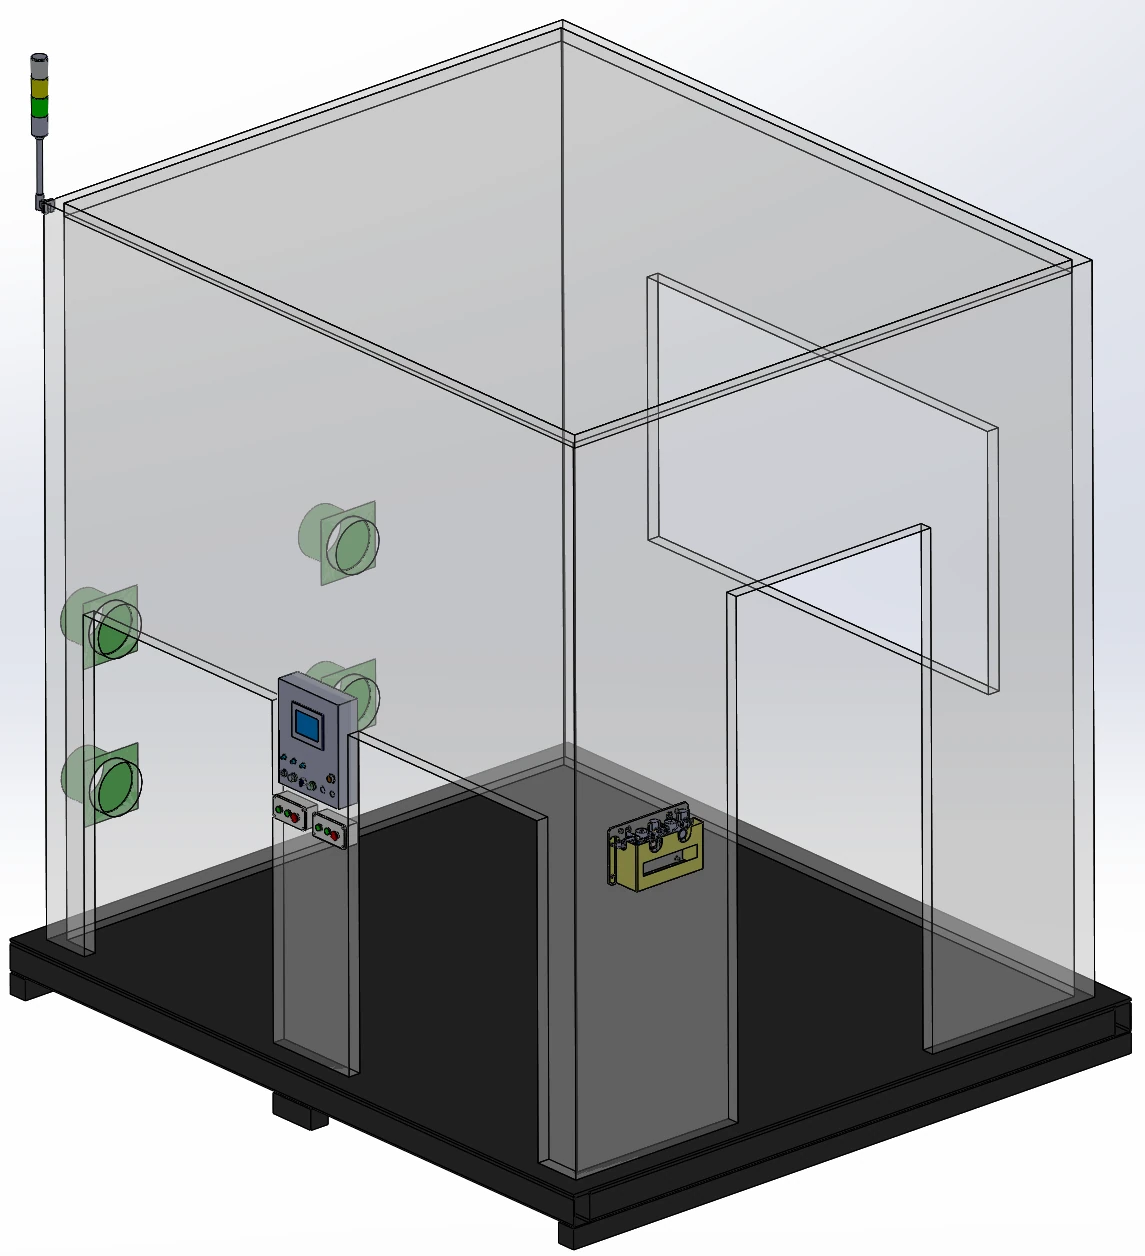
Un involucro in profilato di alluminio con pannelli in lamiera comprende una finestra di ispezione in acrilico da 5 mm, illuminazione e 4 attacchi di aspirazione. Completano la configurazione un pannello di visualizzazione, una pulsantiera di conferma del carico, uno sportello di manutenzione e una base in acciaio al carbonio Q235 con accesso per carrello elevatore.
Aspirazione a umido e controllo integrato delle polveri
Per l'aspirazione a umido è disponibile una soluzione per la rimozione delle polveri di alluminio e magnesio. La postazione di lavoro può essere dotata di un involucro esterno per il contenimento delle polveri, di un piano di lavoro a doppio strato antipolvere e di attacchi per la tramoggia di raccolta; i sistemi di rilevamento e allarme delle polveri sono opzioni di configurazione.
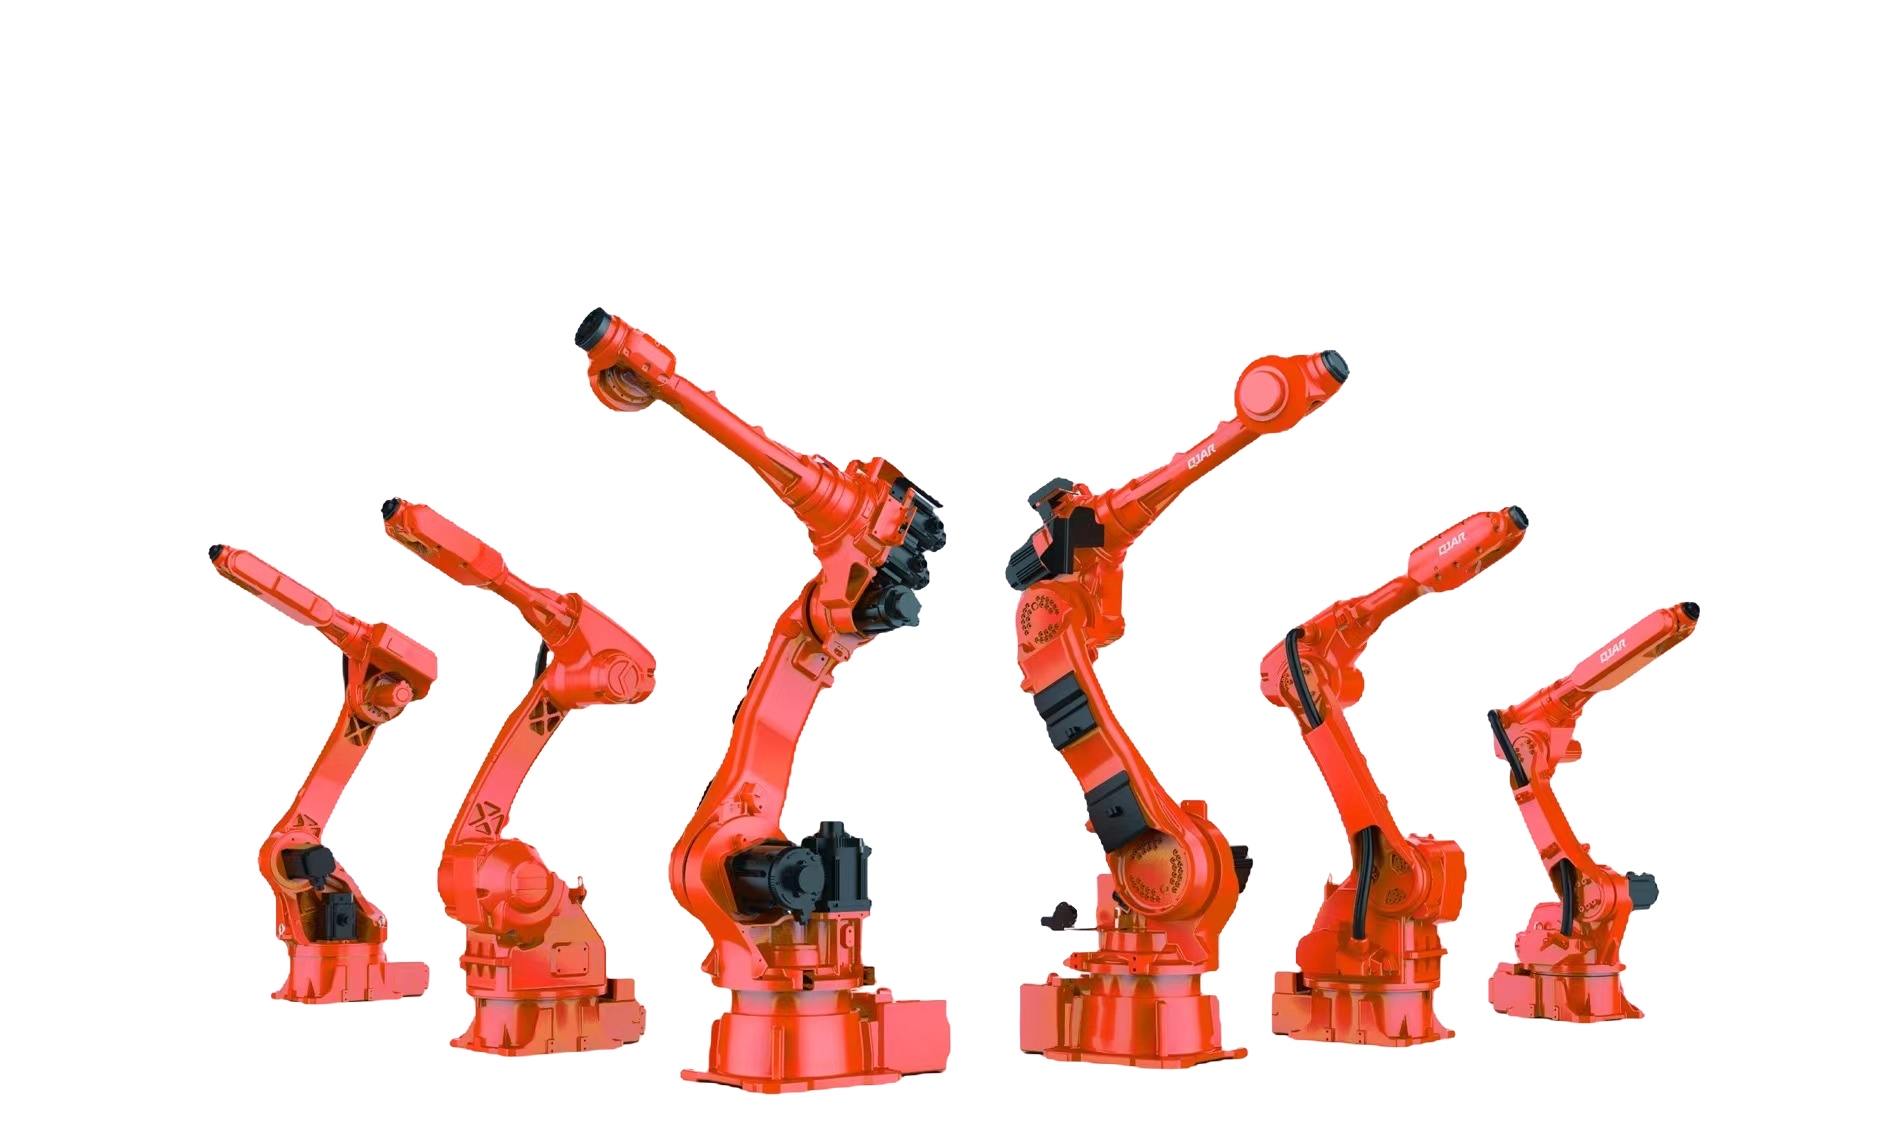
Requisiti di movimento e protezione del robot
Selezionare un robot a sei assi adatto all'applicazione, utilizzando questi requisiti di movimento e protezione come lista di controllo comparativa. Si tratta di condizioni di selezione del robot, distinte dalla precisione di rettifica della postazione di lavoro e dall'intervallo di forza di contatto controllata.
- Ripetibilità del robot
- ± 0.02 mm
- velocità lineare effettiva
- ≥5 m/sec
- Precisione TCP
- 0.2 mm
- Precisione del percorso
- ≤0.2 mm A velocità di rettifica fino a 300 mm/s
- Protezione robotizzata
- IP67
- Riferimento al carico di contatto
- 3-10 kg
Monitoraggio delle condizioni in linea
Condizioni dei materiali di consumo e degli utensili
Tra le funzioni disponibili figurano il rilevamento della rottura della cinghia, il rilevamento della rottura dell'utensile e la gestione della durata utile dell'utensile. È possibile includere la lubrificazione dell'utensile per la configurazione di rettifica selezionata.
Stato di produzione
La gestione della capacità produttiva integra il monitoraggio dei materiali di consumo. Verificare i segnali richiesti e l'accesso per la manutenzione, unitamente allo strumento selezionato e alla configurazione dell'involucro.
Rifinitura delle cuciture FSW
Saldature FSW del vassoio batteria in alluminio
Un'applicazione tipica è la molatura robotizzata delle saldature a frizione su vassoi di alluminio per batterie.
Finitura FSW su entrambi i lati
Un'applicazione separata a doppia faccia combina un mandrino a controllo di forza, un posizionatore di rotazione e un sistema di aspirazione a umido per smerigliare 6 saldature FSW: 3 sul lato anteriore e 3 sul lato posteriore.
Operazioni correlate di finitura del telaio
Le operazioni correlate al telaio della batteria includono la fresatura della superficie di saldatura, la sbavatura e la rettifica delle superfici di tenuta dopo la fresatura.
Linea di rettifica automatizzata: interfacce per postazioni di lavoro
Nella progettazione di una linea di rettifica automatizzata, è fondamentale partire dall'interfaccia della postazione di lavoro: posizione del pezzo in ingresso, accesso per il trasferimento, connessioni di aspirazione e segnali condivisi con le apparecchiature circostanti. Il layout deve essere adattato alla sequenza di finitura e all'accesso necessario per il cambio utensili e la manutenzione.
Parte tenuta o utensile: come scelgo per la mia parte?
Per pezzi fino a 30 kg, utilizzare il percorso con fissaggio del pezzo come punto di partenza per la selezione; successivamente, verificare il peso specifico del pezzo, l'accessibilità per il fissaggio e il percorso di finitura per il modello in questione. Per pezzi più grandi o più pesanti è più indicato un sistema di fissaggio con utensile. La tabella dei modelli fornisce limiti di peso più ristretti rispetto a questo criterio generale per la scelta del percorso.
Quali sono i carichi utili e i pesi dei pezzi supportati da ciascun modello di postazione di lavoro?
Le tre righe di modelli abbinano carichi utili del robot di 10, 20 e 30 kg a pesi dei pezzi consigliati fino a 3, 7 e 15 kg rispettivamente. Il carico utile del robot e il peso del pezzo sono campi di selezione diversi; utilizzarli entrambi insieme all'ingombro del pezzo.
Controllo passivo della forza di galleggiamento o controllo attivo della forza: di quale ho bisogno?
La conformità pneumatica passiva fornisce uno spostamento flottante meccanico. Il feedback di forza attivo regola lo spostamento per compensare le variazioni di posizione del pezzo, le tolleranze del pezzo e l'usura dei materiali di consumo, mantenendo il contatto. Selezionare l'approccio in base alla superficie e alle sue variazioni.
Qual è l'intervallo di forza di contatto sopportabile?
La gamma di forza di contatto controllata è disponibile su richiesta. Prima di selezionare la configurazione di controllo della forza, si prega di discutere il materiale del pezzo, la geometria, l'utensile di finitura e la superficie di destinazione.
Quale sistema di aspirazione è necessario per le polveri di alluminio e magnesio?
L'estrazione a umido è una soluzione praticabile per le polveri di alluminio e magnesio. Nella scelta delle apparecchiature di aspirazione e di confinamento, è necessario valutare il materiale e il processo; le specifiche dei filtri a cartuccia descrivono una configurazione diversa.