
Configurazioni di celle di saldatura robotizzate per pezzi leggeri e medi
Una cella di saldatura robotizzata organizza il robot, le apparecchiature di processo, i sistemi di bloccaggio del pezzo, i controlli e le protezioni attorno a una specifica famiglia di componenti. Questa pagina confronta sei configurazioni di celle chiuse in base al movimento del pezzo, all'ingombro e al numero di robot. L'integrazione a livello di componenti e la progettazione del layout sono trattate nelle guide tecniche collegate.
Selezione preliminare in base al movimento del pezzo
Sei configurazioni coprono il ribaltamento, la rotazione orizzontale, il posizionamento multiasse e la rotazione con supporto terminale. Inizia con la logica di selezione qui descritta, quindi utilizza le schede e la tabella dettagliate per confrontare i valori disponibili.
Cella a ribaltamento a doppia stazione
Un singolo robot serve a due posizionatori di ribaltamento per dispositivi rettangolari più lunghi all'interno di una camera di saldatura completamente chiusa.
Batteria a doppia stazione compatta
Un ingombro di fissaggio più ridotto mantiene lo stesso principio di ribaltamento a due posizioni per i componenti compatti.
Cella rotante orizzontale a doppia stazione
La rotazione orizzontale presenta superfici di saldatura circolari o indicizzate a uno o due robot.
Cella di posizionamento verticale a tre assi
Tre assi controllati riorientano un dispositivo allungato mantenendo le interfacce necessarie per la camera di saldatura completamente chiusa.
Cella di posizionamento orizzontale a tre assi
La rotazione orizzontale, combinata con assi di posizionamento aggiuntivi, consente una copertura più ampia del dispositivo di fissaggio.
Cella testa-contropunta a doppio robot
Due robot lavorano attorno a due posizionatori con supporto terminale, dotati di movimento automatico di entrata/uscita e regolazione della lunghezza.
Esamina ogni disposizione rispetto alla famiglia di parti reale
Le dimensioni si riferiscono agli ingombri di fissaggio o dei pezzi applicabili per ciascuna configurazione. Gli utensili finali, l'accesso alla saldatura e gli spazi di sicurezza rimangono specifici per ogni progetto.
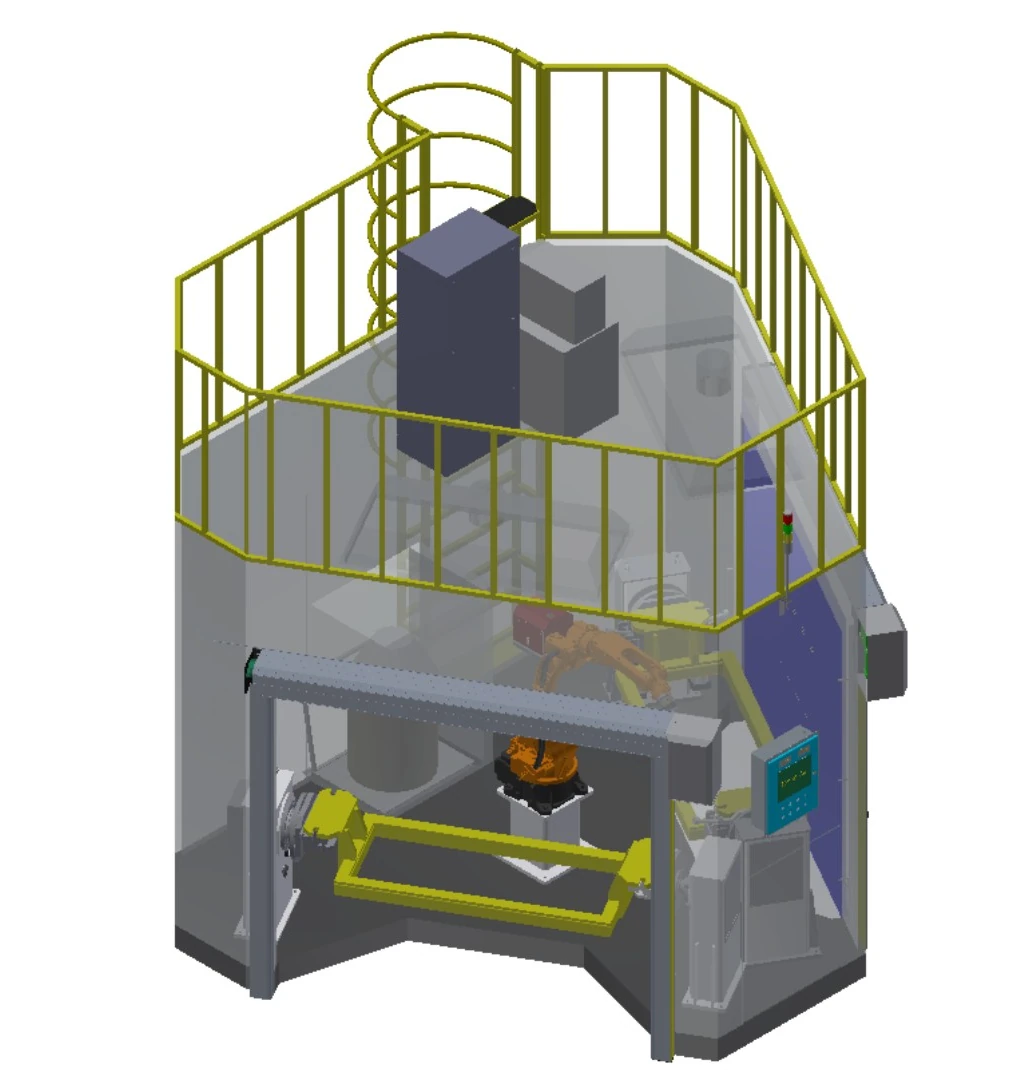
Cella a ribaltamento a doppia stazione
Un singolo robot serve a due posizionatori di ribaltamento per dispositivi rettangolari più lunghi all'interno di una camera di saldatura completamente chiusa.
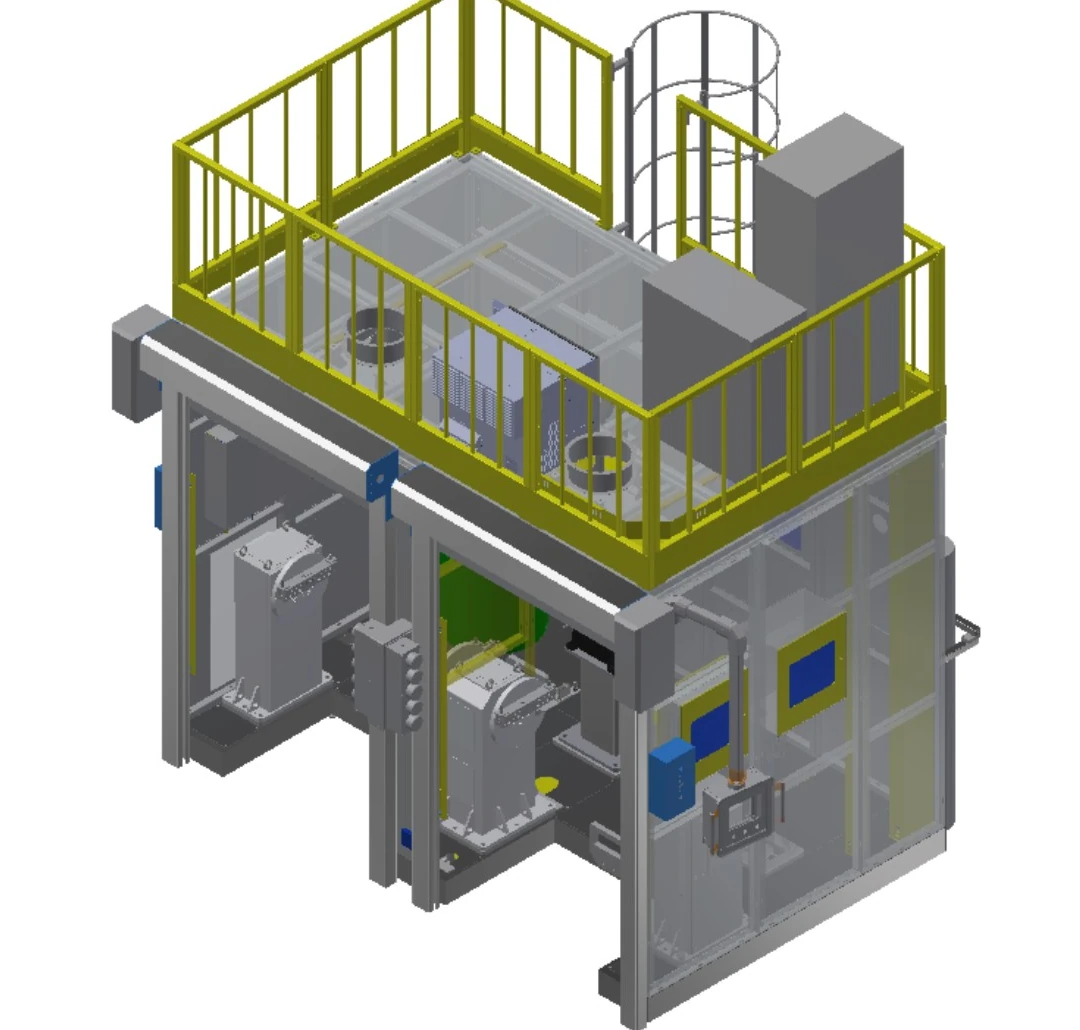
Batteria a doppia stazione compatta
Un ingombro di fissaggio più ridotto mantiene lo stesso principio di ribaltamento a due posizioni per i componenti compatti.
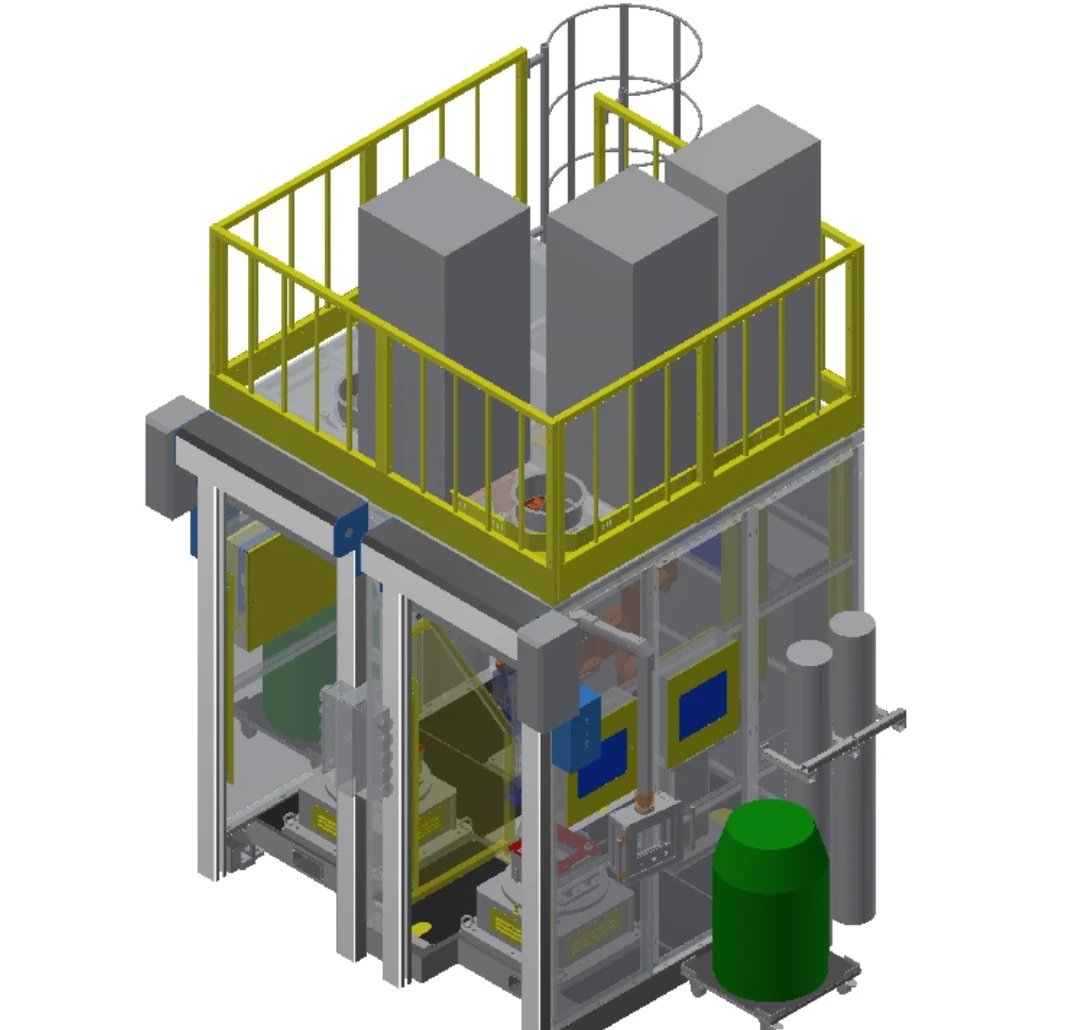
Cella rotante orizzontale a doppia stazione
La rotazione orizzontale presenta superfici di saldatura circolari o indicizzate a uno o due robot.
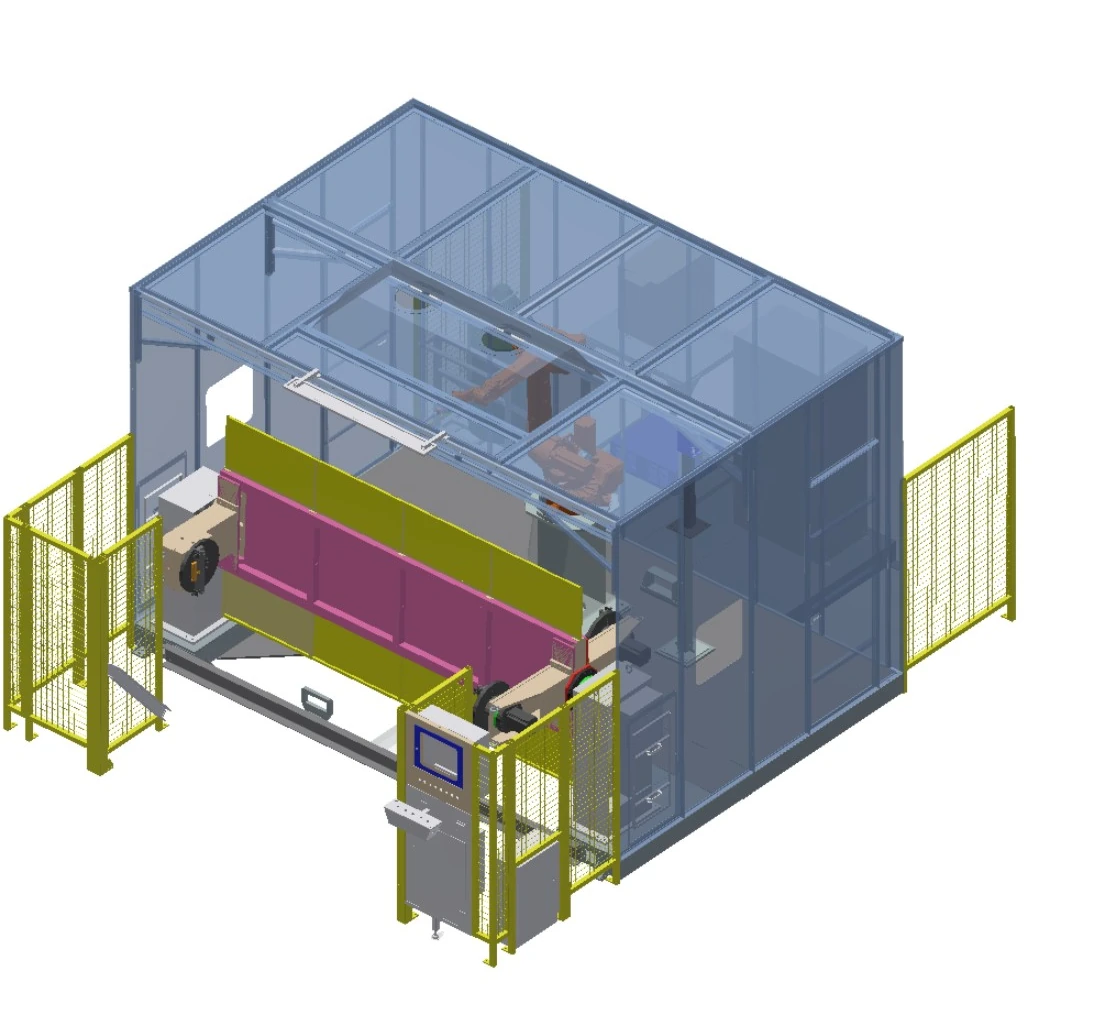
Cella di posizionamento verticale a tre assi
Tre assi controllati riorientano un dispositivo allungato mantenendo le interfacce necessarie per la camera di saldatura completamente chiusa.
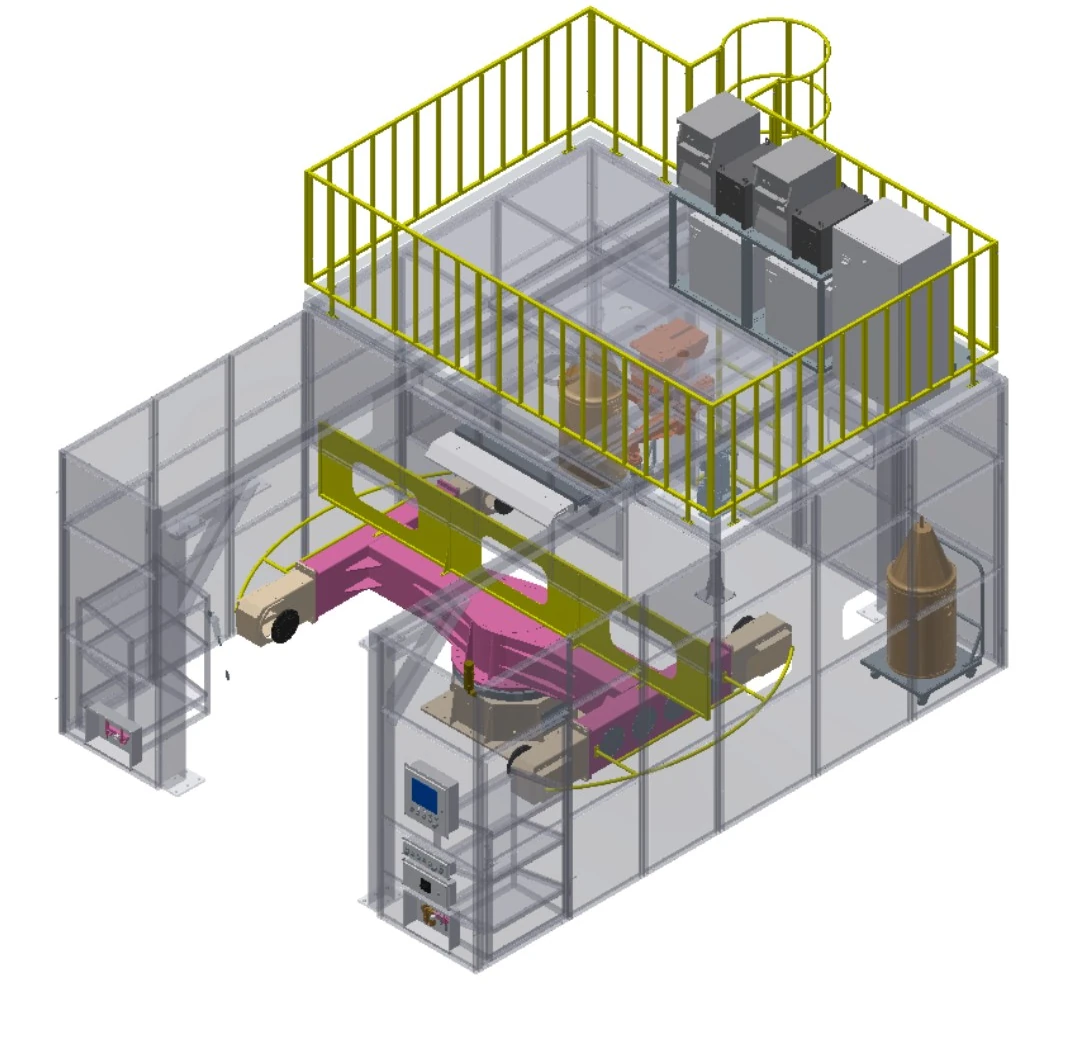
Cella di posizionamento orizzontale a tre assi
La rotazione orizzontale, combinata con assi di posizionamento aggiuntivi, consente una copertura più ampia del dispositivo di fissaggio.

Cella testa-contropunta a doppio robot
Due robot lavorano attorno a due posizionatori con supporto terminale, dotati di movimento automatico di entrata/uscita e regolazione della lunghezza.
Confronta sei disposizioni su un insieme di campi
| Riga | Configurazione descrittiva | Robot | Portata del braccio | Disposizione di posizionamento | Caricare | Busta applicabile | Stazioni |
|---|---|---|---|---|---|---|---|
| A | Cella a ribaltamento a doppia stazione | 1 | 1.4 m / 2 m opzionale | ribaltamento su un singolo asse | 500 kg | Apparecchio 1.8 m × 0.8 m | 2 posizionatori |
| B | Batteria a doppia stazione compatta | 1 | 1.4 m | ribaltamento su un singolo asse | 500 kg | Apparecchio 0.8 m × 0.5 m | 2 posizionatori |
| C | Cella rotante orizzontale a doppia stazione | 1 o 2 | 1.4 m | Tavola rotante orizzontale a singolo asse | 500 kg | Rotazione ≤1 m; altezza ≤0.5 m | 2 posizionatori |
| D | Cella di posizionamento verticale a tre assi | 1 o 2 | 1.4 m / 2 m opzionale | Posizionatore a tre assi con ribaltamento verticale | 500 kg | Apparecchio 2.4 m × 0.8 m | 1 posizionatore |
| E | Cella di posizionamento orizzontale a tre assi | 1 o 2 | 1.4 m / 2 m opzionale | Posizionatore a tre assi con rotazione orizzontale | 500 kg | Apparecchio 2.2 m × 1 m | 1 posizionatore |
| F | Cella testa-contropunta a doppio robot | 2 | 1.4 m / 2 m opzionale | asse singolo testa-contropunta | 500 kg | Rotazione ≤1 m; lunghezza ≤2 m | 2 posizionatori |
Le lettere sono utilizzate solo come etichette di riga della tabella; i nomi descrittivi della configurazione sono gli identificatori pubblici.
Leggi ogni nome come una scelta di movimento del pezzo
ribaltamento su un singolo asse
Ruota un dispositivo di fissaggio attorno a un asse controllato per presentare superfici di saldatura alternate.
Rotazione orizzontale
Ruota il pezzo su un tavolo orizzontale per una presentazione circolare o indicizzata.
Posizionamento su tre assi
Consente di aggiungere un movimento controllato quando una singola rotazione non è sufficiente a fornire l'orientamento richiesto.
Supporto per testata e contropunta
Supporta le parti più lunghe a entrambe le estremità per una rotazione longitudinale controllata.
Formato a robot singolo
Abbina un robot alla sequenza di dispositivi e stazioni definita.
Formato a doppio robot
Utilizza una copertura coordinata da due lati laddove l'accesso e la valutazione delle collisioni lo consentano.
Valutare l'idoneità in base alle condizioni dell'involucro e delle giunzioni
Componenti del veicolo
Componenti per veicoli leggeri e medi a energia alternativa o per veicoli commerciali, con caratteristiche di posizionamento ripetibili.
Parti di attrezzature edili
Componenti fabbricati il cui ingombro si adatta alla disposizione di posizionamento selezionata.
Saldature in acciaio di dimensioni ridotte
Componenti strutturali posizionati per la saldatura su più lati all'interno di una cella chiusa.
Componenti del vaso
Componenti rotanti selezionati in base a diametro, lunghezza e accessibilità della giunzione.
Parti di macchine agricole
Produzioni ripetute con punti di riferimento e orientamenti di fissaggio ben definiti.
Componenti per apparecchiature ambientali
Famiglie di componenti valutate in base a geometria, materiale, giunzioni e variazioni in ingresso.
Conferma la protezione e il monitoraggio con l'ambito cellulare
Ciascuna delle sei configurazioni viene realizzata all'interno di una camera di saldatura completamente chiusa. La protezione finale è comunque conforme alla valutazione del rischio applicativo, agli standard del sito e ai requisiti di collaudo.
Interfacce di stanza
Verificare le interfacce di installazione per il controllo principale, la climatizzazione, l'illuminazione, la serranda motorizzata e l'aspirazione dei fumi.
Funzionamento e servizio
Definire le aree di carico, le postazioni degli operatori e gli accessi per la manutenzione in base alla configurazione selezionata.
Rilevamento di presenza opzionale
Valutare l'idoneità di una barriera fotoelettrica di sicurezza alla configurazione selezionata.
Monitoraggio dello stato del processo
Tra le opzioni disponibili figurano il monitoraggio della presenza dei cavi, della pressione dell'aria compressa e del flusso del gas di protezione.
Opzione di posizione della cucitura
Il tracciamento laser delle giunture per la localizzazione è disponibile come opzione di progetto.
Conferma del progetto
Definire in via definitiva la protezione, le interfacce e la logica di accettazione attraverso la valutazione del rischio approvata.
Costruisci una configurazione iniziale in quattro decisioni
Definire il pezzo in lavorazione
Condividere disegni, materiale, posizioni dei giunti, varianti e condizioni di immissione.
Imposta la busta
Confermare lunghezza, larghezza, diametro di rotazione, altezza e base di carico del dispositivo.
Scegliere il movimento parziale
Confronta le configurazioni a ribaltamento, a rotazione orizzontale, a tre assi e a testa-contropunta.
Confermare l'ambito cellulare
Allineare il numero di robot, le apparecchiature di processo, i controlli, i sensori, i dispositivi di bloccaggio dei pezzi e le misure di sicurezza.
Trasformare la lista dei candidati in una definizione di progetto.
La configurazione rappresenta un'architettura di partenza. L'ambito definitivo viene definito in base al pezzo in lavorazione, al processo di saldatura, alle interfacce dell'impianto e al piano di collaudo.
Recensione dell'applicazione
Confermare parti, giunti, punti di riferimento, varianti e vincoli del sito.
Schema di configurazione
Definire il movimento del pezzo, la sequenza delle stazioni, il numero di robot e l'interazione con l'operatore.
Processi e controlli
Allineare le apparecchiature di saldatura, i comandi, il monitoraggio e le interfacce dell'impianto secondo le specifiche.
Blocco e protezione del lavoro
Dettagli relativi agli impianti, al metodo di carico, alle interfacce degli ambienti e alle misure di sicurezza del progetto.
Definizione di accettazione
Definire i componenti da testare, le condizioni, la documentazione e i criteri di accettazione.
Supporto al progetto
Coordinare la documentazione, la formazione e l'assistenza post-consegna nell'ambito concordato.
Domande a cui rispondere prima dell'approvazione della configurazione
Da quale configurazione di celle dovrei iniziare?
Partiamo dall'ingombro del pezzo e dal movimento richiesto, quindi consideriamo le configurazioni di ribaltamento dello schermo, rotazione orizzontale, multiasse o testa-contropunta.
È possibile configurare uno o due robot?
Il portfolio presentato include configurazioni con un singolo robot, con uno o due robot e con due robot. La quantità finale dipende dall'accesso alla saldatura, dalla sequenza e dalla verifica delle collisioni.
È possibile integrare le apparecchiature di saldatura preferite?
Può essere valutato in base alle specifiche. Condividere le apparecchiature e le interfacce di processo previste in modo da confermare la compatibilità, i controlli e i limiti di responsabilità.
Quali informazioni sono necessarie per la valutazione della candidatura?
Fornire disegni, materiali, giunti, varianti dei componenti, orientamento richiesto, sequenza del processo, interfacce di cantiere e aspettative di accettazione.
Le opzioni di rilevamento sono identiche in tutte le configurazioni?
No. Le opzioni dipendono dall'accordo specifico e dai requisiti del progetto; non devono essere applicate all'intero portfolio.
Utilizzare la parte reale per avviare la discussione sulla configurazione
Condividi disegni, ingombro del pezzo, processo di saldatura, concetto di attrezzatura e vincoli del sito in modo che EVST possa definire un punto di partenza per una cella di saldatura robotizzata.