Serie standard + configurazioni personalizzate

Posizionatori robotizzati per saldatura e servoposizionatori

Confronta le famiglie di posizionatori a 1, 2 e 3 assi, quindi abbina la configurazione al tuo pezzo, al dispositivo di fissaggio, al baricentro, al movimento e al layout della cella. EVST offre serie standard e configurazioni personalizzate previa verifica tecnica.

1, 2 e 3 assi Capacità di carico nominale fino a 5,000 kg Serie standard + configurazioni personalizzate
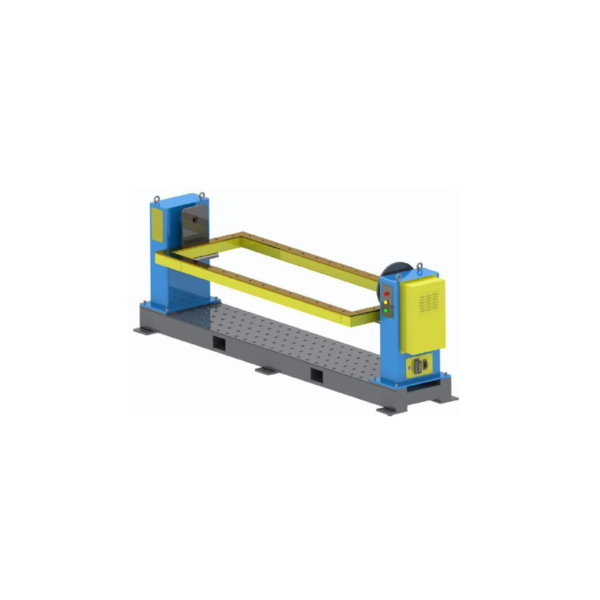
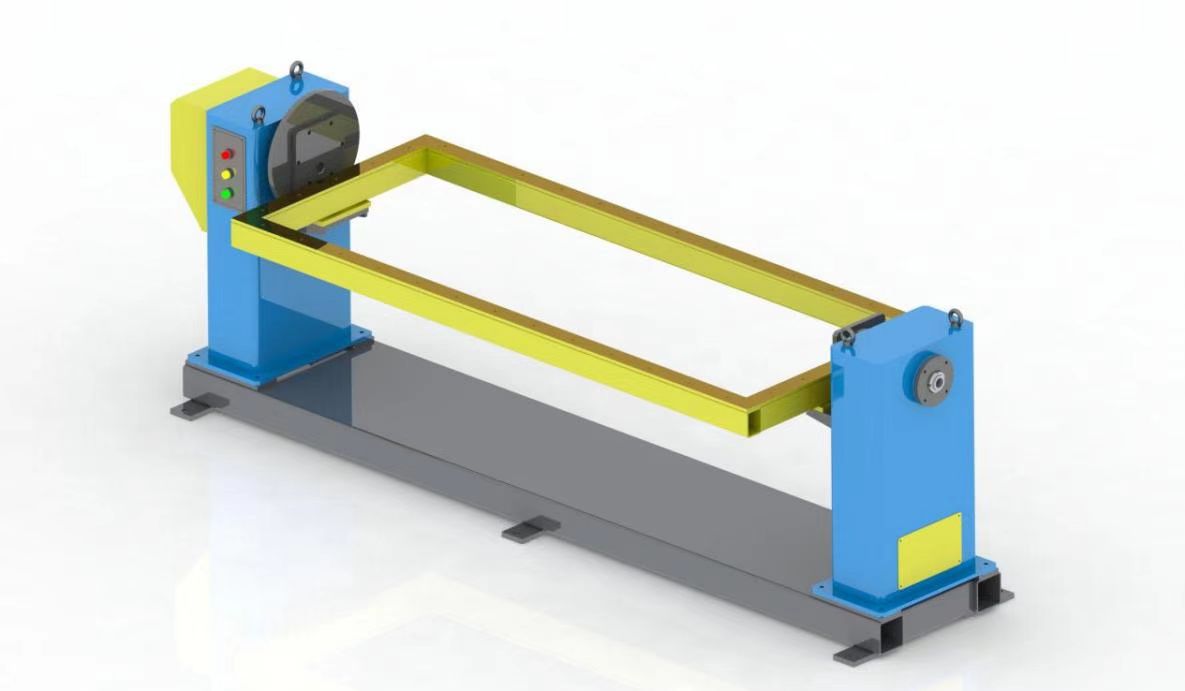
Posizionatore di saldatura testa-contropunta monoasse SWP-ZW
SWP-ZW · testa-contropunta monoasse
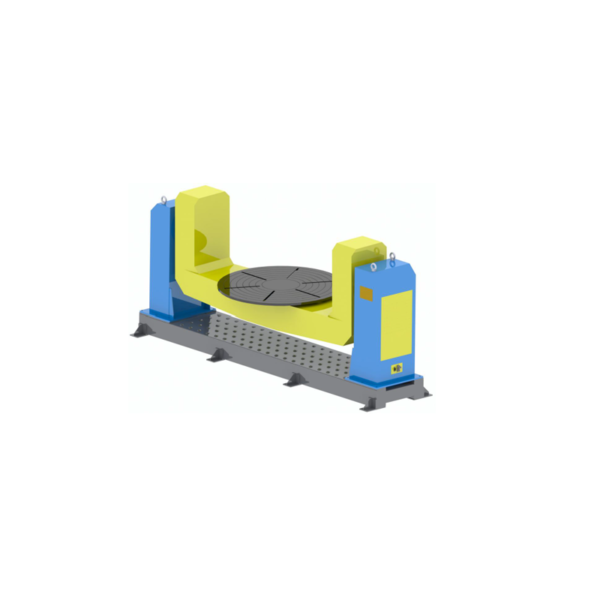
Posizionatore di saldatura a due assi a forma di U DWP-U
DWP-U · tipo U a due assi
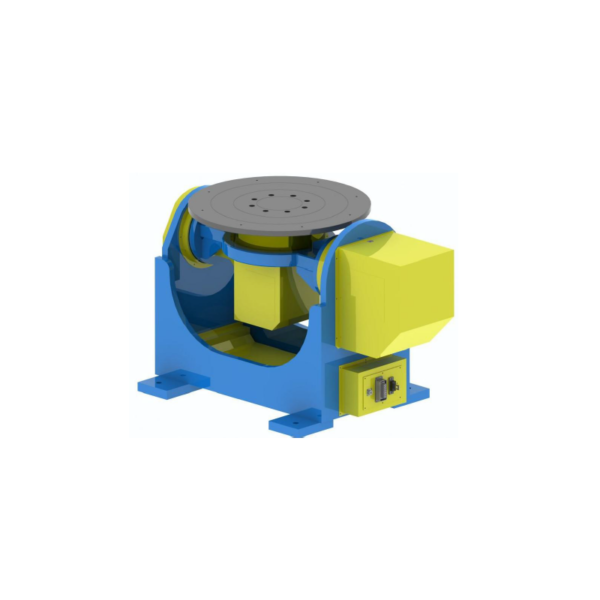
Posizionatore servoassistito a tre assi con indicizzazione verticale della stazione TWP-C
TWP-C · indicizzazione della stazione verticale a tre assi

Cos'è

Riorientare il pezzo in lavorazione per accedere al punto di saldatura.

Un posizionatore robotizzato per saldatura è un asse esterno servoassistito che mantiene e riorienta un pezzo in lavorazione per consentirne l'accesso alla saldatura. A differenza di una semplice tavola rotante, può combinare rotazione, inclinazione o movimento di scambio. I rulli di rotazione sostengono i recipienti cilindrici per attrito; i posizionatori fissano il pezzo in lavorazione a utensili appositamente progettati.

Nove serie di prodotti

Confronta in base al numero di assi e al movimento del pezzo

Le opzioni di carico nominale riportate di seguito consentono un confronto iniziale tra le diverse serie. Il carico nominale indica il peso combinato del pezzo e del dispositivo di fissaggio; la scelta finale dipende anche dal baricentro, dalle dimensioni, dal movimento e dalle condizioni della cella di lavoro. Configurazioni personalizzate sono disponibili per ogni serie previa verifica tecnica.

serie a 1 assi

Per un singolo movimento rotatorio o supporto testa-contropunta

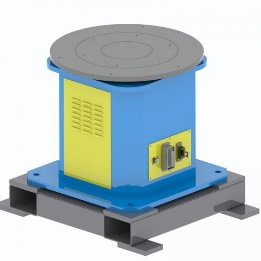
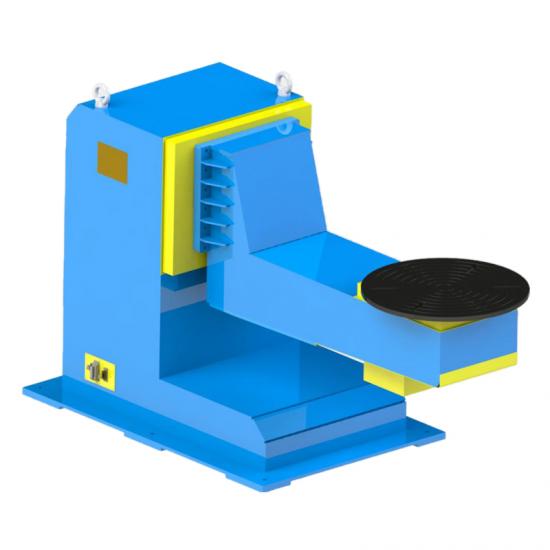
Posizionatore servoassistito rotativo orizzontale monoasse SWP-P

SWP-P

Piattaforme girevoli orizzontali

Il pezzo in lavorazione è posizionato su un piano di lavoro orizzontale per consentire la rotazione su un asse.

Opzioni di carico utile nominale: 300 / 500 kg

Configurazioni personalizzate disponibili

Visualizza i dettagli della serie →
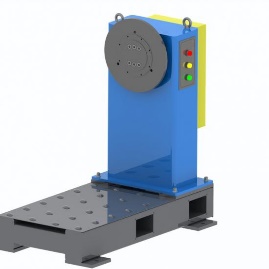
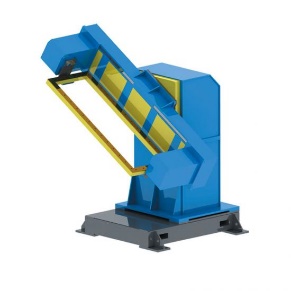
Posizionatore servoassistito per mandrino monoasse SWP-Z

SWP-Z

Posizionatori servoassistiti del mandrino

Il dispositivo si fissa tramite bulloni a una piastra frontale del mandrino verticale e ruota attorno a un asse orizzontale.

Opzioni di carico utile nominale: 300 / 500 kg

Configurazioni personalizzate disponibili

Visualizza i dettagli della serie →
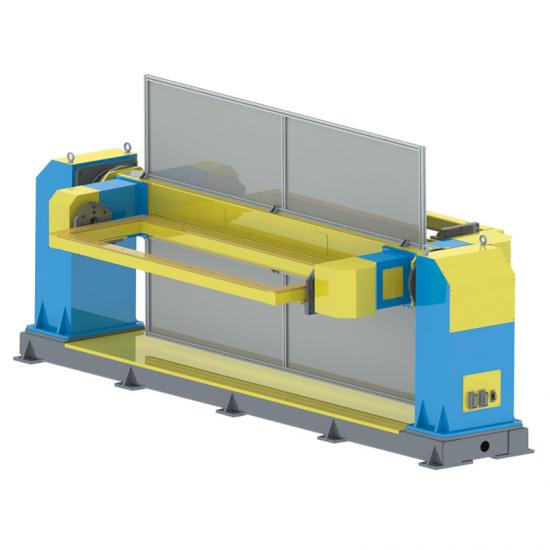
Posizionatore di saldatura testa-contropunta monoasse SWP-ZW

SWP-ZW

Posizionatori testa-contropunta

Consente di posizionare dispositivi o telai più lunghi tra una testa motrice e una contropunta per la rotazione sull'asse orizzontale.

Opzioni di carico utile nominale: 300 / 500 / 800 / 1,200 kg

Configurazioni personalizzate disponibili

Visualizza i dettagli della serie →
serie a 2 assi

Combina rotazione e inclinazione per migliorare l'orientamento della cucitura e l'accesso

Posizionatore di saldatura a due assi tipo C DWP-C

DWP-C

Posizionatori a due assi di tipo C

Un lato aperto facilita l'accesso per il carico intorno agli utensili.

Opzioni di carico utile nominale: 200 / 500 / 1,000 kg

Configurazioni personalizzate disponibili

Visualizza i dettagli della serie →
Posizionatore di saldatura a due assi tipo L DWP-L

DWP-L

Posizionatori a due assi di tipo L

Il telaio a L decentrato lascia spazio di avvicinamento al robot attorno al dispositivo di fissaggio.

Opzioni di carico utile nominale: 500 / 1,000 / 2,000 kg

Configurazioni personalizzate disponibili

Visualizza i dettagli della serie →
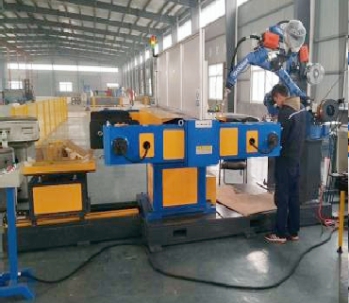
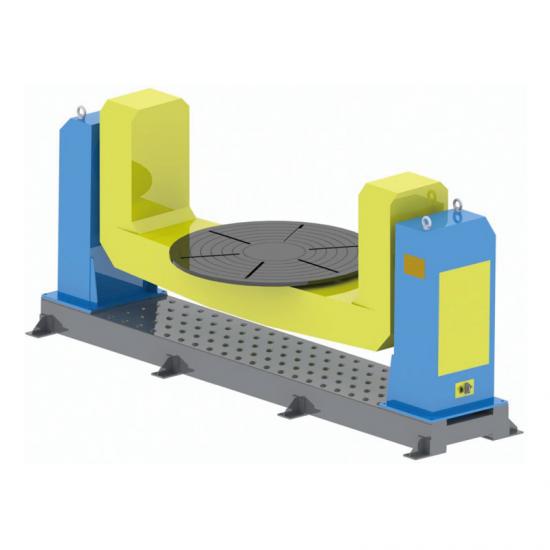
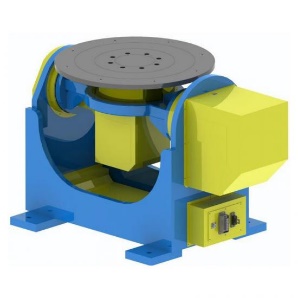
Posizionatore di saldatura a due assi a forma di U DWP-U

DWP-U

Posizionatori a due assi di tipo U

Due supporti verticali sostengono un elemento di fissaggio o una parte strutturale di grandi dimensioni, posizionata al centro, consentendone la rotazione e l'inclinazione.

Opzioni di carico utile nominale: 1,000 / 3,000 / 5,000 kg

Configurazioni personalizzate disponibili

Visualizza i dettagli della serie →
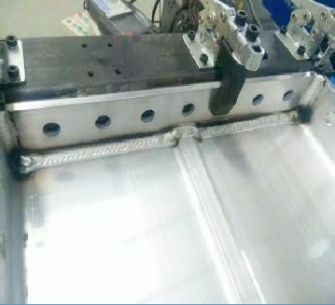
Posizionatore servoassistito a due assi DWP-P

DWP-P

Posizionatori a due assi della piattaforma

Un dispositivo montato su piattaforma ruota e si inclina come un unico blocco.

Opzioni di carico utile nominale: 300 / 500 / 1,000 kg

Configurazioni personalizzate disponibili

Visualizza i dettagli della serie →
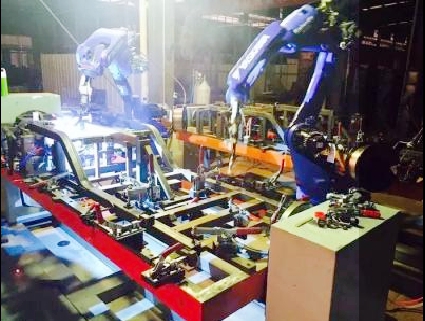
serie a 3 assi

Aggiunge l'indicizzazione della stazione o il movimento di scambio; la disposizione delle celle è confermata per progetto

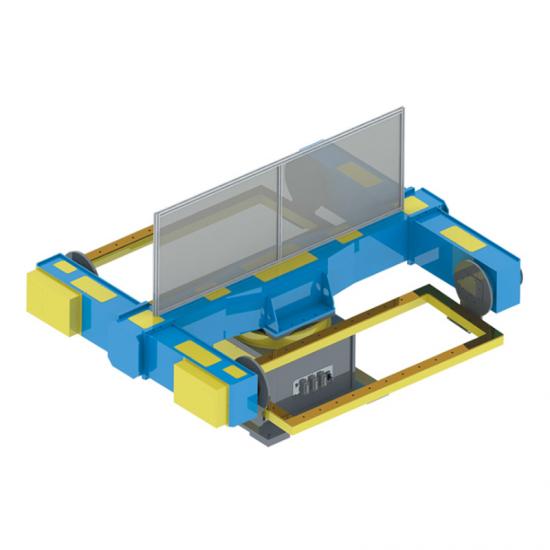
Posizionatore servoassistito a tre assi con indicizzazione verticale della stazione TWP-C

TWP-C

Posizionatori a tre assi con rotazione verticale

L'indicizzazione verticale della stazione modifica la posizione di lavoro mentre il posizionatore orienta ciascun pezzo per la saldatura.

Opzioni di carico utile nominale: 500 / 1,000 kg

Configurazioni personalizzate disponibili

Visualizza i dettagli della serie →
Posizionatore servoassistito a tre assi con indicizzazione di stazione orizzontale TWP-S

TWP-S

Posizionatori a tre assi con rotazione orizzontale

L'indicizzazione orizzontale della stazione presenta posizioni di carico e di saldatura alternate.

Opzioni di carico utile nominale: 500 / 1,000 kg

Configurazioni personalizzate disponibili

Visualizza i dettagli della serie →
Selezione della luce

Partiamo da cinque elementi decisionali

Non è necessario disporre di specifiche complete per iniziare. Questi dati sono sufficienti per selezionare la famiglia di prodotti; per una selezione più approfondita, consultare la guida separata.

Assi e movimento

Descrivi se il pezzo necessita di rotazione, inclinazione, indicizzazione della stazione o movimento di scambio.

Peso totale e centro di gravità

Fornire il peso combinato del pezzo e del dispositivo di fissaggio, nonché la posizione del baricentro rispetto agli assi.

Dimensioni e utensili

Condividere l'ingombro del pezzo, il metodo di montaggio del dispositivo di fissaggio, le interfacce e i requisiti di carico.

Disposizione delle celle

Fornire la posizione del robot, l'accesso alla saldatura, il percorso dell'operatore, lo spazio di sicurezza e la sequenza delle stazioni.

Robot e integrazione

Fornire marca/modello del robot e i movimenti coordinati, i comandi e le interfacce di sito necessari.

Per un confronto più completo del numero di assi, dei layout L/C/U e degli input di selezione, leggere il Guida al posizionatore di saldatura.

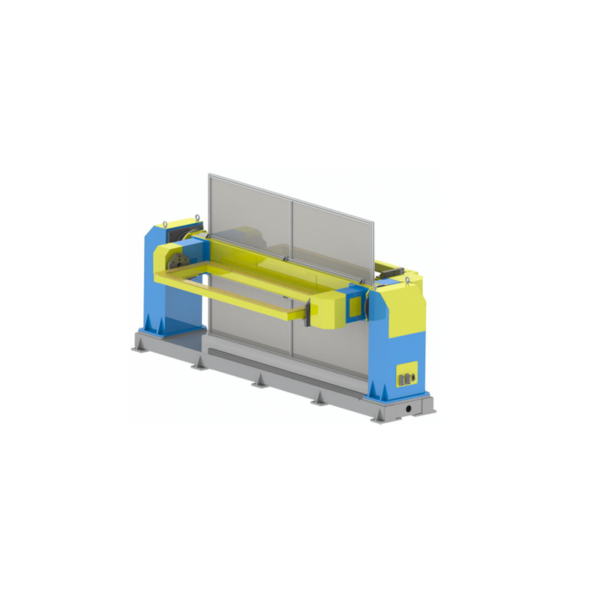
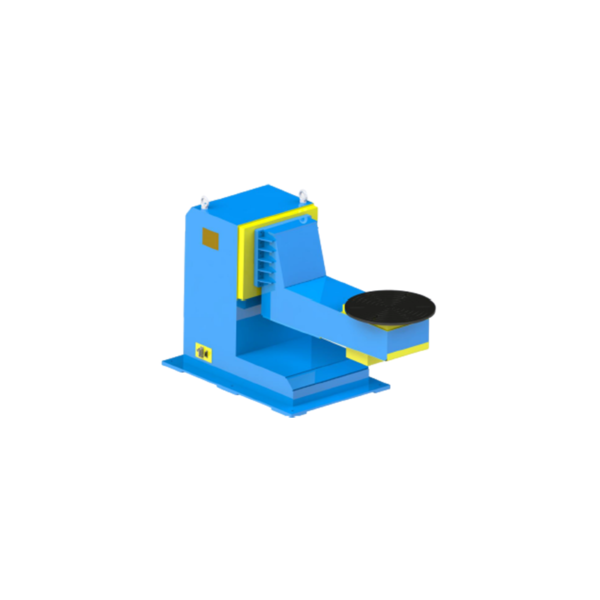
Rendering del posizionatore testa-contropunta SWP-ZW

Le serie standard definiscono il punto di partenza; le interfacce e il layout finali vengono confermati progetto per progetto.

Personalizzazione e integrazione

Inizia con una serie standard, quindi configura la cella

Quando un posizionatore opera come asse esterno di un robot, le interfacce meccaniche, il movimento, i limiti di controllo e la pianificazione della sicurezza devono essere esaminati con il robot e la cella. Le configurazioni personalizzate vengono confermate dopo la definizione degli input del progetto.

Interfacce di utensili e montaggio

Confermato dal pezzo in lavorazione, dal dispositivo di fissaggio e dal metodo di carico.

Disposizione del movimento e degli assi

Definito in base all'accesso alla saldatura e alla sequenza delle stazioni.

coordinamento dei robot

Il modello del robot e i requisiti di controllo vengono verificati durante la revisione tecnica.

Confini del sito e di sicurezza

La disposizione, l'accesso degli operatori e le esigenze di sorveglianza devono essere incluse nella planimetria della cella.

Applicazioni

Utilizzare il movimento del pezzo in lavorazione per facilitare l'accesso alla saldatura.

Si tratta di applicazioni tipiche, non di configurazioni fisse. La serie, il carico utile nominale e gli utensili devono comunque essere selezionati in base al pezzo e alla cella di lavoro specifici.

Tubi e flange

Utilizzare la rotazione controllata per portare le cuciture circonferenziali all'interno dell'area di lavoro del robot.

Telai e travi lunghi

Le configurazioni testa-contropunta possono supportare dispositivi di fissaggio più lunghi tra le due estremità.

Componenti strutturali

Combina rotazione e inclinazione per migliorare gli angoli di approccio per diverse tipologie di filoni.

Telai per veicoli e attrezzature

Selezionare un concetto a singolo o multiasse in base alla configurazione del dispositivo di fissaggio, del baricentro e del robot.

Scatole e telai di macchine

Riorientare le diverse superfici di saldatura in posizioni più idonee all'interno della cella.

celle multistazione

Le configurazioni di indicizzazione delle stazioni su tre assi possono essere il punto di partenza per un progetto di metropolitana a più stazioni; la disposizione finale è specifica per ogni singolo progetto.

Perché EVST

Revisione ingegneristica e controlli di produzione per progetti di posizionatori.

Dalla definizione degli input di progetto e dalla selezione delle serie fino ai controlli in fase di produzione, la configurazione esatta e i requisiti di accettazione rimangono specifici per ogni progetto.

Gli input dell'applicazione guidano la selezione della serie

Prima di confermare la configurazione finale, vengono esaminati il ​​pezzo in lavorazione, il dispositivo di fissaggio, il peso totale, il baricentro, il movimento e le condizioni della cella di lavoro.

Controlli nelle fasi chiave della produzione

Le verifiche di processo nelle fasi chiave della produzione aiutano a identificare i problemi prima della consegna.

Supporto per la lavorazione di interfacce di montaggio rotanti

Le risorse di lavorazione supportano il controllo dimensionale per superfici di montaggio, fori e interfacce rotanti.

Ricottura di distensione per componenti strutturali

I componenti strutturali vengono sottoposti a ricottura per ridurre le tensioni residue e garantire la stabilità dimensionale.

Domande frequenti

Nozioni di base sulla selezione del posizionatore di saldatura

Che cos'è un posizionatore robotizzato per la saldatura?

Si tratta di un asse esterno controllato che sostiene e riorienta un pezzo in lavorazione, consentendo al robot di accedere ai cordoni di saldatura. Il numero di assi necessari dipende dal movimento del pezzo e dalla configurazione della cella di lavoro.

Cosa include il carico utile nominale?

In questa pagina di categoria, per carico utile nominale si intende il peso combinato del pezzo e dell'attrezzatura, non del solo pezzo. La selezione finale richiede inoltre la valutazione del baricentro, delle dimensioni e delle condizioni dinamiche.

Come faccio a scegliere tra i modelli a 1, 2 o 3 assi?

Un singolo asse fornisce un movimento rotatorio; due assi aggiungono l'inclinazione; tre assi possono aggiungere l'indicizzazione o lo scambio delle stazioni. La scelta deve basarsi sull'accessibilità alla saldatura e sulla sequenza delle stazioni. Leggere la guida al posizionatore di saldatura per un confronto più completo.

In che cosa differiscono le configurazioni a L, a C e a U?

Le lettere descrivono la struttura generale attorno ai supporti e agli utensili. La selezione dipende dalle dimensioni del pezzo, dal dispositivo di fissaggio, dallo spazio di carico, dall'approccio del robot e dal carico utile nominale richiesto. Confronta gli schemi nella Guida al posizionatore di saldatura.

Quando dovrei prendere in considerazione una configurazione con paletta e cordiera separate?

Considerare questa soluzione quando un dispositivo o una struttura più lunga necessita di supporto tra due estremità e di rotazione attorno a un asse orizzontale. La spaziatura dei supporti e le interfacce devono essere verificate in base al pezzo in lavorazione. Consultare la Guida al posizionatore di saldatura per un contesto di selezione più ampio.

Perché sono necessarie le informazioni sul centro di gravità?

Lo stesso peso totale può creare condizioni diverse per gli assi e la struttura quando il suo baricentro cambia. Il peso da solo, quindi, non è sufficiente per la scelta finale.

È possibile personalizzare e integrare un robot nelle serie standard?

Sono disponibili configurazioni personalizzate previa verifica tecnica. Fornire marca e modello del robot, dati relativi al pezzo e al dispositivo di fissaggio, movimento richiesto, layout della cella e necessità di interfaccia per consentire la conferma della configurazione più adatta.

Guide e prodotti correlati

Continua con il contesto di selezione o i dettagli del prodotto

Utilizza le guide per confrontare il numero di assi e i layout, oppure vai alla pagina del prodotto per una serie specifica.

Iniziate con gli input del progetto.

Preparate i requisiti per il vostro posizionatore di saldatura

Invia marca e modello del robot, peso combinato pezzo-attrezzatura, dimensioni, baricentro, assi e movimento richiesti, processo di saldatura e layout della cella. Allega disegni se disponibili. EVST potrà utilizzare queste informazioni per una prima valutazione della configurazione.

Inviare i dati di progetto
Logo EVST
Centro preferenze sulla privacy

Questo sito Web utilizza i cookie per consentirci di offrire la migliore esperienza utente possibile. Le informazioni sui cookie sono memorizzate nel tuo browser ed eseguono funzioni come riconoscerti quando ritorni sul nostro sito web e aiutando il nostro team a capire quali sezioni del sito web trovi più interessanti e utili.