
Robot industriali Kawasaki: modelli e guida alla selezione
Confronta le famiglie di robot Kawasaki per applicazioni di movimentazione generale, saldatura, pallettizzazione, carico utile elevato e collegamento parallelo. Seleziona prima la famiglia di processo, quindi valuta i requisiti di carico utile, sbraccio, carico del polso, montaggio e controllore.
Come scegliere una famiglia di robot Kawasaki
Le famiglie di Kawasaki sono organizzate in base a diversi processi e classi di carico. Prima di confrontare il carico utile nominale e la portata, è consigliabile scegliere la famiglia in base all'attività da svolgere, poiché i limiti del polso, il tipo di montaggio, l'ambiente di lavoro e i requisiti del controller possono modificare la lista delle opzioni disponibili.
Confronta i modelli di robot Kawasaki per famiglia
Filtra per modello, famiglia, assi, carico utile e portata dopo aver scelto la categoria di processo. Utilizza i campi relativi al carico al polso, al montaggio, all'ambiente e al controller per distinguere i candidati che sembrano simili solo in base al carico utile.
| Immagine | Modello | Famiglia di robot | Assi | Carico utile | Portata massima / ampiezza di movimento | Ripetibilità | Massa | Montaggio | Applicazione | Marchio | Gamma congiunta / velocità massima | Carico ammissibile del polso | Ambiente di installazione | Regolatore / alimentazione | Prestazioni speciali | Azione successiva |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
 | RS003N | Robot multiuso della serie R | 6 | 3 kg | 620 mm | ± 0.02 mm | 20 kg | Pavimento, Soffitto | Assemblaggio, movimentazione, sigillatura, asservimento macchine, rettifica e sbavatura | IP54 o equivalente | Allineare - JT1 ±160°;JT2 da +150° a -60°;JT3 da +120° a -150°;JT4 ±360°;JT5 ±135°;JT6 ±360° |Velocità massima — JT1 360°/s;JT2 250°/s;JT3 225°/s;JT4 540°/s;JT5 225°/s;JT6 540°/s | Momento — JT4 5.8 N·m;JT5 5.8 N·m;JT6 2.9 N·m |Inerzia — JT4 0.12 kg·m²;JT5 0.12 kg·m²;JT6 0.03 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F60/2.0kVA | / | Richiedi questo modello |
 | RS007N | Robot multiuso della serie R | 6 | 7 kg | 730 mm | ± 0.02 mm | 35 kg | Pavimento, Soffitto | Assemblaggio, movimentazione, sigillatura, asservimento macchine, rettifica e sbavatura | Polso: IP67 o equivalente Assi di base: IP65 o equivalente | Allineare - JT1 ±180°;JT2 ±135°;JT3 ±155°;JT4 ±200°;JT5 ±125°;JT6 ±360° |Velocità massima — JT1 470°/s;JT2 380°/s;JT3 520°/s;JT4 550°/s;JT5 550°/s;JT6 1,000°/s | Momento — JT4 17 N·m;JT5 17 N·m;JT6 10 N·m |Inerzia — JT4 0.5 kg·m²;JT5 0.5 kg·m²;JT6 0.2 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F60/2.0kVA | / | Richiedi questo modello |
 | RS007L | Robot multiuso della serie R | 6 | 7 kg | 930 mm | ± 0.03 mm | 36 kg | Pavimento, soffitto, parete | Assemblaggio, movimentazione, sigillatura, asservimento macchine, rettifica e sbavatura | Polso: IP67 o equivalente Assi di base: IP65 o equivalente | Allineare - JT1 ±180°;JT2 ±135°;JT3 ±157°;JT4 ±200°;JT5 ±125°;JT6 ±360° |Velocità massima — JT1 370°/s;JT2 310°/s;JT3 410°/s;JT4 550°/s;JT5 550°/s;JT6 1,000°/s | Momento — JT4 17 N·m;JT5 17 N·m;JT6 10 N·m |Inerzia — JT4 0.5 kg·m²;JT5 0.5 kg·m²;JT6 0.2 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F60/2.0kVA | / | Richiedi questo modello |
 | RS013N | Robot multiuso della serie R | 6 | 13 kg | 1,460 mm | ± 0.03 mm | 170 kg | Pavimento, Soffitto | Assemblaggio, movimentazione, sigillatura, asservimento macchine, rettifica e sbavatura | IP67 o equivalente | Allineare - JT1 ±180°;JT2 da +138° a -105°;JT3 da +135° a -159°;JT4 ±200°;JT5 ±125°;JT6 ±360° |Velocità massima — JT1 265°/s;JT2 250°/s;JT3 265°/s;JT4 475°/s;JT5 475°/s;JT6 730°/s | Momento — JT4 26 N·m;JT5 26 N·m;JT6 10 N·m |Inerzia — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F60/2.0 kVA, F01/5.6 kVA | / | Richiedi questo modello |
 | RS015X | Robot multiuso della serie R | 6 | 15 kg | 3,150 mm | ± 0.06 mm | 545 kg | Pavimento, Soffitto | Assemblaggio, movimentazione, sigillatura, asservimento macchine, rettifica e sbavatura | Polso: IP67 o equivalente Assi di base: IP65 o equivalente | Allineare - JT1 ±180°;JT2 da +140° a -105°;JT3 da +135° a -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Velocità massima — JT1 180°/s;JT2 180°/s;JT3 200°/s;JT4 410°/s;JT5 360°/s;JT6 610°/s | Momento — JT4 34 N·m;JT5 34 N·m;JT6 22 N·m |Inerzia — JT4 0.8 kg·m²;JT5 0.8 kg·m²;JT6 0.25 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F02/7.5kVA | / | Richiedi questo modello |
 | RS020N | Robot multiuso della serie R | 6 | 20 kg | 1,725 mm | ± 0.04 mm | 230 kg | Pavimento, Soffitto | Assemblaggio, movimentazione, sigillatura, asservimento macchine, rettifica e sbavatura | IP67 o equivalente | Allineare - JT1 ±180°;JT2 da +155° a -105°;JT3 da +150° a -163°;JT4 ±270°;JT5 ±145°;JT6 ±360° |Velocità massima — JT1 190°/s;JT2 205°/s;JT3 210°/s;JT4 400°/s;JT5 360°/s;JT6 610°/s | Momento — JT4 45 N·m;JT5 45 N·m;JT6 29 N·m |Inerzia — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F02/7.5kVA | / | Richiedi questo modello |
 | RS025N | Robot multiuso della serie R | 6 | 25 kg | 1,885 mm | ± 0.04 mm | 270 kg | Pavimento | Assemblaggio, movimentazione, sigillatura, asservimento macchine, rettifica e sbavatura | IP67 o equivalente | Allineare - JT1 ±180°;JT2 da +131° a -100°;JT3 da +145° a -161°;JT4 ±270°;JT5 ±145°;JT6 ±360° |Velocità massima — JT1 215°/s;JT2 215°/s;JT3 270°/s;JT4 420°/s;JT5 420°/s;JT6 780°/s | Momento — JT4 60 N·m;JT5 60 N·m;JT6 32 N·m |Inerzia — JT4 2.6 kg·m²;JT5 2.6 kg·m²;JT6 1.3 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F02/7.5kVA | / | Richiedi questo modello |
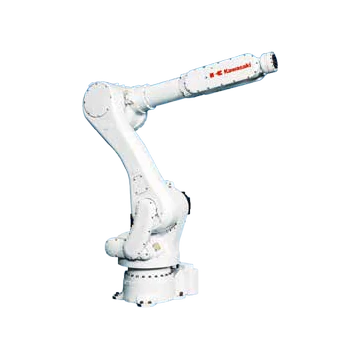 | RS030N | Robot multiuso della serie R | 6 | 30 kg | 2,100 mm | ± 0.06 mm | 555 kg | Pavimento, Soffitto | Assemblaggio, movimentazione, sigillatura, asservimento macchine, rettifica e sbavatura | Polso: IP67 o equivalente Assi di base: IP65 o equivalente | Allineare - JT1 ±180°;JT2 da +140° a -105°;JT3 da +135° a -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Velocità massima — JT1 180°/s;JT2 180°/s;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/s | Momento — JT4 210/210/336 N·m;JT5 210/210/336 N·m;JT6 130/130/194 N·m |Inerzia — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F02/7.5kVA | / | Richiedi questo modello |
| RS050N | Robot multiuso della serie R | 6 | 50 kg | 2,100 mm | ± 0.06 mm | 555 kg | Pavimento, Soffitto | Assemblaggio, movimentazione, sigillatura, asservimento macchine, rettifica e sbavatura | Polso: IP67 o equivalente Assi di base: IP65 o equivalente | Allineare - JT1 ±180°;JT2 da +140° a -105°;JT3 da +135° a -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Velocità massima — JT1 180°/s;JT2 180°/s;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/s | Momento — JT4 210/210/336 N·m;JT5 210/210/336 N·m;JT6 130/130/194 N·m |Inerzia — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F02/7.5kVA | / | Richiedi questo modello |
| RS080N | Robot multiuso della serie R | 6 | 80 kg | 2,100 mm | ± 0.06 mm | 555 kg | Pavimento, Soffitto | Assemblaggio, movimentazione, sigillatura, asservimento macchine, rettifica e sbavatura | Polso: IP67 o equivalente Assi di base: IP65 o equivalente | Allineare - JT1 ±180°;JT2 da +140° a -105°;JT3 da +135° a -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Velocità massima — JT1 180°/s;JT2 180°/s;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/s | Momento — JT4 210/210/336 N·m;JT5 210/210/336 N·m;JT6 130/130/194 N·m |Inerzia — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F02/7.5kVA | / | Richiedi questo modello |
 | BXP110S | Robot per carichi utili di grandi dimensioni BXP/BTP/BX/ZX/ZT | 6 | 110 kg | 1,634 mm | ± 0.06 mm | 700 kg | Pavimento | Assemblaggio, movimentazione e saldatura a punti | Polso: IP67 o equivalente Assi di base: IP54 o equivalente | Allineare - JT1 ±160°;JT2 da +120° a -65°;JT3 da +90° a -81°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Velocità massima — JT1 140°/s;JT2 130°/s;JT3 170°/s;JT4 220°/s;JT5 185°/s;JT6 300°/s | Momento — JT4 855 N·m;JT5 855 N·m;JT6 445 N·m |Inerzia — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F02/7.5kVA | / | Richiedi questo modello |
 | BXP110L | Robot per carichi utili di grandi dimensioni BXP/BTP/BX/ZX/ZT | 6 | 110 kg | 2,597 mm | ± 0.06 mm | 870 kg | Pavimento | Assemblaggio, movimentazione e saldatura a punti | Polso: IP67 o equivalente Assi di base: IP54 o equivalente | Allineare - JT1 ±160°;JT2 da +76° a -60°;JT3 da +90° a -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Velocità massima — JT1 140°/s;JT2 130°/s;JT3 135°/s;JT4 220°/s;JT5 200°/s;JT6 300°/s | Momento — JT4 855 N·m;JT5 855 N·m;JT6 445 N·m |Inerzia — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F02/7.5kVA | / | Richiedi questo modello |
 | BXP135X | Robot per carichi utili di grandi dimensioni BXP/BTP/BX/ZX/ZT | 6 | 135 kg | 2,991 mm | ± 0.06 mm | 880 kg | Pavimento | Assemblaggio, movimentazione e saldatura a punti | Polso: IP67 o equivalente Assi di base: IP54 o equivalente | Allineare - JT1 ±160°;JT2 da +76° a -60°;JT3 da +90° a -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Velocità massima — JT1 140°/s;JT2 105°/s;JT3 140°/s;JT4 220°/s;JT5 200°/s;JT6 300°/s | Momento — JT4 855 N·m;JT5 855 N·m;JT6 445 N·m |Inerzia — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F02/7.5kVA | / | Richiedi questo modello |
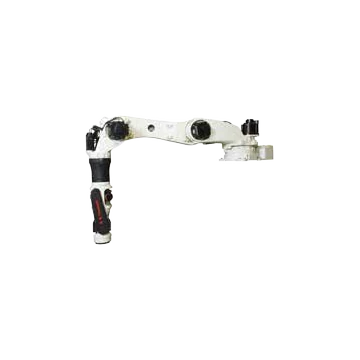 | BTP210L | Robot per carichi utili di grandi dimensioni BXP/BTP/BX/ZX/ZT | 6 | 210 kg | 3,151 mm | ± 0.08 mm | 1030 kg | Lo scaffale | Assemblaggio, movimentazione e saldatura a punti | Polso: IP67 o equivalente Assi di base: IP54 o equivalente | Allineare - JT1 ±160°;JT2 da +80° a -130°;JT3 da +90° a -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Velocità massima — JT1 115°/s;JT2 90°/s;JT3 115°/s;JT4 140°/s;JT5 135°/s;JT6 240°/s | Momento — JT4 1,380 N·m;JT5 1,380 N·m;JT6 600 N·m |Inerzia — JT4 205 kg·m²;JT5 205 kg·m²;JT6 160 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F02/7.5kVA | / | Richiedi questo modello |
 | BX100S | Robot per carichi utili di grandi dimensioni BXP/BTP/BX/ZX/ZT | 6 | 100 kg | 1,634 mm | ± 0.06 mm | 720 kg | Pavimento | Assemblaggio, movimentazione e saldatura a punti | Polso: IP67 o equivalente Assi di base: IP54 o equivalente | Allineare - JT1 ±160°;JT2 da +120° a -65°;JT3 da +90° a -81°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Velocità massima — JT1 135°/s;JT2 125°/s;JT3 155°/s;JT4 200°/s;JT5 160°/s;JT6 300°/s | Momento — JT4 830 N·m;JT5 830 N·m;JT6 441 N·m |Inerzia — JT4 60 kg·m²;JT5 60 kg·m²;JT6 30 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F02/7.5kVA | / | Richiedi questo modello |
| BX100N | Robot per carichi utili di grandi dimensioni BXP/BTP/BX/ZX/ZT | 6 | 100 kg | 2,200 mm | ± 0.06 mm | 740 kg | Pavimento | Assemblaggio, movimentazione e saldatura a punti | Polso: IP67 o equivalente Assi di base: IP54 o equivalente | Allineare - JT1 ±160°;JT2 da +120° a -65°;JT3 da +90° a -77°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Velocità massima — JT1 135°/s;JT2 110°/s;JT3 140°/s;JT4 200°/s;JT5 200°/s;JT6 300°/s | Momento — JT4 588.4 N·m;JT5 588.4 N·m;JT6 294.2 N·m |Inerzia — JT4 60 kg·m²;JT5 60 kg·m²;JT6 30 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F02/7.5kVA | / | Richiedi questo modello |
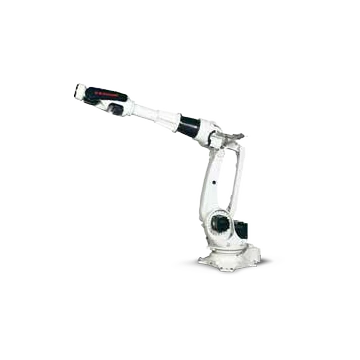 | BX100L | Robot per carichi utili di grandi dimensioni BXP/BTP/BX/ZX/ZT | 6 | 100 kg | 2,597 mm | ± 0.06 mm | 930 kg | Pavimento | Assemblaggio, movimentazione e saldatura a punti | Polso: IP67 o equivalente Assi di base: IP54 o equivalente | Allineare - JT1 ±160°;JT2 da +76° a -60°;JT3 da +90° a -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Velocità massima — JT1 105°/s;JT2 130°/s;JT3 130°/s;JT4 200°/s;JT5 160°/s;JT6 300°/s | Momento — JT4 830 N·m;JT5 830 N·m;JT6 441 N·m |Inerzia — JT4 85 kg·m²;JT5 85 kg·m²;JT6 45 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F02/7.5kVA | / | Richiedi questo modello |
| BX200L | Robot per carichi utili di grandi dimensioni BXP/BTP/BX/ZX/ZT | 6 | 200 kg | 2,597 mm | ± 0.06 mm | 1460 kg | Pavimento | Assemblaggio, movimentazione e saldatura a punti | Polso: IP67 o equivalente Assi di base: IP54 o equivalente | Allineare - JT1 ±160°;JT2 da +76° a -60°;JT3 da +90° a -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Velocità massima — JT1 105°/s;JT2 90°/s;JT3 100°/s;JT4 120°/s;JT5 120°/s;JT6 200°/s | Momento — JT4 2,300 N·m;JT5 2,300 N·m;JT6 1,000 N·m |Inerzia — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F02/7.5kVA | / | Richiedi questo modello |
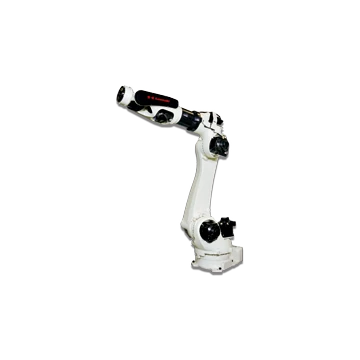 | BX130X | Robot per carichi utili di grandi dimensioni BXP/BTP/BX/ZX/ZT | 6 | 130 kg | 2,991 mm | ± 0.06 mm | 920 kg | Pavimento | Assemblaggio, movimentazione e saldatura a punti | Polso: IP67 o equivalente Assi di base: IP54 o equivalente | Allineare - JT1 ±180°;JT2 da +76° a -60°;JT3 da +76° a -60°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Velocità massima — JT1 105°/s;JT2 90°/s;JT3 130°/s;JT4 200°/s;JT5 160°/s;JT6 300°/s | Momento — JT4 830 N·m;JT5 830 N·m;JT6 441 N·m |Inerzia — JT4 85 kg·m²;JT5 85 kg·m²;JT6 45 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F02/7.5kVA | / | Richiedi questo modello |
| BX200X | Robot per carichi utili di grandi dimensioni BXP/BTP/BX/ZX/ZT | 6 | 200 kg | 2,812 mm | ± 0.07 mm | 1460 kg | Pavimento | Assemblaggio, movimentazione e saldatura a punti | Polso: IP67 o equivalente Assi di base: IP54 o equivalente | Allineare - JT1 ±180°;JT2 da +76° a -60°;JT3 da +90° a -120°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Velocità massima — JT1 125°/s;JT2 102°/s;JT3 85°/s;JT4 105°/s;JT5 110°/s;JT6 180°/s | Momento — JT4 2,300 N·m;JT5 2,300 N·m;JT6 1,000 N·m |Inerzia — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F02/7.5kVA | / | Richiedi questo modello |
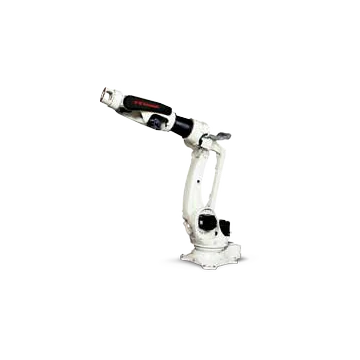 | BX300L | Robot per carichi utili di grandi dimensioni BXP/BTP/BX/ZX/ZT | 6 | 300 kg | 2,812 mm | ± 0.07 mm | 1460 kg | Pavimento | Assemblaggio, movimentazione e saldatura a punti | Polso: IP67 o equivalente Assi di base: IP54 o equivalente | Allineare - JT1 ±180°;JT2 da +76° a -60°;JT3 da +90° a -120°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Velocità massima — JT1 125°/s;JT2 102°/s;JT3 85°/s;JT4 105°/s;JT5 110°/s;JT6 180°/s | Momento — JT4 2,300 N·m;JT5 2,300 N·m;JT6 1,000 N·m |Inerzia — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F02/7.5kVA | / | Richiedi questo modello |
 | ZX130L | Robot per carichi utili di grandi dimensioni BXP/BTP/BX/ZX/ZT | 6 | 130 kg | 2,951 mm | ± 0.3 mm | 1400 kg | Pavimento | Assemblaggio, movimentazione e saldatura a punti | / | Allineare - JT1 ±180°;JT2 da +75° a -60°;JT3 da +250° a -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Velocità massima — JT1 110°/s;JT2 110°/s;JT3 110°/s;JT4 140°/s;JT5 135°/s;JT6 230°/s | Momento — JT4 735 N·m;JT5 735 N·m;JT6 421 N·m |Inerzia — JT4 51.9 kg·m²;JT5 51.9 kg·m²;JT6 27.4 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | E02/7.5 kVA | / | Richiedi questo modello |
 | ZX165U | Robot per carichi utili di grandi dimensioni BXP/BTP/BX/ZX/ZT | 6 | 165 kg | 2,651 mm | ± 0.3 mm | 1350 kg | Pavimento | Assemblaggio, movimentazione e saldatura a punti | / | Allineare - JT1 ±180°;JT2 da +75° a -60°;JT3 da +250° a -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Velocità massima — JT1 110°/s;JT2 110°/s;JT3 115°/s;JT4 140°/s;JT5 155°/s;JT6 260°/s | Momento — JT4 911.4 N·m;JT5 911.4 N·m;JT6 450.8 N·m |Inerzia — JT4 78.4 kg·m²;JT5 78.4 kg·m²;JT6 40.2 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | E02/7.5 kVA | / | Richiedi questo modello |
 | ZX200S | Robot per carichi utili di grandi dimensioni BXP/BTP/BX/ZX/ZT | 6 | 200 kg | 2,651 mm | ± 0.3 mm | 1400 kg | Pavimento | Assemblaggio, movimentazione e saldatura a punti | / | Allineare - JT1 ±180°;JT2 da +75° a -60°;JT3 da +250° a -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Velocità massima — JT1 105°/s;JT2 110°/s;JT3 105°/s;JT4 120°/s;JT5 120°/s;JT6 200°/s | Momento — JT4 1,274 N·m;JT5 1,274 N·m;JT6 686 N·m |Inerzia — JT4 117.6 kg·m²;JT5 117.6 kg·m²;JT6 63.7 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | E02/7.5 kVA | / | Richiedi questo modello |
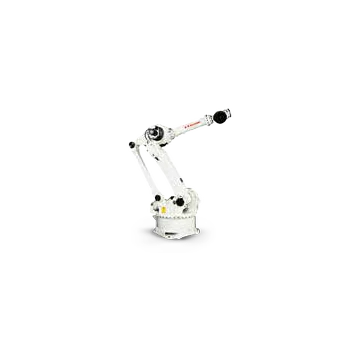 | ZX300S | Robot per carichi utili di grandi dimensioni BXP/BTP/BX/ZX/ZT | 6 | 300 kg | 2,501 mm | ± 0.3 mm | 1400 kg | Pavimento | Assemblaggio, movimentazione e saldatura a punti | / | Allineare - JT1 ±180°;JT2 da +75° a -60°;JT3 da +250° a -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Velocità massima — JT1 100°/s;JT2 85°/s;JT3 85°/s;JT4 90°/s;JT5 90°/s;JT6 150°/s | Momento — JT4 1,715 N·m;JT5 1,715 N·m;JT6 862 N·m |Inerzia — JT4 166.6 kg·m²;JT5 166.6 kg·m²;JT6 107.8 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | E02/7.5 kVA | / | Richiedi questo modello |
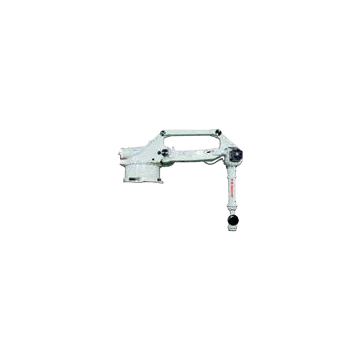 | ZT165U | Robot per carichi utili di grandi dimensioni BXP/BTP/BX/ZX/ZT | 6 | 165 kg | 3,230 mm | ± 0.3 mm | 1550 kg | Lo scaffale | Assemblaggio, movimentazione e saldatura a punti | / | Allineare - JT1 ±180°;JT2 +60 - –75°;JT3 +165 - –95°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Velocità massima — JT1 105°/s;JT2 105°/s;JT3 105°/s;JT4 135°/s;JT5 135°/s;JT6 210°/s | Momento — JT4 911.4 N·m;JT5 911.4 N·m;JT6 450.8 N·m |Inerzia — JT4 78.4 kg·m²;JT5 78.4 kg·m²;JT6 40.2 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | E02/7.5 kVA | / | Richiedi questo modello |
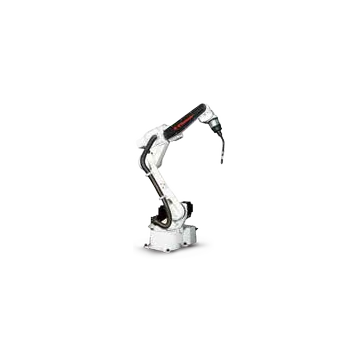 | BA006N | Robot per saldatura ad arco BA/RA | 6 | 6 kg | 1,445 mm | ± 0.06 mm | 150 kg | Pavimento, Soffitto | Saldatura ad arco | / | Allineare - JT1 ±165°;JT2 da +150° a -90°;JT3 da +90° a -175°;JT4 ±180°;JT5 ±135°;JT6 ±360° |Velocità massima — JT1 240°/s;JT2 240°/s;JT3 220°/s;JT4 430°/s;JT5 430°/s;JT6 650°/s | Momento — JT4 12 N·m;JT5 12 N·m;JT6 3.75 N·m |Inerzia — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.07 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F60/2.0kVA、F01/5.6kVA | / | Richiedi questo modello |
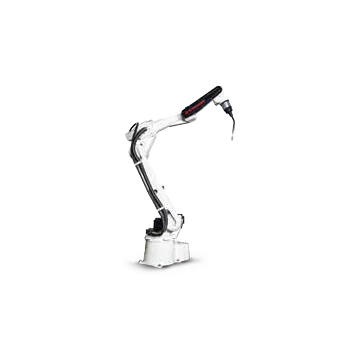 | BA006L | Robot per saldatura ad arco BA/RA | 6 | 6 kg | 2,036 mm | ± 0.08 mm | 160 kg | Pavimento, Soffitto | Saldatura ad arco | / | Allineare - JT1 ±165°;JT2 da +150° a -90°;JT3 da +90° a -175°;JT4 ±180°;JT5 ±135°;JT6 ±360° |Velocità massima — JT1 210°/s;JT2 210°/s;JT3 220°/s;JT4 430°/s;JT5 430°/s;JT6 650°/s | Momento — JT4 12 N·m;JT5 12 N·m;JT6 3.75 N·m |Inerzia — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.07 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F60/2.0kVA、F01/5.6kVA | / | Richiedi questo modello |
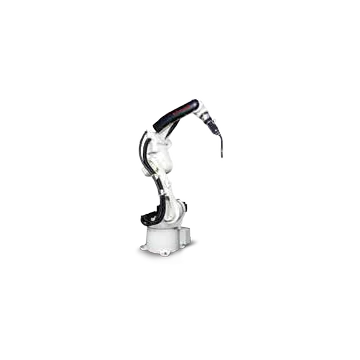 | BA013N | Robot per saldatura ad arco BA/RA | 6 | 13 kg | 1,492 mm | ± 0.04 mm | 260 kg | Pavimento | Saldatura ad arco | / | Allineare - JT1 ±165°;JT2 da +150° a -95°;JT3 da +90° a -185°;JT4 ±200°;JT5 ±135°;JT6 ±360° |Velocità massima — JT1 265°/s;JT2 250°/s;JT3 265°/s;JT4 470°/s;JT5 475°/s;JT6 730°/s | Momento — JT4 26 N·m;JT5 26 N·m;JT6 10 N·m |Inerzia — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;25 -% 85(Vietata la formazione di rugiada e di gelo) | F01/5.6kVA | / | Richiedi questo modello |
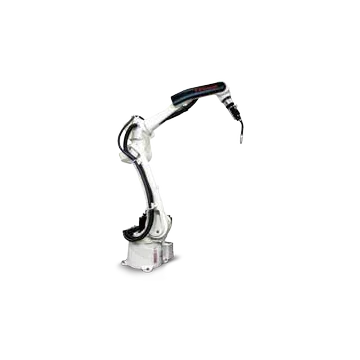 | BA013L | Robot per saldatura ad arco BA/RA | 6 | 13 kg | 2,093 mm | ± 0.06 mm | 280 kg | Pavimento | Saldatura ad arco | / | Allineare - JT1 ±165°;JT2 da +150° a -95°;JT3 da +90° a -185°;JT4 ±200°;JT5 ±135°;JT6 ±360° |Velocità massima — JT1 215°/s;JT2 215°/s;JT3 270°/s;JT4 440°/s;JT5 475°/s;JT6 730°/s | Momento — JT4 26 N·m;JT5 26 N·m;JT6 10 N·m |Inerzia — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;25 -% 85(Vietata la formazione di rugiada e di gelo) | F02/7.5kVA | / | Richiedi questo modello |
 | RA005L | Robot per saldatura ad arco BA/RA | 6 | 5 kg | 903 mm | ± 0.03 mm | 37 kg | Pavimento, Soffitto | Saldatura ad arco | / | Allineare - JT1 ±180°;JT2 da +135° a -80°;JT3 da +118° a -172°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Velocità massima — JT1 300°/s;JT2 300°/s;JT3 300°/s;JT4 460°/s;JT5 460°/s;JT6 740°/s | Momento — JT4 12.3 N·m;JT5 12.3 N·m;JT6 7 N·m |Inerzia — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.12 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F60/2.0kVA | / | Richiedi questo modello |
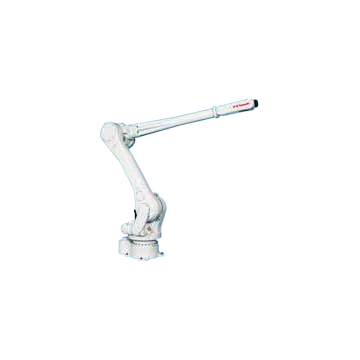 | RA015X | Robot per saldatura ad arco BA/RA | 6 | 15 kg | 3,150 mm | ± 0.06 mm | 545 kg | Pavimento, Soffitto | Saldatura ad arco | / | Allineare - JT1 ±180°;JT2 da +140° a -105°;JT3 da +135° a -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Velocità massima — JT1 180°/s;JT2 180°/s;JT3 200°/s;JT4 410°/s;JT5 360°/s;JT6 610°/s | Momento — JT4 34 N·m;JT5 34 N·m;JT6 22 N·m |Inerzia — JT4 0.8 kg·m²;JT5 0.8 kg·m²;JT6 0.25 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F02/7.5kVA | / | Richiedi questo modello |
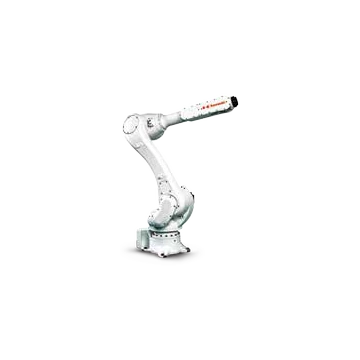 | RA020N | Robot per saldatura ad arco BA/RA | 6 | 20 kg | 1,725 mm | ± 0.04 mm | 230 kg | Pavimento, Soffitto | Saldatura ad arco | / | Allineare - JT1 ±180°;JT2 da +155° a -105°;JT3 da +150° a -163°;JT4 ±270°;JT5 ±145°;JT6 ±360° |Velocità massima — JT1 190°/s;JT2 205°/s;JT3 210°/s;JT4 400°/s;JT5 360°/s;JT6 610°/s | Momento — JT4 45 N·m;JT5 45 N·m;JT6 29 N·m |Inerzia — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F01/5.6kVA | / | Richiedi questo modello |
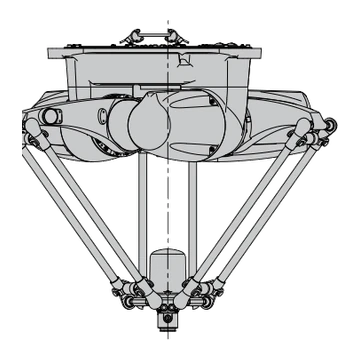 | YF002N | Robot delta YF | 4 | 2 kg | Φ600 × H200 mm | ± 0.04 mm | 60 kg | Soffitto | Montaggio e manipolazione | IP65 o equivalente | / | / | 10 - 35 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F01/5.6 kVA | Ripetibilità angolare ±0.1;Tempo di ciclo *2 (Carico utile) 0.3 s (0.5 kg), 0.36 s(2kg) | Richiedi questo modello |
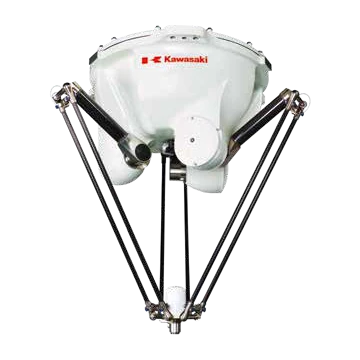 | YF003N | Robot delta YF | 4 | 3 kg | Φ1300 × H500 mm | ± 0.1 mm | 145 kg | Soffitto | Montaggio e manipolazione | IP65 o equivalente | / | / | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F01/5.6kVA | Ripetibilità angolare ±0.1;Tempo di ciclo *2 (Carico utile) 0.27 s (1 kg), 0.45 s(3kg) | Richiedi questo modello |
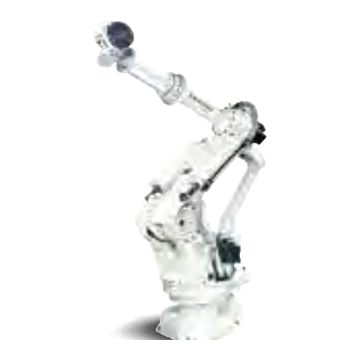 | MX350L | Robot extra-large MX/MT/MG | 6 | 360 kg | 3,018 mm | ± 0.1 mm | 2800 kg | Pavimento | Gestione e asservimento macchine | / | Allineare - JT1 ±180°;JT2 da +90° a -45°;JT3 da +20° a -115°;JT4 ±360°;JT5 ±110°;JT6 ±360° |Velocità massima — JT1 80°/s;JT2 70°/s;JT3 70°/s;JT4 80°/s;JT5 80°/s;JT6 120°/s | Momento — JT4 2,740 N·m;JT5 2,740 N·m;JT6 1,960 N·m |Inerzia — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F02/7.5kVA | / | Richiedi questo modello |
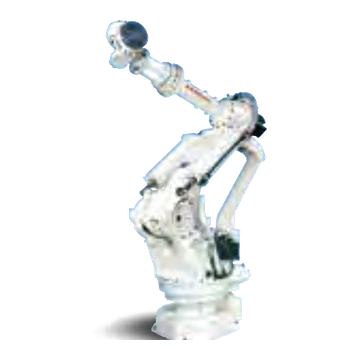 | MX420L | Robot extra-large MX/MT/MG | 6 | 420 kg | 2,778 mm | ± 0.1 mm | 2800 kg | Pavimento | Gestione e asservimento macchine | / | Allineare - JT1 ±180°;JT2 da +90° a -45°;JT3 da +20° a -125°;JT4 ±360°;JT5 ±110°;JT6 ±360° |Velocità massima — JT1 80°/s;JT2 70°/s;JT3 70°/s;JT4 80°/s;JT5 80°/s;JT6 120°/s | Momento — JT4 3,920 N·m;JT5 3,920 N·m;JT6 1,960 N·m |Inerzia — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F04/12kVA | / | Richiedi questo modello |
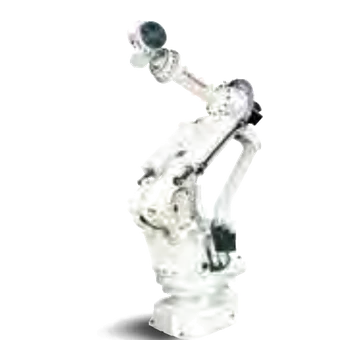 | MX500N | Robot extra-large MX/MT/MG | 6 | 500 kg | 2,540 mm | ± 0.1 mm | 2750 kg | Pavimento | Gestione e asservimento macchine | / | Allineare - JT1 ±180°;JT2 da +90° a -45°;JT3 da +20° a -130°;JT4 ±360°;JT5 ±120°;JT6 ±360° |Velocità massima — JT1 80°/s;JT2 70°/s;JT3 70°/s;JT4 80°/s;JT5 80°/s;JT6 120°/s | Momento — JT4 3,920 N·m;JT5 3,920 N·m;JT6 1,960 N·m |Inerzia — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F04/12kVA | / | Richiedi questo modello |
 | MX700N | Robot extra-large MX/MT/MG | 6 | 700 kg | 2,540 mm | ± 0.1 mm | 2860 kg | Pavimento | Gestione e asservimento macchine | / | Allineare - / |Velocità massima — / | Momento — / |Inerzia — / | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F04/12kVA | / | Richiedi questo modello |
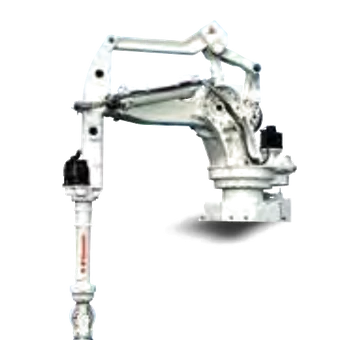 | MT400N | Robot extra-large MX/MT/MG | 6 | 400 kg | 3,503 mm | ± 0.5 mm | 2600 kg | Pavimento | Gestione e asservimento macchine | / | Allineare - / |Velocità massima — / | Momento — / |Inerzia — / | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | E58/15 kVA | / | Richiedi questo modello |
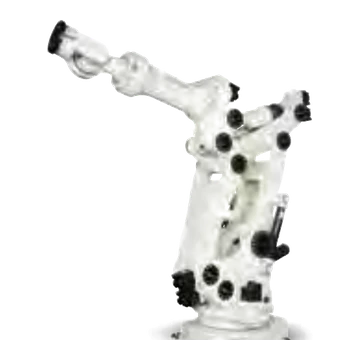 | MG15HL | Robot extra-large MX/MT/MG | 6 | 1500 kg | 4,005 mm | ± 0.1 mm | 6550 kg | Pavimento | Gestione e asservimento macchine | / | Allineare - / |Velocità massima — / | Momento — / |Inerzia — / | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | E58/15 kVA | / | Richiedi questo modello |
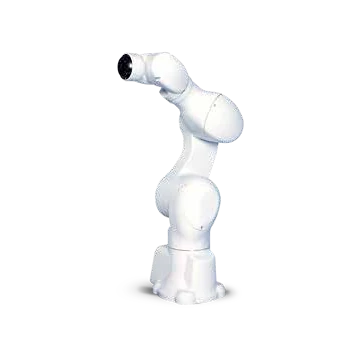 | MC004N | Robot medici e farmaceutici MC | 6 | 4 kg | 505.8 mm | ± 0.05 mm | 25 kg | Pavimento, Soffitto | Pharmaceutical | / | Allineare - JT1 ±180°;JT2 da +135° a -95°;JT3 da +60° a -155°;JT4 ±270°;JT5 ±120°;JT6 ±270° |Velocità massima — JT1 200°/s;JT2 180°/s;JT3 225°/s;JT4 700°/s;JT5 500°/s;JT6 350°/s | Momento — JT4 8.5 N·m;JT5 8.5 N·m;JT6 4.0 N·m |Inerzia — JT4 0.2 kg·m²;JT5 0.2 kg·m²;JT6 0.1 kg·m² | 10 - 35 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F60/2.0kVA | / | Richiedi questo modello |
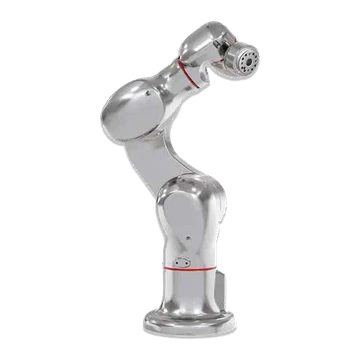 | MC004V | Robot medici e farmaceutici MC | 6 | 4 kg | 505.8 mm | ± 0.05 mm | 25 kg | Pavimento, Soffitto | Pharmaceutical | / | Allineare - JT1 ±180°;JT2 da +135° a -95°;JT3 da +60° a -155°;JT4 ±270°;JT5 ±120°;JT6 ±270° |Velocità massima — JT1 200°/s;JT2 180°/s;JT3 225°/s;JT4 700°/s;JT5 500°/s;JT6 350°/s | Momento — JT4 8.5 N·m;JT5 8.5 N·m;JT6 4.0 N·m |Inerzia — JT4 0.2 kg·m²;JT5 0.2 kg·m²;JT6 0.1 kg·m² | 10 - 35 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F60/2.0kVA | / | Richiedi questo modello |
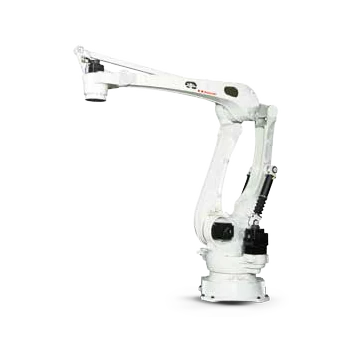 | CP180L | Robot di pallettizzazione CP/RD | 4 | 180 kg | 3,255 mm | ± 0.5 mm | 1600 kg | Pavimento | pallettizzazione | / | Allineare - JT1 ±160°;JT2 da +95° a -46°;JT3 da +15° a -110°;JT4 ±360° |Velocità massima — JT1 130/100°/s;JT2 125/90°/s;JT3 125/90°/s;JT4 330/220°/s | Inerzia — JT4 85/140 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F03/12kVA | / | Richiedi questo modello |
| CP300L | Robot di pallettizzazione CP/RD | 4 | 300 kg | 3,255 mm | ± 0.5 mm | 1600 kg | Pavimento | pallettizzazione | / | Allineare - JT1 ±160°;JT2 da +95° a -46°;JT3 da +15° a -110°;JT4 ±360° |Velocità massima — JT1 130/100°/s;JT2 125/90°/s;JT3 125/90°/s;JT4 330/220°/s | Inerzia — JT4 85/140 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F03/12kVA | / | Richiedi questo modello |
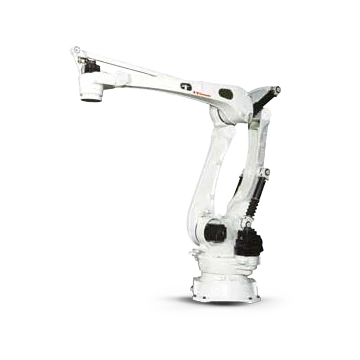 | CP500L | Robot di pallettizzazione CP/RD | 4 | 500 kg | 3,255 mm | ± 0.5 mm | 1650 kg | Pavimento | pallettizzazione | / | Allineare - JT1 ±160°;JT2 da +95° a -46°;JT3 da +15° a -110°;JT4 ±360° |Velocità massima — JT1 85°/s;JT2 80°/s;JT3 80°/s;JT4 180°/s | Inerzia — JT4 250 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F03/12kVA | / | Richiedi questo modello |
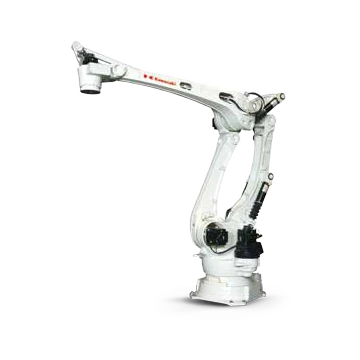 | CP700L | Robot di pallettizzazione CP/RD | 4 | 700 kg | 3,255 mm | ± 0.5 mm | 1650 kg | Pavimento | pallettizzazione | / | Allineare - JT1 ±160°;JT2 da +95° a -46°;JT3 da +15° a -110°;JT4 ±360° |Velocità massima — JT1 75°/s;JT2 65°/s;JT3 65°/s;JT4 170°/s | Inerzia — / | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F03/12kVA | / | Richiedi questo modello |
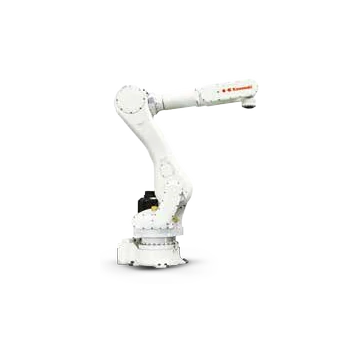 | RD080N | Robot di pallettizzazione CP/RD | 5 | 80 kg | 2,100 mm | ± 0.07 mm | 540 kg | Pavimento | pallettizzazione | / | Allineare - JT1 ±180°;JT2 da +140° a -105°;JT3 da +40° a -205°;JT4 ±360°;JT5 ±10° |Velocità massima — JT1 180°/s;JT2 180°/s;JT3 175°/s;JT4 360°/s | Inerzia — JT4 13.7 kg·m² | 0 - 45 °C;35 -% 85(Vietata la formazione di rugiada e di gelo) | F03/12kVA | / | Richiedi questo modello |
Non è stato trovato alcun modello Kawasaki corrispondente. Cancella uno o più filtri oppure invia il carico utile, l'area di lavoro, l'applicazione e il montaggio richiesti per una revisione del progetto.
Domande frequenti sui robot e le soluzioni di automazione Kawasaki
Quali serie di robot Kawasaki sono più adatte ad applicazioni di movimentazione, saldatura o pallettizzazione?
La pagina include robot multiuso della serie R, robot di saldatura BA e RA, robot di pallettizzazione CP e RD, robot delta YF e diverse famiglie di robot ad alta capacità di carico. Utilizza il campo "Applicazione" con i requisiti di carico utile, sbraccio, carico sul polso, montaggio e ciclo per creare un elenco ristretto.
Perché, oltre al carico utile, è necessario verificare anche il carico sul polso del robot Kawasaki?
Il carico utile del robot è solo uno dei limiti. Il baricentro dell'utensile e del pezzo, il momento e l'inerzia del polso, la posizione e l'accelerazione del robot possono determinare se il caso di carico è accettabile, anche quando la massa totale è inferiore al carico utile nominale.
EVST può effettuare una revisione del sistema di controllo e della cella di automazione con un robot Kawasaki?
Sì. La revisione può riguardare il robot e il controllore, gli utensili, le apparecchiature di processo, i dispositivi di fissaggio, la sicurezza, il PLC e le interfacce di rete, l'ambiente di installazione, la messa in servizio e l'ambito di assistenza.
Quali informazioni sono necessarie per un preventivo per un robot Kawasaki?
Fornire il modello o l'applicazione esatta, il carico di utensili e prodotti, il baricentro, la portata e le posizioni richieste, l'obiettivo del ciclo, il montaggio, l'ambiente, le esigenze di controllo e interfaccia, la quantità, la destinazione e la tempistica.
Autore: Redazione EVST
Il team editoriale di EVST gestisce questa pagina per fornire supporto nella selezione dei robot e nella pianificazione dei progetti. La disponibilità del prodotto, la configurazione, la validazione della sicurezza e l'ambito di integrazione devono essere confermati per l'applicazione specifica.
Politica editoriale · Politica di correzione · Condizioni d'uso
Ultimo aggiornamento: